Por que os motores elétricos perdem potência em rotações altas?
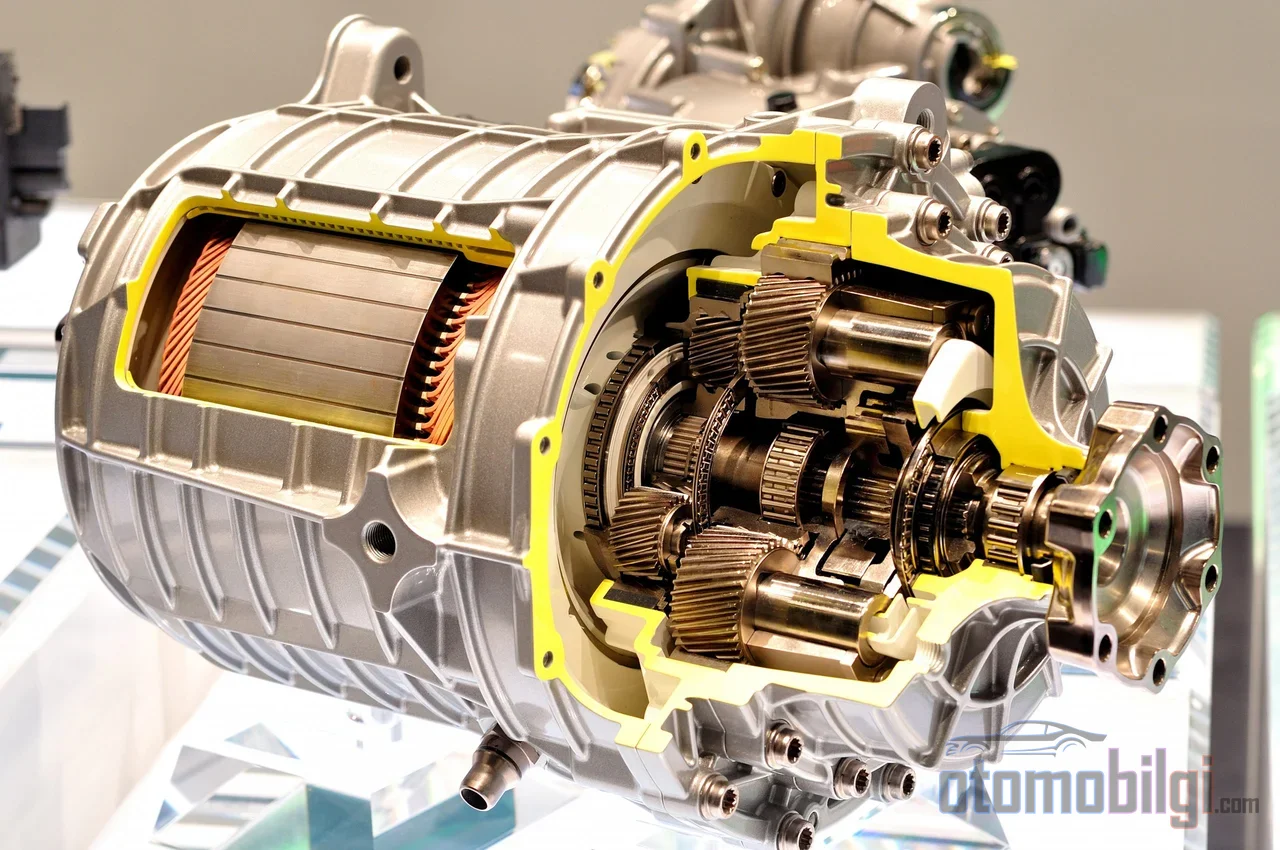
Qualquer pessoa que olhe para o gráfico de aceleração de um carro elétrico se depara com o mesmo quadro surpreendente: o motor entrega todo o seu torque em rotações baixas, a curva de potência sobe rapidamente e, a partir de um ponto, o torque começa a cair de forma acentuada. Num motor de combustão interna, as marchas entram em cena, mas o motor elétrico continua girando com uma única velocidade. Então por que o mesmo motor, ligado à mesma bateria e com o acelerador totalmente pressionado, produz cada vez menos potência em rotações altas? A resposta não é uma falha nem uma limitação de software, é diretamente a física eletromagnética: à medida que o motor gira, ele gera uma tensão dentro de si mesmo e, quando essa tensão se choca com o recurso limitado de que o inversor dispõe, o sistema é obrigado a renunciar ao torque para comprar velocidade. Nesta página, explicamos passo a passo o mecanismo dessa troca, ou seja, da região de enfraquecimento de campo.
Força eletromotriz reversa: O inimigo que o próprio motor produz
Todo motor elétrico giratório gera uma tensão que se opõe à tensão que o alimenta: a força eletromotriz reversa, abreviada como FEM reversa. Essa tensão sobe proporcionalmente à rotação e é multiplicada pelo fluxo magnético do motor. Em rotações baixas, não há problema; o inversor converte a tensão do barramento DC da bateria na tensão de fase necessária ao motor por meio de um método adequado e direciona a corrente com facilidade.
O problema começa no instante em que o motor atinge a sua velocidade base. A velocidade base é a rotação na qual a FEM reversa atinge a tensão máxima que o controlador pode fornecer a partir do barramento DC. Na modulação linear, a tensão de fase máxima que o inversor pode aplicar ao motor é aproximadamente igual à tensão do barramento DC dividida pela raiz de três; quando esse ponto é alcançado, o inversor não tem mais margem de tensão para manipular entre as fases. Para impôr corrente aos enrolamentos, a tensão aplicada precisa superar a FEM reversa; à medida que essa margem se aproxima de zero, o controlador deixa de conseguir direcionar a corrente e o aumento de velocidade esbarra em um limite natural.
Nesse ponto, o controlador tem duas opções: ou congela a rotação na velocidade base ou reduz o fluxo para desacelerar o crescimento da FEM reversa. O segundo caminho é exatamente a técnica conhecida como enfraquecimento de campo.
Como funciona o enfraquecimento de campo e por que ele reduz o torque?
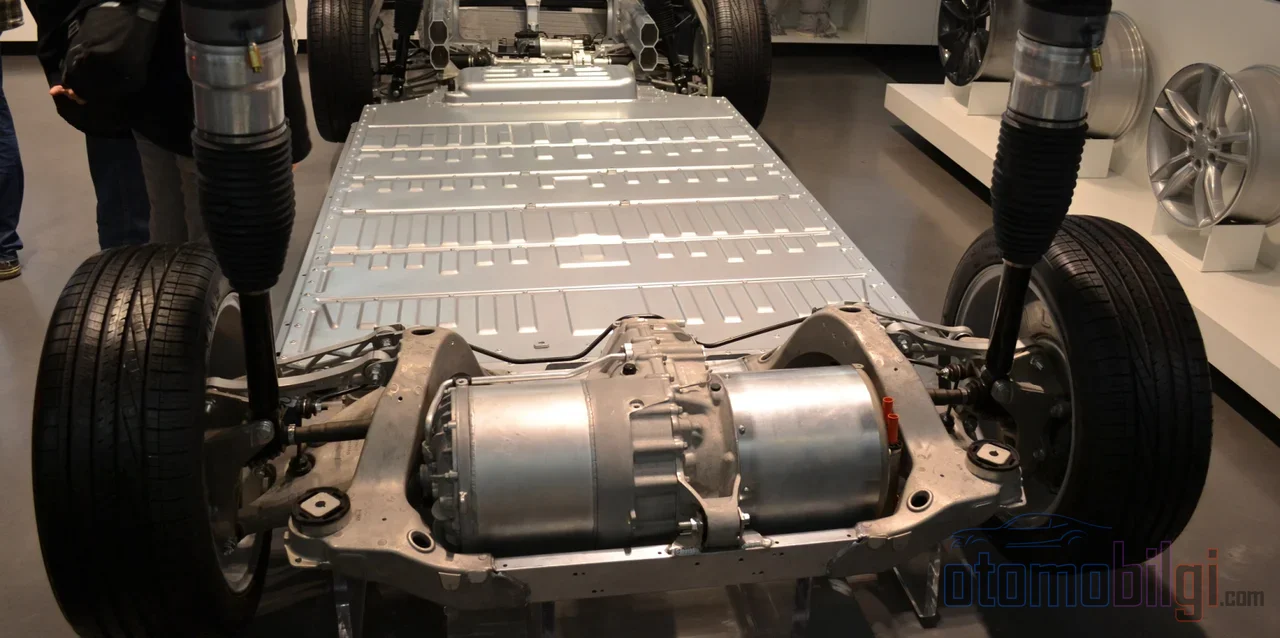
A lógica do enfraquecimento de campo é simples: como a FEM reversa é proporcional tanto ao fluxo quanto à rotação, se você reduzir o fluxo enquanto a rotação aumenta, a tensão se mantém constante e o motor pode girar mais rápido. Em motores síncronos de ímãs permanentes, isso é feito injetando corrente negativa no eixo d nos enrolamentos; essa corrente compensa parcialmente o fluxo magnético fixo do rotor e reduz o fluxo efetivo.
O preço, porém, é inevitável. O torque é o produto do fluxo pela corrente que gera torque; quando você reduz o fluxo pela metade, obtém metade do torque com a mesma corrente. Além disso, a corrente do estator é limitada pela corrente máxima do inversor, e uma parte desse orçamento passa a ser gasta para suprimir o fluxo magnético em vez de produzir torque. No enfraquecimento de campo profundo, à medida que se aproxima das rotações máximas, toda a corrente vai para o enfraquecimento de campo e o torque se aproxima de zero; a potência despenca de forma inversamente proporcional ao quadrado da velocidade. Esta é uma troca deliberada feita pelo controlador do motor entre velocidade e torque, não uma limitação de capacidade.
Destaques
- Em um típico motor de tração automotiva, a velocidade base está na faixa de 2.500-3.500 rpm e a rotação máxima de 10.000-12.000 rpm.
- Em velocidades de rodovia, o motor geralmente gira em torno de 6.000-8.000 rpm, ou seja, dentro da região de enfraquecimento de campo.
- Da velocidade base até a velocidade máxima, a eficiência do motor e do inversor pode cair 5-15 pontos.
- Para veículos elétricos de passageiros, a meta de relação velocidade-potência constante é de aproximadamente 4:1 a 5:1.
Como a Curva de Potência se Divide em Três Regiões?
O desempenho de um motor elétrico se divide em três regiões características no eixo de rotação, e em cada uma delas valem regras físicas diferentes.
- Região de torque constante (abaixo da velocidade base): A relação tensão-velocidade é mantida constante, o fluxo permanece fixo e o motor produz torque total. A potência aumenta linearmente, proporcionalmente à velocidade.
- Região de potência constante (enfraquecimento de campo): O fluxo cai aproximadamente em proporção inversa à velocidade, e o torque diminui na mesma proporção; a potência, que é o produto dos dois, permanece aproximadamente constante. No entanto, essa constância não é perfeita, pois as perdas aumentam.
- Enfraquecimento profundo de campo: À medida que se aproxima da rotação máxima, o fluxo e o torque caem a níveis muito baixos; a potência também começa a cair em proporção inversa ao quadrado da velocidade.
Por que a eficiência diminui acima da velocidade base? Porque é necessária uma corrente maior para produzir o mesmo torque: maior perda de cobre, maiores perdas de chaveamento e condução significam menos potência mecânica por ampère. Por exemplo, em um motor de tração de 80 kW, a velocidade base geralmente está na faixa de 2.500-3.500 rpm, enquanto a rotação máxima se estende até 10.000-12.000 rpm; a perda de eficiência entre os dois pontos pode chegar a 5-15 pontos. Em velocidades de rodovia, em um veículo com transmissão de redução única, o motor tipicamente gira a 6.000-8.000 rpm; ou seja, dirigir em rodovia é, em grande parte, um trabalho realizado na região de enfraquecimento de campo.
Como os Tipos de Motor se Comportam Nessa Região?
O preço do enfraquecimento de campo não é pago na mesma medida por todos os tipos de motor. As três principais tecnologias de motor de tração se diferenciam claramente nessa região.
| Tipo de motor | Capacidade de enfraquecimento de campo | Eficiência de pico | Eficiência em alta velocidade | Observação |
|---|---|---|---|---|
| Ímã permanente (PM) | Limitada | 95%-97% | Baixa | O fluxo magnético é fixo e precisa ser superado |
| Assíncrono | Boa | 94%-96% | Melhor | O fluxo é controlado naturalmente pela frequência de escorregamento |
| Síncrono excitado (rotor enrolado) | Excelente | 94%-96% | A melhor | O fluxo é reduzido ativamente pela corrente de excitação |
A força dos motores de ímã permanente é também sua fraqueza: como o fluxo do rotor é fixo, eles oferecem densidade de torque incomparável em baixas rotações, mas em altas rotações o controlador é obrigado a suprimir constantemente esse fluxo fixo. No motor assíncrono, o fluxo é induzido por meio da frequência de escorregamento; quando você reduz o fluxo de magnetização, o fluxo do rotor cai naturalmente, razão pela qual ele oferece um mapa de eficiência mais amplo e mais plano na região de potência constante. Já o motor síncrono excitado gerencia o fluxo do rotor com uma corrente de excitação separada; consegue reduzir ativamente o campo, o desempenho em alta velocidade é o melhor dos três, e o preço é o custo e a complexidade trazidos pelos sistemas de escova ou de excitação rotativa.
Distinção entre IPM e SPM
Os motores de ímã permanente também se subdividem internamente. Em contraste com o design SPM (ímã de superfície), em que os ímãs são montados na superfície do rotor, a estrutura IPM (ímãs embutidos), em que os ímãs são embutidos no corpo do rotor, oferece uma melhor faixa de potência constante e um comportamento de enfraquecimento de campo mais controlável. Quando se busca uma faixa ampla de velocidades, a escolha de design geralmente favorece o IPM; no lado do controle, a manipulação separada das correntes dos eixos d e q por meio do inversor é o caminho padrão para compensar o fluxo magnético. Abaixo da velocidade base, entra em cena a estratégia de torque máximo por corrente (MTPA), e no enfraquecimento de campo profundo, a estratégia de torque máximo por tensão (MTPV); os pontos de operação são determinados na interseção da elipse do limite de tensão com o círculo do limite de corrente.
O Que Isso Significa em Veículos Reais?
Alguns exemplos concretos esclarecem como a física se reflete na estrada. O motor EM57 do Nissan Leaf opera com uma redução fixa de 7,94:1 e entra em enfraquecimento de campo acima de aproximadamente 56-72 km/h; à medida que avança para a região de enfraquecimento de campo profundo acima de 112 km/h, para cada km/h adicional de velocidade, a corrente de supressão de fluxo aumenta mais rápido do que a potência que vai para as rodas. O Tesla Model S, com motor assíncrono, possui uma transmissão de redução única de 9,73:1; o caráter mais equilibrado do motor assíncrono nessa região, combinado com uma carroceria de baixo coeficiente de arrasto e uma bateria grande, faz com que a penalidade em rodovias seja menos sentida.
O exemplo mais instrutivo talvez seja o Chevrolet Volt. O sistema de transmissão Voltec possui duas máquinas (MG-A e MG-B) que operam por meio de um conjunto de engrenagens planetárias; acima de aproximadamente 112 km/h, ele muda o modo de transmissão, a rotação de ambos os motores cai para cerca da metade e, assim, ambos os motores são retirados da região de enfraquecimento de campo profundo. Com essa transição, de 10 a 15 por cento das perdas em alta velocidade são recuperadas. A maioria dos fabricantes atuais não aceita essa complicação: uma redução única mais um motor de ímã permanente ou assíncrono é a arquitetura dominante, e a perda por enfraquecimento de campo é paga como o preço da simplicidade.
As Duas Fontes da Perda de Autonomia em Alta Velocidade
Apenas uma parte da perda de autonomia dos veículos elétricos em alta velocidade vem do motor. A resistência aerodinâmica escala com o cubo da velocidade: para um veículo com coeficiente de arrasto de 0,29 e área frontal de aproximadamente 2,27 m², a 105 km/h apenas o arrasto do ar exige cerca de 20 kW de potência; a carga total da estrada sobe para a faixa de 23-25 kW. A queda de eficiência causada pelo motor se soma a esse quadro. Ou seja, uma parte do aumento de consumo em alta velocidade decorre fisicamente da inevitável lei do cubo da resistência, e outra parte das perdas na região de enfraquecimento de campo; confundir os dois é diagnosticar errado o problema.
Riscos e Limites de Design
O enfraquecimento de campo é um modo de operação seguro e rotineiro, desde que permaneça dentro dos limites do motor e do controlador; porém carrega três limitações sérias. A primeira é a carga térmica: a corrente do eixo d, que não produz torque, aquece os enrolamentos e o estágio de potência como perda pura de cobre; por isso a capacidade de refrigeração e o derating térmico entram em ação. A segunda é o risco de desmagnetização em motores de ímãs permanentes: uma corrente negativa forte do eixo d, aplicada em excesso ou com os ímãs quentes, pode causar dano permanente aos ímãs; os limites de corrente são definidos de acordo com a temperatura dos ímãs. A terceira é o surto de tensão: se o controle da corrente do eixo d for perdido em rotações altas, o fluxo que o rotor ainda produz pode criar uma elevação de tensão que excede o valor do barramento DC; isso é um modo real de falha, especialmente em sistemas de bateria substituídos com o barramento descarregado.
Sem alterar o hardware, um uso mais amplo do enfraquecimento de campo apenas com o software do controlador é geralmente possível; a condição é que o limite de corrente e a refrigeração sejam suficientes. Se a tensão da bateria não puder ser elevada, as alternativas nas mãos do engenheiro são claras: um motor com rotação nominal mais alta ou com enrolamentos diferentes, uma tensão de barramento DC mais alta (por exemplo, arquitetura de 800V) ou uma transmissão com relação diferente. Esse mesmo quadro também explica por que a velocidade máxima dos veículos elétricos é relativamente baixa: a velocidade máxima é definida pela rotação máxima do motor e pelo limite de tensão da força eletromotriz de retorno (back EMF).
Resposta Curta: Por Que a Potência se Perde?
Os motores elétricos perdem potência em rotações altas porque, quando a back EMF atinge o limite de tensão que o inversor consegue fornecer, o controlador é obrigado a reduzir o fluxo magnético do motor; o fluxo decrescente produz menos torque pela mesma corrente, e parte do orçamento de corrente é gasta para suprimir o fluxo em vez de gerar torque. O resultado é uma queda do torque aproximadamente inversamente proporcional à velocidade e, no enfraquecimento de campo profundo, também a erosão da potência. Isso não é um defeito, mas o preço natural pago por um sistema capaz de operar com uma única marcha do zero até a velocidade máxima; o trabalho do projetista é estabelecer o equilíbrio que minimize esse preço entre a densidade de torque e a eficiência em alta velocidade.
Fontes
- Field Weakening Explained: When Your Motor Needs It - DMC
- Field-Weakening Control - MATLAB & Simulink
- Field Weakening in VFDs: V/Hz Control and Motor Efficiency
- Electric Vehicle Motor Torque and Power Curves
- Understanding Motor Torque-Speed and Efficiency Curves
- Multi-Physics Comparison of Surface-Mounted and Interior PM Motors - MDPI
- Review of Field Weakening Control Strategies - IEEE
- Hybridisation ratio for hybrid excitation synchronous motors - IET
- EV Design Considerations: Acceleration & Top Speed - Delta Q
- Field Weakening: What, How, and Why to do It