لماذا تفقد المحركات الكهربائية قدرتها عند الدورات المرتفعة؟
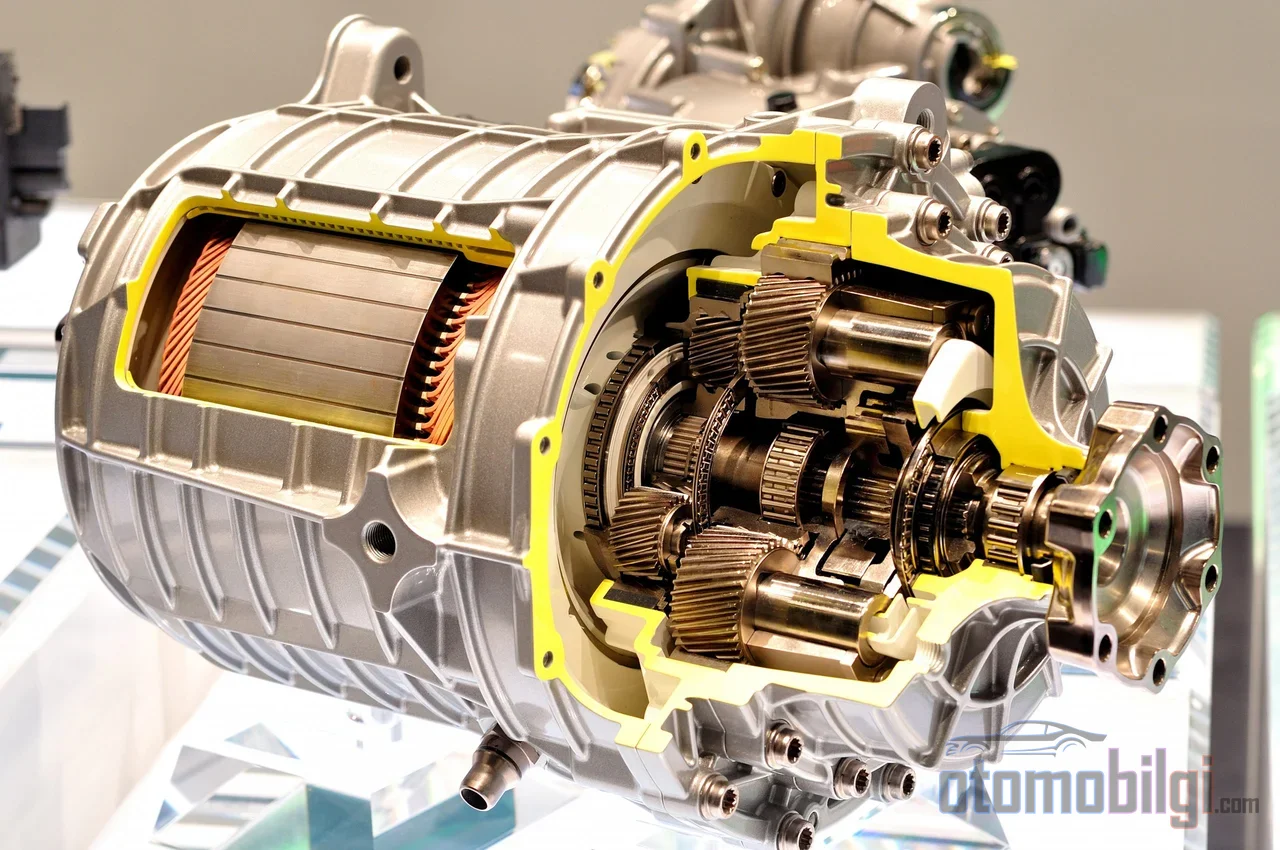
من ينظر إلى منحنى تسارع السيارة الكهربائية يصطدم دائماً بالمشهد المذهل نفسه: المحرك يقدم عزمه الكامل عند السرعات الدورانية المنخفضة، ومنحنى القدرة يصعد بسرعة، ومن نقطة ما يبدأ العزم بالانخفاض بشكل حاد. في محرك الاحتراق الداخلي تدخل تروس ناقل الحركة إلى الخدمة، أما المحرك الكهربائي فيواصل الدوران بنقلاب واحد. فكيف أن المحرك نفسه، وهو متصل بنفس البطارية ومع دواسة الوقود مضغوطة بالكامل، ينتج قدرة أقل فأقل عند السرعات الدورانية العالية؟ الجواب ليس عطلاً ولا قيداً برمجياً، بل هو الفيزياء الكهرومغناطيسية مباشرة: كلما دار المحرك ولّد داخل نفسه جهداً، وعندما يعتمد هذا الجهد على المورد المتاح في يد العاكس، يضطر النظام إلى التخلي عن جزء من عزمه ليشتري بذلك السرعة. في هذه الصفحة نشرح خطوة بخطوة آلية هذا التبادل، أي منطقة إضعاف المجال.
القوة الدافعة الكهربائية العكسية: العدو الذي يولده المحرك بنفسه
كل محرك كهربائي دوار يولد جهداً يعاكس الجهد الذي يغذيه: وهي القوة الدافعة الكهربائية العكسية، اختصاراً الجهد العكسي. يرتفع هذا الجهد بصورة طرديّة مع السرعة الدورانية ويُضرب في التدفق المغناطيسي للمحرك. عند السرعات المنخفضة لا توجد مشكلة؛ العاكس يحوّل جهد قاطع التيار المستمر للبطارية إلى جهد الطور الذي يحتاجه المحرك بأسلوب مناسب، ويوجّه التيار بكل سهولة.
تبدأ المشكلة في اللحظة التي يبلغ فيها المحرك السرعة الأساسية. السرعة الأساسية هي السرعة الدورانية التي يصل عندها الجهد العكسي إلى أقصى جهد يمكن للمتحكم توفيره من قاطع التيار المستمر. في التعديل الخطي، أعلى جهد طور يمكن للعاكس تطبيقه على المحرك يساوي تقريباً جهد قاطع التيار المستمر مقسوماً على الجذر التكعيبي للثلاثة؛ وعند الوصول إلى هذه النقطة لا يتبقى في يد العاكس نصيب من الجهد للتلاعب به بين الأطوار. لكي يُفرض التيار على اللفات، يجب أن يتجاوز الجهد المطبق الجهد العكسي؛ ومع اقتراب الفارق من الصفر يصبح المتحكم عاجزاً عن توجيه التيار، ويتعثر ارتفاع السرعة عند حد طبيعي.
عند هذه النقطة أمام المتحكم خياران: إما تجميد السرعة الدورانية عند السرعة الأساسية، أو إبطاء نمو الجهد العكسي بتقليل التدفق. والطريق الثاني هو ذاته الأسلوب المعروف بإضعاف المجال.
كيف يعمل إضعاف المجال ولماذا يخفض العزم؟
منطق إضعاف المجال بسيط: بما أن الجهد العكسي يتناسب مع كل من التدفق والسرعة الدورانية، فعندما تزيد السرعة وتخفض التدفق يبقى الجهد ثابتاً ويمكن للمحرك أن يدور أسرع. في المحركات المتزامنة بمغانط دائمة، يتحقق ذلك بحقن تيار سالب على المحور d في اللفات؛ وهذا التيار يعاكس جزئياً التدفق المغناطيسي الثابت للدوار ويخفض التدفق الفعال.
أما الثمن فهو حتمي. العزم هو حاصل ضرب التدفق في التيار المولد للعزم؛ فإذا خفضت التدفق إلى النصف حصلت على نصف العزم بالتيار نفسه. علاوة على ذلك، تيار الستاتور محدود بحد التيار للعاكس، وجزء من هذه الميزانية يُصرف الآن على كبح التدفق المغناطيسي بدلاً من إنتاج العزم. في إضعاف المجال العميق، ومع الاقتراب من أعلى السرعات الدورانية، يذهب التيار بأكمله إلى إضعاف المجال ويقترب العزم من الصفر؛ بل إن القدرة نفسها تنهار بصورة عكسية مع مربع السرعة. هذا مقايضة واعية يقوم بها وحدة التحكم في المحرك بين السرعة والعزم، وليس فقدانًا للقدرة.
أبرز النقاط
- في محرك جرسي نموذجي، تقع السرعة الأساسية في نطاق 2.500-3.500 دورة/دقيقة، والسرعة القصوى في نطاق 10.000-12.000 دورة/دقيقة.
- عند السرعات السريعية، يدور المحرك عادة حول 6.000-8.000 دورة/دقيقة ، أي أنه داخل منطقة إضعاف المجال.
- من السرعة الأساسية حتى السرعة القصوى، قد ينخفض كفاءة المحرك والعاكس بمقدار 5-15 نقطة.
- بالنسبة للسيارات الكهربائية للركاب، تبلغ نسبة السرعة ثابتة القدرة المستهدفة حوالي 4:1 إلى 5:1.
كيف تنقسم منحنى القدرة إلى ثلاث مناطق؟
ينقسم أداء المحرك الكهربائي على محور الدورات إلى ثلاث مناطق مميزة، ويسري في كل منها قوانين فيزيائية مختلفة.
- منطقة العزم الثابت (دون السرعة الأساسية): تُثبت نسبة الجهد إلى السرعة، ويبقى التدفق ثابتًا، وينتج المحرك عزمه الكامل. تزداد القدرة خطيًا بتناسب طردي مع السرعة.
- منطقة القدرة الثابتة (إضعاف المجال): ينخفض التدفق عكسيًا تقريبًا مع السرعة، وينقص العزم بنفس النسبة؛ وتبقى القدرة، وهي حاصل ضربهما، ثابتة تقريبًا. لكن هذه الثباتية ليست مثالية لأن الفقد يزداد.
- إضعاف المجال العميق: كلما اقتربنا من السرعة القصوى، ينخفض التدفق والعزم إلى مستويات منخفضة جدًا؛ وتبدأ القدرة في الانخفاض عكسيًا مع مربع السرعة.
لماذا تنخفض الكفاءة فوق السرعة الأساسية؟ لأن إنتاج العزم نفسه يتطلب تيارًا أعلى: فزيادة فقد النحاس وزيادة فقد التبديل والنقل تعني قدرة ميكانيكية أقل لكل أمبير. على سبيل المثال، في محرك جرسي بقدرة 80 كيلوواط، تكون السرعة الأساسية عادة في نطاق 2.500-3.500 دورة/دقيقة، بينما تصل السرعة القصوى إلى 10.000-12.000 دورة/دقيقة؛ وقد يبلغ فقد الكفاءة بين النقطتين 5-15 نقطة. عند السرعات السريعية، في مركبة بناقل حركة بتخفيض واحد، يدور المحرك عادة عند 6.000-8.000 دورة/دقيقة؛ أي أن القيادة على الطرق السريعة هي عمل يتم إلى حد كبير داخل منطقة إضعاف المجال.
كيف تتصرف أنواع المحركات في هذه المنطقة؟
لا يُدفع ثمن إضعاف المجال بالقدر نفسه في كل نوع من المحركات. تنفصل تقنيات المحركات الجرسية الثلاث الرئيسية بشكل واضح في هذه المنطقة.
| نوع المحرك | قدرة إضعاف المجال | كفاءة الذروة | كفاءة السرعة العالية | ملاحظة |
|---|---|---|---|---|
| المغناطيس الدائم (PM) | محدودة | 95%-97% | منخفضة | تدفق المغناطيس ثابت ويجب التغلب عليه |
| اللاتزامن | جيدة | 94%-96% | أفضل | يُتحكم في التدفق بشكل طبيعي عبر تردد الانزلاق |
| المزامن المُثار (روتر ملفوف) | ممتازة | 94%-96% | الأفضل | يُخفض التدفق بشكل فعال بواسطة تيار الإثارة |
قوة المحركات ذات المغناطيس الدائم هي في الوقت نفسه نقطة ضعفها: لأن تدفق الروتر ثابت، تقدم كثافة عزم لا مثيل لها عند السرعات المنخفضة، لكن عند السرعات العالية يضطر وحدة التحكم إلى كبت هذا التدفق الثابت باستمرار. في المحرك اللاتزامني، يُستحث التدفق عبر تردد الانزلاق؛ وعندما تقلل تيار التمغنط، ينخفض تدفق الروتر بشكل طبيعي، ولذلك تقدم خريطة كفاءة أوسع وأكثر استواءً في منطقة القدرة الثابتة. أما المحرك المزامن المُثار فيدير تدفق الروتر بتيار إثارة منفصل؛ لأنها تستطيع تقليل مجال التشغيل بنشاط، فإن كفاءتها عند السرعات العالية هي الأفضل بين الثلاثة، والثمن هو التكلفة والتعقيد اللذين تسببهما أنظمة الفرشاة أو الإثارة الدوارة.
الفرق بين IPM و SPM
تنقسم المحركات ذات المغناطيس الدائم في حد ذاتها. في مقابل تصميم SPM (المغناطيس السطحي) حيث تُركّب المغانط على سطح الدوار، تقدم بنية IPM (المغناطيس المدمج داخليا) حيث تُغرس المغانط داخل جسم الدوار، نطاق قدرة ثابتة أفضل وسلوكا أكثر تحكما في إضعاف المجال. عند استهداف نطاق سرعات واسع، يميل اختيار التصميم في الغالب إلى IPM؛ وعلى جانب التحكم، فإن المعالجة المنفصلة لتيارات المحورين d وq عبر العاكس هي الطريقة المعيارية لمواجهة فيض المغناطيس. تحت السرعة الأساسية تدخل استراتيجية العزم الأقصى لكل أمبير (MTPA)، وفي إضعاف المجال العميق تدخل استراتيجية العزم الأقصى لكل فولت (MTPV)؛ وتُحدد نقاط التشغيل عند تقاطع قطري حد الفولتية مع دائرة حد التيار.
ماذا يعني هذا في السيارات الحقيقية؟
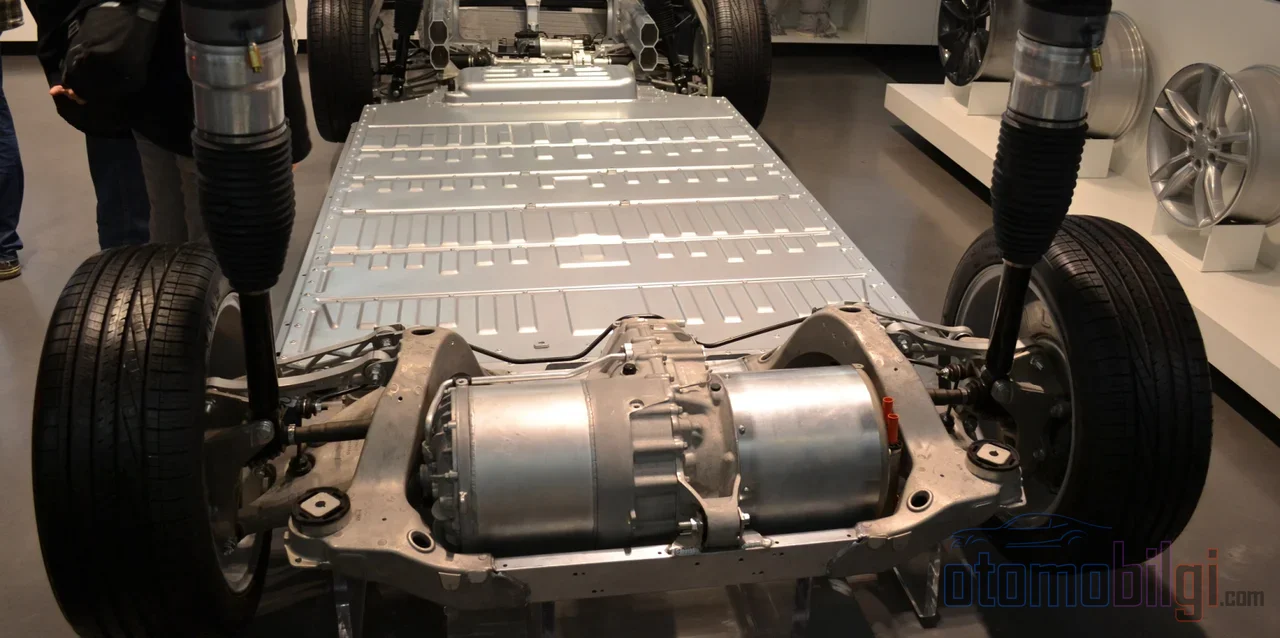
بضعة أمثلة ملموسة توضح كيف تنعكس الفيزياء على الطريق. يعمل محرك Nissan Leaf EM57 بخفض ثابت قدره 7.94:1 ويدخل في إضعاف المجال فوق سرعات تبلغ حوالي 56-72 كم/س؛ ومع تقدمه إلى منطقة إضعاف المجال العميق فوق سرعات 112 كم/س، يرتفع تيار كبح الفيض مع كل كم/س إضافية من السرعة أسرع من ارتفاع القدرة المتجهة إلى العجلات. تمتلك Tesla Model S ذات المحرك اللامتزامن ناقل حركة بخفض واحد قدره 9.73:1؛ وعندما يتحد الطابع الأكثر توازنا للمحرك اللامتزامن في هذه المنطقة مع هيكل ذي معامل سحب منخفض وبطارية كبيرة، تكون عقوبة الطرق السريعة أقل وضوحا.
والمثال الأكثر إفادة هو ربما Chevrolet Volt. يمتلك نظام نقل الحركة Voltec آلة تعمل عبر مجموعة تروس كوكبية (MG-A وMG-B)؛ عند سرعات تتجاوز حوالي 112 كم/س يغير نمط نقل الحركة، فينخفض دور كلتا الآلتين إلى النصف تقريبا، وبذلك تُخرَج كلتا الآلتين من منطقة إضعاف المجال العميق. مع هذا الانتقال تُستعاد نسبة 10-15 في المئة من خسائر السرعات العالية. معظم المصنعين اليوم لا يقبلون هذا التعقيد: خفض واحد مع محرك مغناطيس دائم أو لامتزامن هو البنية السائدة، وتُدفع خسارة إضعاف المجال كثمن للبساطة.
مصدران لفقد المدى عند السرعات العالية
جزء فقط من فقد السيارات الكهربائية لمداها عند السرعات العالية يأتي من المحرك. المقاومة الهوائية تتدرج مع مكعب السرعة: بالنسبة لسيارة بمعامل سحب 0.29 ومساحة أمامية تبلغ حوالي 2.27 م2، تتطلب مقاومة الهواء وحدها عند سرعة 105 كم/س قدرة تقارب 20 كيلوواط؛ وترتفع حمل الطريق الإجمالي إلى نطاق 23-25 كيلوواط. ويضاف إلى هذا المشهد انخفاض الكفاءة الناتج عن المحرك. أي أن جزءا من زيادة الاستهلاك عند السرعات العالية ينشأ فيزيائيا عن قانون مكعب المقاومة الذي لا مفر منه، وجزء آخر ينشأ عن الخسائر في منطقة إضعاف المجال؛ والخلط بينهما هو تشخيص خاطئ للمشكلة.
المخاطر وحدود التصميم
إضعاف المجال هو نمط تشغيل آمن وروتيني طالما بقي ضمن حدود المحرك والمتحكم؛ لكنه يحمل ثلاثة قيود جوهرية. أولها الحمل الحراري: تيار محور d الذي لا ينتج عزمًا يُعرّض خسارة نحاسية صافية تُسخّن اللفات ودرجة القدرة؛ ولهذا تدخل سعة التبريد والتخفيض الحراري حيّز التنفيذ. ثانيها، خطر إزالة التمغنط في المحركات ذات المغانط الدائمة: تيار سالب قوي على محور d، مُطبَّق بقيمة عالية جدًا أو بينما المغانط ساخنة، قد يترك ضررًا دائمًا في المغانط؛ وتُضبط حدود التيار بحسب حرارة المغانط. وثالثها قفزة الجهد: إذا فُقد التحكم في تيار محور d عند الدورات المرتفعة، فإن التدفق الذي لا يزال الروتور ينتجه يمكن أن يُحدِث ارتفاعًا في الجهد يتجاوز قيمة ناقل DC؛ وفي منظومات البطاريات التي تُستبدل بعد تفريغ الناقل تحديدًا، يكون هذا نمط عطل حقيقيًا.
غالبًا ما يكون من الممكن استخدام إضعاف مجال أوسع دون أي تعديل في العتاد، وبالاعتماد على برنامج المتحكم وحده؛ والشرط هو كفاية حد التيار والتبريد. إذا تعذّر رفع جهد البطارية، فالبدائل أمام المهندس واضحة: محرك بسرعة اسمية أعلى أو بلفات مختلفة، أو جهد ناقل DC أعلى (كمعمارية 800V مثلًا) أو ناقل حركة بنسبة مختلفة. كما يوضح هذا الإطار سبب انخفاض السرعة القصوى للسيارات الكهربائية نسبيًا: فالسرعة القصوى يحددها أقصى دور للمحرك والقوة الدافعة الكهربائية العكسية مقابل حد الجهد.
الإجابة المختصرة: لماذا تُفقد القدرة؟
تفقد المحركات الكهربائية قدرتها عند الدورات المرتفعة لأن القوة الدافعة الكهربائية العكسية، حين تبلغ حد الجهد الذي يستطيع العاكس توفيره، يُجبر المتحكم على تقليل التدفق المغناطيسي للمحرك؛ والتدفق المتناقص ينتج عزمًا أقل مقابل التيار نفسه، ويُستهلك جزء من ميزانية التيار في كبح التدفق بدلًا من العزم. والنتيجة هي انخفاض العزم بعلاقة عكسية تقريبًا مع السرعة، وتآكل القدرة نفسها في إضعاف المجال العميق. هذه ليست عيبًا، بل هي الثمن الطبيعي الذي دفعه نظام قادر على العمل من السرعة صفر حتى السرعة القصوى بنقلة واحدة؛ ومهمة المصمم هي إقامة التوازن الذي يقلّل هذا الثمن إلى أدنى حد بين كثافة العزم وكفاءة السرعات العالية.
المصادر
- Field Weakening Explained: When Your Motor Needs It - DMC
- Field-Weakening Control - MATLAB & Simulink
- Field Weakening in VFDs: V/Hz Control and Motor Efficiency
- Electric Vehicle Motor Torque and Power Curves
- Understanding Motor Torque-Speed and Efficiency Curves
- Multi-Physics Comparison of Surface-Mounted and Interior PM Motors - MDPI
- Review of Field Weakening Control Strategies - IEEE
- Hybridisation ratio for hybrid excitation synchronous motors - IET
- EV Design Considerations: Acceleration & Top Speed - Delta Q
- Field Weakening: What, How, and Why to do It