Dlaczego silniki elektryczne tracą moc przy wysokich obrotach?
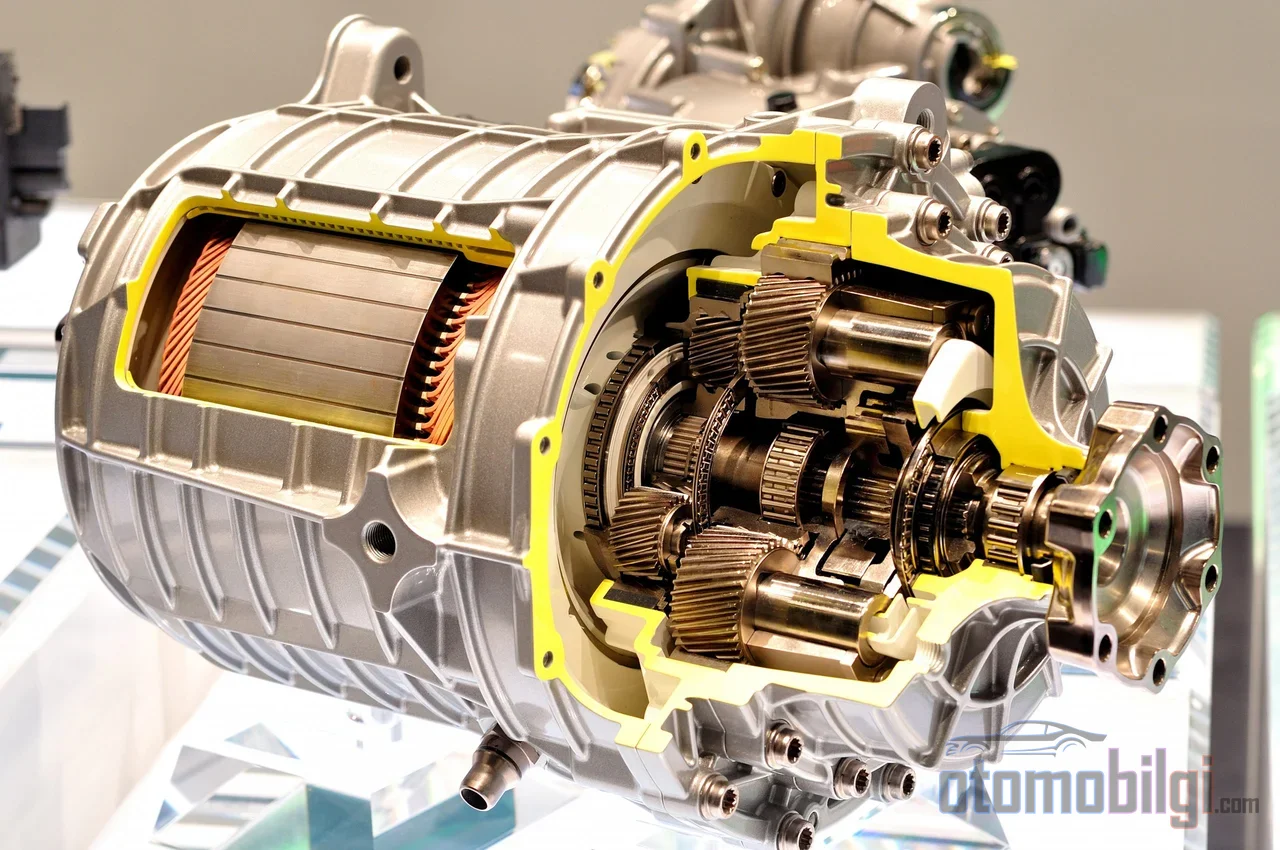
Każdy, kto przyjrzy się wykresowi przyspieszenia samochodu elektrycznego, spotyka się z tym samym zaskakującym obrazem: silnik oddaje pełny moment obrotowy przy niskich obrotach, krzywa mocy szybko rośnie, a od pewnego punktu moment zaczyna gwałtownie spadać. W silniku spalinowym wkracza przełożenie biegów, natomiast silnik elektryczny kręci się dalej na jednym biegu. Skoro więc ten sam silnik, podłączony do tej samej baterii, przy wciśniętym do oporu pedale gazu przy wysokich obrotach wytwarza coraz mniej mocy? Odpowiedzią nie jest ani usterka, ani ograniczenie oprogramowania, lecz wprost fizyka elektromagnetyczna: gdy silnik się obraca, generuje w samym sobie napięcie, a kiedy napięcie to wyczerpuje zasoby, jakimi dysponuje falownik, system musi poświęcić moment obrotowy, by kupić sobie obroty. Na tej stronie krok po kroku wyjaśniamy mechanizm tego kompromisu, czyli obszaru osłabiania pola.
SEM przeciwna: Wróg, którego silnik sam wytwarza
Każdy obracający się silnik elektryczny generuje napięcie przeciwstawiające się napięciu, które go zasila: jest to przeciwna siła elektromotoryczna, w skrócie SEM przeciwna. To napięcie rośnie proporcjonalnie do obrotów i mnoży się przez strumień magnetyczny silnika. Przy niskich obrotach nie ma problemu; falownik przekształca napięcie szyny DC baterii odpowiednią metodą na napięcie fazowe potrzebne silnikowi i swobodnie kieruje prąd.
Problem zaczyna się w chwili, gdy silnik osiąga prędkość bazową. Prędkość bazowa to obroty, przy których SEM przeciwna osiąga maksymalne napięcie, jakie sterownik może uzyskać z szyny DC. Przy modulacji liniowej maksymalne napięcie fazowe, jakie falownik może nałożyć na silnik, wynosi w przybliżeniu napięcie szyny DC podzielone przez pierwiastek z trzech; w tym punkcie falownikowi nie zostaje już żadna rezerwa napięcia do dysponowania między fazami. Napięcie przykładane, by wymusić prąd w uzwojeniach, musi przewyższać SEM przeciwną; gdy rezerwa zbliża się do zera, sterownik przestaje być w stanie kierować prądem, a wzrost obrotów zatrzymuje się na naturalnej granicy.
W tym momencie sterownik ma dwie opcje: albo zamraża obroty na prędkości bazowej, albo zmniejsza strumień, spowalniając wzrost SEM przeciwnej. Druga droga to właśnie technika znana jako osłabianie pola.
Jak działa osłabianie pola i dlaczego obniża moment obrotowy?
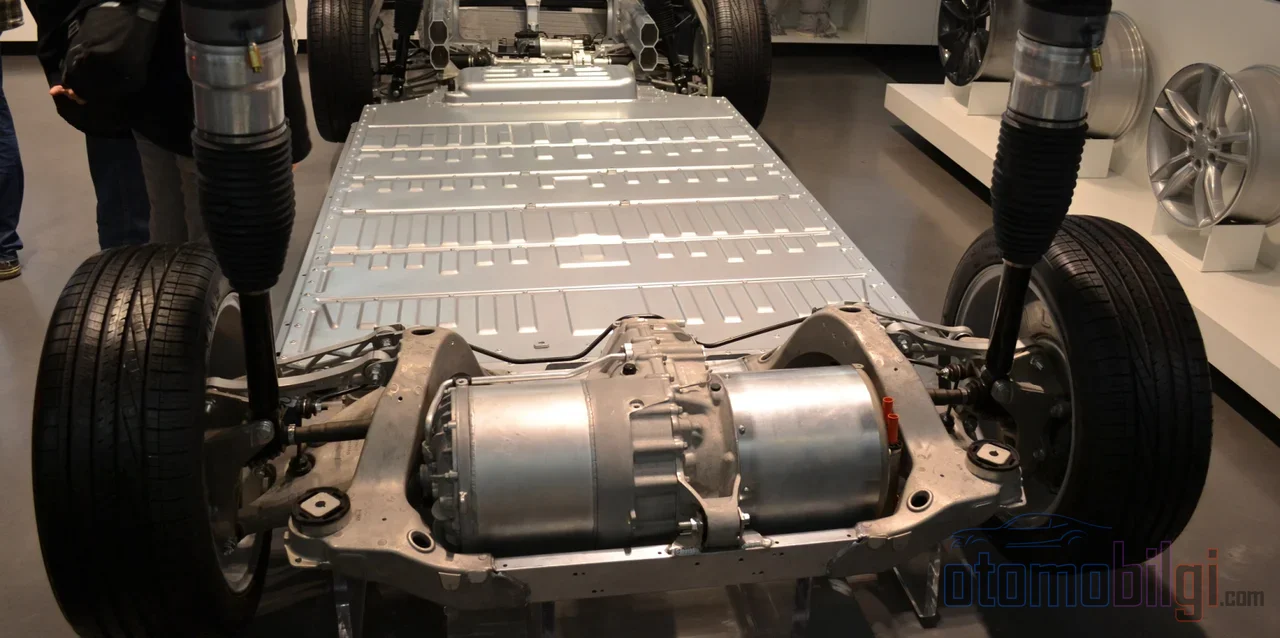
Logika osłabiania pola jest prosta: ponieważ SEM przeciwna jest proporcjonalna zarówno do strumienia, jak i obrotów, gdy przy rosnących obrotach zmniejszysz strumień, napięcie pozostaje stałe, a silnik może kręcić się szybciej. W silnikach synchronicznych z magnesami trwałymi robi się to przez wstrzykiwanie ujemnego prądu wzdłuż osi d do uzwojeń; prąd ten częściowo przeciwdziała stałemu strumieniowi magnetycznemu wirnika i obniża strumień efektywny.
Ceną jest jednak nieunikniona. Moment obrotowy jest iloczynem strumienia i prądu wytwarzającego moment; gdy zmniejszysz strumień o połowę, przy tym samym prądzie otrzymasz połowę momentu. Co więcej, prąd stojana jest ograniczony limitem prądowym falownika, a część tego budżetu jest teraz wydawana nie na wytwarzanie momentu, lecz na tłumienie strumienia magnetycznego. Przy głębokim osłabianiu pola, gdy zbliżamy się do najwyższych obrotów, cały prąd idzie na osłabianie pola, a moment zbliża się do zera; nawet moc załamuje się, malejąc odwrotnie proporcjonalnie do kwadratu prędkości. To świadoma decyzja sterownika silnika dotycząca kompromisu między prędkością a momentem obrotowym, a nie utrata zdolności.
Najważniejsze informacje
- W typowym samochodowym silniku trakcyjnym prędkość bazowa mieści się w zakresie 2500-3500 obr/min, a maksymalne obroty w zakresie 10 000-12 000 obr/min.
- Przy prędkościach autostradowych silnik obraca się zazwyczaj w okolicach 6000-8000 obr/min, czyli znajduje się w obszarze osłabienia pola.
- Od prędkości bazowej do maksymalnej sprawność silnika i falownika może spaść o 5-15 punktów.
- Dla osobowych pojazdów elektrycznych docelowy stosunek prędkości stałej mocy wynosi około 4:1 do 5:1.
Jak krzywa mocy dzieli się na trzy obszary?
Działanie silnika elektrycznego dzieli się na osi obrotów na trzy charakterystyczne obszary, a w każdym z nich obowiązują inne prawa fizyki.
- Obszar stałego momentu obrotowego (poniżej prędkości bazowej): Stosunek napięcia do prędkości jest utrzymywany na stałym poziomie, strumień pozostaje stały, a silnik wytwarza pełny moment obrotowy. Moc rośnie liniowo, wprost proporcjonalnie do prędkości.
- Obszar stałej mocy (osłabienie pola): Strumień spada mniej więcej odwrotnie proporcjonalnie do prędkości, a moment obrotowy zmniejsza się w tym samym stosunku; ich iloczyn, czyli moc, pozostaje w przybliżeniu stały. Ta stałość nie jest jednak idealna, ponieważ rosną straty.
- Głębokie osłabienie pola: W miarę zbliżania się do maksymalnych obrotów strumień i moment obrotowy spadają do bardzo niskich poziomów; moc zaczyna również malewać odwrotnie proporcjonalnie do kwadratu prędkości.
Dlaczego sprawność spada powyżej prędkości bazowej? Ponieważ wytworzenie tego samego momentu obrotowego wymaga wyższego prądu: rosnące straty w miedzi, rosnące straty przełączania i przewodzenia oznaczają mniej mocy mechanicznej na amper. Na przykład w silniku trakcyjnym o mocy 80 kW prędkość bazowa mieści się zazwyczaj w przedziale 2500-3500 obr/min, podczas gdy maksymalne obroty sięgają 10 000-12 000 obr/min; spadek sprawności między tymi dwoma punktami może wynieść 5-15 punktów. Przy prędkościach autostradowych w pojeździe z jedno-stopniową przekładnią silnik obraca się typowo przy 6000-8000 obr/min; oznacza to, że jazda autostradą to w dużej mierze praca wykonywana w obszarze osłabienia pola.
Jak silniki różnego typu zachowują się w tym obszarze?
Cena osłabienia pola nie jest płacona w tym samym stopniu przez każdy typ silnika. Trzy główne technologie silników trakcyjnych wyraźnie różnią się w tym obszarze.
| Typ silnika | Zdolność osłabienia pola | Maksymalna sprawność | Sprawność przy wysokich obrotach | Uwagi |
|---|---|---|---|---|
| Z magnetami trwałymi (PM) | Ograniczona | 95-97% | Niska | Strumień magnesów jest stały i należy go pokonać |
| Asynchroniczny | Dobra | 94-96% | Lepsza | Strumień jest naturalnie sterowany częstotliwością poślizgu |
| Synchroniczny wzbudzany (wirnik uzwojony) | Doskonała | 94-96% | Najlepsza | Strumień aktywnie redukowany prądem wzbudzenia |
Siła silników z magnetami trwałymi jest jednocześnie ich słabością: ponieważ strumień wirnika jest stały, oferują wyjątkową gęstość momentu obrotowego przy niskich obrotach, ale przy wysokich obrotach sterownik musi nieustannie tłumić ten stały strumień. W silniku asynchronicznym strumień jest indukowany poprzez częstotliwość poślizgu; gdy zmniejszasz strumień magnesujący, strumień wirnika naturalnie spada, dzięki czemu silnik oferuje szerszą i bardziej płaską mapę sprawności w obszarze stałej mocy. Silnik synchroniczny wzbudzany natomiast zarządza strumieniem wirnika za pomocą oddzielnego prądu wzbudzenia; pole oslabljanja polja može aktivno ograničavati, pa je učinkovitost pri visokim brzinama najbolja od sve tri, a cijena su trošak i složenost koje donose sustavi s četkama ili rotacijskim pobudnim spojevima.
Razlika između IPM i SPM
Motori s trajnim magnetima sami po sebi se dalje dijele. Za razliku od SPM (s površinskim magnetima) konstrukcije gdje su magneti montirani na površinu rotora, IPM (s unutarnjim magnetima) struktura gdje su magneti ugrađeni u tijelo rotora nudi bolji raspon konstantne snage i kontroliranije ponašanje oslabljanja polja. Kada se cilja širok raspon brzina, izbor konstrukcije je uglavnom u korist IPM-a; na strani upravljanja, standardni je način neovisno upravljanje strujama d- i q-osi preko invertora i nadoknađivanje magnetskog toka. Ispod osnovne brzine aktivira se strategija maksimalnog momenta po struji (MTPA), a u dubokom oslabljanju polja strategija maksimalnog momenta po naponu (MTPV); radne točke se određuju u presjeku elipse ograničenja napona i kruga ograničenja struje.
Što ovo znači u stvarnim vozilima?
Nekoliko konkretnih primjera razjašnjava kako se fizika odražava na cestu. Motor EM57 u Nissan Leaf radi s fiksnom redukcijom 7,94:1 i ulazi u oslabljanje polja iznad brzina od otprilike 56-72 km/h; kako napreduje u zonu dubokog oslabljanja polja iznad 112 km/h, za svaki dodatni km/h brzine struja pritiska toka raste brže nego snaga koja ide na kotač. Tesla Model S s asinkronim motorom ima prijenos s jednom redukcijom 9,73:1; uravnoteženiji karakter asinkronog motora u ovom području, u kombinaciji s karoserijom niskog koeficijenta trenja i velikom baterijom, čini autocestovnu kaznu manje osjetljivom.
Možda je najpoučaniji primjer Chevrolet Volt. Voltec prijenosni sustav ima dvije mašine (MG-A i MG-B) koje rade preko planetarnog zupčastog sklopa; iznad brzina od otprilike 112 km/h mijenja režim prijenosa, broj obrtaja oba motora pada otprilike na pola i tako oba motora izvode iz zone dubokog oslabljanja polja. Ovim prijelazom vraća se 10-15 posto gubitaka pri visokim brzinama. Većina današnjih proizvođača ne prihvaća ovu komplikaciju: jedna redukcija plus motor s trajnim magnetima ili asinkroni motor je dominantna arhitektura, a gubitak od oslabljanja polja plaća se kao cijena jednostavnosti.
Dva izvora gubitka dometa pri visokim brzinama
Samo dio gubitka dometa električnih vozila pri visokim brzinama dolazi od motora. Aerodinamički otpor skalira se s kubom brzine: za vozilo s koeficijentom trenja 0,29 i prednjom površinom od otprilike 2,27 m², samo otpor zraka pri brzini od 105 km/h zahtijeva otprilike 20 kW snage; ukupno opterećenje puta raste u raspon od 23-25 kW. Smanjenje učinkovitosti zbog motora dodaje se na ovu sliku. Dakle, dio povećanja potrošnje pri visokim brzinama fizički proizlazi iz neizbježnog kubnog zakona otpora, a dio iz gubitaka u zoni oslabljanja polja; mekanje ta dva znači pogrešnu dijagnozu problema.
Rizici i ograničenja konstrukcije
Osłabienie pola jest bezpiecznym i rutynowym trybem pracy, o ile mieści się w granicach silnika i kontrolera; niem niesie ze sobą jednak trzy poważne ograniczenia. Po pierwsze, obciążenie termiczne: prąd osi d nie wytwarzający momentu obrotowego stanowi czyste straty w miedzi, nagrzewając uzwojenia i stopień mocy; dlatego włącza się limit wydajności chłodzenia i termiczny derating. Po drugie, w silnikach z magnesami trwałymi istnieje ryzyko demagnetyzacji: zbyt duży lub silny ujemny prąd osi d przyłożony przy gorących magnesach może spowodować ich trwałe uszkodzenie; limity prądowe ustala się w zależności od temperatury magnesów. Po trzecie, przepięcie: jeśli przy wysokich obrotach zostanie utracona kontrola prądu osi d, strumień nadal wytwarzany przez wirnik może wywołać wzrost napięcia przekraczający wartość magistrali DC; szczególnie w układach baterii wymienianych z rozładowaną magistralą jest to realny tryb awarii.
Szersze wykorzystanie osłabienia pola bez zmian sprzętowych, wyłącznie poprzez oprogramowanie kontrolera, jest często możliwe; warunkiem jest wystarczający limit prądowy i odpowiednie chłodzenie. Jeśli nie można podnieść napięcia baterii, inżynier ma do dyspozycji jasne alternatywy: silnik o wyższych nominalnych obrotach lub innych uzwojeniach, wyższe napięcie magistrali DC (np. architektura 800V) albo przekładnia o innym przełożeniu. Ta sama ramy wyjaśniają, dlaczego prędkość maksymalna samochodów elektrycznych jest stosunkowo niska: prędkość maksymalna jest określona przez maksymalne obroty silnika oraz graniczne napięcie wyznaczane przez SEM zwrotną.
Krótka odpowiedź: Dlaczego moc znika?
Silniki elektryczne tracą moc przy wysokich obrotach, ponieważ gdy SEM zwrotna dochodzi do granicy napięcia, jaką może zapewnić falownik, kontroler musi zmniejszyć strumień magnetyczny silnika; malejący strumień wytwarza mniejszy moment przy tym samym prądzie, a część budżetu prądowego jest zużywana nie na moment, lecz na tłumienie strumienia. W efekcie moment obrotowy spada mniej więcej odwrotnie proporcjonalnie do prędkości, a przy głębokim osłabieniu pola eroduje również moc. To nie jest wada, lecz naturalna cena, którą płaci układ zdolny do pracy na jednym biegu od zera do prędkości maksymalnej; zadaniem projektanta jest znalezienie równowagi między gęstością momentu obrotowego a sprawnością przy wysokich prędkościach, która tę cenę zminimalizuje.
Źródła
- Field Weakening Explained: When Your Motor Needs It - DMC
- Field-Weakening Control - MATLAB & Simulink
- Field Weakening in VFDs: V/Hz Control and Motor Efficiency
- Electric Vehicle Motor Torque and Power Curves
- Understanding Motor Torque-Speed and Efficiency Curves
- Multi-Physics Comparison of Surface-Mounted and Interior PM Motors - MDPI
- Review of Field Weakening Control Strategies - IEEE
- Hybridisation ratio for hybrid excitation synchronous motors - IET
- EV Design Considerations: Acceleration & Top Speed - Delta Q
- Field Weakening: What, How, and Why to do It