¿Por qué los motores eléctricos pierden potencia a altas revoluciones?
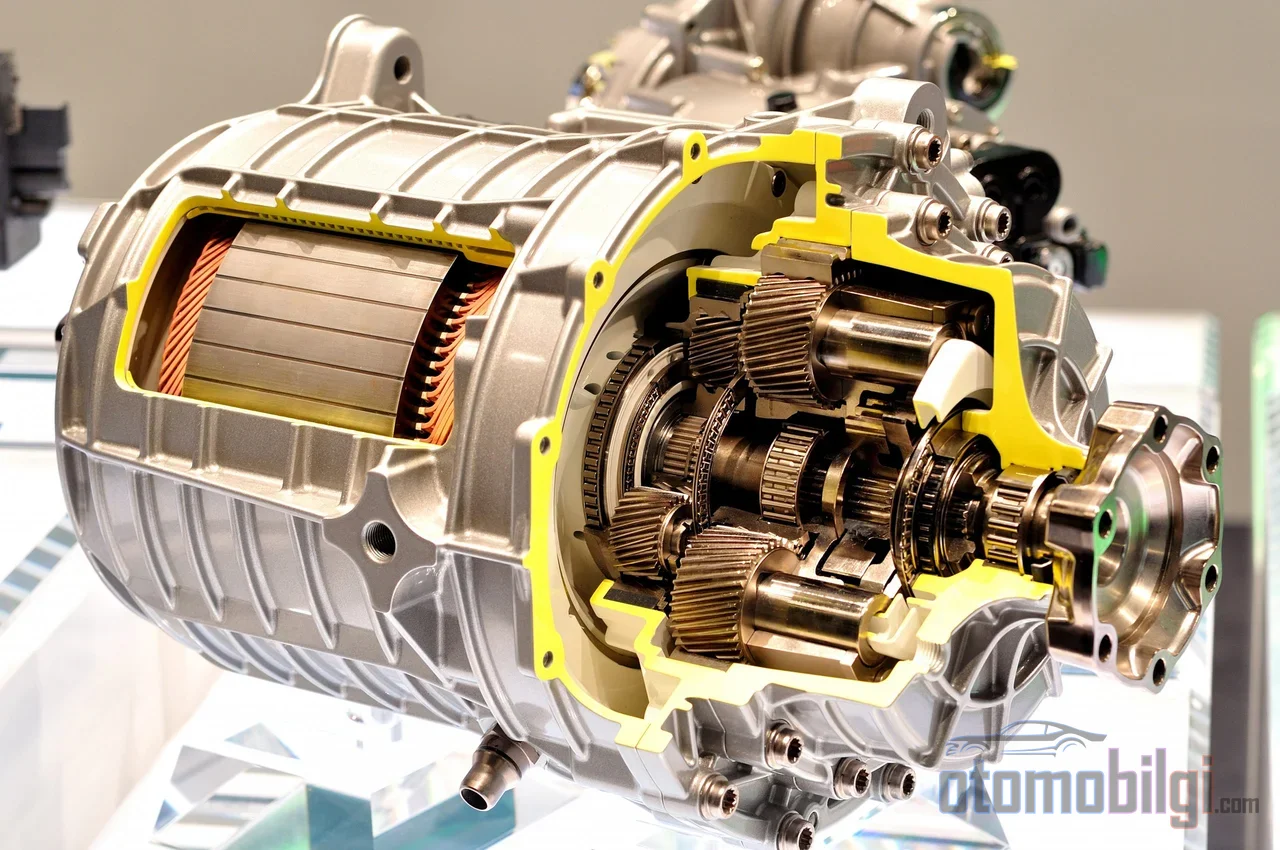
Cualquiera que mire la gráfica de aceleración de un automóvil eléctrico se encuentra con el mismo cuadro sorprendente: el motor entrega todo su par a bajas revoluciones, la curva de potencia sube rápidamente y, a partir de cierto punto, el par comienza a caer de forma pronunciada. En un motor de combustión interna entran en juego las marchas de la caja de cambios, pero el motor eléctrico sigue girando con una sola velocidad. Entonces, ¿por qué el mismo motor, conectado a la misma batería y con el pedal del acelerador a fondo, produce cada vez menos potencia a altas revoluciones? La respuesta no es una avería ni una restricción de software, es puramente física electromagnética: mientras el motor gira, genera en su interior una tensión y, cuando esta tensión se enfrenta al recurso disponible del inversor, el sistema debe renunciar a su par para comprar velocidad. En esta página explicamos paso a paso el mecanismo de este intercambio, es decir, de la región de debilitamiento de campo.
FEM inversa: El enemigo que el propio motor produce
Todo motor eléctrico en rotación genera una tensión que se opone a la tensión que lo alimenta: la fuerza electromotriz inversa, abreviada como FEM inversa. Esta tensión aumenta de forma directamente proporcional a las revoluciones y se multiplica por el flujo magnético del motor. A bajas revoluciones no hay problema; el inversor convierte la tensión del barrado de corriente continua de la batería en la tensión de fase que el motor necesita, mediante un método adecuado, y dirige la corriente con facilidad.
El problema comienza en el instante en que el motor alcanza su velocidad base. La velocidad base es el régimen al que la FEM inversa alcanza la tensión máxima que el controlador puede obtener del barrado de corriente continua. En modulación lineal, la tensión de fase máxima que el inversor puede aplicar a su motor es aproximadamente igual a la tensión del barrado de corriente continua dividida entre raíz de tres; al llegar a este punto, el inversor ya no tiene margen de tensión para jugar entre las fases. La tensión aplicada para imponer corriente en los devanados debe superar la FEM inversa; a medida que ese margen se acerca a cero, el controlador deja de poder dirigir la corriente y el aumento de velocidad se topa con un límite natural.
En este punto, el controlador tiene dos opciones: o congela las revoluciones en la velocidad base o reduce el flujo para frenar el crecimiento de la FEM inversa. La segunda vía es precisamente la técnica conocida como debilitamiento de campo.
¿Cómo funciona el debilitamiento de campo y por qué reduce el par?
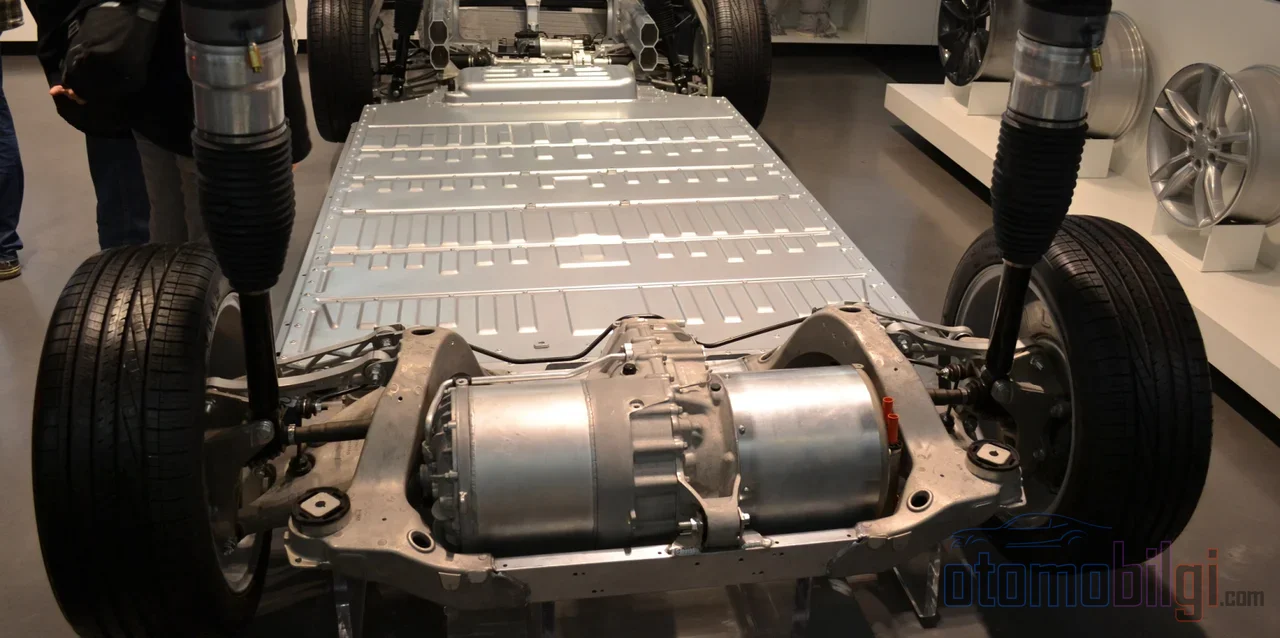
La lógica del debilitamiento de campo es sencilla: dado que la FEM inversa es proporcional tanto al flujo como a las revoluciones, si reduces el flujo mientras las revoluciones aumentan, la tensión se mantiene constante y el motor puede girar más rápido. En motores síncronos de imanes permanentes esto se hace inyectando una corriente negativa en el eje d de los devanados; esta corriente se opone en parte al flujo constante del imán del rotor y reduce el flujo efectivo.
Pero el precio es inevitable. El par es el producto del flujo por la corriente que lo genera; cuando reduces el flujo a la mitad, obtienes la mitad del par con la misma corriente. Además, la corriente del estator está limitada por el límite de corriente del inversor, y una parte de ese presupuesto se destina ahora a suprimir el flujo magnético en lugar de producir par. En el debilitamiento de campo profundo, a medida que se acercan las revoluciones máximas, toda la corriente se destina al debilitamiento del campo y el par se acerca a cero; incluso la potencia se desploma en proporción inversa al cuadrado de la velocidad. Este es un compromiso deliberado que hace el controlador del motor entre velocidad y par, no una pérdida de capacidad.
Lo más destacado
- En un motor de tracción automotriz típico, la velocidad base se sitúa en el rango de 2.500-3.500 rpm, y las revoluciones máximas entre 10.000-12.000 rpm.
- A velocidades de autopista, el motor suele girar alrededor de 6.000-8.000 rpm, es decir, dentro de la región de debilitamiento de campo.
- Desde la velocidad base hasta la velocidad máxima, la eficiencia del motor y del inversor puede caer 5-15 puntos.
- Para vehículos eléctricos de pasajeros, el objetivo de la relación velocidad de potencia constante es aproximadamente de 4:1 a 5:1.
¿Cómo se divide la curva de potencia en tres regiones?
El rendimiento de un motor eléctrico se divide en el eje de revoluciones en tres regiones características, y en cada una rigen leyes físicas diferentes.
- Región de par constante (por debajo de la velocidad base): Se mantiene constante la relación tensión-velocidad, el flujo permanece constante y el motor produce su par máximo. La potencia aumenta linealmente en proporción directa con la velocidad.
- Región de potencia constante (debilitamiento de campo): El flujo disminuye de forma aproximadamente inversa a la velocidad, y el par se reduce en la misma proporción; la potencia, que es su producto, se mantiene aproximadamente constante. Sin embargo, esta constancia no es perfecta porque las pérdidas aumentan.
- Debilitamiento de campo profundo: A medida que se acerca a las revoluciones máximas, el flujo y el par caen a niveles muy bajos; la potencia comienza a descender en proporción inversa al cuadrado de la velocidad.
¿Por qué baja la eficiencia por encima de la velocidad base? Porque se necesita más corriente para producir el mismo par: más pérdida de cobre y más pérdidas de conmutación y conducción significan menos potencia mecánica por amperio. Por ejemplo, en un motor de tracción de 80 kW la velocidad base suele estar en la banda de 2.500-3.500 rpm, mientras que las revoluciones máximas se extienden hasta 10.000-12.000 rpm; la pérdida de eficiencia entre esos dos puntos puede alcanzar los 5-15 puntos. A velocidades de autopista, en un vehículo con una sola reducción en la transmisión, el motor típicamente gira a 6.000-8.000 rpm; es decir, la conducción en autopista es, en gran medida, un trabajo realizado dentro de la región de debilitamiento de campo.
¿Cómo se comportan los tipos de motor en esta región?
El precio del debilitamiento de campo no se paga en la misma medida en cada tipo de motor. Las tres tecnologías principales de motores de tracción se diferencian claramente en esta región.
| Tipo de motor | Capacidad de debilitamiento de campo | Eficiencia máxima | Eficiencia a alta velocidad | Nota |
|---|---|---|---|---|
| De imanes permanentes (PM) | Limitada | 95-97% | Baja | El flujo magnético es constante y debe compensarse |
| Asíncrono | Buena | 94-96% | Mejor | El flujo se controla naturalmente mediante la frecuencia de deslizamiento |
| Síncrono excitado (rotor bobinado) | Excelente | 94-96% | La mejor | El flujo se reduce activamente mediante la corriente de excitación |
La fuerza de los motores de imanes permanentes es también su debilidad: como el flujo del rotor es constante, ofrece una densidad de par inigualable a bajas revoluciones, pero a altas revoluciones el controlador debe suprimir continuamente ese flujo constante. En el motor asíncrono, el flujo se induce a través de la frecuencia de deslizamiento; al reducir el flujo de magnetización, el flujo del rotor desciende de forma natural, por lo que ofrece un mapa de eficiencia más amplio y más plano en la región de potencia constante. El motor síncrono excitado, en cambio, gestiona el flujo del rotor mediante una corriente de excitación independiente; puede reducir activamente el campo, por lo que el rendimiento a alta velocidad es el mejor de los tres; el precio son el costo y la complejidad que aportan los sistemas de escobillas o de excitación rotativa.
Distinción entre IPM y SPM
Los motores de imanes permanentes también se subdividen entre sí. Frente al diseño SPM (imanes superficiales), en el que los imanes se montan sobre la superficie del rotor, la estructura IPM (imanes interiores), en la que los imanes quedan incrustados dentro del cuerpo del rotor, ofrece una mejor gama de potencia constante y un comportamiento de debilitamiento de campo más controlable. Cuando se busca un amplio rango de velocidades, la elección de diseño suele inclinarse por el IPM; en el lado del control, la manipulación separada de las corrientes de los ejes d y q a través del inversor es la forma estándar de contrarrestar el flujo magnético. Por debajo de la velocidad base se aplica la estrategia de par máximo por corriente (MTPA), y en el debilitamiento profundo de campo entra en juego la estrategia de par máximo por tensión (MTPV); los puntos de operación se determinan en la intersección de la elipse del límite de tensión con el círculo del límite de corriente.
¿Qué Significa Esto en Vehículos Reales?
Algunos ejemplos concretos aclaran cómo se refleja la física en la carretera. El motor EM57 del Nissan Leaf funciona con una reducción fija de 7,94:1 y entra en debilitamiento de campo por encima de velocidades de aproximadamente 56-72 km/h; a medida que avanza hacia la región de debilitamiento profundo de campo por encima de los 112 km/h, por cada km/h adicional de velocidad, la corriente de supresión de flujo aumenta más rápido que la potencia que llega a la rueda. El Tesla Model S, con motor asíncrono, tiene una transmisión de reducción única de 9,73:1; el carácter más equilibrado del motor asíncrono en esta región, combinado con una carrocería de bajo coeficiente de arrastre y una batería grande, hace que la penalización en autopista se sienta menos.
El ejemplo más ilustrativo es quizá el Chevrolet Volt. El sistema de transmisión Voltec dispone de dos máquinas (MG-A y MG-B) que funcionan a través de un tren de engranajes planetario; por encima de aproximadamente 112 km/h cambia el modo de transmisión, el régimen de ambos motores cae a casi la mitad y así ambos salen de la región de debilitamiento profundo de campo. Con esta transición se recupera entre el 10 y el 15 por ciento de las pérdidas a alta velocidad. La mayoría de los fabricantes actuales no aceptan esta complicación: una reducción única más un motor de imanes permanentes o asíncrono es la arquitectura dominante, y la pérdida por debilitamiento de campo se paga como el precio de la simplicidad.
Las Dos Fuentes de la Pérdida de Autonomía a Alta Velocidad
Solo una parte de la pérdida de autonomía de los vehículos eléctricos a alta velocidad proviene del motor. La resistencia aerodinámica escala con el cubo de la velocidad: para un vehículo con un coeficiente de arrastre de 0,29 y un área frontal de aproximadamente 2,27 m², a 105 km/h solo el arrastre del aire exige alrededor de 20 kW de potencia; la carga total en carretera sube hasta la franja de 23-25 kW. La caída de eficiencia debida al motor se suma a este panorama. Es decir, una parte del aumento de consumo a alta velocidad proviene físicamente de la inevitable ley del cubo de la resistencia, y otra parte de las pérdidas en la región de debilitamiento de campo; confundir las dos es diagnosticar mal el problema.
Riesgos y Límites de Diseño
La debilitación de campo es un modo de trabajo seguro y rutinario mientras se mantenga dentro de los límites del motor y del controlador; sin embargo, tiene tres limitaciones serias. La primera es la carga térmica: la corriente del eje d, que no produce par, calienta los devanados y la etapa de potencia como pérdida pura de cobre; por eso entran en juego la capacidad de refrigeración y el derating térmico. La segunda es el riesgo de desmagnetización en motores de imanes permanentes: una corriente negativa fuerte del eje d, aplicada en exceso o con los imanes calientes, puede dejar daños permanentes en los imanes; los límites de corriente se establecen según la temperatura de los imanes. La tercera es la sobretensión: si a alto régimen se pierde el control de la corriente del eje d, el flujo que el rotor sigue produciendo puede generar un aumento de tensión que supere el valor del bus DC; especialmente en sistemas de batería reemplazados con el bus descargado, este es un modo de fallo real.
Sin modificar el hardware, es frecuente que sea posible usar una debilitación de campo más amplia solo con el software del controlador; la condición es que el límite de corriente y la refrigeración sean suficientes. Si la tensión de la batería no puede elevarse, las alternativas del ingeniero son claras: un motor con mayor régimen nominal o distinto devanado, una tensión de bus DC más alta (por ejemplo, una arquitectura de 800V) o una transmisión con relaciones diferentes. Este marco también explica por qué la velocidad máxima de los vehículos eléctricos es relativamente baja: la velocidad máxima se define por el régimen máximo del motor y por el límite de tensión impuesto por la fem inversa.
Respuesta corta: ¿Por qué se pierde potencia?
Los motores eléctricos pierden potencia a alto régimen porque cuando la fem inversa alcanza el límite de tensión que el inversor puede suministrar, el controlador se ve obligado a reducir el flujo magnético del motor; el flujo decreciente produce menos par a igual corriente y una parte del presupuesto de corriente se destina a suprimir el flujo en lugar de producir par. El resultado es una caída del par aproximadamente inversamente proporcional a la velocidad y, en la debilitación de campo profunda, también un desgaste de la potencia. No es un defecto, sino el precio natural que paga un sistema capaz de funcionar desde 0 hasta la velocidad máxima con una sola marcha; la labor del diseñador es establecer el equilibrio entre la densidad de par y la eficiencia a alta velocidad que minimice ese precio.
Fuentes
- Field Weakening Explained: When Your Motor Needs It - DMC
- Field-Weakening Control - MATLAB & Simulink
- Field Weakening in VFDs: V/Hz Control and Motor Efficiency
- Electric Vehicle Motor Torque and Power Curves
- Understanding Motor Torque-Speed and Efficiency Curves
- Multi-Physics Comparison of Surface-Mounted and Interior PM Motors - MDPI
- Review of Field Weakening Control Strategies - IEEE
- Hybridisation ratio for hybrid excitation synchronous motors - IET
- EV Design Considerations: Acceleration & Top Speed - Delta Q
- Field Weakening: What, How, and Why to do It