PWM en el inversor: ¿cómo se controla el motor eléctrico?
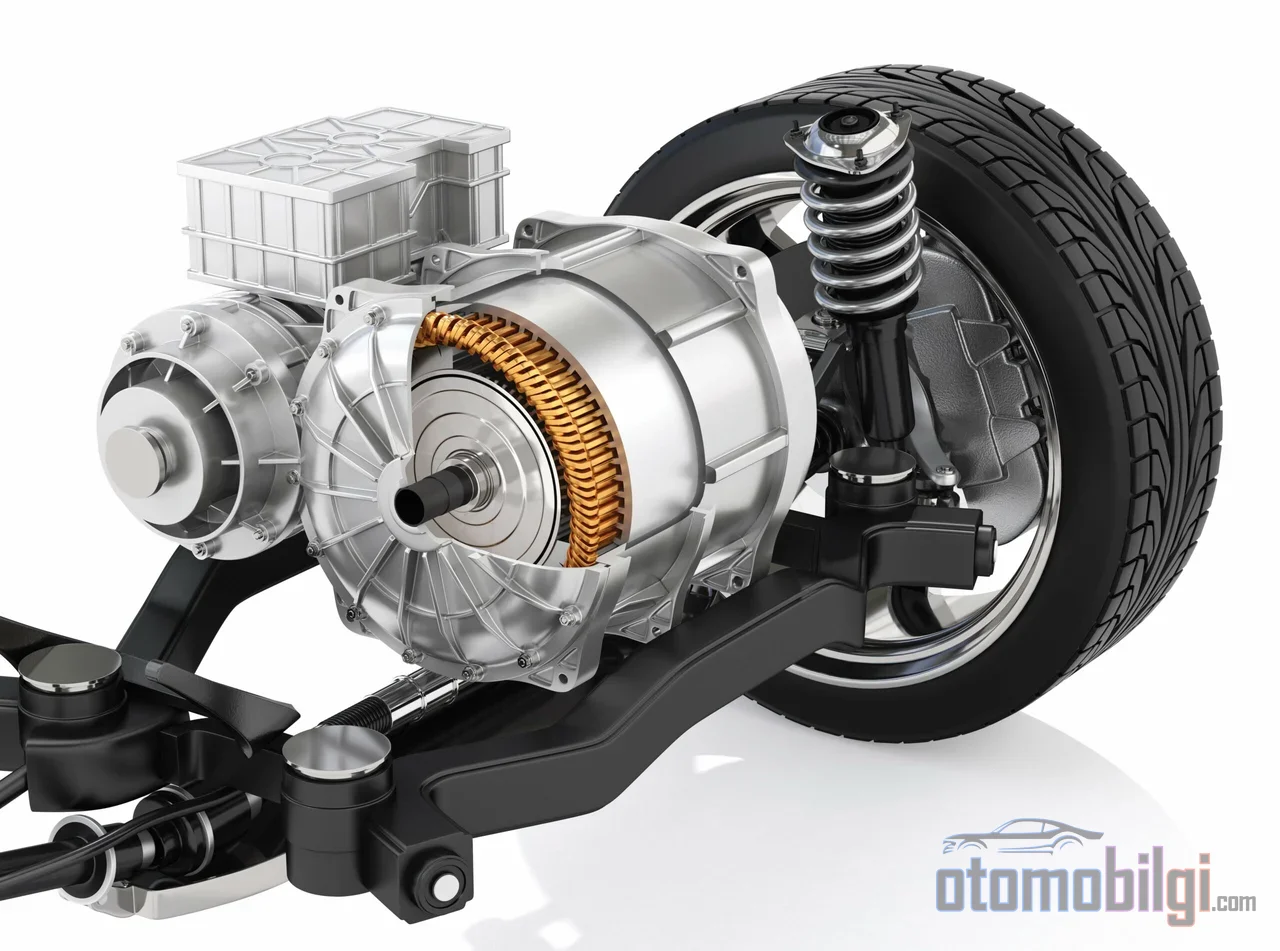
En un vehículo eléctrico, al acelerar desde el arranque oímos ese característico sonido fino de "iiii" cuyo tono sube con la velocidad. La mayoría de los conductores cree que proviene del motor; sin embargo, la fuente del sonido es en gran medida la lógica de conmutación del inversor. Convertir la tensión DC constante de la batería en una sinusoide trifásica con amplitud y frecuencia cambiantes depende de las microdecisiones que la electrónica de potencia, el corazón del vehículo, toma en cada milisegundo. En esta página explicaremos cómo el inversor acciona realmente el motor, es decir, el efecto de la modulación PWM, la corriente de fase y la frecuencia de conmutación sobre el par motor y la eficiencia.
Primero aclaremos esto: la sensación de conducción de un automóvil eléctrico, desde la sensibilidad milimétrica del acelerador hasta el par instantáneo en el arranque, es en gran medida producto del software del inversor. El motor en sí es una máquina magnética; la unidad que decide cuánta corriente se le entrega, a qué frecuencia y en qué fase es el inversor.
Qué es el PWM: El camino de la tensión DC a la sinusoide trifásica
La batería proporciona una tensión DC constante; un motor síncrono de imanes permanentes o un motor asíncrono, en cambio, requiere una alimentación AC trifásica con amplitud y frecuencia controladas. El PWM (modulación por ancho de pulso) es el puente entre estos dos mundos. La idea básica es simple: los interruptores semiconductores se abren y cierran miles de veces por segundo, dividiendo la tensión DC en fragmentos cortos, y el ancho de estos pulsos se ajusta de modo que el promedio temporal se aproxime a la sinusoide deseada.
La tarea del PWM no es solo generar tensión; el objetivo real es crear una corriente de fase con forma sinusoidal dentro del motor que produzca par. La corriente solo fluye correctamente cuando se cumplen las condiciones de tensión adecuadas, y el inversor ajusta precisamente estas condiciones mediante el PWM. En un inversor trifásico existen en total ocho vectores de tensión diferentes; cada uno corresponde a una combinación específica de abierto-cerrado de los interruptores. El accionamiento del motor se realiza seleccionando sucesivamente estos ocho vectores a lo largo del tiempo.
Relación entre la frecuencia portadora y la frecuencia fundamental
En el PWM se hablan de dos frecuencias: la frecuencia fundamental que hace girar el motor y la frecuencia portadora (de conmutación) que temporiza la conmutación. La frecuencia portadora determina cuántos pulsos PWM se generan por cada ciclo fundamental. Cuanto mayor es la frecuencia portadora, más se aproxima la forma de onda sintetizada a la sinusoide ideal; pero tiene un precio, porque en cada conmutación se pierde energía. Comprender el equilibrio dentro de este triángulo tensión-corriente-tiempo es la clave para entender por qué un inversor funciona a una frecuencia determinada.
Lo más destacado
- El PWM convierte la tensión DC de la batería en una sinusoide trifásica con amplitud y frecuencia ajustables, permitiendo que el motor produzca par.
- En los inversores de vehículos eléctricos, la frecuencia de conmutación se encuentra típicamente en la banda de 5-15 kHz; esa es la razón del tono fino en el arranque.
- En comparación con el SPWM, el SVPWM proporciona una salida más alta y una menor distorsión armónica (THD) con la misma tensión de barra DC.
- Un inversor de EV basado en SiC puede mostrar aproximadamente un 10% más de eficiencia que su equivalente de silicio.
SPWM y SVPWM: La diferencia entre las dos estrategias de modulación
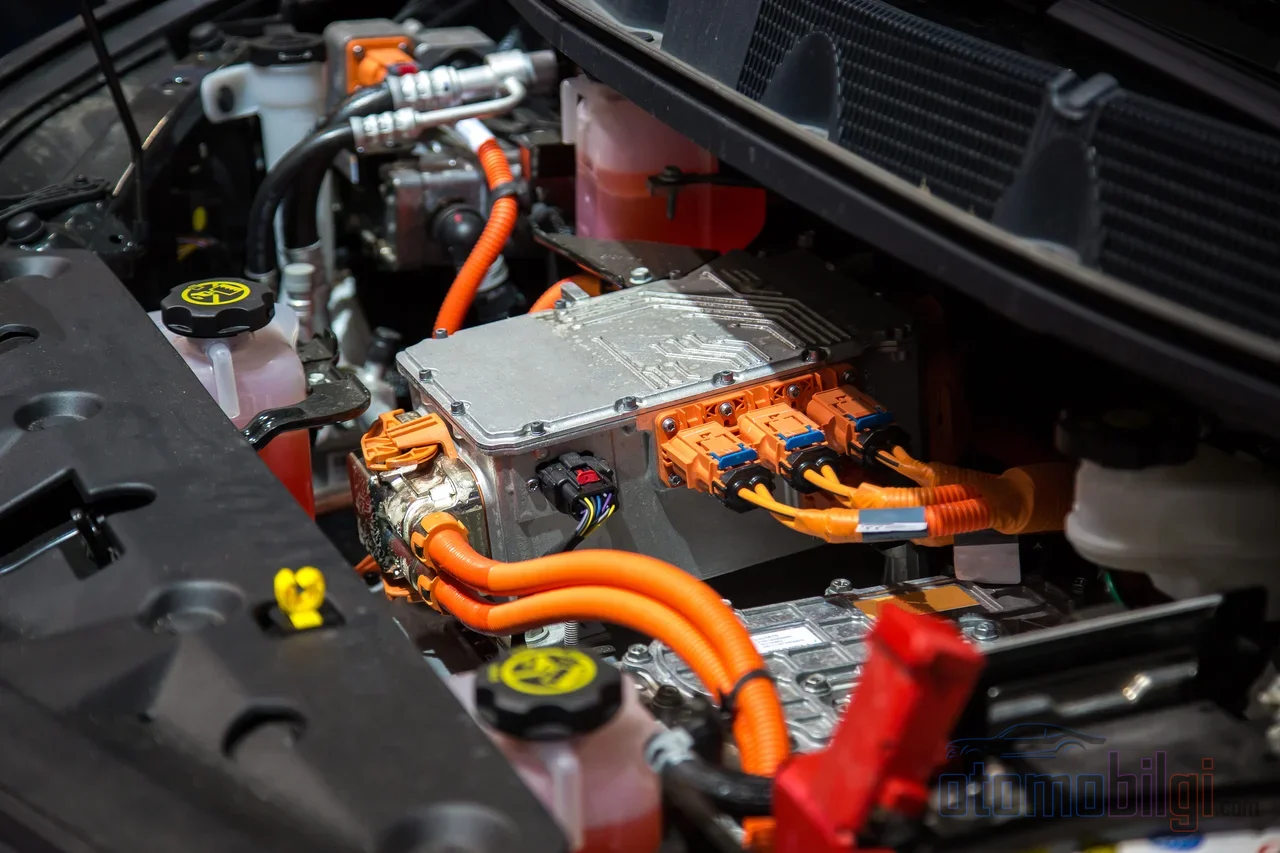
En la literatura y en la práctica destacan dos técnicas PWM fundamentales: PWM sinusoidal (SPWM) y PWM de vector espacial (SVPWM, es decir, SVM). Ambas parten del mismo punto: una onda de referencia sinusoidal. La diferencia radica en cómo se procesa esta referencia. El SPWM trata cada fase de forma independiente; es conceptualmente más simple. El SVPWM, en cambio, evalúa las tres fases juntas como un único vector espacial y sintetiza la salida mediante el uso compartido en el tiempo de los ocho vectores de tensión.
Esta diferencia de enfoque tiene resultados medibles. El SVPWM utiliza mejor el bus de DC; permite obtener una tensión de salida más alta en comparación con el SPWM al mismo nivel de tensión DC. Los estudios comparativos muestran de manera consistente que el SVPWM produce una salida más eficiente, con una menor distorsión armónica total. Además, el SVPWM puede diseñarse para operar con un número mínimo de conmutaciones; la frecuencia de conmutación es igual a la frecuencia portadora.
| Característica | SPWM | SVPWM |
|---|---|---|
| Procesamiento de las fases | Independiente por fase | Las tres fases juntas, como vector espacial |
| Uso del bus de DC | Menor | Mayor tensión de salida |
| Contenido armónico (THD) | Mayor | Menor |
| Complejidad conceptual | Más simple | Más compleja, con ventaja en eficiencia |
El contexto del control orientado al campo
La mayoría de los propulsiones de EV modernos funcionan dentro de un marco llamado FOC (field-oriented control, control orientado al campo). El FOC es una técnica ampliamente utilizada para accionar tanto motores síncronos de imanes permanentes como motores asíncronos, y hace posible el control directo e independiente del par y el flujo; así, las máquinas de AC controladas adquieren un carácter de par/flujo discreto similar al de un motor de DC. La modulación por vector espacial es también una de las técnicas de aplicación estándar de esta estructura de control. La demanda de par proveniente del mapeo del pedal del conductor es convertida en comandos de corriente por el FOC y, a su vez, en la secuencia de conmutación por el SVPWM.
Frecuencia de conmutación: Equilibrio en el triángulo de eficiencia, vibración de par y sonido
La elección de la frecuencia de conmutación es uno de los compromisos más críticos en el diseño del inversor. Por un lado está la calidad de la forma de onda; por el otro, las pérdidas, la interferencia electromagnética (EMI) y el comportamiento acústico. Sigamos paso a paso cómo se establece este equilibrio.
Primero, el lado de las ganancias: una frecuencia portadora más alta empuja los armónicos de conmutación más lejos de la frecuencia fundamental. La potencia de salida útil se genera únicamente a partir de la corriente en la frecuencia fundamental; los armónicos no contribuyen al trabajo del motor; al contrario, provocan pérdidas de cobre adicionales en la máquina. Por esta razón, los propulsores con bajo contenido armónico son más eficientes. Además, una alta frecuencia de conmutación reduce el rizado de la corriente; una corriente con rizado pequeño significa fuerzas oscilantes pequeñas, es decir, menos sonido y vibración.
Ahora, el lado de los costos: cada evento de conmutación produce su propia pérdida, por lo que a medida que la frecuencia aumenta, las pérdidas de conmutación crecen y el riesgo de EMI se agranda. Además, aunque una alta frecuencia de portadora reduce algunos efectos armónicos de baja frecuencia y las pérdidas asociadas del motor, esto no significa siempre un motor que funciona más frío; una parte de las pérdidas se traslada al lado del inversor, a los propios interruptores. Desde el punto de vista de la ingeniería de aplicación, la recomendación correcta está clara: la frecuencia de conmutación debe mantenerse en el valor más bajo que cumpla los requisitos, y no debe considerarse una mejora por sí misma el subirla. En técnicas como DPWM también se establece un intercambio deliberado entre las pérdidas de conmutación y la THD de corriente.
Por qué canta el inversor: Mecánica del ruido tonal
El sonido característico del inversor en los vehículos eléctricos nace de la conversión de la frecuencia de conmutación en la banda de 5-15 kHz en vibración estructural y ruido. El control tradicional de inversores de VE utiliza una frecuencia de conmutación fija; y una frecuencia fija produce un tono puro y definido en el espectro. Durante el arranque, cuando el régimen del motor (frecuencia fundamental) es bajo, este tono se escucha con claridad, y al acelerar se mezcla entre los demás sonidos; la subida del tono se debe al desplazamiento de los componentes armónicos junto con la frecuencia fundamental. En las mediciones se ha informado de una reducción de ruido de 25 dB a una frecuencia de conmutación de 500 Hz y de 15 dB a 5 kHz; es decir, el resultado acústico de la elección de la frecuencia es directamente medible.
Otra fuente del sonido es la ondulación de par (torque ripple). Efectos perturbadores periódicos como el par de indentación (cogging torque) se convierten en altas revoluciones en fluctuaciones de velocidad de alta frecuencia, generando ruido acústico y vibración; la ondulación de par también reduce la eficiencia. Los estudios actuales publicados en 2026 se concentran en nuevos métodos de control de conmutación de inversores para reducir el ruido tonal de tono alto que crea la frecuencia fija; el objetivo ya no es solo el nivel de ruido, sino la calidad del sonido en sí misma. Una de las técnicas destacadas en este campo es la Modulación de Espectro Ensanchado (Spread Spectrum Modulation, SSM): la frecuencia de conmutación se distribuye deliberadamente dentro de una banda estrecha, de modo que el tono puro producido por la frecuencia fija se suaviza al extenderse por el espectro.
SiC y GaN: Los semiconductores que cambian el equilibrio del intercambio
A medida que la frecuencia de conmutación sube, la calidad de la forma de onda mejora, pero la pérdida de conmutación y el riesgo de EMI crecen; en el mundo del IGBT de silicio, esta ecuación frenó la frecuencia durante mucho tiempo. Los semiconductores de banda prohibida ancha (wide bandgap) cambiaron radicalmente este intercambio. Los dispositivos de SiC y GaN ofrecen, en comparación con el silicio tradicional, pérdidas de conmutación mucho más bajas, mayor tensión de ruptura y mejor conductividad térmica; así, la frecuencia más alta se volvió utilizable junto con valores de eficiencia y densidad de potencia antes imposibles.
Las cifras son impactantes: Un inversor de VE que usa SiC puede mostrar una eficiencia aproximadamente un 10% mejor en comparación con las versiones de silicio. Los diseños basados en HEMT de GaN alcanzaron una eficiencia de %98,5 en los prototipos investigados y mostraron una excelente densidad de potencia en aplicaciones por debajo de 650 V. La capacidad de conmutación del GaN, que puede alcanzar la gama de los MHz, reduce el tamaño de componentes pasivos como inductores y condensadores; del lado del driver del motor, esto se traduce en filtros más pequeños, un ancho de banda de control de par más amplio y un menor peso del sistema. Para 2026, la línea de división principal en la elección de dispositivos también se ha clarificado: el GaN destaca en aplicaciones por debajo de 650 V, mientras que el SiC sobresale en tensiones más altas. Ambas tecnologías se combinan en arquitecturas de conversores de tres niveles con los objetivos de eficiencia de las aplicaciones trifásicas de alta frecuencia de conmutación.
¿Cómo conduce el motor el inversor? Respuesta breve y clara
Volviendo al núcleo de la pregunta: el inversor divide la tensión DC de la batería en miles de pulsos mediante PWM y la convierte en una sinusoide trifásica cuya amplitud y frecuencia se calculan según la demanda de par del momento; en los devanados del motor, la corriente de fase sinusoidal moldeada por esta tensión gira el campo magnético y genera el par. La frecuencia de conmutación determina la calidad de este proceso: a medida que aumenta, la corriente es más limpia, el par más suave y el ruido más bajo; a cambio, aumentan las pérdidas de conmutación y la EMI. El SVPWM, manteniendo este equilibrio, proporciona una tensión de salida más alta que la barra DC, mientras que los dispositivos de SiC y GaN operan con menos pérdidas a la misma frecuencia, desplazando el equilibrio a favor de la eficiencia.
Resultado: La conducción silenciosa es una decisión de software y semiconductores
El carácter de conducción de un vehículo eléctrico se forma tanto por la estrategia de modulación del inversor como por la potencia del motor. El mismo motor produce otro sonido, funciona con otra eficiencia y ofrece otra sensación de par con una frecuencia de conmutación y una técnica de PWM diferentes. Ese tono sutil en la salida ya no es un defecto, sino la señal de un equilibrio de ingeniería: el rostro audible del compromiso establecido entre frecuencia, pérdida, ruido y EMI. La agenda de 2026 -técnicas de calidad de sonido como la SSM y frecuencias de conmutación que amplían los límites con SiC/GaN- muestra que este equilibrio se desplaza cada año un poco más a favor del conductor.
Fuentes
- Análisis de potencia de drivers de motor PWM - Tektronix
- Modulación vectorial espacial (SVM) para control de motores - MathWorks
- Revisión basada en pérdidas, rizado de par, vibración y ruido - IET
- Nuevo método de control de conmutación del inversor para mejorar la calidad del sonido en vehículos eléctricos - SAE 2026-01-0437
- Control orientado al campo de motores de CA trifásicos - TI (BPRA073)
- La verdad sobre la frecuencia de portadora - Fuji Electric
- GaN y SiC: La revolución de la electrónica de potencia - Microchip USA
- Revisión comparativa de dispositivos de potencia de SiC y GaN - AMTI
- Técnicas de modulación por ancho de pulso - Analog Devices
- Características de vibración y ruido de un inversor para vehículos eléctricos - Extrica