PWM im Inverter: Wie wird ein Elektromotor angetrieben?
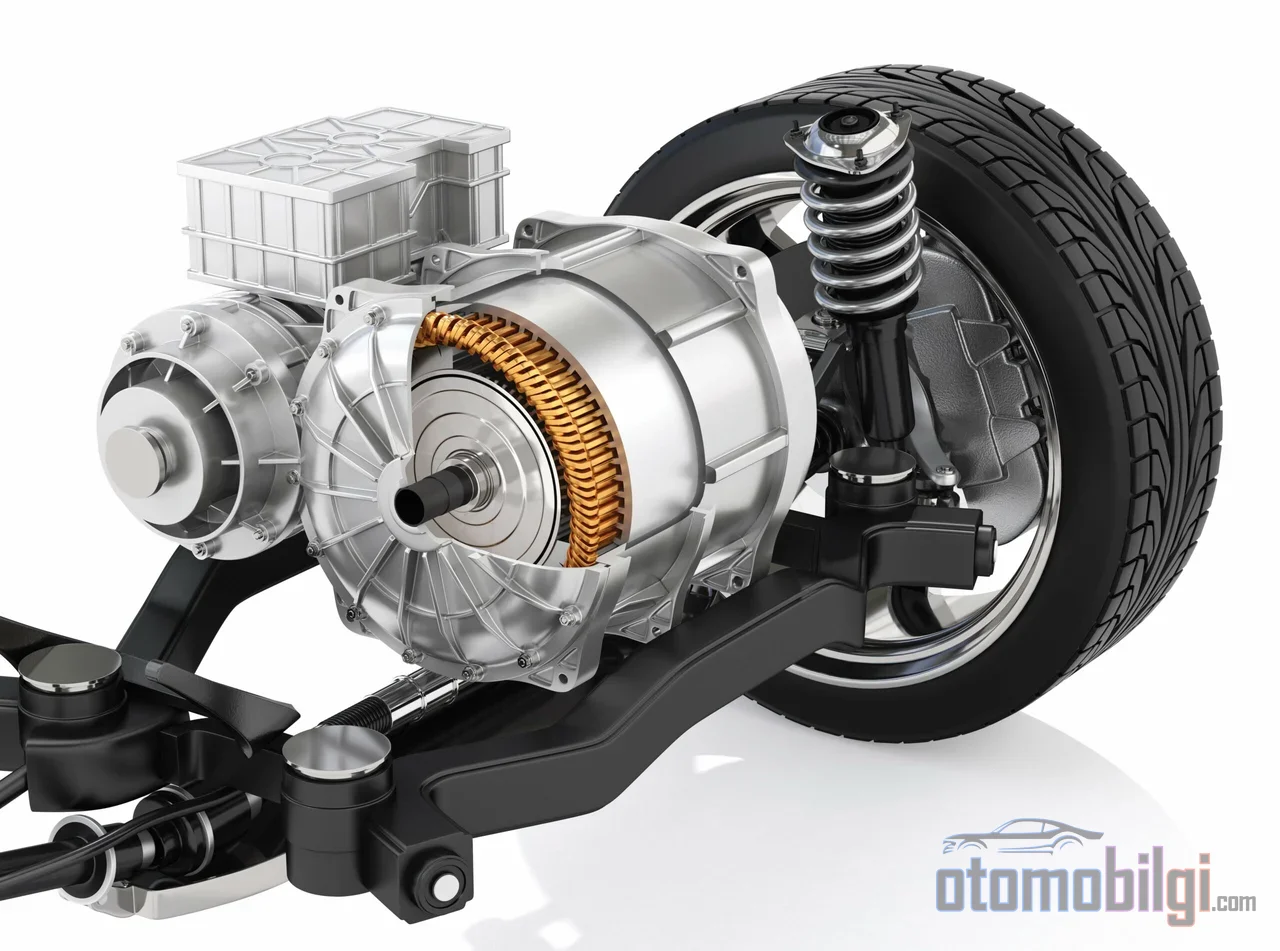
Bei einem Elektrofahrzeug hören wir beim Anfahren beim Gasgeben das charakteristische, mit der Geschwindigkeit höher werdende feine "iiiih"-Geräusch. Die meisten Fahrer glauben, dass es vom Motor kommt; doch die Quelle des Geräuschs liegt größtenteils in der Schaltlogik des Inverters. Die feste DC-Spannung der Batterie in einen dreiphasigen Sinus mit kontinuierlich veränderlicher Amplitude und Frequenz umzuwandeln, hängt von den mikroskopischen Entscheidungen ab, die die Leistungselektronik im Herzen des Fahrzeugs jede Millisekunde trifft. Auf dieser Seite erklären wir, wie der Inverter den Motor tatsächlich antreibt, also die Wirkung von PWM-Modulation, Phasenstrom und Schaltfrequenz auf Drehmoment und Wirkungsgrad.
Klären wir zuerst Folgendes: das Fahrgefühl des Elektroautos, von millimetergenauer Gaspedal-Empfindlichkeit bis zum plötzlichen Drehmoment beim Anfahren, ist größtenteils das Produkt der Inverter-Software. Der Motor selbst ist eine magnetische Maschine; die Einheit, die entscheidet, wie viel Strom, bei welcher Frequenz und in welcher Phase er zugeführt wird, ist der Inverter.
Was ist PWM: Der Weg von der DC-Spannung zum dreiphasigen Sinus
Die Batterie liefert eine feste DC-Spannung; ein permanenterregter Synchronmotor oder Asynchronmotor benötigt jedoch eine dreiphasige AC-Versorgung mit geregelter Amplitude und Frequenz. PWM (Pulsweitenmodulation) ist die Brücke zwischen diesen beiden Welten. Die Grundidee ist einfach: Halbleiterschalter öffnen und schließen sich tausende Male pro Sekunde, wobei die DC-Spannung in kurze Segmente zerlegt wird und die Breite dieser Pulse so eingestellt wird, dass ihr Zeitmittelwert der gewünschten Sinusform nahekommt.
Die Aufgabe von PWM besteht nicht nur darin, Spannung zu erzeugen; das eigentliche Ziel ist es, einen sinusförmigen Phasenstrom zu erzeugen, der im Motor Drehmoment erzeugt. Der Strom fließt nur dann korrekt, wenn geeignete Spannungsbedingungen erfüllt sind, und der Inverter stellt genau diese Bedingungen über PWM ein. In einem dreiphasigen Inverter gibt es insgesamt acht verschiedene Spannungsvektoren; jeder entspricht einer bestimmten Ein-Aus-Kombination der Schalter. Der Motorantrieb wird realisiert, indem diese acht Vektoren zeitlich nacheinander ausgewählt werden.
Das Verhältnis von Trägerfrequenz und Grundfrequenz
Bei PWM spricht man von zwei Frequenzen: der Grundfrequenz, die die Drehung des Motors bewirkt, und der Träger- (Schalt-) Frequenz, die die Schaltvorgänge zeitlich steuert. Die Trägerfrequenz bestimmt, wie viele PWM-Pulse pro Grundzyklus erzeugt werden. Je höher die Trägerfrequenz, desto mehr nähert sich die synthetisierte Wellenform dem idealen Sinus; aber sie hat einen Preis, da bei jedem Schaltvorgang Energie verloren geht. Das Gleichgewicht innerhalb dieses Spannungs-Strom-Zeit-Dreiecks zu verstehen, ist der Schlüssel zum Verständnis, warum ein Inverter mit einer bestimmten Frequenz arbeitet.
Das Wichtigste in Kürze
- PWM wandelt die feste DC-Batteriespannung in einen dreiphasigen Sinus mit einstellbarer Amplitude und Frequenz um und ermöglicht so die Drehmoment erzeugung des Motors.
- Die Schaltfrequenz in EV-Invertern liegt typischerweise im Bereich von 5-15 kHz; das ist der Grund für den feinen Ton beim Anfahren.
- SVPWM bietet im Vergleich zu SPWM bei gleicher DC-Zwischenkreisspannung eine höhere Ausgangsleistung und eine geringere harmonische Verzerrung (THD).
- Ein SiC-basierter EV-Wechselrichter kann etwa 10 % besseren Wirkungsgrad als sein Silizium-Pendant zeigen.
SPWM und SVPWM: Der Unterschied zwischen den beiden Modulationsstrategien
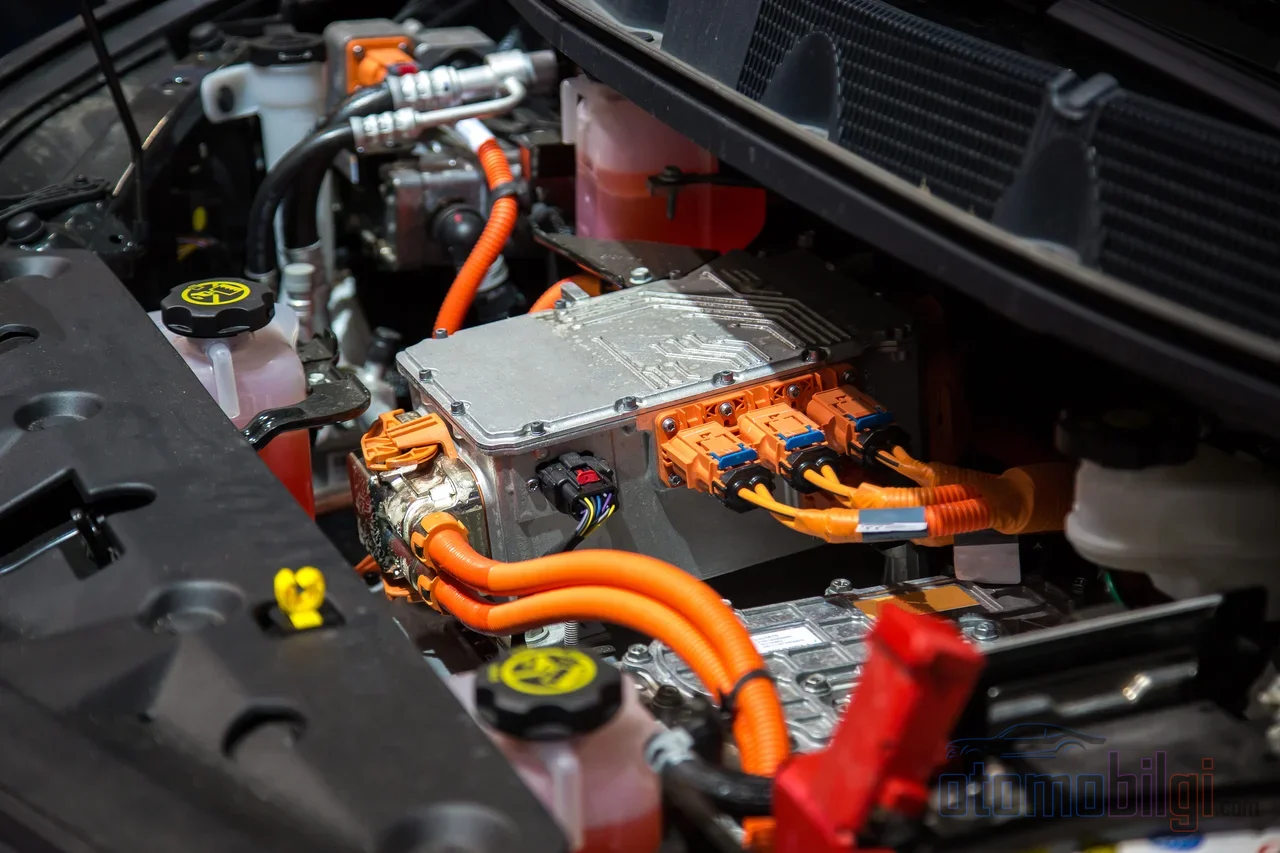
In Literatur und Praxis stechen zwei grundlegende PWM-Verfahren hervor: sinusförmiges PWM (SPWM) und Raumvektor-PWM (SVPWM, also SVM). Beide beginnen am selben Punkt: einer sinusförmigen Referenzwelle. Der Unterschied liegt darin, wie diese Referenz verarbeitet wird. SPWM behandelt jede Phase unabhängig; es ist konzeptionell einfacher. SVPWM hingegen betrachtet die drei Phasen gemeinsam als einen einzigen Raumvektor und synthetisiert die Ausgabe durch die zeitgesteuerte Nutzung der acht Spannungsvektoren.
Dieser Ansatzunterschied hat messbare Folgen. SVPWM nutzt den DC-Zwischenkreis besser; auf demselben DC-Spannungsniveau wird eine höhere Ausgangsspannung erreicht als bei SPWM. Vergleichsstudien zeigen durchgehend, dass SVPWM mit geringerer Gesamtharmonischer Verzerrung (THD) eine effizientere Ausgabe erzeugt. Darüber hinaus lässt sich SVPWM so auslegen, dass es mit einer minimalen Anzahl an Schaltvorgängen arbeitet; die Schaltfrequenz entspricht der Trägerfrequenz.
| Merkmal | SPWM | SVPWM |
|---|---|---|
| Verarbeitung der Phasen | Unabhängig pro Phase | Drei Phasen gemeinsam als Raumvektor |
| Nutzung des DC-Zwischenkreises | Geringer | Höhere Ausgangsspannung |
| Harmonischer Gehalt (THD) | Höher | Geringer |
| Konzeptionelle Komplexität | Einfacher | Komplexer, mit Wirkungsgradvorteil |
Der Kontext der feldorientierten Regelung
Die meisten modernen EV-Antriebe arbeiten in einem Rahmen, der als FOC (field-oriented control, feldorientierte Regelung) bezeichnet wird. FOC ist eine gängige Technik zum Antrieb sowohl von permanentmagneterregten Synchronmaschinen als auch von Asynchronmaschinen und ermöglicht die voneinander unabhängige, direkte Regelung von Drehmoment und Fluss; kontrollierte AC-Maschinen gewinnen dadurch ein dem Gleichstrommotor ähnliches, entkoppeltes Drehmoment-/Flussverhalten. Die Raumvektormodulation ist eine der Standardanwendungstechniken dieser Regelungsstruktur. Das Drehmomentbedürfnis aus der Pedalzuordnung des Antriebs wird von der FOC in Stromkommandos und vom SVPWM in eine Schaltsequenz umgesetzt.
Schaltfrequenz: Balance im Dreieck aus Wirkungsgrad, Drehmomentwelligkeit und Geräusch
Die Wahl der Schaltfrequenz ist einer der kritischsten Kompromisse im Wechselrichterdesign. Auf der einen Seite steht die Signalqualität, auf der anderen Verluste, elektromagnetische Störungen (EMI) und das akustische Verhalten. Verfolgen wir Schritt für Schritt, wie diese Balance gefunden wird.
Zunächst die Gewinnseite: eine höhere Trägerfrequenz schiebt die Schaltharmonischen weiter weg von der Grundfrequenz. Die nutzbare Ausgangsleistung wird nur aus dem Strom der Grundfrequenz erzeugt; Harmonische tragen nichts zur Arbeit des Motors bei, sondern verursachen zusätzliche Kupferverluste in der Maschine. Antriebe mit geringem Harmonischengehalt sind daher effizienter. Eine hohe Schaltfrequenz verkleinert außerdem die Stromwelligkeit (Ripple); ein Strom mit kleiner Welligkeit bedeutet eine kleine wechselnde Kraft, also weniger Geräusch und Vibration.
Nun die Kostenseite: jedes Schaltereignis erzeugt seine eigenen Verluste, sodass die Schaltverluste mit steigender Frequenz zunehmen und das EMI-Risiko wächst. Zwar reduziert eine hohe Trägerfrequenz einige niederfrequente harmonische Effekte und die damit verbundenen Motorverluste, doch das bedeutet nicht automatisch einen kühler laufenden Motor; ein Teil der Verluste wird auf die Inverterseite, auf die Schalter selbst, verlagert. Aus ingenieurtechnischer Sicht ist die richtige Empfehlung eindeutig: die Schaltfrequenz sollte auf dem niedrigsten Wert gehalten werden, der die Anforderungen erfüllt, und eine Erhöhung sollte nicht als eigenständige Verbesserung angesehen werden. Auch bei Techniken wie DPWM wird ein bewusster Kompromiss zwischen Schaltverlusten und Strom-THD eingegangen.
Warum der Inverter singt: Der Mechanismus des tonalen Geräuschs
Das charakteristische Invertergeräusch bei Elektrofahrzeugen entsteht, wenn die Schaltfrequenz im Bereich von 5-15 kHz in strukturelle Vibrationen und Geräusche umgewandelt wird. Die traditionelle EV-Invertersteuerung verwendet eine feste Schaltfrequenz; eine feste Frequenz erzeugt jedoch einen reinen, deutlichen Ton im Spektrum. Beim Anfahren, wenn die Motordrehzahl (Grundfrequenz) niedrig ist, ist dieser Ton deutlich hörbar, und mit zunehmender Geschwindigkeit geht er in den anderen Geräuschen unter; das Ansteigen der Tonhöhe ergibt sich aus dem gemeinsamen Wandern der harmonischen Komponenten mit der Grundfrequenz. In Messungen wurde bei einer Schaltfrequenz von 500 Hz eine Geräuschreduzierung von 25 dB und bei 5 kHz eine Reduzierung von 15 dB berichtet; das akustische Ergebnis der Frequenzwahl ist also direkt messbar.
Eine weitere Quelle des Geräuschs ist die Torkelwelligkeit (torque ripple). Periodische Störeffekte wie das Cogging-Moment verwandeln sich bei hohen Drehzahlen in hochfrequente Drehzahlschwankungen und erzeugen so akustisches Geräusch und Vibrationen; die Torkelwelligkeit senkt zudem den Wirkungsgrad. Aktuelle Studien aus dem Jahr 2026 konzentrieren sich auf neue Inverter-Schaltsteuerungsmethoden, um das hohe, tonale Geräusch durch die feste Frequenz zu reduzieren; das Ziel ist heute nicht mehr nur der Geräuschpegel, sondern die Klangqualität selbst. Eine der herausragenden Techniken in diesem Bereich ist die Spread Spectrum Modulation (SSM): die Schaltfrequenz wird bewusst innerhalb eines schmalen Bandes verteilt, wodurch der reine Ton der festen Frequenz im Spektrum verteilt und abgemildert wird.
SiC und GaN: Halbleiter, die die Kompromissbilanz verändern
Mit steigender Schaltfrequenz verbessert sich die Signalqualität, aber die Schaltverluste und das EMI-Risiko wachsen; in der Welt der Silizium-IGBTs hat diese Gleichung die Frequenz lange eingeschränkt. Halbleiter mit breiter Bandlücke (wide bandgap) haben diesen Kompromiss grundlegend verändert. SiC- und GaN-Bauelemente bieten im Vergleich zu herkömmlichem Silizium deutlich niedrigere Schaltverluste, eine höhere Durchbruchspannung und eine bessere Wärmeleitfähigkeit; dadurch ist eine höhere Frequenz nun mit zuvor unmöglichen Werten für Wirkungsgrad und Leistungsdichte nutzbar.
Die Zahlen sind beeindruckend: Ein EV-Inverter mit SiC kann im Vergleich zu Silizium-Versionen eine etwa 10 % höhere Effizienz erreichen. GaN-HEMT-basierte Designs haben in den untersuchten Prototypen einen Wirkungsgrad von 98,5 % erreicht und bei Anwendungen unter 650 V eine überlegene Leistungsdichte gezeigt. Die Schaltfähigkeit von GaN, die in den MHz-Bereich steigen kann, verkleinert die Abmessungen passiver Bauteile wie Induktivitäten und Kondensatoren; auf der Motorsteuerungsseite spiegelt sich das in kleineren Filtern, einer breiteren Regelbandbreite für das Drehmoment und einem geringeren Systemgewicht wider. Stand 2026 hat sich auch die entscheidende Trennlinie bei der Geräteauswahl herauskristallisiert: GaN punktet bei Anwendungen unter 650 V, SiC bei höheren Spannungen. Beide Technologien werden in Dreipunkt-Wandlerarchitekturen mit den Wirkungsgradzielen hochfrequenter Dreiphasenanwendungen zusammengeführt.
Wie fährt der Inverter den Motor? Kurze und klare Antwort
Kommen wir zum Kern der Frage: Der Inverter teilt die DC-Spannung der Batterie mittels PWM in Tausende Pulse und wandelt sie in einen Dreiphasensinus um, dessen Amplitude und Frequenz entsprechend dem jeweiligen Drehmomentbedarf berechnet werden; der sinusförmige Phasenstrom, der in den Motorwicklungen durch diese Spannung geformt wird, dreht das Magnetfeld und erzeugt Drehmoment. Die Schaltfrequenz bestimmt die Qualität dieses Prozesses: mit steigender Frequenz wird der Strom sauberer, das Drehmoment geschmeidiger und das Geräusch leiser; dafür steigen die Schaltverluste und die EMV-Belastung. SVPWM ermöglicht in diesem Gleichgewicht eine höhere Ausgangsspannung als die DC-Schiene, während SiC- und GaN-Bauelemente bei gleicher Frequenz mit weniger Verlusten arbeiten und das Gleichgewicht zugunsten des Wirkungsgrads verschieben.
Fazit: Leises Fahren ist eine Software- und Halbleiterentscheidung
Der Fahrcharakter eines Elektrofahrzeugs wird ebenso von der Modulationsstrategie des Inverters geprägt wie von der Leistung des Motors. Derselbe Motor klingt anders, arbeitet mit einem anderen Wirkungsgrad und vermittelt ein anderes Drehmomentgefühl, je nach Schaltfrequenz und PWM-Technik. Der feine Ton beim Anfahren ist heute kein Makel mehr, sondern ein Zeichen der ingenieurtechnischen Abwägung: das hörbare Gesicht des Kompromisses zwischen Frequenz, Verlust, Geräusch und EMV. Die Themen von 2026 - Techniken zur Klangqualität wie SSM und durch SiC/GaN erweiterte Schaltfrequenzen - zeigen, dass sich dieses Gleichgewicht jedes Jahr ein Stück weiter zugunsten des Fahrers verschiebt.
Quellen
- Power Analysis of PWM Motor Drives - Tektronix
- Space Vector Modulation (SVM) for Motor Control - MathWorks
- Review based on losses, torque ripple, vibration and noise - IET
- New Inverter Switching Control Method to Enhance Sound Quality in EVs - SAE 2026-01-0437
- Field Oriented Control of 3-Phase AC Motors - TI (BPRA073)
- The Truth About Carrier Frequency - Fuji Electric
- GaN and SiC: The Power Electronics Revolution - Microchip USA
- Comparative Review of SiC and GaN Power Devices - AMTI
- Pulse Width Modulation Techniques - Analog Devices
- Vibration and noise characteristics of an inverter for EVs - Extrica