PWM در اینورتر: موتور الکتریکی چگونه رانده میشود؟
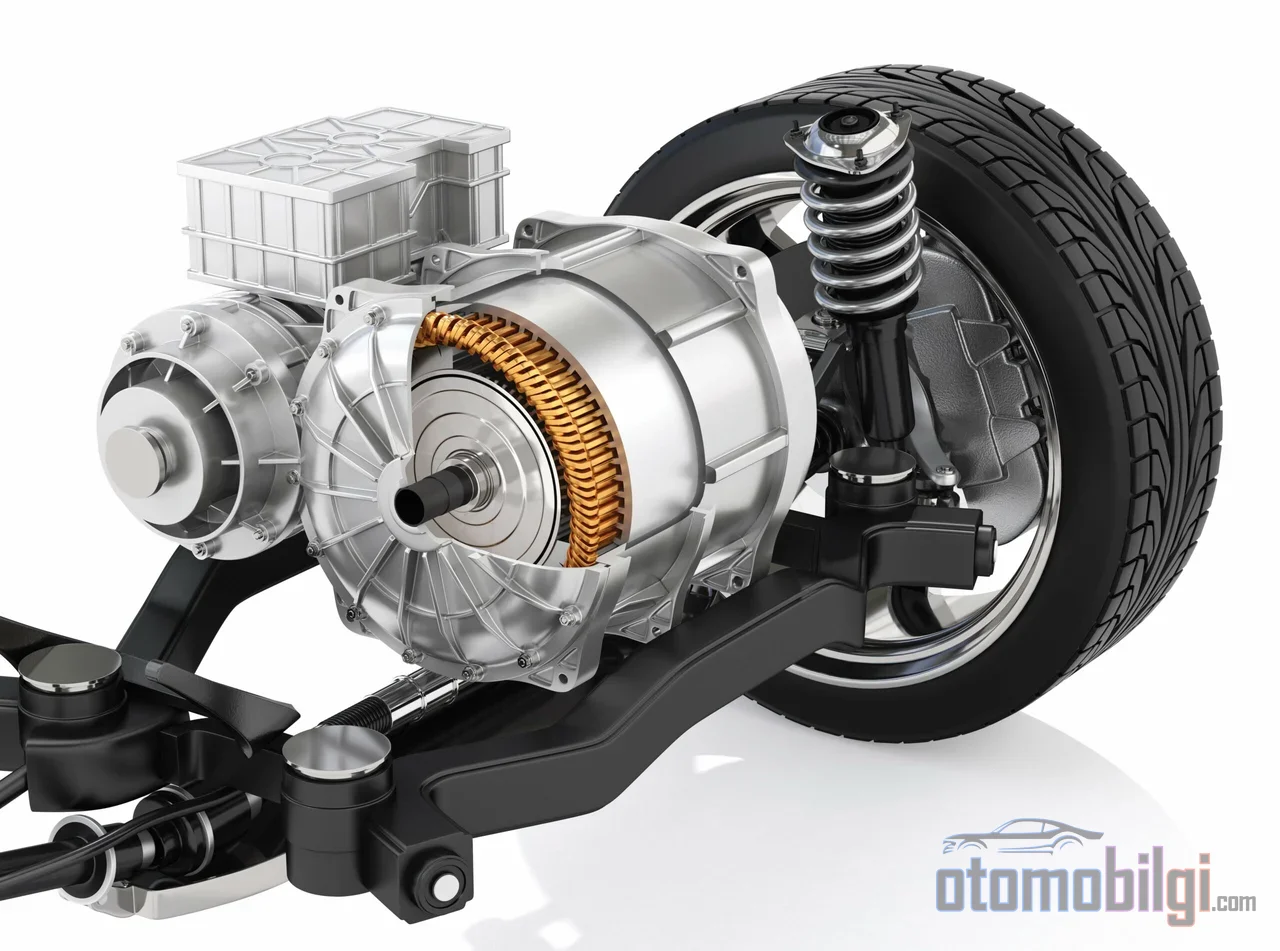
در یک خودروی الکتریکی هنگام گاز دادن در لحظه حرکت، آن صدای نازک و مشخص "ایییی" را میشنویم که زیر و بمی آن با سرعت بالا میرود. بیشتر رانندگان فکر میکنند این صدا از موتور میآید؛ در حالی که منبع اصلی این صدا تا حد زیادی منطق کلیدزنی اینورتر است. تبدیل ولتاژ ثابت DC باتری به یک سیگنال سینوسی سهفاز با دامنه و فرکانس متغیر مداوم، به تصمیمهای میکروثانیهای الکترونیک قدرت در قلب خودرو در هر میلیثانیه وابسته است. در این صفحه توضیح میدهیم که اینورتر واقعاً چگونه موتور را به حرکت درمیآورد؛ یعنی اثر مدولاسیون PWM، جریان فاز و فرکانس کلیدزنی بر گشتاور و بازده.
ابتدا این نکته را روشن کنیم: حس رانندگی خودروی الکتریکی، از حساسیت میلیمتری پدال گاز تا گشتاور آنی در لحظه حرکت، تا حد زیادی محصول نرمافزار اینورتر است. خودِ موتور یک ماشین مغناطیسی است؛ واحدی که تصمیم میگیرد چه مقدار جریان، در چه فرکانسی و در چه فازی به آن داده شود، اینورتر است.
PWM چیست: مسیر تبدیل ولتاژ DC به سیگنال سینوسی سهفاز
باتری یک ولتاژ DC ثابت فراهم میکند؛ اما یک موتور سنکرون با آهنربای دائم یا موتور القایی به تغذیه AC سهفاز با دامنه و فرکانس کنترلشده نیاز دارد. PWM (مدولاسیون پهنای پالس) پلی میان این دو جهان است. ایده اصلی ساده است: کلیدهای نیمههادی هزاران بار در ثانیه باز و بسته میشوند، ولتاژ DC به قطعههای کوتاه تقسیم میشود و پهنای این پالسها طوری تنظیم میشود که میانگین زمانی به شکل سینوسی مطلوب نزدیک شود.
وظیفه PWM تنها تولید ولتاژ نیست؛ هدف اصلی، ایجاد یک جریان فاز سینوسی درون موتور است که گشتاور تولید کند. جریان تنها زمانی بهدرستی جاری میشود که شرایط ولتاژ مناسب فراهم شده باشد و اینورتر دقیقاً همین شرایط را از طریق PWM تنظیم میکند. در اینورتر سهفاز در مجموع هشت بردار ولتاژ وجود دارد؛ هر بردار متناظر با یک ترکیب باز-بسته مشخصی از کلیدهاست. راهاندازی موتور با انتخاب متوالی این هشت بردار در طول زمان انجام میشود.
رابطه فرکانس حامل و فرکانس پایه
در PWM از دو فرکانس سخن گفته میشود: فرکانس پایه که موجب چرخش موتور میشود و فرکانس حامل (کلیدزنی) که کلیدزنی را زمانبندی میکند. فرکانس حامل تعیین میکند که در هر دور پایه چند پالس PWM تولید شود. با افزایش فرکانس حامل، شکل موج سنتزشده بیشتر به سینوس ایدهآل نزدیک میشود؛ اما هزینهای هم دارد، چون در هر کلیدزنی مقداری انرژی از دست میرود. درک این تعادل درون مثلث ولتاژ-جریان-زمان، کلید فهم این است که چرا یک اینورتر در فرکانس مشخصی کار میکند.
نکات برجسته
- PWM ولتاژ DC باتری را به سینوس سهفاز با دامنه و فرکانس قابل تنظیم تبدیل میکند و تولید گشتاور موتور را ممکن میسازد.
- فرکانس کلیدزنی در اینورترهای خودروهای الکتریکی معمولاً در بازه 5-15 kHz است؛ این همان دلیل صدای نازک در لحظه حرکت است.
- SVPWM در مقایسه با SPWM با همان ولتاژ باس DC، خروجی بالاتر و اعوجاج هارمونیک (THD) کمتری فراهم میکند.
- یک اینورتر EV با پایه SiC میتواند تقریبا 10٪ راندمان بهتر از معادل سیلیکونی خود نشان دهد.
SPWM و SVPWM: تفاوت دو استراتژی مدولاسیون
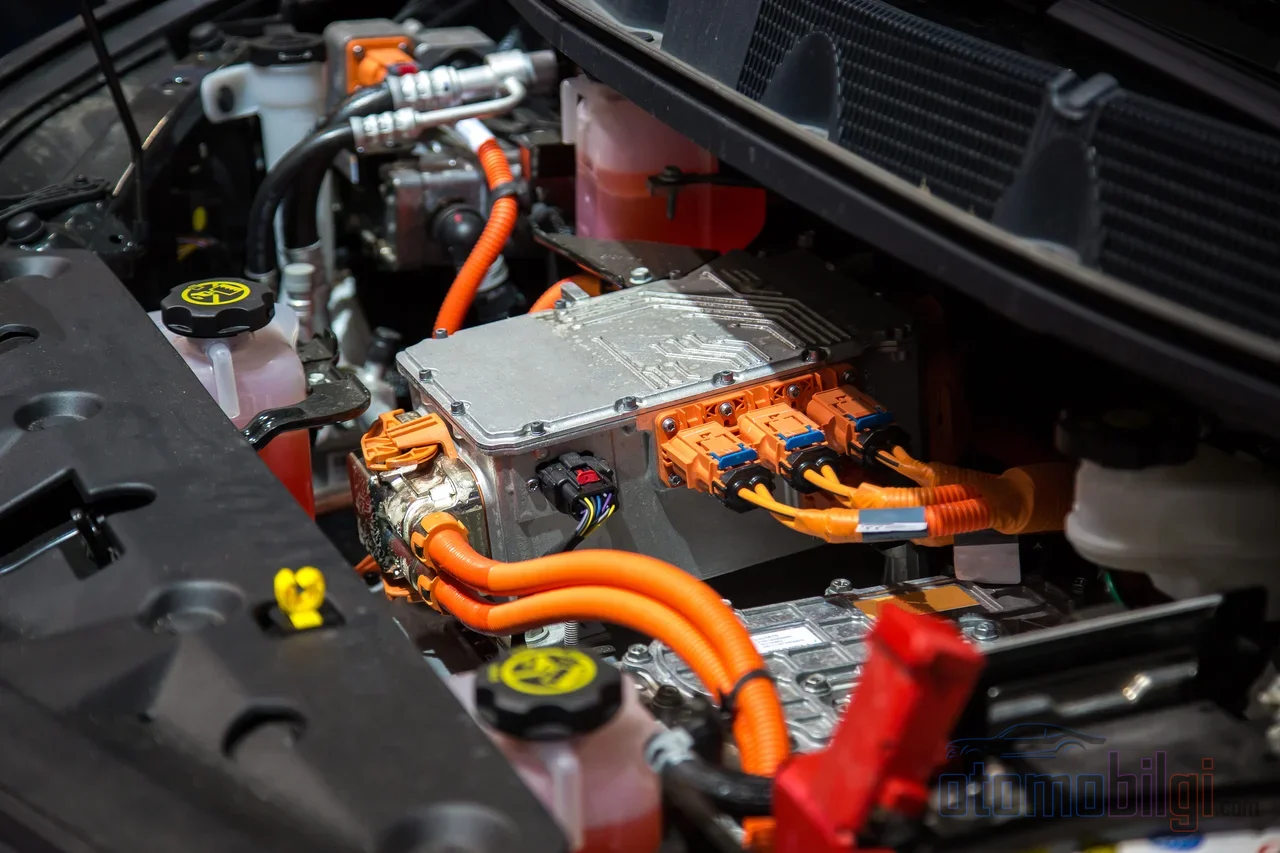
در ادبیات فنی و کاربرد، دو تکنیک پایه PWM برجستهاند: PWM سینوسی (SPWM) و PWM بردار فضایی (SVPWM، یعنی SVM). هر دو از یک نقطه شروع میشوند: یک موج مرجع سینوسی. تفاوت در نحوه پردازش این مرجع نهفته است. SPWM هر فاز را به طور مستقل در نظر میگیرد؛ از نظر مفهومی سادهتر است. اما SVPWM سه فاز را با هم، به صورت یک بردار فضایی واحد ارزیابی میکند و خروجی را با استفاده اشتراکی زمانی از هشت بردار ولتاژ سنتز میکند.
این تفاوت رویکرد، نتایج قابل اندازهگیری دارد. SVPWM از باس DC بهتر استفاده میکند؛ در همان سطح ولتاژ DC، نسبت به SPWM امکان دستیابی به ولتاژ خروجی بالاتری را فراهم میکند. مطالعات مقایسهای به طور پیوسته نشان میدهند که SVPWM با اعوجاج هارمونیک کل کمتر، خروجی کارآمدتری تولید میکند. افزون بر این، SVPWM را میتوان به گونهای طراحی کرد که با حداقل تعداد کلیدزنی کار کند؛ فرکانس کلیدزنی برابر با فرکانس حامل است.
| ویژگی | SPWM | SVPWM |
|---|---|---|
| نحوه پردازش فازها | مستقل برای هر فاز | سه فاز با هم، به صورت بردار فضایی |
| استفاده از باس DC | کمتر | ولتاژ خروجی بالاتر |
| محتوای هارمونیک (THD) | بالاتر | پایینتر |
| پیچیدگی مفهومی | سادهتر | پیچیدهتر، با مزیت راندمان |
بستر کنترل جهتیافته میدانی
اکثر رانشهای امروزی EV در چارچوبی به نام FOC (کنترل جهتیافته میدانی) کار میکنند. FOC تکنیکی رایج برای رانش هم موتورهای سنکرون با آهنربای دائم و هم موتورهای آسنکرون است و امکان کنترل مستقیم و مستقل گشتاور و شار را از یکدیگر فراهم میکند؛ ماشینهای AC کنترلشده از این طریق ویژگی گشتاور/شار مجزایی شبیه موتور DC به دست میآورند. مدولاسیون بردار فضایی نیز یکی از تکنیکهای استاندارد پیادهسازی این ساختار کنترلی است. تقاضای گشتاور واردشده از نگاشت پدال درایو، توسط FOC به فرمانهای جریان و توسط SVPWM به دنباله کلیدزنی تبدیل میشود.
فرکانس کلیدزنی: تعادل در مثلث راندمان، نوسان گشتاور و صدا
انتخاب فرکانس کلیدزنی یکی از حیاتیترین مصالحههای طراحی اینورتر است. در یک سو کیفیت شکل موج و در سوی دیگر تلفات، تداخل الکترومغناطیسی (EMI) و رفتار صوتی قرار دارد. بیایید گام به گام بررسی کنیم که این تعادل چگونه برقرار میشود.
نخست سمت دستاورد: فرکانس حامل بالاتر، هارمونیکهای کلیدزنی را دورتر از فرکانس پایه میراند. توان خروجی مفید تنها از جریان در فرکانس پایه تولید میشود؛ هارمونیکها به کار موتور کمکی نمیکنند، بلکه برعکس به تلفات مس اضافی در ماشین منجر میشوند. به همین دلیل درایوهایی با محتوای هارمونیک کم کارآمدترند. فرکانس کلیدزنی بالا همچنین موج (ریپل) جریان را کوچکتر میکند؛ جریان با ریپل کم یعنی نیروی نوسانی کم، یعنی صدای و ارتعاش کمتر.
حالا سمت هزینه: هر رویداد کلیدزنی تلفات خودش را تولید می کند، بنابراین با افزایش فرکانس، تلفات کلیدزنی بیشتر می شود و ریسک EMI بزرگ تر می گردد. افزون بر این، هرچند فرکانس حامل بالا برخی اثرات هارمونیک فرکانس پایین و تلفات مربوط به موتور را کاهش می دهد، این همیشه به معنای موتوری با کارکرد خنک تر نیست؛ بخشی از تلفات به سمت اینورتر، یعنی به خود کلیدها منتقل می شود. از دید مهندسی کاربردی، توصیه درست روشن است: فرکانس کلیدزنی باید در کم ترین مقداری که نیازها را برآورده می کند نگه داشته شود و بالا بردن آن به خودی خود بهبود تلقی نگردد. در تکنیک هایی مانند DPWM نیز یک تبادل آگاهانه میان تلفات کلیدزنی و THD جریان برقرار می شود.
چرا اینورتر آواز می خواند: مکانیک نویز تُنالی
صدای مشخصه اینورتر در خودروهای برقی از تبدیل شدن فرکانس کلیدزنی در محدوده 5-15 kHz به ارتعاش و نویز سازه ای سرچشمه می گیرد. کنترل سنتی اینورتر EV از یک فرکانس کلیدزنی ثابت استفاده می کند؛ و فرکانس ثابت در طیف، یک تُن خالص و مشخص تولید می کند. در لحظه حرکت که دور موتور (فرکانس پایه) پایین است این تُن به راحتی شنیده می شود و با شتاب گرفتن، در میان سایر صداها گم می شود؛ بالا رفتن زیر و بمی صدا از جابه جایی هارمونیک ها همراه با فرکانس پایه ناشی می شود. در اندازه گیری ها کاهش نویز 25 dB در فرکانس کلیدزنی 500 Hz و 15 dB در 5 kHz گزارش شده است؛ یعنی نتیجه آکوستیک انتخاب فرکانس مستقیماً قابل اندازه گیری است.
منبع دیگر صدا، موج تورکی (torque ripple) است. اثرات مخرب دوره ای مانند گشتاور کاگینگ، در دورهای بالا به نوسانات سرعت با فرکانس بالا تبدیل می شوند و نویز آکوستیک و ارتعاش تولید می کنند؛ موج تورکی بازده را هم کاهش می دهد. پژوهش های جدید منتشر شده در 2026 بر روش های جدید کنترل کلیدزنی اینورتر برای کاهش نویز تُنالی با زیر و بمی بالا که فرکانس ثابت ایجاد می کند متمرکزند؛ هدف دیگر فقط سطح نویز نیست، بلکه خود کیفیت صدا است. یکی از تکنیک های برجسته در این حوزه مدولاسیون طیف گسترده (Spread Spectrum Modulation یا SSM) است: فرکانس کلیدزنی آگاهانه درون یک باند باریک پخش می شود تا تُن خالص حاصل از فرکانس ثابت، در طیف پخش و نرم شود.
SiC و GaN: نیمه هادی هایی که معادله تبادل را تغییر می دهند
با بالا رفتن فرکانس کلیدزنی کیفیت شکل موج بهتر می شود، اما تلفات کلیدزنی و ریسک EMI بزرگ تر می گردد؛ در دنیای IGBT سیلیکونی، این معادله مدت ها فرکانس را مهار می کرد. نیمه هادی های با گپ باند پهن (wide bandgap) این تبادل را ریشه ای تغییر دادند. دستگاه های SiC و GaN در مقایسه با سیلیکون سنتی، تلفات کلیدزنی بسیار کم تر، ولتاژ شکست بالاتر و رسانایی حرارتی بهتری ارائه می دهند؛ بدین ترتیب فرکانس بالاتر، همراه با مقادیر بازده و چگالی توان که پیش تر ممکن نبود، قابل استفاده شد.
اعداد چشمگیرند: یک اینورتر EV با SiC در مقایسه با نسخه های سیلیکونی می تواند تقریباً %10 بازده بهتر نشان دهد. طرحهای مبتنی بر GaN HEMT در نمونههای پژوهشی به بازده %98.5 رسیده و در کاربردهای زیر 650 ولت چگالی توان برتری از خود نشان دادهاند. قابلیت کلیدزنی GaN که میتواند به بازه مگاهرتز برسد، اندازه قطعات غیرفعالی مانند سلف و خازن را کوچک میکند؛ در سمت درایو موتور، این موضوع به شکل فیلتر کوچکتر، پهنای باند کنترل گشتاور wider و وزن سیستم کمتر بازمیگردد. تا سال 2026 مرز اصلی انتخاب قطعه نیز روشن شده است: GaN در کاربردهای زیر 650 ولت و SiC در ولتاژهای بالاتر برتری دارد. هر دو فناوری در معماریهای مبدل سهسطحی با اهداف بازده کاربردهای سهفاز با فرکانس کلیدزنی بالا به هم میرسند.
اینورتر چگونه موتور را میراند؟ پاسخ کوتاه و روشن
اگر به اصل مطلب برگردیم: اینورتر با تقسیم ولتاژ DC باتری از طریق PWM به هزاران پالس، آن را به یک سینوسی سهفاز تبدیل میکند که دامنه و فرکانس آن بر اساس تقاضای گشتاور لحظهای محاسبه شده است؛ جریان فاز سینوسی که در سیمپیچهای موتور با این ولتاژ شکل میگیرد، میدان مغناطیسی را میچرخاند و گشتاور تولید میکند. فرکانس کلیدزنی کیفیت این فرآیند را تعیین میکند: با افزایش آن، جریان تمیزتر، گشتاور نرمتر و صدا کمتر میشود؛ در مقابل، تلفات کلیدزنی و EMI افزایش مییابد. SVPWM در این توازن در حالی که ولتاژ خروجی بالاتری نسبت به DC bus فراهم میکند، قطعات SiC و GaN با تلفات کمتر در همان فرکانس، تعادل را به سود بازده جابهجا میکنند.
نتیجه: رانش بیصدا یک تصمیم نرمافزاری و نیمههادی است
شخصیت رانش یک خودروی برقی، به اندازه قدرت موتور، با راهبرد مدولاسیون اینورتر شکل میگیرد. یک موتور یکسان با فرکانس کلیدزنی متفاوت و تکنیک PWM متفاوت، صدای دیگری تولید میکند، با بازده دیگری کار میکند و حس گشتاور دیگری میدهد. آن تُن ظریف هنگام حرکت دیگر یک عیب نیست، بلکه نشانه توازن مهندسی است: چهره شنیدنی مصالحهای که میان فرکانس، تلفات، نویز و EMI برقرار شده است. دغدغههای سال 2026 -تکنیکهای کیفیت صدا مانند SSM و فرکانسهای کلیدزنی در حال گسترش با SiC/GaN- نشان میدهند که این توازن هر سال اندکی بیشتر به سود راننده جابهجا میشود.
منابع
- تحلیل توان در درایوهای موتور PWM - Tektronix
- مدولاسیون بردار فضایی (SVM) برای کنترل موتور - MathWorks
- مرور بر پایه تلفات، موج گشتاور، ارتعاش و نویز - IET
- روش جدید کنترل کلیدزنی اینورتر برای ارتقای کیفیت صدا در خودروهای برقی - SAE 2026-01-0437
- کنترل جهتیافته میدان موتورهای AC سهفاز - TI (BPRA073)
- حقیقت درباره فرکانس حامل - Fuji Electric
- GaN و SiC: انقلاب الکترونیک قدرت - Microchip USA
- مرور مقایسهای قطعات قدرت SiC و GaN - AMTI
- تکنیکهای مدولاسیون عرض پالس - Analog Devices
- ویژگیهای ارتعاش و نویز اینورتر خودروهای برقی - Extrica