چرا موتورهای الکتریکی در دورهای بالا توان از دست میدهند؟
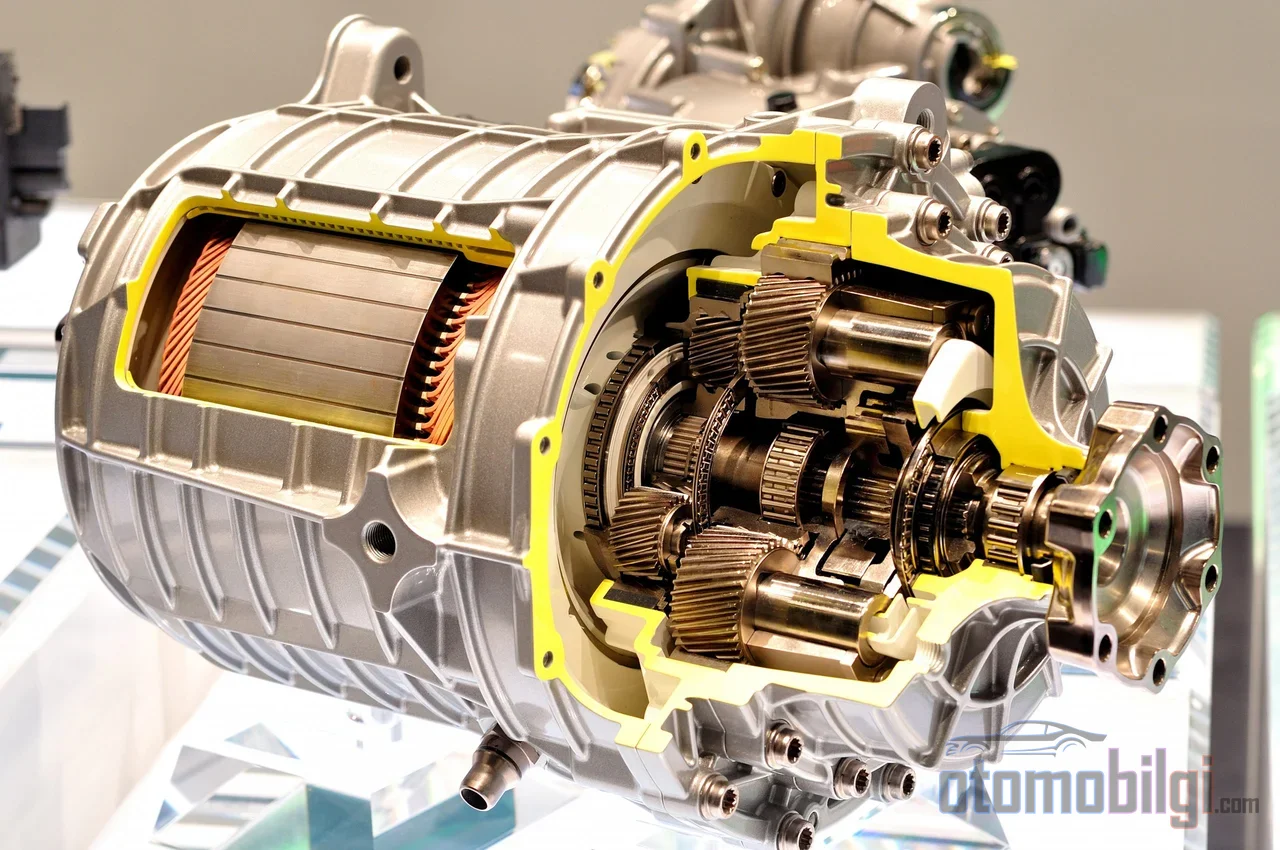
هرکسی که به نمودار شتابگیری یک خودروی برقی نگاه کند، با همین تصویر شگفتانگیز روبهرو میشود: موتور در دور پایین گشتاور کامل خود را میدهد، منحنی توان بهسرعت اوج میگیرد و بعد از نقطهای گشتاور بهشکل تندی افتادن را آغاز میکند. در یک موتور درونسوز، پله دنده وارد عمل میشود، اما موتور برقی با یک دنده به چرخش ادامه میدهد. پس چرا همان موتور، در حالی که به همان باتری متصل است و پدال گاز تمامکامل فشرده شده، در دورهای بالا بهتدریج توان کمتری تولید میکند؟ پاسخ نه یک خرابی است و نه محدودیت نرمافزاری؛ مستقیماً فیزیک الکترومغناطیسی است: موتور همانطور که میچرخد، درون خودش یک ولتاژ تولید میکند و وقتی این ولتاژ با منبعی که در اختیار اینورتر است برخورد میکند، سیستم برای خریدن سرعت مجبور میشود از گشتاور خود دست بکشد. در این صفحه سازوکار این مبادله، یعنی ناحیه تضعیف میدان را گامبهگام باز میکنیم.
نیروی ضدمحرکه معکوس: دشمنی که خود موتور تولید میکند
هر موتور برقی چرخان، ولتاژی تولید میکند که در برابر ولتاژ تغذیهکننده خود مقاومت میکند: نیروی ضدمحرکه الکتریکی معکوس، که بهاختصار به آن ولتاژ معکوس میگوییم. این ولتاژ متناسب مستقیم با دور افزایش مییابد و در شار مغناطیسی موتور ضرب میشود. در دور پایین مشکلی وجود ندارد؛ اینورتر، ولتاژ باس DC باتری را به روشی مناسب به ولتاژ فاز مورد نیاز موتور تبدیل میکند و جریان را بهراحتی هدایت میکند.
مشکل از همان لحظهای آغاز میشود که موتور به سرعت پایه میرسد. سرعت پایه، دوری است که در آن ولتاژ معکوس به حداکثر ولتاژی که کنترلر میتواند از باس DC تأمین کند میرسد. در مدولاسیون خطی، بالاترین ولتاژ فازی که اینورتر میتواند به موتور خود اعمال کند تقریباً برابر است با ولتاژ باس DC تقسیم بر جذر سه؛ وقتی به این نقطه برسیم، دیگر هیچ سهم ولتاژی برای اینورتر باقی نمیماند تا بین فازها دستکاری شود. ولتاژی که برای تحمیل جریان به سیمپیچها اعمال میشود، باید از ولتاژ معکوس فراتر رود؛ هرچه این اختلاف به صفر نزدیک شود، کنترلر نمیتواند جریان را هدایت کند و افزایش سرعت به یک مرز طبیعی برخورد میکند.
در این نقطه کنترلر دو گزینه دارد: یا دور را در سرعت پایه منجمد میکند، یا با کاهش شار، رشد ولتاژ معکوس را کند میکند. راه دوم، دقیقاً همان تکنیکی است که به تضعیف میدان معروف است.
تضعیف میدان چگونه کار میکند و چرا گشتاور را کاهش میدهد؟
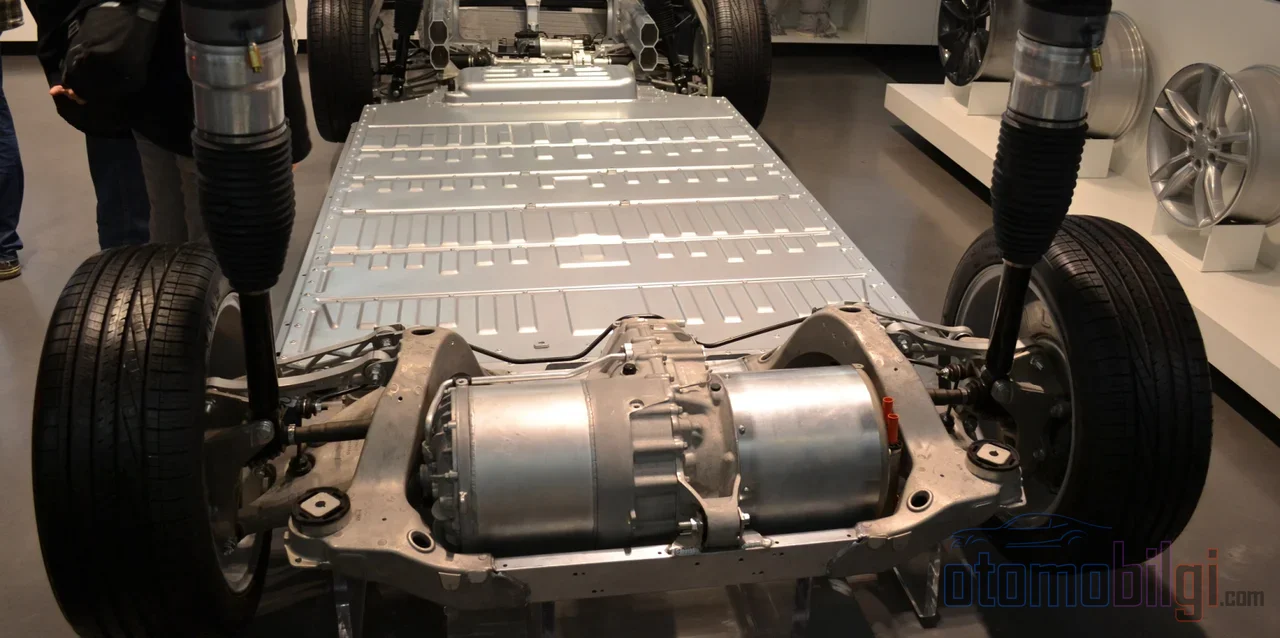
منطق تضعیف میدان ساده است: چون ولتاژ معکوس هم با شار و هم با دور متناسب است، اگر هنگام افزایش دور، شار را کاهش دهید، ولتاژ ثابت میماند و موتور میتواند سریعتر بچرخد. در موتورهای سنکرون با آهنربای دائم، این کار با تزریق جریان منفی محور d به سیمپیچها انجام میشود؛ این جریان تا حدی شار آهنربای دائم روتور را خنثی میکند و شار مؤثر را کاهش میدهد.
اما بهای آن اجتنابناپذیر است. گشتاور حاصلضرب شار در جریان تولیدکننده گشتاور است؛ وقتی شار را نصف کنید، با همان جریان نصف گشتاور میگیرید. افزون بر این، جریان استاتور با حد جریان اینورتر محدود است و بخشی از این بودجه دیگر بهجای تولید گشتاور، صرف سرکوب شار آهنربا میشود. در تضعیف میدان عمیق، هرچه به دورهای بالا نزدیک میشویم، تمام جریان صرف تضعیف میدان میشود و گشتاور به صفر نزدیک میشود؛ حتی توان نیز بهشکل وارون با مجذور سرعت فرو میریزد. این یک مصالحه آگاهانه بین سرعت و گشتاور از سوی کنترلر موتور است، نه یک نقص توانایی.
نکات برجسته
- در یک موتور کشش خودمختار معمولی، سرعت پایه در محدوده 2500-3500 دور در دقیقه و حداکثر دور در محدوده 10000-12000 دور در دقیقه است.
- در سرعتهای بزرگراه، موتور معمولاً حول 6000-8000 دور در دقیقه میچرخد، یعنی درون ناحیه تضعیف میدان قرار دارد.
- از سرعت پایه تا حداکثر سرعت، بازده موتور و اینورتر ممکن است 5-15 واحد درصد افت کند.
- برای خودروهای الکتریکی سواری، نسبت سرعت توان ثابت هدف حدوداً 4:1 تا 5:1 است.
چگونه منحنی توان به سه ناحیه تقسیم میشود؟
عملکرد یک موتور الکتریکی در محور دور به سه ناحیه مشخص تقسیم میشود و در هر یک قوانین فیزیک متفاوتی حاکم است.
- ناحیه گشتاور ثابت (زیر سرعت پایه): نسبت ولتاژ به دور ثابت نگه داشته میشود، شار ثابت میماند و موتور گشتاور کامل تولید میکند. توان بهطور خطی و متناسب با دور افزایش مییابد.
- ناحیه توان ثابت (تضعیف میدان): شار تقریباً وارون با دور کاهش مییابد و گشتاور نیز به همان نسبت کم میشود؛ توان که حاصلضرب این دو است تقریباً ثابت میماند. اما چون تلفات افزایش مییابند، این ثبات کامل نیست.
- تضعیف عمیق میدان: هرچه به حداکثر دور نزدیک میشویم، شار و گشتاور به سطوح بسیار پایینی میرسند؛ توان نیز وارون با مجذور دور افت میکند.
چرا بازده بالای سرعت پایه کاهش مییابد؟ زیرا برای تولید همان گشتاور، جریان بالاتری لازم است: تلفات مسی افزایشیافته، تلفات سوئیچینگ و انتقال بیشتر، و توان مکانیکی کمتر به ازای هر آمپر یعنی همین. برای مثال، در یک موتور کشش 80 کیلوواتی، سرعت پایه معمولاً در باند 2500-3500 دور در دقیقه است، در حالی که حداکثر دور به 10000-12000 دور در دقیقه میرسد؛ افت بازده بین این دو نقطه میتواند به 5-15 واحد درصد برسد. در سرعتهای بزرگراه، در خودرویی با انتقال تککاهشی، موتور معمولاً در 6000-8000 دور در دقیقه میچرخد؛ یعنی رانندگی در بزرگراه، کاری است که عمدتاً در ناحیه تضعیف میدان انجام میشود.
انواع موتور در این ناحیه چگونه رفتار میکنند؟
هزینه تضعیف میدان در هر نوع موتور به یک اندازه پرداخت نمیشود. سه فناوری اصلی موتور کشش، در این ناحیه بهطور مشخص از هم جدا میشوند.
| نوع موتور | ظرفیت تضعیف میدان | بازده اوج | بازده در سرعت بالا | توضیح |
|---|---|---|---|---|
| آهنربای دائم (PM) | محدود | 95%-97% | کم | شار آهنربا ثابت است و باید بر آن غلبه شود |
| آسنکرون | خوب | 94%-96% | بهتر | شار بهطور طبیعی با فرکانس لغزش کنترل میشود |
| سنکرون تحریکی (روتور سیمپیچیشده) | عالی | 94%-96% | بهترین | شار بهطور فعال با جریان میدان کاهش مییابد |
قدرت موتورهای آهنربای دائم در همان حال ضعف آنهاست: چون شار روتور ثابت است، در دور پایین چگالی گشتاور بینظیری ارائه میدهد، اما در دور بالا کنترلر مجبور است این شار ثابت را بهطور مداوم سرکوب کند. در موتور آسنکرون، شار از طریق فرکانس لغزش القا میشود؛ وقتی شار مغناطیسکنندگی را کاهش میدهید، شار روتور بهطور طبیعی افت میکند، به همین دلیل در ناحیه توان ثابت نقشه بازدهی وسیعتر و صافتری ارائه میدهد. اما موتور سنکرون تحریکی، شار روتور را با یک جریان تحریک جداگانه مدیریت میکند؛ چون میتواند ناحیه را فعالانه تضعیف کند، بازدهی سرعت بالا در میان هر سه بهترین است، و بهایش پیچیدگی و هزینهای است که سیستمهای اتصال جاروبکننده یا دوار به همراه دارند.
تفاوت IPM و SPM
موتورهای با آهنربای دائم درون خود نیز به دو دسته تقسیم میشوند. در طراحی SPM (آهنربای سطحی) آهنرباها روی سطح روتور نصب میشوند، در مقابل در ساختار IPM (آهنربای درونی) آهنرباها درون بدنه روتور جاسازی میشوند و بازه توان ثابت بهتر و رفتار تضعیف میدان کنترلشدهتری ارائه میدهند. وقتی هدف بازه سرعتی گسترده باشد، انتخاب طراحی معمولاً به سمت IPM متمایل است؛ در سمت کنترل نیز، دستکاری جداگانه جریانهای محور d و q از طریق اینورتر، روش استاندارد مقابله با شار آهنربا است. در سرعتهای زیر سرعت پایه، راهبرد حداکثر گشتاور به ازای هر آمپر (MTPA) و در تضعیف عمیق میدان، راهبرد حداکثر گشتاور به ازای هر ولت (MTPV) فعال میشود؛ نقاط کارکرد در نقطه تقاطع بیضی حد ولتاژ و دایره حد جریان تعیین میشوند.
این در خودروهای واقعی به چه معناست؟
چند مثال ملموس، نحوه بازتاب فیزیک در جاده را روشن میکند. موتور EM57 خودروی Nissan Leaf با یک کاهش ثابت 7.94:1 کار میکند و در سرعتهای بالای حدود 56-72 کیلومتر بر ساعت وارد ناحیه تضعیف میدان میشود؛ هرچه با سرعتهای بالای 112 کیلومتر بر ساعت به ناحیه تضعیف عمیق میدان نزدیکتر میشویم، برای هر کیلومتر بر ساعت سرعت اضافی، جریان مهار شار سریعتر از توان رسیده به چرخ افزایش مییابد. خودروی Tesla Model S با موتور القایی، سیستم انتقال قدرت تکنسبتی با کاهش 9.73:1 دارد؛ وقتی رفتار متعادلتر موتور القایی در این ناحیه با بدنهای با ضریب درگ پایین و باتری بزرگ ترکیب میشود، جریمه اتوبان کمتر حس میشود.
شاید آموزندهترین مثال، Chevrolet Volt باشد. سیستم انتقال قدرت Voltec دو ماشین (MG-A و MG-B) دارد که از طریق مجموعه چرخدنده سیارهای کار میکنند؛ در سرعتهای بالای حدود 112 کیلومتر بر ساعت، حالت انتقال تغییر میکند، دور هر دو موتور تقریباً به نصف کاهش مییابد و بدین ترتیب هر دو موتور از ناحیه تضعیف عمیق میدان خارج میشوند. با این گذار، ۱۰ تا ۱۵ درصد از تلفات سرعت بالا بازیابی میشود. اکثر تولیدکنندگان امروزی این پیچیدگی را نمیپذیرند: یک کاهش واحد به همراه موتور با آهنربای دائم یا القایی، معماری غالب است و تلفات تضعیف میدان به بهای سادگی پرداخت میشود.
دو منبع افت برد در سرعت بالا
تنها بخشی از افت برد خودروهای برقی در سرعت بالا از موتور میآید. مقاومت آیرودینامیکی با مکعب سرعت مقیاس میشود: برای خودرویی با ضریب درگ 0.29 و سطح جلویی حدود 2.27 متر مربع، در سرعت 105 کیلومتر بر ساعت، تنها کشش هوا تقریباً 20 کیلووات توان میطلبد؛ بار کل جاده به محدوده 23-25 کیلووات میرسد. افت بازدهی ناشی از موتور بر این تصویر افزوده میشود. یعنی بخشی از افزایش مصرف در سرعت بالا از قانون مکعب مقاومت که فیزیکی و اجتنابناپذیر است، و بخشی دیگر از تلفات ناحیه تضعیف میدان ناشی میشود؛ خلط کردن این دو، تشخیص اشتباه مسئله است.
خطرات و محدودیتهای طراحی
تضعیف میدان، تا زمانی که در حدود محدودیتهای موتور و کنترلر باقی بماند، یک حالت کاری امن و روتین است؛ اما سه محدودیت جدی دارد. نخستین مورد بار حرارتی است: جریان محور d که گشتاور تولید نمیکند، بهصورت تلفات خالص مسی سیمپیچها و پله قدرت را گرم میکند؛ به همین دلیل ظرفیت خنککاری و derating حرارتی وارد عمل میشود. دوم، در موتورهای آهنربای دائم، خطر دمگنیتشدن است: جریان منفی قوی محور d که بسیار زیاد یا در حالی که آهنرباها داغ هستند اعمال شود، میتواند آسیب دائمی به آهنرباها وارد کند؛ محدودیتهای جریان بر اساس دمای آهنربا تنظیم میشوند. سومین مورد اضافهولتاژ است: اگر در دور بالا کنترل جریان محور d از دست برود، شاری که روتور هنوز تولید میکند میتواند افزایش ولتاژی فراتر از مقدار باس DC ایجاد کند؛ بهویژه در سیستمهای باتری که با تخلیه باس تعویض میشوند، این یک حالت خرابی واقعی است.
استفاده از تضعیف میدان گستردهتر صرفاً با نرمافزار کنترلر، بدون تغییر سختافزار، اغلب ممکن است؛ شرط آن، کافی بودن محدودیت جریان و خنککاری است. اگر ولتاژ باتری قابل افزایش نباشد، گزینههای پیش روی مهندس روشن است: موتوری با دور اسمی بالاتر یا سیمپیچ متفاوت، ولتاژ باس DC بالاتر (مثلاً معماری 800V) یا یک سیستم انتقال قدرت با نسبت متفاوت. این چارچوب توضیح میدهد که چرا سرعت نهایی خودروهای برقی نسبتاً پایین است: سرعت نهایی با حداکثر دور موتور و حد ولتاژ EMK معکوس تعیین میشود.
پاسخ کوتاه: چرا قدرت از دست میرود؟
موتورهای الکتریکی در دورهای بالا قدرت از دست میدهند زیرا وقتی EMK معکوس به حد ولتاژی که اینورتر میتواند تأمین کند میرسد، کنترلر مجبور میشود شار مغناطیسی موتور را کاهش دهد؛ شار کاهشیافته در برابر همان جریان، گشتاور کمتری تولید میکند و بخشی از بودجه جریان به جای گشتاور، صرف سرکوب شار میشود. نتیجه، افت تقریباً متناسب معکوس گشتاور با سرعت و در تضعیف میدان عمیق، فرسایش قدرت است. این یک نقص نیست، بلکه بهای طبیعی است که سیستمی میپردازد که با یک دنده میتواند از صفر تا حداکثر سرعت کار کند؛ کار طراح، برقراری تعادلی است که این بها را میان چگالی گشتاور و بازده سرعت بالا به حداقل برساند.
منابع
- Field Weakening Explained: When Your Motor Needs It - DMC
- Field-Weakening Control - MATLAB & Simulink
- Field Weakening in VFDs: V/Hz Control and Motor Efficiency
- Electric Vehicle Motor Torque and Power Curves
- Understanding Motor Torque-Speed and Efficiency Curves
- Multi-Physics Comparison of Surface-Mounted and Interior PM Motors - MDPI
- Review of Field Weakening Control Strategies - IEEE
- Hybridisation ratio for hybrid excitation synchronous motors - IET
- EV Design Considerations: Acceleration & Top Speed - Delta Q
- Field Weakening: What, How, and Why to do It