电动汽车电机为什么在高转速下会损失功率?
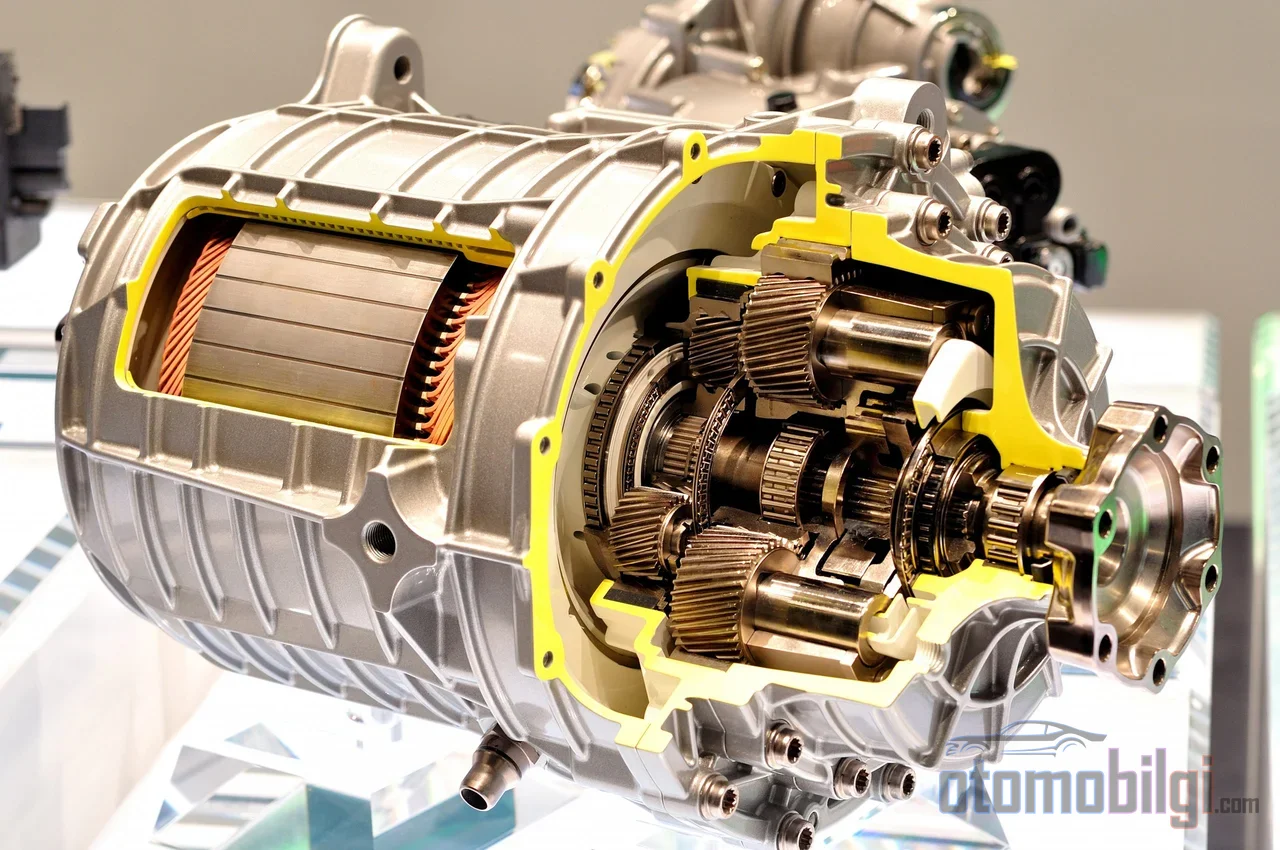
任何一个看过电动汽车加速曲线的人都会遇到同样令人惊讶的画面: 电机在低转速时就能输出全部扭矩,功率曲线快速攀升,而过了某一点之后扭矩开始急剧下降. 在内燃机中需要变速器介入换挡,而电机只需单挡就能持续运转. 那么,当同一台电机连接同一块电池、油门踏板被完全踩下时,为什么在高转速下输出的功率反而越来越少? 答案不是故障,也不是软件限制,而是纯粹的电磁物理: 电机旋转时会自身产生一个电压,当这一电压逼近逆变器所能支配的电源时,系统就不得不放弃扭矩来换取转速. 在这一页,我们将一步步拆解这种权衡,也就是弱磁区域的工作机制.
反电动势: 电机自己制造的"敌人"
每一台旋转的电机都会产生一个与供电电压相对抗的电压: 反电动势,简称反EMF. 这一电压随转速成正比上升,并与电机的磁通相乘. 低转速时没有问题; 逆变器通过合适的方法将电池的直流母线电压转换为电机所需的相电压,电流可以轻松地被引导.
问题从电机达到基速的那一刻开始. 基速是指反电动势达到控制器从直流母线所能提供的最大电压时的转速. 在线性调制下,逆变器能施加到电机上的最高相电压约等于直流母线电压除以根号三; 到达这一点后,逆变器手中就没有可以在各相之间调配的电压余量了. 要向绕组强行注入电流,所施加的电压必须超过反电动势; 当余量趋近于零时,控制器无法再引导电流,转速的提升自然会遇到瓶颈.
此时控制器有两种选择: 要么把转速冻结在基速,要么削弱磁通来减缓反电动势的增长. 第二条路正是被称为弱磁的技术本身.
弱磁是如何工作的,为什么它会降低扭矩?
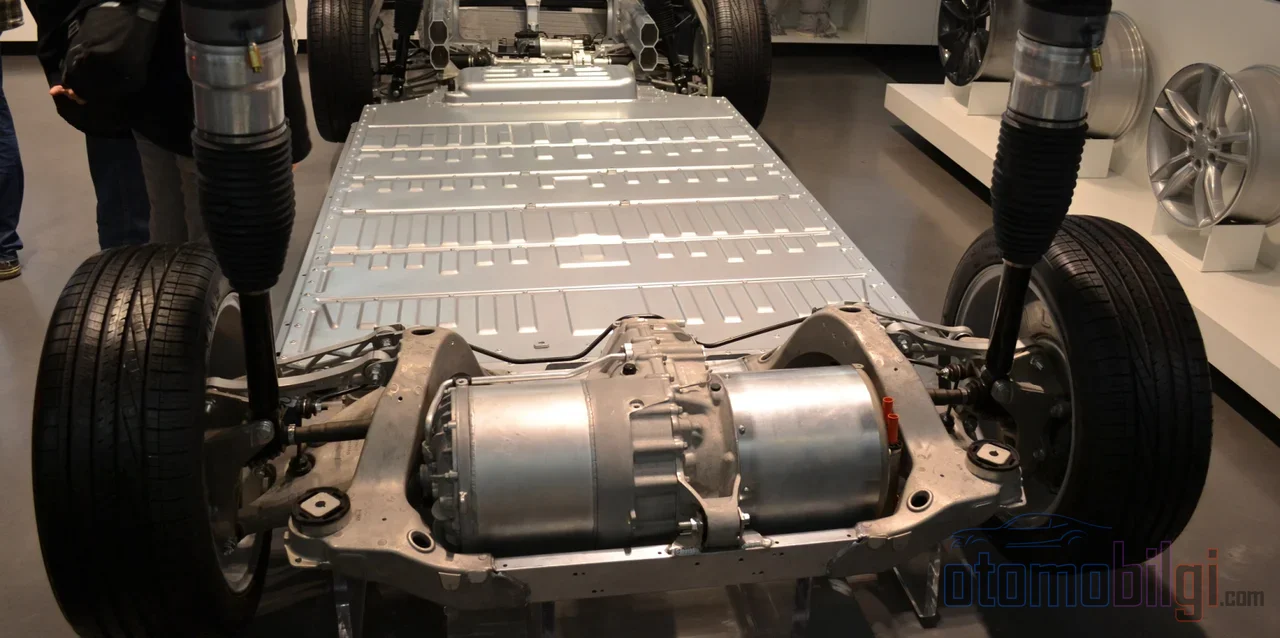
弱磁的原理很简单: 既然反电动势与磁通和转速都成正比,那么当转速上升时削弱磁通,电压就能保持不变,电机也就能转得更快. 在永磁同步电机中,这是通过向绕组注入负的d轴电流来实现的; 这个电流会部分抵消转子上永磁体的磁通,从而降低有效磁通.
但代价是不可避免的. 扭矩等于磁通与产生扭矩的电流的乘积; 当你把磁通减半时,同样的电流只能得到一半的扭矩. 而且定子电流受逆变器电流上限的约束,这个预算中的一部分不再用于产生扭矩,而是被用来压制磁体磁通. 在深度弱磁状态下,接近最高转速时全部电流都用于弱磁,扭矩趋近于零; 甚至功率也会以与转速平方成反比的方式崩塌. 这是电机控制器在速度和扭矩之间做出的有意权衡,而不是一种能力的缺失.
亮点
- 典型的汽车牵引电机的基本速度在2,500-3,500 rpm范围内,最高转速在10,000-12,000 rpm范围内.
- 在高速公路车速下,电机通常在6,000-8,000 rpm左右运转,也就是说处于弱磁区域内.
- 从基本速度到最高速度,电机和逆变器的效率可能会下降5-15个百分点.
- 对于乘用电动汽车,恒功率速度比的目标约为4:1至5:1.
功率曲线如何划分为三个区域?
电机的性能在转速轴上划分为三个特征区域,每个区域遵循不同的物理规律.
- 恒扭矩区域(基本速度以下):电压-速度比保持恒定,磁通保持不变,电机输出全扭矩. 功率随转速成正比线性增长.
- 恒功率区域(弱磁):磁通大约随速度成反比下降,扭矩也以相同比例减小; 两者的乘积,即功率,大致保持恒定. 但由于损耗增加,这种恒定并不完美.
- 深度弱磁区域:随着接近最高转速,磁通和扭矩降到极低水平; 功率也开始随转速的平方成反比下降.
为什么基本速度以上效率会下降? 因为产生相同的扭矩需要更高的电流: 铜损增加、开关和传导损耗增加,意味着每安培获得的机械功率更少. 例如,一台80 kW的牵引电机,基本速度通常在2,500-3,500 rpm范围内,而最高转速可达10,000-12,000 rpm; 两点之间的效率损失可达5-15个百分点. 在高速公路车速下,单级减速变速箱的车辆电机通常在6,000-8,000 rpm运转; 也就是说,高速公路驾驶在很大程度上是在弱磁区域内进行的工作.
电机类型在该区域的表现如何?
弱磁的代价并非每种电机类型都付出相同的程度. 三种主要的牵引电机技术在这一区域表现出明显差异.
| 电机类型 | 弱磁能力 | 峰值效率 | 高速效率 | 备注 |
|---|---|---|---|---|
| 永磁(PM) | 有限 | 95%-97% | 低 | 磁通是恒定的,必须去克服它 |
| 异步 | 良好 | 94%-96% | 较好 | 磁通通过转差频率自然得到控制 |
| 电励磁同步(绕线转子) | 极佳 | 94%-96% | 最佳 | 磁通通过励磁电流主动降低 |
永磁电机的优势同时也是它的弱点: 由于转子磁通恒定,它在低转速下提供无与伦比的扭矩密度,但在高转速下,控制器必须持续抑制这一恒定磁通. 在异步电机中,磁通通过转差频率感应产生; 当削弱磁通时,转子磁通自然下降,因此在恒功率区域能提供更宽、更平坦的效率图. 而电励磁同步电机则通过单独的励磁电流来管理转子磁通; 由于能够主动缩短磁场区域,其高速效率是三者中最佳的,代价则是电刷或旋转励磁系统带来的成本和复杂性.
IPM与SPM的区别
永磁电机内部也会进一步细分. 与磁体安装在转子表面的SPM (表贴式磁体)设计相对,磁体嵌入转子本体的IPM (内置式磁体)结构能提供更宽的恒功率范围和更可控的弱磁行为. 当目标是宽转速范围时,设计选择大多倾向于IPM; 在控制方面,通过逆变器分别独立操控d轴和q轴电流,是抵消磁体磁通的标准方法. 在基速以下采用每安培最大转矩(MTPA)策略,而在深度弱磁区域则启用每伏特最大转矩(MTPV)策略; 工作点由电压极限椭圆与电流极限圆的交点确定.
这在实际车辆中意味着什么?
几个具体例子可以清楚地说明物理原理如何体现在道路上. 日产Leaf的EM57电机以7.94:1的固定减速比工作,在约56-72 km/h以上进入弱磁区域; 随着车速超过112 km/h进入深度弱磁区域,每增加1 km/h车速,磁通抑制电流的增长速度都超过送往车轮的功率. 采用异步电机的特斯拉Model S拥有9.73:1的单级减速传动; 异步电机在这一区域更为均衡的特性,与低风阻系数车身和大容量电池相结合后,高速行驶的代价就没那么明显了.
最有启发性的例子也许是雪佛兰Volt. Voltec传动系统拥有两台通过行星齿轮组工作的电机(MG-A和MG-B); 在约112 km/h以上时切换传动模式,两台电机的转速都降至约一半,从而使两台电机都退出深度弱磁区域. 通过这一切换,可挽回高速损耗的10-15%. 如今大多数制造商不接受这种复杂性: 单级减速加永磁或异步电机是主流架构,弱磁损耗则作为简洁性的代价而被付出.
高速续航衰减的两个来源
电动车在高速下续航衰减,其中只有一部分来自电机. 空气阻力随转速的立方而增长: 对于风阻系数为0.29、迎风面积约2.27 m²的车辆,在105 km/h车速下,仅空气阻力就需要大约20 kW的功率; 总道路负荷升至23-25 kW区间. 电机效率下降则叠加在这一图景之上. 也就是说,高速下能耗的增加一部分来自物理上不可避免的阻力立方定律,另一部分则来自弱磁区域的损耗; 把两者混为一谈,就是对问题的误判.
风险与设计局限
只要保持在电机和控制器的限制范围内,弱磁是一种安全且常规的运行模式; 但它有三个重大限制. 首先是热负荷: 不产生扭矩的d轴电流作为纯粹的铜损加热绕组和功率级; 因此冷却容量和热降额开始发挥作用. 其次是永磁电机的退磁风险: 在磁体温度很高时施加过大的负d轴电流,可能对磁体造成永久损伤; 电流限值是根据磁体温度设定的. 第三是电压抬升: 如果在高转速下失去d轴电流控制,转子仍在产生的磁通可能造成超过直流母线电压的电压抬升; 在通过放电方式进行更换的电池系统中,这是一个真实的故障模式.
在不改动硬件的情况下,仅通过控制器软件实现更大范围的弱磁往往是可行的; 前提是电流限值和冷却能力足够. 如果无法提升电池电压,工程师可选择的方案是明确的: 更高额定转速或不同绕组的电机、更高的直流母线电压(例如800V架构),或不同传动比的变速系统. 这个框架也解释了为什么电动汽车的最高车速相对较低: 最高车速由电机的最大转速和反电动势的电压限制共同决定.
简短回答: 功率为什么会损失?
电动汽车电机在高转速时功率下降,是因为当反电动势达到逆变器所能提供的电压上限时,控制器必须减小电机的磁通;磁通的减少意味着同样的电流产生更少的转矩,而电流预算的一部分被用于压制磁通而非产生转矩.结果是转矩随转速近似反比地快速下降,而在深度弱磁区域功率也随之衰减. 这并非缺陷,而是一个仅凭单挡位就能从0运行至最高车速的系统所付出的自然代价; 设计者的任务,就是在转矩密度与高速效率之间建立能将这一代价降至最低的平衡.
参考资料
- Field Weakening Explained: When Your Motor Needs It - DMC
- Field-Weakening Control - MATLAB & Simulink
- Field Weakening in VFDs: V/Hz Control and Motor Efficiency
- Electric Vehicle Motor Torque and Power Curves
- Understanding Motor Torque-Speed and Efficiency Curves
- Multi-Physics Comparison of Surface-Mounted and Interior PM Motors - MDPI
- Review of Field Weakening Control Strategies - IEEE
- Hybridisation ratio for hybrid excitation synchronous motors - IET
- EV Design Considerations: Acceleration & Top Speed - Delta Q
- Field Weakening: What, How, and Why to do It