Miért veszítenek el teljesítményt az elektromos motorok magas fordulatszámon?
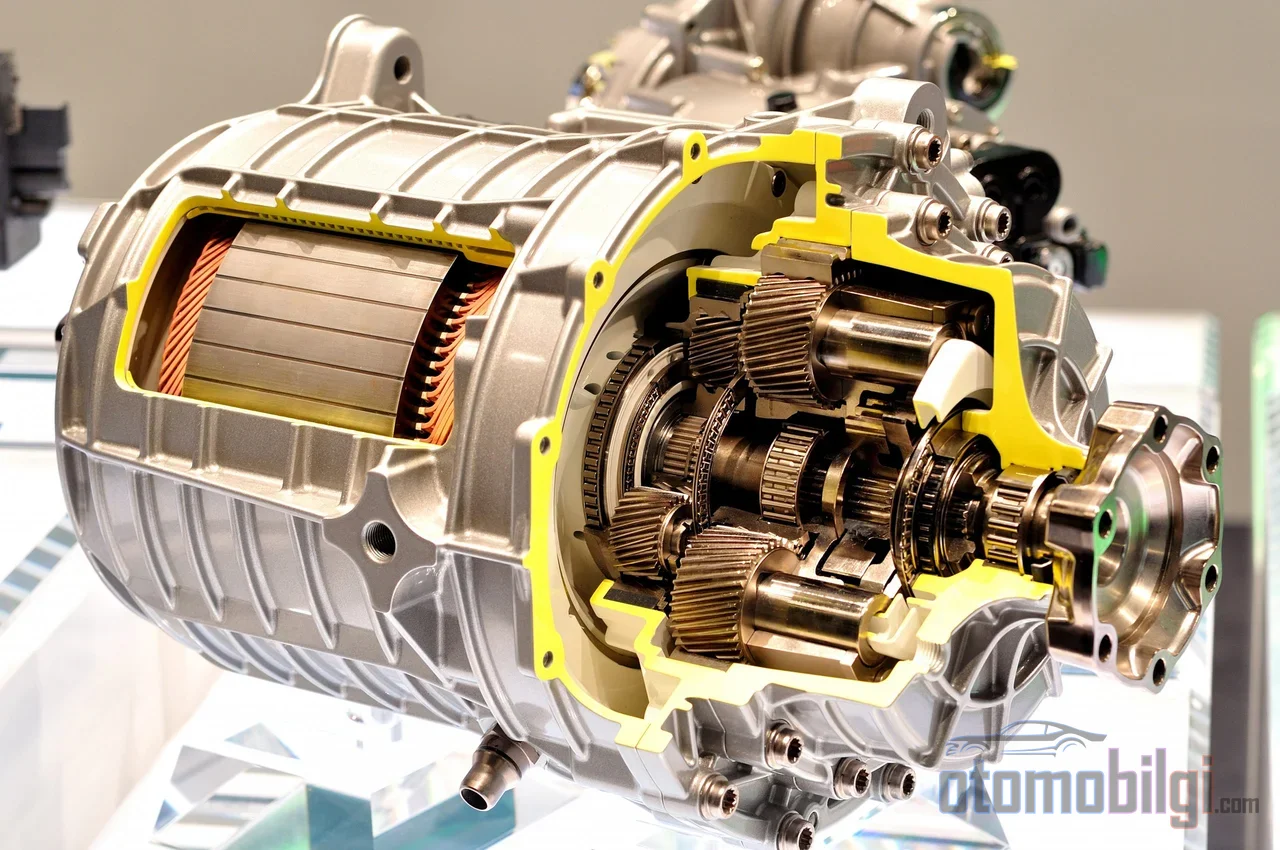
Aki egy elektromos autó gyorsulási grafikonját nézi, ugyanazzal a meglepő képpel találkozik: a motor alacsony fordulatszámon a teljes nyomatékát adja, a teljesítménygörbe gyorsan emelkedik, és egy pont után a nyomaték éles csökkenésnek indul. Belső égésű motorban a fokozat lép életbe, de az elektromos motor egyetlen fokozattal tovább forog. De miért termel ugyanaz a motor, ugyanahhoz az akkumulátorhoz csatlakoztatva és teljesen benyomott gázpedállal egyre kevesebb teljesítményt magas fordulatszámon? A válasz nem hiba vagy szoftveres korlát, hanem közvetlenül az elektromágneses fizika: amint a motor forog, feszültséget generat saját magában, és amikor ez a feszültség eléri az inverter rendelkezésére álló erőforrást, a rendszernek a nyomatékáról kell lemondania a sebesség megvásárlásához. Ezen az oldalon lépésről lépésre bemutatjuk ennek a cserenek, azaz a gyengített mezőjű tartománynak a mechanizmusát.
Ellen-EMK: A Motor Saját Maga Által Termelt Ellensége
Minden forgó elektromos motor olyan feszültséget generat, amely ellensúlyozza az őt tápláló feszültséget: ez az ellen elektromotoros erő, röviden ellen-EMK. Ez a feszültség a fordulatszámmal egyenesen arányosan emelkedik, és megszorozódik a motor mágneses fluxusával. Alacsony fordulatszámon nincs probléma; az inverter az akkumulátor DC sínus feszültségét megfelelő módszerrel a motor által igényelt fázisfeszültséggé alakítja, és az áramot könnyedén irányítja.
A probléma akkor kezdődik, amikor a motor eléri a névleges sebességét. A névleges sebesség az a fordulatszám, amelynél az ellen-EMK eléri a vezérlő által a DC sínből biztosítható maximális feszültséget. Lineáris moduláció esetén az inverter által a motorra alkalmazható legmagasabb fázisfeszültség körülbelül egyenlő a DC sínus feszültségének gyököt harminccal való osztásával; ehhez a ponthoz érve az inverter kezében már nem marad feszültségrés a fázisok közötti játékhoz. Ahhoz, hogy áramot kényszerítsünk a tekercsekbe, az alkalmazott feszültségnek meg kell haladnia az ellen-EMK-t; ahogy a különbség nullához közeledik, a vezérlő már nem tudja irányítani az áramot, és a sebességnövekedés természetes határba ütközik.
Ezen a ponton a vezérlőnek két lehetősége van: vagy a fordulatszámot a névleges sebességnél rögzíti, vagy a fluxus csökkentésével lassítja az ellen-EMK növekedését. A második út maga a mezőgyengítés néven ismert technika.
Hogyan Működik a Mezőgyengítés, és Miért Csökkenti a Nyomatékot?
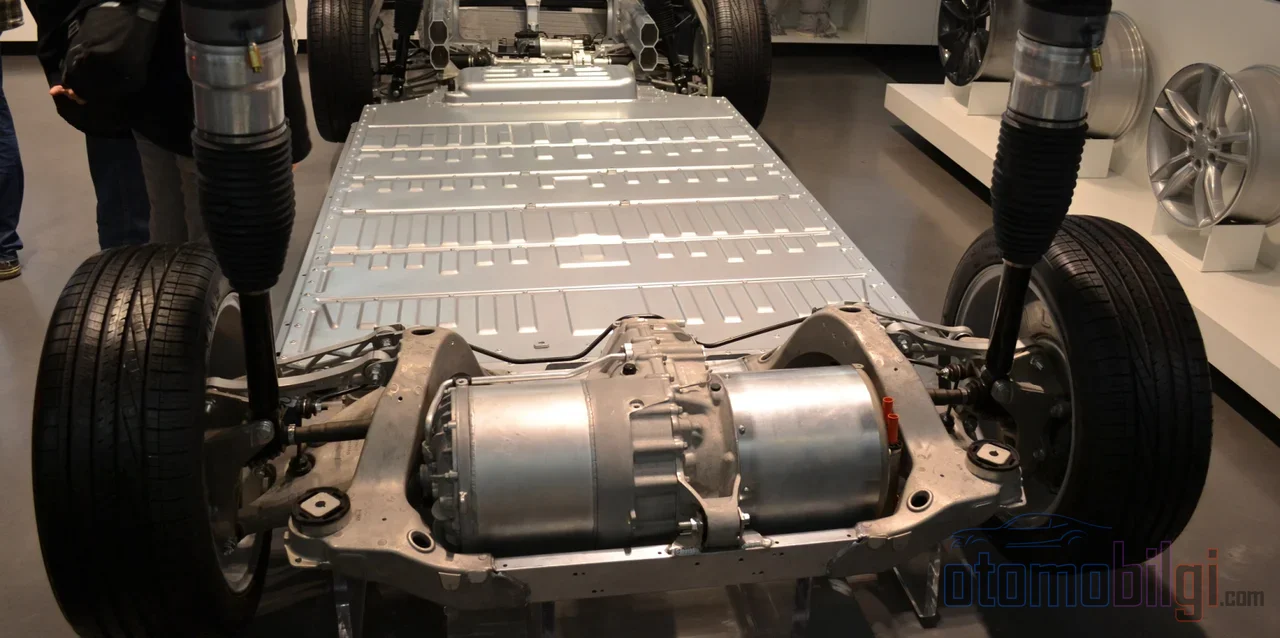
A mezőgyengítés logikája egyszerű: mivel az ellen-EMK mind a fluxussal, mind a fordulatszámmal arányos, ha a fordulatszám növekedése közben csökkenti a fluxust, a feszültség állandó marad, és a motor gyorsabban foroghat. Állandó mágneses szinkron motoroknál ezt negatív d-tengelyű áram befecskendezésével végzik a tekercsekbe; ez az áram részben kiegyenlíti a rotor állandó mágneses fluxusát, és csökkenti az hatásos fluxust.
Az ára azonban elkerülhetetlen. A nyomaték a fluxus és a nyomatékot termelő áram szorzata; ha a fluxust felezite, ugyanazzal az árammal fele annyi nyomatékot kap. Ráadásul a sztátor áramát az inverter áramhatára korlátozza, és ennek a költségvetésnek egy része már nem a nyomaték termelésére, hanem a mágneses fluxus elnyomására megy el. Mély mezőgyengítésnél, ahogy a legmagasabb fordulatszámokhoz közeledünk, az összes áram a mezőgyengítésre megy, és a nyomaték nullához közeledik; még a teljesítmény is olyan módon omlik össze, hogy fordítottan arányos a sebesség négyzetével. Ez a motorvezérlő szándékos kompromisszuma a sebesség és a nyomaték között, nem pedig képességvesztés.
Kiemelt szempontok
- Egy tipikus automobilis trakciós motor esetében az alapfordulatszám 2 500-3 500 1/perc, a maximális fordulatszám pedig 10 000-12 000 1/perc tartományba esik.
- Autópályás sebességnél a motor általában 6 000-8 000 1/perc körül forog, azaz a mezőgyengítés tartományán belül van.
- Az alapfordulatszámtól a maximális fordulatszámig a motor és az inverter hatásfoka 5-15 százalékponttal csökkenhet.
- Utasoknak szánt elektromos járműveknél a cél állandó teljesítményű sebességarány körülbelül 4:1 és 5:1.
Hogyan oszlik három tartományra a teljesítménygörbe?
Egy elektromos motor teljesítménye a fordulatszámtengely mentén három jellegzetes tartományra oszlik, és mindegyikben más fizikai szabályok érvényesülnek.
- Állandó nyomatékú tartomány (az alapfordulatszám alatt): A feszültség-sebesség arány állandó marad, a fluxus rögzített, és a motor teljes nyomatékát leadja. A teljesítmény a sebességgel egyenesen arányosan, lineárisan nő.
- Állandó teljesítményű tartomány (mezőgyengítés): A fluxus nagyjából a sebességgel fordítottan arányosan csökken, a nyomaték ugyanígy csökken; a szorzatuk, a teljesítmény, nagyjából állandó marad. Mivel azonban a veszteségek nőnek, ez az állandóság nem tökéletes.
- Mély mezőgyengítés: Ahogy közeledünk a maximális fordulatszámhoz, a fluxus és a nyomaték nagyon alacsony szintekre süllyed; a teljesítmény pedig fordítottan arányosan kezd csökkenni a sebesség négyzetével.
Miért csökken a hatásfok az alapfordulatszám felett? Mert ugyanazon nyomaték előállításához nagyobb áram szükséges: a megnövekedett rézveszteség, a megnövekedett kapcsolási és átviteli veszteség kevesebb mechanikai teljesítményt jelent amperenként. Például egy 80 kW-os trakciós motornál az alapfordulatszám általában a 2 500-3 500 1/perc tartományban van, míg a maximális fordulatszám a 10 000-12 000 1/percig nyúlik; a két pont közötti hatásfokveszteség elérheti az 5-15 százalékpontot is. Autópályás sebességnél egy egyfokozatú hajtóműves járműben a motor jellemzően 6 000-8 000 1/perc között forog; azaz az autópályás vezetés nagyrészt a mezőgyengítés tartományában végzett munka.
Hogyan viselkednek e tartományban a motortípusok?
A mezőgyengítés ára nem minden motortípusnál egyformán fizetendő meg. A három fő trakciós motortechnológia ebben a tartományban markánsan elkülönül.
| Motortípus | Mezőgyengítési képesség | Csúcshatásfok | Magas fordulatszámú hatásfok | Megjegyzés |
|---|---|---|---|---|
| Permanens mágneses (PM) | Korlátozott | 95-97% | Alacsony | Mágneses fluxus állandó, leküzdendő |
| Aszinkron | Jó | 94-96% | Jobb | A fluxus a csúszásfrekvenciával természetesen szabályozott |
| Gerjesztett szinkron (tekercselt rotor) | Kiváló | 94-96% | Legjobb | A fluxus a mezőárammal aktívan csökkenthető |
A permanens mágneses motorok ereje egyben gyengeségük is: mivel a rotorfluxus állandó, alacsony fordulatszámon páratlan nyomatéksűrűséget nyújt, magas fordulatszámon viszont a vezérlőnek folyamatosan el kell nyomnia ezt az állandó fluxust. Aszinkron motornál a fluxus a csúszásfrekvencia útján indukálódik; ha csökkenti a mágnesező fluxust, a rotorfluxus természetes módon esik, ezért szélesebb és laposabb hatásfoktérképet nyújt az állandó teljesítményű tartományban. A gerjesztett szinkron motor ezzel szemben a rotorfluxust külön gerjesztő árammal kezeli; terület aktívan csökkenthető, ezért a nagy fordulatszámú hatékonyság a három közül a legjobb; ennek árát a kefe vagy a forgó gerjesztési rendszerek által hozott költség és bonyolultság jelenti.
Az IPM és az SPM megkülönböztetése
A permanentmágneses motorok önmagukban is tovább bomlanak. Amíg az SPM (felületi mágneses) konstrukciónál a mágneseket a rotor felületére szerelik, addig az IPM (belső mágneses) kialakításnál, ahol a mágneseket a rotor testébe ágyazzák, az SPM változathoz képest jobb állandó teljesítményű tartomány és kontrolláltabb mezőgyengítési viselkedés érhető el. Ha széles fordulatszám-tartomány a cél, a tervezési választás többnyire az IPM felé hajlik; a vezérlés oldalon a d- és q-tengelyű áramok inverteren keresztüli külön-külön manipulálása a mágneses fluxus ellensúlyozásának standard módja. Az alapsebesség alatt a maximális nyomaték áramonként (MTPA), mély mezőgyengítésnél pedig a maximális nyomaték feszültségenként (MTPV) stratégia lép érvénybe; a munkapontokat a feszültségkorlát ellipszise és az áramkorlát körének metszéspontjában határozzák meg.
Mit jelent ez a valós járművekben?
Néhány konkrét példa tisztázza, hogy a fizika hogyan tükröződik az úton. A Nissan Leaf EM57 motorja 7,94:1-es fix redukcóval működik, és nagyjából 56-72 km/h feletti sebességeknél lép be a mezőgyengítésbe; mivel 112 km/h felett a mély mezőgyengítési tartomány felé halad, minden további km/h sebességhez a fluxusnyomó áram gyorsabban nő, mint a kerékhez jutó teljesítmény. Az aszinkron motoros Tesla Model S 9,73:1-es, egyfokozatú redukciós hajtással rendelkezik; az aszinkron motor ebben a tartományban kiegyensúlyozottabb karaktere, az alacsony súrlódási együtthatójú karosszéria és a nagy akkumulátor együtt annyira enyhíti az autópályás büntetést, hogy kevésbé érződik.
Talán a Chevrolet Volt a leginkább tanulságos példa. A Voltec hajtásrendszer bolygómű-hajtóműveken keresztül működő két géppel rendelkezik (MG-A és MG-B); nagyjából 112 km/h felett vált hajtási módot, mindkét motor fordulatszáma megközelítőleg felére csökken, így mindkét motort kiemelik a mély mezőgyengítési tartományból. Ezzel az átállással a nagy sebességnél veszteségek 10-15 százaléka visszanyerhető. A mai gyártók többsége nem vállalja ezt a bonyolultságot: az egyfokozatú redukció plusz permanentmágneses vagy aszinkron motor az uralkodó architektúra, és a mezőgyengítési veszteséget az egyszerűség áraként fizetik meg.
A nagy sebességnél jelentkező hatótávveszteség két oka
Az elektromos járművek nagy sebességnél tapasztalt hatótávveszteségének csupán egy része származik a motorból. Az aerodinamikai ellenállás a sebesség köbével skálázódik: Egy 0,29-as súrlódási együtthatójú és nagyjából 2,27 m² homlokfelületű jármű esetében 105 km/h sebességnél egyedül a légellenállás nagyjából 20 kW teljesítményt igényel; a teljes úthasadzs 23-25 kW sávba emelkedik. A motorból eredő hatékonyságcsökkenés ehhez a képhez adódik hozzá. Vagyis a nagy sebességnél megnövekedett fogyasztás egy része fizikailag elkerülhetetlen ellenállási köktörvényből, egy része pedig a mezőgyengítési tartomány veszteségeiből származik; a kettő összekeverése a probléma téves diagnózisát jelenti.
Kockázatok és tervezési korlátok
A mezőgyengítés biztonságos és rutinszerű üzemmód, amíg a motor és a vezérlő határain belül marad; de három komoly korlátozása van. Az első a hőterhelés: a nyomatékot nem termelő d-tengelyű áram tisztan rézveszteségként melegíti a tekercseket és a teljesítményfokozatot; ezért a hűtőkapacitás és a termikus derating lép működésbe. A második a demagnetizációveszély állandó mágneses motoroknál: a túl magas, vagy meleg mágnesek mellett alkalmazott erős negatív d-tengelyű áram maradandó károsodást okozhat a mágnesekben; az áramhatárok a mágnes hőmérsékletéhez igazodnak. A harmadik a feszültségugrás: ha magas fordulatszámnál elveszik a d-tengelyű áramvezérlés, a rotor által még termelt fluxus a DC sín értékét meghaladó feszültségnövekedést hozhat létre; különösen a sínt leürítve cserélt akkumulátoros rendszerekben ez valós hibamód.
Hardverváltoztatás nélkül, kizárólag a vezérlő szoftverével gyakran lehetséges szélesebb körű mezőgyengítés alkalmazása; a feltétel az elegendő áramhatár és hűtés. Ha az akkumulátor feszültsége nem növelhető, a mérnök alternatívái egyértelműek: magasabb névleges fordulatszámú vagy eltérő tekercselésű motor, magasabb DC sínfeszültség (például 800V architektúra) vagy eltérő áttételű hajtás. Ez a keret magyarázza azt is, hogy az elektromos járművek végsebessége miért viszonylag alacsony: a végsebességet a motor maximális fordulatszáma és a hátraminerő EMK feszültséghatára határozza meg.
Rövid válasz: Miért veszik el a teljesítmény?
Az elektromos motorok magas fordulatszámnál veszítenek teljesítményből, mert amikor a hátraminerő EMK eléri az inverter által biztosítható feszültség határát, a vezérlő kénytelen csökkenteni a motor mágneses fluxusát; a csökkenő fluxus azonos áram mellett kevesebb nyomatékot termel, és az áramkeret egy részét a nyomaték helyett a fluxus elnyomására költik. Az eredmény a nyomaték fordítottan arányos, gyors csökkenése, mély mezőgyengítésnél pedig a teljesítmény eróziója. Ez nem hiba, hanem egy olyan rendszer természetes ára, amely egyetlen sebességgel képes működni 0-tól a maximális sebességig; a tervező feladata megtalálni azt az egyensúlyt a nyomatéksűrűség és a magas fordulatszámú hatékonyság között, amely ezt az árat minimalizálja.
Források
- Field Weakening Explained: When Your Motor Needs It - DMC
- Field-Weakening Control - MATLAB & Simulink
- Field Weakening in VFDs: V/Hz Control and Motor Efficiency
- Electric Vehicle Motor Torque and Power Curves
- Understanding Motor Torque-Speed and Efficiency Curves
- Multi-Physics Comparison of Surface-Mounted and Interior PM Motors - MDPI
- Review of Field Weakening Control Strategies - IEEE
- Hybridisation ratio for hybrid excitation synchronous motors - IET
- EV Design Considerations: Acceleration & Top Speed - Delta Q
- Field Weakening: What, How, and Why to do It