বৈদ্যুতিক মোটর উচ্চ ঘূর্ণন গতিতে কেন ক্ষমতা হারায়?
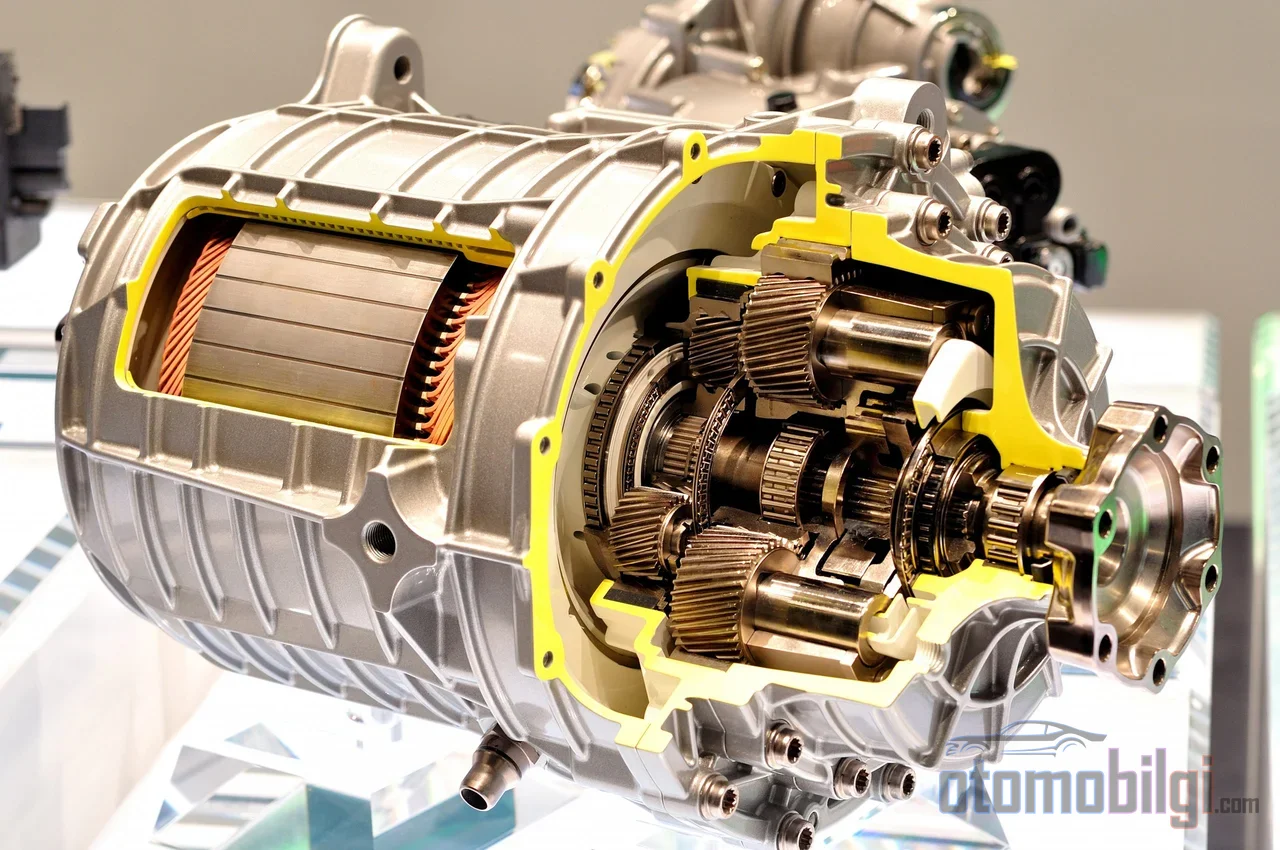
যে কেউ একটি বৈদ্যুতিক গাড়ির ত্বরণ গ্রাফের দিকে তাকালে একই চমকপ্রদ চিত্রের মুখোমুখি হন: মোটর কম আবর্তনে তার পূর্ণ টর্ক প্রদান করে, ক্ষমতার রেখা দ্রুত ঊর্ধ্বমুখী হয় এবং একটি নির্দিষ্ট বিন্দুর পরে টর্ক তীব্রভাবে কমতে শুরু করে। অভ্যন্তরীণ দহন ইঞ্জিনে গিয়ার স্তর কাজে আসে, কিন্তু বৈদ্যুতিক মোটর একটি মাত্র গিয়ার দিয়ে ঘুরতে থাকে। কিন্তু একই মোটর, একই ব্যাটারির সাথে সংযুক্ত থাকা অবস্থায় এবং গ্যাস প্যাডেল সম্পূর্ণ চাপা থাকা অবস্থায় উচ্চ আবর্তনে কেন ক্রমশ কম ক্ষমতা উৎপাদন করে? উত্তর হলো কোনো ত্রুটি বা সফটওয়্যার সীমাবদ্ধতা নয়, সরাসরি তড়িৎচৌম্বকীয় পদার্থবিজ্ঞান: মোটর ঘোরার সময় নিজের ভেতরে একটি ভোল্টেজ উৎপাদন করে এবং এই ভোল্টেজ যখন ইনভার্টারের হাতে থাকা সম্পদের সীমায় পৌঁছায়, তখন সিস্টেমকে গতি কেনার জন্য তার টর্ক ত্যাগ করতে বাধ্য হতে হয়। এই পৃষ্ঠায় আমরা এই ট্রেড-অফ, অর্থাৎ ফিল্ড দুর্বলীকরণ অঞ্চলের প্রক্রিয়া ধাপে ধাপে ব্যাখ্যা করছি।
ব্যাক EMF: মোটরের নিজে উৎপাদিত শত্রু
প্রতিটি ঘূর্ণায়মান বৈদ্যুতিক মোটর এমন একটি ভোল্টেজ উৎপাদন করে যা এটিকে শক্তি জোগানো ভোল্টেজের বিরুদ্ধে যায়: ব্যাক ইলেক্ট্রোমোটিভ ফোর্স, সংক্ষেপে ব্যাক EMF। এই ভোল্টেজ আবর্তনের সাথে সরল অনুপাতে বৃদ্ধি পায় এবং মোটরের চৌম্বক ফ্লাক্স দিয়ে গুণিত হয়। কম আবর্তনে কোনো সমস্যা নেই; ইনভার্টার ব্যাটারির DC বার ভোল্টেজকে উপযুক্ত পদ্ধতিতে মোটরের প্রয়োজনীয় ফেজ ভোল্টেজে রূপান্তর করে এবং কারেন্ট সহজেই পরিচালনা করে।
সমস্যা শুরু হয় মোটর যখন বেস স্পিডে পৌঁছানোর মুহূর্তে। বেস স্পিড হলো সেই আবর্তন যেখানে ব্যাক EMF কন্ট্রোলারের DC বার থেকে সরবরাহ করতে পারা সর্বোচ্চ ভোল্টেজে পৌঁছে যায়। রৈখিক মডুলেশনে ইনভার্টার তার মোটরে প্রয়োগ করতে পারে এমন সর্বোচ্চ ফেজ ভোল্টেজ আনুমানিকভাবে DC বার ভোল্টেজকে তিনের বর্গমূল দিয়ে ভাগ করার সমান; এই বিন্দুতে পৌঁছালে ইনভার্টারের হাতে ফেজগুলোর মধ্যে ব্যবহার করার মতো কোনো ভোল্টেজের সরবরাহ থাকে না। কয়েলে কারেন্ট প্রবর্তন করার জন্য প্রয়োগ করা ভোল্টেজকে ব্যাক EMF কে অতিক্রম করতে হয়; সরবরাহ শূন্যের দিকে অগ্রসর হওয়ার সাথে সাথে কন্ট্রোলার কারেন্ট পরিচালনা করতে অক্ষম হয়ে পড়ে এবং গতি বৃদ্ধি একটি স্বাভাবিক সীমায় আটকে যায়।
এই বিন্দুতে কন্ট্রোলারের সামনে দুটি বিকল্প থাকে: হয় আবর্তনকে বেস স্পিডে স্থির করে রাখা, অথবা ফ্লাক্স হ্রাস করে ব্যাক EMF এর বৃদ্ধি ধীর করা। দ্বিতীয় পথটিই ফিল্ড দুর্বলীকরণ নামে পরিচিত কৌশলের ঠিক সেটিই।
ফিল্ড দুর্বলীকরণ কীভাবে কাজ করে এবং টর্ক কেন কমায়?
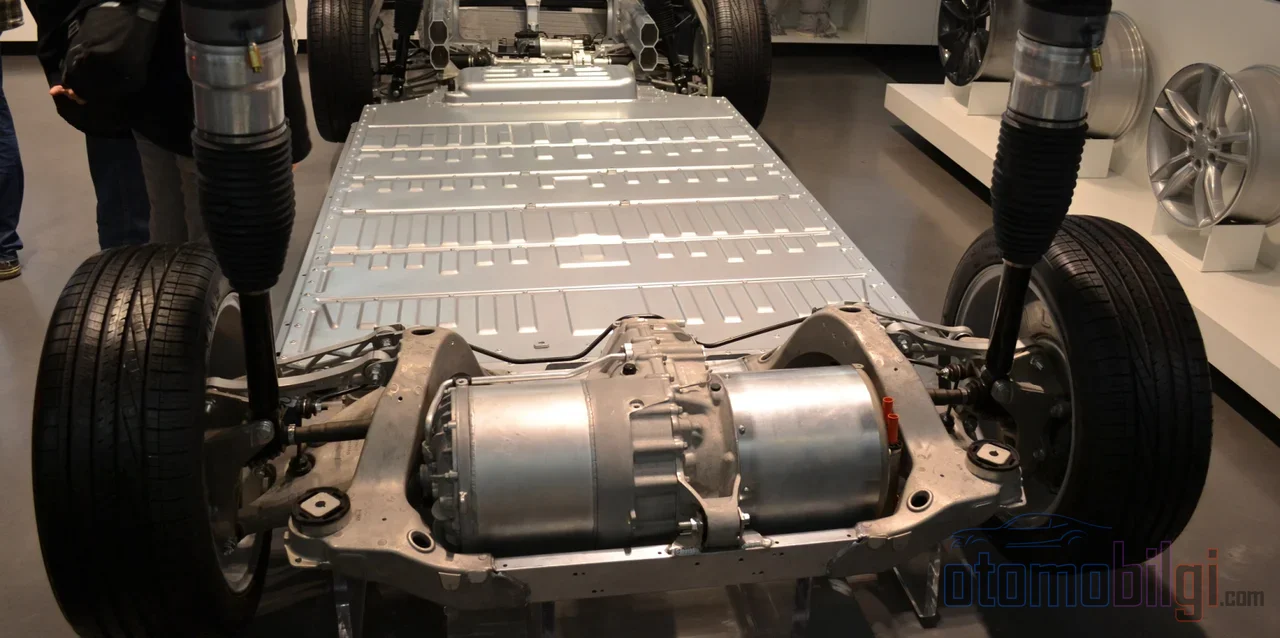
ফিল্ড দুর্বলীকরণের যুক্তি সহজ: যেহেতু ব্যাক EMF ফ্লাক্স এবং আবর্তন উভয়ের সাথে সমানুপাতিক, আবর্তন বাড়ার সময় ফ্লাক্স কমালে ভোল্টেজ স্থির থাকে এবং মোটর আরও দ্রুত ঘুরতে পারে। স্থায়ী চুম্বক সিনক্রোনাস মোটরে এটি করা হয় কয়েলে ঋণাত্মক d-অক্ষ কারেন্ট প্রবেশ করিয়ে; এই কারেন্ট রোটরের স্থির চুম্বক ফ্লাক্সকে আংশিকভাবে প্রতিহত করে এবং কার্যকর ফ্লাক্স কমিয়ে দেয়।
তবে এর মূল্য অনিবার্য। টর্ক হলো ফ্লাক্স এবং টর্ক উৎপাদনকারী কারেন্টের গুণফল; ফ্লাক্স অর্ধেক করলে একই কারেন্টে অর্ধেক টর্ক পাওয়া যায়। তাছাড়া স্টেটর কারেন্ট ইনভার্টারের কারেন্ট সীমা দ্বারা সীমাবদ্ধ এবং এই বাজেটের একটি অংশ এখন আর টর্ক উৎপাদনের পরিবর্তে চুম্বক ফ্লাক্স দমন করতে ব্যয় হয়। গভীর ফিল্ড দুর্বলীকরণে, সর্বোচ্চ আবর্তনের দিকে অগ্রসর হওয়ার সাথে সাথে সমস্ত কারেন্ট ফিল্ড দুর্বলীকরণে চলে যায় এবং টর্ক শূন্যের দিকে অগ্রসর হয়; ক্ষমতা এমনকি গতির বর্গের সাথে ব্যসমানুপাতিক হারে ধসে পড়ে। এটি মোটর কন্ট্রোলারের গতি ও টর্কের মধ্যে একটি সচেতন সমঝোতা, কোনো দক্ষতার অভাব নয়।
উল্লেখযোগ্য বিষয়সমূহ
- একটি সাধারণ অটোমোটিভ ট্রাকশন মোটরে বেস স্পিড হয় 2,500-3,500 rpm এবং সর্বোচ্চ ঘূর্ণন হয় 10,000-12,000 rpm পরিসরে।
- হাইওয়ে গতিতে মোটর সাধারণত 6,000-8,000 rpm এর কাছাকাছি ঘোরে, অর্থাৎ ক্ষেত্র দুর্বলীকরণ অঞ্চলের ভেতরে থাকে।
- বেস স্পিড থেকে সর্বোচ্চ গতি পর্যন্ত মোটর ও ইনভার্টারের দক্ষতা 5-15 পয়েন্ট কমে যেতে পারে।
- যাত্রীবাহী বৈদ্যুতিক গাড়ির জন্য স্থির শক্তি গতি অনুপাতের লক্ষ্য প্রায় 4:1 থেকে 5:1।
পাওয়ার কার্ভ তিনটি অঞ্চলে কীভাবে বিভক্ত হয়?
একটি বৈদ্যুতিক মোটরের কর্মক্ষমতা ঘূর্ণন অক্ষে তিনটি বৈশিষ্ট্যপূর্ণ অঞ্চলে বিভক্ত হয় এবং প্রতিটিতে ভিন্ন পদার্থবিজ্ঞানের নিয়ম প্রযোজ্য।
- স্থির টর্ক অঞ্চল (বেস স্পিডের নিচে): ভোল্টেজ-গতি অনুপাত স্থির রাখা হয়, ফ্লাক্স স্থির থাকে এবং মোটর সম্পূর্ণ টর্ক উৎপন্ন করে। শক্তি গতির সাথে সরাসরি সমানুপাতিক হারে রৈখিকভাবে বৃদ্ধি পায়।
- স্থির শক্তি অঞ্চল (ক্ষেত্র দুর্বলীকরণ): ফ্লাক্স প্রায় গতির বিপরীত অনুপাতে কমে, টর্কও একই হারে হ্রাস পায়; তাদের গুণফল অর্থাৎ শক্তি মোটামুটি স্থির থাকে। তবে ক্ষয়ক্ষতি বৃদ্ধির কারণে এই স্থিরতা নিখুঁত নয়।
- গভীর ক্ষেত্র দুর্বলীকরণ: সর্বোচ্চ ঘূর্ণনের দিকে অগ্রসর হওয়ার সাথে সাথে ফ্লাক্স ও টর্ক খুব নিম্ন স্তরে নেমে যায়; শক্তিও গতির বর্গের বিপরীত অনুপাতে কমতে শুরু করে।
বেস স্পিডের উপরে দক্ষতা কেন কমে যায়? কারণ একই টর্ক উৎপন্ন করতে বেশি কারেন্ট প্রয়োজন: বৃদ্ধিপ্রাপ্ত কপার ক্ষয়, বৃদ্ধিপ্রাপ্ত সুইচিং ও ট্রান্সমিশন ক্ষয় মানে প্রতি অ্যাম্পিয়ারে কম যান্ত্রিক শক্তি। উদাহরণস্বরূপ, 80 kW ক্ষমতার একটি ট্রাকশন মোটরে বেস স্পিড সাধারণত 2,500-3,500 rpm পরিসরে থাকে, আর সর্বোচ্চ ঘূর্ণন 10,000-12,000 rpm পর্যন্ত বিস্তৃত হয়; দুই বিন্দুর মধ্যে দক্ষতার ক্ষতি 5-15 পয়েন্টে পৌঁছাতে পারে। হাইওয়ে গতিতে একক রিডাকশনযুক্ত ট্রান্সমিশনের একটি গাড়িতে মোটর সাধারণত 6,000-8,000 rpm এ ঘোরে; অর্থাৎ হাইওয়ে চালনা মূলত ক্ষেত্র দুর্বলীকরণ অঞ্চলে করা একটি কাজ।
মোটরের ধরনগুলো এই অঞ্চলে কীভাবে আচরণ করে?
ক্ষেত্র দুর্বলীকরণের মূল্য প্রতিটি মোটরের ধরনে সমানভাবে দিতে হয় না। তিনটি প্রধান ট্রাকশন মোটর প্রযুক্তি এই অঞ্চলে স্পষ্টভাবে আলাদা হয়ে যায়।
| মোটরের ধরন | ক্ষেত্র দুর্বলীকরণ ক্ষমতা | সর্বোচ্চ দক্ষতা | উচ্চ গতির দক্ষতা | নোট |
|---|---|---|---|---|
| স্থায়ী চুম্বক (PM) | সীমিত | 95%-97% | কম | চুম্বকের ফ্লাক্স স্থির, তা অতিক্রম করতে হয় |
| অ্যাসিনক্রোনাস | ভালো | 94%-96% | আরও ভালো | স্লিপ ফ্রিকোয়েন্সির মাধ্যমে ফ্লাক্স স্বাভাবিকভাবে নিয়ন্ত্রিত হয় |
| উত্তেজিত সিনক্রোনাস (কয়েলের রোটর) | চমৎকার | 94%-96% | সর্বোত্তম | ফ্লাক্স ফিল্ড কারেন্ট দিয়ে সক্রিয়ভাবে হ্রাস করা হয় |
স্থায়ী চুম্বক মোটরের শক্তিই একই সাথে এর দুর্বলতা: রোটর ফ্লাক্স স্থির থাকায় কম ঘূর্ণনে অতুলনীয় টর্ক ঘনত্ব প্রদান করে, তবে উচ্চ ঘূর্ণনে কন্ট্রোলারকে এই স্থির ফ্লাক্সকে ক্রমাগত দমন করতে হয়। অ্যাসিনক্রোনাস মোটরে ফ্লাক্স স্লিপ ফ্রিকোয়েন্সির মাধ্যমে আবিষ্ট হয়; চুম্বকীয় ফ্লাক্স কমালে রোটর ফ্লাক্স স্বাভাবিকভাবে কমে যায়, তাই স্থির শক্তি অঞ্চলে এটি আরও প্রশস্ত ও আরও সমতল দক্ষতা ম্যাপ প্রদান করে। উত্তেজিত সিনক্রোনাস মোটর আবার রোটর ফ্লাক্সকে একটি পৃথক উত্তেজনা কারেন্ট দিয়ে পরিচালনা করে; রোটরের ক্ষেত্রকে সক্রিয়ভাবে দুর্বল করতে পারে বলেই উচ্চ গতিতে এর কার্যকারিতা তিনটির মধ্যে সেরা, বিনিময়ে মূল্য হলো ব্রাশ বা রোটারি সংযোগ ব্যবস্থার আনা খরচ ও জটিলতা।
IPM ও SPM-এর পার্থক্য
স্থায়ী চুম্বক মোটরগুলো নিজেদের মধ্যেও বিভক্ত। চুম্বকগুলো রোটরের পৃষ্ঠে বসানো থাকলে তাকে বলে SPM (পৃষ্ঠ-চুম্বকীয়) নকশা, আর চুম্বকগুলো রোটরের দেহের ভেতরে এমবেড করা থাকলে তাকে বলে IPM (অভ্যন্তরীণ-চুম্বকীয়) কাঠামো, যা আরও ভালো ধ্রুবক শক্তি পরিসর ও আরও নিয়ন্ত্রিত ফিল্ড-ওয়িকেনিং আচরণ প্রদান করে। বিস্তৃত গতি পরিসর লক্ষ্য রাখলে নকশার পছন্দ প্রায়ই IPM-এর পক্ষে থাকে; নিয়ন্ত্রণের দিক থেকে ইনভার্টারের মাধ্যমে d- ও q-অক্ষের কারেন্ট আলাদাভাবে পরিচালনা করা হলো চুম্বক ফ্লাক্সের প্রতিরোধের প্রমাণিত পদ্ধতি। বেস গতির নিচে প্রতি অ্যাম্পিয়ারে সর্বোচ্চ টর্ক (MTPA), আর গভীর ফিল্ড দুর্বলীকরণে প্রতি ভোল্টে সর্বোচ্চ টর্ক (MTPV) কৌশল কার্যকর হয়; কার্যকরী পয়েন্টগুলো নির্ধারিত হয় ভোল্টেজ সীমার উপবৃত্ত ও কারেন্ট সীমার বৃত্তের ছেদবিন্দুতে।
বাস্তব গাড়িতে এর অর্থ কী?
কয়েকটি বাস্তব উদাহরণ পদার্থবিজ্ঞান কীভাবে রাস্তায় প্রতিফলিত হয় তা স্পষ্ট করে। Nissan Leaf -এর EM57 মোটর 7,94:1 অনুপাতের স্থায়ী রিডাকশন দিয়ে চলে এবং প্রায় 56-72 কিমি/ঘ গতির ওপরে ফিল্ড দুর্বলীকরণে প্রবেশ করে; 112 কিমি/ঘ গতির ওপরে গভীর ফিল্ড দুর্বলীকরণ অঞ্চলে এগোলে, প্রতি অতিরিক্ত কিমি/ঘ গতির জন্য ফ্লাক্স-দমন কারেন্ট চাকায় যাওয়া শক্তির চেয়ে দ্রুত বাড়ে। অ্যাসিনক্রোনাস মোটরযুক্ত Tesla Model S-এ রয়েছে 9,73:1 অনুপাতের একক রিডাকশন ড্রাইভ; অ্যাসিনক্রোনাস মোটরের এই অঞ্চলে তুলনামূলক ভারসাম্যপূর্ণ চরিত্র, কম ড্র্যাগ সহগের বডি ও বড় ব্যাটারির সঙ্গে মিলে মোটরওয়েতে শাস্তি কম অনুভূত হয়।
সবচেয়ে শিক্ষণীয় উদাহরণ হয়তো Chevrolet Volt। Voltec ড্রাইভ সিস্টেমে প্ল্যানেটারি গিয়ার সেটের ওপর দিয়ে চলা দুটি মেশিন (MG-A ও MG-B) রয়েছে; প্রায় 112 কিমি/ঘ গতির ওপরে এটি ড্রাইভ মোড বদলায়, দুই মোটরেরই ঘূর্ণন প্রায় অর্ধেকে নেমে আসে এবং এভাবে দুটি মোটরকেই গভীর ফিল্ড দুর্বলীকরণ অঞ্চল থেকে বের করে আনা হয়। এই ট্রানজিশনের মাধ্যমে উচ্চ গতির ক্ষতির 10-15 শতাংশ পুনরুদ্ধার করা হয়। আজকের অধিকাংশ নির্মাতা এই জটিলতা মেনে নেন না: একক রিডাকশন প্লাস স্থায়ী চুম্বক বা অ্যাসিনক্রোনাস মোটরই প্রধান স্থাপত্য, এবং ফিল্ড দুর্বলীকরণের ক্ষতি সরলতার মূল্য হিসেবে পরিশোধ করা হয়।
উচ্চ গতিতে রেঞ্জ ক্ষতির দুটি উৎস
বৈদ্যুতিক গাড়ির উচ্চ গতিতে রেঞ্জ হারানোর মাত্র একটি অংশ মোটর থেকে আসে। বায়ুগতিক বাধা গতির ঘনফলের সঙ্গে বাড়ে: 0,29 ড্র্যাগ সহগ ও প্রায় 2,27 বর্গমিটার সামনের ক্ষেত্রফলবিশিষ্ট একটি গাড়ির জন্য 105 কিমি/ঘ গতিতে শুধু বাতাসের ড্র্যাগই আনুমানিক 20 কিলোওয়াট শক্তি চায়; মোট রাস্তার লোড 23-25 কিলোওয়াট পরিসরে পৌঁছায়। মোটরজনিত কার্যকারিতা হ্রাস এই চিত্রের ওপর যুক্ত হয়। অর্থাৎ উচ্চ গতিতে খরচ বৃদ্ধির একটি অংশ ভৌতভাবে অনিবার্য বাধার ঘনফল সূত্র থেকে, আরেকটি অংশ ফিল্ড দুর্বলীকরণ অঞ্চলের ক্ষতি থেকে আসে; দুটোকে একসাথে মিশিয়ে ফেলা মানে সমস্যার ভুল রোগনির্ণয় করা।
ঝুঁকি ও নকশার সীমাবদ্ধতা
মোটর ও কন্ট্রোলারের সীমার মধ্যে থাকলে ফিল্ড দুর্বলীকরণ (ফ্লাক্স দুর্বলীকরণ) একটি নিরাপদ ও নিয়মিত কাজের মোড; তবে এর তিনটি গুরুতর সীমাবদ্ধতা রয়েছে। প্রথমত তাপীয় লোড: টর্ক উৎপাদন করে না এমন d-অক্ষ কারেন্ট বিশুদ্ধ তামার ক্ষতি হিসেবে ওয়াইন্ডিং ও পাওয়ার স্টেজকে উত্তপ্ত করে; তাই কুলিং ক্ষমতা ও তাপীয় ডিরেটিং কার্যকর হয়। দ্বিতীয়ত, স্থায়ী চুম্বক মোটরে ডিম্যাগনেটাইজেশনের ঝুঁকি: অতিরিক্ত বেশি বা চুম্বক গরম থাকার সময় প্রয়োগ করা শক্তিশালী ঋণাত্মক d-অক্ষ কারেন্ট চুম্বকে স্থায়ী ক্ষতি করতে পারে; কারেন্টের সীমা চুম্বকের তাপমাত্রার ভিত্তিতে নির্ধারণ করা হয়। তৃতীয়ত ভোল্টেজ স্পাইক: উচ্চ ঘূর্ণন গতিতে d-অক্ষ কারেন্ট নিয়ন্ত্রণ হারালে, রোটরের এখনও উৎপাদিত ফ্লাক্স DC বারের মানকে ছাড়িয়ে যাওয়া ভোল্টেজ বৃদ্ধি তৈরি করতে পারে; বিশেষত বার ডিসচার্জ করে প্রতিস্থাপিত ব্যাটারি সিস্টেমে এটি একটি বাস্তব ব্যর্থতার মোড।
হার্ডওয়্যার পরিবর্তন না করে, শুধুমাত্র কন্ট্রোলার সফটওয়্যার দিয়ে আরও বিস্তৃত ফিল্ড দুর্বলীকরণ ব্যবহার প্রায়ই সম্ভব; শর্ত হলো কারেন্টের সীমা ও কুলিং যথেষ্ট হওয়া। ব্যাটারির ভোল্টেজ বাড়ানো সম্ভব না হলে প্রকৌশলীর হাতে বিকল্পগুলো স্পষ্ট: উচ্চতর রেটেড ঘূর্ণন গতির বা ভিন্ন ওয়াইন্ডিংয়ের মোটর, উচ্চতর DC বার ভোল্টেজ (যেমন 800V আর্কিটেকচার) অথবা ভিন্ন অনুপাতের ট্রান্সমিশন। বৈদ্যুতিক গাড়ির সর্বোচ্চ গতি তুলনামূলকভাবে কম কেন, এই কাঠামোই তা ব্যাখ্যা করে: সর্বোচ্চ গতি মোটরের সর্বোচ্চ ঘূর্ণন গতি এবং ব্যাক-EMF-এর ভোল্টেজ সীমা দ্বারা নির্ধারিত হয়।
সংক্ষিপ্ত উত্তর: শক্তি কেন হারায়?
বৈদ্যুতিক মোটর উচ্চ ঘূর্ণন গতিতে শক্তি হারায় কারণ ব্যাক-EMF যখন ইনভার্টার সরবরাহ করতে পারে এমন ভোল্টেজের সীমায় পৌঁছায়, কন্ট্রোলারকে মোটরের চৌম্বক ফ্লাক্স কমাতে বাধ্য হতে হয়; কমে যাওয়া ফ্লাক্স একই কারেন্টে কম টর্ক উৎপাদন করে এবং কারেন্ট বাজেটের একটি অংশ টর্কের বদলে ফ্লাক্স দমনে ব্যয় হয়। ফলাফল হলো গতির সাথে টর্কের প্রায় ব্যস্তানুপাতিক পতন এবং গভীর ফিল্ড দুর্বলীকরণে ক্ষমতারও ক্ষয়। এটি কোনো ত্রুটি নয়, একটি গিয়ার দিয়েই 0 থেকে সর্বোচ্চ গতি পর্যন্ত কাজ করতে পারা সিস্টেমের প্রদত্ত স্বাভাবিক মূল্য; নকশাকারের কাজ হলো টর্ক ঘনত্ব ও উচ্চ গতির দক্ষতার মধ্যে এই মূল্যকে সর্বনিম্নে আনার ভারসাম্য তৈরি করা।
রেফারেন্সসমূহ
- ফিল্ড দুর্বলীকরণ ব্যাখ্যা: আপনার মোটর কখন এর প্রয়োজন বোধ করে - DMC
- ফিল্ড দুর্বলীকরণ নিয়ন্ত্রণ - MATLAB & Simulink
- VFD-তে ফিল্ড দুর্বলীকরণ: V/Hz নিয়ন্ত্রণ ও মোটর দক্ষতা
- বৈদ্যুতিক গাড়ির মোটর টর্ক ও পাওয়ার কার্ভ
- মোটরের টর্ক-গতি ও দক্ষতা কার্ভ বোঝা
- সারফেস-মাউন্টেড ও ইন্টেরিয়র PM মোটরের মাল্টি-ফিজিক্স তুলনা - MDPI
- ফিল্ড দুর্বলীকরণ নিয়ন্ত্রণ কৌশলের পর্যালোচনা - IEEE
- হাইব্রিড এক্সসাইটেশন সিনক্রোনাস মোটরের হাইব্রিডাইজেশন অনুপাত - IET
- EV ডিজাইন বিবেচনা: ত্বরণ ও সর্বোচ্চ গতি - Delta Q
- ফিল্ড দুর্বলীকরণ: কী, কীভাবে এবং কেন করবেন