ইনভার্টারে PWM: বৈদ্যুতিক মোটর কীভাবে চালিত হয়?
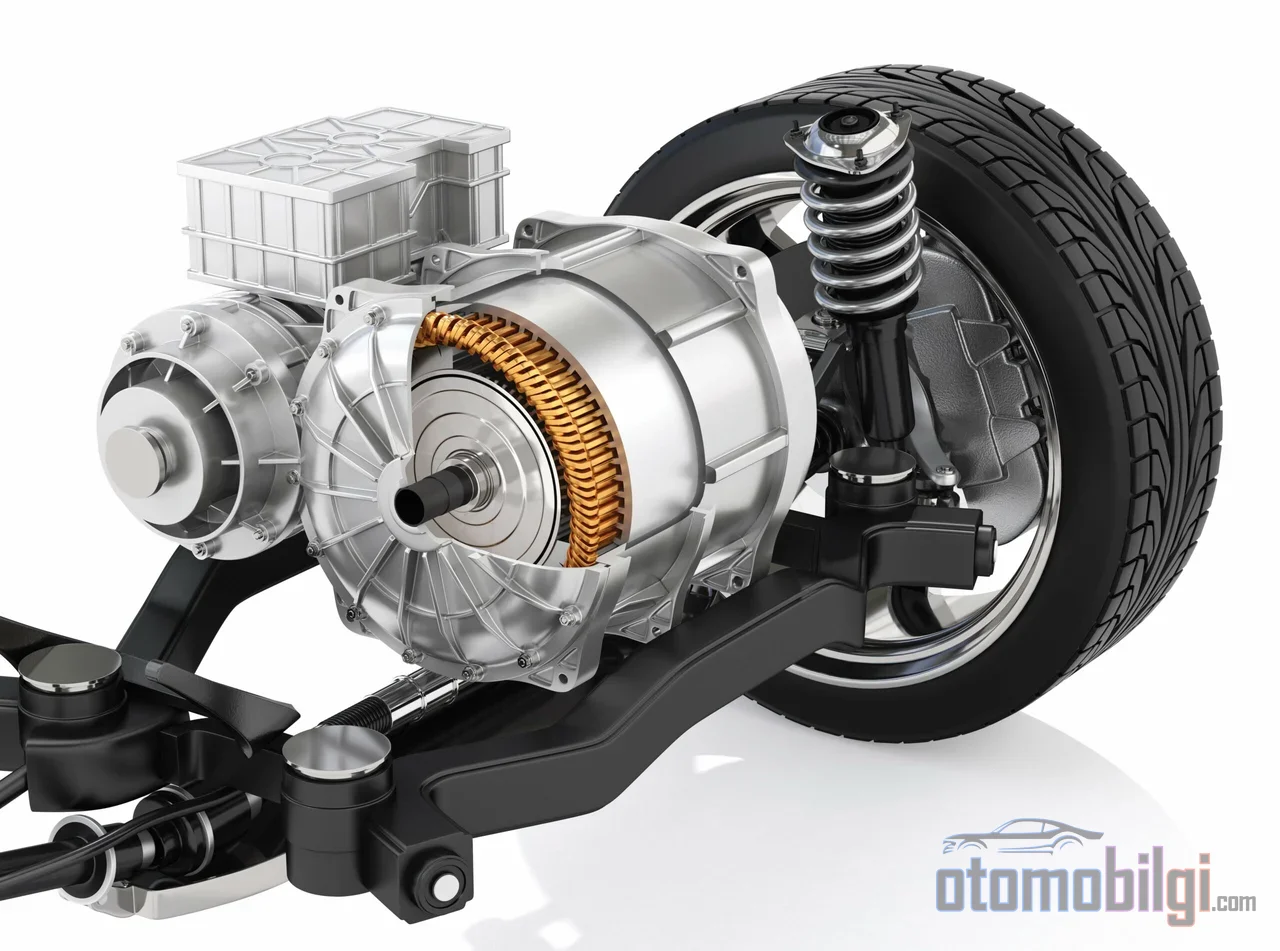
বৈদ্যুতিক যান চালু হওয়ার সময় অ্যাক্সেলে চাপ দিলে আমরা সেই স্বতন্ত্র, সরু "ইইইই" শব্দটি শুনি, যার সুর গতির সাথে বেড়ে যায়। অধিকাংশ চালক মনে করেন এটি মোটর থেকে আসছে; কিন্তু বাস্তবে এই শব্দের উৎস বড় মাপে ইনভার্টারের সুইচিং লজিক। ব্যাটারির স্থির DC ভোল্টেজকে পরিবর্তনশীল অ্যামপ্লিটিউড ও ফ্রিকোয়েন্সির তিন-ফেজ সাইনসোয়ে রূপান্তর করা নির্ভর করে গাড়ির হৃদয়ে থাকা পাওয়ার ইলেকট্রনিক্সের প্রতি মিলিসেকেন্ডে নেওয়া সূক্ষ্ম সিদ্ধান্তের ওপর। এই পৃষ্ঠায় আমরা ব্যাখ্যা করব ইনভার্টার প্রকৃতপক্ষে কীভাবে মোটর চালায়, অর্থাৎ PWM মডুলেশন, ফেজ কারেন্ট এবং সুইচিং ফ্রিকোয়েন্সি টর্ক ও দক্ষতার ওপর কী প্রভাব ফেলে।
প্রথমে একটি বিষয় স্পষ্ট করি: বৈদ্যুতিক গাড়ির ড্রাইভিং অনুভূতি, মিলিমিটার-স্তরের অ্যাক্সেল সংবেদনশীলতা থেকে শুরুতেই হঠাৎ টর্ক পর্যন্ত, বড় মাপে ইনভার্টার সফটওয়্যারেরই ফসল। মোটর নিজে একটি চৌম্বকীয় মেশিন; এতে কতটুকু কারেন্ট, কোন ফ্রিকোয়েন্সিতে এবং কোন ফেজে দেওয়া হবে তা ঠিক করে দেয় ইনভার্টার।
PWM কী: DC ভোল্টেজ থেকে তিন-ফেজ সাইনসোয়ের পথ
ব্যাটারি একটি স্থির DC ভোল্টেজ সরবরাহ করে; অন্যদিকে একটি স্থায়ী চুম্বক সিঙ্ক্রোনাস মোটর বা অ্যাসিঙ্ক্রোনাস মোটর চায় নিয়ন্ত্রিত অ্যামপ্লিটিউড ও ফ্রিকোয়েন্সির তিন-ফেজ AC সরবরাহ। PWM (Pulse Width Modulation, পালস প্রস্থ মডুলেশন) এই দুই জগতের মধ্যকার সেতু। মূল ধারণাটি সহজ: অর্ধপরিবাহী সুইচগুলো সেকেন্ডে হাজারবার খুলে-বন্ধ হয়ে DC ভোল্টেজকে ছোট ছোট অংশে ভাগ করে এবং এই পালসগুলোর প্রস্থ এমনভাবে সামঞ্জস্য করা হয় যেন সময়-গড় কাঙ্ক্ষিত সাইনসোয়ের কাছাকাছি হয়।
PWM-এর কাজ শুধু ভোল্টেজ তৈরি করা নয়; আসল লক্ষ্য হল মোটরের ভেতরে টর্ক তৈরি করবে এমন একটি সাইনসোহীন রূপের ফেজ কারেন্ট গঠন করা। কারেন্ট তখনই সঠিকভাবে প্রবাহিত হয় যখন উপযুক্ত ভোল্টেজের শর্তগুলো পূরণ হয়, আর ইনভার্টার PWM-এর মাধ্যমে ঠিক এই শর্তগুলোই নির্ধারণ করে। তিন-ফেজ ইনভার্টারে মোট আটটি ভিন্ন ভোল্টেজ ভেক্টর থাকে; প্রতিটি সুইচের একটি নির্দিষ্ট খোলা-বন্ধ সংমিশ্রণের সাথে মিলে যায়। মোটর চালনা সম্পন্ন হয় এই আটটি ভেক্টরের সময়ের সাথে পরপর নির্বাচনের মাধ্যমে।
ক্যারিয়ার ফ্রিকোয়েন্সি এবং মূল ফ্রিকোয়েন্সির সম্পর্ক
PWM-এ দুটি ফ্রিকোয়েন্সির কথা বলা হয়: মোটর ঘোরানোর কাজ করে মূল ফ্রিকোয়েন্সি এবং সুইচিংয়ের সময় নির্ধারণ করে ক্যারিয়ার (সুইচিং) ফ্রিকোয়েন্সি। ক্যারিয়ার ফ্রিকোয়েন্সি নির্ধারণ করে প্রতি মূল চক্রে কতটি PWM পালস তৈরি হবে। ক্যারিয়ার ফ্রিকোয়েন্সি বাড়লে সংশ্লেষিত তরঙ্গরূপ আদর্শ সাইনসোয়ের আরও কাছে যায়; কিন্তু প্রতিটি সুইচিংয়ে শক্তি হারানোর কারণে এর একটি মূল্যও আছে। এই ভোল্টেজ-কারেন্ট-সময় ত্রিভুজের ভেতরের ভারসাম্য বোঝা, একটি ইনভার্টার কেন নির্দিষ্ট একটি ফ্রিকোয়েন্সিতে কাজ করে তা বোঝার চাবিকাঠি।
মূল বিষয়সমূহ
- PWM, DC ব্যাটারি ভোল্টেজকে সামঞ্জস্যযোগ্য অ্যামপ্লিটিউড ও ফ্রিকোয়েন্সির তিন-ফেজ সাইনসোয়ে রূপান্তর করে মোটরের টর্ক তৈরি করতে সক্ষম করে।
- EV ইনভার্টারে সুইচিং ফ্রিকোয়েন্সি সাধারণত 5-15 kHz ব্যান্ডে থাকে; শুরুতে সেই সরু সুরের কারণই এটি।
- SPWM-এর তুলনায় SVPWM একই DC বার ভোল্টেজে উচ্চতর আউটপুট এবং কম হারমোনিক বিকৃতি (THD) প্রদান করে।
- SiC ভিত্তিক একটি EV ইনভার্টার সিলিকনের সমতুল্য থেকে প্রায় %10 বেশি দক্ষতা প্রদর্শন করতে পারে।
SPWM এবং SVPWM: দুটি মডুলেশন কৌশলের মধ্যে পার্থক্য
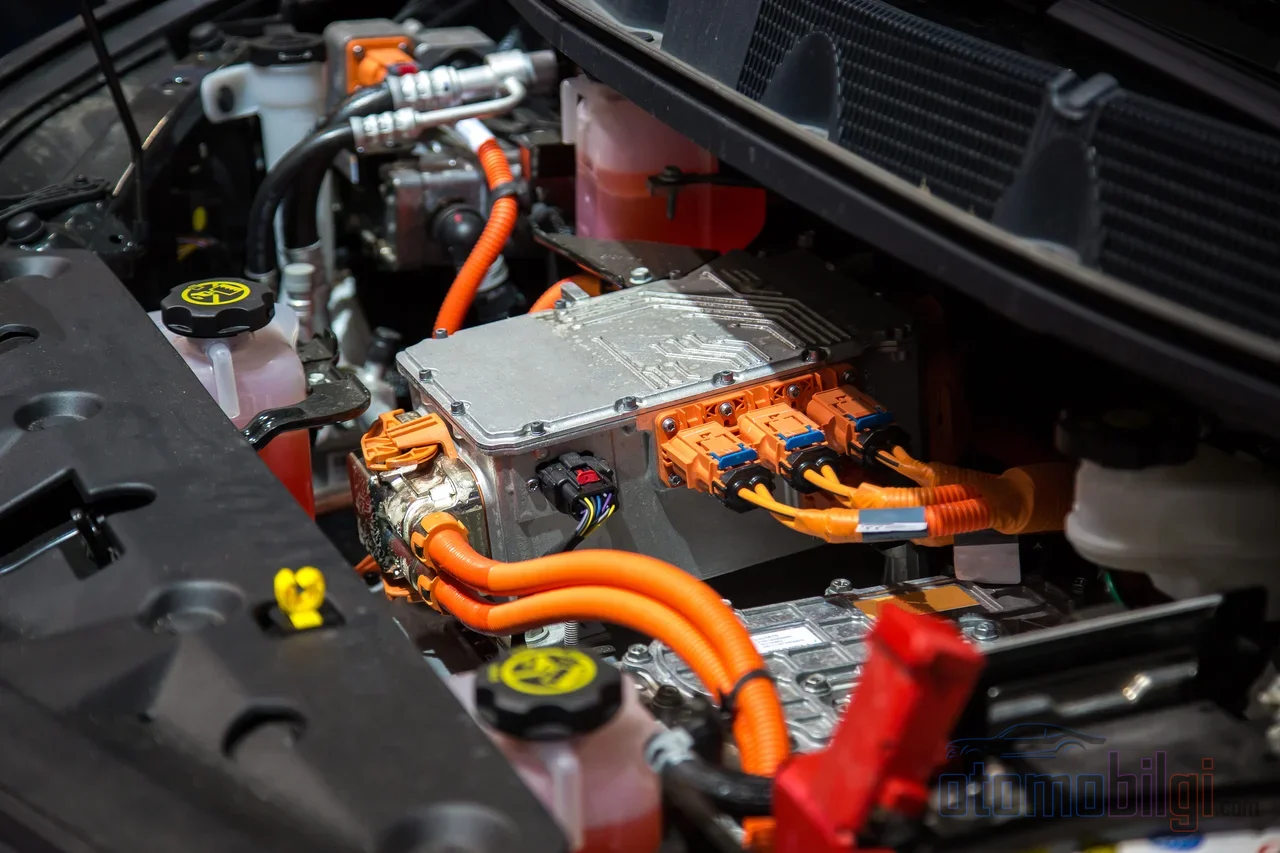
সাহিত্য ও প্রয়োগে দুটি মূল PWM কৌশল সবচেয়ে বেশি উল্লেখযোগ্য: সাইনুসয়েডাল PWM (SPWM) এবং স্পেস ভেক্টর PWM (SVPWM, অর্থাৎ SVM)। দুটিই একই বিন্দু থেকে শুরু হয়: একটি সাইনুসয়েডাল রেফারেন্স ওয়েভফর্ম। পার্থক্যটি রয়েছে এই রেফারেন্সকে কীভাবে প্রক্রিয়া করা হয় তাতে। SPWM প্রতিটি ফেজকে স্বাধীনভাবে বিবেচনা করে; ধারণাগতভাবে এটি সহজ। আর SVPWM তিনটি ফেজকে একসাথে, একটি একক স্পেসিয়াল ভেক্টর হিসেবে বিবেচনা করে এবং আটটি ভোল্টেজ ভেক্টরের টাইম-শেয়ার্ড ব্যবহারের মাধ্যমে আউটপুট সংশ্লেষণ করে।
এই অ্যাপ্রোচের পার্থক্যের পরিমাপযোগ্য ফলাফল রয়েছে। SVPWM DC বারকে আরও ভালোভাবে ব্যবহার করে; একই DC ভোল্টেজ স্তরে SPWM-এর তুলনায় বেশি আউটপুট ভোল্টেজ অর্জন করা সম্ভব হয়। তুলনামূলক গবেষণাগুলো ধারাবাহিকভাবে দেখায় যে SVPWM কম মোট হারমোনিক বিকৃতি সহ আরও দক্ষ আউটপুট তৈরি করে। তদুপরি, SVPWM ন্যূনতম সুইচিং সংখ্যা নিয়ে কাজ করার মতো করে ডিজাইন করা যেতে পারে; সুইচিং ফ্রিকোয়েন্সি ক্যারিয়ার ফ্রিকোয়েন্সির সমান।
| বৈশিষ্ট্য | SPWM | SVPWM |
|---|---|---|
| ফেজ প্রক্রিয়াকরণ | প্রতি ফেজে স্বাধীন | তিন ফেজ একসাথে, স্পেস ভেক্টর হিসেবে |
| DC বার ব্যবহার | কম | বেশি আউটপুট ভোল্টেজ |
| হারমোনিক উপাদান (THD) | বেশি | কম |
| ধারণাগত জটিলতা | সহজ | বেশি জটিল, দক্ষতার সুবিধা আছে |
ফিল্ড ওরিয়েন্টেড কন্ট্রোল প্রসঙ্গ
আধুনিক বেশিরভাগ EV ড্রাইভ FOC (field-oriented control, ফিল্ড ওরিয়েন্টেড কন্ট্রোল) নামক কাঠামোর মধ্যে কাজ করে। FOC হল স্থায়ী চুম্বক সিনক্রোনাস মোটর এবং ইনডাকশন মোটর উভয়কে চালানোর জন্য একটি প্রচলিত কৌশল এবং এটি টর্ক ও ফ্লাক্সের স্বাধীন, প্রত্যক্ষ নিয়ন্ত্রণ সম্ভব করে; ফলে নিয়ন্ত্রিত AC মেশিনগুলো DC মোটরের মতো একটি পৃথক টর্ক/ফ্লাক্স চরিত্র লাভ করে। স্পেস ভেক্টর মডুলেশনও এই নিয়ন্ত্রণ কাঠামোর স্ট্যান্ডার্ড প্রয়োগ কৌশলগুলোর একটি। ড্রাইভারের পেডাল ম্যাপিং থেকে আসা টর্কের চাহিদা FOC দ্বারা কারেন্ট কমান্ডে এবং SVPWM দ্বারা সুইচিং সিকোয়েন্সে রূপান্তরিত হয়।
সুইচিং ফ্রিকোয়েন্সি: দক্ষতা, টর্ক কম্পন এবং শব্দের ত্রিভুজে ভারসাম্য
সুইচিং ফ্রিকোয়েন্সির নির্বাচন হল ইনভার্টার ডিজাইনের সবচেয়ে গুরুত্বপূর্ণ ট্রেড-অফগুলোর একটি। একদিকে ওয়েভফর্মের গুণমান, অন্যদিকে লস, ইলেক্ট্রোম্যাগনেটিক ইন্টারফেরেন্স (EMI) এবং অ্যাকুস্টিক আচরণ রয়েছে। চলুন এই ভারসাম্য কীভাবে স্থাপন করা হয় তা পয়েন্ট আকারে দেখি।
প্রথমে লাভের দিক: বেশি ক্যারিয়ার ফ্রিকোয়েন্সি সুইচিং হারমোনিকগুলোকে মূল ফ্রিকোয়েন্সি থেকে আরও দূরে ঠেলে দেয়। ব্যবহারযোগ্য আউটপুট শক্তি কেবল মূল ফ্রিকোয়েন্সির কারেন্ট থেকে উৎপন্ন হয়; হারমোনিকগুলো মোটরের কাজে অবদান রাখে না, বরং মেশিনে অতিরিক্ত কপার লসের কারণ হয়। এই কারণে কম হারমোনিক উপাদানযুক্ত ড্রাইভগুলো বেশি দক্ষ। উচ্চ সুইচিং ফ্রিকোয়েন্সি এছাড়াও কারেন্ট রিপল কমায়; কম রিপলযুক্ত কারেন্ট মানে কম দোলক বল, অর্থাৎ কম শব্দ ও কম্পন।
এবার খরচের দিক: প্রতিটি সুইচিং ঘটনা নিজের ক্ষতি তৈরি করে, তাই ফ্রিকোয়েন্সি বাড়ার সাথে সাথে সুইচিং ক্ষতি বাড়ে এবং EMI ঝুঁকি বেড়ে যায়। তাছাড়া উচ্চ ক্যারিয়ার ফ্রিকোয়েন্সি কিছু নিম্ন ফ্রিকোয়েন্সির হারমনিক প্রভাব এবং সংশ্লিষ্ট মোটর ক্ষতি কমালেও এটি সবসময় শীতলভাবে চলা একটি মোটরের অর্থ নয়; ক্ষতির একটি অংশ ইনভার্টারের দিকে, সুইচগুলোর নিজেদের কাছে চলে যায়। প্রয়োগ প্রকৌশলের দৃষ্টিতে সঠিক পরামর্শ স্পষ্ট: সুইচিং ফ্রিকোয়েন্সি প্রয়োজনীয়তা পূরণ করে এমন সর্বনিম্ন মানে রাখা উচিত, এবং এটি বাড়ানোকে একা কোনো উন্নতি হিসেবে দেখা উচিত নয়। DPWM-এর মতো কৌশলগুলোতেও সুইচিং ক্ষতি এবং কারেন্ট THD-এর মধ্যে সচেতনভাবে একটি সমঝোতা করা হয়।
ইনভার্টার কেন গান গায়: টোনাল শব্দের প্রক্রিয়া
ইলেকট্রিক গাড়ির বৈশিষ্ট্যপূর্ণ ইনভার্টার শব্দটি 5-15 kHz ব্যান্ডের সুইচিং ফ্রিকোয়েন্সির কাঠামোগত কম্পন ও শব্দে রূপান্তর হওয়া থেকে উদ্ভূত হয়। ঐতিহ্যবাহী EV ইনভার্টার নিয়ন্ত্রণ একটি স্থির সুইচিং ফ্রিকোয়েন্সি ব্যবহার করে; আর স্থির ফ্রিকোয়েন্সি স্পেকট্রামে একটি বিশুদ্ধ, স্পষ্ট টোন তৈরি করে। চালু হওয়ার সময় মোটরের ঘূর্ণন গতি (মূল ফ্রিকোয়েন্সি) কম থাকায় এই টোনটি সহজেই শোনা যায়, গতি বাড়ার সাথে সাথে এটি অন্যান্য শব্দের সাথে মিশে যায়; সুরের উচ্চতা বাড়া হারমনিক উপাদানগুলোর মূল ফ্রিকোয়েন্সির সাথে একসাথে সরে যাওয়া থেকে আসে। পরিমাপে 500 Hz সুইচিং ফ্রিকোয়েন্সিতে 25 dB, 5 kHz-এ 15 dB শব্দ হ্রাসের কথা জানানো হয়েছে; অর্থাৎ ফ্রিকোয়েন্সি নির্বাচনের শব্দগত ফলাফল সরাসরি পরিমাপযোগ্য।
শব্দের আরেকটি উৎস হলো টর্ক রিপল (torque ripple)। Cogging টর্কের মতো পর্যায়বৃত্ত বিঘ্নকরণ প্রভাবগুলো উচ্চ ঘূর্ণন গতিতে উচ্চ ফ্রিকোয়েন্সির গতি ওঠানামায় রূপ নিয়ে শব্দ ও কম্পন তৈরি করে; টর্ক রিপল দক্ষতাও কমিয়ে দেয়। 2026 সালে প্রকাশিত সাম্প্রতিক গবেষণাগুলো স্থির ফ্রিকোয়েন্সির তৈরি উচ্চ সুরের টোনাল শব্দ কমানোর জন্য নতুন ইনভার্টার সুইচিং নিয়ন্ত্রণ পদ্ধতির ওপর মনোযোগ দিচ্ছে; লক্ষ্য এখন আর কেবল শব্দের মাত্রা নয়, বরং শব্দের গুণমান নিজেই। এই ক্ষেত্রের উল্লেখযোগ্য কৌশলগুলোর একটি হলো Spread Spectrum Modulation (SSM): সুইচিং ফ্রিকোয়েন্সিকে একটি সরু ব্যান্ডের মধ্যে সচেতনভাবে ছড়িয়ে দেওয়া হয়, ফলে স্থির ফ্রিকোয়েন্সির তৈরি বিশুদ্ধ টোনটি স্পেকট্রামে ছড়িয়ে নরম হয়ে যায়।
SiC এবং GaN: সমঝোতার ভারসাম্য বদলে দেওয়া সেমিকন্ডাক্টর
সুইচিং ফ্রিকোয়েন্সি বাড়ার সাথে সাথে তরঙ্গরূপের গুণমান বাড়ে কিন্তু সুইচিং ক্ষতি এবং EMI ঝুঁকিও বেড়ে যায়; সিলিকন IGBT-র জগতে এই সমীকরণ দীর্ঘদিন ফ্রিকোয়েন্সিকে দমন করে রেখেছিল। বিস্তৃত ব্যান্ড গ্যাপযুক্ত (wide bandgap) সেমিকন্ডাক্টর এই সমঝোতাকে মূলগতভাবে বদলে দিয়েছে। SiC এবং GaN ডিভাইসগুলো ঐতিহ্যবাহী সিলিকনের তুলনায় অনেক কম সুইচিং ক্ষতি, বেশি ভাঙন ভোল্টেজ এবং উন্নততর তাপীয় পরিবাহিতা প্রদান করে; ফলে উচ্চতর ফ্রিকোয়েন্সি এখন আগে অসম্ভব এমন দক্ষতা এবং শক্তির ঘনত্বের মানের সাথে ব্যবহারযোগ্য হয়ে উঠেছে।
সংখ্যাগুলো চমকপ্রদ: SiC ব্যবহার করা একটি EV ইনভার্টার সিলিকন সংস্করণের তুলনায় প্রায় %10 বেশি দক্ষতা দেখাতে পারে। GaN HEMT ভিত্তিক ডিজাইনগুলো গবেষণাধীন প্রোটোটাইপগুলোতে 98.5% দক্ষতায় পৌঁছেছে এবং 650 V-এর নিচের অ্যাপ্লিকেশনে চমৎকার পাওয়ার ডেনসিটি প্রদর্শন করেছে। GaN-এর MHz পরিসরে পৌঁছাতে পারা সুইচিং ক্ষমতা ইন্ডাক্টর ও ক্যাপাসিটরের মতো প্যাসিভ কম্পোনেন্টের আকার ছোট করে; মোটর ড্রাইভারের দিক থেকে এর ফল হলো ছোট ফিল্টার, বিস্তৃত টর্ক কন্ট্রোল ব্যান্ডউইথ এবং কম সিস্টেম ওজন। 2026 সাল পর্যন্ত ডিভাইস নির্বাচনের মূল বিভাজন রেখাও স্পষ্ট হয়ে উঠেছে: GaN 650 V-এর নিচের অ্যাপ্লিকেশনে, SiC আরও উচ্চ ভোল্টেজে এগিয়ে থাকে। উভয় প্রযুক্তিই তিন-লেভেল কনভার্টার আর্কিটেকচারে উচ্চ সুইচিং ফ্রিকোয়েন্সির তিন-ফেজ অ্যাপ্লিকেশনের দক্ষতার লক্ষ্যমাত্রার সাথে মিলিত হচ্ছে।
ইনভার্টার মোটরকে কীভাবে চালায়? সংক্ষিপ্ত ও স্পষ্ট উত্তর
প্রশ্নের মূল কথায় ফিরে এলে: ইনভার্টার ব্যাটারির DC ভোল্টেজকে PWM দিয়ে হাজারো পালসে ভাগ করে, অ্যামপ্লিটিউড ও ফ্রিকোয়েন্সি ওই মুহূর্তের টর্কের চাহিদা অনুযায়ী হিসাব করা তিন-ফেজ একটি সাইন তরঙ্গে রূপান্তরিত করে; মোটর উইন্ডিংগুলোতে এই ভোল্টেজে গঠিত সাইনুসয়েডাল ফেজ কারেন্ট চৌম্বক ক্ষেত্র ঘোরায় এবং টর্ক তৈরি করে। সুইচিং ফ্রিকোয়েন্সি এই প্রক্রিয়ার গুণমান নির্ধারণ করে: ফ্রিকোয়েন্সি বাড়লে কারেন্ট আরও পরিষ্কার, টর্ক আরও মসৃণ এবং শব্দ কম হয়; এর বিনিময়ে সুইচিং লস ও EMI বেড়ে যায়। SVPWM এই ভারসাম্যে DC বার থেকে বেশি আউটপুট ভোল্টেজ দেয়, আর SiC ও GaN ডিভাইস একই ফ্রিকোয়েন্সিতে কম লসে কাজ করে ভারসাম্যকে দক্ষতার পক্ষে নিয়ে যায়।
ফলাফল: নীরব ড্রাইভিং একটি সফটওয়্যার ও সেমিকন্ডাক্টর সিদ্ধান্ত
একটি বৈদ্যুতিক গাড়ির ড্রাইভিং চরিত্র মোটরের শক্তির মতোই ইনভার্টারের মডুলেশন কৌশল দিয়ে গড়ে ওঠে। একই মোটর ভিন্ন সুইচিং ফ্রিকোয়েন্সি ও ভিন্ন PWM কৌশলে ভিন্ন শব্দ করে, ভিন্ন দক্ষতায় চলে, ভিন্ন টর্ক অনুভূতি দেয়। যাত্রা শুরুর সেই সূক্ষ্ম সুর আর ত্রুটি নয়, বরং প্রকৌশলগত ভারসাম্যের চিহ্ন: ফ্রিকোয়েন্সি, লস, গোলমাল ও EMI-র মধ্যে গড়ে ওঠা সমঝোতার শ্রবণযোগ্য রূপ। 2026-এর আলোচ্য বিষয় -SSM-এর মতো সাউন্ড কোয়ালিটি কৌশল এবং SiC/GaN দিয়ে সীমা প্রসারিত হচ্ছে এমন সুইচিং ফ্রিকোয়েন্সি- দেখাচ্ছে এই ভারসাম্য প্রতি বছর একটু একটু করে ড্রাইভারের পক্ষে যাচ্ছে।
সূত্র
- PWM মোটর ড্রাইভের পাওয়ার অ্যানালাইসিস - Tektronix
- মোটর কন্ট্রোলের জন্য স্পেস ভেক্টর মডুলেশন (SVM) - MathWorks
- লস, টর্ক রিপল, কম্পন ও শব্দভিত্তিক পর্যালোচনা - IET
- EV-তে সাউন্ড কোয়ালিটি বাড়াতে নতুন ইনভার্টার সুইচিং কন্ট্রোল পদ্ধতি - SAE 2026-01-0437
- 3-ফেজ AC মোটরের ফিল্ড ওরিয়েন্টেড কন্ট্রোল - TI (BPRA073)
- ক্যারিয়ার ফ্রিকোয়েন্সি সম্পর্কে সত্য - Fuji Electric
- GaN ও SiC: পাওয়ার ইলেকট্রনিক্স বিপ্লব - Microchip USA
- SiC ও GaN পাওয়ার ডিভাইসের তুলনামূলক পর্যালোচনা - AMTI
- পালস উইডথ মডুলেশন কৌশল - Analog Devices
- EV ইনভার্টারের কম্পন ও শব্দের বৈশিষ্ট্য - Extrica