インバータにおけるPWM: 電気モーターはどう制御されているのか?
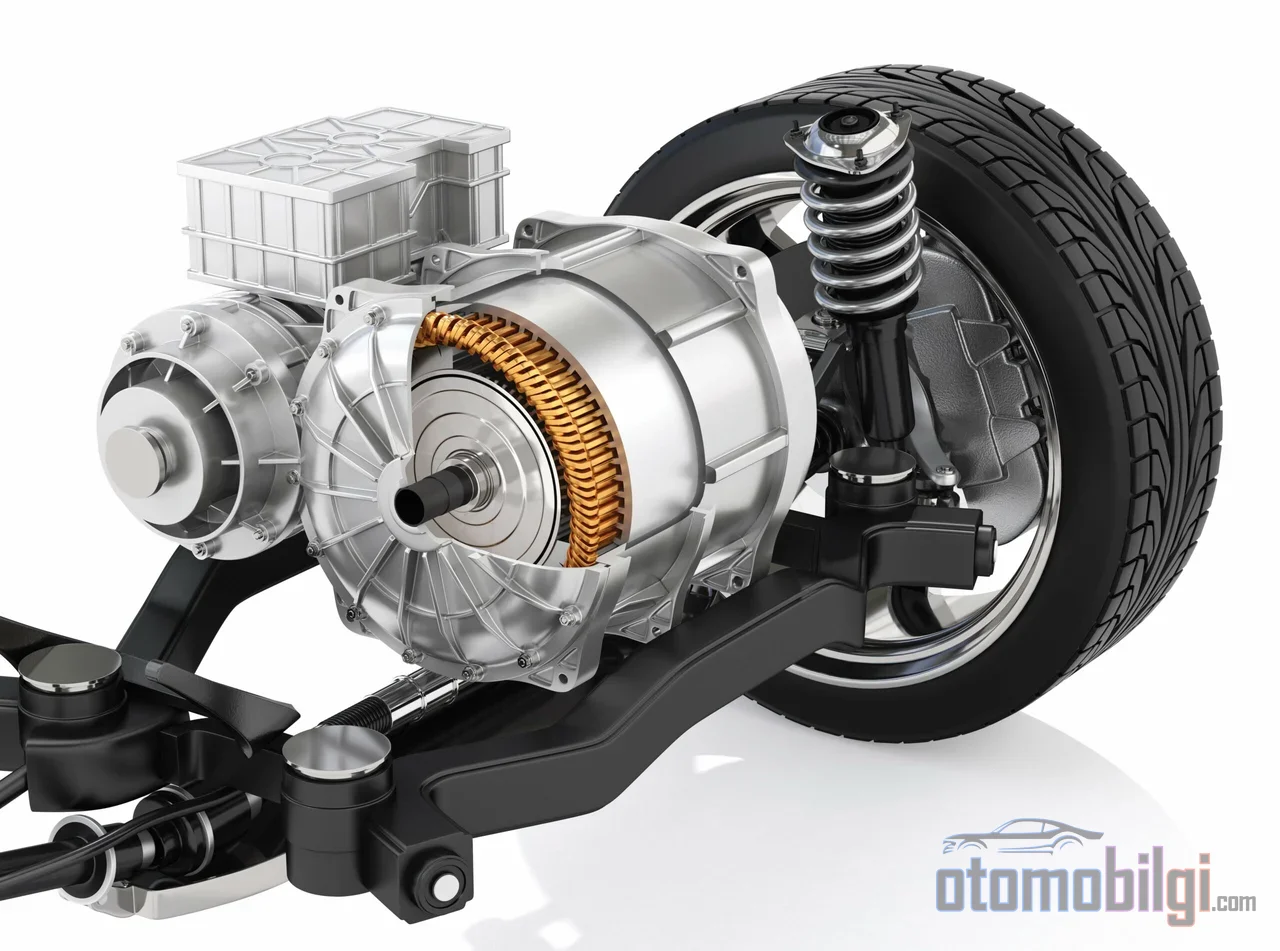
電気自動車では発進時にアクセルを踏むと、速度に応じて音程が上がるあの特徴的な細い「ウィーン」という音が聞こえます. 多くのドライバーはこれをモーターからの音だと考えていますが、 実際にはその音の発生源の大部分はインバーターのスイッチング動作によるものです. バッテリーの一定のDC電圧を、振幅と周波数が絶えず変化する三相の正弦波に変換することは、車の心臓部であるパワーエレクトロニクスが毎ミリ秒に行う微細な判断に依存しています. このページでは、インバーターが実際にどのようにモーターを駆動しているのか、すなわちPWM変調、相電流、スイッチング周波数がトルクと効率にどのような影響を与えるのかを解説します.
まず次の点を明確にしておきましょう. 電気自動車の走行感覚は、ミリ単位のアクセル感度から発進時の急激なトルクに至るまで、その多くがインバーターソフトウェアの産物です. モーターそのものは磁気的な機械であり、 どれほどの電流を、どの周波数で、どの位相で供給するかを決定するユニットがインバーターです.
PWMとは: DC電圧から三相正弦波への道のり
バッテリーは一定のDC電圧を供給します. 一方、永久磁石同期モーターや誘導モーターは、振幅と周波数が制御された三相のAC電力を必要とします. PWM(Pulse Width Modulation、パルス幅変調)は、この二つの世界をつなぐ橋です. 基本的な考え方はシンプルです. 半導体スイッチが1秒間に何千回も開閉することでDC電圧は短い断片に分割され、これらのパルスの幅が調整されることで、時間平均が求められる正弦波の形状に近づきます.
PWMの役割は単に電圧を生成することではありません. 真の目標は、モーター内部でトルクを生み出す正弦波状の相電流を作り出すことにあります. 電流は適切な電圧条件が満たされたときにのみ正しく流れ、インバーターはPWMを通じてまさにこの条件を制御しています. 三相インバーターには合計8つの異なる電圧ベクトルが存在し、 それぞれがスイッチの特定のオン・オフの組み合わせに対応しています. モーター駆動は、これら8つのベクトルを時間の経過とともに順次選択することによって実現されます.
キャリア周波数と基本周波数の関係
PWMには2つの周波数が存在します. モーターを回転させる基本周波数と、スイッチングのタイミングを決めるキャリア(スイッチング)周波数です. キャリア周波数は、1基本サイクルあたりに何個のPWMパルスを生成するかを決定します. キャリア周波数が上がるほど、合成される波形は理想的な正弦波に近づきます. しかし、スイッチングのたびにエネルギーが失われるため、それには代償が伴います. この電圧-電流-時間の三角関係におけるバランスを理解することが、インバーターがなぜ特定の周波数で動作するのかを理解する鍵となります.
要点
- PWMは、DCバッテリー電圧を振幅と周波数が調整可能な三相正弦波に変換することで、モーターのトルク生成を可能にします.
- EVインバーターのスイッチング周波数は典型的には5-15 kHzの帯域にあり、 発進時の細い音の原因はこれです.
- SVPWMはSPWMと比較して、同じDCバス電圧でより高い出力とより低い高調波歪み(THD)を実現します.
- SiCベースのEVインバータは、シリコン製の同等品に比べて約10%高い効率を示すことができます.
SPWMとSVPWM: 2つの変調戦略の違い
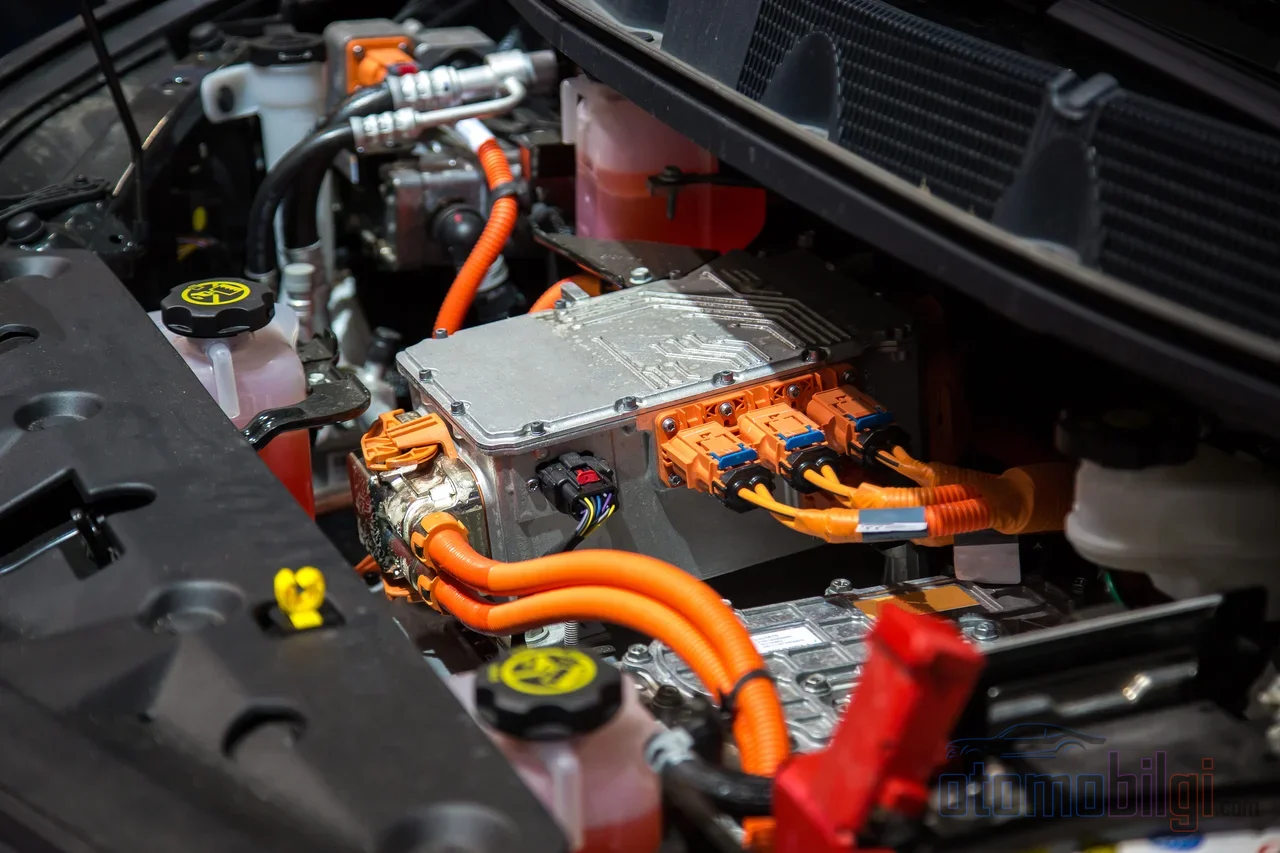
文献および実務では、2つの基本的なPWM技法が際立っています: 正弦波PWM(SPWM)と空間ベクトルPWM(SVPWM、すなわちSVM). 両者は同じ出発点から始まります: 正弦波の基準波. 違いは、この基準の処理方法にあります. SPWMは各相を独立して扱い、 概念的により単純です. 一方、SVPWMは3相をまとめて単一の空間ベクトルとして評価し、8つの電圧ベクトルを時分割で利用することによって出力を合成します.
このアプローチの違いには、測定可能な結果があります. SVPWMはDCリンクをより有効に活用し、 同じDC電圧レベルにおいて、SPWMと比較してより高い出力電圧を得ることを可能にします. 比較研究では、SVPWMがより低い全高歪みでより効率的な出力を生成することを一貫して示しています. さらにSVPWMは、最小限のスイッチング回数で動作するように構成することも可能で、 スイッチング周波数はキャリア周波数と等しくなります.
| 特徴 | SPWM | SVPWM |
|---|---|---|
| 相の処理 | 各相ごとに独立 | 3相をまとめて空間ベクトルとして |
| DCリンクの利用 | より低い | より高い出力電圧 |
| 高調波成分(THD) | より高い | より低い |
| 概念的な複雑さ | より単純 | より複雑、効率に有利 |
ベクトル制御の文脈
現代のEVドライブのほとんどは、FOC(field-oriented control、ベクトル制御)と呼ばれる枠組みで動作します. FOCは、永久磁石同期モータと誘導モータの両方を駆動するための広く用いられる手法であり、トルクと磁束を互いに独立して直接制御することを可能にします. これにより制御されたAC機は、DCモータに似た分離されたトルク/磁束特性を獲得します. 空間ベクトル変調も、この制御構造の標準的な実装技法の1つです. ドライブのペダルマッピングからのトルク要求は、FOCによって電流指令に、SVPWMによってスイッチングシーケンスに変換されます.
スイッチング周波数: 効率、トルク脈動、そして騒音のトライアングルにおけるバランス
スイッチング周波数の選択は、インバータ設計における最も重要なトレードオフの1つです. 一方には波形品質があり、他方には損失、電磁妨害(EMI)、および音響的特性があります. このバランスがどのように構築されているのか、項目ごとに見ていきましょう.
まず利得の側から: より高いキャリア周波数は、スイッチング高調波を基本周波数からより遠くへ追いやります. 有効な出力電力は基本周波数の電流からのみ生成されます. 高調波はモータの仕事に寄与せず、むしろ機器に追加の銅損を引き起こします. そのため高調波成分の少ないドライブは、より効率的です. 高いスイッチング周波数は、さらに電流リプルを小さくします. リプルの小さい電流は、脈動の小さい力、つまりより少ない騒音と振動を意味します.
次にコストの側です: 各スイッチング動作はそれぞれ損失を生むため、周波数が上がるにつれてスイッチング損失が増加し、EMIリスクも大きくなります. さらに、高いキャリア周波数は一部の低周波高調波の影響やそれに伴うモーター損失を減らすものの、それは必ずしもモーターがより涼しく動作することを意味しません. 損失の一部はインバーター側、つまりスイッチ素子そのものへと移るのです. 実務エンジニアリングにおける正しい助言は明確です. スイッチング周波数は要件を満たす最低の値に保つべきであり、上げること自体を改善と見なすべきではありません. DPWMのような手法でも、スイッチング損失と電流THDの間で意図的なトレードオフが設定されます.
インバーターはなぜ「歌う」のか: トーナルノイズのメカニズム
電気自動車特有のインバーター音は、5-15 kHz帯のスイッチング周波数が構造的な振動とノイズに変換されることから生じます. 従来のEVインバーター制御は固定のスイッチング周波数を使用します. 固定周波数はスペクトル上に純粋で際立ったトーンを生み出します. 発進時はモーター回転数(基本周波数)が低いためこのトーンがはっきりと聞こえ、加速するにつれて他の音に紛れていきます. 音程が上がるのは、高調波成分が基本周波数とともに移動するためです. 測定では、500 Hzのスイッチング周波数で25 dB、5 kHzで15 dBのノイズ低減が報告されています. つまり、周波数選択の音響的な結果は直接測定可能なのです.
音のもう一つの発生源はトルクリップルです. コギングトルクのような周期的な擾乱は、高回転時に高周波の速度変動へと変わり、騒音と振動を生み出します. トルクリップルは効率も低下させます. 2026年に発表された最新の研究では、固定周波数が生み出す高音域のトーナルノイズを低減するための新しいインバータースイッチング制御手法に焦点が当てられています. 目標はもはやノイズレベルだけではなく、音質そのものです. この分野で注目される技術の一つがスペクトラム拡散変調(SSM)です. スイッチング周波数を狭い帯域内で意図的に拡散させることで、固定周波数が生み出す純粋なトーンがスペクトルに分散され、なめらかになります.
SiCとGaN: トレードオフの均衡を変える半導体
スイッチング周波数が上がるにつれて波形の品質は向上しますが、スイッチング損失とEMIリスクは大きくなります. シリコンIGBTの世界では、この方程式が長い間周波数を抑制してきました. ワイドバンドギャップ半導体は、このトレードオフを根本的に変えました. SiCおよびGaNデバイスは、従来のシリコンと比較してはるかに低いスイッチング損失、より高い絶縁破壊電圧、より優れた熱伝導性を提供します. これにより、より高い周波数が、以前は不可能だった効率とパワー密度の値とともに使用可能になりました.
その数字は印象的です. SiCを使用するEVインバーターは、シリコン版と比較して約10%高い効率を示すことができます. GaN HEMTベースの設計は、研究対象のプロトタイプで98.5%の効率に達し、650 V未満の用途で優れたパワー密度を示しました. GaNのMHz領域に達するスイッチング能力は、インダクタやコンデンサといった受動部品のサイズを小型化します. モータドライバ側では、これはより小型のフィルタ、より広いトルク制御帯域幅、より低いシステム重量として実現します. 2026年時点で、デバイス選択における主要な境界線も明確になっています. GaNは650 V未満の用途で、SiCはより高い電圧で優位性を発揮します. 両技術とも、3レベルコンバータアーキテクチャにおいて、高スイッチング周波数の三相アプリケーションの効率目標と融合させられています.
インバータはモータをどのように駆動するのか? 簡潔な回答
質問の核心に戻ると: インバータは、バッテリーのDC電圧をPWMで何千ものパルスに分割し、その振幅と周波数をその時点のトルク需要に応じて計算された三相の正弦波に変換します.モータ巻線では、この電圧によって形成される正弦波状の相電流が回転磁界を生み出し、トルクを発生させます.スイッチング周波数がこのプロセスの品質を決定します. 周波数が上がるほど電流はよりきれいになり、トルクはより滑らかになり、音はより静かになります. その代わりにスイッチング損失とEMIが増加します. SVPWMはこのバランスの中でDCバスよりも高い出力電圧を実現し、SiCおよびGaNデバイスは同じ周波数でより少ない損失で動作することで、バランスを効率の側に傾けます.
結論: 静粛な走行は、ソフトウェアと半導体の決断である
電気自動車の走行特性は、モータのパワーと同じくらいインバータの変調戦略によって形作られます. 同じモータでも、異なるスイッチング周波数と異なるPWM手法によって、異なる音を発し、異なる効率で動作し、異なるトルク感覚を与えます. 発進時のあの微細なトーンはもはや欠陥ではなく、エンジニアリングバランスの証です. 周波数、損失、騒音、EMIの間で築かれた妥協の聞き取れる姿です. SSMのような音質技術やSiC/GaNによって限界を広げるスイッチング周波数といった2026年の話題は、このバランスが毎年少しずつドライバーの側に傾いていることを示しています.
参考文献
- PWMモータドライブの電力解析 - Tektronix
- モータ制御のための空間ベクトル変調(SVM) - MathWorks
- 損失、トルクリプル、振動および騒音に基づくレビュー - IET
- EVにおける音質向上のための新しいインバータスイッチング制御方式 - SAE 2026-01-0437
- 三相ACモータのベクトル制御 - TI (BPRA073)
- キャリア周波数の真実 - Fuji Electric
- GaNとSiC: パワーエレクトロニクスの革命 - Microchip USA
- SiCおよびGaNパワーデバイスの比較レビュー - AMTI
- パルス幅変調技術 - Analog Devices
- EV用インバータの振動および騒音特性 - Extrica