PWM nell'inverter: come viene controllato il motore elettrico?
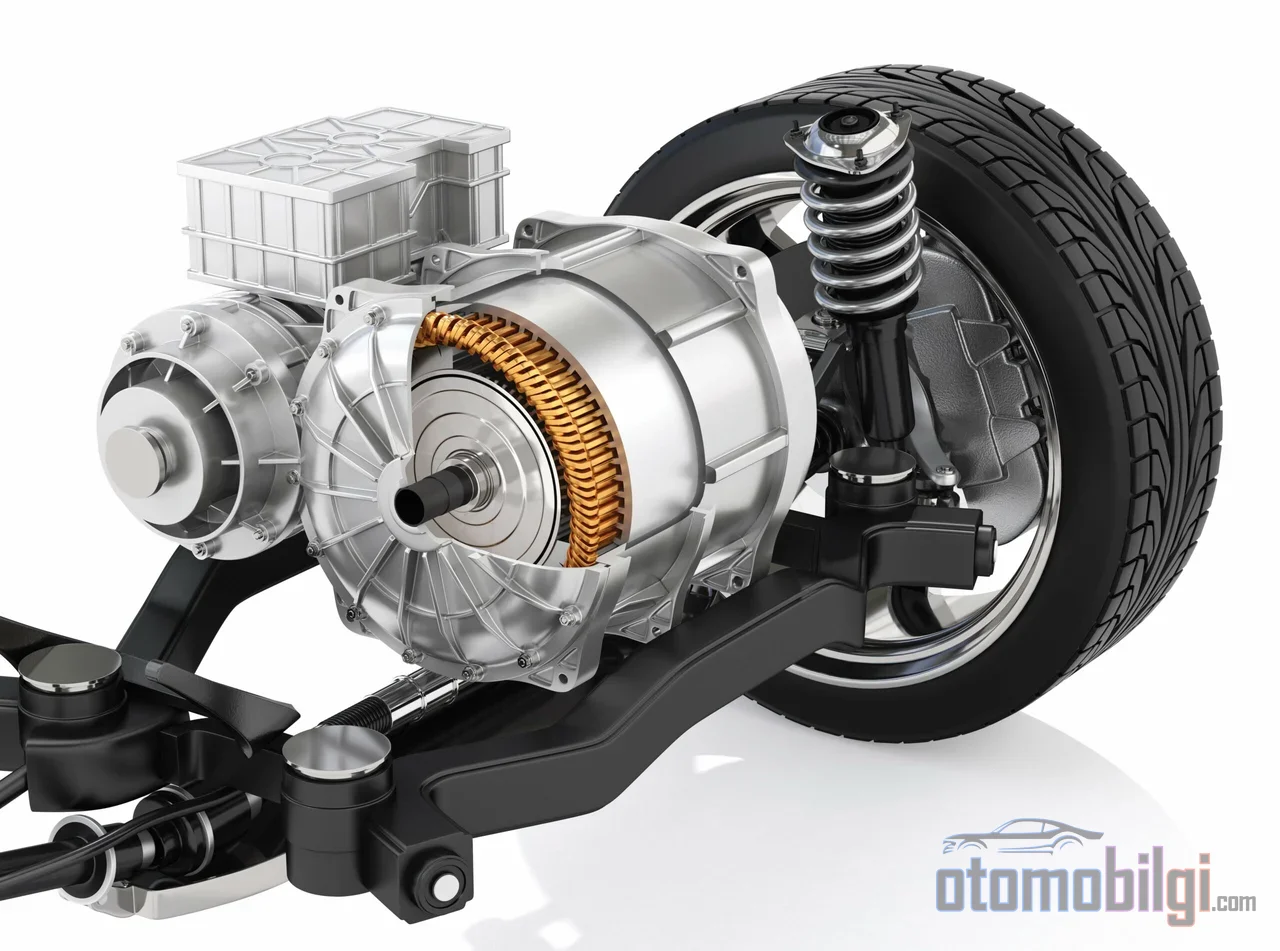
In un veicolo elettrico sentiamo quel caratteristico suono sottile "iiiii" dal tono che sale con la velocità quando premiamo l'acceleratore alla partenza. La maggior parte dei conducenti pensa che provenga dal motore; in realtà la fonte del suono è in gran parte la logica di commutazione dell'inverter. Trasformare la tensione DC costante della batteria in un'onda sinusoidale trifase con ampiezza e frequenza in continua variazione dipende dalle micro decisioni che l'elettronica di potenza, il cuore del veicolo, prende in ogni millisecondo. In questa pagina spiegheremo come l'inverter guida realmente il motore, ovvero l'effetto della modulazione PWM, della corrente di fase e della frequenza di commutazione su coppia e rendimento.
Chiariamo prima una cosa: la sensazione di guida di un'automobile elettrica, dalla sensibilità millimetrica dell'acceleratore alla coppia istantanea alla partenza, è in gran parte frutto del software dell'inverter. Il motore in sé è una macchina magnetica; l'unità che decide quanta corrente fornirgli, a quale frequenza e in quale fase è l'inverter.
Che cos'è il PWM: Il percorso dalla tensione DC alla sinusoide trifase
La batteria fornisce una tensione DC costante; un motore sincrono a magneti permanenti o un motore asincrono richiede invece un'alimentazione AC trifase con ampiezza e frequenza controllate. Il PWM (Pulse Width Modulation, modulazione di larghezza d'impulso) è il ponte tra questi due mondi. L'idea di base è semplice: gli interruttori a semiconduttore si aprono e chiudono migliaia di volte al secondo, la tensione DC viene suddivisa in brevi frammenti e la larghezza di questi impulsi viene regolata in modo che la media nel tempo approssimi la sinusoide desiderata.
Il compito del PWM non è solo generare tensione; l'obiettivo vero è creare all'interno del motore una corrente di fase sinusoidale che produca coppia. La corrente fluisce correttamente solo quando vengono soddisfatte le adeguate condizioni di tensione, e l'inverter regola esattamente queste condizioni tramite il PWM. In un inverter trifase esistono in totale otto diversi vettori di tensione; ciascuno corrisponde a una specifica combinazione aperto-chiuso degli interruttori. La guida del motore viene realizzata selezionando questi otto vettori in sequenza nel tempo.
Relazione tra frequenza portante e frequenza fondamentale
Nel PWM si parla di due frequenze: la frequenza fondamentale, che consente la rotazione del motore, e la frequenza portante (di commutazione), che temporizza la commutazione. La frequenza portante determina quanti impulsi PWM vengono generati per ogni ciclo fondamentale. Man mano che la frequenza portante aumenta, la forma d'onda sintetizzata si avvicina maggiormente alla sinusoide ideale; ma c'è un prezzo da pagare, perché a ogni commutazione si perde energia. Comprendere l'equilibrio in questo triangolo tensione-corrente-tempo è la chiave per capire perché un inverter lavora a una certa frequenza.
In evidenza
- Il PWM converte la tensione DC della batteria in una sinusoide trifase con ampiezza e frequenza regolabili, consentendo al motore di produrre coppia.
- Negli inverter dei veicoli elettrici la frequenza di commutazione si trova tipicamente nella banda 5-15 kHz; questa è la ragione del tono sottile alla partenza.
- Rispetto allo SPWM, l'SVPWM garantisce un'uscita più elevata e una minore distorsione armonica (THD) con la stessa tensione di barra DC.
- Un inverter EV basato su SiC può mostrare circa il 10% di efficienza in più rispetto alla controparte in silicio.
SPWM e SVPWM: La differenza tra due strategie di modulazione
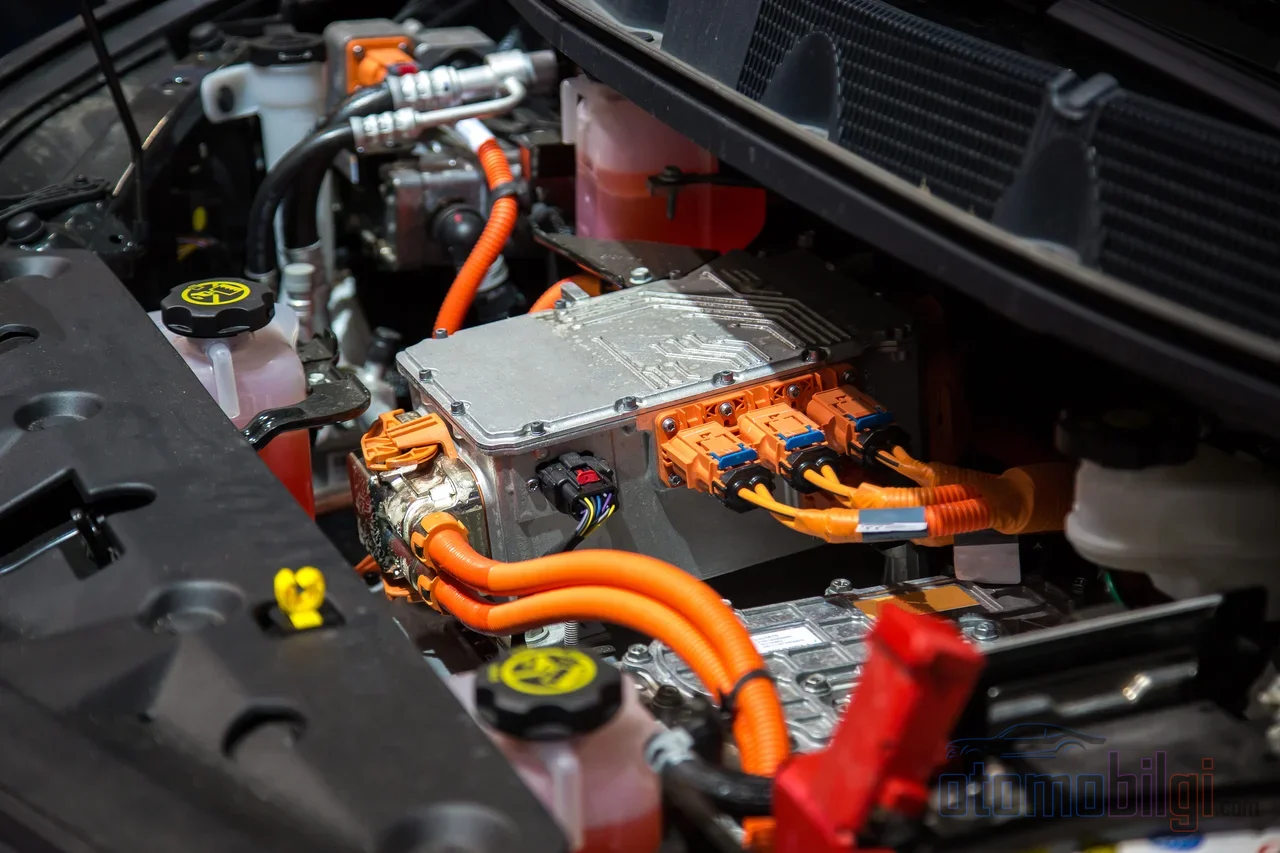
In letteratura e nella pratica emergono due tecniche PWM fondamentali: la PWM sinusoidale (SPWM) e la PWM a vettore spaziale (SVPWM, cioè SVM). Entrambe partono dallo stesso punto: un'onda di riferimento sinusoidale. La differenza sta in come questo riferimento viene elaborato. L'SPWM tratta ogni fase in modo indipendente; concettualmente è più semplice. L'SVPWM invece valuta le tre fasi insieme, come un unico vettore spaziale, e sintetizza l'uscita mediante l'uso condiviso nel tempo degli otto vettori di tensione.
Questo approccio differenziale ha risultati misurabili. L'SVPWM sfrutta meglio il bus DC; allo stesso livello di tensione DC consente di ottenere una tensione di uscita più alta rispetto all'SPWM. Gli studi comparativi mostrano in modo coerente che l'SVPWM produce un'uscita più efficiente, con una minore distorsione armonica totale. Inoltre l'SVPWM può essere configurato per operare con un numero minimo di commutazioni; la frequenza di commutazione è pari alla frequenza della portante.
| Caratteristica | SPWM | SVPWM |
|---|---|---|
| Gestione delle fasi | Indipendente per fase | Le tre fasi insieme, come vettore spaziale |
| Utilizzo del bus DC | Più basso | Tensione di uscita più alta |
| Contenuto armonico (THD) | Più alto | Più basso |
| Complessità concettuale | Più semplice | Più complesso, con vantaggio di efficienza |
Contesto del controllo orientato al campo
La maggior parte delle trazioni EV moderne opera nell'ambito di un sistema chiamato FOC (field-oriented control, controllo orientato al campo). Il FOC è una tecnica diffusa per pilotare sia i motori sincroni a magneti permanenti sia i motori asincroni, e rende possibile il controllo diretto e indipendente di coppia e flusso; i macchine AC controllate acquisiscono così un carattere di coppia/flusso discretizzato simile a quello del motore DC. Anche la modulazione a vettore spaziale è una delle tecniche di applicazione standard di questa struttura di controllo. La richiesta di coppia proveniente dalla mappatura del pedale del drive viene convertita dal FOC in comandi di corrente e dall'SVPWM in una sequenza di commutazione.
Frequenza di commutazione: Equilibrio nel triangolo efficienza, oscillazioni di coppia e rumore
La scelta della frequenza di commutazione è uno dei compromessi più critici nella progettazione dell'inverter. Da un lato c'è la qualità della forma d'onda, dall'altro le perdite, le interferenze elettromagnetiche (EMI) e il comportamento acustico. Seguiamo punto per punto come si costruisce questo equilibrio.
Prima il lato dei vantaggi: una frequenza di portante più alta sposta le armoniche di commutazione più lontano dalla frequenza fondamentale. La potenza di uscita utile è generata solo dalla corrente alla frequenza fondamentale; le armoniche non contribuiscono al lavoro del motore, anzi causano perdite di rame aggiuntive nella macchina. I drive con basso contenuto armonico sono quindi più efficienti. Un'elevata frequenza di commutazione riduce inoltre l'ondulazione (ripple) della corrente; una corrente con piccola ondulazione significa una forza oscillante ridotta, cioè meno rumore e vibrazioni.
Ora il lato dei costi: ogni evento di commutazione genera la propria perdita, quindi al crescere della frequenza le perdite di commutazione aumentano e il rischio EMI cresce. Peraltro, sebbene l'elevata frequenza di commutazione riduca alcuni effetti armonici a bassa frequenza e le relative perdite del motore, questo non significa sempre un motore che funziona più freddo; una parte delle perdite viene trasferita al lato inverter, agli stessi transistor. Dal punto di vista dell'ingegneria applicativa, il consiglio giusto è chiaro: la frequenza di commutazione deve essere mantenuta al valore più basso che soddisfa i requisiti, e l'aumentarla non deve essere considerato di per sé un miglioramento. Anche in tecniche come la DPWM si stabilisce uno scambio consapevole tra le perdite di commutazione e la THD della corrente.
Perché l'Inverter Canta: La Meccanica del Rumore Tonalizzato
Il caratteristico suono dell'inverter nei veicoli elettrici nasce dalla trasformazione della frequenza di commutazione nella banda 5-15 kHz in vibrazione strutturale e rumore. Il controllo tradizionale degli inverter EV utilizza una frequenza di commutazione fissa; la frequenza fissa produce invece uno spettro con un tono puro e ben distinto. Alla partenza, quando il regime del motore (frequenza fondamentale) è basso, questo tono si sente distintamente, e accelerando si mescola agli altri suoni; l'elevarsi del tono deriva dallo spostamento delle componenti armoniche insieme alla frequenza fondamentale. Nelle misurazioni è stato riportato una riduzione del rumore di 25 dB con una frequenza di commutazione di 500 Hz, e di 15 dB a 5 kHz; ossia la conseguenza acustica della scelta della frequenza è direttamente misurabile.
Un'altra fonte del suono è la ondulazione di coppia (torque ripple). Effetti periodici di disturbo come la coppia cogging, ad alti regimi si trasformano in fluttuazioni di velocità ad alta frequenza, generando rumore acustico e vibrazioni; l'ondulazione di coppia riduce anche l'efficienza. Gli studi recenti pubblicati nel 2026 si concentrano su nuovi metodi di controllo della commutazione dell'inverter per ridurre il rumore tonalizzato ad alto tono creato dalla frequenza fissa; l'obiettivo ormai non è più solo il livello di rumore, ma la qualità stessa del suono. Una delle tecniche più importanti in questo campo è la Spread Spectrum Modulation (SSM): la frequenza di commutazione viene distribuita deliberatamente all'interno di una banda ristretta, cosicché il tono puro prodotto dalla frequenza fissa viene ammorbidito e distribuito nello spettro.
SiC e GaN: I Semiconduttori che Cambiano l'Equilibrio dello Scambio
Man mano che la frequenza di commutazione aumenta, la qualità della forma d'onda migliora, ma crescono la perdita di commutazione e il rischio EMI; nel mondo del silicio IGBT questa equazione ha frenato la frequenza a lungo. I semiconduttori a banda proibita larga (wide bandgap) hanno cambiato radicalmente questo scambio. I dispositivi SiC e GaN offrono, rispetto al silicio tradizionale, perdite di commutazione molto più basse, una tensione di rottura più elevata e una migliore conduttività termica; così frequenze più alte sono diventate utilizzabili insieme a valori di efficienza e densità di potenza prima impossibili.
I numeri sono impressionanti: un inverter EV con SiC può mostrare circa un'efficienza del 10% superiore rispetto alle versioni al silicio. I progetti basati su GaN HEMT hanno raggiunto un'efficienza del 98,5% nei prototipi studiati e hanno dimostrato una superiore densità di potenza nelle applicazioni al di sotto di 650 V. La capacità di commutazione del GaN, che può arrivare nella gamma dei MHz, riduce le dimensioni dei componenti passivi come induttori e condensatori; sul lato del driver motore questo si traduce in filtri più piccoli, una larghezza di banda di controllo della coppia più ampia e un peso di sistema inferiore. Al 2026 la linea di demarcazione principale nella scelta dei dispositivi si è chiarita: il GaN spicca nelle applicazioni al di sotto di 650 V, il SiC alle tensioni più elevate. Entrambe le tecnologie vengono converdite nelle architetture di convertitori a tre livelli con gli obiettivi di efficienza delle applicazioni trifase ad alta frequenza di commutazione.
Come guida il motore l'invertitore? La risposta breve e chiara
Tornando al cuore della domanda: l'invertitore divide la tensione DC della batteria in migliaia di impulsi tramite PWM, trasformandola in una sinusoide trifase la cui ampiezza e frequenza sono calcolate in base alla richiesta di coppia di quel momento; la corrente di fase sinusoidale formata con questa tensione negli avvolgimenti del motore genera un campo magnetico rotante e produce coppia. La frequenza di commutazione determina la qualità di questo processo: all'aumentare della frequenza la corrente è più pulita, la coppia più fluida e il rumore più basso; in cambio aumentano le perdite di commutazione e le EMI. La SVPWM, in questo equilibrio, fornisce una tensione di uscita superiore rispetto al bus DC, mentre i dispositivi SiC e GaN operano alla stessa frequenza con minori perdite, spostando l'equilibrio a favore dell'efficienza.
Conclusione: La guida silenziosa è una decisione di software e semiconduttori
Il carattere di guida di un veicolo elettrico è plasmato dalla strategia di modulazione dell'invertitore quanto dalla potenza del motore. Lo stesso motore, con una diversa frequenza di commutazione e una diversa tecnica PWM, produce un suono diverso, lavora con un'efficienza diversa e offre una sensazione di coppia diversa. Quella sottile tonalità alla partenza non è più un difetto, ma il segno di un equilibrio ingegneristico: il volto udibile del compromesso stabilito tra frequenza, perdite, rumore ed EMI. Gli argomenti del 2026 -le tecniche di qualità del suono come SSM e le frequenze di commutazione i cui limiti si allargano con SiC/GaN- mostrano che questo equilibrio si sposta ogni anno un po' di più a favore del conducente.
Riferimenti
- Analisi di potenza dei driver motori PWM - Tektronix
- Modulazione spaziale del vettore (SVM) per il controllo dei motori - MathWorks
- Rassegna basata su perdite, ripple di coppia, vibrazioni e rumore - IET
- Nuovo metodo di controllo della commutazione dell'invertitore per migliorare la qualità del suono nei veicoli elettrici - SAE 2026-01-0437
- Controllo orientato al campo dei motori CA trifase - TI (BPRA073)
- La verità sulla frequenza di portante - Fuji Electric
- GaN e SiC: la rivoluzione dell'elettronica di potenza - Microchip USA
- Rassegna comparativa dei dispositivi di potenza SiC e GaN - AMTI
- Tecniche di modulazione della larghezza di impulso - Analog Devices
- Caratteristiche di vibrazione e rumore di un invertitore per veicoli elettrici - Extrica