PWM ในอินเวอร์เตอร์: มอเตอร์ไฟฟ้าถูกขับเคลื่อนอย่างไร?
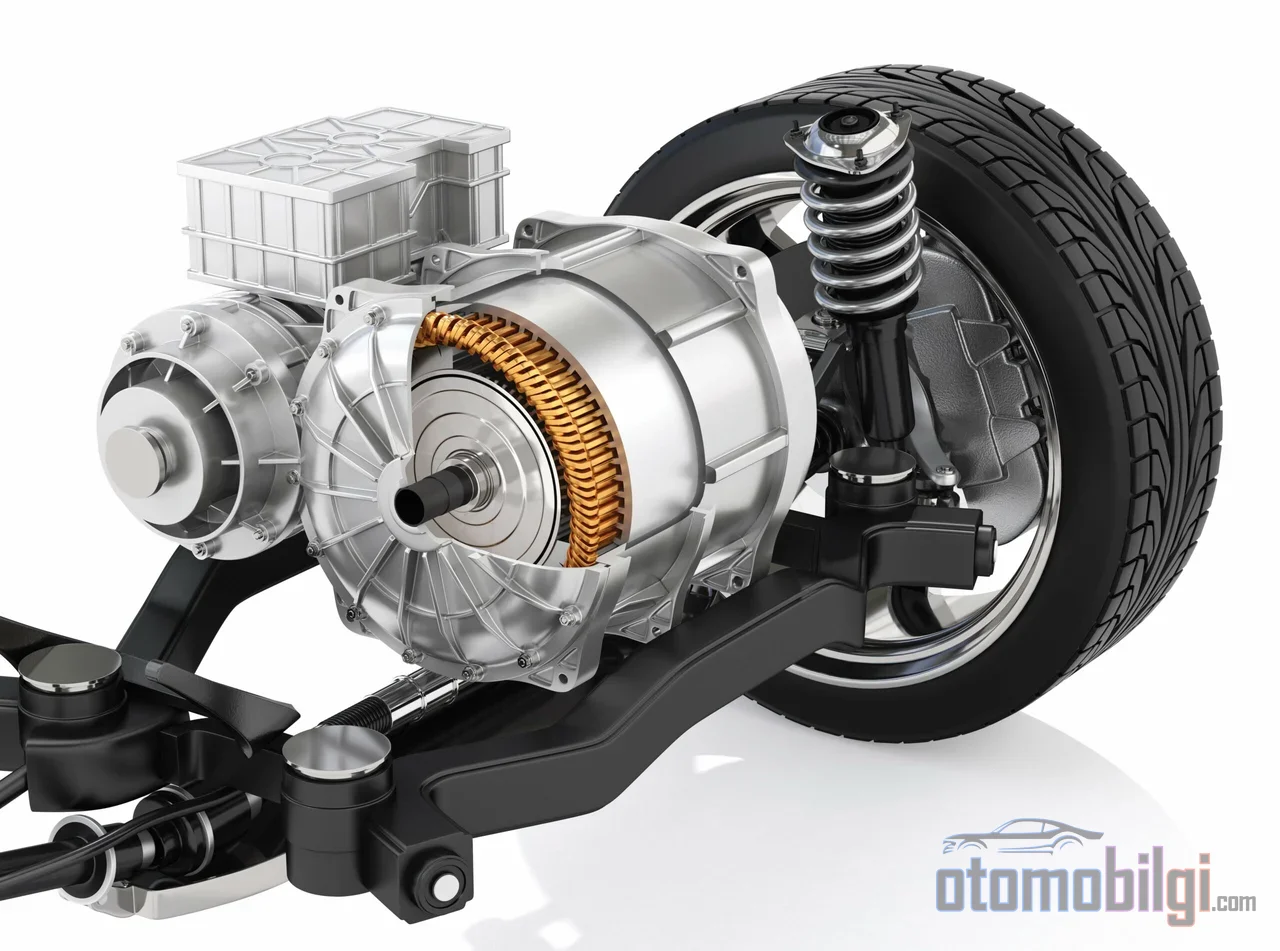
เมื่อเร่งคันเร่งรถยนต์ไฟฟ้าตอนออกตัว เราจะได้ยินเสียงบางเบาแบบ "อี๊ดดด" ที่มีลักษณะเฉพาะตัว โดยโทนเสียงจะสูงขึ้นตามความเร็ว คนขับส่วนใหญ่คิดว่าเสียงนี้มาจากมอเตอร์ แต่ทว่าแหล่งที่มาของเสียงส่วนใหญ่คือตรรกะการสวิตชิ่งของอินเวอร์เตอร์ การแปลงแรงดัน DC คงที่จากแบตเตอรี่ให้เป็นรูปคลื่นไซน์สามเฟสที่มีแอมพลิจูดและความถี่เปลี่ยนแปลงตลอดเวลา ขึ้นอยู่กับการตัดสินใจระดับมิลลิวินาทีของเพาเวอร์อิเล็กทรอนิกส์ซึ่งเป็นหัวใจของยานพาหนะ ในหน้านี้เราจะอธิบายว่าอินเวอร์เตอร์ขับเคลื่อนมอเตอร์อย่างไรอย่างแท้จริง กล่าวคือผลของการมอดูเลชัน PWM กระแสเฟส และความถี่การสวิตชิ่งที่มีต่อแรงบิดและประสิทธิภาพ
ขอชี้แจงให้ชัดเจนก่อนว่า: ความรู้สึกในการขับของรถยนต์ไฟฟ้า ตั้งแต่ความละเอียดอ่อนของแป้นคันเร่งระดับมิลลิเมตรไปจนถึงแรงบิดที่พุ่งทันทีตอนออกตัว ล้วนเป็นผลผลิตของซอฟต์แวร์อินเวอร์เตอร์เป็นส่วนใหญ่ ตัวมอเตอร์เองเป็นเครื่องจักรแม่เหล็กไฟฟ้า หน่วยที่ตัดสินใจว่าจะจ่ายกระแสเท่าไร ที่ความถี่ใด และที่เฟสใดก็คืออินเวอร์เตอร์
PWM คืออะไร: เส้นทางจากแรงดัน DC สู่รูปคลื่นไซน์สามเฟส
แบตเตอรี่จ่ายแรงดัน DC คงที่ ขณะที่มอเตอร์ซิงโครนัสแม่เหล็กถาวรหรือมอเตอร์อะซิงโครนัสต้องการไฟ AC สามเฟสที่ควบคุมแอมพลิจูดและความถี่ PWM (Pulse Width Modulation หรือการมอดูเลชันความกว้างพัลส์) คือสะพานเชื่อมระหว่างสองโลกนี้ แนวคิดพื้นฐานง่ายๆ คือ: สวิตช์สารกึ่งตัวนำเปิดและปิดหลายพันครั้งต่อวินาที ทำให้แรงดัน DC ถูกแบ่งออกเป็นชิ้นสั้นๆ และความกว้างของพัลส์เหล่านี้ถูกปรับให้ค่าเฉลี่ยตามเวลาเข้าใกล้รูปคลื่นไซน์ที่ต้องการ
หน้าที่ของ PWM ไม่ได้มีเพียงการสร้างแรงดัน เป้าหมายสำคัญคือการสร้าง กระแสเฟส รูปคลื่นไซน์ที่จะผลิตแรงบิดภายในมอเตอร์ กระแสจะไหลได้อย่างถูกต้องก็ต่อเมื่อมีเงื่อนไขแรงดันที่เหมาะสม และอินเวอร์เตอร์ปรับเงื่อนไขเหล่านี้อย่างแม่นยำผ่าน PWM ในอินเวอร์เตอร์สามเฟสมีเวกเตอร์แรงดันที่แตกต่างกันทั้งหมดแปดแบบ แต่ละแบบสอดคล้องกับการเปิด-ปิดของสวิตช์ในรูปแบบคอมบิเนชันหนึ่งๆ การขับเคลื่อนมอเตอร์ทำได้โดยการเลือกเวกเตอร์ทั้งแปดนี้ต่อเนื่องกันตามเวลา
ความสัมพันธ์ระหว่างความถี่คาเรียร์และความถี่พื้นฐาน
ใน PWM มีความถี่สองแบบที่ถูกกล่าวถึง: ความถี่พื้นฐานที่ทำให้มอเตอร์หมุน และความถี่คาเรียร์ (ความถี่การสวิตชิ่ง)ที่กำหนดจังหวะการสวิตช์ ความถี่คาเรียร์กำหนดว่าจะผลิตพัลส์ PWM กี่พัลส์ต่อหนึ่งรอบพื้นฐาน ยิ่งความถี่คาเรียร์สูงขึ้น รูปคลื่นที่สังเคราะห์ขึ้นยิ่งเข้าใกล้รูปคลื่นไซน์ในอุดมคติ แต่ก็มีราคาต้องจ่าย เพราะมีการสูญเสียพลังงานในการสวิตช์แต่ละครั้ง การเข้าใจสมดุลภายในสามเหลี่ยมแรงดัน-กระแส-เวลานี้ คือกุญแจสำคัญในการทำความเข้าใจว่าทำไมอินเวอร์เตอร์จึงทำงานที่ความถี่หนึ่งๆ
สรุปประเด็นสำคัญ
- PWM แปลงแรงดัน DC ของแบตเตอรี่ให้เป็นรูปคลื่นไซน์สามเฟสที่ปรับแอมพลิจูดและความถี่ได้ ทำให้มอเตอร์ผลิตแรงบิดได้
- ความถี่การสวิตชิ่งในอินเวอร์เตอร์ EV โดยทั่วไปอยู่ในช่วง 5-15 kHz นั่นคือสาเหตุของโทนเสียงบางเบาตอนออกตัว
- เมื่อเทียบกับ SPWM SVPWM ให้แรงดันเอาต์พุตที่สูงกว่าและการบิดเบือนฮาร์มอนิก (THD) ที่ต่ำกว่าด้วยแรงดัน DC บัสเท่ากัน
- อินเวอร์เตอร์ EV ที่ใช้ SiC สามารถให้ประสิทธิภาพดีกว่าแบบใช้ซิลิคอนราว 10%
SPWM และ SVPWM: ความแตกต่างของกลยุทธ์การมอดูเลตสองแบบ
ในวรรณกรรมและการใช้งานจริง เทคนิค PWM พื้นฐานสองแบบที่โดดเด่นคือ: PWM แบบไซน์ (SPWM) และ PWM แบบเวกเตอร์อวกาศ (SVPWM หรือ SVM) ทั้งสองเริ่มต้นจากจุดเดียวกัน: คลื่นอ้างอิงแบบไซน์ ความแตกต่างอยู่ที่ว่าคลื่นอ้างอิงนี้ถูกประมวลผลอย่างไร SPWM ถือว่าแต่ละเฟสเป็นอิสระจากกัน; จึงเข้าใจง่ายกว่าในเชิงแนวคิด ส่วน SVPWM มองสามเฟสร่วมกันเป็นเวกเตอร์อวกาศเดียว และสังเคราะห์สัญญาณขาออกด้วยการแบ่งเวลาใช้งานเวกเตอร์แรงดันทั้งแปดตัว
แนวทางนี้ให้ผลลัพธ์ที่วัดได้จากความแตกต่างดังกล่าว SVPWM ใช้บัส DC ได้อย่างมีประสิทธิภาพกว่า; ช่วยให้ได้แรงดันขาออกที่สูงกว่าเมื่อเทียบกับ SPWM ที่ระดับแรงดัน DC เท่ากัน งานวิจัยเปรียบเทียบแสดงให้เห็นอย่างสม่ำเสมอว่า SVPWM ผลิตสัญญาณขาออกที่มีประสิทธิภาพมากกว่าด้วยการบิดเบือนฮาร์มอนิกรวมที่ต่ำกว่า ยิ่งไปกว่านั้น SVPWM ยังถูกออกแบบให้ทำงานด้วยจำนวนการสวิตช์น้อยที่สุดได้; ความถี่การสวิตช์เท่ากับความถี่ของสัญญาณพาหะ
| คุณสมบัติ | SPWM | SVPWM |
|---|---|---|
| การประมวลผลเฟส | อิสระต่อหนึ่งเฟส | สามเฟสร่วมกันเป็นเวกเตอร์อวกาศ |
| การใช้บัส DC | ต่ำกว่า | แรงดันขาออกสูงกว่า |
| เนื้อหาฮาร์มอนิก (THD) | สูงกว่า | ต่ำกว่า |
| ความซับซ้อนเชิงแนวคิด | ง่ายกว่า | ซับซ้อนกว่า แต่ได้เปรียบด้านประสิทธิภาพ |
บริบทของการควบคุมแบบจัดแนวสนาม
การขับขี่ EV สมัยใหม่ส่วนใหญ่ทำงานภายใต้กรอบที่เรียกว่า FOC (field-oriented control หรือการควบคุมแบบจัดแนวสนาม) FOC เป็นเทคนิคที่ใช้กันแพร่หลายสำหรับขับมอเตอร์ซิงโครนัสแม่เหล็กถาวรและมอเตอร์อะซิงโครนัส และทำให้สามารถควบคุมแรงบิดและฟลักซ์ได้อย่างตรงและเป็นอิสระจากกัน; เครื่องจักร AC ที่ถูกควบคุมจึงได้ลักษณะแรงบิด/ฟลักซ์แบบแยกส่วนคล้ายมอเตอร์ DC การมอดูเลตแบบเวกเตอร์อวกาศก็เป็นหนึ่งในเทคนิคการใช้งานมาตรฐานของโครงสร้างการควบคุมนี้ ความต้องการแรงบิดที่มาจากการจับคู่คันเร่งของตัวขับถูกแปลงเป็นคำสั่งกระแสโดย FOC และแปลงเป็นลำดับการสวิตช์โดย SVPWM
ความถี่การสวิตช์: การสมดุลในสามเหลี่ยมระหว่างประสิทธิภาพ การสั่นสะเทือนของแรงบิด และเสียง
การเลือกความถี่การสวิตช์เป็นหนึ่งในการแลกเปลี่ยนที่สำคัญที่สุดในการออกแบบอินเวอร์เตอร์ ด้านหนึ่งคือคุณภาพของรูปคลื่น อีกด้านหนึ่งคือการสูญเสีย การรบกวนทางแม่เหล็กไฟฟ้า (EMI) และพฤติกรรมทางสถิติศาสตร์เสียง มาติดตามว่าสมดุลนี้ถูกสร้างขึ้นอย่างไรทีละข้อ
ก่อนอื่นด้านผลกำไร: ความถี่ของสัญญาณพาหะที่สูงขึ้นจะผลักฮาร์มอนิกจากการสวิตช์ให้ห่างจากความถี่พื้นฐานมากขึ้น กำลังขาออกที่เป็นประโยชน์ถูกผลิตจากกระแสที่ความถี่พื้นฐานเท่านั้น; ฮาร์มอนิกไม่ได้ช่วยงานของมอเตอร์ ตรงกันข้ามยังก่อให้เกิดการสูญเสียทองแดงเพิ่มเติมในเครื่องจักร ตัวขับที่มีเนื้อหาฮาร์มอนิกต่ำจึงมีประสิทธิภาพมากกว่า ความถี่การสวิตช์ที่สูงยังช่วยลดริปเปิล (ripple) ของกระแส; กระแสที่มีริปเปิลน้อย หมายถึงแรงที่ผันผวนน้อย ก็คือเสียงและการสั่นสะเทือนที่น้อยลง
ต่อไปคือด้านต้นทุน: เหตุการณ์การสวิตช์แต่ละครั้งสร้างการสูญเสียของตัวเอง ดังนั้นยิ่งความถี่สูงขึ้น การสูญเสียจากการสวิตช์ยิ่งเพิ่มขึ้น และความเสี่ยง EMI ยิ่งใหญ่ขึ้น ยิ่งไปกว่านั้น แม้ความถี่คาเรียร์ที่สูงจะลดผลกระทบของฮาร์มอนิกความถี่ต่ำบางส่วนและการสูญเสียในมอเตอร์ที่เกี่ยวข้อง แต่ก็ไม่ได้หมายความว่ามอเตอร์จะทำงานเย็นลงเสมอไป การสูญเสียบางส่วนถูกย้ายไปทางฝั่งอินเวอร์เตอร์ คือไปที่ตัวสวิตช์เอง ในมุมมองของวิศวกรรมการนำไปใช้งาน คำแนะนำที่ถูกต้องชัดเจน: ความถี่การสวิตช์ควรถูกตั้งไว้ที่ค่าต่ำที่สุดที่ตอบโจทย์ความต้องการ และไม่ควรมองว่าการเพิ่มค่านี้เป็นการปรับปรุงในตัวเอง ในเทคนิคอย่าง DPWM ก็มีการแลกเปลี่ยนอย่างมีสติระหว่างการสูญเสียจากการสวิตช์กับ THD ของกระแส
ทำไมอินเวอร์เตอร์ถึงร้องเพลง: กลไกเสียงโทน
เสียงอินเวอร์เตอร์อันเป็นเอกลักษณ์ในยานยนต์ไฟฟ้า เกิดจากความถี่การสวิตช์ในช่วง 5-15 kHz ที่กลายเป็นการสั่นสะเทือนเชิงโครงสร้างและเสียงรบกวน การควบคุมอินเวอร์เตอร์ EV แบบดั้งเดิมใช้ความถี่การสวิตช์คงที่ ซึ่งความถี่คงที่สร้างโทนที่บริสุทธิ์และชัดเจนในสเปกตรัม ตอนออกตัวเมื่อรอบมอเตอร์ (ความถี่พื้นฐาน) ยังต่ำ โทนนี้ได้ยินได้ชัดเจน และเมื่อเร่งความเร็วมันจะจมหายไปในกลางเสียงอื่นๆ การที่ระดับเสียงสูงขึ้นเกิดจากองค์ประกอบฮาร์มอนิกที่เลื่อนไปพร้อมกับความถี่พื้นฐาน ในการวัดมีรายงานการลดเสียงรบกวน 25 dB ที่ความถี่การสวิตช์ 500 Hz และ 15 dB ที่ 5 kHz กล่าวคือผลทางวิชวลของการเลือกความถี่สามารถวัดได้โดยตรง
อีกแหล่งที่มาของเสียงคือ tork dalgacıklığı (torque ripple) ผลกระทบรบกวนแบบเป็นระยะ เช่น cogging torque เมื่ออยู่ที่รอบสูงจะกลายเป็นการแกว่งความเร็วความถี่สูง สร้างเสียงรบกวนและการสั่นสะเทือนทางวิชวล torque ripple ยังลดประสิทธิภาพอีกด้วย งานวิจัยล่าสุดที่ตีพิมพ์ในปี 2026 กำลังเน้นไปที่วิธีการควบคุมการสวิตช์อินเวอร์เตอร์แบบใหม่ เพื่อลดเสียงโทนระดับสูงที่เกิดจากความถี่คงที่ เป้าหมายไม่ใช่แค่ระดับเสียงรบกวนอีกต่อไป แต่คือคุณภาพของเสียงเอง หนึ่งในเทคนิคที่โดดเด่นในสาขานี้คือ Spread Spectrum Modulation (SSM) ความถี่การสวิตช์ถูกกระจายอย่างมีสติภายในแถบแคบ เพื่อให้โทนบริสุทธิ์ที่ความถี่คงที่สร้างขึ้นถูกกระจายและทำให้นุ่มนวลลงในสเปกตรัม
SiC และ GaN: สารกึ่งตัวนำที่เปลี่ยนสมดุลการแลกเปลี่ยน
ยิ่งความถี่การสวิตช์สูงขึ้น คุณภาพรูปคลื่นยิ่งดีขึ้น แต่การสูญเสียจากการสวิตช์และความเสี่ยง EMI ยิ่งเพิ่มขึ้น ในโลกของ IGBT ซิลิกอน สมการนี้กดดันความถี่มาเป็นเวลานาน สารกึ่งตัวนำแบบ wide bandgap เปลี่ยนการแลกเปลี่ยนนี้อย่างสิ้นเชิง อุปกรณ์ SiC และ GaN ให้การสูญเสียจากการสวิตช์ที่ต่ำกว่าซิลิกอนแบบดั้งเดิมมาก แรงดันพังทลายที่สูงกว่า และการนำความร้อนที่ดีกว่า ด้วยเหตุนี้ ความถี่ที่สูงขึ้นจึงสามารถใช้งานได้พร้อมกับค่าประสิทธิภาพและความหนาแน่นของพลังงานที่ไม่เคยเป็นไปได้มาก่อน
ตัวเลขน่าประทับใจ: อินเวอร์เตอร์ EV ที่ใช้ SiC สามารถแสดงประสิทธิภาพที่ดีกว่าประมาณ %10 เมื่อเทียบกับรุ่นที่ใช้ซิลิกอน การออกแบบที่อิงจาก GaN HEMT ในต้นแบบที่ศึกษาได้บรรลุประสิทธิภาพสูงถึง 98.5% และแสดงความหนาแน่นของกำลังที่เหนือกว่าในการใช้งานที่ต่ำกว่า 650 V ความสามารถในการสวิตช์ของ GaN ที่สามารถไปถึงช่วงความถี่ระดับ MHz ช่วยลดขนาดของส่วนประกอบพาสซีฟอย่างอินดักเตอร์และตัวเก็บประจุ ในฝั่งตัวขับมอเตอร์ สิ่งนี้ส่งผลให้ได้ตัวกรองที่เล็กลง แบนด์วิดท์การควบคุมแรงบิดที่กว้างขึ้น และน้ำหนักระบบที่ต่ำลง ณ ปี 2026 เส้นแบ่งหลักในการเลือกอุปกรณ์ก็ชัดเจนขึ้นแล้ว: GaN เด่นในการใช้งานที่ต่ำกว่า 650 V ขณะที่ SiC เด่นในแรงดันที่สูงกว่า ทั้งสองเทคโนโลยีถูกนำมาบรรจบกับเป้าหมายประสิทธิภาพของการใช้งานสามเฟสความถี่สวิตช์สูงในสถาปัตยกรรมคอนเวอร์เตอร์สามระดับ
อินเวอร์เตอร์ขับเคลื่อนมอเตอร์อย่างไร? คำตอบสั้นและชัดเจน
หากย้อนกลับไปที่แก่นของคำถาม: อินเวอร์เตอร์แบ่งแรงดัน DC ของแบตเตอรี่ออกเป็นพัลส์นับพันด้วย PWM แล้วแปลงเป็นคลื่นไซน์สามเฟสที่คำนวณแอมพลิจูดและความถี่ตามความต้องการแรงบิด ณ ขณะนั้น; กระแสเฟสไซน์โซยดัลที่ถูกกำหนดรูปขึ้นด้วยแรงดันนี้ในขดลวดมอเตอร์จะหมุนสนามแม่เหล็กและสร้างแรงบิด ความถี่สวิตช์เป็นตัวกำหนดคุณภาพของกระบวนการนี้: ยิ่งความถี่สูงขึ้น กระแสยิ่งสะอาด แรงบิดยิ่งเรียบลื่น และเสียงยิ่งต่ำลง แต่แลกมาด้วยการสูญเสียจากการสวิตช์และ EMI ที่เพิ่มขึ้น SVPWM ในสมดุลนี้ให้แรงดันเอาต์พุตที่สูงกว่าจาก DC bus ขณะที่อุปกรณ์ SiC และ GaN ทำงานด้วยการสูญเสียที่น้อยกว่าในความถี่เดียวกัน ทำให้สมดุลเอนไปทางประสิทธิภาพ
บทสรุป: การขับขี่อย่างเงียบสงบคือการตัดสินใจด้านซอฟต์แวร์และสารกึ่งตัวนำ
ลักษณะการขับขี่ของยานยนต์ไฟฟ้าถูกกำหนดรูปขึ้นด้วยกลยุทธ์การมอดูเลชันของอินเวอร์เตอร์ไม่ต่างจากกำลังของมอเตอร์ มอเตอร์เดียวกันให้เสียงต่างกัน ทำงานด้วยประสิทธิภาพต่างกัน และให้สัมผัสแรงบิดต่างกัน เมื่อใช้ความถี่สวิตช์และเทคนิค PWM ที่ต่างกัน โทนเสียงบางเบาตอนสตาร์ทต้นนั้นไม่ใช่ข้อบกพร่องอีกต่อไป แต่เป็นสัญญาณของสมดุลทางวิศวกรรม: มันคือหน้าตาที่ได้ยินได้ของการประนีประนอมที่สร้างขึ้นระหว่างความถี่ การสูญเสีย สัญญาณรบกวน และ EMI วาระของปี 2026 -เทคนิคคุณภาพเสียงอย่าง SSM และความถี่สวิตช์ที่ขยายขอบเขตออกไปด้วย SiC/GaN- แสดงให้เห็นว่าสมดุลนี้เอนไปทางผู้ขับขี่มากขึ้นทุกปี
แหล่งอ้างอิง
- Power Analysis of PWM Motor Drives - Tektronix
- Space Vector Modulation (SVM) for Motor Control - MathWorks
- Review based on losses, torque ripple, vibration and noise - IET
- New Inverter Switching Control Method to Enhance Sound Quality in EVs - SAE 2026-01-0437
- Field Oriented Control of 3-Phase AC Motors - TI (BPRA073)
- The Truth About Carrier Frequency - Fuji Electric
- GaN and SiC: The Power Electronics Revolution - Microchip USA
- Comparative Review of SiC and GaN Power Devices - AMTI
- Pulse Width Modulation Techniques - Analog Devices
- Vibration and noise characteristics of an inverter for EVs - Extrica