ทำไมมอเตอร์ไฟฟ้าจึงสูญเสียกำลังเมื่อรอบเครื่องสูง?
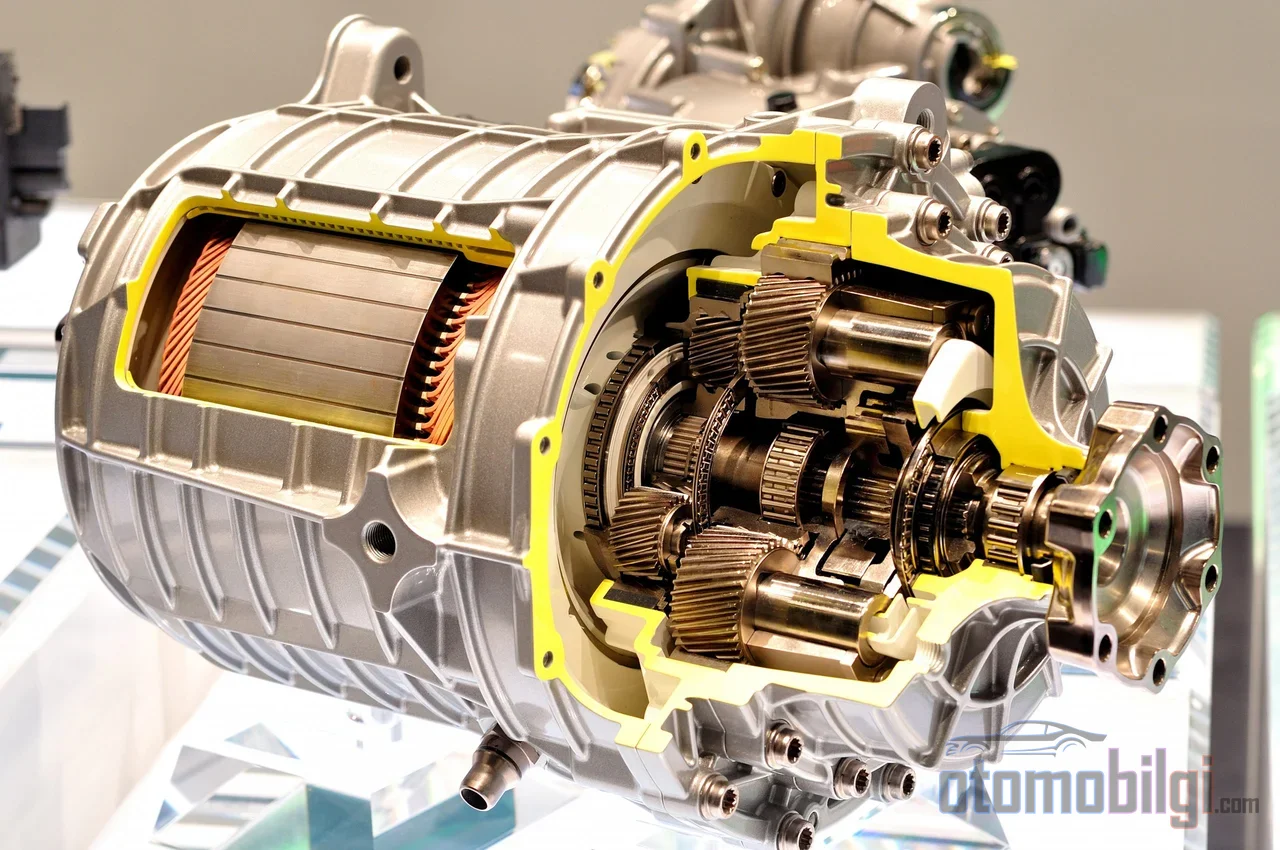
ทุกคนที่มองกราฟการเร่งความเร็วของรถยนต์ไฟฟ้าจะเจอภาพที่น่าประหลาดใจแบบเดียวกัน: มอเตอร์ให้แรงบิดเต็มที่ตั้งแต่รอบต่ำ เส้นกำลังพุ่งขึ้นอย่างรวดเร็ว และจากจุดหนึ่งเป็นต้นไปแรงบิดเริ่มลดลงอย่างฉับพลัน ในเครื่องยนต์สันดาปภายใน ชุดเกียร์จะเข้ามาทำหน้าที่ แต่มอเตอร์ไฟฟ้ายังคงหมุนต่อไปด้วยเกียร์เดียว แล้วทำไมเมื่อมอเตอร์ตัวเดียวกันต่อกับแบตเตอรี่ก้อนเดียวกัน และเหยียบคันเร่งเต็มที่ กลับผลิตกำลังน้อยลงเรื่อยๆ ที่รอบสูง? คำตอบไม่ใช่ความผิดปกติหรือข้อจำกัดของซอฟต์แวร์ แต่คือฟิสิกส์ของแม่เหล็กไฟฟ้าโดยตรง: เมื่อมอเตอร์หมุน มันจะสร้างแรงดันขึ้นภายในตัวเอง และเมื่อแรงดันนี้ดันกับแหล่งจ่ายที่อินเวอร์เตอร์มีในมือ ระบบต้องสละแรงบิดเพื่อแลกกับความเร็ว ในหน้านี้เราจะอธิบายกลไกของการแลกเปลี่ยนนี้ นั่นคือบริเวณการอ่อนสนาม ทีละขั้นตอน
แรงดันย้อนกลับ (Back EMF): ศัตรูที่มอเตอร์สร้างขึ้นเอง
มอเตอร์ไฟฟ้าที่หมุนทุกตัวจะสร้างแรงดันที่ต่อต้านแรงดันซึ่งจ่ายให้กับมัน: นั่นคือแรงเคลื่อนไฟฟ้าย้อนกลับ หรือเรียกสั้นๆ ว่าแรงดันย้อนกลับ (Back EMF) แรงดันนี้เพิ่มขึ้นตามสัดส่วนโดยตรงกับรอบการหมุน และคูณด้วยฟลักซ์แม่เหล็กของมอเตอร์ ที่รอบต่ำไม่มีปัญหา; อินเวอร์เตอร์จะแปลงแรงดัน DC bus ของแบตเตอรี่ให้เป็นแรงดันเฟสที่มอเตอร์ต้องการด้วยวิธีที่เหมาะสม และสามารถส่งกระแสไฟได้อย่างสบาย
ปัญหาเริ่มต้นขึ้นทันทีที่มอเตอร์ไปถึงความเร็วฐาน ความเร็วฐานคือรอบที่แรงดันย้อนกลับไปถึงแรงดันสูงสุดที่ตัวควบคุมสามารถจ่ายได้จาก DC bus ในการมอดูเลตแบบเชิงเส้น แรงดันเฟสสูงสุดที่อินเวอร์เตอร์ใช้กับมอเตอร์ได้จะเท่ากับแรงดัน DC bus หารด้วยรากสาม โดยประมาณ; เมื่อไปถึงจุดนี้ อินเวอร์เตอร์จะไม่เหลือส่วนแบ่งแรงดันสำหรับปรับระหว่างเฟสอีกต่อไป แรงดันที่ใช้บังคับกระแสเข้าสู่ขดลวดต้องสูงกว่าแรงดันย้อนกลับ; เมื่อส่วนต่างเข้าใกล้ศูนย์ ตัวควบคุมไม่สามารถส่งกระแสไฟได้ และการเพิ่มความเร็วก็ติดอยู่ที่ขีดจำกัดโดยธรรมชาติ
ณ จุดนี้ ตัวควบคุมมีสองทางเลือก: คือแช่รอบไว้ที่ความเร็วฐาน หรือลดฟลักซ์เพื่อชะลอการเพิ่มขึ้นของแรงดันย้อนกลับ ทางเลือกที่สองก็คือตัวเทคนิคที่รู้จักกันในชื่อการอ่อนสนามนั่นเอง
การอ่อนสนามทำงานอย่างไร และทำไมจึงลดแรงบิด?
ตรรกะของการอ่อนสนามนั้นง่าย: เมื่อแรงดันย้อนกลับแปรผันตามทั้งฟลักซ์และรอบ หากคุณลดฟลักซ์เมื่อรอบเพิ่มขึ้น แรงดันจะคงที่และมอเตอร์หมุนได้เร็วขึ้น ในมอเตอร์ซิงโครนัสแม่เหล็กถาวร สิ่งนี้ทำได้โดยการฉีดกระแสแกน d เชิงลบเข้าสู่ขดลวด; กระแสนี้จะต้านฟลักซ์แม่เหล็กถาวรของโรเตอร์บางส่วน และลดฟลักซ์ที่มีผลจริงลง
แต่ราคาที่ต้องจ่ายนั้นหลีกเลี่ยงไม่ได้ แรงบิดคือผลคูณของฟลักซ์กับกระแสที่ผลิตแรงบิด; เมื่อคุณลดฟลักซ์ลงครึ่งหนึ่ง คุณจะได้แรงบิดเพียงครึ่งเดียวจากกระแสเท่าเดิม ยิ่งไปกว่านั้น กระแสสเตเตอร์ถูกจำกัดด้วยขีดจำกัดกระแสของอินเวอร์เตอร์ และงบประมาณส่วนหนึ่งต้องหมดไปกับการกดฟลักซ์แม่เหล็กแทนที่จะใช้ผลิตแรงบิด ในการอ่อนสนามอย่างลึก เมื่อเข้าใกล้รอบสูงสุด กระแสทั้งหมดจะถูกใช้ไปกับการอ่อนสนาม และแรงบิดเข้าใกล้ศูนย์; แม้แต่กำลังก็ยุบลงอย่างแปรผกผันกับกำลังสองของความเร็ว นี่คือการแลกเปลี่ยนโดยเจตนาของตัวควบคุมมอเตอร์ระหว่างความเร็วกับแรงบิด ไม่ใช่การสูญเสียความสามารถ
จุดเด่น
- ในมอเตอร์ขับเคลื่อนยานยนต์ทั่วไป ความเร็วฐานจะอยู่ในช่วง 2,500-3,500 rpm และรอบสูงสุดอยู่ในช่วง 10,000-12,000 rpm
- ที่ความเร็วทางมอเตอร์เวย์ มอเตอร์มักหมุนอยู่ราว 6,000-8,000 rpm ซึ่งอยู่ในบริเวณของการอ่อนสนามแม่เหล็ก
- จากความเร็วฐานถึงความเร็วสูงสุด ประสิทธิภาพของมอเตอร์และอินเวอร์เตอร์อาจลดลงได้ 5-15 จุด
- สำหรับยานยนต์ไฟฟ้าสำหรับผู้โดยสาร เป้าหมายอัตราส่วนความเร็วคงที่ต่อกำลังคงที่อยู่ที่ประมาณ 4:1 ถึง 5:1
เส้นกำลังถูกแบ่งออกเป็นสามบริเวณอย่างไร?
สมรรถนะของมอเตอร์ไฟฟ้าถูกแบ่งตามแกนรอบหมุนออกเป็นสามบริเวณลักษณะเฉพาะ โดยแต่ละบริเวณมีกฎฟิสิกส์ที่แตกต่างกัน
- บริเวณแรงบิดคงที่ (ต่ำกว่าความเร็วฐาน): อัตราส่วนแรงดันต่อความเร็วถูกคงไว้ ฟลักซ์คงที่ และมอเตอร์ผลิตแรงบิดเต็มที่ กำลังเพิ่มขึ้นอย่างเป็นเส้นตรงตามสัดส่วนกับความเร็ว
- บริเวณกำลังคงที่ (การอ่อนสนามแม่เหล็ก): ฟลักซ์ลดลงโดยประมาณแบบผกผันกับความเร็ว แรงบิดก็ลดลงในอัตราเดียวกัน กำลังซึ่งเป็นผลคูณของทั้งสองจึงคงที่โดยประมาณ อย่างไรก็ตาม ความคงที่นี้ไม่สมบูรณ์แบบ เพราะการสูญเสียเพิ่มขึ้น
- การอ่อนสนามแม่เหล็กอย่างลึก: เมื่อเข้าใกล้รอบสูงสุด ฟลักซ์และแรงบิดตกลงสู่ระดับที่ต่ำมาก กำลังก็เริ่มลดลงแบบผกผันกับกำลังสองของความเร็ว
ทำไมประสิทธิภาพจึงลดลงเมื่อเกินความเร็วฐาน? เพราะต้องใช้กระแสไฟที่สูงขึ้นเพื่อผลิตแรงบิดเท่าเดิม: การสูญเสียทองแดงที่เพิ่มขึ้น การสูญเสียจากการสวิตชิงและการส่งกำลังที่เพิ่มขึ้น หมายถึงกำลังเชิงกลต่อแอมแปร์ที่น้อยลง ตัวอย่างเช่น มอเตอร์ขับเคลื่อน 80 kW มักมีความเร็วฐานอยู่ในช่วง 2,500-3,500 rpm ขณะที่รอบสูงสุดยืดไปถึง 10,000-12,000 rpm การสูญเสียประสิทธิภาพระหว่างสองจุดนี้อาจสูงถึง 5-15 จุด ที่ความเร็วทางมอเตอร์เวย์ ยานพาหนะที่ใช้เกียร์ลดรอบเดียวมักใช้มอเตอร์หมุนที่ราว 6,000-8,000 rpm นั่นหมายความว่าการขับขี่บนมอเตอร์เวย์คืองานที่ส่วนใหญ่ทำในบริเวณการอ่อนสนามแม่เหล็ก
มอเตอร์แต่ละประเภททำงานในบริเวณนี้อย่างไร?
ราคาของการอ่อนสนามแม่เหล็กไม่ได้ถูกจ่ายเท่ากันในมอเตอร์ทุกประเภท เทคโนโลยีมอเตอร์ขับเคลื่อนหลักสามแบบแยกขาดกันอย่างชัดเจนในบริเวณนี้
| ประเภทมอเตอร์ | ความสามารถในการอ่อนสนามแม่เหล็ก | ประสิทธิภาพสูงสุด | ประสิทธิภาพที่ความเร็วสูง | หมายเหตุ |
|---|---|---|---|---|
| แม่เหล็กถาวร (PM) | จำกัด | 95-97% | ต่ำ | ฟลักซ์แม่เหล็กคงที่ ต้องหาทางฝ่าฝัน |
| อะซิงโครนัส | ดี | 94-96% | ดีกว่า | ฟลักซ์ถูกควบคุมโดยธรรมชาติผ่านความถี่สลิป |
| ซิงโครนัสแบบมีขดล้อมกระตุ้น (โรเตอร์พันขด) | ยอดเยี่ยม | 94-96% | ดีที่สุด | ฟลักซ์ถูกลดลงอย่างแข็งขันด้วยกระแสกระตุ้น |
จุดแข็งของมอเตอร์แม่เหล็กถาวรก็คือจุดอ่อนของมันเอง: เนื่องจากฟลักซ์โรเตอร์คงที่ จึงให้ความหนาแน่นของแรงบิดที่ไร้เทียมทางที่รอบต่ำ แต่ที่รอบสูง ตัวควบคุมต้องกดฟลักซ์คงที่นี้ลงอย่างต่อเนื่อง ในมอเตอร์อะซิงโครนัส ฟลักซ์ถูกเหนี่ยวนำผ่านความถี่สลิป เมื่อคุณลดฟลักซ์การทำแม่เหล็ก ฟลักซ์โรเตอร์จะลดลงโดยธรรมชาติ ด้วยเหตุนี้จึงให้แผนที่ประสิทธิภาพที่กว้างและเรียบกว่าในบริเวณกำลังคงที่ ส่วนมอเตอร์ซิงโครนัสแบบกระตุ้นจัดการฟลักซ์โรเตอร์ด้วยกระแสกระตุ้นแยกต่างหาก เนื่องจากสามารถลดสนามแม่เหล็กได้อย่างแข็งขัน ประสิทธิภาพที่ความเร็วสูงจึงดีที่สุดในสามแบบ โดยแลกมาด้วยต้นทุนและความซับซ้อนที่มาจากระบบแปรงถ่านหรือระบบกระตุ้นแบบหมุน
ความแตกต่างระหว่าง IPM และ SPM
มอเตอร์แม่เหล็กถาวรยังแบ่งออกเป็นประเภทย่อยอีกด้วย ในขณะที่การออกแบบแบบ SPM (แม่เหล็กติดผิว) ติดตั้งแม่เหล็กไว้ที่ผิวของโรเตอร์ โครงสร้างแบบ IPM (แม่เหล็กฝังใน) ที่ฝังแม่เหล็กไว้ภายในเนื้อโรเตอร์ จะให้ช่วงกำลังคงที่ที่ดีกว่าและพฤติกรรมการลดสนามที่ควบคุมได้มากกว่า เมื่อต้องการช่วงความเร็วที่กว้าง ทางเลือกการออกแบบมักเอนไปทาง IPM ส่วนด้านการควบคุม การจัดการกระแส d-axis และ q-axis แยกกันผ่านอินเวอร์เตอร์ คือวิธีมาตรฐานในการตอบโต้ฟลักซ์แม่เหล็ก ใต้ความเร็วฐานจะใช้กลยุทธ์แรงบิดสูงสุดต่อกระแส (MTPA) และในการลดสนามขั้นลึกจะเข้าสู่กลยุทธ์แรงบิดสูงสุดต่อแรงดัน (MTPV) โดยจุดทำงานถูกกำหนดจากจุดตัดระหว่างวงรีของขีดจำกัดแรงดันกับวงกลมของขีดจำกัดกระแส
สิ่งนี้หมายความว่าอย่างไรในรถจริง?
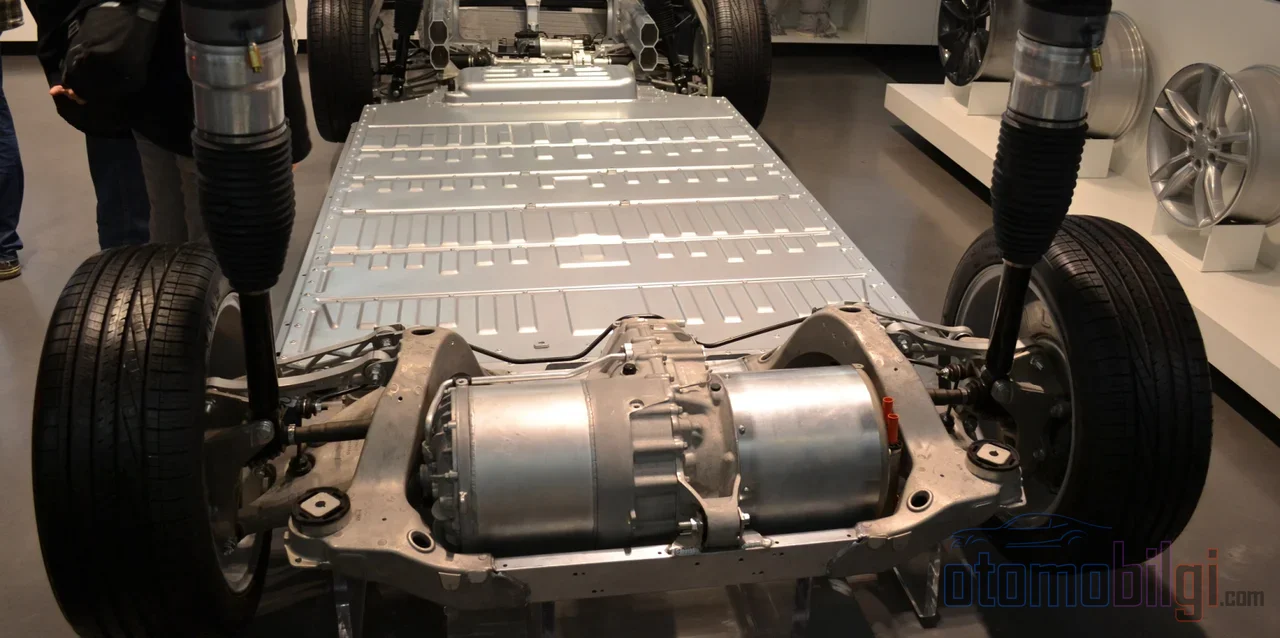
ตัวอย่างที่เป็นรูปธรรมบางส่วนช่วยให้เห็นชัดว่าฟิสิกส์สะท้อนออกมาบนถนนอย่างไร มอเตอร์ EM57 ของ Nissan Leaf ทำงานด้วยอัตราทดคงที่ 7.94:1 และเข้าสู่โหมดลดสนามเมื่อความเร็วเกินราว 56-72 กม./ชม. เมื่อไต่ระดับเข้าสู่เขตลดสนามขั้นลึกที่ความเร็วเกิน 112 กม./ชม. กระแสกดฟลักซ์จะเพิ่มขึ้นเร็วกว่ากำลังที่ส่งไปยังล้อ สำหรับความเร็วที่เพิ่มขึ้นทุก 1 กม./ชม. Tesla Model S ที่ใช้มอเตอร์อะซิงโครนัสมีระบบส่งกำลังทดเดียวที่ 9.73:1 เมื่อคาแรกเตอร์ที่สมดุลกว่าของมอเตอร์อะซิงโครนัสในย่านนี้ รวมกับตัวถังที่มีสัมประสิทธิ์แรงเสียดทานต่ำและแบตเตอรี่ขนาดใหญ่ บทลงโทษบนทางหลวงจึงรู้สึกน้อยกว่า
ตัวอย่างที่ให้บทเรียนมากที่สุดอาจเป็น Chevrolet Volt ระบบส่งกำลัง Voltec มีเครื่องจักรสองตัว (MG-A และ MG-B) ที่ทำงานผ่านชุดเฟืองดาวเคราะห์ ที่ความเร็วเกินราว 112 กม./ชม. ระบบจะเปลี่ยนโหมดส่งกำลัง รอบของมอเตอร์ทั้งสองตกลงราวครึ่งหนึ่ง จึงดึงมอเตอร์ทั้งสองออกจากเขตลดสนามขั้นลึก ด้วยการเปลี่ยนผ่านนี้ ทำให้ได้คืนการสูญเสียที่ความเร็วสูงราว 10-15 เปอร์เซ็นต์ ผู้ผลิตยุคปัจจุบันส่วนใหญ่ไม่ยอมรับความยุ่งยากนี้ อัตราทดเดียวบวกกับมอเตอร์แม่เหล็กถาวรหรือมอเตอร์อะซิงโครนัสคือสถาปัตยกรรมที่ครองตลาด และการสูญเสียจากการลดสนามถูกจ่ายไปในฐานะราคาของความเรียบง่าย
สองแหล่งที่มาของการสูญเสียระยะทางที่ความเร็วสูง
เพียงส่วนหนึ่งของการสูญเสียระยะทางที่ความเร็วสูงของยานยนต์ไฟฟ้ามาจากมอเตอร์ แรงต้านทานอากาศขยายตัวตามกำลังสามของความเร็ว สำหรับยานพาหนะที่มีสัมประสิทธิ์แรงเสียดทาน 0.29 และพื้นที่หน้าราว 2.27 ตร.ม. ที่ความเร็ว 105 กม./ชม. แรงต้านอากาศเพียงอย่างเดียวต้องการกำลังราว 20 kW โดยภาระรวมบนถนนสูงถึงช่วง 23-25 kW ประสิทธิภาพที่ลดลงจากฝั่งมอเตอร์ถูกเพิ่มเข้าไปบนภาพนี้อีกชั้นหนึ่ง กล่าวคือ การเพิ่มขึ้นของการบริโภคพลังงานที่ความเร็วสูงบางส่วนมาจากกฎลูกบาศก์ของแรงต้านซึ่งหลีกเลี่ยงไม่ได้ในเชิงฟิสิกส์ และอีกส่วนหนึ่งมาจากการสูญเสียในเขตลดสนาม การสับสนสองสิ่งนี้เข้าด้วยกันคือการวินิจฉัยปัญหาผิดพลาด
ความเสี่ยงและข้อจำกัดในการออกแบบ
การอ่อนสนามแม่เหล็ก (field weakening) เป็นโหมดการทำงานที่ปลอดภัยและเป็นกิจวัตร ตราบใดที่ยังอยู่ภายในขีดจำกัดของมอเตอร์และตัวควบคุม; แต่ก็มีข้อจำกัดร้ายแรงสามประการ ประการแรกคือภาระทางความร้อน: กระแสแกน d ที่ไม่ก่อให้เกิดแรงบิด กลายเป็นความสูญเสียในทองแดงโดยตรง ทำให้ขดลวดและขั้นกำลังร้อนขึ้น; ดังนั้นความสามารถในการระบายความร้อนและการลดกำลังตามอุณหภูมิจึงเข้ามามีบทบาท ประการที่สอง คือความเสี่ยงการสูญเสียการรักษาสนาม (demagnetization) ในมอเตอร์แม่เหล็กถาวร: กระแสแกน d เชิงลบที่มีค่าสูงมากหรือถูกใช้ในขณะที่แม่เหล็กร้อน อาจทำให้แม่เหล็กเสียหายถาวรได้; ขีดจำกัดของกระแสจึงถูกกำหนดตามอุณหภูมิของแม่เหล็ก ประการที่สาม คือแรงดันไฟกระชาก: หากการควบคุมกระแสแกน d สูญหายไปในรอบสูง สนามแม่เหล็กที่โรเตอร์ยังคงผลิตอยู่อาจสร้างการเพิ่มของแรงดันที่เกินค่าของบัส DC ได้; โดยเฉพาะในระบบแบตเตอรี่ที่ถูกเปลี่ยนโดยปล่อยให้บัสไฟหมด นี่คือรูปแบบความล้มเหลวที่เกิดขึ้นจริง
การใช้การอ่อนสนามในวงกว้างขึ้นโดยไม่เปลี่ยนฮาร์ดแวร์ ใช้เพียงซอฟต์แวร์ของตัวควบคุมเท่านั้น มักเป็นไปได้; เงื่อนไขคือขีดจำกัดกระแสและการระบายความร้อนต้องเพียงพอ หากเพิ่มแรงดันของแบตเตอรี่ไม่ได้ ทางเลือกที่วิศวกรมีในมือก็ชัดเจน: มอเตอร์ที่มีรอบพิกัดสูงขึ้นหรือมีขดลวดต่างกัน แรงดันบัส DC ที่สูงขึ้น (เช่น สถาปัตยกรรม 800V) หรือระบบส่งกำลังที่มีอัตราทดต่างกัน กรอบแนวคิดนี้ยังอธิบายด้วยว่าทำไมความเร็วสูงสุดของยานยนต์ไฟฟ้าจึงค่อนข้างต่ำ: ความเร็วสูงสุดถูกกำหนดโดยรอบสูงสุดของมอเตอร์และแรงดันจำกัดของ EMK ย้อนกลับ
คำตอบสั้น: ทำไมกำลังจึงหายไป?
มอเตอร์ไฟฟ้าสูญเสียกำลังในรอบสูง เพราะเมื่อ EMK ย้อนกลับถึงขีดจำกัดแรงดันที่อินเวอร์เตอร์จ่ายได้ ตัวควบคุมจะต้องลดสนามแม่เหล็กของมอเตอร์ลง; สนามที่ลดลงทำให้แรงบิดต่อกระแสเท่าเดิมน้อยลง และกระแสบางส่วนถูกใช้ไปกับการกดสนามแทนการสร้างแรงบิด ผลลัพธ์คือแรงบิดลดลงเป็นสัดส่วนผกผันโดยประมาณกับความเร็ว และในการอ่อนสนามระดับลึก กำลังก็ค่อยๆ สึกหายตามไปด้วย นี่ไม่ใช่ข้อบกพร่อง แต่เป็นราคาตามธรรมชาติที่ระบบซึ่งทำงานได้ตั้งแต่ 0 จนถึงความเร็วสูงสุดด้วยเกียร์เดียวต้องจ่าย; หน้าที่ของนักออกแบบคือการสร้างสมดุลระหว่างความหนาแน่นของแรงบิดกับประสิทธิภาพที่ความเร็วสูง เพื่อลดราคานี้ให้เหลือน้อยที่สุด
แหล่งอ้างอิง
- Field Weakening Explained: When Your Motor Needs It - DMC
- Field-Weakening Control - MATLAB & Simulink
- Field Weakening in VFDs: V/Hz Control and Motor Efficiency
- Electric Vehicle Motor Torque and Power Curves
- Understanding Motor Torque-Speed and Efficiency Curves
- Multi-Physics Comparison of Surface-Mounted and Interior PM Motors - MDPI
- Review of Field Weakening Control Strategies - IEEE
- Hybridisation ratio for hybrid excitation synchronous motors - IET
- EV Design Considerations: Acceleration & Top Speed - Delta Q
- Field Weakening: What, How, and Why to do It