Elektrikli Motorlar Yüksek Devirde Neden Güç Kaybeder?
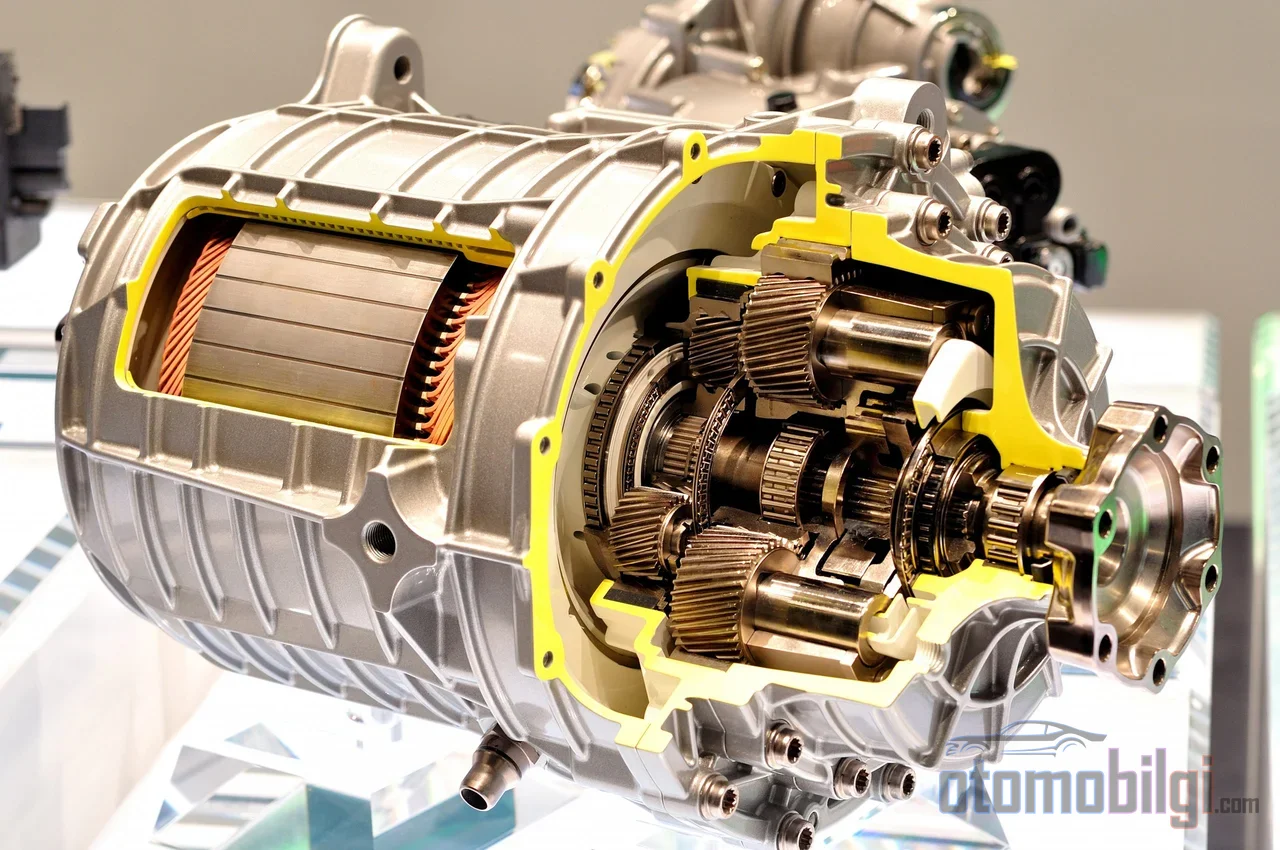
Elektrikli bir otomobilin hızlanma grafiğine bakan herkes aynı şaşırtıcı tabloyla karşılaşır: motor, düşük devirde tam torkunu verir, güç eğrisi hızla tırmanır ve bir noktadan sonra tork keskin biçimde düşmeye başlar. İçten yanmalı bir motorda vites kademesi devreye girer, ancak elektrikli motor tek vitesle dönmeye devam eder. Peki aynı motor, aynı bataryaya bağlıyken ve gaz pedalı tam basılıyken yüksek devirde neden giderek daha az güç üretir? Cevap bir arıza ya da yazılım kısıtı değil, doğrudan elektromanyetik fiziktir: motor döndükçe kendi içine bir gerilim üretir ve bu gerilim invertörün elindeki kaynağa dayandığında sistem, hızını satın almak için torkundan vazgeçmek zorunda kalır. Bu sayfada bu takasın, yani alan zayıflatma bölgesinin mekanizmasını adım adım açıyoruz.
Geri EMK: Motorun Kendi Ürettiği Düşman
Her dönen elektrik motoru, kendisini besleyen gerilime karşı çıkan bir gerilim üretir: geri elektromotor kuvvet, kısa adıyla geri EMK. Bu gerilim devirle doğru orantılı olarak yükselir ve motorun manyetik akısıyla çarpılır. Düşük devirde sorun yoktur; invertör, bataryanın DC bara gerilimini uygun bir yöntemle motorun ihtiyacı olan faz gerilimine dönüştürür ve akımı rahatlıkla yönlendirir.
Sorun, motorun taban hızına ulaştığı anda başlar. Taban hız, geri EMK'nın kontrolcünün DC baradan sağlayabildiği maksimum gerilime ulaştığı devirdir. Doğrusal modülasyonda invertörün motoruna uygulayabileceği en yüksek faz gerilimi yaklaşık olarak DC bara geriliminin kök üç'e bölünmesine eşittir; bu noktaya gelindiğinde invertörün elinde fazlar arasında oynayacak gerilim payı kalmaz. Sarımlara akım dayatmak için uygulanan gerilimin, geri EMK'yı aşması gerekir; pay sıfıra yaklaştıkça kontrolcü akımı yönlendiremez hale gelir ve hız artışı doğal bir sınıra takılır.
Bu noktada kontrolcünün iki seçeneği vardır: ya devri taban hızda dondurur ya da akıyı azaltarak geri EMK'nın büyümesini yavaşlatır. İkinci yol, alan zayıflatma olarak bilinen tekniğin ta kendisidir.
Alan Zayıflatma Nasıl Çalışır ve Torku Neden Düşürür?
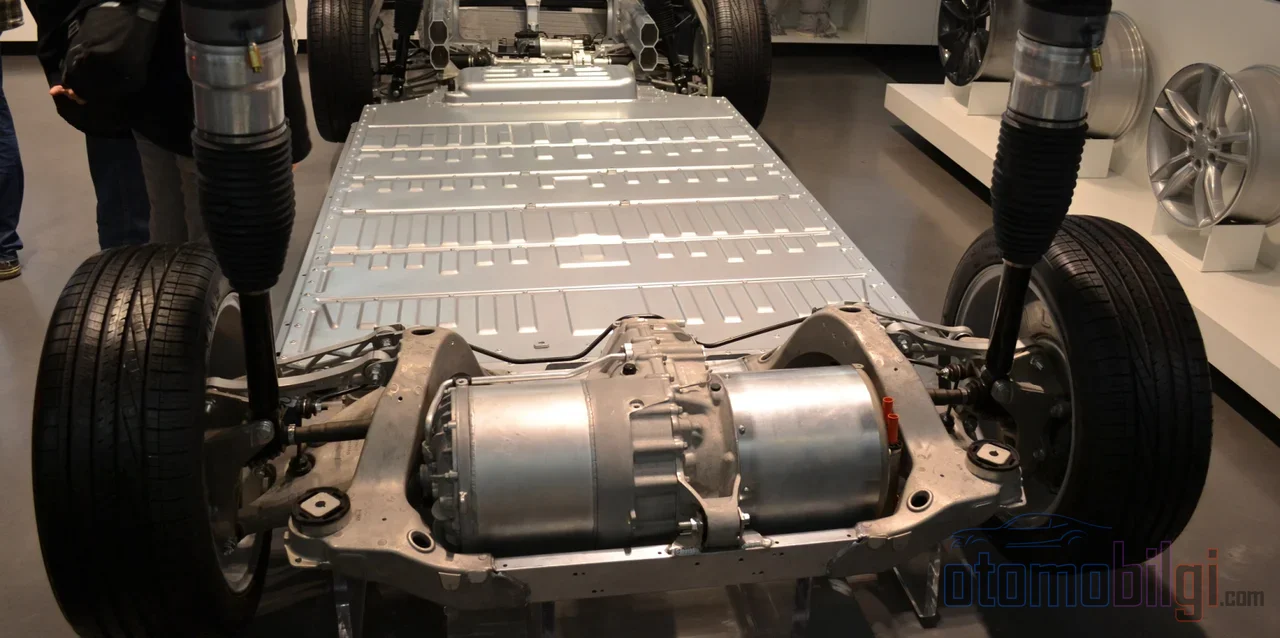
Alan zayıflatmanın mantığı basittir: geri EMK hem akı hem devirle orantılı olduğuna göre, devir artarken akıyı azaltırsanız gerilim sabit kalır ve motor daha hızlı dönebilir. Kalıcı mıknatıslı senkron motorlarda bu, sarımlara negatif d-ekseni akımı enjekte edilerek yapılır; bu akım, rotorun sabit mıknatıs akısını kısmen karşılar ve etkin akıyı düşürür.
Bedeli ise kaçınılmazdır. Tork, akı ile tork üreten akımın çarpımıdır; akıyı yarıya indirdiğinizde aynı akımla yarım tork alırsınız. Üstelik stator akımı, invertörün akım sınırıyla kısıtlıdır ve bu bütçenin bir kısmı artık tork üretmek yerine mıknatıs akısını bastırmaya harcanır. Derin alan zayıflatmada, en yüksek devirlere yaklaşıldıkça tüm akım alanı zayıflatmaya gider ve tork sıfıra yaklaşır; güç bile hızın karesiyle ters orantılı biçimde çöker. Bu, motor kontrolcüsünün hız ve tork arasında yaptığı bilinçli bir takastır, bir yetenek kaybı değil.
Öne Çıkanlar
- Tipik bir otomotiv traksiyon motorunda taban hız 2.500-3.500 rpm, maksimum devir 10.000-12.000 rpm aralığındadır.
- Otoyol hızlarında motor genellikle 6.000-8.000 rpm civarında döner, yani alan zayıflatma bölgesinin içindedir.
- Taban hızdan maksimum hıza kadar motor ve invertör verimi 5-15 puan düşebilir.
- Yolcu elektrikli araçları için sabit güç hız oranı hedefi yaklaşık 4:1 ila 5:1'dir.
Güç Eğrisi Üç Bölgeye Nasıl Bölünür?
Bir elektrikli motorun performansı, devir ekseninde üç karakteristik bölgeye ayrılır ve her birinde farklı fizik kuralları geçerlidir.
- Sabit tork bölgesi (taban hız altı): Gerilim-hız oranı sabit tutulur, akı sabit kalır ve motor tam tork üretir. Güç, hızla doğru orantılı olarak doğrusal biçimde artar.
- Sabit güç bölgesi (alan zayıflatma): Akı yaklaşık hızla ters orantılı düşer, tork da aynı oranda azalır; çarpımları olan güç kabaca sabit kalır. Ancak kayıplar arttığı için bu sabitlik kusursuz değildir.
- Derin alan zayıflatma: Maksimum devire yaklaşıldıkça akı ve tork çok düşük seviyelere iner; güç de hızın karesiyle ters orantılı olarak düşmeye başlar.
Taban hızın üzerinde verim neden düşer? Çünkü aynı torku üretmek için daha yüksek akım gerekir: artan bakır kaybı, artan anahtarlama ve iletim kaybı, amper başına daha az mekanik güç demektir. Örneğin 80 kW'lık bir traksiyon motorunda taban hız genellikle 2.500-3.500 rpm bandındayken, maksimum devir 10.000-12.000 rpm'ye uzanır; iki nokta arasındaki verim kaybı 5-15 puanı bulabilir. Otoyol hızlarında tek redüksiyonlu aktarmalı bir araçta motor tipik olarak 6.000-8.000 rpm'de döner; yani otoyol sürüşü, büyük ölçüde alan zayıflatma bölgesinde yapılan bir iştir.
Motor Tipleri Bu Bölgede Nasıl Davranır?
Alan zayıflatmanın bedeli her motor tipinde aynı ölçüde ödenmez. Üç ana traksiyon motoru teknolojisi, bu bölgede belirgin biçimde ayrışır.
| Motor tipi | Alan zayıflatma kapasitesi | Tepe verim | Yüksek hız verimi | Not |
|---|---|---|---|---|
| Kalıcı mıknatıslı (PM) | Sınırlı | %95-97 | Düşük | Mıknatıs akısı sabittir, üstesinden gelinmelidir |
| Asenkron | İyi | %94-96 | Daha iyi | Kayma frekansıyla akı doğal olarak kontrol edilir |
| Uyartımlı senkron (sargılı rotor) | Mükemmel | %94-96 | En iyi | Akı, alan akımıyla aktif azaltılır |
Kalıcı mıknatıslı motorların gücü aynı zamanda zayıflığıdır: rotor akısı sabit olduğu için düşük devirde eşsiz tork yoğunluğu sunar, ancak yüksek devirde kontrolcü bu sabit akıyı sürekli olarak bastırmak zorundadır. Asenkron motorda akı, kayma frekansı üzerinden indüklenir; mıknatıslama akısını azalttığınızda rotor akısı doğal biçimde düşer, bu nedenle sabit güç bölgesinde daha geniş ve daha düz bir verim haritası sunar. Uyartımlı senkron motor ise rotor akısını ayrı bir uyartım akımıyla yönetir; alanı aktif olarak kısabildiği için yüksek hız verimi üçünün en iyisidir, bedeli ise fırça ya da döner uyartım sistemlerinin getirdiği maliyet ve karmaşıklıktır.
IPM ve SPM Ayrımı
Kalıcı mıknatıslı motorlar kendi içinde de ayrışır. Mıknatısların rotor yüzeyine monte edildiği SPM (yüzey mıknatıslı) tasarıma karşılık, mıknatısların rotor gövdesinin içine gömüldüğü IPM (içi mıknatıslı) yapı, daha iyi sabit güç aralığı ve daha kontrollü bir alan zayıflatma davranışı sunar. Geniş bir hız aralığı hedeflendiğinde tasarım tercihi çoğunlukla IPM'den yanadır; kontrol tarafında ise d- ve q-ekseni akımlarının invertör üzerinden ayrı ayrı manipüle edilmesi, mıknatıs akısının karşılanmasının standart yoludur. Taban hız altında akım başına maksimum tork (MTPA), derin alan zayıflatmada ise gerilim başına maksimum tork (MTPV) stratejisi devreye girer; çalışma noktaları, gerilim limiti elipsi ile akım limiti çemberinin kesişiminde belirlenir.
Gerçek Araçlarda Bu Ne Anlama Gelir?
Birkaç somut örnek, fiziğin yola nasıl yansıdığını netleştirir. Nissan Leaf EM57 motoru 7,94:1'lik sabit bir redüksiyonla çalışır ve yaklaşık 56-72 km/s hızların üzerinde alan zayıflatmaya girer; 112 km/s üzeri hızlarda derin alan zayıflatma bölgesine ilerledikçe, her ek km/s hız için akı bastırma akımı tekerleğe giden güçten daha hızlı artar. Asenkron motorlu Tesla Model S, 9,73:1'lik tek redüksiyonlu aktarmaya sahiptir; asenkron motorun bu bölgedeki daha dengeli karakteri, düşük sürtünme katsayılı gövde ve büyük bataryayla birleşince otoyol cezası daha az hissedilir.
En öğretici örnek belki de Chevrolet Volt'tur. Voltec aktarma sistemi, planet dişli takımı üzerinden çalışan iki makineye (MG-A ve MG-B) sahiptir; yaklaşık 112 km/s üzeri hızlarda aktarma modu değiştirir, her iki motorun devri yaklaşık yarıya düşer ve böylece iki motor da derin alan zayıflatma bölgesinden çıkarılır. Bu geçişle yüksek hız kayıplarının yüzde 10-15'i geri kazanılır. Günümüz üreticilerinin çoğu bu karmaşayı kabul etmez: tek redüksiyon artı kalıcı mıknatıslı ya da asenkron motor, hâkim mimaridir ve alan zayıflatma kaybı, basitliğin bedeli olarak ödenir.
Yüksek Hızdaki Menzil Kaybının İki Kaynağı
Elektrikli araçların yüksek hızda menzil kaybetmesinin yalnız bir kısmı motordan gelir. Aerodinamik direnç, hızın kübüyle ölçeklenir: 0,29 sürtünme katsayılı ve yaklaşık 2,27 m² ön alanlı bir araç için 105 km/s hızda yalnızca hava sürüklemesi kabaca 20 kW güç ister; toplam yol yükü 23-25 kW bandına çıkar. Motor kaynaklı verim düşüşü bu tabloyun üzerine eklenir. Yani yüksek hızdaki tüketim artışının bir bölümü fiziksel olarak kaçınılmaz olan direnç küp yasasından, bir bölümü ise alan zayıflatma bölgesindeki kayıplardan kaynaklanır; ikisini birbirine karıştırmak, sorunu yanlış teşhis etmektir.
Riskler ve Tasarım Sınırları
Alan zayıflatma, motor ve kontrolcü limitleri içinde kaldığı sürece güvenli ve rutin bir çalışma modudur; ancak üç ciddi sınır taşır. Birincisi termal yüktür: tork üretmeyen d-ekseni akımı saf bakır kaybı olarak sarımları ve güç kademesini ısıtır; bu yüzden soğutma kapasitesi ve termal derating devreye girer. İkincisi, kalıcı mıknatıslı motorlarda demanyetizasyon riskidir: çok yüksek veya mıknatıslar sıcakken uygulanan güçlü negatif d-ekseni akımı, mıknatıslarda kalıcı hasar bırakabilir; akım limitleri mıknatıs sıcaklığına göre konumlandırılır. Üçüncüsü gerilim sıçramasıdır: yüksek devirde d-ekseni akım kontrolü kaybedilirse, rotorun hâlâ ürettiği akı, DC bara değerini aşan bir gerilim yükselmesi yaratabilir; özellikle barası boşaltılarak değiştirilen batarya sistemlerinde bu gerçek bir arıza modudur.
Donanım değişikliği yapmadan, yalnızca kontrolcü yazılımıyla daha geniş bir alan zayıflatma kullanımı çoğu zaman mümkündür; koşul, akım limitinin ve soğutmanın yeterli olmasıdır. Batarya gerilimi yükseltilemiyorsa mühendisin elindeki alternatifler bellidir: daha yüksek nominal devirli ya da farklı sarımlı bir motor, daha yüksek DC bara gerilimi (örneğin 800V mimarisi) ya da farklı oranlı bir aktarma. Elektrikli araçların üst hızının neden görece düşük olduğunu da bu çerçeve açıklar: üst hız, motorun maksimum devriyle ve geri EMK'nın gerilim limitiyle tanımlanır.
Kısa Cevap: Güç Neden Kaybolur?
Elektrikli motorlar yüksek devirde güç kaybeder çünkü geri EMK, invertörün sağlayabildiği gerilim sınırına dayandığında kontrolcü, motorun manyetik akısını azaltmak zorunda kalır; azalan akı aynı akım karşılığında daha az tork üretir ve akım bütçesinin bir kısmı tork yerine akıyı bastırmaya harcanır. Sonuç, torkun hızla yaklaşık ters orantılı düşüşü ve derin alan zayıflatmada gücün de erimesidir. Bu bir kusur değil, tek vitesle 0'dan maksimum hıza kadar çalışabilen bir sistemin ödediği doğal bedeldir; tasarımcının işi, tork yoğunluğu ile yüksek hız verimi arasında bu bedeli en aza indirecek dengeyi kurmaktır.
Kaynaklar
- Field Weakening Explained: When Your Motor Needs It - DMC
- Field-Weakening Control - MATLAB & Simulink
- Field Weakening in VFDs: V/Hz Control and Motor Efficiency
- Electric Vehicle Motor Torque and Power Curves
- Understanding Motor Torque-Speed and Efficiency Curves
- Multi-Physics Comparison of Surface-Mounted and Interior PM Motors - MDPI
- Review of Field Weakening Control Strategies - IEEE
- Hybridisation ratio for hybrid excitation synchronous motors - IET
- EV Design Considerations: Acceleration & Top Speed - Delta Q
- Field Weakening: What, How, and Why to do It