Pourquoi les moteurs électriques perdent-ils de la puissance à haut régime ?
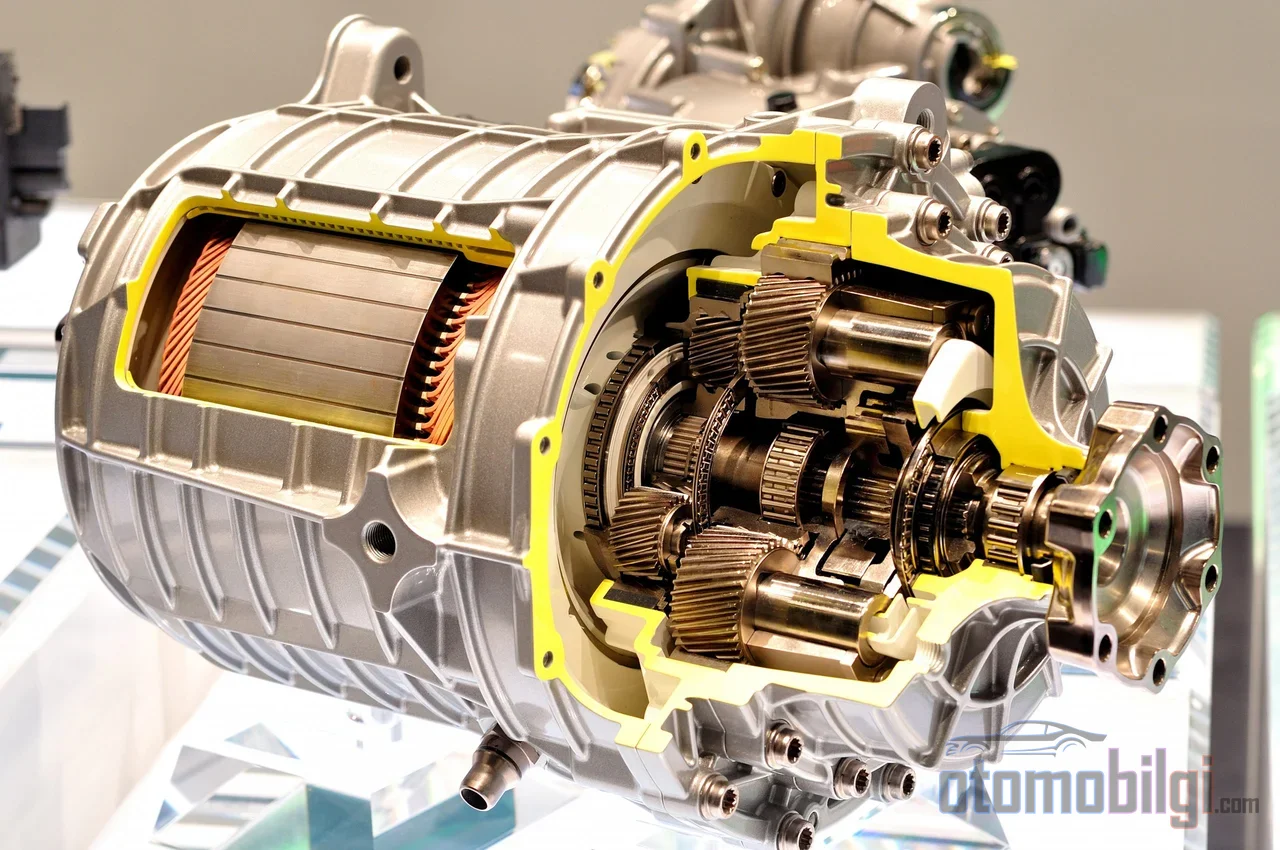
Quiconque observe la courbe d'acceleration d'un vehicule electrique rencontre le meme tableau surprenant : le moteur delivre son couple maximal a bas regime, la courbe de puissance grimpe rapidement et, a partir d'un certain point, le couple commence a chuter brutalement. Sur un moteur a combustion interne, un rapport de boite intervient, mais le moteur electrique continue de tourner sur un seul rapport. Alors pourquoi le meme moteur, connecte a la meme batterie et avec la pedale d'accelateur totalement enfoncee, produit-il de moins en moins de puissance a haut regime ? La reponse n'est ni une panne ni une restriction logicielle, c'est directement la physique electromagnetique : en tournant, le moteur genere en son sein une tension et, lorsque cette tension atteint la ressource dont dispose l'onduleur, le systeme est oblige de sacrifier du couple pour acheter de la vitesse. Sur cette page, nous expliquons pas a pas le mecanisme de cet echange, autrement dit de la zone de decluxage.
La force contre-electromotrice : l'ennemi produit par le moteur lui-meme
Chaque moteur electrique en rotation genere une tension qui s'oppose a la tension qui l'alimente : la force electromotrice inverse, en abrege FCEM. Cette tension augmente proportionnellement au regime et se multiplie par le flux magnetique du moteur. A bas regime, aucun probleme ; l'onduleur convertit la tension du bus DC de la batterie en la tension de phase dont le moteur a besoin, selon une methode appropriee, et oriente le courant sans difficulte.
Le probleme commence des que le moteur atteint sa vitesse de base. La vitesse de base est le regime auquel la FCEM atteint la tension maximale que le controleur peut fournir depuis le bus DC. En modulation lineaire, la tension de phase maximale que l'onduleur peut appliquer au moteur est approximativement egale a la tension du bus DC divisee par racine de trois ; une fois ce point atteint, il ne reste plus a l'onduleur aucune marge de tension a repartir entre les phases. Pour imposer un courant aux enroulements, la tension appliquee doit depasser la FCEM ; a mesure que cette marge tend vers zero, le controleur devient incapable d'orienter le courant et l'augmentation de vitesse se heurte a une limite naturelle.
A ce stade, le controleur a deux options : soit figer le regime a la vitesse de base, soit reduire le flux pour ralentir la croissance de la FCEM. La seconde voie est precisement la technique connue sous le nom de decluxage.
Comment fonctionne le decluxage et pourquoi reduit-il le couple ?
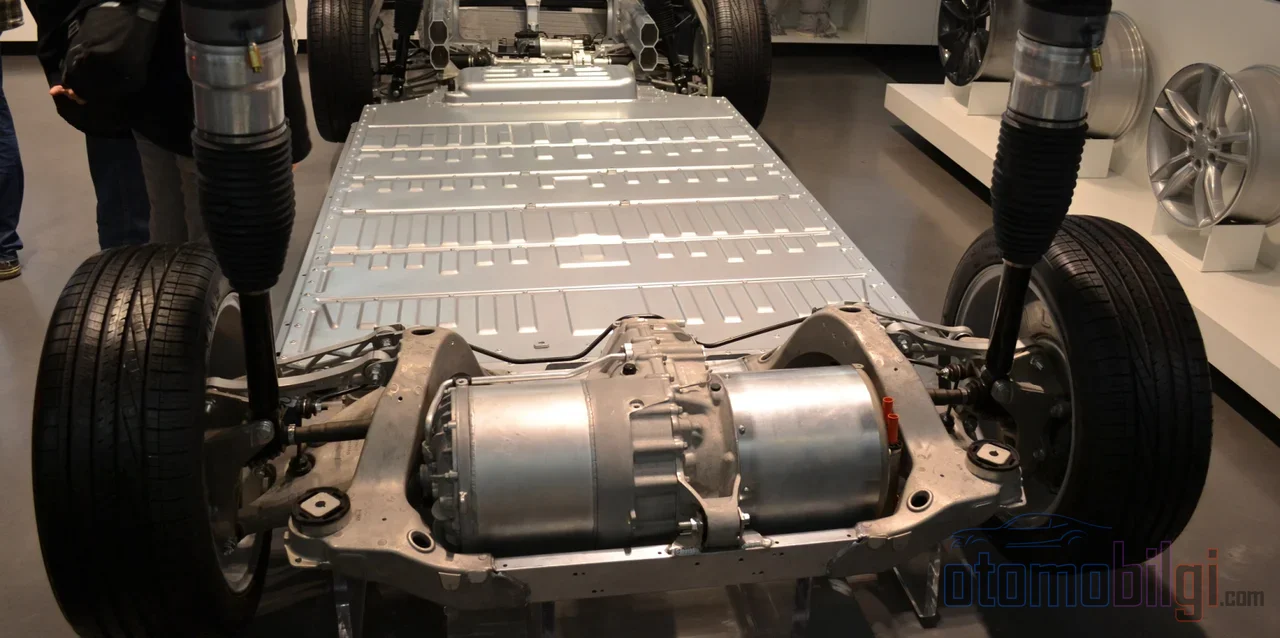
La logique du decluxage est simple : puisque la FCEM est proportionnelle au flux comme au regime, si vous reduisez le flux lorsque le regime augmente, la tension reste constante et le moteur peut tourner plus vite. Dans les moteurs synchrones a aimants permanents, cela se fait en injectant un courant negatif sur l'axe d dans les enroulements ; ce courant compense partiellement le flux fixe des aimants du rotor et reduit le flux effectif.
Mais le prix a payer est ineluctable. Le couple est le produit du flux par le courant producteur de couple ; quand vous divisez le flux par deux, vous obtenez la moitie du couple avec le meme courant. De plus, le courant du stator est limite par la limite de courant de l'onduleur, et une partie de ce budget est desormais consacree a supprimer le flux magnetique plutot qu'a produire du couple. En decluxage profond, a mesure que l'on approche des regimes maximaux, tout le courant est devoye au decluxage et le couple tend vers zero ; meme la puissance s'effondre, inversement proportionnelle au carre de la vitesse. C'est un compromis délibéré effectué par le contrôleur moteur entre vitesse et couple, et non une perte de capacité.
Points clés
- Dans un moteur de traction automobile typique, la vitesse de base se situe entre 2 500 et 3 500 tr/min et le régime maximal entre 10 000 et 12 000 tr/min.
- À vitesse autoroutière, le moteur tourne généralement autour de 6 000-8 000 tr/min, c'est-à-dire dans la zone de défluxage.
- De la vitesse de base à la vitesse maximale, le rendement du moteur et de l'onduleur peut chuter de 5 à 15 points.
- Pour les véhicules électriques de tourisme, l'objectif du rapport vitesse/puissance constante est d'environ 4:1 à 5:1.
Comment la courbe de puissance se divise-t-elle en trois zones ?
La performance d'un moteur électrique se divise en trois zones caractéristiques sur l'axe des régimes, et des lois physiques différentes s'appliquent dans chacune d'elles.
- Zone de couple constant (sous la vitesse de base) : Le rapport tension/vitesse est maintenu constant, le flux reste constant et le moteur produit son couple maximal. La puissance augmente de façon linéaire, proportionnellement à la vitesse.
- Zone de puissance constante (défluxage) : Le flux diminue approximativement en inverse de la vitesse, et le couple diminue dans la même proportion ; leur produit, la puissance, reste grossièrement constant. Cependant, cette constance n'est pas parfaite car les pertes augmentent.
- Défluxage profond : À l'approche du régime maximal, le flux et le couple tombent à des niveaux très bas ; la puissance commence également à chuter en raison inverse du carré de la vitesse.
Pourquoi le rendement diminue-t-il au-delà de la vitesse de base ? Parce qu'un courant plus élevé est nécessaire pour produire le même couple : une augmentation des pertes cuivre et des pertes de commutation et de conduction signifie moins de puissance mécanique par ampère. Par exemple, dans un moteur de traction de 80 kW, la vitesse de base se situe généralement dans une plage de 2 500-3 500 tr/min, tandis que le régime maximal atteint 10 000-12 000 tr/min ; la perte de rendement entre ces deux points peut atteindre 5 à 15 points. À vitesse autoroutière, dans un véhicule à réduction simple, le moteur tourne typiquement à 6 000-8 000 tr/min ; autrement dit, la conduite autoroutière est en grande partie un travail effectué dans la zone de défluxage.
Comment les différents types de moteurs se comportent-ils dans cette zone ?
Le prix du défluxage n'est pas payé au même degré par chaque type de moteur. Les trois principales technologies de moteurs de traction se distinguent nettement dans cette zone.
| Type de moteur | Capacité de défluxage | Rendement de crête | Rendement à haute vitesse | Remarque |
|---|---|---|---|---|
| À aimants permanents (PM) | Limitée | 95-97 % | Faible | Le flux magnétique est constant et doit être surmonté |
| Asynchrone | Bonne | 94-96 % | Meilleure | Le flux est naturellement contrôlé par la fréquence de glissement |
| Synchrone à excitation (rotor bobiné) | Excellente | 94-96 % | La meilleure | Le flux est activement réduit par le courant d'excitation |
La force des moteurs à aimants permanents est aussi leur faiblesse : le flux du rotor étant constant, ils offrent une densité de couple inégalée à bas régime, mais à haut régime le contrôleur doit continuellement supprimer ce flux constant. Dans un moteur asynchrone, le flux est induit par la fréquence de glissement ; lorsque vous réduisez le flux de magnétisation, le flux du rotor diminue naturellement, ce qui offre une carte de rendement plus large et plus plate dans la zone de puissance constante. Le moteur synchrone à excitation, quant à lui, gère le flux du rotor par un courant d'excitation distinct ; la capacité de réduction active du champ fait de lui le meilleur des trois en matière de performances à haute vitesse, au prix du coût et de la complexité apportés par les systèmes à balais ou à excitation rotative.
Distinction entre IPM et SPM
Les moteurs à aimants permanents se subdivisent eux-mêmes en plusieurs catégories. Face au design SPM (aimants en surface), où les aimants sont montés sur la surface du rotor, la structure IPM (aimants intégrés), où les aimants sont encastrés dans le corps du rotor, offre une meilleure plage de puissance constante et un comportement de défluxage plus contrôlable. Lorsqu'on vise une large plage de vitesses, le choix de conception penche le plus souvent en faveur de l'IPM ; côté contrôle, la manipulation séparée des courants des axes d et q via l'onduleur est la méthode standard pour compenser le flux magnétique. Sous la vitesse de base, la stratégie de couple maximal par ampère (MTPA) entre en jeu, et en défluxage profond, c'est la stratégie de couple maximal par volt (MTPV) qui s'applique ; les points de fonctionnement sont déterminés à l'intersection de l'ellipse de limite de tension et du cercle de limite de courant.
Qu'est-ce que cela signifie dans les véhicules réels ?
Quelques exemples concrets éclairent la manière dont la physique se répercute sur la route. Le moteur EM57 de la Nissan Leaf fonctionne avec une réduction fixe de 7,94:1 et entre en défluxage au-delà d'environ 56-72 km/h ; lorsqu'il progresse vers la zone de défluxage profond au-delà de 112 km/h, pour chaque km/h supplémentaire, le courant de suppression de flux augmente plus vite que la puissance envoyée à la roue. La Tesla Model S à moteur asynchrone dispose d'une transmission à réduction unique de 9,73:1 ; le caractère plus équilibré du moteur asynchrone dans cette zone, combiné à une carrosserie à faible coefficient de traînée et à une grande batterie, rend la sanction autoroutière moins ressentie.
L'exemple le plus instructif est peut-être la Chevrolet Volt. Le système de transmission Voltec possède deux machines (MG-A et MG-B) fonctionnant via un train d'engrenages planétaires ; au-delà d'environ 112 km/h, le mode de transmission change, le régime des deux moteurs chute d'environ moitié, sortant ainsi les deux moteurs de la zone de défluxage profond. Cette transition permet de récupérer 10 à 15 pour cent des pertes à haute vitesse. La plupart des constructeurs actuels n'acceptent pas cette complexité : une réduction unique associée à un moteur à aimants permanents ou asynchrone est l'architecture dominante, et la perte de défluxage est payée comme le prix de la simplicité.
Les deux sources de la perte d'autonomie à haute vitesse
Seule une partie de la perte d'autonomie des véhicules électriques à haute vitesse provient du moteur. La résistance aérodynamique évolue avec le cube de la vitesse : pour un véhicule avec un coefficient de traînée de 0,29 et une surface frontale d'environ 2,27 m², la seule résistance de l'air à 105 km/h requiert environ 20 kW de puissance ; la charge totale sur la route monte à une plage de 23-25 kW. La baisse de rendement liée au moteur s'ajoute à ce tableau. Ainsi, une partie de l'augmentation de consommation à haute vitesse provient physiquement de l'inévitable loi du cube de la résistance, et une autre partie des pertes dans la zone de défluxage ; confondre les deux, c'est poser un mauvais diagnostic.
Risques et limites de conception
L'affaiblissement de champ est un mode de fonctionnement sûr et routine tant qu'il reste dans les limites du moteur et du contrôleur ; mais il comporte trois limites sérieuses. La première est la charge thermique : le courant d'axe d, qui ne produit pas de couple, chauffe les enroulements et l'étage de puissance sous forme de pertes cuivre pures ; c'est pourquoi la capacité de refroidissement et le déclassement thermique entrent en jeu. La deuxième est le risque de démagnétisation dans les moteurs à aimants permanents : un fort courant négatif d'axe d, appliqué de façon excessive ou lorsque les aimants sont chauds, peut endommager les aimants de façon permanente ; les limites de courant sont positionnées en fonction de la température des aimants. La troisième est le saut de tension : si le contrôle du courant d'axe d est perdu à haut régime, le flux que le rotor produit encore peut créer une surtension dépassant la valeur du bus DC ; c'est un mode de défaillance bien réel, notamment dans les systèmes de batterie remplacés en déchargeant le bus.
Utiliser un affaiblissement de champ plus étendu, sans modification du matériel, uniquement via le logiciel du contrôleur, est souvent possible ; la condition est que la limite de courant et le refroidissement soient suffisants. Si la tension de la batterie ne peut pas être augmentée, les alternatives à la disposition de l'ingénieur sont claires : un moteur au régime nominal plus élevé ou à enroulement différent, une tension de bus DC plus élevée (par exemple une architecture 800V) ou une transmission à rapport différent. Ce cadre explique aussi pourquoi la vitesse maximale des véhicules électriques est relativement basse : la vitesse maximale est définie par le régime maximal du moteur et par la limite de tension imposée par la force contre-électromotrice.
Réponse courte : Pourquoi la puissance se perd-elle ?
Les moteurs électriques perdent de la puissance à haut régime car, lorsque la force contre-électromotrice atteint la limite de tension que l'onduleur peut fournir, le contrôleur est contraint de réduire le flux magnétique du moteur ; un flux réduit produit moins de couple pour le même courant, et une partie du budget de courant est consacrée à supprimer le flux plutôt qu'à produire du couple. Le résultat est une chute du couple approximativement inversement proportionnelle à la vitesse, et, en affaiblissement de champ profond, une érosion de la puissance elle-même. Ce n'est pas un défaut, mais le prix naturel que paie un système capable de fonctionner en une seule vitesse de 0 à la vitesse maximale ; le travail du concepteur est d'établir l'équilibre qui minimise ce prix entre la densité de couple et le rendement à haute vitesse.
Sources
- Field Weakening Explained: When Your Motor Needs It - DMC
- Field-Weakening Control - MATLAB & Simulink
- Field Weakening in VFDs: V/Hz Control and Motor Efficiency
- Electric Vehicle Motor Torque and Power Curves
- Understanding Motor Torque-Speed and Efficiency Curves
- Multi-Physics Comparison of Surface-Mounted and Interior PM Motors - MDPI
- Review of Field Weakening Control Strategies - IEEE
- Hybridisation ratio for hybrid excitation synchronous motors - IET
- EV Design Considerations: Acceleration & Top Speed - Delta Q
- Field Weakening: What, How, and Why to do It