Почему электромоторы теряют мощность на высоких оборотах?
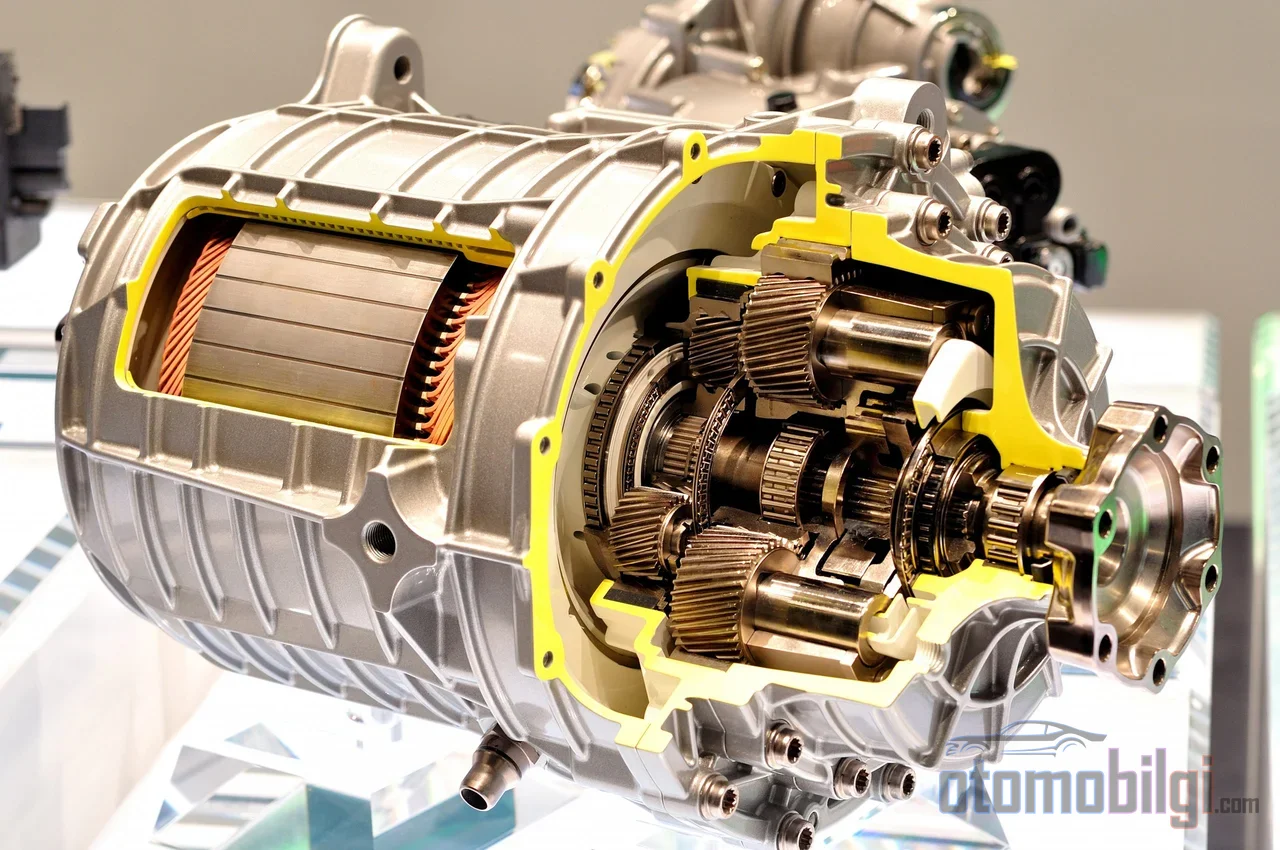
Каждый, кто смотрит на график разгона электромобиля, сталкивается с одной и той же удивительной картиной: двигатель выдает полный крутящий момент на низких оборотах, кривая мощности быстро растет, а после определенной точки крутящий момент начинает резко падать. В двигателе внутреннего сгорания вступает в действие ступень коробки передач, однако электродвигатель продолжает вращаться с одной единственной передачей. Так почему же тот же двигатель, подключенный к той же батарее при полностью нажатой педали газа, производит все меньше мощности на высоких оборотах? Ответ - не неисправность и не программное ограничение, а чисто электромагнитная физика: при вращении двигатель вырабатывает напряжение внутри самого себя, и когда это напряжение упирается в ресурс, которым располагает инвертор, системе приходится жертвовать крутящим моментом, чтобы купить скорость. На этой странице мы шаг за шагом раскрываем механизм этого компромисса, то есть области ослабления поля.
Противо-ЭДС: Враг, Созданный Самим Двигателем
Каждый вращающийся электродвигатель вырабатывает напряжение, противостоящее напряжению, которое его питает: противоэлектродвижущую силу, сокращенно противо-ЭДС. Это напряжение возрастает прямо пропорционально оборотам и умножается на магнитный поток двигателя. На низких оборотах проблемы нет: инвертор с подходящим методом преобразует напряжение DC-шины батареи в фазное напряжение, необходимое двигателю, и легко направляет ток.
Проблема начинается в тот момент, когда двигатель достигает базовой скорости. Базовая скорость - это обороты, при которых противо-ЭДС достигает максимального напряжения, которое контроллер может получить от DC-шины. При линейной модуляции максимальное фазное напряжение, которое инвертор может приложить к двигателю, примерно равно напряжению DC-шины, деленному на корень из трех; в этой точке у инвертора не остается запаса напряжения для манипуляций между фазами. Чтобы навязать ток обмоткам, приложенное напряжение должно превышать противо-ЭДС; по мере приближения разницы к нулю контроллер теряет возможность направлять ток, и рост скорости упирается в естественный предел.
В этот момент у контроллера есть два варианта: либо заморозить обороты на базовой скорости, либо уменьшить поток, замедлив рост противо-ЭДС. Второй путь - это и есть техника, известная как ослабление поля.
Как Работает Ослабление Поля и Почему Оно Снижает Крутящий Момент?
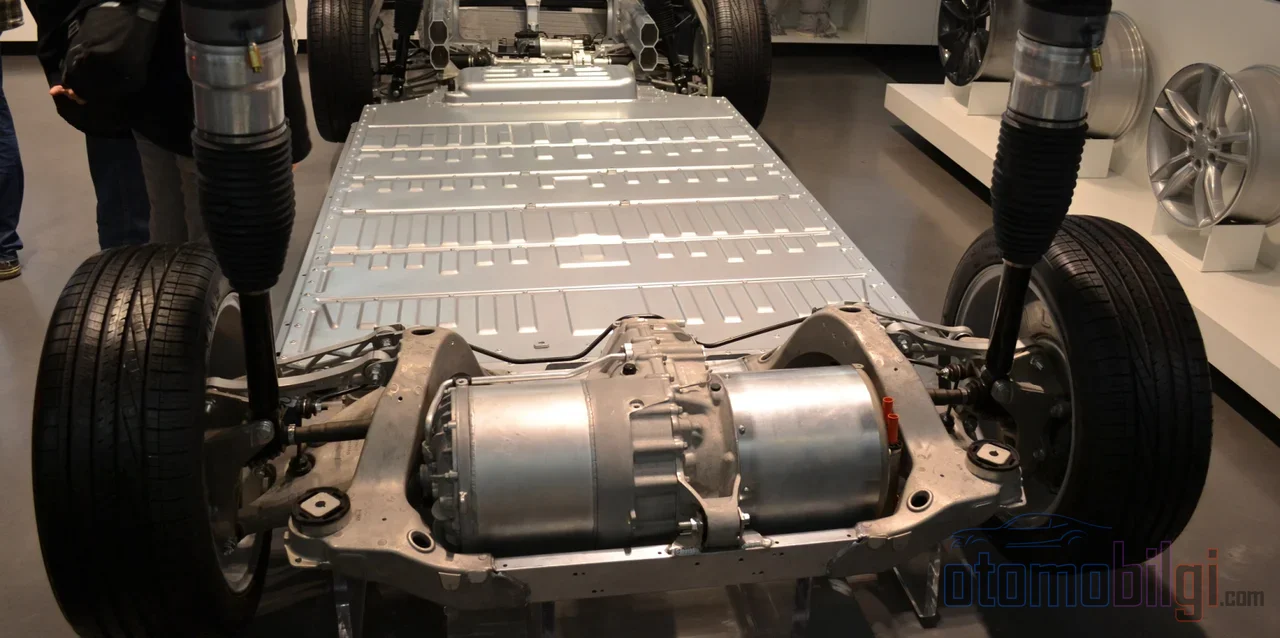
Логика ослабления поля проста: поскольку противо-ЭДС пропорциональна и потоку, и оборотам, при увеличении оборотов достаточно уменьшить поток - напряжение остается постоянным, и двигатель может вращаться быстрее. В синхронных двигателях с постоянными магнитами это достигается путем впрыска отрицательного тока по d-оси в обмотки; этот ток частично компенсирует постоянный магнитный поток ротора и снижает эффективный поток.
А вот расплата неизбежна. Крутящий момент - это произведение потока на ток, создающий момент; уменьшив поток вдвое, вы получаете вдвое меньший крутящий момент при том же токе. Более того, ток статора ограничен пределом тока инвертора, и часть этого бюджета теперь тратится не на создание крутящего момента, а на подавление магнитного потока. При глубоком ослаблении поля, по мере приближения к максимальным оборотам, весь ток уходит на ослабление поля, а крутящий момент стремится к нулю; мощность даже обрушивается обратно пропорционально квадрату скорости. Это сознательный компромисс между скоростью и крутящим моментом, который делает контроллер двигателя, а не потеря возможностей.
Основные моменты
- В типичном автомобильном тяговом двигателе базовая скорость составляет 2 500-3 500 об/мин, максимальные обороты - 10 000-12 000 об/мин.
- На скоростях шоссе двигатель обычно вращается в районе 6 000-8 000 об/мин, то есть находится внутри зоны ослабления поля.
- От базовой скорости до максимальной КПД двигателя и инвертора может снизиться на 5-15 пунктов.
- Для легковых электромобилей целевое отношение мощности к скорости постоянной мощности составляет примерно 4:1 до 5:1.
Как кривая мощности делится на три области?
Производительность электродвигателя делится на оси оборотов на три характерные области, и в каждой действуют разные физические законы.
- Область постоянного момента (ниже базовой скорости): Отношение напряжения к скорости поддерживается постоянным, поток остаётся неизменным, и двигатель выдаёт полный момент. Мощность линейно растёт прямо пропорционально скорости.
- Область постоянной мощности (ослабление поля): Поток падает примерно обратно пропорционально скорости, момент снижается в той же пропорции; их произведение - мощность - остаётся приблизительно постоянным. Однако эта постоянство не безупречно, поскольку потери растут.
- Глубокое ослабление поля: При приближении к максимальным оборотам поток и момент опускаются до очень низких уровней; мощность тоже начинает падать обратно пропорционально квадрату скорости.
Почему КПД снижается выше базовой скорости? Потому что для создания того же момента требуется более высокий ток: возрастающие потери в меди, увеличивающиеся потери на коммутацию и передачу означают меньше механической мощности на ампер. Например, в тяговом двигателе мощностью 80 кВт базовая скорость обычно находится в диапазоне 2 500-3 500 об/мин, а максимальные обороты достигают 10 000-12 000 об/мин; потеря КПД между этими двумя точками может достигать 5-15 пунктов. На скоростях шоссе в автомобиле с одноступенчатой трансмиссией двигатель обычно вращается при 6 000-8 000 об/мин; то есть движение по шоссе - это работа, в основном выполняемая в зоне ослабления поля.
Как ведут себя в этой области разные типы двигателей?
Цена ослабления поля не одинакова для всех типов двигателей. Три основные технологии тяговых двигателей заметно различаются в этой области.
| Тип двигателя | Способность к ослаблению поля | Пиковый КПД | КПД на высокой скорости | Примечание |
|---|---|---|---|---|
| С постоянными магнитами (PM) | Ограниченная | 95-97% | Низкий | Магнитный поток постоянен, его приходится преодолевать |
| Асинхронный | Хорошая | 94-96% | Лучше | Поток естественным образом управляется частотой скольжения |
| Синхронный с возбуждением (ротор с обмоткой) | Отличная | 94-96% | Наилучший | Поток активно снижается током возбуждения |
Сила двигателей с постоянными магнитами одновременно является их слабостью: поскольку поток ротора постоянен, на низких оборотах они предлагают непревзойдённую плотность момента, но на высоких оборотах контроллер вынужден постоянно подавлять этот постоянный поток. В асинхронном двигателе поток наводится через частоту скольжения; когда вы уменьшаете намагничивающий поток, поток ротора естественно падает, поэтому в области постоянной мощности он предлагает более широкую и более плоскую карту КПД. Синхронный двигатель с возбуждением управляет потоком ротора отдельным током возбуждения; поскольку он способен активно ограничивать поле, эффективность на высокой скорости - лучшая из трёх, а платой за это являются затраты и сложность, привносимые щёточными или вращающимися контактными системами.
Различие между IPM и SPM
Магнитные двигатели с постоянными магнитами также делятся на подтипы. В конструкции SPM (с поверхностными магнитами), где магниты крепятся на поверхности ротора, в противоположность ей, конструкция IPM (со встроенными магнитами), где магниты утоплены внутрь корпуса ротора, предлагает лучший диапазон постоянной мощности и более контролируемое поведение ослабления поля. Когда ставится цель достичь широкого диапазона скоростей, выбор конструкции чаще склоняется в пользу IPM; со стороны же управления стандартным способом компенсации магнитного потока является раздельное манипулирование токами по осям d и q через инвертор. Ниже базовой скорости применяется стратегия максимального момента на ампер (MTPA), а при глубоком ослаблении поля - стратегия максимального момента на вольт (MTPV); рабочие точки определяются на пересечении эллипса ограничения напряжения и окружности ограничения тока.
Что это означает на реальных автомобилях?
Несколько конкретных примеров проясняют, как физика отражается на дороге. Двигатель EM57 автомобиля Nissan Leaf работает с постоянным редуктором 7,94:1 и переходит в режим ослабления поля на скоростях выше примерно 56-72 км/ч; по мере продвижения в зону глубокого ослабления поля на скоростях выше 112 км/ч ток подавления потока растёт быстрее, чем мощность, идущая на колёса, на каждый дополнительный км/ч скорости. Tesla Model S с асинхронным двигателем имеет односкоростную трансмиссию с редуктором 9,73:1; более сбалансированный характер асинхронного двигателя в этой зоне в сочетании с кузовом с низким коэффициентом трения и большой батареей делает «штраф» на автомагистрали менее ощутимым.
Пожалуй, самым поучительным примером является Chevrolet Volt. Трансмиссия Voltec имеет две машины (MG-A и MG-B), работающие через планетарный зубчатый механизм; на скоростях выше примерно 112 км/ч режим трансмиссии меняется, обороты обоих двигателей падают примерно вдвое, и таким образом оба двигателя выводятся из зоны глубокого ослабления поля. С этим переходом восстанавливается от 10 до 15 процентов потерь на высокой скорости. Большинство современных производителей не принимают эту сложность: господствующей архитектурой является один редуктор плюс двигатель с постоянными магнитами или асинхронный двигатель, а потери на ослабление поля оплачиваются как цена простоты.
Два источника потери запаса хода на высокой скорости
Лишь часть потери запаса хода электромобилей на высокой скорости приходится на двигатель. Аэродинамическое сопротивление масштабируется с кубом скорости: для автомобиля с коэффициентом трения 0,29 и лобовой площадью около 2,27 м² на скорости 105 км/ч одно лишь сопротивление воздуха требует примерно 20 кВт мощности; суммарная дорожная нагрузка возрастает до диапазона 23-25 кВт. К этому добавляется вызванное двигателем падение эффективности. Иными словами, часть роста потребления на высокой скорости физически неизбежна из-за кубического закона сопротивления, а часть обусловлена потерями в зоне ослабления поля; смешивать эти два фактора - значит неверно диагностировать проблему.
Риски и границы проектирования
Ослабление поля является безопасным и рутинным режимом работы, пока остаётся в пределах ограничений двигателя и контроллера; однако оно несёт три серьёзных ограничения. Первое - тепловая нагрузка: ток по оси d, не создающий крутящего момента, представляет собой чистые потери в меди, нагревающие обмотки и силовой каскад; поэтому вступают в дело охлаждающая способность и тепловое снижение мощности. Второе - в двигателях с постоянными магнитами это риск размагничивания: слишком сильный отрицательный ток по оси d, приложенный при высокой температуре магнитов или к горячим магнитам, может нанести им необратимый ущерб; пределы тока устанавливаются в зависимости от температуры магнитов. Третье - скачок напряжения: если на высоких оборотах утрачивается контроль тока по оси d, поток, который ротор всё ещё генерирует, может вызвать повышение напряжения, превышающее значение шины постоянного тока; в аккумуляторных системах, заменённых с разряженной шиной, это реальный режим отказа.
Без изменения аппаратной части более широкое использование ослабления поля зачастую возможно лишь с помощью программного обеспечения контроллера; условие - достаточность предела тока и охлаждения. Если напряжение батареи повысить нельзя, альтернативы у инженера очевидны: двигатель с более высокими номинальными оборотами или иной обмоткой, более высокое напряжение шины постоянного тока (например, архитектура 800V) либо трансмиссия с другим передаточным отношением. Этот же контекст объясняет, почему максимальная скорость электромобилей сравнительно невелика: максимальная скорость определяется максимальными оборотами двигателя и пределом напряжения, задаваемым обратной ЭДС.
Краткий ответ: Почему теряется мощность?
Электродвигатели теряют мощность на высоких оборотах, потому что когда обратная ЭДС упирается в предел напряжения, который может обеспечить инвертор, контроллер вынужден уменьшать магнитный поток двигателя; уменьшенный поток создаёт меньший крутящий момент при том же токе, а часть токового бюджета расходуется не на крутящий момент, а на подавление потока. В результате крутящий момент падает примерно обратно пропорционально скорости, а при глубоком ослаблении поля тает и мощность. Это не недостаток, а естественная цена системы, способной работать на одной передаче от 0 до максимальной скорости; задача конструктора - найти баланс между плотностью крутящего момента и эффективностью на высокой скорости, сводящий эту цену к минимуму.
Источники
- Field Weakening Explained: When Your Motor Needs It - DMC
- Field-Weakening Control - MATLAB & Simulink
- Field Weakening in VFDs: V/Hz Control and Motor Efficiency
- Electric Vehicle Motor Torque and Power Curves
- Understanding Motor Torque-Speed and Efficiency Curves
- Multi-Physics Comparison of Surface-Mounted and Interior PM Motors - MDPI
- Review of Field Weakening Control Strategies - IEEE
- Hybridisation ratio for hybrid excitation synchronous motors - IET
- EV Design Considerations: Acceleration & Top Speed - Delta Q
- Field Weakening: What, How, and Why to do It