รีโซลเวอร์ (Resolver) คืออะไร? มอเตอร์ไฟฟ้ารู้ตำแหน่งของตัวเองได้จากที่ใด?
แชร์หน้านี้
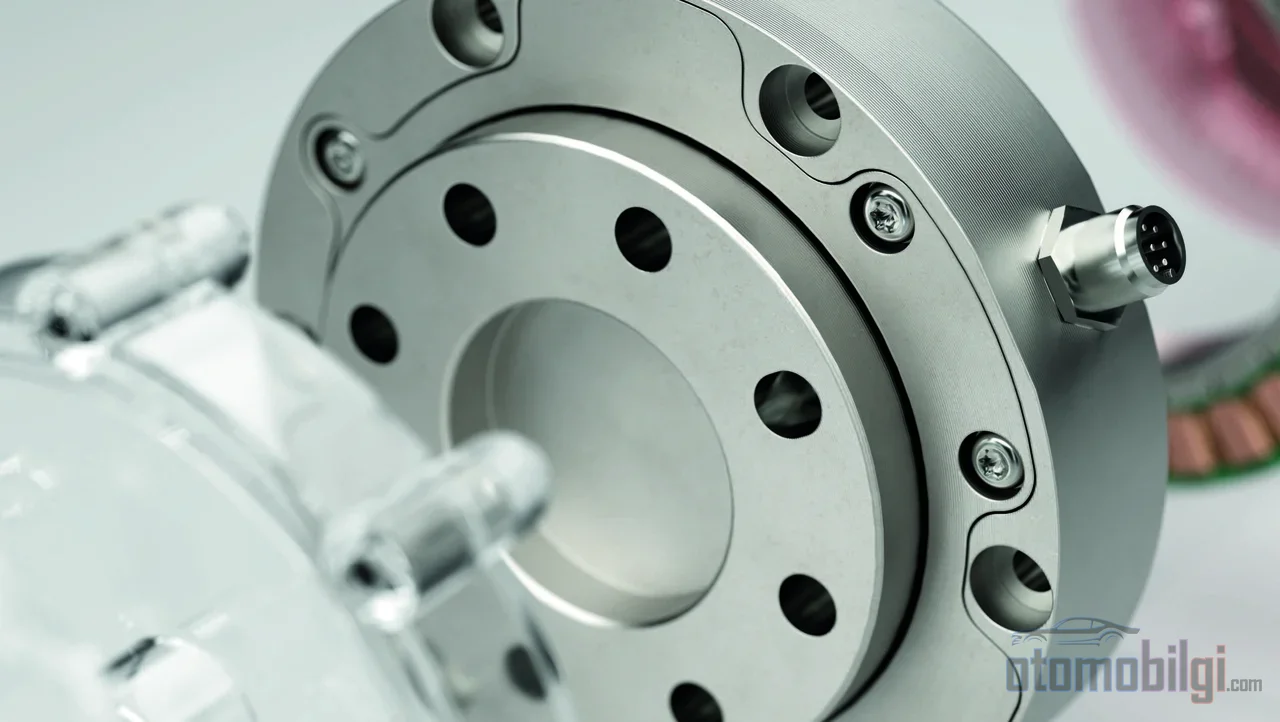
รีโซลเวอร์เป็นเซนเซอร์ตำแหน่งแบบเหนี่ยวนำที่ทำงานตามหลักการของหม้อแปลง ใช้วัดตำแหน่งเชิงมุมชั่วขณะของโรเตอร์ในมอเตอร์ไฟฟ้า อินเวอร์เตอร์สามารถสร้างแรงบิดได้โดยรักษาสนามแม่เหล็กของสเตเตอร์ให้อยู่หน้าโรเตอร์ 90 องศา ซึ่งจำเป็นต้องรู้ตำแหน่งของโรเตอร์เสียก่อน และรีโซลเวอร์คือตัวที่ให้ข้อมูลนี้ มันทำหน้าที่เดียวกับเซนเซอร์ Hall และเอนโคเดอร์ แต่ความทนทานต่ออุณหภูมิและการสั่นสะเทือนทำให้มันเป็นตัวเลือกมาตรฐานสำหรับมอเตอร์ของยานยนต์ไฟฟ้า
จุดเด่น
- รีโซลเวอร์เป็นเซนเซอร์ตำแหน่งแบบแอนะล็อกที่ทำงานด้วยหลักการเหนี่ยวนำเดียวกันกับหม้อแปลง
- ความถี่การกระตุ้นโดยทั่วไปอยู่ที่ประมาณ 2 kHz ในงานด้านการบินอาจสูงถึง 10 kHz
- รีโซลเวอร์สามารถทำงานได้ถึง 210 °C ในขณะที่เอนโคเดอร์มักจำกัดอยู่ที่ 120 °C
- รีโซลเวอร์แบบสองขั้วสามารถบรรลุความแม่นยำเชิงมุมที่ ±5 ลิปดา
- อาการขัดข้อง: ไม่มีแรงบิดแม้กดคันเร่ง ความเร็วไม่คงที่ และการสั่นสะเทือนผิดปกติ
รีโซลเวอร์คืออะไรและทำงานอย่างไร?
แก่นแท้แล้ว รีโซลเวอร์คือหม้อแปลงไฟฟ้าแบบหมุนได้ มันถูกติดตั้งโดยตรงบนเพลาของมอเตอร์ไฟฟ้า โดยตำแหน่งของโรเตอร์ในรีโซลเวอร์จะสอดคล้องกับตำแหน่งเชิงมุมในมอเตอร์อย่างตรงทั้งหมด หลักฟิสิกส์ก็ไม่ต่างจากหม้อแปลงไฟฟ้าตามบ้าน: สัญญาณกระตุ้นคลื่นไซน์ความถี่สูงจะถูกจ่ายให้กับขดลวดปฐมภูมิบนสเตเตอร์ และสัญญาณนี้จะถูกส่งผ่านการเหนี่ยวนำไปยังโรเตอร์โลหะที่หมุนอยู่ จุดสำคัญคือ การเชื่อมโยงเชิงเหนี่ยวนำระหว่างขดลวดกับโรเตอร์โลหะที่ผ่านการขึ้นรูปจะเปลี่ยนแปลงตามมุมของโรเตอร์
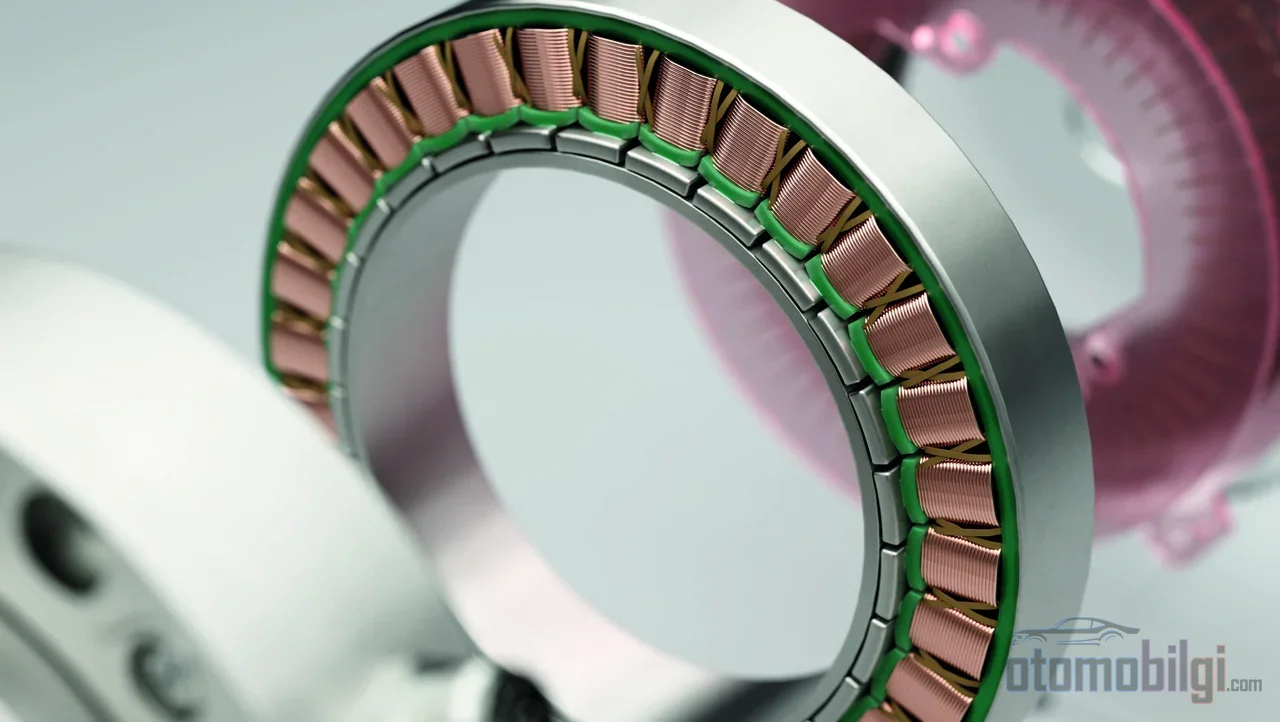
ในรีโซลเวอร์แบบทั่วไป คือแบบไม่ใช้แปรงไฟฟ้า (brushless transmitter) สเตเตอร์จะมีขดลวดสามชุด: ขดลวดกระตุ้นหนึ่งชุด และขดลวดอีกสองชุดที่ห่างกัน 90 องศา ขดลวดทุติยภูมิทั้งสองชุดนี้จะเหนี่ยวนำแรงดันไฟฟ้าในขนาดที่แตกต่างกันตามตำแหน่งของโรเตอร์ โดยชุดหนึ่งให้สัญญาณป้อนกลับลักษณะไซน์ และอีกชุดให้ลักษณะโคไซน์ ตัวควบคุมจะคำนวณมุมของโรเตอร์เทียบกับสเตเตอร์โดยเปรียบเทียบขนาดสัมพัทธ์ของสัญญาณทั้งสองนี้ ในหนึ่งรอบการหมุน สัญญาณจะทำซ้ำรูปคลื่นเดิม ดังนั้นข้อมูลมุมจึงได้รับการปรับปรุงใหม่ในทุกรอบ
สัญญาณกระตุ้นและการประมวลผลสัญญาณ
สัญญาณกระตุ้นคือค่าอ้างอิงเวลาของห่วงโซ่สัญญาณทั้งหมด ความผิดเพี้ยนใดๆ ในค่าอ้างอิงนี้จะถูกอ่านเป็นข้อผิดพลาดของตำแหน่งโดยตรง ในงานภาคพื้นดินนิยมใช้ 50-60 Hz ในงานเดินเรือและการบินใช้ 400 Hz ส่วนในระบบควบคุมนิยมใช้ความถี่สูงอย่าง 5 kHz กำลังไฟที่จ่ายให้ขดลวดไม่ก่อให้เกิดงานจริง จึงทำให้แรงดันมีค่าต่ำ: ต่ำกว่า 24 VAC
สัญญาณไซน์และโคไซน์ไม่สามารถใช้งานโดยตรงสำหรับตัวควบคุมได้ จึงต้องใช้ตัวแปลงสัญญาณ resolver-to-digital (R/D) ที่แปลงสัญญาณเหล่านี้เป็นข้อมูลตำแหน่งดิจิทัลขนาด 10-16 บิต ด้านความแม่นยำก็มีข้อมูลรองรับ: รีโซลเวอร์แบบสองขั้ว (ความเร็วเดียว) ให้ค่าตำแหน่งเชิงมุมแบบสัมบูรณ์ภายในหนึ่งรอบ และบรรลุความแม่นยำเชิงมุมประมาณ ±5 ลิปดา การออกแบบแบบหลายขั้วผลักดันขีดจำกัดนี้ - ในแบบ 16 ขั้วสามารถแม่นยำถึง 10 วินาที และในแบบ 128 ขั้วแม่นยำได้ถึง 1 วินาที
ทำไมอินเวอร์เตอร์จึงต้องรู้ตำแหน่งของโรเตอร์?
ในมอเตอร์ซิงโครนัสแม่เหล็กถาวรของยานพาหนะไฟฟ้า แรงบิดเกิดจากปฏิสัมพันธ์ระหว่างสนามแม่เหล็กหมุนของสเตเตอร์กับสนามแม่เหล็กของโรเตอร์เอง เป้าหมายของการคอมมิวเทชันที่มีประสิทธิภาพคือการรักษามุม 90 องศาระหว่างสนามทั้งสองนี้ ในมอเตอร์แบบมีแปรงถ่าน การจับเวลานี้ทำโดยคอมมิวเตเตอร์กลไก ส่วนในมอเตอร์ไร้แปรงถ่าน ไม่มีองค์ประกอบกลไกใดรับหน้าที่นี้ อินเวอร์เตอร์เป็นผู้ส่งกระแสไฟฟ้าผ่านเฟสต่าง ๆ ของสเตเตอร์ และเพื่อจุดประสงค์นี้จึงอ่านตำแหน่งโรเตอร์จากเซ็นเซอร์
แก่นแท้ของการควบคุมแบบ Field Oriented Control (FOC) ก็คือสิ่งนี้: การรู้มุมไฟฟ้าของโรเตอร์ในทันที ในการขับเคลื่อน PMSM ตำแหน่งโรเตอร์ (θr) จะถูกตรวจจับอย่างต่อเนื่อง FOC ทำให้สามารถควบคุมความเร็วและแรงบิดได้อย่างนุ่มนวล แม่นยำ และเป็นอิสระจากกัน หากการจับเวลาคลาดเคลื่อน ผลที่ตามมาจะปรากฏให้เห็นทันที: หากคอมมิวเทชันเกิดขึ้นเร็วเกินไปหรือช้าเกินไป สนามสเตเตอร์กับตำแหน่งโรเตอร์จะไม่สอดคล้องกัน และแรงบิดจะลดลง กล่าวคือ ไม่ว่าซอฟต์แวร์ของอินเวอร์เตอร์จะล้ำสมเพียงใด หากข้อมูลตำแหน่งที่ป้อนเข้าไปผิดพลาด ผลลัพธ์ก็จะผิดพลาดตามไปด้วย
การเปรียบเทียบ Resolver, เอนโคเดอร์ และเซ็นเซอร์ Hall
เซ็นเซอร์ทั้งสามทำงานเหมือนกัน: แปลงการหมุนเชิงกลเป็นสัญญาณไฟฟ้าเพื่อสร้างข้อมูลตำแหน่งและความเร็ว ความแตกต่างอยู่ที่ลักษณะของสัญญาณและโปรไฟล์ความทนทาน เอนโคเดอร์สร้างลำดับพัลส์ดิจิทัลหรือคำดิจิทัล ส่วน resolver ให้การเชื่อมต่อเหนี่ยวนำแบบอะนาล็อก sin/cos เซ็นเซอร์ Hall ให้ตำแหน่งโรเตอร์แบบสัมบูรณ์ แต่มีความละเอียดหยาบ: ทำงานเป็นขั้น 60 องศาไฟฟ้า และเพียงพอสำหรับรูปแบบการควบคุมแบบง่าย เช่น การขับเคลื่อนแบบหกขั้น (six-step) และยังรวมถึงขีดจำกัดด้านอุณหภูมิอีกด้วย
เอนโคเดอร์ด้วยความละเอียดสูงจึงเป็นตัวเลือกทั่วไปสำหรับงานเซอร์โวที่ต้องการความแม่นยำ แต่ให้ข้อมูลตำแหน่งแบบสัมพัทธ์ ความละเอียดของเอนโคเดอร์หมุนแบบออปติคัลและแม่เหล็กยังถูกจำกัดด้วยเส้นผ่านศูนย์กลางดิสก์และความกว้างของเส้นอีกด้วย สรุปอย่างหยาบ ๆ ก็คือ: เอนโคเดอร์นั้นทนทานหรือราคาถูก แต่มักไม่ใช่ทั้งสองอย่างพร้อมกัน ส่วน resolver แม้ดูแพง แต่เป็นตัวที่ยืนหยัดได้ในสภาพแวดล้อมที่รุนแรงที่สุด
| คุณลักษณะ | Resolver | เอนโคเดอร์ | เซ็นเซอร์ Hall |
|---|---|---|---|
| ชนิดของสัญญาณ | อะนาล็อก sin/cos | พัลส์/คำดิจิทัล | ดิจิทัล |
| ข้อมูลตำแหน่ง | สัมบูรณ์ (ในหนึ่งรอบ) | สัมพัทธ์ | สัมบูรณ์ |
| ความละเอียด | สูงมาก (เพิ่มขึ้นตามจำนวนขั้ว) | สูง จำกัดด้วยดิสก์ | 60 องศาไฟฟ้า |
| ความทนทานต่ออุณหภูมิ | สูงถึง 210 °C | สูงถึง 120 °C | จำกัดด้วยอุณหภูมิ |
| ความทนทานต่อการสั่นสะเทือน | สูงมาก | ปานกลาง | ปานกลาง |
| ฮาร์ดแวร์เพิ่มเติม | ตัวขับเหนี่ยวนำ + ตัวแปลง R/D | โดยทั่วไปไม่จำเป็น | ไม่จำเป็น |
จุดอ่อนของ resolver เอง
พูดตามตรง resolver ก็ไม่ได้สมบูรณ์แบบ ต้องการตัวขับเหนี่ยวนำแยกต่างหากและตัวแปลง R/D นอกจากนี้ เนื่องจากเอาต์พุต sin และ cos เป็นศูนย์เมื่อแรงดันขับเคลื่อนใกล้ศูนย์ จึงมองไม่เห็นในบางช่วงของรอบไฟฟ้า เพื่อปิดช่องโหว่นี้ จึงใช้ตัวแปลง R/D แบบติดตาม (tracking) แต่สิ่งนี้ก็อาจส่งผลเสียต่อส่วนแบ่งเฟสได้เช่นกัน
โซลูชันยุคใหม่กำลังตีความขีดจำกัดทางกายภาพนี้ขึ้นใหม่ ตัวเข้ารหัสเชิงเหนี่ยวนำที่ใช้บอร์ดวงจรพิมพ์แทนขดลวดทองแดง ใช้หลักการเดียวกันกับรีโซลเวอร์แต่ราคาถูกกว่า เบากว่า และกะทัดรัดกว่า แนวทางที่น่าสนใจยิ่งกว่านั้นคือการออกแบบที่ฝังขดตรวจจับลงไปในตัวมอเตอร์โดยตรง: ในโซลูชันที่สร้างสัญญาณไซน์/โคไซน์จากสัญญาณ PWM นี้ วัดได้ความละเอียด 32,000 นับ/รอบ สัญญาณรบกวนพื้นหลัง 1.6 นับ RMS และการสุ่มตัวอย่างตำแหน่งทุก 40 ไมโครวินาที (25 kHz) ในช่วง 0-4,000 rpm
ทำไมสภาพแวดล้อมของยานยนต์ไฟฟ้าจึงเลือกรีโซลเวอร์?
การบรรยายสภาพแวดล้อมที่มอเตอร์แรงบิดต้องเผชิญเป็นเรื่องง่าย: อุณหภูมิระหว่าง -40 °C ถึง 150 °C การสั่นสะเทือนต่อเนื่อง ความชื้น น้ำมัน และการสัมผัสน้ำหล่อเย็น รีโซลเวอร์โครงสร้างโลหะทั้งหมดทนทานต่อสภาพเช่นนี้โดยธรรมชาติ เมื่อพิจารณาจากตัวเลข ความแตกต่างก็ชัดเจนขึ้น: รีโซลเวอร์ทำงานได้ที่อุณหภูมิ 210 °C ในขณะที่ตัวเข้ารหัสโดยทั่วไปจำกัดอยู่ที่ 120 °C รีโซลเวอร์ยังทนการสั่นสะเทือนได้สูงกว่าตัวเข้ารหัสประมาณ 5 เท่า ด้วยเหตุนี้ กฎการเลือกในทางปฏิบัติจึงง่าย: ในทุกการใช้งานที่ต้องการอุณหภูมิเกิน 110 °C การสั่นสะเทือนหนัก การสัมผัสน้ำมันหรือน้ำหล่อเย็น หรืออายุการใช้งานที่ยาวนาน รีโซลเวอร์คือตัวเลือกที่เหนือกว่า
ความทนทานด้านการสั่นสะเทือนไม่ใช่เรื่องบังเอิญ เซ็นเซอร์ตำแหน่งมอเตอร์แรงบิดยุคปัจจุบันถูกออกแบบให้ประมวลผลและกรองสัญญาณที่ผิดพลาดจากการสั่นสะเทือน โดยสรุป การที่ผู้ผลิตยานยนต์ไฟฟ้าเลือกรีโซลเวอร์ไม่ใช่การเลือกอย่างประณีต แต่เป็นข้อบังคับทางวิศวกรรมที่ความเป็นจริงด้านความร้อนและกลไกในห้องเครื่องบังคับ ในการใช้งานที่วิกฤตต่อความปลอดภัย การป้อนกลับตำแหน่งต้องเป็นแบบสัมบูรณ์และต่อเนื่อง รีโซลเวอร์จึงเป็นตัวเลือกเริ่มต้นโดยพฤตินัย
รีโซลเวอร์เสียจะสังเกตได้อย่างไรระหว่างการขับขี่?
ความเสียหายของรีโซลเวอร์ส่งผลกระทบโดยตรงต่อการขับขี่แม้ตัวมอเตอร์จะสมบูรณ์ เพราะอินเวอร์เตอร์ไม่อาจมองเห็นโรเตอร์อีกต่อไป อาการทั่วไปมีดังนี้:
- การอ่านค่าความเร็วมอเตอร์ผิดพลาดบนหน้าปัดเมื่อรถจอดนิ่ง - แสดงค่าบางอย่างทั้งที่ความเร็วจริงเป็นศูนย์
- ไม่สามารถได้รับผลลัพธ์ความเร็วจากมอเตอร์แม้แรงดันไฟฟ้าสูงจะปกติและมีการเหยียบคันเร่ง
- ความผิดพร่องกระแสเกินและความเสียหายของโมดูล IGBT ในอุปกรณ์สามเฟส
- ความเร็วมอเตอร์แกว่ง การหยุดกะทันหัน (stalling) การสั่นสะเทือน หรือเสียงผิดปกติ
ในการวินิจฉัย คำใบ้ที่ให้ข้อมูลมากที่สุดคือกราฟความเร็ว ความเร็วมอเตอร์ในสภาวะปกติจะเปลี่ยนแปลงอย่างนุ่มนวลและเป็นเส้นตรง แต่ความเสียหายของรีโซลเวอร์จะสร้างกราฟความเร็วที่แหลม มีรอยหยัก และไม่สม่ำเสมอ เสียงกระทุ้งผิดปกติและการอ่านค่าความเร็วติดลบที่ตรวจพบในการทดสอบ NVH ในหนึ่งกรณีมีสาเหตุจากการออกแบบชุดสายไฟรีโซลเวอร์ที่ผิดพลาด - ไม่ใช่แค่ตัวเซ็นเซอร์เอง แต่การเชื่อมต่อก็เป็นแหล่งความผิดพร่องได้เช่นกัน
ชุดสายหกเส้นและวิธีการวัด
ชุดสายไฟรีโซลเวอร์โดยทั่วไปประกอบด้วยสายหกเส้น: ref± (การกระตุ้น) sin± และ cos± สามารถตรวจจับความผิดพร่องได้โดยวัดความต้านทานของคู่สัญญาณทั้งสามที่ตัวควบคุมมอเตอร์หรือขั้วต่อมอเตอร์ สามารถวัดความต่อเนื่องของวงจรได้โดยถอดขั้วต่อออก หากค่าความต้านทานปกติแต่สงสัยว่ามีการเชื่อมต่อหลวม ให้เขย่าชุดสายไฟและสังเกตการแกว่งของความเร็วบนหน้าปัด หลังจากเปลี่ยนเซนเซอร์แล้ว จะมีการทำกระบวนการที่เรียกว่าการปรับเทียบมุมศูนย์: กำหนดมุมออฟเซ็ตระหว่างตำแหน่งศูนย์ของรีโซลเวอร์กับตำแหน่งศูนย์ของมอเตอร์ ในยานยนต์สมัยใหม่ แนวทางการวินิจฉัยแบบอิงตามโมเดลก็กำลังพัฒนาขึ้นเช่นกัน วิธีการที่อิงข้อมูลและอิงตามโมเดลมุ่งหมายระบุความผิดปกติของรีโซลเวอร์ผ่านความผิดปกติที่พบได้ทั่วไปสองประเภท
ถ้าไม่มีเซนเซอร์จะเป็นไปได้หรือไม่? ตำแหน่งของการควบคุมแบบไร้เซนเซอร์
ทางเลือกอื่นมีอยู่จริง: การควบคุมมอเตอร์แบบไร้เซนเซอร์ (sensorless) เป็นเทคนิคที่ให้การควบคุมความเร็วและตำแหน่งแบบวงปิดโดยไม่ต้องใช้เซนเซอร์ตำแหน่งทางกายภาพ การไม่มีเซนเซอร์ความเร็วเชิงกลในระบบขับเคลื่อนมอเตอร์ให้คำมั่นสัญญาทั้งต้นทุนต่ำและความน่าเชื่อถือสูง และสามารถติดตามความเร็วและตำแหน่งของเพลาได้ในสถานการณ์ที่มีโหลดแปรผัน การถกเถียงเรื่อง FOC แบบมีเซนเซอร์หรือไร้เซนเซอร์ในระบบขับเคลื่อนยานยนต์ไฟฟ้าจึงเป็นประเด็นที่ทันสมัย - บางแนวทางที่เสนอขึ้นมุ่งหมายให้กะทัดรัดกว่าและมีความสามารถด้านต้นทุนที่แข่งขันได้ในขณะที่ให้ความทนทานเทียบเท่ารีโซลเวอร์
แต่กระนั้น ตำแหน่งของรีโซลเวอร์ยังคงดูมั่นคง ความเป็นสัมบูรณ์ของข้อมูลตำแหน่งที่ความเร็วศูนย์และความเร็วต่ำมากยังคงเป็นพื้นฐานที่ปลอดภัยที่สุดสำหรับการสตาร์ทนุ่มนวลและการควบคุมแรงบิดที่แม่นยำในมอเตอร์ซิงโครนัสแม่เหล็กถาวร การพัฒนาของการควบคุมแบบไร้เซนเซอร์เป็นประเด็นทางวิศวกรรมที่ควรติดตาม แต่ในวันนี้ เมื่อคุณเปิดฝาครอบมอเตอร์ของรถยนต์ไฟฟ้า ที่ปลายเพลามีแนวโน้มสูงที่หม้อแปลงที่เงียบสงบตัวนี้ที่พันด้วยขดลวดทองแดงยังคงหมุนต่อไป
แหล่งอ้างอิง
- Resolver (electrical)
- How a Resolver Works | Zettlex | Celera Motion
- Resolver | Function and use in an electric motor
- Rotational Measurements with Resolvers
- EV Motor Resolver Common Faults
- A new option for motor-position feedback: Built-in resolver design
- Feedback Devices: Exploring Hall-Effect Sensors and Resolvers
- Resolvers vs. Encoders: Choosing the Right Sensor for Motion Control
- Resolver vs Encoder Technical Comparison of Position Feedback
- EV Traction Motor Requirements and Speed Sensor Solutions
- Resolvers Vs Encoders for Motion Control
- Sensorless Motor Control: Choosing the Algorithm
- What is Sensorless Closed Loop?