Resolver là gì? Động cơ điện biết vị trí của bản thân từ đâu?
Chia sẻ trang này
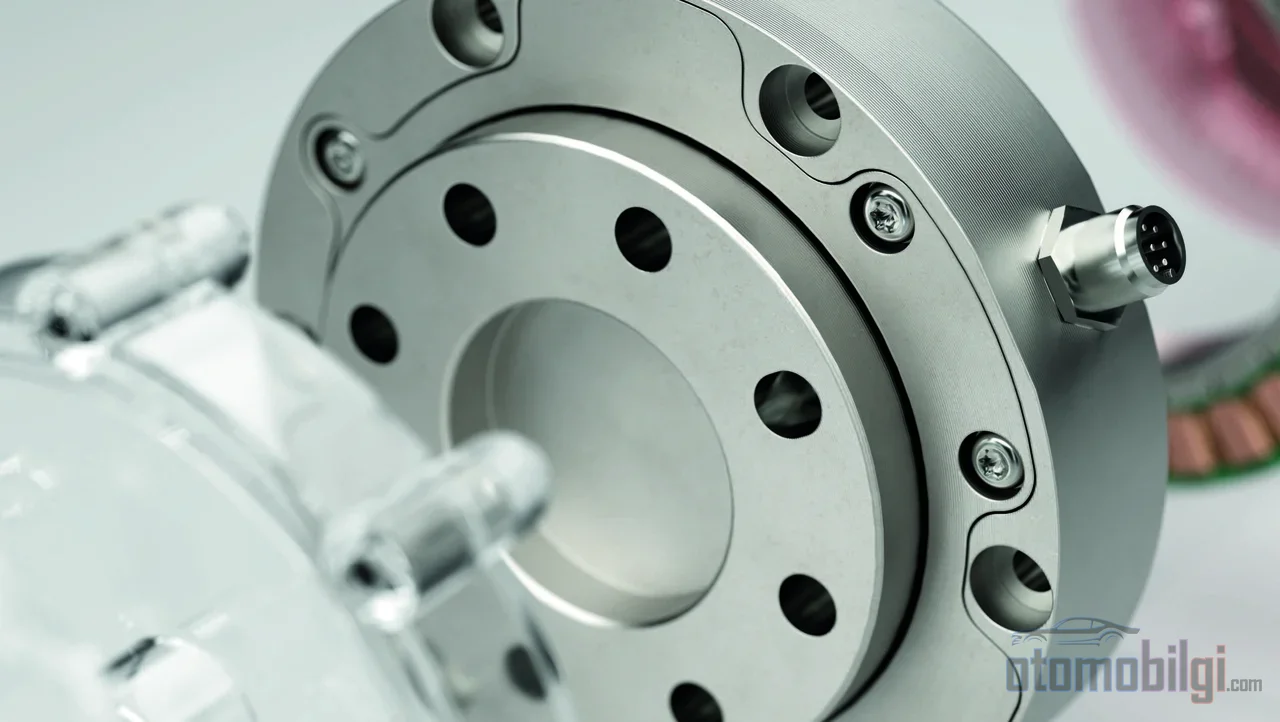
Resolver là một cảm biến vị trí cảm ứng hoạt động theo nguyên lý biến áp, đo vị trí góc tức thời của rôto động cơ điện. Bộ biến tần có thể tạo ra mô-men xoắn bằng cách giữ từ trường stato đi trước rôto 90 độ; để làm được điều đó, nó bắt buộc phải biết rôto đang ở đâu và resolver cung cấp dữ liệu này. Nó làm cùng công việc với cảm biến Hall và bộ mã hóa, nhưng khả năng chịu nhiệt độ và rung động khiến nó trở thành lựa chọn mặc định cho động cơ xe điện.
Điểm nổi bật
- Resolver là một cảm biến vị trí analog hoạt động theo cùng nguyên lý cảm ứng với biến áp.
- Tần số kích thích điển hình vào khoảng 2 kHz; trong các ứng dụng hàng không, có thể lên tới 10 kHz.
- Resolver có thể hoạt động đến 210 °C; bộ mã hóa thường bị giới hạn ở 120 °C.
- Một resolver hai cực có thể đạt độ chính xác góc ±5 phút.
- Triệu chứng hỏng hóc: không có mô-men xoắn dù đã đạp ga, tốc độ dao động và rung động bất thường.
Resolver là gì và hoạt động như thế nào?
Bản chất của resolver là một máy biến áp điện quay. Nó được lắp trực tiếp lên trục của một động cơ điện; vị trí của rôto trên resolver tương ứng chính xác với vị trí góc của nó trên động cơ. Vật lý không khác gì một máy biến áp trong nhà: một tín hiệu kích thích hình sin tần số cao được áp lên một cuộn sơ cấp trên stato, và tín hiệu này được truyền sang rôto kim loại quay thông qua liên kết cảm ứng. Điểm mấu chốt là liên kết cảm ứng giữa các cuộn dây và rôto kim loại gia công thay đổi theo góc của rôto.
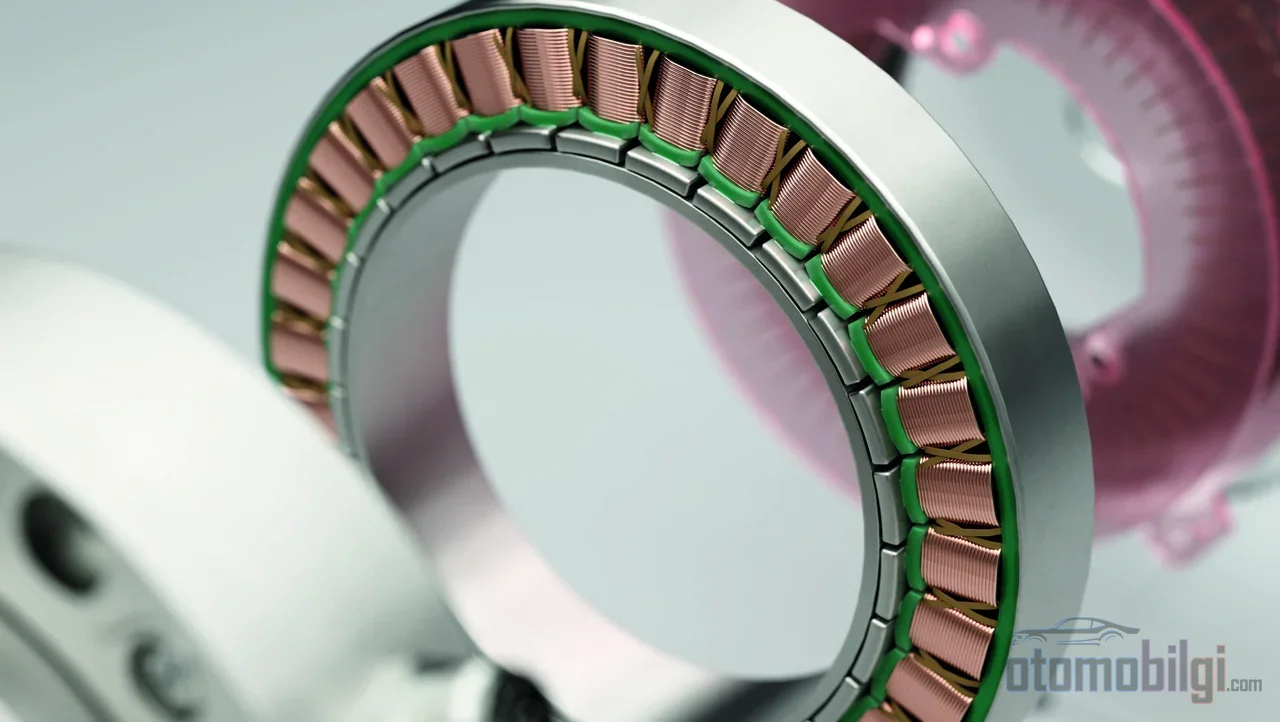
Ở loại phổ biến - resolver truyền không chổi than (brushless transmitter) - stato có ba cuộn dây: một cuộn kích thích và hai cuộn lệch nhau 90 độ. Hai cuộn thứ cấp này cảm ứng ra các điện áp có biên độ khác nhau tùy theo vị trí của rôto; một cuộn cho tín hiệu phản hồi dạng sin, cuộn kia dạng cosin. Bộ điều khiển tính toán góc của rôto so với stato bằng cách so sánh biên độ tương đối của hai tín hiệu này. Trong một vòng quay đầy đủ, các tín hiệu lặp lại dạng sóng của chúng, do đó thông tin góc được làm mới ở mỗi vòng quay.
Tín hiệu kích thích và xử lý tín hiệu
Tín hiệu kích thích là tham chiếu thời gian của toàn bộ chuỗi tín hiệu; mọi suy biến trong tham chiếu này đều được đọc trực tiếp thành lỗi vị trí. Trong các ứng dụng trên đất liền, người ta ưu tiên 50-60 Hz, trong hàng hải và hàng không là 400 Hz, còn trong hệ thống điều khiển là các tần số cao như 5 kHz. Công suất cấp cho các cuộn dây không tạo ra công thực, vì vậy điện áp khá thấp: dưới 24 VAC.
Các tín hiệu sin và cosin không thể được bộ điều khiển sử dụng trực tiếp; người ta dùng các bộ chuyển đổi resolver-to-digital (R/D) để chuyển chúng thành dữ liệu vị trí số 10-16 bit. Về độ chính xác cũng có dữ liệu cụ thể: Resolver hai cực (một tốc độ) cho biết vị trí góc tuyệt đối trong một vòng quay và đạt độ chính xác góc khoảng ±5 phút. Các thiết kế đa cực đẩy giới hạn này xa hơn - với giải pháp 16 cực có thể đạt độ chính xác 10 giây, với giải pháp 128 cực là tới 1 giây.
Tại sao bộ biến tần bắt buộc phải biết vị trí rôto?
Trong động cơ đồng bộ nam châm vĩnh cửu của xe điện, mô-men xoắn sinh ra từ sự tương tác giữa từ trường quay của stator và từ trường riêng của rotor. Mục đích của việc commutation hiệu quả là duy trì góc 90 độ giữa hai từ trường này. Trong động cơ có chổi than, việc định thời này do bộ commutator cơ khí đảm nhận; còn trong động cơ không chổi than, không có bất kỳ bộ phận cơ khí nào đảm nhận công việc này. Việc dẫn dòng điện qua các pha stator do bộ biến tần thực hiện, và để làm điều đó, nó đọc vị trí rotor từ một cảm biến.
Đây chính là cốt lõi của điều khiển định hướng từ trường (FOC): biết góc điện của rotor tức thời. Trong điều khiển PMSM, vị trí rotor (θr) được xác định liên tục; FOC cho phép quản lý tốc độ và mô-men xoắn một cách mềm mại, chính xác và độc lập với nhau. Nếu định thời sai lệch, cái giá phải trả hiện ra ngay lập tức: nếu commutation được thực hiện quá sớm hoặc quá muộn, từ trường stator và vị trí rotor mất đồng bộ và mô-men xoắn giảm. Nói cách khác, dù phần mềm của bộ biến tần có tinh vi đến đâu, nếu dữ liệu vị trí mà nó nhận vào sai thì đầu ra cũng sai.
So sánh Resolver, Encoder và Cảm biến Hall
Cả ba cảm biến đều thực hiện cùng một công việc: chuyển chuyển động quay cơ khí thành tín hiệu điện để tạo ra dữ liệu vị trí và tốc độ. Sự khác biệt nằm ở tính chất của tín hiệu và hồ sơ độ bền. Encoder tạo ra chuỗi xung số hoặc từ số; resolver cung cấp liên kết cảm ứng analog sin/cosin. Cảm biến Hall cung cấp vị trí rotor tuyệt đối nhưng có độ phân giải thô: hoạt động theo các bước 60 độ điện và đủ dùng cho các sơ đồ điều khiển đơn giản như điều khiển six-step. Giới hạn nhiệt độ cũng là một điểm cộng thêm.
Nhờ độ phân giải cao, encoder là lựa chọn điển hình của các ứng dụng servo chính xác; tuy nhiên nó chỉ cung cấp vị trí tương đối. Độ phân giải của encoder quay quang học và từ tính còn bị giới hạn bởi đường kính đĩa và độ rộng vạch. Tóm tắt thô sơ như sau: encoder hoặc bền hoặc rẻ, hiếm khi có cả hai; Còn resolver tuy có vẻ đắt đỏ nhưng là loại đứng vững trong môi trường khắc nghiệt nhất.
| Đặc tính | Resolver | Encoder | Cảm biến Hall |
|---|---|---|---|
| Loại tín hiệu | Analog sin/cosin | Xung/từ số | Số |
| Thông tin vị trí | Tuyệt đối (trong một vòng) | Tương đối | Tuyệt đối |
| Độ phân giải | Rất cao (tăng theo số cực) | Cao, giới hạn bởi đĩa | 60 độ điện |
| Khả năng chịu nhiệt | Lên đến 210 °C | Lên đến 120 °C | Giới hạn bởi nhiệt độ |
| Khả năng chịu rung | Rất cao | Trung bình | Trung bình |
| Phần cứng bổ sung | Bộ driver kích từ + bộ chuyển đổi R/D | Thường không cần | Không cần |
Điểm yếu riêng của resolver
Nói cho công bằng thì resolver cũng không hoàn hảo. Nó cần một bộ driver kích từ riêng và bộ chuyển đổi R/D; hơn nữa, vì các ngõ ra sin và cosin bằng không khi điện áp kích gần bằng không nên nó bị mù trong một phần của chu kỳ điện. Để khắc phục lỗ hổng này, người ta dùng các bộ chuyển đổi R/D dạng tracking - nhưng điều này cũng có thể ảnh hưởng tiêu cực đến phần trăm phân đoạn.
Các giải pháp thế hệ mới đang diễn giải lại giới hạn vật lý này. Các bộ mã hóa cảm ứng sử dụng mạch in chứ không dùng cuộn dây đồng, áp dụng nguyên lý tương tự như resolver nhưng rẻ hơn, nhẹ hơn và gọn hơn. Cách tiếp cận thú vị hơn là thiết kế nhúng các cuộn cảm nhận ngay vào chính động cơ: Trong giải pháp này tạo ra tín hiệu sin/cos từ tín hiệu PWM, đã đo được độ phân giải 32.000 xung/vòng, nhiễu nền RMS 1,6 xung và lấy mẫu vị trí mỗi 40 µs (25 kHz) trong dải 0-4.000 vòng/phút.
Tại Sao Môi Trường Xe Điện Chọn Resolver?
Dễ dàng mô tả môi trường mà động cơ truyền động phải chịu đựng: Nhiệt độ từ -40 °C đến 150 °C, rung động liên tục, độ ẩm, tiếp xúc với dầu và dung dịch làm mát. Resolver có kết cấu toàn kim loại tự nhiên chịu được hồ sơ này. Nhìn bằng con số, sự khác biệt trở nên rõ ràng: resolver có thể hoạt động ở nhiệt độ 210 °C trong khi bộ mã hóa thường bị giới hạn ở 120 °C; resolver còn có thể chịu được rung động cao hơn bộ mã hóa khoảng 5 lần. Vì vậy quy tắc lựa chọn thực tế rất đơn giản: Trong mọi ứng dụng yêu cầu nhiệt độ trên 110 °C, rung động nặng, tiếp xúc với dầu hoặc dung dịch làm mát, hay tuổi thọ dịch vụ dài, resolver là lựa chọn nổi bật.
Sự bền bỉ về mặt rung động không phải là ngẫu nhiên. Ngày nay các cảm biến vị trí động cơ truyền động được thiết kế để xử lý và lọc ra các tín hiệu lỗi do rung động gây ra. Nói ngắn gọn, việc nhà sản xuất xe điện ưu tiên resolver không phải là lựa chọn hình thức; mà là yêu cầu kỹ thuật bắt nguồn từ thực tế nhiệt và cơ học trong khoang động cơ. Trong các ứng dụng an toàn trọng yếu, phản hồi vị trí cũng cần phải tuyệt đối và liên tục, nên trên thực tế resolver là lựa chọn mặc định.
Hỏng Resolver Biểu Hiện Như Thế Nào Khi Lái?
Lỗi resolver ảnh hưởng trực tiếp đến việc lái xe ngay cả khi bản thân động cơ còn tốt; vì bộ biến tần lúc này đã "nhắm mắt" trước rotor. Các triệu chứng điển hình bao gồm:
- Khi xe đứng yên, đồng hồ hiển thị tốc độ động cơ sai - hiển thị một giá trị trong khi tốc độ thực tế bằng không.
- Điện áp cao bình thường và đã đạp ga nhưng động cơ không cho ra tốc độ.
- Trên phần cứng ba pha xảy ra lỗi quá dòng và lỗi mô-đun IGBT.
- Tốc độ động cơ dao động, đình trệ (stalling), rung giật hoặc tiếng ồn bất thường.
Trong chẩn đoán, manh mối tiết lộ nhất là đường cong tốc độ. Trong điều kiện bình thường, tốc độ động cơ thay đổi mềm mại và tuyến tính; Còn lỗi resolver thì tạo ra các đường cong tốc độ nhọn, khía và không đều. Được biết trong một trường hợp, những tiếng lạch cạch bất thường và các giá trị tốc độ âm phát hiện trong thử nghiệm NVH xuất phát từ thiết kế chùm dây resolver sai - không chỉ bản thân cảm biến mà cả kết nối của nó cũng có thể là nguồn lỗi.
Chùm dây sáu dây và phương pháp đo
Chùm dây resolver thường bao gồm sáu dây: ref± (kích thích), sin± và cos±. Có thể phát hiện lỗi bằng cách đo điện trở của ba cặp tín hiệu tại bộ điều khiển động cơ hoặc đầu nối động cơ. Tháo đầu nối ra và thực hiện đo thông mạch; nếu điện trở bình thường nhưng có nghi ngờ kết nối lỏng, người ta lắc dây điện và theo dõi dao động tốc độ trên đồng hồ táp. Sau khi thay cảm biến, thực hiện thao tác gọi là hiệu chỉnh góc 0: xác định góc lệch giữa vị trí 0 của resolver và vị trí 0 của động cơ. Trên ô tô hiện đại, phương pháp chẩn đoán dựa trên mô hình cũng đang phát triển; các phương pháp dựa trên dữ liệu và dựa trên mô hình nhằm nhận diện hư hỏng resolver qua hai dạng hỏng hóc điển hình.
Không Có Cảm Biến Thì Có Được Không? Vị Trí Của Điều Khiển Không Cảm Biến
Giải pháp thay thế thực sự có tồn tại: điều khiển động cơ không cảm biến (sensorless) là một kỹ thuật cung cấp điều khiển tốc độ và vị trí vòng kín mà không cần cảm biến vị trí vật lý. Việc không có cảm biến tốc độ cơ khí trong bộ truyền động motor hứa hẹn chi phí thấp và độ tin cậy cao; có thể theo dõi tốc độ và vị trí trục trong các tình huống tải thay đổi. Vì vậy, cuộc tranh luận FOC dùng cảm biến hay không cảm biến trong hệ truyền động xe điện vẫn đang thời sự - một số phương pháp được đề xuất nhắm đến việc vừa bền bỉ như resolver, vừa gọn hơn và cạnh tranh về chi phí.
Mặc dù vậy, vị trí của resolver vẫn có vẻ an toàn. Tính tuyệt đối của thông tin vị trí tại tốc độ 0 và tốc độ rất thấp vẫn là nền tảng chắc chắn nhất cho khởi động êm và điều khiển mô-men xoắn chính xác trên động cơ đồng bộ nam châm vĩnh cửu. Sự phát triển của điều khiển không cảm biến là một vấn đề kỹ thuật đáng theo dõi; nhưng hôm nay, khi bạn khởi động động cơ một chiếc xe điện, ở đầu trục rất có thể vẫn là cỗ "biến áp" im lặng quấn dây đồng ấy vẫn đang quay.
Nguồn Tham Khảo
- Resolver (điện)
- Resolver Hoạt Động Như Thế Nào | Zettlex | Celera Motion
- Resolver | Chức Năng Và Vai Trò Trong Động Cơ Điện
- Đo Góc Quay Bằng Resolver
- Các Hư Hỏng Thường Gặp Của Resolver Động Cơ Xe Điện
- Một Lựa Chọn Mới Cho Phản Hồi Vị Trí Động Cơ: Thiết Kế Resolver Tích Hợp Sẵn
- Thiết Bị Phản Hồi: Khám Phá Cảm Biến Hall Và Resolver
- Resolver Và Encoder: Chọn Cảm Biến Đúng Cho Điều Khiển Chuyển Động
- Resolver So Với Encoder: So Sánh Kỹ Thuật Về Phản Hồi Vị Trí
- Yêu Cầu Của Động Cơ Truyền Động Xe Điện Và Giải Pháp Cảm Biến Tốc Độ
- Resolver Và Encoder Cho Điều Khiển Chuyển Động
- Điều Khiển Động Cơ Không Cảm Biến: Chọn Thuật Toán
- Vòng Kín Không Cảm Biến Là Gì?