Différence entre IPM et SPM : disposition des aimants dans les moteurs de VE
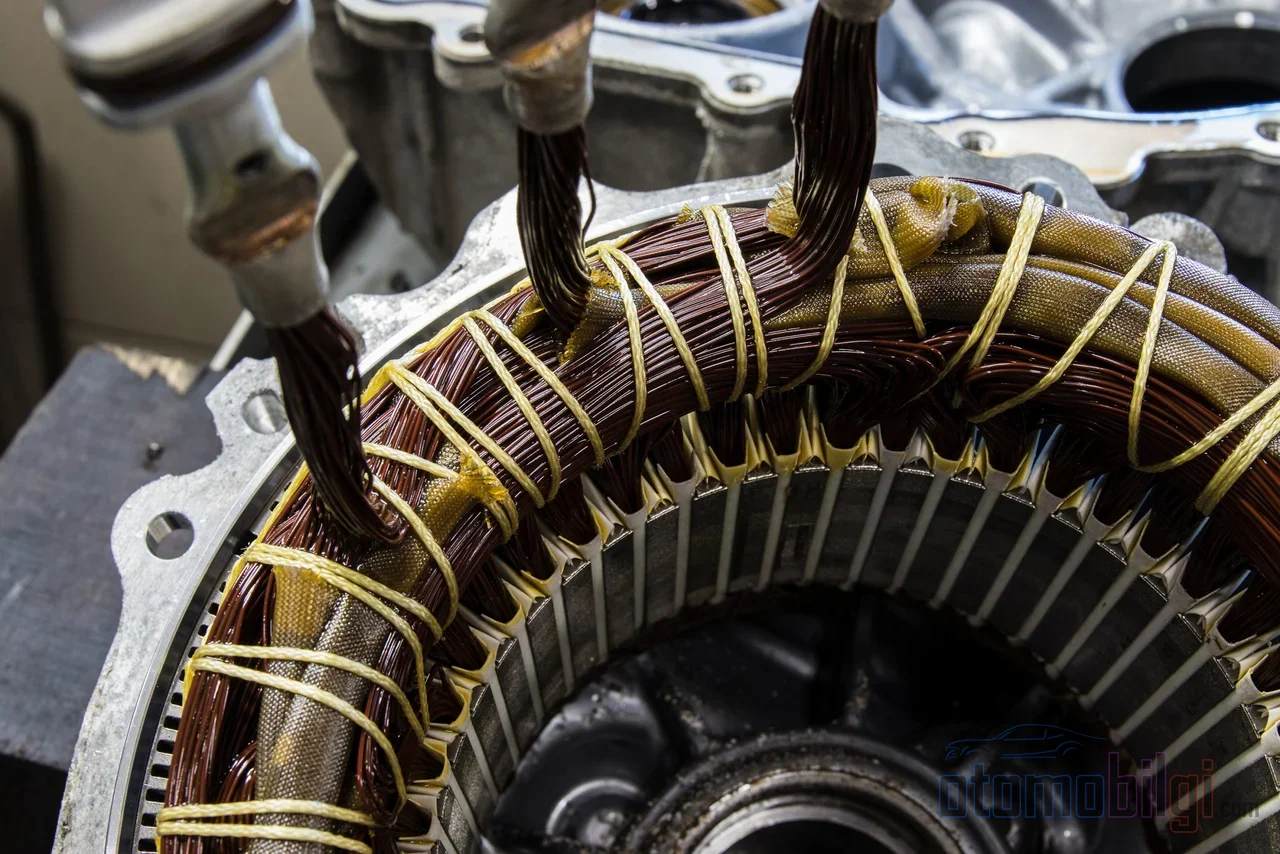
Au cœur de la plupart des voitures électriques se trouve un moteur fonctionnant en synchronisation avec le champ magnétique du rotor en rotation : le moteur synchrone à aimants permanents. Mais ce qui est vraiment intéressant, c'est la position des aimants sur le rotor. Sur pratiquement toutes les nouvelles plateformes de véhicules électriques arrivées sur le marché aujourd'hui, les aimants ne sont pas collés à la surface du rotor, mais encastrés dans des cavités creusées dans le corps du rotor. Alors que la conception à aimants en surface (SPM) a dominé le marché des moteurs à aimants permanents pendant des décennies, pourquoi le secteur automobile s'est-il orienté vers la conception à aimants intégrés (IPM), devenue de facto un standard ?
La réponse ne réside pas dans un seul avantage ; elle se situe à l'intersection du couple, de la plage de vitesse, de la résistance mécanique et de l'économie du matériau magnétique. Sur cette page, nous expliquons étape par étape la différence d'ingénierie entre SPM et IPM, le couple de réluctance que l'aimant intégré apporte au moteur, la technique de défluxage à haute vitesse et la fiabilité mécanique du rotor.
SPM et IPM : Où se trouve l'aimant dans le rotor ?
Dans les moteurs à courant alternatif à aimants permanents, les aimants sont positionnés de deux manières fondamentales. Dans le moteur à aimants en surface (SPM, Surface Permanent Magnet), les aimants sont montés sur la périphérie externe du rotor ; on utilise généralement des aimants en forme d'anneau ou d'arc, et dans certaines conceptions, un manchon en fibre de carbone ou en acier inoxydable, c'est-à-dire une gaine de protection, est enroulé pour empêcher les aimants de se détacher.
Dans le moteur à aimants intégrés (IPM, Interior Permanent Magnet), en revanche, les aimants sont placés dans des cavités usinées dans le cœur du rotor. On y utilise des aimants rectangulaires ou cuboïdes, et l'angle d'implantation de l'aimant dans la cavité détermine directement les performances du moteur. Cette précision rend la production d'IPM plus complexe et plus coûteuse que celle de SPM ; mais en contrepartie, elle offre une série d'avantages cruciaux pour la propulsion des véhicules électriques.
La différence électrique la plus fondamentale entre les deux conceptions réside dans le comportement de l'inductance. Dans le SPM, l'inductance est constante, indépendamment de la position du rotor. Dans l'IPM, en revanche, les deux axes magnétiques du rotor présentent des réluctances différentes, c'est-à-dire des résistances magnétiques différentes ; la mesure en est le rapport d'inductance Lq/Ld, et c'est ce rapport qui définit le caractère de l'IPM. Nous verrons bientôt ce que cela apporte.
Points forts
- L'IPM utilise à la fois le couple magnétique et le couple de réluctance
- Pour la même puissance magnétique, l'IPM ne nécessite que 66,7 % du matériau magnétique du SPM
- À puissance de sortie égale, l'IPM peut offrir environ 30 % d'économie d'énergie par rapport aux conceptions traditionnelles
- Les aimants étant enfermés dans le cœur du rotor, ils ne se détachent pas sous la force centrifuge, et la vitesse mécanique maximale de sécurité augmente
- Grâce au défluxage, l'IPM fonctionne sur une large plage de vitesses dans la zone de puissance constante
Le couple de réluctance : le second moteur caché de l'IPM
Dans le SPM, la production de couple repose en grande partie sur un seul mécanisme : la tendance du champ magnétique à s'aligner avec le champ du stator, c'est-à-dire le couple magnétique. Dans l'IPM, en revanche, un second composant entre en jeu. En raison de la différence de réluctance magnétique entre les deux axes du rotor, celui-ci tend à tourner vers la position où la réluctance perçue par le flux d'induit diminue ; le couple issu de cette tendance est appelé couple de réluctance.
Autrement dit, le couple du moteur IPM est la somme de deux composantes : le couple d'alignement des aimants et le couple de réluctance produit par la saillance (saliency). Ce double mécanisme permet d'obtenir davantage de couple pour un même courant.
Contrôle MTPA : Plus de couple avec le même courant
Pour exploiter pleinement cet avantage de double couple, les moteurs IPM appliquent généralement la stratégie de contrôle MTPA (Maximum Torque Per Ampere). L'algorithme de contrôle ajuste en permanence le vecteur de courant et vise le couple maximal possible avec le courant moteur le plus faible. Le résultat : moins de pertes cuivre à chaque point de la carte de rendement, donc moins de chaleur et une autonomie plus longue. Le prix à payer est la complexité du contrôle : les algorithmes MTPA et de défluxage magnétique exigent des capteurs plus précis et plus de puissance de calcul.
Défluxage magnétique : Le moyen de rester efficace à haut régime
Le moteur de véhicule électrique doit fonctionner sur une plage de régime très large, du démarrage en ville jusqu'à la vitesse d'autoroute. Au-delà de la vitesse de base, la tension appliquée au moteur atteint son plafond ; pour atteindre des vitesses supérieures, il faut affaiblir le champ magnétique effectif agissant sur le rotor. Cette technique est appelée défluxage magnétique (field weakening), et son prix est une diminution du couple.
C'est ici que les caractères des deux conceptions se distinguent. La courbe puissance-vitesse du SPM a une forme approximativement hyperbolique : elle atteint une puissance quasi constante sur une bande de vitesse étroite, puis chute rapidement. L'IPM, lui, conserve une zone de puissance constante sur une plage de vitesse bien plus large ; son flux se prête structurellement à l'affaiblissement. C'est pourquoi l'IPM est un choix presque incontournable pour les applications comme le moteur de traction de véhicule électrique, qui exigent à la fois un couple élevé à bas régime et une puissance continue à haut régime.
Du côté du rendement, le tableau est similaire : le SPM offre un rendement élevé à basse vitesse et à vitesse constante grâce à son simple circuit magnétique. L'IPM conserve son rendement élevé sur une large plage de vitesse et est nettement plus efficace à haute vitesse. Cette vaste zone de fonctionnement se traduit par une autonomie supérieure dans un cycle de conduite réel.
Résistance mécanique et chaleur : Pourquoi encapsuler le rotor est utile
Le moteur de véhicule électrique tourne à des vitesses pouvant atteindre 15 000-20 000 tr/min. La force centrifuge agissant sur les aimants montés en surface rend le collage et la solution de sleeve plus critiques à chaque augmentation de régime ; dans le SPM, la limite de résistance mécanique restreint la vitesse de sécurité maximale du moteur. La température élevée accroît aussi le risque de démagnétisation des aimants exposés en surface.
Dans l'IPM, les aimants étant emprisonnés à l'intérieur du noyau du rotor, il n'existe pas de problème d'arrachement par force centrifuge ; le rotor est plus robuste et la fiabilité mécanique augmente. Une logique similaire s'applique côté chaleur : l'encapsulation dans le noyau offre une certaine dissipation thermique à l'aimant et le maintient à une température plus basse. Dans les moteurs PMSM (SPM), les aimants directement exposés au flux d'air évacuent moins bien la chaleur. Il en résulte que les machines IPM offrent, aussi bien à basse qu'à haute vitesse, une meilleure capacité de surcharge que les SPM.
IPM ou SPM : Quel design pour quel usage ?
Les avantages de l'IPM ne sont pas gratuits. L'insertion exige une géométrie de rotor complexe ; elle augmente le coût et le temps de fabrication, et requiert des techniques de fabrication avancées ainsi qu'un contrôle qualité strict. En raison de la saillance, l'IPM produit un couple de crantage (cogging torque) et une ondulation de couple nettement plus importants que le SPM ; cette ondulation peut entrer en conflit avec les objectifs de coût et d'efficacité et exige un équilibre d'ingénierie pragmatique. Le SPM, lui, offre une structure simple, économique et au fonctionnement souple ; il reste un choix raisonnable pour les applications à bande de fonctionnement étroite, comme les pompes à bas régime ou les appareils électroménagers.
| Caractéristique | SPM (aimants en surface) | IPM (aimants à insertion interne) |
|---|---|---|
| Position des aimants | Montés sur la surface du rotor | Encastrés dans des cavités ménagées à l'intérieur du rotor |
| Mécanisme de couple | Principalement couple magnétique | Couple magnétique + couple de réluctance |
| Comportement inductif | Inductance constante | Rapport Lq/Ld élevé (saillance) |
| Comportement à haute vitesse | Plage de puissance constante étroite, puissance décroissant avec la vitesse | Puissance constante sur une large plage, adapté au défluxage |
| Résistance mécanique | Limitée ; un manchon peut être nécessaire | Élevée ; les aimants sont au cœur du rotor |
| Fabrication et contrôle | Simple et économique | Complexe, coûteux, exige un contrôle avancé |
| Utilisation typique | Appareils électroménagers, pompes à bas régime | Moteur de traction de véhicule électrique |
Il y a aussi un argument en faveur de l'IPM côté terres rares : des recherches montrent que l'IPM n'a besoin que de 66,7 % de la quantité de matériau magnétique requise par le SPM pour le même travail. Face à la volatilité des prix des aimants néodyme-fer-bore, c'est un avantage coût direct. De plus, grâce à une densité de puissance et de couple élevée, les moteurs à aimants permanents de performances similaires peuvent être fabriqués à environ un tiers de la taille des moteurs traditionnels ; la durée de vie magnétique des aimants est quant à elle indiquée à environ 400 ans.
Le débat sur les terres rares et l'avenir
Côté marché, le tableau est clair : l'essor des véhicules hybrides et électriques a fait croître la demande en IPM, et presque toutes les nouvelles plateformes de véhicules électriques des grands constructeurs automobiles utilisent l'IPM comme moteur de traction principal. La trajectoire de développement de la technologie est elle aussi instructive : la découverte des aimants néodyme-fer-bore dans les années 1980 a donné une impulsion aux moteurs à aimants permanents, les configurations SPM et IPM ont pris forme dans les années 1990, et au début des années 2000 les algorithmes de contrôle vectoriel et de contrôle à orientation de champ ont mûri.
En revanche, l'approvisionnement en terres rares et la volatilité des prix restent une préoccupation de coût persistante pour les deux conceptions. La recherche de matériaux alternatifs se poursuit ; des travaux académiques existent sur des moteurs de traction à aimants en ferrite potentiellement dépourvus de terres rares, et le secteur connaît des débats sur une transition dans ce sens. Cependant, à ce jour, les moteurs à aimants permanents restent de loin le type de moteur le plus répandu sur le marché des véhicules électriques grâce à leur densité élevée de puissance et de couple.
Résultat : Pourquoi l'aimant est-il encastré à l'intérieur ?
La réponse courte est la suivante : Le moteur IPM, en encastrant ses aimants dans le noyau du rotor, gagne deux sources de couple au lieu d'une seule ; grâce à la contribution du couple de réluctance et à la commande MTPA, il tire plus de travail du même courant, il assure une puissance constante et un haut rendement sur une large plage de vitesses grâce à la défluxage, rend en outre le rotor mécaniquement plus sûr à haut régime et offre la même performance avec moins de matériau magnétique. En dehors des tâches à bande étroite où la simplicité du SPM est avantageuse, les trois exigences fondamentales de la propulsion des véhicules électriques - couple élevé à basse vitesse, large zone de puissance constante et fiabilité mécanique - tracent un tableau unilatéral en faveur de l'IPM. La raison de sa généralisation est cette supériorité globale, et en contrepartie la complexité de fabrication et de contrôle qui est payée.
Sources
- Moteurs à aimants permanents de surface vs moteurs à aimants permanents intérieurs - Tengye
- Comment choisir entre moteurs à aimants permanents de surface et à aimants permanents intérieurs - Newland
- Comparaison des topologies de moteurs à aimants permanents intérieurs et de surface - IEEE
- Analyse des aimants permanents de surface vs PMSM intérieur - Patsnap Eureka
- Couple de réluctance - ScienceDirect
- Commande de défluxage - MATLAB & Simulink
- Comment construire des moteurs de VE sans terres rares - IEEE Spectrum
- Pourquoi tant de constructeurs utilisent des moteurs électriques 'IPM' - The Autopian