تفاوت IPM و SPM: چیدمان آهنربا در موتورهای خودروهای برقی
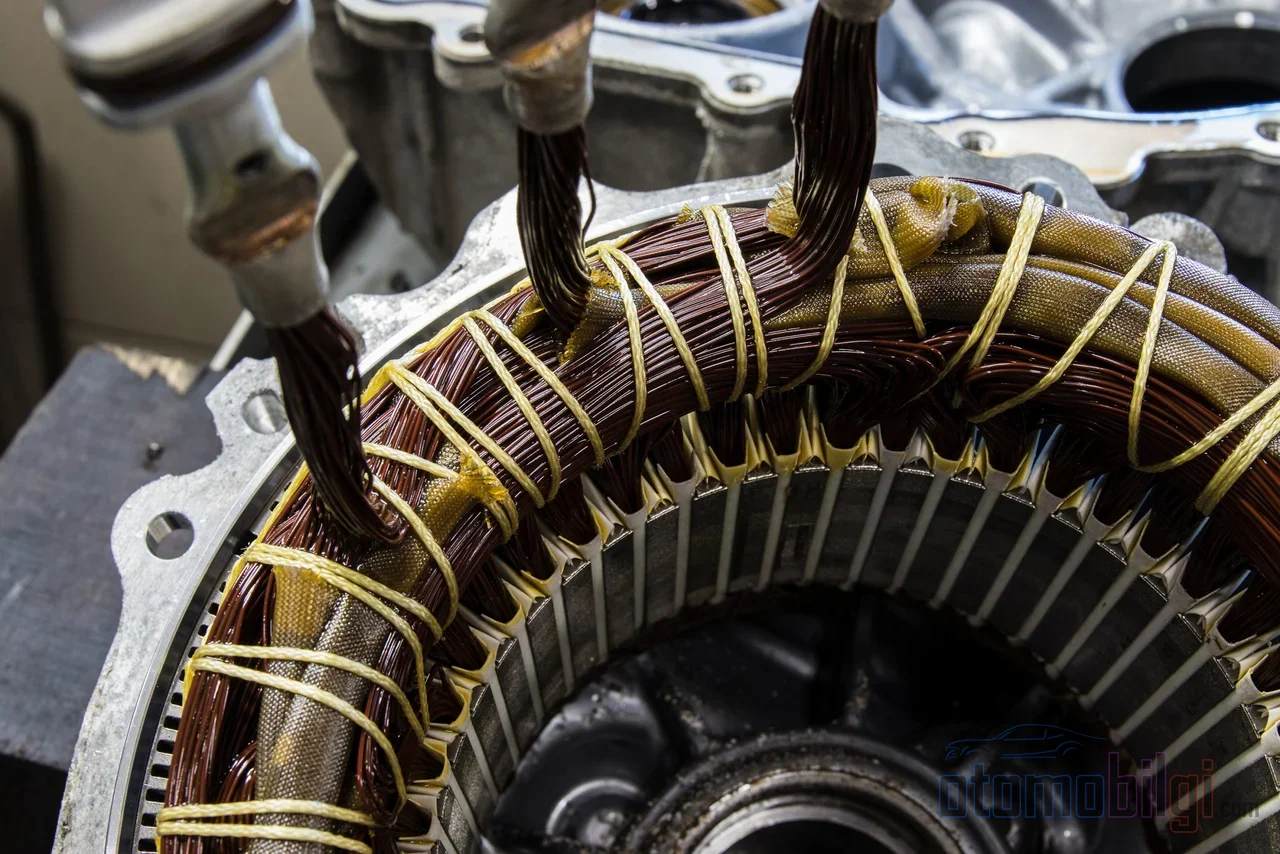
در قلب بیشتر خودروهای برقی، موتوری قرار دارد که با میدان مغناطیسی روتور چرخان هماهنگ کار میکند: موتور سنکرون با آهنربای دائم. اما نکته واقعاً جالب، محل قرارگیری آهنرباها روی روتور است. تقریباً در تمامی پلتفرمهای نسل جدید خودروهای برقی که امروزه وارد بازار میشوند، آهنرباها به سطح روتور چسبانده نشدهاند، بلکه در حفرههایی که در بدنه روتور ایجاد شده، جاسازی شدهاند. وقتی طراحی با آهنربای سطحی (SPM) طی دههها بر بازار موتورهای آهنربای دائم مسلط بوده، چرا صنعت خودروسازی به سمت طراحی با آهنربای داخلی جاسازیشده (IPM) چرخیده که عملاً به استاندارد تبدیل شده است؟
پاسخ فقط در یک مزیت نیست؛ در نقطه تلاقی گشتاور، بازه سرعت، استحکام مکانیکی و اقتصاد ماده آهنربایی نهفته است. در این صفحه، تفاوت مهندسی میان SPM و IPM، گشتاور رلوکتانسی که آهنربای جاسازیشده به موتور میبخشد، تکنیک تضعیف میدان در دورهای بالا و قابلیت اطمینان مکانیکی روتور را گام به گام توضیح میدهیم.
SPM و IPM: آهنربا درون روتور کجاست؟
در موتورهای AC با آهنربای دائم، آهنرباها به دو روش اصلی جایگذاری میشوند. در موتور با آهنربای سطحی (SPM، Surface Permanent Magnet)، آهنرباها روی محیط بیرونی روتور نصب میشوند؛ معمولاً از آهنرباهای حلقوی یا کمانی استفاده میشود و در برخی طراحیها برای جلوگیری از جدا شدن آهنرباها، یک پوشش از جنس الیاف کربن یا فولاد ضدزنگ، یعنی روکش محافظ، پیچیده میشود.
در موتور با آهنربای داخلی جاسازیشده (IPM، Interior Permanent Magnet)، اما آهنرباها در حفرههایی که در هسته روتور تراشیده شده قرار میگیرند. در اینجا از آهنرباهای مستطیلی یا کوبوئیدی استفاده میشود و زاویه قرارگیری آهنربا درون حفره مستقیماً عملکرد موتور را تعیین میکند. این دقت، تولید IPM را نسبت به SPM پیچیدهتر و پرهزینهتر میکند؛ اما در عوض، مجموعهای از مزیتها را فراهم میآورد که برای پیشرانه خودروی برقی حیاتی است.
بنیادیترین تفاوت الکتریکی میان این دو طراحی، در رفتار اندوکتانس است. در SPM، اندوکتانس مستقل از موقعیت روتور ثابت است. در IPM اما دو محور مغناطیسی روتور رلوکتانس متفاوتی، یعنی مقاومت مغناطیسی متفاوتی نشان میدهند؛ معیار این تفاوت، نسبت اندوکتانس Lq/Ld است و این نسبت است که شخصیت IPM را تعیین میکند. در ادامه خواهیم دید که این چه مزیتهایی به همراه دارد.
نکات برجسته
- IPM هم از گشتاور مغناطیسی و هم همزمان از گشتاور رلوکتانسی استفاده میکند
- برای همان قدرت آهنربایی، IPM تنها ۶۶.۷ درصد ماده آهنربایی SPM را نیاز دارد
- در خروجی توان یکسان، IPM میتواند حدود ۳۰ درصد صرفهجویی انرژی نسبت به طراحیهای سنتی فراهم کند
- از آنجا که آهنرباها در هسته روتور محبوس هستند، از نیروی گریز از مرکز جدا نمیشوند و حداکثر سرعت مکانیکی ایمن بالاتر میرود
- با تضعیف میدان، IPM در بازه گستردهای از سرعتها در ناحیه توان ثابت کار میکند
گشتاور رلوکتانسی: موتور دوم پنهان IPM
در SPM، تولید گشتاور عمدتاً بر یک مکانیزم واحد تکیه دارد: تمایل میدان آهنربا به همراستا شدن با میدان استاتور، یعنی گشتاور مغناطیسی. در IPM اما مؤلفه دومی وارد ماجرا میشود. به دلیل اختلاف محوریت مغناطیسی روتور، روتور تمایل دارد به سمت موقعیتی بچرخد که رلوکتانسی که شار آرماتور میبیند کاهش مییابد؛ به گشتاوری که از این تمایل پدید میآید، گشتاور رلوکتانس گفته میشود.
یعنی گشتاور موتور IPM مجموع دو جزء است: گشتاور همراستایی آهنرباها و گشتاور رلوکتانس ناشی از برجستگی (saliency). این سازوکار دوگانه امکان دریافت گشتاور بیشتر در ازای همان جریان را فراهم میکند.
کنترل MTPA: گشتاور بیشتر از همان جریان
برای بهرهگیری کامل از مزیت گشتاور دوگانه، در درایورهای IPM معمولاً استراتژی کنترل MTPA (حداکثر گشتاور به ازای هر آمپر) اعمال میشود. الگوریتم کنترل بردار جریان را بهطور پیوسته تنظیم میکند و هدفش حداکثر گشتاور ممکن با کمترین جریان موتور است. نتیجه، اتلاف مس کمتر، و در نتیجه گرمای کمتر و برد بیشتر در هر نقطه از نقشه بازده است. بهای این امر پیچیدگی کنترل است: الگوریتمهای MTPA و تضعیف میدان به حسگرهای دقیقتر و توان محاسباتی بیشتر نیاز دارند.
تضعیف میدان: راه حفظ بازدهی در دورهای بالا
موتور خودروی برقی باید در محدوده دور بسیار گستردهای، از حرکت در سرعت شهری تا سرعت آزادراه، کار کند. بالای سرعت پایه، ولتاژ اعمالشده به موتور به اوج میرسد؛ برای رسیدن به سرعتهای بالاتر، میدان مغناطیسی مؤثری که بر روتور اثر میکند باید تضعیف شود. به این تکنیک تضعیف میدان (field weakening) گفته میشود و بهای آن کاهش گشتاور است.
درست همینجاست که شخصیت دو طراحی از هم جدا میشود. منحنی توان-سرعت SPM تقریباً هیپربولیک است: در محدوده سرعتی باریکی به توانی نیمهثابت میرسد و سپس بهسرعت افت میکند. اما IPM ناحیه توان ثابت را در محدوده سرعتی بسیار وسیعتری حفظ میکند؛ از نظر ساختاری برای تضعیف شار مناسب است. به همین دلیل در کاربردهایی مانند موتور محرکه خودروی برقی که هم گشتاور بالا در دور پایین و هم توان پیوسته در دور بالا میخواهند، IPM تقریباً انتخابی اجتنابناپذیر است.
در سمت بازدهی نیز وضعیت مشابه است: SPM به لطف مدار مغناطیسی سادهاش در دورهای پایین و ثابت بازدهی بالا ارائه میدهد. IPM بازدهی بالای خود را در محدوده سرعتی وسیع حفظ میکند و در سرعتهای بالا بهطور محسوس بازدهتر است. این محدوده کارکرد وسیع، در چرخه رانندگی واقعی بهصورت برد بازمیگردد.
مقاومت مکانیکی و گرما: چرا کپسوله کردن روتور فایده دارد
موتور خودروی برقی با سرعتی میچرخد که میتواند تا سطوح 15000 تا 20000 دور برسد. نیروی گریز از مرکزی که به آهنرباهای نصبشده روی سطح اثر میکند، راهحل چسب و sleeve را با هر افزایش دور بحرانیتر میسازد؛ در SPM حد مقاومت مکانیکی، حداکثر سرعت ایمن موتور را محدود میکند. دمای بالا ریسک دمغناطیس شدن آهنرباهای باز رو به سطح را نیز بزرگتر میکند.
در IPM چون آهنرباها در هسته روتور محبوساند، دیگر مشکل جدا شدن به دلیل نیروی گریز از مرکز وجود ندارد؛ روتور محکمتر است و قابلیت اطمینان مکانیکی افزایش مییابد. در سمت گرما نیز منطق مشابهی حاکم است: کپسوله شدن هسته، تبادل حرارتی مشخصی به آهنربا میدهد و آهنربا را در دمای پایینتری نگه میدارد. در موتورهای SPM، دفع حرارت مغناطیسهایی که مستقیماً در معرض هوای آزاد قرار دارند ضعیفتر است. در نتیجه این شرایط، ماشینهای IPM هم در سرعتهای پایین و هم در سرعتهای بالا، توانایی اضافهبار بهتری نسبت به SPM نشان میدهند.
IPM یا SPM: کدام طراحی برای کدام کار؟
مزایای IPM رایگان نیستند. فرآیند جاسازی، هندسه روتور پیچیدهای نیاز دارد؛ هزینه و زمان تولید را افزایش میدهد و تکنیکهای پیشرفته تولید و کنترل کیفیت سختگیرانه میطلبد. به دلیل پلاریته (پدیده دندانهای بودن)، موتور IPM نسبت به SPM گشتاور دندانهای (cogging torque) و نوسان گشتاور بهمراتب بیشتری تولید میکند؛ این نوسان میتواند با اهداف هزینه و بازدهی در تضاد باشد و تعادل مهندسی واقعبینانهای میطلبد. در مقابل، SPM ساختاری ساده، ارزان و نرمکار ارائه میدهد؛ در کاربردهایی با محدوده کاری محدود مانند پمپ کمدور یا لوازم خانگی، همچنان گزینهای منطقی است.
| ویژگی | SPM (مغناطیس سطحی) | IPM (مغناطیس جاسازیشده درون روتور) |
|---|---|---|
| موقعیت مغناطیس | نصبشده روی سطح روتور | جاسازیشده در شیارهای حفرشده درون روتور |
| مکانیزم تولید گشتاور | عمدتاً گشتاور مغناطیسی | گشتاور مغناطیسی + گشتاور رلوکتانس |
| رفتار اندوکتانس | اندوکتانس ثابت | نسبت بالای Lq/Ld (پلاریته) |
| رفتار در سرعت بالا | محدوده توان ثابت باریک، افت توان با افزایش سرعت | توان ثابت در بازه وسیع، مناسب برای تضعیف شار |
| استحکام مکانیکی | محدود؛ ممکن است به پوشش محافظ (sleeve) نیاز باشد | بالا؛ مغناطیسها درون هسته قرار دارند |
| تولید و کنترل | ساده و ارزان | پیچیده، پرهزینه، نیازمند کنترل پیشرفته |
| کاربرد نمونه | لوازم خانگی، پمپ کمدور | موتور محرکه خودروهای برقی |
در بحث فلزات کمیاب هم حسابی به نفع IPM وجود دارد: پژوهشها نشان میدهند IPM تنها به 66.7 درصد ماده مغناطیسی موردنیاز برای انجام کار یکسان با SPM نیاز دارد. در برابر نوسان قیمت مغناطیسهای نئودیمیم-آهن-بور، این یک مزیت مستقیم هزینهای است. افزون بر این، به لطف چگالی توان و گشتاور بالا، موتورهای مغناطیس دائم با عملکرد مشابه میتوانند تقریباً یکسوم اندازه موتورهای سنتی تولید شوند؛ عمر مغناطیسی مغناطیسها نیز حدود 400 سال اعلام شده است.
مناقشه فلزات کمیاب و آینده
در سمت بازار، تصویر روشن است: ظهور خودروهای هیبریدی و برقی، تقاضا برای IPM را افزایش داده و تقریباً تمام پلتفرمهای نسل جدید خودروهای برقی تولیدکنندگان اصلی خودرو، از IPM بهعنوان موتور محرکه اصلی استفاده میکنند. مسیر توسعه این فناوری نیز آموزنده است: کشف مغناطیسهای نئودیمیم-آهن-بور در دهه 1980 به موتورهای مغناطیس دائم شتاب بخشید، در دهه 1990 پیکربندیهای SPM و IPM شکل گرفتند و در اوایل دهه 2000 الگوریتمهای کنترل برداری و کنترل جهتیافته میدان بالغ شدند.
در مقابل، تأمین فلزات کمیاب و نوسان قیمت، دغدغه هزینهای همچنانحالی برای هر دو طراحی است. جستوجو برای مواد جایگزین ادامه دارد؛ مطالعات دانشگاهی بر روی موتورهای محرکه با مغناطیس فریت بدون فلزات کمیاب موجود است و در صنعت نیز بحثهای گذار در این جهت جریان دارد. اما امروزه موتورهای آهنربای دائم به لطف چگالی توان و گشتاور بالای خود، همچنان با فاصله زیاد پرکاربردترین نوع موتور در بازار خودروهای الکتریکی هستند.
نتیجه: چرا آهنربا درون روتور جاسازی میشود؟
پاسخ کوتاه این است: موتور IPM با جاسازی آهنرباها درون هسته روتور، به جای یک منبع گشتاور دو منبع گشتاور به دست میآورد؛ با کمک گشتاور رلوکتانس و کنترل MTPA از همان جریان کار بیشتری بیرون میکشد، با تضعیف میدان توان ثابت و بازده بالا را در بازه سرعت گستردهای فراهم میکند، افزون بر این روتور را در دورهای بالا از نظر مکانیکی ایمنتر میسازد و با ماده آهنربایی کمتر همان عملکرد را ارائه میدهد. به جز کاربردهای محدود سرعتی که سادگی SPM برتری دارد، سه مطالبه بنیادی پیشرانه خودروی الکتریکی - گشتاور بالا در سرعت پایین، منطقه وسیع توان ثابت و قابلیت اطمینان مکانیکی - تصویری یکسویه به نفع IPM ترسیم میکند. دلیل تبدیل آن به استاندارد، این برتری همهجانبه و در مقابل، پیچیدگی تولید و کنترلی است که بهای آن پرداخت میشود.
منابع
- Surface Permanent Magnet Motors Vs Interior Permanent Magnet Motors - Tengye
- How to choose between surface permanent magnet motors and interior permanent magnet motors - Newland
- Comparison of internal and surface permanent-magnet motor topologies - IEEE
- Surface permanent magnet vs. interior PMSM analysis - Patsnap Eureka
- Reluctance Torque - ScienceDirect
- Field-Weakening Control - MATLAB & Simulink
- How to Build EV Motors Without Rare Earth Elements - IEEE Spectrum
- Why So Many Automakers Are Using 'IPM' Electric Motors - The Autopian