ความแตกต่างระหว่าง IPM และ SPM: การวางตำแหน่งแม่เหล็กในมอเตอร์ EV
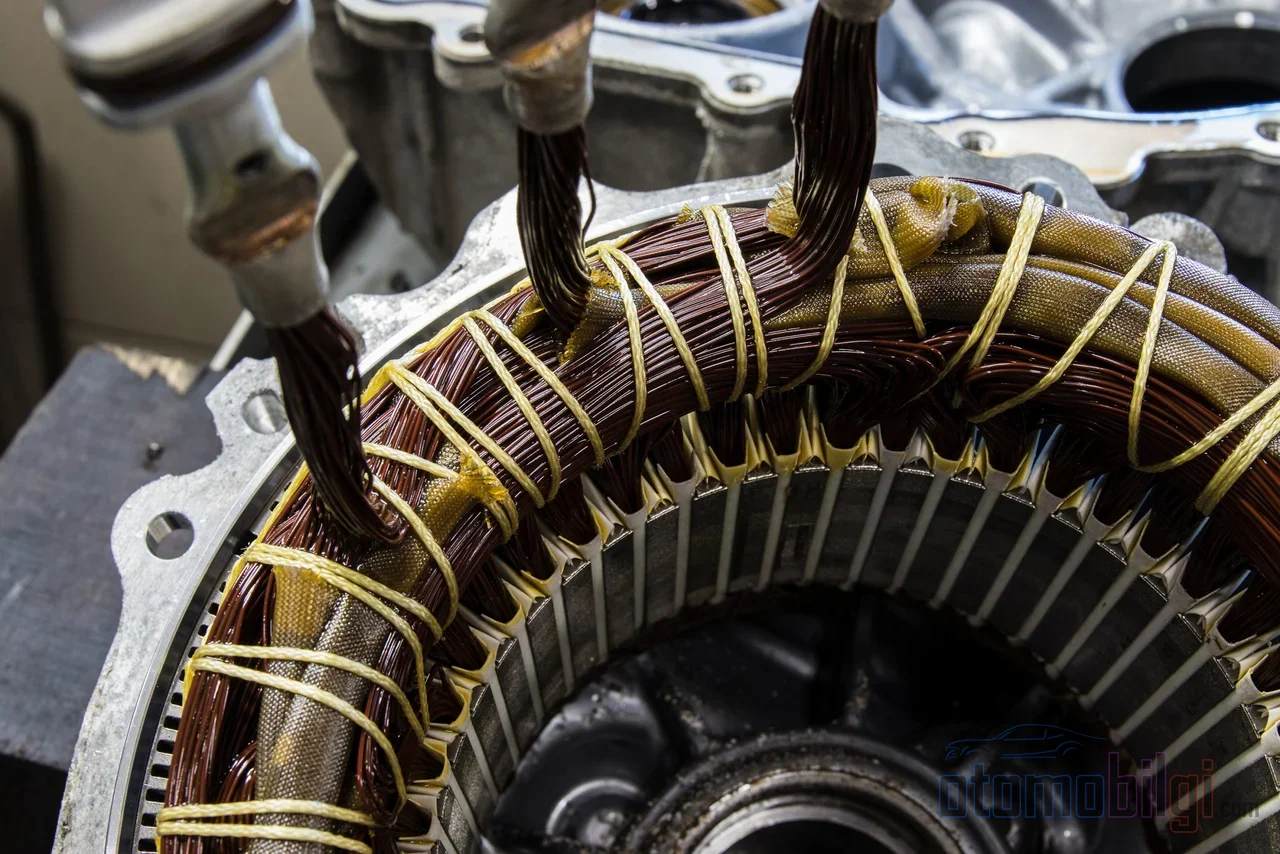
หัวใจของรถยนต์ไฟฟ้าส่วนใหญ่คือมอเตอร์ที่ทำงานสอดประสานกับสนามแม่เหล็กของโรเตอร์ที่หมุนอยู่: มอเตอร์ซิงโครนัสแม่เหล็กถาวร แต่สิ่งที่น่าสนใจจริงๆ คือตำแหน่งที่แม่เหล็กติดตั้งอยู่บนโรเตอร์ แพลตฟอร์มรถยนต์ไฟฟ้ารุ่นใหม่ที่วางจำหน่ายในปัจจุบันเกือบทั้งหมดไม่ได้ติดแม่เหล็กไว้ที่ผิวหน้าของโรเตอร์ แต่ฝังแม่เหล็กไว้ในช่องที่เจาะไว้ภายในตัวโรเตอร์ ขณะที่การออกแบบแม่เหล็กผิวหน้า (SPM) ครองตลาดมอเตอร์แม่เหล็กถาวรมาหลายทศวรรษ ทำไมอุตสาหกรรมยานยนต์จึงหันไปใช้การออกแบบแม่เหล็กฝังภายใน (IPM) ซึ่งกลายเป็นมาตรฐานโดยพฤตินัย?
คำตอบไม่ได้อยู่ที่ข้อได้เปรียบเพียงด้านเดียว แต่อยู่ที่จุดตัดระหว่างแรงบิด ช่วงความเร็ว ความแข็งแรงทางกล และเศรษฐศาสตร์ของวัสดุแม่เหล็ก ในหน้านี้เราจะอธิบายทีละขั้นตอนถึงความแตกต่างทางวิศวกรรมระหว่าง SPM กับ IPM แรงบิดรีลัคแทนซ์ที่แม่เหล็กแบบฝังมอบให้กับมอเตอร์ เทคนิคการอ่อนสนาม (field weakening) ที่รอบสูง และความน่าเชื่อถือทางกลของโรเตอร์
SPM และ IPM: แม่เหล็กในโรเตอร์อยู่ตรงไหน?
ในมอเตอร์กระแสสลับแม่เหล็กถาวร แม่เหล็กจะถูกวางตำแหน่งสองวิธีพื้นฐาน ในมอเตอร์แม่เหล็กผิวหน้า (SPM, Surface Permanent Magnet) แม่เหล็กจะถูกติดตั้งที่ขอบด้านนอกของโรเตอร์ โดยทั่วไปใช้แม่เหล็กรูปวงแหวนหรือรูปโค้ง และในบางการออกแบบจะพัน sleeve คือเสื้อคลุมป้องกันทำจากเส้นใยคาร์บอนหรือเหล็กกล้าไร้สนิมเพื่อป้องกันแม่เหล็กหลุดออกจากกัน
ส่วนในมอเตอร์แม่เหล็กฝังภายใน (IPM, Interior Permanent Magnet) แม่เหล็กจะถูกวางในช่องที่แกะสลักไว้ในแกนโรเตอร์ ที่นี่ใช้แม่เหล็กรูปสี่เหลี่ยมผืนผ้าหรือรูปคิวบอยด์ และมุมการวางตำแหน่งของแม่เหล็กในช่องจะกำหนดประสิทธิภาพของมอเตอร์โดยตรง ความละเอียดรอบคอบนี้ทำให้การผลิต IPM ซับซ้อนและมีต้นทุนสูงกว่า SPM แต่แลกมาด้วยข้อได้เปรียบหลายประการที่สำคัญต่อระบบขับเคลื่อนรถยนต์ไฟฟ้า
ความแตกต่างทางไฟฟ้าที่สำคัญที่สุดระหว่างสองการออกแบบนี้คือพฤติกรรมของอินดักแทนซ์ ใน SPM อินดักแทนซ์จะคงที่ไม่ว่าโรเตอร์จะอยู่ในตำแหน่งใด ส่วนใน IPM แกนแม่เหล็กสองแกนของโรเตอร์จะแสดงรีลัคแทนซ์ที่ต่างกัน คือความต้านทานแม่เหล็ก ซึ่งวัดจากอัตราส่วนอินดักแทนซ์ Lq/Ld และอัตราส่วนนี้เป็นตัวกำหนดลักษณะของ IPM เราจะได้เห็นว่ามันนำมาซึ่งอะไรในอีกสักครู่
จุดเด่น
- IPM ใช้ทั้งแรงบิดแม่เหล็กและแรงบิดรีลัคแทนซ์ร่วมกัน
- สำหรับกำลังแม่เหล็กเท่ากัน IPM ต้องการวัสดุแม่เหล็กเพียง66.7% ของ SPM
- ที่กำลังขับเท่ากัน IPM สามารถประหยัดพลังงานได้ประมาณ30%เมื่อเทียบกับการออกแบบดั้งเดิม
- เมื่อแม่เหล็กถูกขังอยู่ในแกนโรเตอร์ มันจะไม่หลุดจากแรงหนีศูนย์ ทำให้ความเร็วเชิงกลสูงสุดที่ปลอดภัยสูงขึ้น
- ด้วยการอ่อนสนาม IPM ทำงานในช่วงกำลังคงที่ตลอดช่วงความเร็วที่กว้าง
แรงบิดรีลัคแทนซ์: มอเตอร์ตัวที่สองอันซ่อนอยู่ของ IPM
ใน SPM การสร้างแรงบิดอาศัยกลไกเพียงอย่างเดียวเป็นหลัก: แนวโน้มการจัดตำแหน่งของสนามแม่เหล็กกับสนามสเตเตอร์ ซึ่งก็คือแรงบิดแม่เหล็ก ส่วนใน IPM มีองค์ประกอบที่สองเข้ามาเกี่ยวข้อง เนื่องจากความแตกต่างของความเกลียดย้อม (reluctance) ระหว่างสองแกนของโรเตอร์ โรเตอร์จึงมีแนวโน้มที่จะหมุนไปยังตำแหน่งที่ความเกลียดย้อมที่ฟลักซ์อาร์เมเจอร์เห็นลดลง แรงบิดที่เกิดจากแนวโน้มนี้เรียกว่าแรงบิดความเกลียดย้อม
นั่นคือแรงบิดของมอเตอร์ IPM เป็นผลรวมของสององค์ประกอบ: แรงบิดการจัดตำแหน่งของแม่เหล็ก และแรงบิดความเกลียดย้อมที่เกิดจากความโดดเด่น (saliency) กลไกคู่นี้ทำให้สามารถรับแรงบิดได้มากขึ้นในค่ากระแสเท่าเดิม
การควบคุม MTPA: แรงบิดมากขึ้นจากกระแสเท่าเดิม
เพื่อใช้ประโยชน์จากข้อได้เปรียบของแรงบิดคู่อย่างเต็มที่ ระบบขับเคลื่อน IPM มักใช้กลยุทธ์การควบคุม MTPA (Maximum Torque Per Ampere) อัลกอริทึมการควบคุมปรับเวกเตอร์กระแสอย่างต่อเนื่อง และมุ่งหมายให้ได้แรงบิดสูงสุดที่เป็นไปได้ด้วยกระแสมอเตอร์ที่ต่ำที่สุด ผลลัพธ์คือความสูญเสียทองแดงที่น้อยลงในทุกจุดของแผนที่ประสิทธิภาพ จึงเกิดความร้อนน้อยลงและระยะทางที่ยาวขึ้น ราคาที่ต้องจ่ายคือความซับซ้อนของการควบคุม: อัลกอริทึม MTPA และการอ่อนสนามต้องการเซนเซอร์ที่แม่นยำยิ่งขึ้นและพลังการคำนวณที่มากขึ้น
การอ่อนสนาม: วิธีรักษาประสิทธิภาพที่รอบสูง
มอเตอร์ยานยนต์ไฟฟ้าต้องทำงานในช่วงรอบที่กว้างมาก ตั้งแต่การออกตัวที่ความเร็วในเมืองจนถึงความเร็วทางมอเตอร์เวย์ เหนือความเร็วพื้นฐาน แรงดันที่จ่ายให้มอเตอร์จะถึงค่าสูงสุด เพื่อไปยังความเร็วที่สูงขึ้น จำเป็นต้องอ่อนสนามแม่เหล็กที่มีผลต่อโรเตอร์ เทคนิคนี้เรียกว่าการอ่อนสนาม (field weakening) และราคาที่ต้องจ่ายคือแรงบิดที่ลดลง
ณ จุดนี้เองที่ลักษณะของการออกแบบทั้งสองแยกออกจากกัน เส้นกำลัง-ความเร็วของ SPM มีรูปร่างคล้ายไฮเปอร์โบลา: ให้กำลังกึ่งคงที่ในช่วงความเร็วที่แคบ แล้วจึงลดลงอย่างรวดเร็ว ส่วน IPM รักษาพื้นที่กำลังคงที่ในช่วงความเร็วที่กว้างกว่ามาก ฟลักซ์เหมาะกับการอ่อนสนามในเชิงโครงสร้าง ด้วยเหตุนี้ ในงานอย่างมอเตอร์ขับเคลื่อนยานยนต์ไฟฟ้าที่ต้องการทั้งแรงบิดสูงที่รอบต่ำและกำลังต่อเนื่องที่รอบสูง IPM จึงเป็นทางเลือกที่แทบหลีกเลี่ยงไม่ได้
ด้านประสิทธิภาพก็มีภาพคล้ายกัน: SPM ให้ประสิทธิภาพสูงที่ความเร็วต่ำและคงที่ด้วยวงจรแม่เหล็กที่เรียบง่าย ส่วน IPM รักษาประสิทธิภาพสูงในช่วงความเร็วกว้าง และมีประสิทธิภาพสูงกว่าอย่างชัดเจนที่ความเร็วสูง พื้นที่ทำงานที่กว้างนี้กลับมาเป็นระยะทางในวงจรการขับขี่จริง
ความแข็งแรงเชิงกลและความร้อน: ทำไมการแคปซูลโรเตอร์จึงมีประโยชน์
มอเตอร์ยานยนต์ไฟฟ้าหมุนด้วยความเร็วที่สามารถสูงถึงระดับ 15,000-20,000 รอบต่อนาที แรงหนีศูนย์กลางที่กระทำต่อแม่เหล็กที่ติดตั้งบนผิว ทำให้วิธีการเชื่อมติดและ sleeve มีความวิกฤตมากขึ้นในทุกการเพิ่มรอบ ใน SPM ขีดจำกัดความแข็งแรงเชิงกลเป็นตัวจำกัดความเร็วสูงสุดที่ปลอดภัยของมอเตอร์ อุณหภูมิสูงยังเพิ่มความเสี่ยงการสูญเสียการทำงานของแม่เหล็ก (demagnetization) ในแม่เหล็กที่เปิดโล่งบนผิว
ใน IPM เนื่องจากแม่เหล็กถูกกักอยู่ภายในแกนโรเตอร์ จึงไม่มีปัญหาการหลุดจากแรงหนีศูนย์กลาง โรเตอร์จึงแข็งแรงกว่าและความน่าเชื่อถือเชิงกลเพิ่มขึ้น ด้านความร้อนก็มีตรรกะคล้ายกัน: การแคปซูลแกนให้การระบายความร้อนแก่แม่เหล็กในระดับหนึ่ง และทำให้แม่เหล็กมีอุณหภูมิต่ำกว่า ในมอเตอร์ SPM แม่เหล็กที่สัมผัสกับอากาศโดยตรงจะมีการระบายความร้อนที่ด้อยกว่า ผลจากเรื่องนี้ทำให้มอเตอร์ IPM แสดงความสามารถในการรับน้ำหนักเกินได้ดีกว่า SPM ทั้งในความเร็วต่ำและความเร็วสูง
IPM หรือ SPM ดีกว่ากัน: ดีไซน์แบบไหนเหมาะกับงานแบบไหน?
ข้อดีของ IPM ไม่ได้มาฟรีๆ การฝังแม่เหล็กต้องใช้เรขาคณิตโรเตอร์ที่ซับซ้อน เพิ่มต้นทุนและเวลาการผลิต ต้องการเทคนิคการผลิตขั้นสูงและการควบคุมคุณภาพที่เข้มงวด เนื่องจากสัญนาณุภาค IPM จะสร้างแรงบิดหยัก (cogging torque) และการแกว่งของแรงบิดที่มากกว่า SPM อย่างชัดเจน การแกว่งนี้อาจขัดแย้งกับเป้าหมายด้านต้นทุนและประสิทธิภาพ และต้องการสมดุลทางวิศวกรรมที่เป็นได้จริง ส่วน SPM มีโครงสร้างที่เรียบง่าย ราคาถูก และทำงานนุ่มนวล ยังคงเป็นตัวเลือกที่สมเหตุสมผลสำหรับงานที่ต้องการช่วงการทำงานแคบ เช่น ปั๊มรอบต่ำหรือเครื่องใช้ในบ้าน
| คุณสมบัติ | SPM (แม่เหล็กผิวหน้า) | IPM (แม่เหล็กฝังภายใน) |
|---|---|---|
| ตำแหน่งแม่เหล็ก | ติดตั้งบนผิวหน้าโรเตอร์ | ฝังอยู่ในช่องที่เจาะไว้ภายในโรเตอร์ |
| กลไกการสร้างแรงบิด | แรงบิดแม่เหล็กเป็นหลัก | แรงบิดแม่เหล็ก + แรงบิดรีลัคแทนซ์ |
| พฤติกรรมอินดักแตนซ์ | อินดักแตนซ์คงที่ | อัตราส่วน Lq/Ld สูง (สัญนาณุภาค) |
| พฤติกรรมที่ความเร็วสูง | ช่วงกำลังคงที่แคบ กำลังลดลงตามความเร็ว | กำลังคงที่ในช่วงกว้าง เหมาะกับการอ่อนฟลักซ์ |
| ความแข็งแรงเชิงกล | จำกัด; อาจต้องใช้ปลอกหุ้ม (sleeve) | สูง; แม่เหล็กอยู่ภายในแกน |
| การผลิตและการควบคุม | เรียบง่ายและราคาถูก | ซับซ้อน มีต้นทุนสูง ต้องการการควบคุมขั้นสูง |
| การใช้งานทั่วไป | เครื่องใช้ในบ้าน ปั๊มรอบต่ำ | มอเตอร์ขับเคลื่อนยานยนต์ไฟฟ้า |
ในด้านแม่เหล็กหายากก็มีข้อได้เปรียบเชิงตัวเลขที่เอื้อต่อ IPM เช่นกัน: งานวิจัยชี้ว่า IPM ต้องการวัสดุแม่เหล็กเพียง 66.7% ของที่ SPM ต้องใช้สำหรับงานเดียวกัน เมื่อเผชิญกับความผันผวนของราคาแม่เหล็กนีโอดิเมียม-เหล็ก-โบรอน นี่คือข้อได้เปรียบด้านต้นทุนโดยตรง นอกจากนี้ ด้วยความหนาแน่นของกำลังและแรงบิดสูง มอเตอร์แม่เหล็กถาวรที่มีสมรรถนะใกล้เคียงกันสามารถผลิตได้ในขนาดประมาณหนึ่งในสามของมอเตอร์แบบดั้งเดิม โดยอายุการใช้งานทางแม่เหล็กของแม่เหล็กระบุไว้ประมาณ 400 ปี
ข้อถกเถียงเรื่องแม่เหล็กหายากและอนาคต
ฝั่งตลาดภาพชัดเจน: การเถลิงอำนาจของยานยนต์ไฮบริดและไฟฟ้าทำให้ความต้องการ IPM เติบโตขึ้น และแพลตฟอร์มยานยนต์ไฟฟ้ารุ่นใหม่เกือบทั้งหมดของผู้ผลิตรถยนต์รายใหญ่ใช้ IPM เป็นมอเตอร์ขับเคลื่อนหลัก เส้นทางพัฒนาการของเทคโนโลยีก็ให้บทเรียนเช่นกัน: การค้นพบแม่เหล็กนีโอดิเมียม-เหล็ก-โบรอนในทศวรรษ 1980 ให้แรงผลักดันแก่มอเตอร์แม่เหล็กถาวร ในทศวรรษ 1990 การกำหนดค่า SPM และ IPM เริ่มปรากฏรูปเป็นรูปเนื้อ และในต้นทศวรรษ 2000 อัลกอริทึมเวกเตอร์คอนโทรลและฟีลด์โอเรียนเต็ดคอนโทรลเข้าสู่ความเป็นผู้ใหญ่
อย่างไรก็ตาม การจัดหาแม่เหล็กหายากและความผันผวนของราคายังคงเป็นข้อกังวลด้านต้นทุนที่ดำเนินต่อสำหรับทั้งสองดีไซน์ การแสวงหาวัสดุทางเลือกยังคงดำเนินไป มีงานวิชาการเกี่ยวกับมอเตอร์ขับเคลื่อนแม่เหล็กเฟอร์ไรต์ที่ไม่มีแม่เหล็กหายาก และในอุตสาหกรรมก็มีการถกเถียงเรื่องการเปลี่ยนผ่านในทิศทางนี้ อย่างไรก็ตาม ณ ปัจจุบัน มอเตอร์แม่เหล็กถาวรยังคงเป็นประเภทมอเตอร์ที่แพร่หลายที่สุดในตลาดยานยนต์ไฟฟ้าอย่างท่วมท้น ด้วยความหนาแน่นของกำลังและแรงบิดที่สูง
สรุป: ทำไมแม่เหล็กจึงถูกฝังไว้ภายใน?
คำตอบสั้น ๆ คือ: มอเตอร์ IPM ได้รับแหล่งแรงบิดสองแหล่งแทนที่จะเป็นเพียงแหล่งเดียว โดยการฝังแม่เหล็กลงในแกนโรเตอร์ ด้วยส่วนเพิ่มของแรงบิดจากความเซื่อง (reluctance torque) และการควบคุม MTPA จึงสร้างงานได้มากขึ้นจากกระแสเท่ากัน การอ่อนสนาม (field weakening) ช่วยให้ได้กำลังคงที่และประสิทธิภาพสูงในช่วงความเร็วที่กว้าง นอกจากนี้ยังทำให้โรเตอร์มีความปลอดภัยเชิงกลมากขึ้นที่รอบการหมุนสูง และให้ประสิทธิภาพเท่าเดิมด้วยวัสดุแม่เหล็กที่น้อยกว่า นอกจากงานที่มีช่วงความเร็วแคบซึ่งความเรียบง่ายของ SPM มีข้อได้เปรียบแล้ว ข้อเรียกร้องพื้นฐานสามประการของการขับเคลื่อนยานยนต์ไฟฟ้า - แรงบิดสูงที่ความเร็วต่ำ ช่วงกำลังคงที่ที่กว้าง และความน่าเชื่อถือเชิงกล - ล้วนเอนเอียงไปทาง IPM อย่างสิ้นเชิง เหตุผลที่มันกลายเป็นมาตรฐานคือความเหนือกว่าอย่างรอบด้านนี้ โดยแลกกับความซับซ้อนในการผลิตและการควบคุมที่ต้องจ่าย
แหล่งอ้างอิง
- Surface Permanent Magnet Motors Vs Interior Permanent Magnet Motors - Tengye
- How to choose between surface permanent magnet motors and interior permanent magnet motors - Newland
- Comparison of internal and surface permanent-magnet motor topologies - IEEE
- Surface permanent magnet vs. interior PMSM analysis - Patsnap Eureka
- Reluctance Torque - ScienceDirect
- Field-Weakening Control - MATLAB & Simulink
- How to Build EV Motors Without Rare Earth Elements - IEEE Spectrum
- Why So Many Automakers Are Using 'IPM' Electric Motors - The Autopian