한 달 넘게 달에서 운행한 최초의 자동차 Lunar Roving Vehicle의 이야기
이 페이지 공유하기
루나 로빙 비히클(Lunar Roving Vehicle), 즉 달 탐사 차량 프로그램의 이 네 바퀴 전동 로버는 보잉이 주계약자이자 제너럴 모터스 자회사 델코 일렉트로닉스의 구동계 기여로 단 1971년 7월 31일 아폴로 15 임무와 함께 달 표면에 오른, 겨우 17개월 만에 개발된 배터리 구동 차량입니다. 공차 중량이 210 kg, 주행 거리가 92 km 인 이 차량은 전기차 역사상 가장 특이한 이정표를 대표합니다: 도로가 전혀 없고 극심한 온도 차와 마모성 먼지가 가득한 달 표면에서 작동한 최초이자 현재까지 유일한 양산 목적 특수 제작 전동 운반체입니다.
주요 사양
- 최초 사용: 1971년 7월 31일, 아폴로 15 임무
- 공차 중량 210 kg; 유효 적재량 440 kg (우주인 2명, 장비 및 달 샘플)
- 각 바퀴마다 별도의 0.25 hp DC 모터; 주행 거리 92 km
- 달 속도 기록: 18 km/h, 아폴로 17, 유진 서넌
- 총 개발 기간 단 17개월
왜 달에 전동 차량을 가져갔을까?
질문은 거꾸로 던져져야 합니다: 달에서 다른 선택지가 있었을까요? 달 대기는 거의 없다시피 하므로, 내연기관이라면 연료와 산소를 모두 운반해야 했습니다; 이는 질량 예산을 파괴해 버렸을 것입니다. 반면 전기 구동은 실린 에너지에 의해서만 제한되고, 움직이는 부품이 적으며, 진공에 가까운 환경에서 전혀 배기 문제를 일으키지 않습니다. 즉, 달 차량이 전동 방식인 것은 환경적 선택이 아니라 순수한 공학적 필수였습니다.
이 선택은 역사적으로도 뿌리가 깊었습니다. 19 세기 말에는 자동차의 약 40퍼센트가 전동 방식이었습니다; 조용하고, 냄새가 없고, 핸들 크랭크가 필요 없는 이 차량들은 도심 주행에서 휘발유 차량을 크게 앞섰습니다. 달 차량 아이디어 자체도 문학보다 앞선 것이 아니었습니다: 1959년 게오르크 폰 티젠하우젠은 바람을 넣지 않는 유연한 바퀴를 단 사륜구동 달 로버 콘셉트를 설계했습니다. 즉 LRV는 전기 구동의 침체기가 아니라, 바로 이 기술이 가장 극단적인 요구 조건과 만난 지점에서 태어났습니다.
17개월 만에 완성된 달 차량: 보잉과 GM의 협력
NASA의 공식 승인은 1969년 5월에 이루어졌습니다; 입찰 공고는 1969년 7월 11일, 아폴로 11호 착륙 직전에 발표되었습니다. 보잉, 벤딕스, 그루먼, 크라이슬러가 입찰에 참여했고, 1969년 10월 28일 보잉이 주계약자로 선정되었습니다. 초기 계약은 비용 가산 인센티브 프리미엄 방식으로 1,900만 달러 규모였으며, 첫 인도일은 1971년 4월 1일로 정해졌습니다. 자재 비용과 설계 변경으로 최종 비용은 3,800만 달러 에 이르렀습니다; 오늘의 가치로 약 3억 200만 달러. 이 초과 지출은 비판을 불러일으켰지만, 그 수치는 NASA의 초기 추정치에 가까웠습니다.
역할 분담은 명확했습니다: 보잉은 전자 및 항법 시스템을 담당했습니다; 제너럴 모터스의 산타바바라 국방 연구 연구소는 바퀴, 모터, 서스펜션으로 구성된 구동 시스템을 개발했습니다. 이 팀에서 사무엘 로마노, 페렌츠 파블리치 같은 인물들이 일했습니다; 파블리치의 유연한 철망 바퀴 설계는 NASA로부터 특별한 호평을 받았습니다. Saverio Morea가 프로젝트 관리를 맡았습니다. 그 결과는 자동차 공학과 항공 우주 공학이 이런 속도로 협력한 드문 사례 중 하나가 되었습니다: 개념 수립부터 달 표면까지 17개월, 게다가 큰 고장 없이 모든 임무를 완수할 수 있는 신뢰성까지 갖췄습니다.
비행용 차량 4대가 제작되었습니다. 3대는 달로 갔고, 네 번째 차량은 아폴로 18 계획 취소 후 예비 부품 풀로 들어갔습니다. 이들 외에도 정적 모형, 엔지니어링 모형, 1/6 중력 모형 2개, 1g 훈련기, 질량 모형, 진동 시험 장치, 자격 시험 장치도 제작되었습니다. 저중력 시험은 KC-135A 항공기의 포물선 비행으로 수행되었습니다; 이 시험을 통해 먼지 오염을 막기 위해 휠 펜더가 필수적이라는 사실도 밝혀졌습니다.
기술 사양: 바퀴마다 하나의 모터
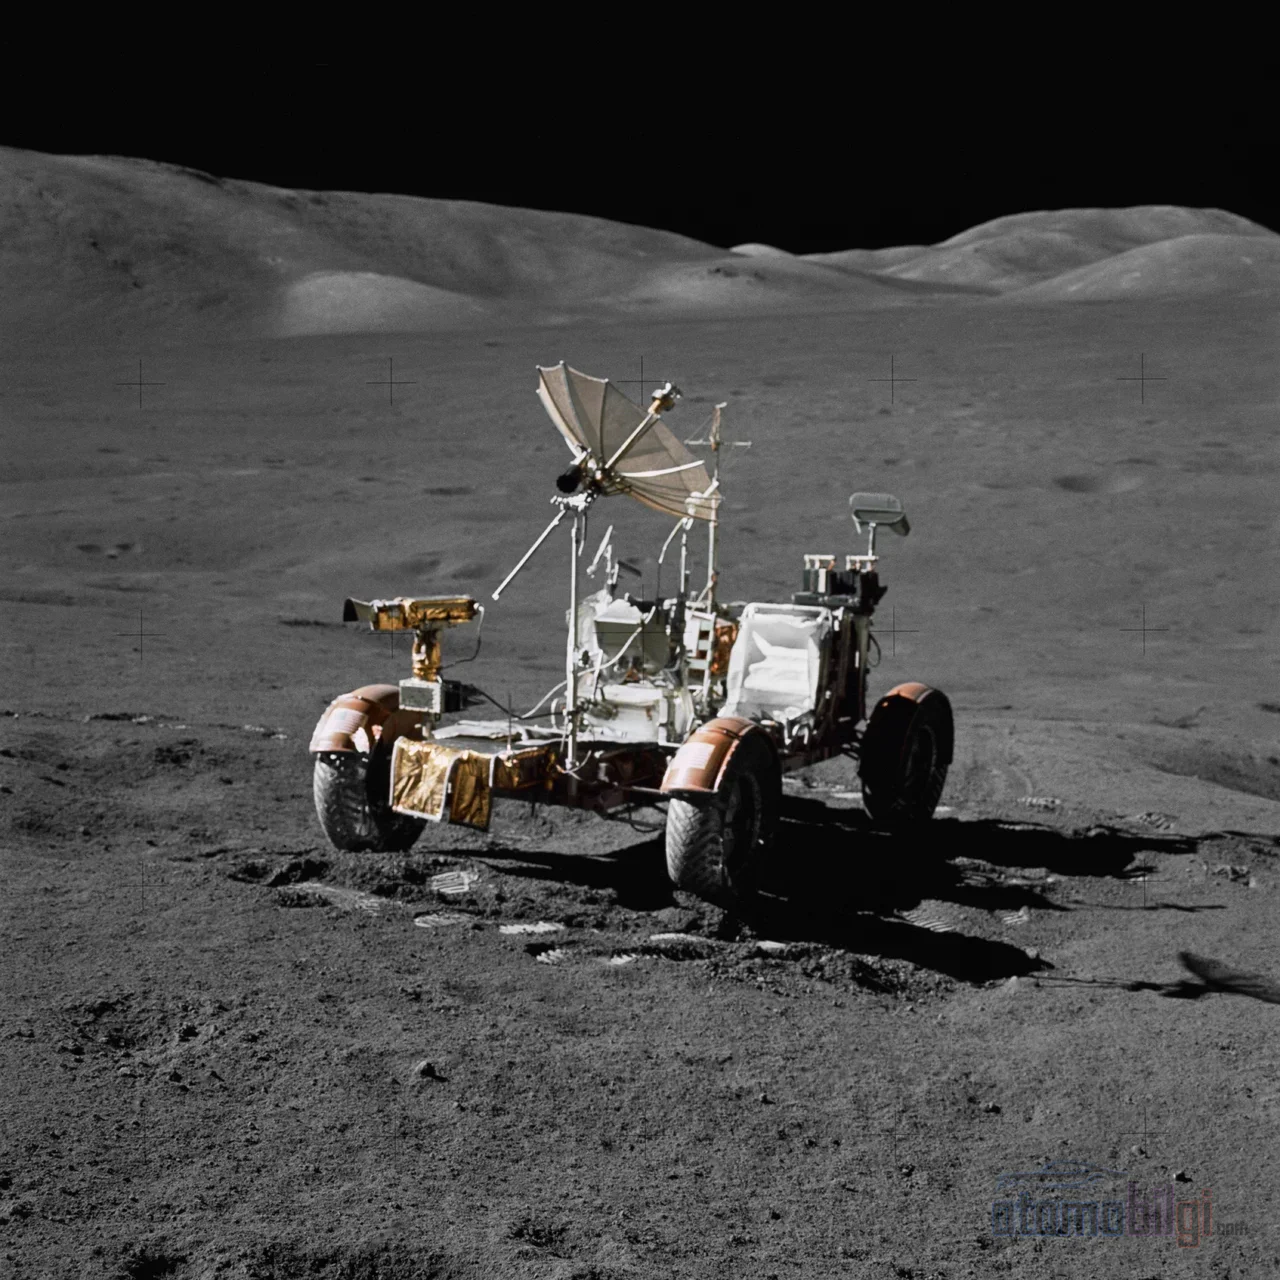
LRV의 구동 아키텍처는 오늘날 현대 전기차에서 볼 수 있는 휠당 모터 방식의 가장 순수한 형태입니다. 네 바퀴 각각에 10,000 rpm으로 작동하는 0.25 hp (190 W) 출력의 직렬 여자 브러시 DC 모터가 장착되어 있었습니다; 각 모터는 80:1 비율의 하모닉 기어로 바퀴를 구동했습니다. 모터 하나가 고장 나면 핀을 제거하고 바퀴를 자유 회전 상태로 전환했습니다; 즉, 단일 고장이 차량을 움직이지 못하게 만들 수 없었습니다. 조향을 위해서는 전방과 후방에 각각 별도의 0.1 hp (75 W) DC 모터가 사용되었습니다; 애커먼 기하학 덕분에 회전 반경은 3미터까지 줄어들었습니다.
전력은 Eagle-Picher제 36볼트 은-아연 1차 전지 2개에서 공급되었습니다; 각각 121 암페어-초 용량을 가졌으며 총 주행 거리는 92 km 로 정의되었습니다. 이 배터리들은 충전할 수 없었는데, 이는 결함이 아니라 설계상의 결정이었습니다: 차량은 달에서 돌아오지 않을 예정이었으므로 재충전 인프라 대신 일회용이면서 신뢰성이 높고 에너지 밀도가 높은 화학 전지가 선택되었습니다. 전면에는 통신 중계 장치와 텔레비전 카메라를 위한 별도의 36볼트 콘센트가 있었습니다.
달 환경의 가장 까다로운 조건 중 하나는 열 관리였습니다. LRV에는 능동 냉각 시스템이 없었습니다; 대신 상 변화 왁스 열 용량 패키지와 위를 향한 반사 복사판 표면으로 수동 냉각을 수행했습니다. 주행 중에는 복사판을 원처리 덮개로 가리고, 정차 시에는 우주 비행사들이 손 브러시로 먼지를 청소했습니다. 이 간단하지만 규율 있는 해결책은 달의 한낮 뜨거운 열기 속에서도 전자 장비를 작동 가능한 상태로 유지했습니다.
| 특성 | 값 |
|---|---|
| 공차 중량 | 210 kg (462파운드) |
| 최대 유효 적재량 | 440 kg (우주 비행사 2명, 장비, 시료) |
| 길이 / 축간 거리 | 3.0 m / 2.3 m |
| 바퀴당 모터 | 0.25 hp DC, 10,000 rpm, 80:1 하모닉 기어 |
| 배터리 | 2 × 36 V 은-아연 (1차), Eagle-Picher |
| 주행 거리 | 92 km |
| 설계 최대 속도 | 10 km/h (아폴로 17에서 18 km/h 측정) |
| 바퀴 | 지름 32인치, 아연 도금 강선 그물, 타이탄 셰브론 패턴 |
달을 위한 섀시와 바퀴 설계
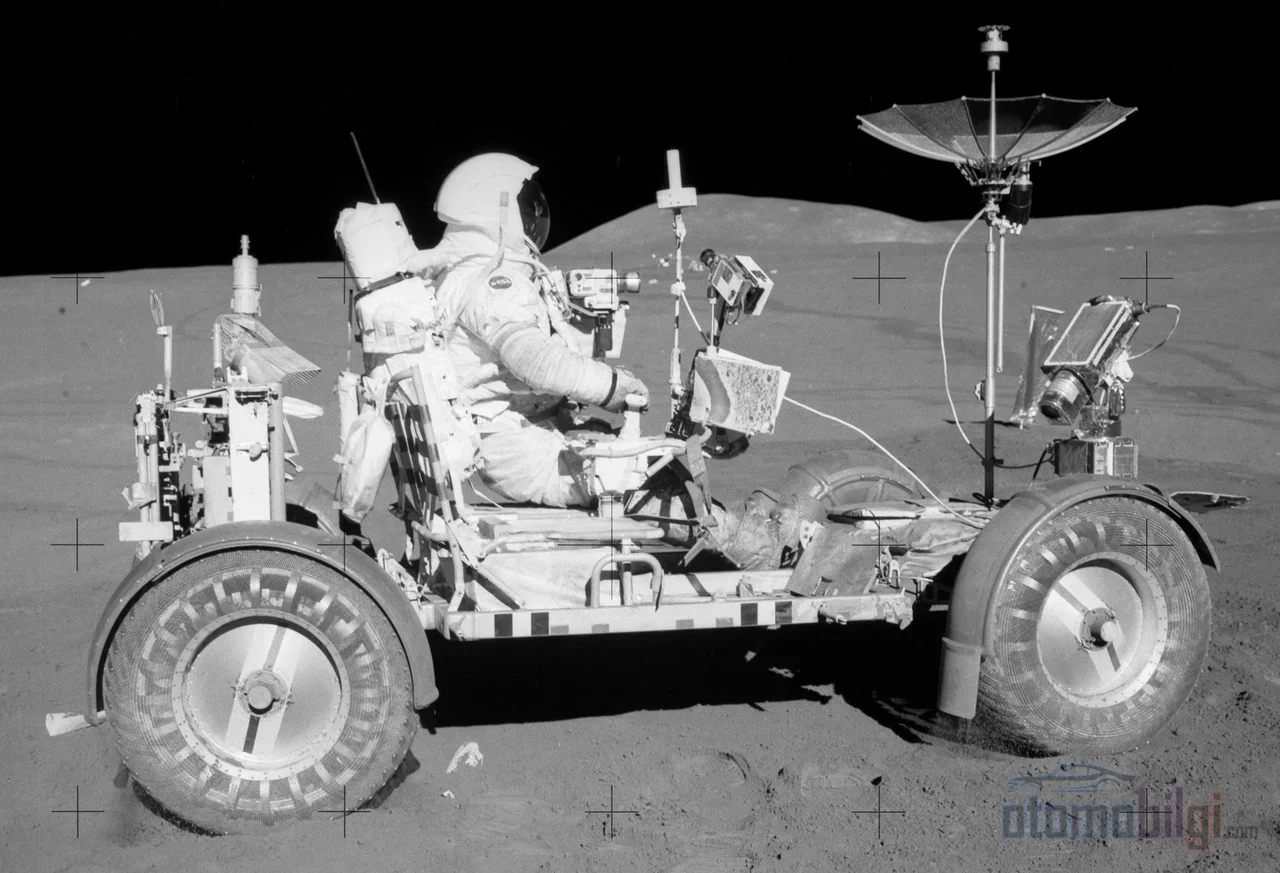
섀시는 2219 알루미늄 합금 파이프로 만들어졌으며, 중앙 힌지식 3분할 접이식 차체였습니다. 접이식은 우연이 아니라 수송의 필수였습니다: 차량은 접혀서 달 착륙선의 Quadrant 1 구획에 장착되었습니다. 우주인들은 표면에 내린 후 로프와 브레이크가 달린 도르래 시스템으로, 대부분 자동으로 작동하는 과정을 통해 차량을 펴서 지면에 내렸습니다. 만재 중량일 때 지상고는 겨우 36센티미터였습니다; 낮은 무게중심은 울퉁불퉁한 지형에서 전복 위험을 줄여주었습니다.
타이어 문제는 달에서 전통적인 의미로는 존재하지 않습니다: 공기를 넣을 수 없고, 고무도 극심한 온도 차를 견디지 못합니다. 해결책은 0.033인치 강철 와이어로 엮은 아연 도금 와이어 메시 휠이었습니다; 접지면의 절반을 덮는 티타늄 셰브런이 견인력을 제공했고, 지름 25.5인치의 티타늄 범퍼 스톱은 차체를 충격으로부터 보호했습니다. 조작 장치는 하나의 T자형 조종 스틱으로 단순화되었습니다: 앞으로 밀면 가속, 좌우로 움직이면 조향, 뒤로 당기면 제동, 끝까지 밀면 주차 브레이크를 의미했습니다.
임무 임무 데이터 및 달 기록
세 대의 차량은 총평균 각각 30킬로미터를 문제없이 주행했습니다. 내비게이션은 방위 자이로스코프, 휠 주행계 그리고 컴퓨터의 결합으로 이루어졌습니다; 달에서 태양이 하늘에서 시간당 약 반 도씩 움직이기 때문에 우주인들은 필요할 때 간단한 태양-그림자 장치로 수동 방위 측정도 할 수 있었습니다. 안전 계산에 따르면 로버가 고장 나더라도 승무원은 달 착륙선까지 걸어갈 수 있어야 했습니다; 이 도보 거리 한계는 입증된 신뢰성을 바탕으로 아폴로 17호의 가장 긴 이동 구간에서 완화되었습니다.
| 임무 | 총 거리 | 총 주행 시간 | LM으로부터 최대 거리 |
|---|---|---|---|
| 아폴로 15호 | 27.76 km | 3시간 02분 | 5.0 km |
| 아폴로 16호 | 26.55 km | 3시간 26분 | 4.5 km |
| 아폴로 17호 | 35.89 km | 4시간 26분 | 7.6 km |
설계 최고 속도는 10 km/h였지만 아폴로 17호에서는 18 km/h 속도에 도달했습니다; 이 비공식 달 속도 기록은 Eugene Cernan의 이름을 따릅니다. 임무가 끝날 무렵 Cernan은 로버를, 상승을 녹화하기 위해 Mission Control이 원격 조작하는 텔레비전 카메라에서 멀리 주차시켰고, 세 번째 시도 끝에 상승이 성공적으로 촬영되었습니다.
고장, 수리 및 달에 남은 세 대의 차량
모든 공학적 산물처럼 LRV도 현장 조건에서 시험을 통과해야 했습니다. 아폴로 16호에서 John Young은 두 번째 표면 이동 중 뒷펜더 확장 부분에 부딪혔습니다; 흩날린 달먼지가 승무원과 콘솔, 통신 장비를 뒤덮었고 배터리 온도와 전력 소모가 증가했습니다. 아폴로 17호에서 Cernan이 망치 자루로 부러뜨린 펜더를 테이프로 붙이는 것은 불가능했습니다; 승무원은 두 번째 이동 전에 달 지도, 포장 테이프, 그리고 착륙선에서 꺼낸 클램프를 사용해 임시 펜더를 만들었습니다. 그 지도들은 오늘날 National Air and Space Museum에 전시되어 있습니다; 즉, 달에서 포장 테이프로 수리된 전기 자동차의 부품들이 우주 역사의 박물관 축이 되었습니다.
세 대의 로버는 모두 달에 남겨졌습니다. 그 이유는 간단한 물리학입니다: 달 착륙선 모듈의 상단부만 궤도로 돌아갈 수 있었고, 불필요한 킬로그램 1그램이 추가될 때마다 추가 연료를 의미했습니다. 지구에서는 시험 차량과 훈련용 장비가 여러 박물관에 전시되어 있습니다: 진동 시험 장비는 헌츠빌에 있는 U.S. Space & Rocket Center에, 1-g 훈련용 장비는 Johnson Space Center에, 자격 인증 시험 장비는 National Air and Space Museum에, 엔지니어링 목업은 시애틀의 Museum of Flight에 각각 전시되어 있습니다. LRV-3는 Lunar Reconnaissance Orbiter가 2009년과 2011년에 통과하면서 다시 촬영되었으며, 2020년에는 워싱턴 주가 달에 갔던 로버들을 역사적 상징으로 공식 지정했습니다.
전기자동차 역사 속에서 LRV의 위치
LRV는 전기자동차의 끊임없지만 험난했던 역사의 시간축 위에서 독보적인 한 지점을 이룹니다. 19 세기 말의 도시에서는 전기차가 흔한 풍경이었고, 1897년에 이미 런던은 최초의 전기 택시 서비스를 시작했습니다. 하지만 가솔린 차량이 주행 거리와 비용의 균형에서 앞서게 되면서, 전기 시동 장치의 등장과 Ford Model T의 공세 속에 전기차는 밀려나게 되었습니다. 20세기 내내 이 기술은 몇 차례의 시도와 GM EV1 같은 단명한 프로그램으로 명맥을 이어가려 했습니다. 리튬이온 배터리의 성숙과 함께 2008년 Tesla Roadster가 고속도로 주행이 가능한 양산형 리튬이온 전기 스포츠카임을 증명하면서 이 분야는 다시 활기를 되찾았습니다.
이 시간축에서 LRV가 남긴 교훈은 다음과 같습니다: 전기 구동의 운명은 배터리 화학에만 달려 있지 않습니다. 올바른 임무 정의가 올바른 임무 프로필과 결합하면, 전기차는 가장 혹독한 환경에서도 뛰어난 성능을 발휘할 수 있습니다. 달에서의 주행 거리는 92 km로 제한되었고, 고객은 충전 인프라를 전혀 원하지 않았습니다. 그럼에도 이 차량은 임무 전체를 큰 고장 없이 완수했습니다. NASA가 현재 개발 중인 Lunar Terrain Vehicle 프로그램은 이 유산의 공식 후계자로서 동일한 논리를 차세대 배터리로 이어가고 있습니다.
결론: 달 위에 주차된 채 기다리는 이정표
Lunar Roving Vehicle은 17개월의 개발 기간, 3,800만 달러의 최종 비용, 그리고 세 번의 임무에 걸친 완벽한 현장 성능으로, 엔지니어링 규율이 무엇을 할 수 있는지를 보여주는 측정 가능한 증거입니다. 바퀴마다 독립된 DC 모터, 은-아연 배터리, 와이어 메시 휠, 그리고 왁스 기반의 수동 냉각: 이 모든 것은 과시가 아니라 달이 부과한 제약 조건에 대한 직접적인 답이었습니다. 오늘날 세 대의 차량은 여전히 달 표면에 주차된 채로 있습니다. 전기자동차 역사의 가장 먼 지점에서, 태양 복사와 미세 운석을 견디며 조용히 내구성 시험을 계속하고 있습니다.
출처
- Lunar Roving Vehicle
- The Apollo Lunar Roving Vehicle
- The Lunar Roving Vehicle - Historical Overview (S.F. Morea)
- Mobility Performance of the Lunar Roving Vehicle - NASA TR R-401
- Lunar Roving Vehicle Qualification Test Unit
- The Boeing Company wins NASA contract for lunar rover
- NASA's Lunar Rover: Everything You Need to Know