Ayda Süren İlk Araba Lunar Roving Vehicle'ın Hikâyesi
Bu Sayfayı Paylaşın
Lunar Roving Vehicle, yani Ay Araçları Programı'nın bu dört tekerlekli elektrikli rover'ı, Apollo 15 göreviyle 31 Temmuz 1971'de Ay yüzeyine çıkan, Boeing ana yükleniciliğinde ve General Motors'un yan kuruluşu Delco Electronics'in hareket sistemi katkısıyla yalnızca 17 ayda geliştirilen bir bataryalı araçtır. Boş kütlesi 210 kg, menzili 92 km olan bu araç, elektrikli otomobil tarihinin en sıra dışı kilometre taşını temsil eder: Dünya'nın hiçbir yolu olmayan, aşırı sıcaklık farkları ve aşındırıcı tozla dolu yüzeyinde çalışan ilk ve bugüne kadarki tek seri amaca özel üretilmiş elektrikli taşıttır.
Öne Çıkanlar
- İlk kullanım: 31 Temmuz 1971, Apollo 15 görevi
- Boş kütle 210 kg; faydalı yük 440 kg (iki astronot, ekipman ve Ay örnekleri)
- Her tekerde ayrı 0,25 hp DC motor; menzil 92 km
- Ay hız rekoru: 18 km/s, Apollo 17, Eugene Cernan
- Toplam geliştirme süresi yalnızca 17 ay
Neden Ay'a Elektrikli Bir Araç Götürüldü?
Soru tersinden sorulmalı: Ay'da başka seçenek var mıydı? Ay atmosferi yok denecek kadar incedir, dolayısıyla içten yanmalı motor için hem yakıt hem oksijen taşımak gerekirdi; bu da kütle bütçesini imha ederdi. Elektrikli tahrik ise taşınan enerjiyle sınırlıdır, hareketli parçası azdır ve vakuma yakın ortamda hiçbir egzoz sorunu yaratmaz. Yani Ay araçlarının elektrikli olması bir çevre tercihi değil, saf mühendislik zorunluluğuydu.
Bu tercih tarihte de köklere sahipti. 19. yüzyılın sonlarında otomobillerin yaklaşık yüzde kırkı elektrikliydi; sessiz, kokusuz ve el krankı gerektirmeyen bu araçlar şehir içi kullanımda benzinlilerle açık ara öndeydi. Ay aracı fikri bile edebiyattan önce gelmedi: 1959'da Georg von Tiesenhausen, şişirilmeyen ve esnek tekerlekli dört çekerli bir ay roverı konsepti tasarladı. Yani LRV, elektrikli tahrikin düşüş döneminde değil, tam da bu teknolojinin en uç gereksinimle buluştuğu noktada doğdu.
17 Ayda Ay Aracı: Boeing ve GM'in Ortakliği
NASA'nın resmi onayı Mayıs 1969'da geldi; ihale duyurusu ise 11 Temmuz 1969'da, Apollo 11'in inişinden hemen önce yapıldı. Boeing, Bendix, Grumman ve Chrysler teklif verdi ve 28 Ekim 1969'da Boeing ana yüklenici seçildi. İlk sözleşme, maliyet-artı-teşvik primli olarak 19 milyon dolar tutarındaydı ve ilk teslim tarihi 1 Nisan 1971 olarak konmuştu. Malzeme maliyetleri ve tasarım değişiklikleriyle nihai maliyet 38 milyon dolara çıktı; bugünkü değerle yaklaşık 302 milyon dolar. Bu aşım eleştirilere yol açtı, fakat rakam NASA'nın baştaki tahminine yakındı.
İşbölümü netti: Boeing elektronik ve navigasyon sistemini üstlendi; General Motors'un Santa Barbara'daki savunma araştırma laboratuvarı ise tekerlek, motor ve süspansiyondan oluşan hareket sistemini geliştirdi. Bu ekipte Samuel Romano ve Ferenc Pavlics gibi isimler çalıştı; Pavlics'in esnek tel örgü tekerlek tasarımı NASA'dan özel takdir aldı. Saverio Morea proje yöneticiliğini yürüttü. Sonuç, otomotiv ve havacılık mühendisliğinin bu hızda ortak çalıştığı ender örneklerden biri oldu: kavramdan Ay yüzeyine 17 ay, üstelik büyük bir arıza olmadan tüm görevleri tamamlayacak bir güvenilirlikle.
Dört uçuş aracı üretildi. Üçü Ay'a gitti, dördüncüsü Apollo 18'in iptali sonrası yedek parça havuzuna girdi. Onların yanı sıra statik model, mühendislik modeli, iki adet 1/6 yerçekimi modeli, 1-g eğitici, kütle modeli, titreşim test ünitesi ve kalifikasyon test ünitesi de üretildi. Düşük yerçekimi testleri KC-135A uçağının parabolik uçuşlarıyla yapıldı; bu testler, toz kirlenmesini sınırlamak için tekerlek çamurluğunun zorunlu olduğunu da ortaya koydu.
Teknik Özellikler: Her Tekerde Bir Motor
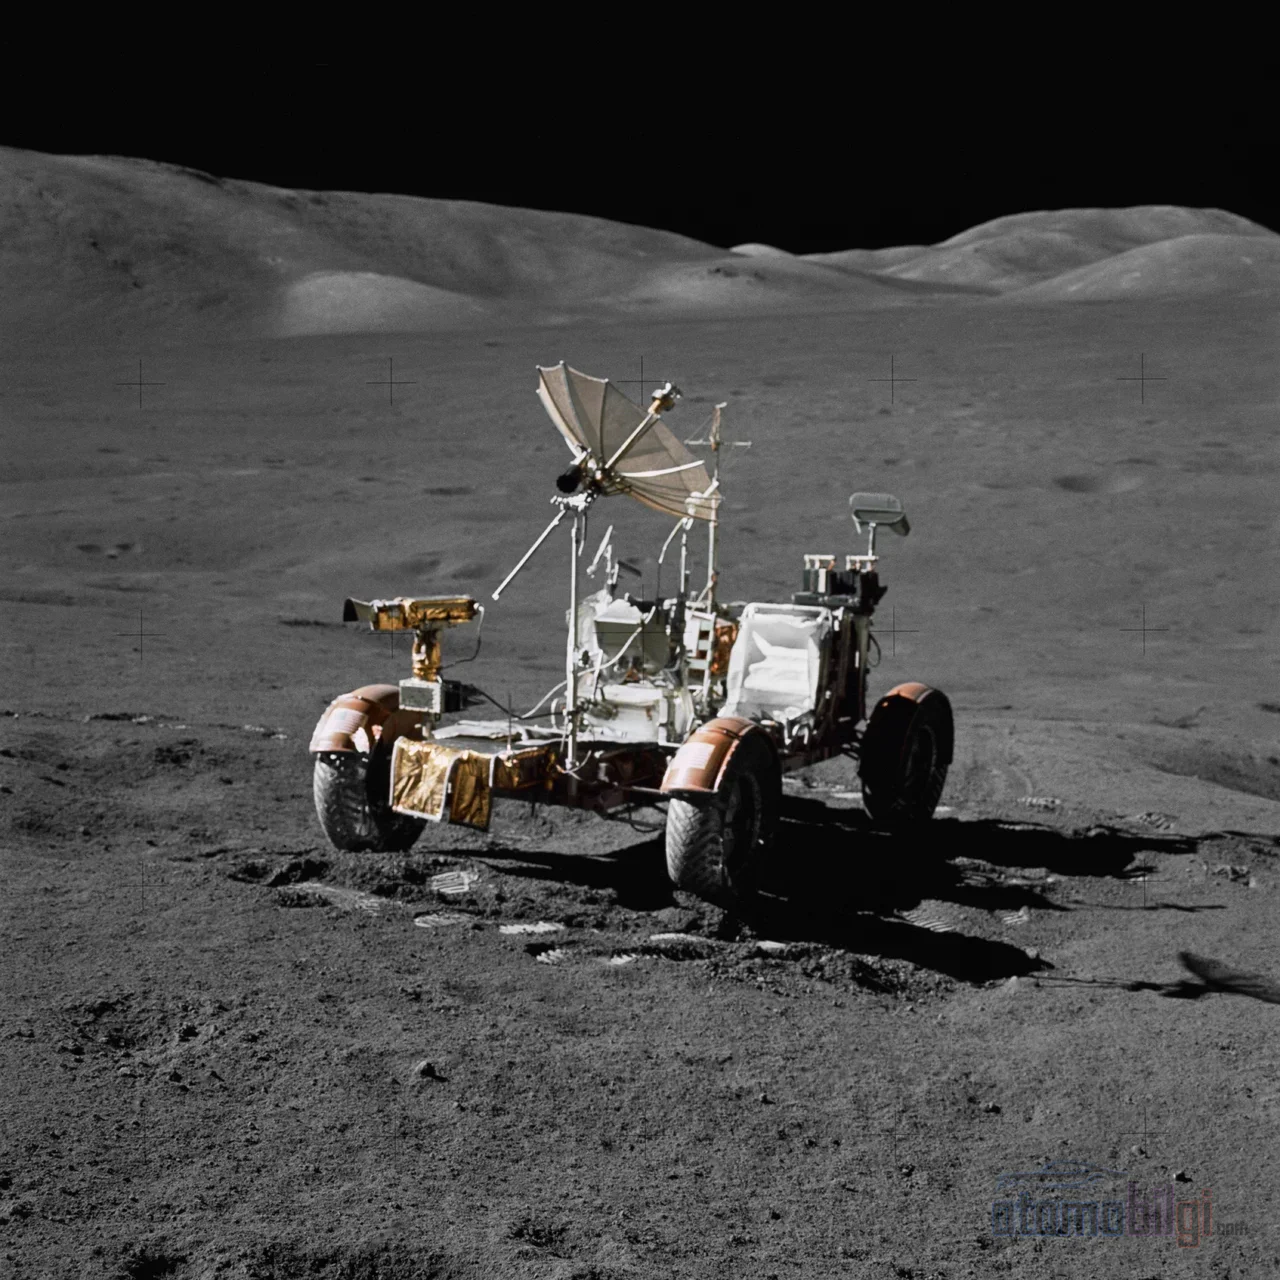
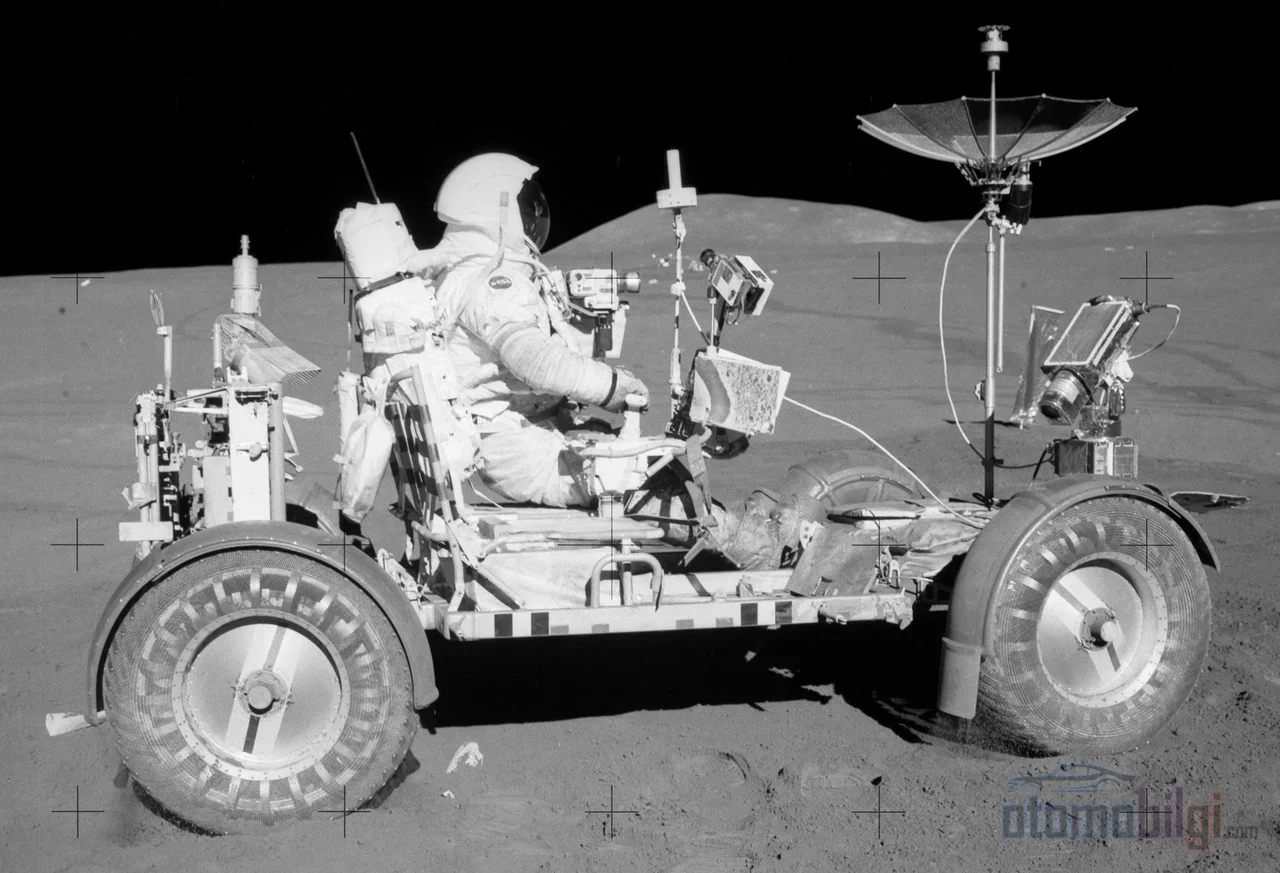
LRV'nin tahrik mimarisi bugün modern elektrikli araçlarda gördüğümüz teker-başına-motor yaklaşımının en saf hâlidir. Dört tekerin her birinde 0,25 hp (190 W) gücünde, 10.000 rpm'de çalışan seri uyarmalı fırçalı bir DC motor vardı; her motor 80:1 oranlı harmonik dişliyle tekerleği sürüyordu. Bir motor arızalanırsa pimler çıkarılıyor ve tekerlek serbest dönüşe geçiyordu; yani tek arıza aracı hareketten alıkoyamıyordu. Direksiyon için ön ve arkada ayrı 0,1 hp (75 W) DC motorlar kullanıldı; Ackermann geometrisiyle dönüş yarıçapı 3 metreye kadar iniyordu.
Enerji, Eagle-Picher üretimi iki adet 36 voltluk gümüş-çinko birincil bataryadan geliyordu; her biri 121 amper-saniye kapasitesindeydi ve toplam menzil 92 km olarak tanımlanmıştı. Bu piller şarj edilemiyordu ve bu bir kusur değil, bir tasarım kararıydı: araç Ay'dan geri dönmeyecekti, dolayısıyla yeniden şarj altyapısı yerine tek kullanımlık, güvenilir ve yüksek enerji yoğunluklu kimya tercih edildi. Ön yüzde iletişim röle ünitesi ve televizyon kamerası için ayrı bir 36 voltluk priz bulunuyordu.
Ay ortamının en zorlu koşullarından biri ısıl yönetimdi. LRV'de aktif soğutma sistemi yoktu; bunun yerine faz değiştiren mum termal kapasitör paketleri ve yukarı bakan yansıtıcı radyatör yüzeyleriyle pasif soğutma yapıldı. Sürüş sırasında radyatörler miyar örtüyle kapatılıyor, duruşlarda astronotlar tozu el fırçasıyla temizliyordu. Bu basit ama disiplinli çözüm, elektronikleri Ay gündüzünün kavurucu sıcaklığında çalışır tuttu.
| Özellik | Değer |
|---|---|
| Boş kütle | 210 kg (462 libre) |
| Maksimum faydalı yük | 440 kg (iki astronot, ekipman, örnekler) |
| Uzunluk / aks mesafesi | 3,0 m / 2,3 m |
| Tekerlek başına motor | 0,25 hp DC, 10.000 rpm, 80:1 harmonik dişli |
| Batarya | 2 × 36 V gümüş-çinko (birincil), Eagle-Picher |
| Menzil | 92 km |
| Tasarım azami hızı | 10 km/s (Apollo 17'de 18 km/s ölçüldü) |
| Tekerlek | 32 inç çapında, çinko kaplı çelik tel örgü, titan chevronlu |
Ay'a Göre Şasi ve Tekerlek Tasarımı
Şasi, 2219 alüminyum alaşımı borudan yapılmış, ortadan menteşeli üç parçalı katlanır bir gövdeydi. Katlanabilirlik tesadüf değil, taşımmanın zorunluluğuydu: araç, Ay Modülü'nün Quadrant 1 bölmesine katlanarak yerleştiriliyordu. Astronotlar yüzeye indikten sonra halat ve frenli makaralı bir sistemle, büyük ölçüde otomatik işleyen bir süreçle aracı açıp yere indirdi. Dolu ağırlıkta yerden yükseklik yalnızca 36 santimetreydi; düşük ağırlık merkezi, engebeli arazide devrilme riskini azaltıyordu.
Lastik sorunu Ay'da klasik anlamda yoktur: hava şişirilemez, kauçuk da aşırı sıcaklık farklarında dayanmaz. Çözüm, 0,033 inç çelik telden örülü, çinko kaplı tel örgü tekerlekti; temas yüzeyinin yarısını kaplayan titan chevronlar çekiş sağlıyor, 25,5 inç çapındaki titan çarpma stopu ise gövdeyi darbelerden koruyordu. Kontroller tek bir T biçimli kumanda koluna indirgenmişti: ileri itmek gaz, sağa sola hareket dönüş, geri çekmek fren, en uca almak park freni demekti.
Görev Görev Veriler ve Ay Rekoru
Üç araç, toplamda ortalama 30'ar kilometre sorunsuz yol kat etti. Navigasyon yön jiroskopu, tekerlek odometresi ve bir bilgisayarın birleşiminden geliyordu; Ay'da Güneş gökyüzünde saatte yaklaşık yarım derece hareket ettiği için astronotlar gerektiğinde basit bir Güneş-gölge cihazıyla manuel yön tayini de yapabiliyordu. Güvenlik hesabına göre rover bozulursa ekip Ay Modülü'ne yürüyebilmeliydi; bu yürüyüş sınırı, kanıtlanmış güvenilirlik temelinde Apollo 17'nin en uzun geçişinde gevşetildi.
| Görev | Toplam mesafe | Toplam sürüş süresi | LM'den maks. uzaklık |
|---|---|---|---|
| Apollo 15 | 27,76 km | 3 sa 02 dk | 5,0 km |
| Apollo 16 | 26,55 km | 3 sa 26 dk | 4,5 km |
| Apollo 17 | 35,89 km | 4 sa 26 dk | 7,6 km |
Tasarım azami hız 10 km/s olmasına rağmen Apollo 17'de 18 km/s hıza ulaşıldı; bu gayri resmi Ay hız rekoru, Eugene Cernan'ın adıyla anılıyor. Görev sonunda Cernan, rover'ı kalkışı kaydetmesi için Mission Control'ün uzaktan kumanda ettiği televizyon kamerasından uzağa park etti ve üçüncü denemede yükseliş başarıyla görüntülendi.
Arızalar, Yamalar ve Ay'da Kalan Üç Araç
Her mühendislik ürünü gibi LRV de saha koşullarında sınavdan geçti. Apollo 16'da John Young ikinci yüzey geçişinde arka çamurluk uzantısına çarptı; savrulan Ay tozu ekibi, konsolu ve haberleşme ekipmanını kapladı, batarya sıcaklıkları ve güç tüketimi arttı. Apollo 17'de Cernan'ın çekicin sapıyla kırdığı çamurluğu bantla tutturmak mümkün olmadı; ekip ikinci geçiş öncesinde Ay haritalarını, koli bandını ve iniş aracından çıkardığı kelepçeleri kullanarak yedek bir çamurluk yaptı. O haritalar bugün National Air and Space Museum'da sergileniyor; yani Ay'da koli bandıyla tamir edilen bir elektrikli aracın parçaları, uzay tarihinin müze ekseni hâline geldi.
Üç rover da Ay'da bırakıldı. Bunun nedeni basit fiziktir: yalnızca Ay Modülü'nün üst kademesi yörüngeye dönebiliyordu ve her fazladan kilo fazladan yakıt demekti. Dünya'da ise test araçları ve eğiticiler çeşitli müzelerde sergileniyor: titreşim test ünitesi Huntsville'deki U.S. Space & Rocket Center'da, 1-g eğitici Johnson Space Center'da, kalifikasyon test ünitesi National Air and Space Museum'da, mühendislik maketi Seattle'daki Museum of Flight'ta bulunuyor. LRV-3, Lunar Reconnaissance Orbiter'ın 2009 ve 2011 geçişlerinde yeniden görüntülendi; 2020'de Washington Eyaleti, Ay'a gitmiş rover'ları tarihi simge ilan etti.
Elektrikli Otomobil Tarihi İçinde LRV'nin Yeri
LRV, elektrikli otomobilin kesintisiz ama engebeli tarih çizgisinin üzerinde ayırt edici bir nokta oluşturur. 19. yüzyılın sonunda şehirlerde elektrikliler olağan bir görüntüydü; 1897'de Londra ilk elektrikli taksi servisini başlatmıştı bile. Ama benzinliler menzil ve maliyet dengesinde öne geçti, elektrikli marşın ve Ford Model T'nin baskısıyla elektrikliler kenara itildi. Yirminci yüzyıl boyunca bu teknoloji birkaç ara deneme ve GM EV1 gibi kısa ömürlü programlarla ayakta kalmaya çalıştı; lityum-iyon bataryanın olgunlaşması ve 2008 Tesla Roadster'ın otoyol yasal, seri üretim bir lityum-iyonlu elektrikli spor otomobili kanıtlamasıyla alan yeniden canlandı.
Bu çizgide LRV'nin öğretisi şudur: elektrikli tahrikin kaderi yalnızca batarya kimyasına bağlı değildir; doğru görev tanımı, doğru görev profiliyle birleşince elektrikli araç en zorlu ortamda bile üstün performans gösterebilir. Ay'da menzil 92 km ile sınırlıydı ve hiçbir müşteri şarj altyapısı istemiyordu; yine de araç, görevlerinin tamamını büyük arıza olmadan tamamladı. NASA'nın günümüzde geliştirdiği Lunar Terrain Vehicle programı, bu mirasın resmi halefi olarak aynı mantığı yeni nesil pillerle sürdürüyor.
Sonuç: Ay'da Park Halinde Bekleyen Bir Dönüm Noktası
Lunar Roving Vehicle, 17 aylık geliştirme süresi, 38 milyon dolarlık nihai maliyeti ve üç göreve yayılan kusursuz saha performansıyla, mühendislik disiplininin ne yapabileceğinin ölçülebilir bir kanıtıdır. Her tekerde ayrı DC motor, gümüş-çinko piller, tel örgü tekerlekler ve mum bazlı pasif soğutma: bunların hiçbiri gösteriş için değil, Ay'ın koyduğu kısıtların doğrudan cevabıydı. Bugün üç araç hâlâ Ay yüzeyinde park halinde duruyor; elektrikli otomobil tarihinin en uzak noktasında, güneş radyasyonuna ve mikro meteoritlere karşı sessizce dayanıklılık testine devam ediyorlar.
Kaynaklar
- Lunar Roving Vehicle
- The Apollo Lunar Roving Vehicle
- The Lunar Roving Vehicle - Historical Overview (S.F. Morea)
- Mobility Performance of the Lunar Roving Vehicle - NASA TR R-401
- Lunar Roving Vehicle Qualification Test Unit
- The Boeing Company wins NASA contract for lunar rover
- NASA's Lunar Rover: Everything You Need to Know