La historia del Lunar Roving Vehicle, el primer automóvil que duró meses
Comparte esta página
El Lunar Roving Vehicle, es decir, el vehículo del Programa de Vehículos Lunares, es un rover eléctrico de cuatro ruedas que llegó a la superficie lunar con la misión Apolo 15 el 31 de julio de 1971, desarrollado en solo 17 meses con Boeing como contratista principal y la contribución del sistema de movilidad de Delco Electronics, filial de General Motors. Con una masa en vacío de 210 kg y una autonomía de 92 km, este vehículo representa el hito más extraordinario de la historia del automóvil eléctrico: Es el primer y hasta hoy único vehículo eléctrico fabricado en serie con un propósito específico, diseñado para operar en una superficie sin ningún camino, llena de extremas diferencias de temperatura y polvo abrasivo.
Aspectos destacados
- Primer uso: 31 de julio de 1971, misión Apolo 15
- Masa en vacío 210 kg; carga útil 440 kg (dos astronautas, equipo y muestras lunares)
- Motor de CC independiente de 0,25 hp en cada rueda; autonomía de 92 km
- Récord de velocidad lunar: 18 km/h, Apolo 17, Eugene Cernan
- Tiempo total de desarrollo de solo 17 meses
¿Por qué se llevó un vehículo eléctrico a la Luna?
La pregunta debería plantearse al revés: ¿Había otra opción en la Luna? La atmósfera lunar es prácticamente inexistente, por lo que para un motor de combustión interna habría sido necesario transportar tanto combustible como oxígeno; lo que habría destruido el presupuesto de masa. La propulsión eléctrica, en cambio, está limitada por la energía transportada, tiene pocas piezas móviles y no crea ningún problema de escape en un entorno casi de vacío. Es decir, que los vehículos lunares fueran eléctricos no fue una elección medioambiental, sino una pura necesidad de ingeniería.
Esta elección también tenía raíces en la historia. A finales del siglo XIX, aproximadamente el cuarenta por ciento de los automóviles eran eléctricos; silenciosos, sin olores y sin necesidad de manivela, estos vehículos llevaban clara ventaja sobre los de gasolina en el uso urbano. Ni siquiera la idea del vehículo lunar vino antes de la literatura: En 1959, Georg von Tiesenhausen diseñó un concepto de rover lunar de cuatro ruedas motrices con ruedas flexibles no inflables. Es decir, el LRV no nació en el período de declive de la propulsión eléctrica, sino precisamente en el punto donde esta tecnología se encontraba con el requisito más extremo.
Un vehículo lunar en 17 meses: la asociación de Boeing y GM
La aprobación oficial de la NASA llegó en mayo de 1969; el anuncio de la licitación se realizó el 11 de julio de 1969, justo antes del alunizaje del Apolo 11. Boeing, Bendix, Grumman y Chrysler presentaron ofertas, y el 28 de octubre de 1969 se seleccionó a Boeing como contratista principal. El contrato inicial, con prima de coste más incentivo, era de 19 millones de dólares y la primera fecha de entrega se había fijado para el 1 de abril de 1971. Con los costes de materiales y los cambios de diseño, el coste final subió a 38 millones de dólares; unos 302 millones de dólares en valor actual. Este sobrecoste provocó críticas, pero la cifra estaba cerca de la estimación inicial de la NASA.
La división del trabajo era clara: Boeing asumió la electrónica y el sistema de navegación; mientras que el laboratorio de investigación de defensa de General Motors en Santa Barbara desarrolló el sistema de movilidad compuesto por ruedas, motor y suspensión. En este equipo trabajaron nombres como Samuel Romano y Ferenc Pavlics; el diseño de ruedas de malla de alambre flexible de Pavlics recibió un reconocimiento especial de la NASA. Saverio Morea asumió la dirección del proyecto. El resultado fue uno de los raros ejemplos en que la ingeniería automotriz y la aeroespacial trabajaron juntas a esta velocidad: del concepto a la superficie lunar en 17 meses, y además con una fiabilidad que permitiría completar todas las misiones sin grandes fallos.
Se fabricaron cuatro vehículos de vuelo. Tres fueron a la Luna y el cuarto pasó al fondo de piezas de repuesto tras la cancelación del Apollo 18. Además de estos, se fabricaron también un modelo estático, un modelo de ingeniería, dos modelos de gravedad 1/6, un entrenador de 1-g, un modelo de masas, una unidad de prueba de vibraciones y una unidad de pruebas de calificación. Las pruebas de baja gravedad se realizaron con los vuelos parabólicos del avión KC-135A; estas pruebas también revelaron que el guardabarros de la rueda era obligatorio para limitar la contaminación por polvo.
Especificaciones técnicas: Un motor por rueda
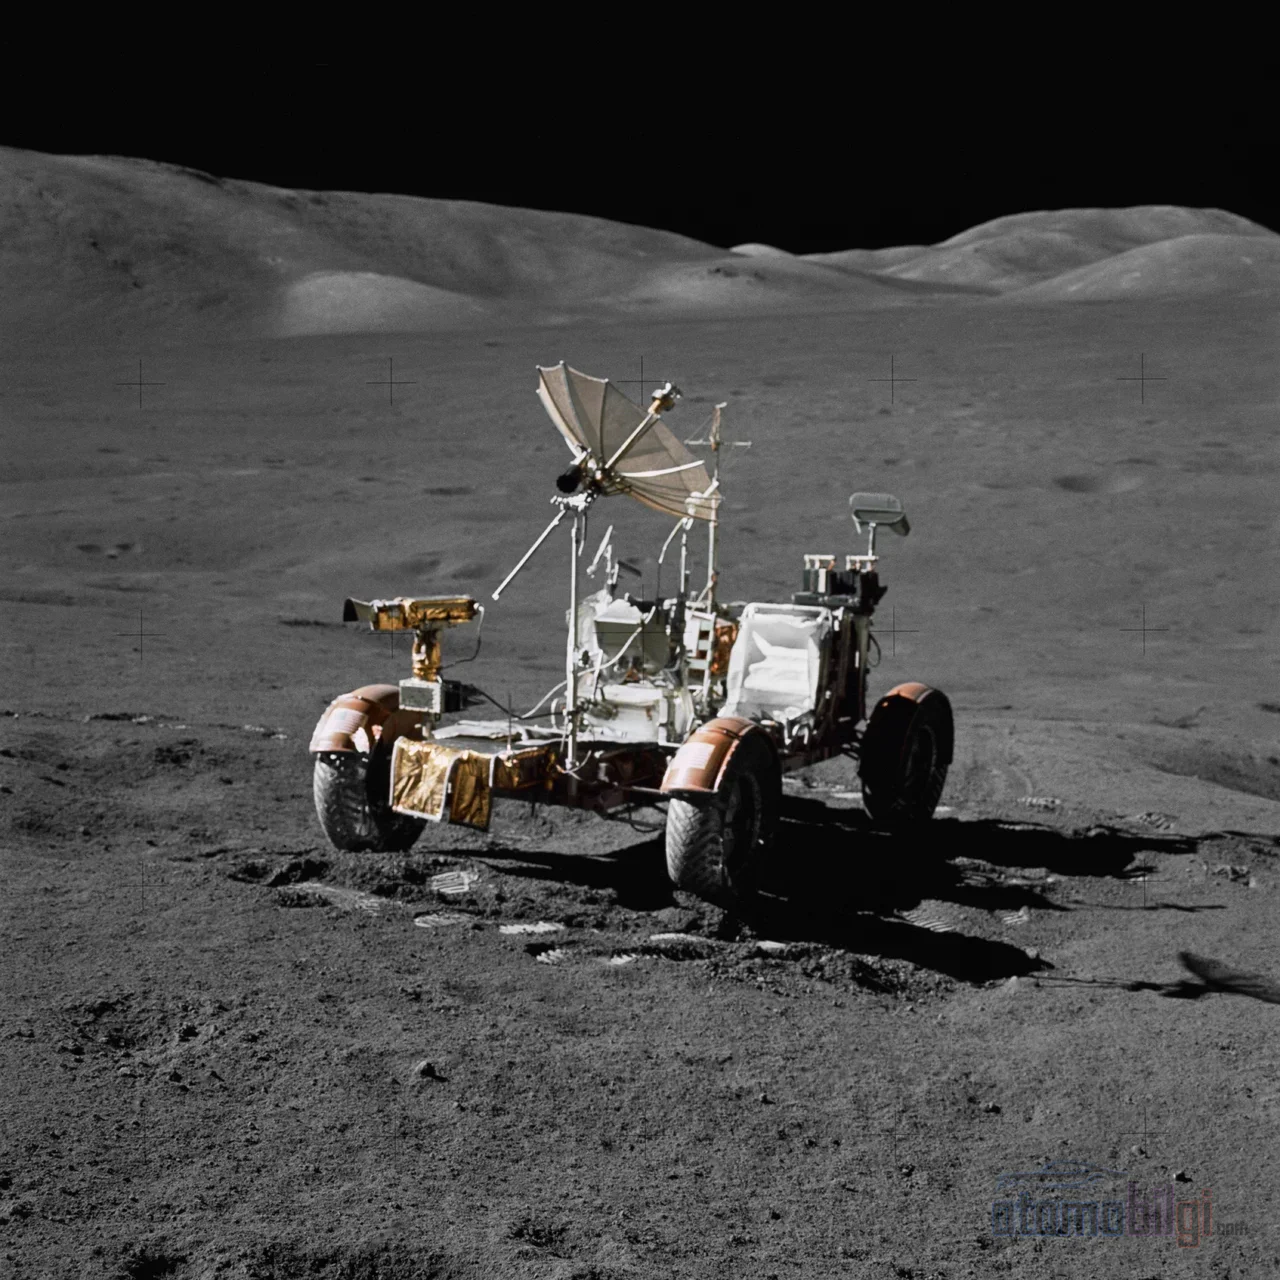
La arquitectura de tracción del LRV es la forma más pura del enfoque de motor por rueda que vemos hoy en los vehículos eléctricos modernos. En cada una de las cuatro ruedas había un motor de DC con escobillas y excitación en serie de 0,25 hp (190 W) de potencia, que funcionaba a 10.000 rpm; cada motor impulsaba la rueda con una transmisión armónica de relación 80:1. Si un motor fallaba, se retiraban los pines y la rueda pasaba a girar libremente; es decir, una sola avería no podía inmovilizar el vehículo. Para la dirección se utilizaron motores de DC separados delante y detrás de 0,1 hp (75 W); con la geometría de Ackermann, el radio de giro llegaba a reducirse hasta 3 metros.
La energía provenía de dos baterías primarias de plata-zinc de 36 voltios fabricadas por Eagle-Picher; cada una tenía una capacidad de 121 amperios-segundo y se había definido una autonomía total de 92 km. Estas baterías no eran recargables, y eso no era un defecto, sino una decisión de diseño: el vehículo no iba a regresar de la Luna, por lo que se prefirió una química de un solo uso, fiable y de alta densidad energética en lugar de una infraestructura de recarga. En el frontal había una toma separada de 36 voltios para la unidad de relés de comunicaciones y la cámara de televisión.
Una de las condiciones más duras del entorno lunar era la gestión térmica. El LRV no tenía sistema de refrigeración activa; en su lugar, se realizaba una refrigeración pasiva con paquetes de capacitores térmicos de cera con cambio de fase y superficies radiadoras reflectantes orientadas hacia arriba. Durante la marcha, los radiadores se cubrían con una tela de mylar y, en las paradas, los astronautas limpiaban el polvo con un cepillo de mano. Esta solución sencilla pero disciplinada mantuvo la electrónica en funcionamiento bajo la temperatura abrasadora del día lunar.
| Característica | Valor |
|---|---|
| Masa en vacío | 210 kg (462 libras) |
| Carga útil máxima | 440 kg (dos astronautas, equipo, muestras) |
| Longitud / distancia entre ejes | 3,0 m / 2,3 m |
| Motor por rueda | 0,25 hp DC, 10.000 rpm, transmisión armónica 80:1 |
| Batería | 2 × 36 V plata-zinc (primaria), Eagle-Picher |
| Autonomía | 92 km |
| Velocidad máxima de diseño | 10 km/h (en el Apollo 17 se midieron 18 km/h) |
| Rueda | 32 pulgadas de diámetro, malla de alambre de acero con recubrimiento de zinc, chevrones de titanio |
Chasis y diseño de ruedas para la Luna
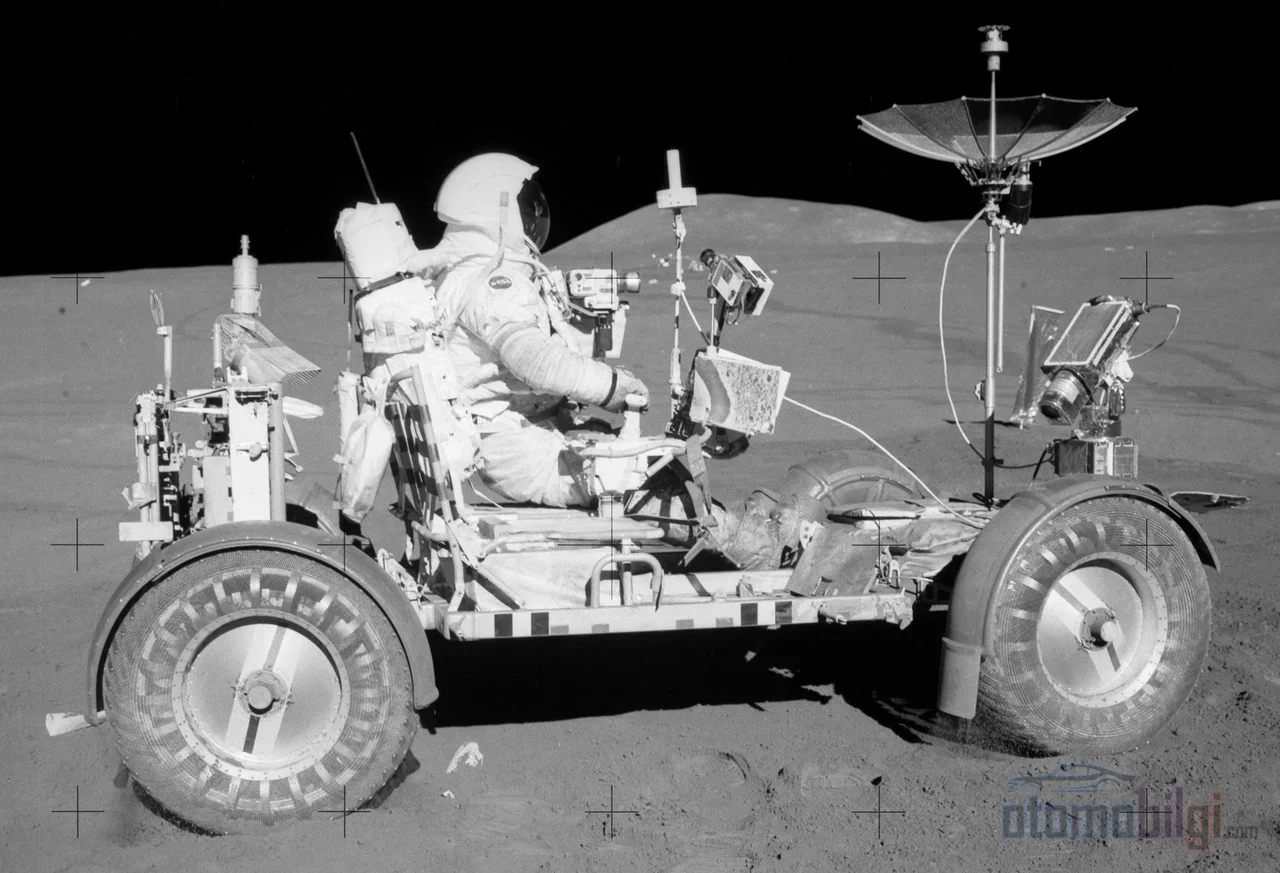
El chasis era un cuerpo plegable de tres piezas con bisagra central, fabricado con tubos de aleación de aluminio 2219. La capacidad de plegado no era casualidad, sino la necesidad del transporte: el vehículo se plegaba para colocarse en el compartimento Cuadrante 1 del Módulo Lunar. Después de que los astronautas descendieran a la superficie, desplegaban y bajaban el vehículo al suelo mediante un sistema de cables y poleas con freno, en un proceso mayormente automático. A peso completo, la altura libre sobre el suelo era de solo 36 centímetros; el bajo centro de gravedad reducía el riesgo de vuelco en terreno accidentado.
El problema de los neumáticos no existe en la Luna en el sentido clásico: no se puede inflar aire, y el caucho no resiste las extremas diferencias de temperatura. La solución fue una rueda de malla de alambre de acero de 0,033 pulgadas tejida y recubierta de zinc; los chevrones de titanio que cubrían la mitad de la superficie de contacto proporcionaban tracción, y el tope de impacto de titanio de 25,5 pulgadas de diámetro protegía el cuerpo contra los golpes. Los controles se reducían a una única palanca de mando en forma de T: empujar hacia adelante significaba acelerador, mover a izquierda y derecha significaba girar, tirar hacia atrás significaba freno, y llevarla al extremo significaba freno de estacionamiento.
Datos de las Misiones y Récord Lunar
Los tres vehículos recorrieron en total una media de 30 kilómetros cada uno sin problemas. La navegación combinaba un giroscopio de dirección, un odómetro de rueda y un ordenador; como el Sol se mueve en el cielo lunar aproximadamente medio grado por hora, los astronautas también podían determinar la dirección manualmente con un sencillo dispositivo de sombra solar cuando era necesario. Según el cálculo de seguridad, si el rover se averiaba, el equipo debía poder volver caminando al Módulo Lunar; este límite de caminata se relajó en el tránsito más largo del Apollo 17, basándose en una fiabilidad probada.
| Misión | Distancia total | Tiempo total de conducción | Distancia máx. desde el LM |
|---|---|---|---|
| Apollo 15 | 27,76 km | 3 h 02 min | 5,0 km |
| Apollo 16 | 26,55 km | 3 h 26 min | 4,5 km |
| Apollo 17 | 35,89 km | 4 h 26 min | 7,6 km |
Aunque la velocidad máxima de diseño era de 10 km/h, en el Apollo 17 se alcanzó una velocidad de 18 km/h; este récord lunar de velocidad no oficial lleva el nombre de Eugene Cernan. Al final de la misión, Cernan estacionó el rover lejos de la cámara de televisión controlada a distancia por Mission Control para que grabara el despegue, y el ascenso se filmó con éxito en el tercer intento.
Averías, Parches y los Tres Vehículos que Permanecen en la Luna
Como todo producto de la ingeniería, el LRV también pasó la prueba en condiciones de campo. En el Apollo 16, John Young golpeó la extensión del guardabarros trasero en el segundo tránsito por la superficie; el polvo lunar esparcido cubrió al equipo, la consola y el equipo de comunicaciones, y aumentaron las temperaturas de las baterías y el consumo de energía. En el Apollo 17, el guardabarros que Cernan rompió con el asa del martillo no se pudo sujetar con cinta; antes del segundo tránsito, el equipo fabricó un guardabarros de repuesto utilizando mapas lunares, cinta adhesiva y abrazaderas extraídas del módulo de descenso. Esos mapas se exponen hoy en el National Air and Space Museum; es decir, piezas de un vehículo eléctrico reparado en la Luna con cinta adhesiva se han convertido en un eje de museo de la historia espacial.
Los tres rovers fueron dejados en la Luna. La razón es simple física: solo la etapa superior del Módulo Lunar podía volver a la órbita y cada kilo extra significaba combustible adicional. En la Tierra, en cambio, los vehículos de prueba y entrenadores se exhiben en varios museos: la unidad de prueba de vibraciones en el U.S. Space & Rocket Center de Huntsville, el entrenador 1-g en el Johnson Space Center, la unidad de calificación en el National Air and Space Museum y la maqueta de ingeniería en el Museum of Flight de Seattle. El LRV-3 fue vuelto a fotografiar durante los sobrevuelos de 2009 y 2011 del Lunar Reconnaissance Orbiter; en 2020, el Estado de Washington declaró los rover que fueron a la Luna como monumentos históricos.
El Lugar del LRV en la Historia del Automóvil Eléctrico
El LRV constituye un punto singular en la línea continua pero accidentada de la historia del automóvil eléctrico. A finales del siglo XIX, los vehículos eléctricos eran una imagen habitual en las ciudades; en 1897, Londres ya había lanzado su primer servicio de taxis eléctricos. Pero los de gasolina tomaron la delantera en el equilibrio entre autonomía y costo, y con la presión del motor de arranque eléctrico y el Ford Model T, los eléctricos quedaron apartados. Durante el siglo XX, esta tecnología intentó sobrevivir con unos pocos experimentos y programas efímeros como el GM EV1; el campo revivió con la madurez de la batería de iones de litio y con la demostración en 2008 del Tesla Roadster, un automóvil deportivo eléctrico de iones de litio, de producción en serie y legal para autopistas.
La lección del LRV en esta línea es la siguiente: el destino de la tracción eléctrica no depende únicamente de la química de la batería; cuando la definición correcta de la misión se combina con el perfil de misión adecuado, el vehículo eléctrico puede ofrecer un rendimiento sobresaliente incluso en el entorno más hostil. En la Luna, la autonomía estaba limitada a 92 km y ningún cliente pedía infraestructura de carga; aun así, el vehículo completó todas sus misiones sin fallas graves. El programa Lunar Terrain Vehicle que la NASA desarrolla hoy, como sucesor oficial de este legado, continúa la misma lógica con baterías de nueva generación.
Conclusión: Un Hito Esperando Estacionado en la Luna
El Lunar Roving Vehicle, con su período de desarrollo de 17 meses, su costo final de 38 millones de dólares y su impecable desempeño de campo repartido en tres misiones, es una prueba medible de lo que puede lograr la disciplina de la ingeniería. Un motor DC por rueda, baterías de plata-cinc, ruedas de malla metálica y refrigeración pasiva a base de cera: nada de esto era por ostentación; era la respuesta directa a las restricciones impuestas por la Luna. Hoy los tres vehículos siguen estacionados en la superficie lunar; en el punto más lejano de la historia del automóvil eléctrico, continúan silenciosamente resistiendo la prueba del tiempo frente a la radiación solar y los micrometeoritos.
Fuentes
- Lunar Roving Vehicle
- The Apollo Lunar Roving Vehicle
- The Lunar Roving Vehicle - Historical Overview (S.F. Morea)
- Mobility Performance of the Lunar Roving Vehicle - NASA TR R-401
- Lunar Roving Vehicle Qualification Test Unit
- The Boeing Company wins NASA contract for lunar rover
- NASA's Lunar Rover: Everything You Need to Know