История лунного автомобиля Lunar Roving Vehicle, прослужившего несколько дней
Поделиться этой страницей
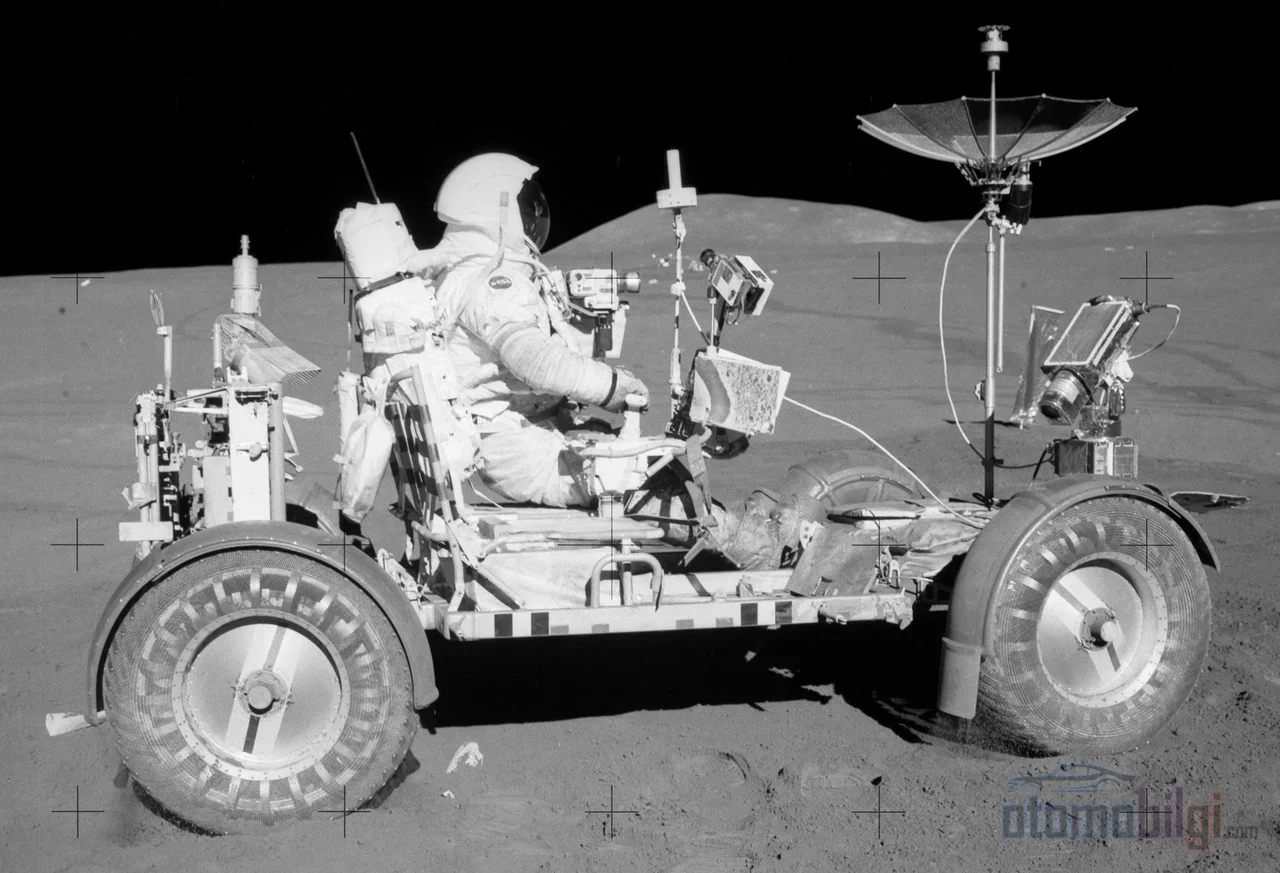
Lunar Roving Vehicle, то есть четырёхколёсный электрический ровер программы лунных аппаратов, вышедший на поверхность Луны 31 июля 1971 года в рамках миссии Apollo 15, - это аккумуляторный аппарат, разработанный всего за 17 месяцев под руководством Boeing в качестве головного подрядчика и с вкладом компании Delco Electronics, дочерней структуры General Motors, в движительную систему. Снаряжённая масса 210 кг, запас хода 92 км - этот аппарат представляет самую необычную веху в истории электромобилей: это первый и по сей день единственный серийный специализированный электротранспорт, работавший на поверхности, где нет ни одной земной дороги, а экстремальные перепады температур и абразивная пыль.
Ключевые факты
- Первое использование: 31 июля 1971 года, миссия Apollo 15
- Снаряжённая масса 210 кг; полезная нагрузка 440 кг (два астронавта, оборудование и лунные образцы)
- Отдельный 0,25-сильный электродвигатель постоянного тока на каждом колесе; запас хода 92 км
- Рекорд скорости на Луне: 18 км/ч, Apollo 17, Юджин Сернан
- Общее время разработки - всего 17 месяцев
Почему на Луну отвезли именно электрический аппарат?
Вопрос следует задать наоборот: был ли на Луне другой вариант? Атмосфера Луны настолько разрежена, что её можно считать практически отсутствующей, поэтому для двигателя внутреннего сгорания пришлось бы перевозить и топливо, и кислород; а это уничтожило бы всю массу бюджета миссии. Электрический привод ограничен лишь запасённой энергией, имеет мало движущихся частей и в условиях, близких к вакууму, не создаёт никаких проблем с выхлопом. Иными словами, электрическая силовая установка лунного аппарата была не экологическим выбором, а чистой инженерной необходимостью.
Этот выбор имел и исторические корни. В конце XIX века около сорока процентов автомобилей были электрическими; тихие, без запаха и не требующие заводной ручки, эти машины уверенно опережали бензиновые в городском использовании. Идея лунного аппарата даже опередила литературу: в 1959 году Георг фон Тизенхаузен разработал концепцию четырёхприводного лунного ровера на неэластичных шинах с гибкими колёсами. То есть LRV родился не в период упадка электротяги, а именно в той точке, где эта технология встретилась с самыми экстремальными требованиями.
Лунный аппарат за 17 месяцев: совместная работа Boeing и GM
Официальное одобрение NASA поступило в мае 1969 года; объявление тендера состоялось 11 июля 1969 года, прямо перед посадкой Apollo 11. Предложения подали Boeing, Bendix, Grumman и Chrysler, и 28 октября 1969 года головным подрядчиком был выбран Boeing. Первый контракт с формулой «затраты плюс поощрительная премия» составлял 19 миллионов долларов, а срок первой поставки был установлен на 1 апреля 1971 года. Из-за затрат на материалы и изменений в конструкции итоговая стоимость выросла до 38 миллионов долларов; в пересчёте на сегодняшние деньги - около 302 миллионов долларов. Это превышение вызвало критику, однако цифра была близка к первоначальной оценке NASA.
Разделение труда было чётким: Boeing взял на себя электронику и навигационную систему; а лаборатория оборонных исследований General Motors в Санта-Барбаре разработала движительную систему, состоящую из колёс, двигателей и подвески. В этой команде работали такие специалисты, как Сэмюэл Романо и Ференц Павлич; конструкция гибких проволочных колёс Павлича получила особую похвалу от NASA. Руководителем проекта был Саверио Мореа. Результат стал одним из редких примеров совместной работы автомобильной и авиационной инженерии с такой скоростью: от концепции до поверхности Луны 17 месяцев, причём с надёжностью, позволившей выполнить все задачи без серьёзных неисправностей.
Было построено четыре лётных экземпляра. Три отправились на Луну, четвёртый после отмены Apollo 18 пополнил резерв запасных частей. Помимо них были изготовлены также статическая модель, инженерный образец, две модели в масштабе 1/6 земной гравитации, тренажёр при 1-g, массовый макет, виброиспытательный стенд и квалификационный испытательный стенд. Испытания в условиях низкой гравитации проводились на параболических полётах самолёта KC-135A; эти испытания также показали, что колёсная ниша необходима для ограничения загрязнения пылью.
Технические характеристики: Мотор на каждом колесе
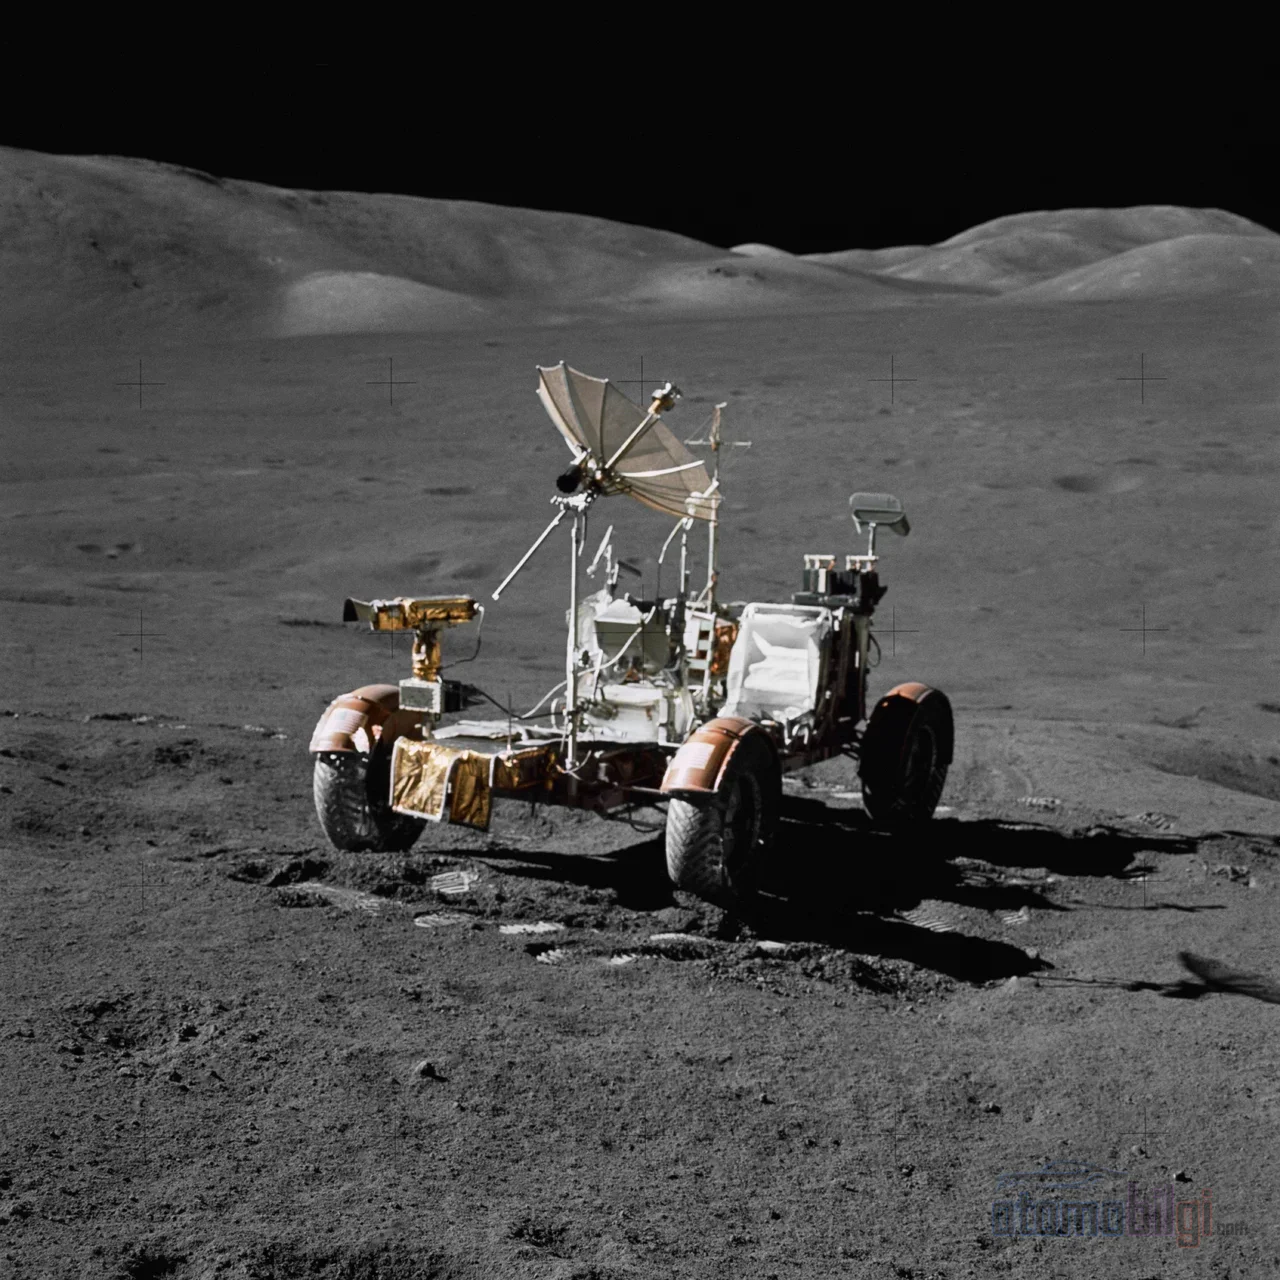
Трансмиссионная архитектура LRV представляет собой самую чистую форму подхода «мотор на колесо», который мы видим в современных электромобилях. В каждом из четырёх колёс был установлен щёточный DC-двигатель последовательного возбуждения мощностью 0,25 л.с. (190 Вт), работавший на 10 000 об/мин; каждый двигатель приводил колесо в движение через гармоническую передачу с передаточным числом 80:1. Если двигатель выходил из строя, штифты извлекались, и колесо переходило в режим свободного вращения; то есть единичная неисправность не могла обездвижить автомобиль. Для рулевого управления спереди и сзади использовались отдельные DC-двигатели мощностью 0,1 л.с. (75 Вт); благодаря геометрии Аккермана радиус поворота сокращался до 3 метров.
Энергия поступала от двух первичных серебряно-цинковых батарей производства Eagle-Picher с напряжением 36 вольт; каждая имела ёмкость 121 ампер-секунд, а общий запас хода был определён как 92 км. Эти батареи не подлежали зарядке, и это был не недостаток, а проектное решение: автомобиль не должен был вернуться с Луны, поэтому вместо инфраструктуры перезарядки была выбрана одноразовая, надёжная химия с высокой плотностью энергии. Спереди имелся отдельный 36-вольтовый разъём для релейного блока связи и телевизионной камеры.
Одним из самых сложных условий лунной среды было тепловое управление. В LRV не было активной системы охлаждения; вместо неё охлаждение осуществлялось пассивно - пакетами тепловых конденсаторов с фазопереходным воском и обращёнными вверх отражающими радиаторными поверхностями. Во время движения радиаторы закрывались майларовой шторкой, а на стоянках астронавты очищали пыль ручной щёткой. Это простое, но дисциплинированное решение позволяло электронике работать в палящей жаре лунного дня.
| Характеристика | Значение |
|---|---|
| Сухая масса | 210 кг (462 фунта) |
| Максимальная полезная нагрузка | 440 кг (два астронавта, оборудование, образцы) |
| Длина / колёсная база | 3,0 м / 2,3 м |
| Двигатель на колесо | 0,25 л.с. DC, 10 000 об/мин, гармоническая передача 80:1 |
| Батарея | 2 × 36 В серебряно-цинковые (первичные), Eagle-Picher |
| Запас хода | 92 км |
| Расчётная максимальная скорость | 10 км/ч (в Apollo 17 зафиксировано 18 км/ч) |
| Колесо | Диаметр 32 дюйма, сетка из стальной оцинкованной проволоки с титановыми шевронами |
Шасси и конструкция колёс для Луны
Шасси представляло собой трёхсекционный складной кузов с шарниром посередине, изготовленный из алюминиевой трубы сплава 2219. Складываемость была не случайностью, а необходимостью транспортировки: в сложенном виде аппарат размещался в отсеке Quadrant 1 Лунного модуля. Высадившись на поверхность, астронавты разворачивали и опускали аппарат на землю с помощью системы из троса и блока с тормозом - процесс работал в значительной степени автоматически. В полностью загруженном состоянии дорожный просвет составлял всего 36 сантиметров; низкий центр тяжести снижал риск опрокидывания на пересечённой местности.
Проблема шин на Луне в классическом понимании отсутствует: воздух не удастся накачать, да и резина не выдерживает экстремальных перепадов температур. Решением стало колесо из плетёной оцинкованной стальной проволоки толщиной 0,033 дюйма; титановые шевроны, покрывавшие половину поверхности контакта, обеспечивали сцепление, а титановый отбойник диаметром 25,5 дюйма защищал кузов от ударов. Управление было сведено к единой Т-образной рукоятке: нажать вперёд - газ, движение вправо-влево - поворот, потянуть назад - тормоз, сдвинуть до упора - стояночный тормоз.
Данные миссии и лунный рекорд
Три аппарата в общей сложности безотказно проехали в среднем по 30 километров. Навигация осуществлялась комбинацией курсового гироскопа, колёсного одометра и компьютера; поскольку Солнце на Луне перемещается по небу примерно на полградуса в час, астронавты при необходимости могли вручную определять направление с помощью простого прибора с солнечной тенью. По расчётам безопасности, если ровер выйдет из строя, экипаж должен был иметь возможность дойти пешком до Лунного модуля; этот предел пешей досягаемости был ослаблен для самого дальнего перехода Apollo 17 на основании доказанной надёжности.
| Миссия | Общая дистанция | Общее время движения | Макс. расстояние от LM |
|---|---|---|---|
| Apollo 15 | 27,76 км | 3 ч 02 мин | 5,0 км |
| Apollo 16 | 26,55 км | 3 ч 26 мин | 4,5 км |
| Apollo 17 | 35,89 км | 4 ч 26 мин | 7,6 км |
Хотя расчётная максимальная скорость составляла 10 км/ч, на Apollo 17 была достигнута скорость 18 км/ч; этот неофициальный лунный рекорд скорости связывают с именем Юджина Сернана. В конце миссии Сернан припарковал ровер вдали от телевизионной камеры, которой дистанционно управлял Центр управления полётами, чтобы запечатлеть взлёт, и на третьей попытке подъём был успешно снят.
Неисправности, латание и три аппарата, оставшиеся на Луне
Как и любое инженерное изделие, LRV прошёл испытания в полевых условиях. На Apollo 16 Джон Янг во время второго выезда на поверхность повредил задний брызговик; разлетевшаяся лунная пыль покрыла экипаж, консоль и аппаратуру связи, температура батарей и энергопотребление выросли. На Apollo 17 закрепить разбитый рукояткой молотка Сернана брызговик скотчем оказалось невозможно; перед вторым выездом экипаж изготовил запасной брызговик, используя лунные карты, клейкую ленту и зажимы, снятые с посадочного аппарата. Те карты сегодня экспонируются в Национальном музее авиации и космонавтики; то есть детали электрического аппарата, отремонтированного на Луне клейкой лентой, стали музейным экспонатом истории космонавтики.
Все три ровера были оставлены на Луне. Причина тому - простая физика: только верхняя ступень Лунного модуля могла вернуться на орбиту, и каждый лишний килограмм означал лишнее топливо. На Земле же тестовые аппараты и тренажёры экспонируются в различных музеях: вибростенд находится в U.S. Space & Rocket Center в Хантсвилле, тренажёр 1-g - в Johnson Space Center, квалификационный испытательный блок - в Национальном музее авиации и космонавтики, инженерный макет - в Музее авиации в Сиэтле. LRV-3 был повторно заснят во время пролётов Lunar Reconnaissance Orbiter в 2009 и 2011 годах; в 2020 году штат Вашингтон объявил луноходы историческими символами.
Место LRV в истории электромобиля
LRV - это особая точка на непрерывной, но неровной линии истории электромобиля. В конце XIX века электромобили были обычным явлением в городах; Лондон уже в 1897 году запустил первое электротакси. Но бензиновые машины выиграли в балансе запаса хода и стоимости, и с появлением электростартера и напором Ford Model T электромобили были отодвинуты в сторону. На протяжении XX века эта технология пыталась выжить благодаря нескольким промежуточным попыткам и недолговечным программам вроде GM EV1; созревание литий-ионной батареи и то, что Tesla Roadster 2008 года доказал возможность шоссейного серийного литий-ионного электромобиля, оживили эту сферу.
Урок LRV на этой линии таков: судьба электротяги зависит не только от химии батареи; когда правильная постановка задачи сочетается с правильным профилем миссии, электромобиль может показать превосходные результаты даже в самых суровых условиях. На Луне запас хода был ограничен 92 км, и ни один заказчик не требовал зарядной инфраструктуры; тем не менее аппарат выполнил все свои задачи без серьёзных неисправностей. Программа Lunar Terrain Vehicle, которую NASA разрабатывает сегодня, как официальный наследник этого наследия продолжает ту же логику с аккумуляторами нового поколения.
Заключение: Поворотный момент, припаркованный на Луне
Lunar Roving Vehicle с 17 месяцами разработки, итоговой стоимостью 38 миллионов долларов и безупречной полевой работой в трёх миссиях - измеримое доказательство того, на что способна инженерная дисциплина. Отдельный электродвигатель постоянного тока на каждом колесе, серебряно-цинковые батареи, колёса из проволочной сетки и пассивное охлаждение на восковой основе: ничто из этого не было сделано ради эффектности - всё было прямым ответом на ограничения, наложенные Луной. Сегодня три аппарата всё ещё стоят припаркованными на поверхности Луны; в самой дальней точке истории электромобиля они продолжают молча выдерживать испытание солнечной радиацией и микрометеоритами.
Источники
- Lunar Roving Vehicle
- The Apollo Lunar Roving Vehicle
- The Lunar Roving Vehicle - Historical Overview (S.F. Morea)
- Mobility Performance of the Lunar Roving Vehicle - NASA TR R-401
- Lunar Roving Vehicle Qualification Test Unit
- The Boeing Company wins NASA contract for lunar rover
- NASA's Lunar Rover: Everything You Need to Know