A História do Primeiro Carro Lunar, o Lunar Roving Vehicle
Partilhe Esta Página
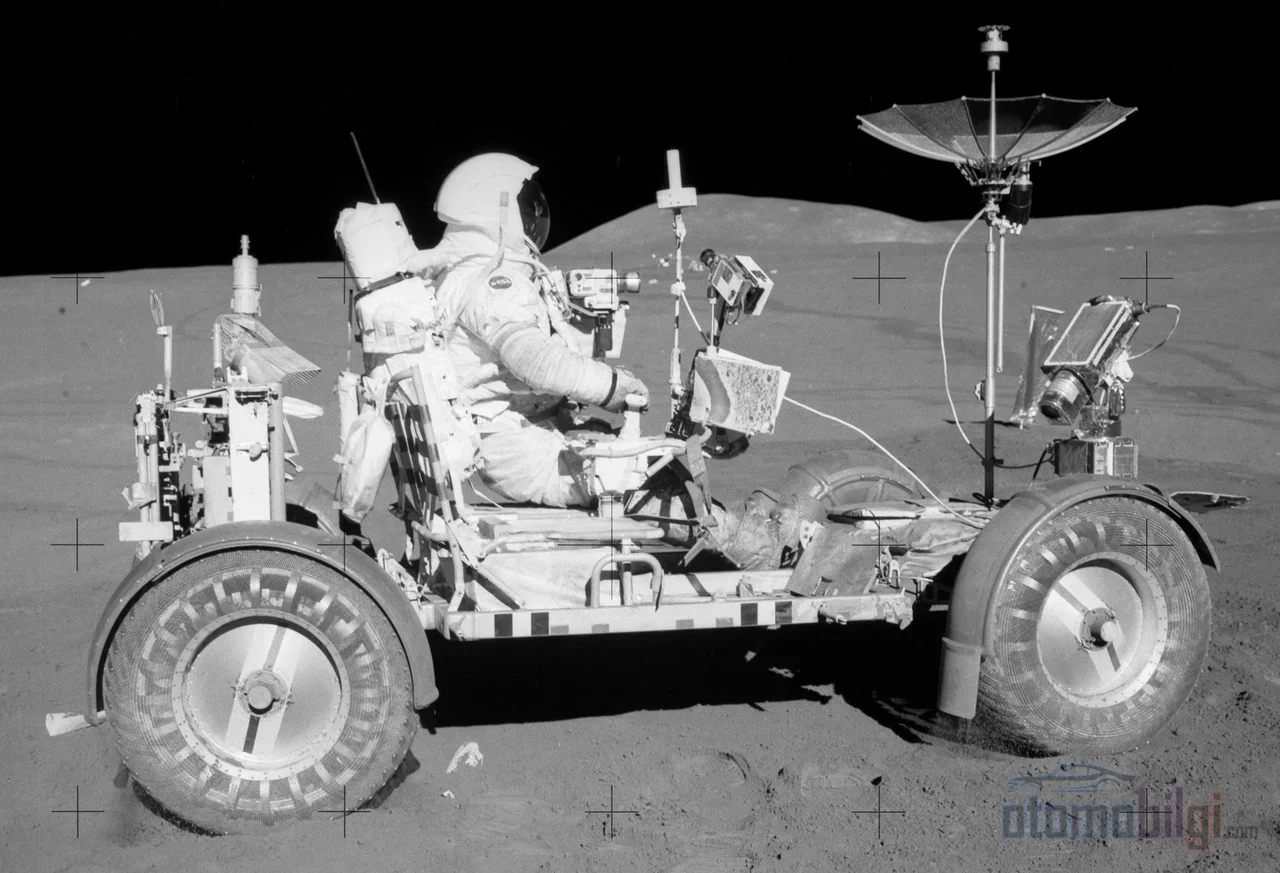
O Lunar Roving Vehicle, ou seja, o rover elétrico de quatro rodas do Programa de Veículos Lunares, chegou à superfície lunar em 31 de julho de 1971 com a missão Apollo 15; desenvolvido em apenas 17 meses com a Boeing como empreiteira principal e a contribuição do sistema de locomoção da Delco Electronics, subsidiária da General Motors, é um veículo a bateria. Com massa vazia de 210 kg e alcance de 92 km, este veículo representa o marco mais extraordinário da história do automóvel elétrico: é o primeiro e, até hoje, o único veículo elétrico produzido em série para um propósito específico, operando numa superfície sem nenhuma estrada, cheia de extremos de temperatura e de poeira abrasiva.
Destaques
- Primeira utilização: 31 de julho de 1971, missão Apollo 15
- Massa vazia de 210 kg; carga útil de 440 kg (dois astronautas, equipamento e amostras lunares)
- Motor DC de 0,25 hp separado em cada roda; alcance de 92 km
- Recorde de velocidade na Lua: 18 km/h, Apollo 17, Eugene Cernan
- Tempo total de desenvolvimento de apenas 17 meses
Por Que Um Veículo Elétrico Foi Levado à Lua?
A pergunta deve ser feita ao contrário: havia outra opção na Lua? A atmosfera lunar é tão tênue que quase não existe, portanto seria necessário transportar tanto combustível quanto oxigênio para um motor de combustão interna; isso destruiria o orçamento de massa. Já a tração elétrica é limitada apenas pela energia transportada, tem poucas peças móveis e não cria nenhum problema de escapamento num ambiente próximo ao vácuo. Ou seja, o fato de os veículos lunares serem elétricos não foi uma escolha ambiental, mas pura necessidade de engenharia.
Essa escolha também tinha raízes históricas. No final do século 19, cerca de quarenta por cento dos automóveis eram elétricos; silenciosos, sem odor e sem necessidade de manivela, esses veículos estavam largamente à frente dos a gasolina no uso urbano. A ideia do veículo lunar nem veio antes da literatura: em 1959, Georg von Tiesenhausen projetou um conceito de rover lunar com tração nas quatro rodas e rodas flexíveis e não infláveis. Ou seja, o LRV não nasceu no período de declínio da tração elétrica, mas precisamente no ponto em que essa tecnologia se encontrava com a exigência mais extrema.
Veículo Lunar em 17 Meses: A Parceria entre Boeing e GM
A aprovação oficial da NASA chegou em maio de 1969; o anúncio do concurso foi feito em 11 de julho de 1969, pouco antes do pouso da Apollo 11. Boeing, Bendix, Grumman e Chrysler apresentaram propostas e, em 28 de outubro de 1969, a Boeing foi escolhida como empreiteira principal. O contrato inicial, no modelo de custo mais prêmio de incentivo, era de 19 milhões de dólares, com data de primeira entrega fixada em 1º de abril de 1971. Com os custos de materiais e as mudanças de projeto, o custo final subiu para 38 milhões de dólares; cerca de 302 milhões de dólares em valores atuais. Esse estouro gerou críticas, mas o número estava próximo da estimativa inicial da NASA.
A divisão do trabalho era clara: a Boeing assumiu a eletrônica e o sistema de navegação; o laboratório de pesquisa de defesa da General Motors em Santa Barbara desenvolveu o sistema de locomoção, composto por rodas, motores e suspensão. Nessa equipe trabalharam nomes como Samuel Romano e Ferenc Pavlics; o design de rodas de malha de arame flexível de Pavlics recebeu reconhecimento especial da NASA. Saverio Morea exerceu a gestão do projeto. O resultado foi um dos raros exemplos de engenharia automotiva e aeroespacial trabalhando juntas nesse ritmo: do conceito à superfície lunar em 17 meses, e com uma confiabilidade que completaria todas as missões sem grandes falhas.
Foram fabricados quatro veículos de voo. Três foram para a Lua; o quarto entrou no pool de peças de reposição após o cancelamento da Apollo 18. Além deles, foram produzidos um modelo estático, um modelo de engenharia, dois modelos de gravidade 1/6, um treinador de 1-g, um modelo de massa, uma unidade de teste de vibração e uma unidade de teste de qualificação. Os testes de baixa gravidade foram realizados nos voos parabólicos do avião KC-135A; esses testes também revelaram que o para-lama da roda era obrigatório para limitar a contaminação por poeira.
Especificações Técnicas: Um Motor por Roda
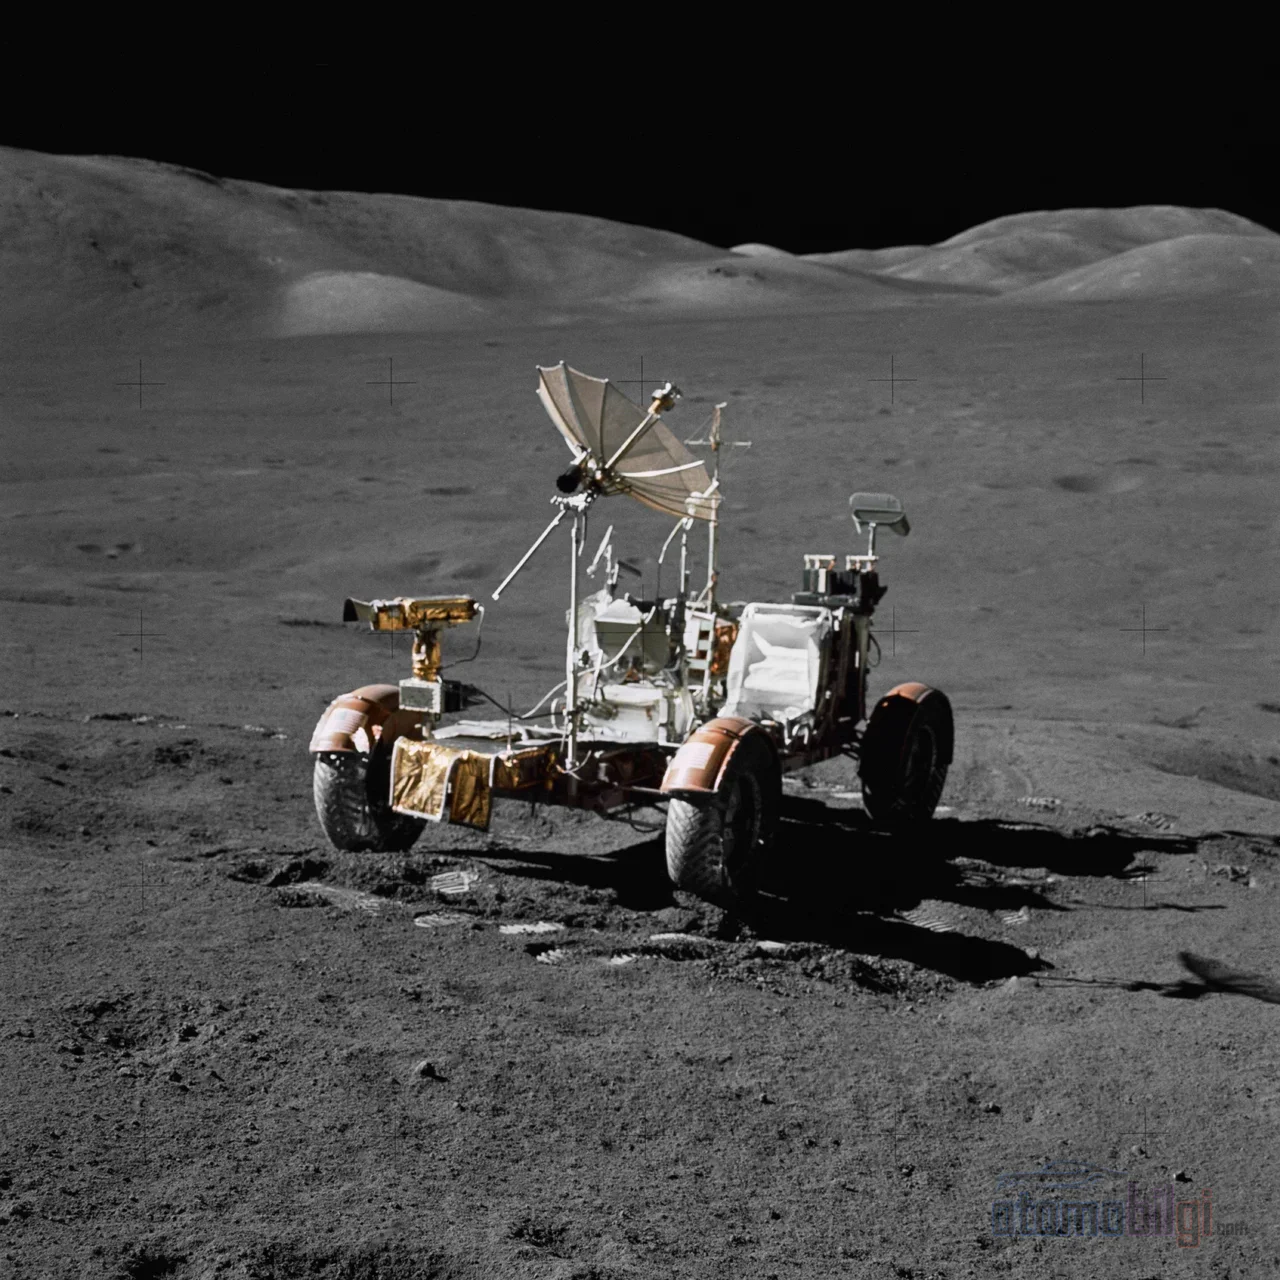
A arquitetura de tração do LRV é a forma mais pura da abordagem de motor por roda que vemos hoje em veículos elétricos modernos. Em cada uma das quatro rodas havia um motor DC de excitação em série com escovas, de 0,25 hp (190 W) de potência, operando a 10.000 rpm; cada motor acionava a roda por meio de uma engrenagem harmônica com relação de 80:1. Se um motor falhasse, os pinos eram removidos e a roda passava a girar livremente; ou seja, uma única falha não impedia o veículo de se mover. Para a direção, foram usados motores DC separados de 0,1 hp (75 W) na frente e atrás; com a geometria Ackermann, o raio de curva chegava a apenas 3 metros.
A energia vinha de duas baterias primárias prata-zinco de 36 volts fabricadas pela Eagle-Picher; cada uma tinha capacidade de 121 amperes-segundo e o alcance total foi definido como 92 km. Essas baterias não podiam ser recarregadas, e isso não era um defeito, mas uma decisão de projeto: o veículo não voltaria da Lua, por isso preferiu-se uma química de uso único, confiável e de alta densidade energética em vez de infraestrutura de recarga. Na dianteira havia uma tomada separada de 36 volts para a unidade de retransmissão de comunicações e a câmera de televisão.
Uma das condições mais desafiadoras do ambiente lunar era o gerenciamento térmico. O LRV não tinha sistema de refrigeração ativa; em vez disso, o resfriamento era passivo, com pacotes de capacitores térmicos de cera com mudança de fase e superfícies radiadoras refletivas voltadas para cima. Durante a condução, os radiadores eram cobertos com um cerrado refletivo e, nas paradas, os astronautas limpavam a poeira com uma escova manual. Essa solução simples, porém disciplinada, mantinha a eletrônica funcionando sob o calor escaldante do dia lunar.
| Característica | Valor |
|---|---|
| Massa vazia | 210 kg (462 libras) |
| Carga útil máxima | 440 kg (dois astronautas, equipamento, amostras) |
| Comprimento / distância entre eixos | 3,0 m / 2,3 m |
| Motor por roda | 0,25 hp DC, 10.000 rpm, engrenagem harmônica 80:1 |
| Bateria | 2 × 36 V prata-zinco (primária), Eagle-Picher |
| Alcance | 92 km |
| Velocidade máxima de projeto | 10 km/h (18 km/h medidos na Apollo 17) |
| Roda | Malha de arame de aço revestida a zinco, 32 polegadas de diâmetro, com chevrons de titânio |
Chassi e Design de Rodas para a Lua
O chassi, feito de tubos de liga de alumínio 2219, era uma carroceria dobrável de três peças com dobradiça central. A capacidade de dobrar não era por acaso, mas uma necessidade do transporte: o veículo era dobrado e colocado no compartimento Quadrant 1 do Módulo Lunar. Depois de descer à superfície, os astronautas abriam e baixavam o veículo com um sistema de cabos e polias com freio, em um processo amplamente automático. Com a carga total, a altura em relação ao solo era de apenas 36 centímetros; o centro de gravidade baixo reduzia o risco de capotamento em terrenos acidentados.
O problema dos pneus não existe na Lua no sentido clássico: não se pode inflar ar, e a borracha não resiste às diferenças extremas de temperatura. A solução foi uma roda de malha de arame revestida de zinco, tecida com fio de aço de 0,033 polegada; os chevrons de titânio que cobriam metade da superfície de contato proporcionavam tração, e o batente de impacto de titânio, com 25,5 polegadas de diâmetro, protegia a carroceria dos impactos. Os controles foram reduzidos a uma única alavanca de comando em forma de T: empurrar para frente era acelerar, mover para os lados era virar, puxar para trás era frear e levar até o extremo era o freio de estacionamento.
Dados da Missão e Recorde Lunar por Missão
Os três veículos percorreram, no total, em média 30 quilômetros cada um, sem problemas. A navegação resultava da combinação de um giroscópio de direção, um odômetro nas rodas e um computador; como o Sol se move aproximadamente meio grau por hora no céu lunar, os astronautas podiam, quando necessário, determinar a direção manualmente com um simples dispositivo de sombra solar. Segundo o cálculo de segurança, se o rover falhasse, a equipe deveria poder caminhar de volta ao Módulo Lunar; esse limite de caminhada foi relaxado na travessia mais longa da Apollo 17, com base na confiabilidade comprovada.
| Missão | Distância total | Tempo total de condução | Distância máx. do LM |
|---|---|---|---|
| Apollo 15 | 27,76 km | 3 h 02 min | 5,0 km |
| Apollo 16 | 26,55 km | 3 h 26 min | 4,5 km |
| Apollo 17 | 35,89 km | 4 h 26 min | 7,6 km |
Embora a velocidade máxima de projeto fosse 10 km/h, na Apollo 17 alcançou-se uma velocidade de 18 km/h; esse recorde lunar não oficial de velocidade é atribuído a Eugene Cernan. No final da missão, Cernan estacionou o rover longe da câmera de televisão controlada remotamente pelo Mission Control para registrar a decolagem, e a subida foi filmada com sucesso na terceira tentativa.
Falhas, Remendos e os Três Veículos que Ficaram na Lua
Como todo produto de engenharia, o LRV também foi testado em condições de campo. Na Apollo 16, John Young bateu no para-lama traseiro durante a segunda travessia da superfície; o pó lunar disperso cobriu a equipe, o console e o equipamento de comunicação, e as temperaturas das baterias e o consumo de energia aumentaram. Na Apollo 17, não foi possível prender com fita o para-lama que Cernan havia quebrado com o cabo do martelo; antes da segunda travessia, a equipe fez um para-lama improvisado usando mapas lunares, fita adesiva e grampos retirados do módulo de descida. Esses mapas estão hoje expostos no National Air and Space Museum; ou seja, peças de um veículo elétrico reparado na Lua com fita adesiva tornaram-se um eixo museológico da história espacial.
Os três rovers foram deixados na Lua. O motivo é física simples: apenas o estágio superior do Módulo Lunar podia retornar à órbita, e cada quilo extra significava combustível extra. Na Terra, os veículos de teste e treinadores estão expostos em diversos museus: a unidade de teste de vibração no U.S. Space & Rocket Center em Huntsville, o treinador de 1-g no Johnson Space Center, a unidade de teste de qualificação no National Air and Space Museum, e a maquete de engenharia no Museum of Flight em Seattle. O LRV-3 foi novamente registrado nas passagens de 2009 e 2011 do Lunar Reconnaissance Orbiter; em 2020, o Estado de Washington declarou os rovers que foram à Lua como símbolos históricos.
O Lugar do LRV na História do Carro Elétrico
O LRV constitui um ponto distintivo na linha do tempo, contínua mas acidentada, do carro elétrico. No final do século XIX, os veículos elétricos já eram uma presença comum nas cidades; em 1897, Londres já havia lançado o primeiro serviço de táxis elétricos. Mas os carros a gasolina levaram vantagem no equilíbrio entre alcance e custo, e com a pressão do motor de partida elétrico e do Ford Model T, os elétricos foram empurrados para o lado. Ao longo do século XX, essa tecnologia tentou sobreviver com algumas tentativas pontuais e programas de vida curta como o GM EV1; o campo voltou a ganhar vida com a maturação da bateria de íons de lítio e com o Tesla Roadster de 2008 provando que um esportivo elétrico de íons de lítio, produzido em série e legal para rodovias, era possível.
A lição do LRV nessa linha é a seguinte: o destino da tração elétrica não depende apenas da química das baterias; quando a definição correta da missão se combina com o perfil correto da tarefa, o veículo elétrico pode apresentar desempenho superior até no ambiente mais adverso. Na Lua, o alcance era limitado a 92 km e nenhum cliente pedia infraestrutura de recarga; ainda assim, o veículo completou todas as suas missões sem grandes falhas. O programa Lunar Terrain Vehicle que a NASA desenvolve atualmente, como sucessor oficial desse legado, continua a mesma lógica com baterias de nova geração.
Conclusão: Um Marco Estacionado na Lua
O Lunar Roving Vehicle, com seus 17 meses de desenvolvimento, custo final de 38 milhões de dólares e desempenho impecável em campo distribuído por três missões, é uma prova mensurável do que a disciplina de engenharia pode fazer. Motor DC independente em cada roda, baterias de prata-zinco, rodas de malha de arame e resfriamento passivo à base de cera: nada disso era por ostentação, mas sim a resposta direta às restrições impostas pela Lua. Hoje, os três veículos ainda permanecem estacionados na superfície lunar; no ponto mais distante da história do carro elétrico, continuam silenciosamente sendo testados quanto à resistência contra a radiação solar e os micrometeoritos.
Fontes
- Lunar Roving Vehicle
- The Apollo Lunar Roving Vehicle
- The Lunar Roving Vehicle - Historical Overview (S.F. Morea)
- Mobility Performance of the Lunar Roving Vehicle - NASA TR R-401
- Lunar Roving Vehicle Qualification Test Unit
- The Boeing Company wins NASA contract for lunar rover
- NASA's Lunar Rover: Everything You Need to Know