চাঁদে চলা প্রথম গাড়ি Lunar Roving Vehicle-এর গল্প
এই পেজটি শেয়ার করুন
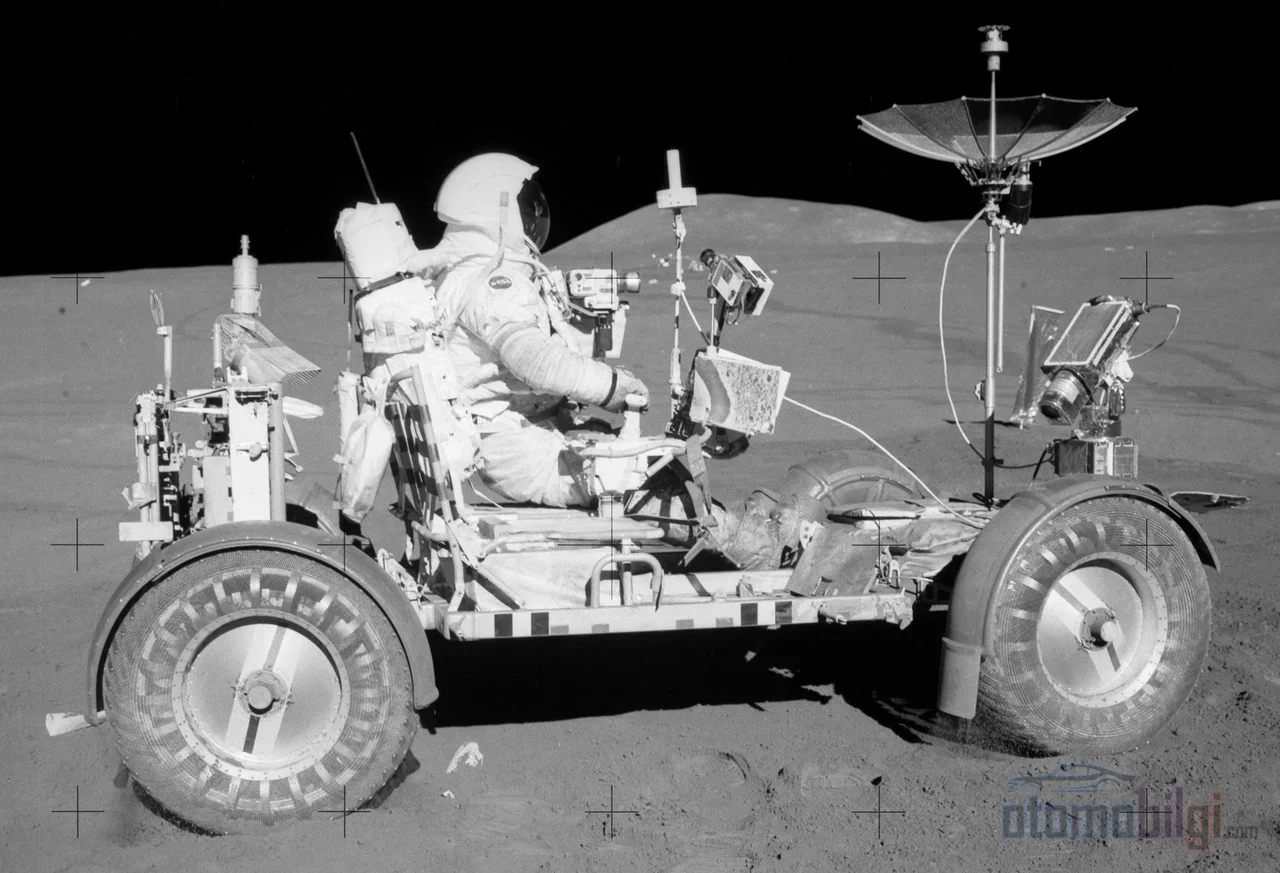
Lunar Roving Vehicle, অর্থাৎ চন্দ্র যান কর্মসূচির এই চার চাকার বৈদ্যুতিক রোভারটি এমন একটি ব্যাটারিচালিত যান, যা Boeing প্রধান ঠিকাদার এবং General Motors-এর সহযোগী প্রতিষ্ঠান Delco Electronics-এর চালনা ব্যবস্থার অবদানে মাত্র ১৭ মাসে তৈরি করে, Apollo 15 মিশনের মাধ্যমে 31 জুলাই 1971 চাঁদের পৃষ্ঠে অবতরণ করেছিল। শূন্য ভর 210 কেজি এবং পরিসর 92 কিমি এই যানটি বৈদ্যুতিক গাড়ির ইতিহাসের সবচেয়ে বাহুল্যবর্জিত মাইলফলকের প্রতিনিধিত্ব করে: এটিই প্রথম এবং আজ পর্যন্ত একমাত্র সিরিয়ালভাবে বিশেষ উদ্দেশ্যে নির্মিত বৈদ্যুতিক পরিবাহী, যা এমন পৃষ্ঠে পরিচালিত হয়েছিল যেখানে পৃথিবীর কোনো রাস্তা নেই, আর সেখানে রয়েছে চরম তাপমাত্রার পার্থক্য ও ক্ষয়কারী ধুলো।
উল্লেখযোগ্য বিষয়সমূহ
- প্রথম ব্যবহার: 31 জুলাই 1971, Apollo 15 মিশন
- শূন্য ভর 210 কেজি; উপযোগী ভার 440 কেজি (দুইজন নভোচারী, সরঞ্জাম ও চাঁদের নমুনা)
- প্রতিটি চাকায় পৃথক 0,25 অশ্বক্ষমতা DC মোটর; পরিসর 92 কিমি
- চাঁদে গতির রেকর্ড: 18 কিমি/ঘণ্টা, Apollo 17, Eugene Cernan
- মোট উন্নয়ন সময় মাত্র 17 মাস
চাঁদে বৈদ্যুতিক যান নেওয়া হয়েছিল কেন?
প্রশ্নটি উল্টো করে করা উচিত: চাঁদে কি অন্য কোনো বিকল্প ছিল? চাঁদের বায়ুমণ্ডল প্রায় অনুপস্থিত, তাই অভ্যন্তরীণ দহন ইঞ্জিনের জন্য জ্বালানি এবং অক্সিজেন দুটোই বহন করতে হতো; যা ভরের বাজেটকে সম্পূর্ণ ধ্বংস করে দিত। বৈদ্যুতিক চালনা অন্যদিকে বহন করা শক্তির মধ্যেই সীমাবদ্ধ, এতে চলমান অংশ কম, এবং প্রায় শূন্যস্থানের মতো পরিবেশে কোনো এক্সহস্ট সমস্যাও তৈরি করে না। অর্থাৎ চাঁদের যানগুলো বৈদ্যুতিক হওয়া কোনো পরিবেশগত পছন্দ ছিল না, বরং ছিল বিশুদ্ধ প্রকৌশলগত অনিবার্যতা।
এই পছন্দের ইতিহাসেও গভীর শিকড় ছিল। 19. শতকের শেষের দিকে প্রায় চল্লিশ শতাংশ গাড়িই ছিল বৈদ্যুতিক; নিঃশব্দ, গন্ধহীন এবং হাতের ক্র্যাঙ্কের প্রয়োজনহীন এই গাড়িগুলো শহরের ভেতরের ব্যবহারে পেট্রোলচালিত গুলোর তুলনায় অনেকটাই এগিয়ে ছিল। চাঁদের যানের ধারণাটিও সাহিত্য থেকে আসেনি: 1959 সালে Georg von Tiesenhausen একটি চাঁদের রোভার ধারণা ডিজাইন করেন - ফোলানো যায় না এমন নমনীয় চাকার চার চাকার চালনাক্ষমতাসম্পন্ন। অর্থাৎ LRV-এর জন্ম বৈদ্যুতিক চালনার পতনের সময়ে নয়, বরং ঠিক সেই মুহূর্তে হয়েছিল যখন এই প্রযুক্তি সবচেয়ে চরম প্রয়োজনের সঙ্গে মিলিত হয়েছিল।
১৭ মাসে চাঁদের যান: Boeing এবং GM-এর অংশীদারিত্ব
NASA-র আনুষ্ঠানিক অনুমোদন আসে 1969 সালের মে মাসে; আর দরপত্র ঘোষণা করা হয় 1969 সালের 11 জুলাই, Apollo 11-এর অবতরণের ঠিক আগে। Boeing, Bendix, Grumman এবং Chrysler দরপত্র জমা দেয় এবং 28 অক্টোবর 1969 Boeing-কে প্রধান ঠিকাদার নির্বাচিত করা হয়। প্রাথমিক চুক্তিটি ছিল ব্যয়-বৃদ্ধি-উৎসাহমূলক প্রিমিয়ামসহ 19 মিলিয়ন ডলার মূল্যের, এবং প্রথম সরবরাহের সময়সীমা নির্ধারিত ছিল 1971 সালের 1 এপ্রিল। উপকরণের ব্যয় এবং ডিজাইন পরিবর্তনের সঙ্গে চূড়ান্ত ব্যয় পৌঁছায় 38 মিলিয়ন ডলারে; বর্তমান মূল্যে যা প্রায় 302 মিলিয়ন ডলার। এই অতিরিক্ত ব্যয় সমালোচনার জন্ম দিলেও, অঙ্কটি NASA-র প্রাথমিক অনুমানের কাছাকাছি ছিল।
কাজের বিভাজন ছিল স্পষ্ট: Boeing দায়িত্ব নেয় ইলেকট্রনিকস ও নেভিগেশন সিস্টেমের; আর General Motors-এর Santa Barbara-তে অবস্থিত প্রতিরক্ষা গবেষণা ল্যাবরেটরি উন্নয়ন করে চাকা, মোটর ও সাসপেনশন নিয়ে গঠিত চালনা ব্যবস্থাটি। এই দলে কাজ করেছেন Samuel Romano এবং Ferenc Pavlics-এর মতো নাম; Pavlics-এর নমনীয় তারের জালের চাকার ডিজাইন NASA-র কাছ থেকে বিশেষ প্রশংসা লাভ করেছিল। Saverio Morea প্রকল্প পরিচালনার দায়িত্ব পালন করেন। ফলাফলটি অটোমোটিভ ও এভিয়েশন ইঞ্জিনিয়ারিংয়ের এই গতিতে একসাথে কাজ করার বিরল উদাহরণগুলির একটি হয়ে উঠল: ধারণা থেকে চাঁদের পৃষ্ঠে 17 মাস, তাও আবার বড় কোনো ত্রুটি ছাড়াই সমস্ত মিশন সম্পন্ন করার মতো নির্ভরযোগ্যতা নিয়ে।
চারটি ফ্লাইট যান তৈরি করা হয়। তিনটি চাঁদে গিয়েছিল, চতুর্থটি Apollo 18 বাতিল হওয়ার পর স্পেয়ার পার্টস পুলে চলে যায়। এগুলি ছাড়াও একটি স্ট্যাটিক মডেল, একটি ইঞ্জিনিয়ারিং মডেল, দুটি 1/6 গ্র্যাভিটি মডেল, একটি 1-g ট্রেনার, একটি মাস মডেল, একটি ভাইব্রেশন টেস্ট ইউনিট এবং একটি কোয়ালিফিকেশন টেস্ট ইউনিটও তৈরি করা হয়েছিল। কম মাধ্যাকর্ষণের পরীক্ষাগুলি KC-135A বিমানের প্যারাবলিক ফ্লাইটের মাধ্যমে করা হয়েছিল; এই পরীক্ষাগুলি ধুলো দূষণ সীমিত করার জন্য চাকার ফেন্ডার অপরিহার্য তা-ও প্রকাশ করে।
প্রযুক্তিগত বৈশিষ্ট্যসমূহ: প্রতিটি চাকায় একটি মোটর
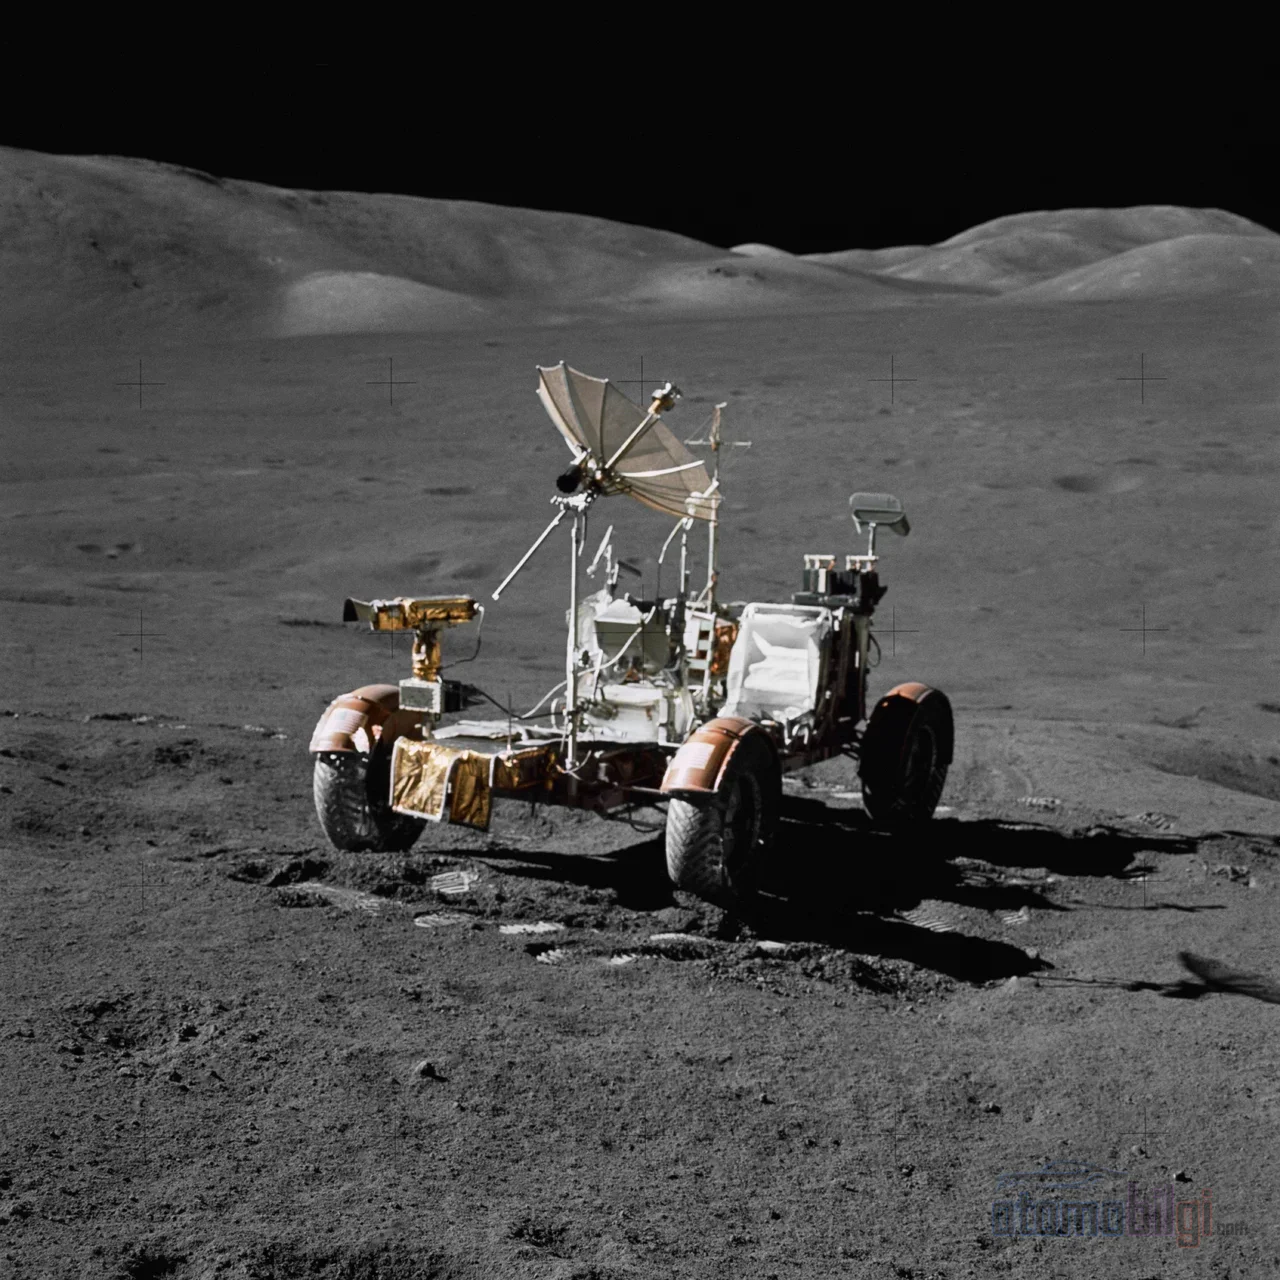
LRV-এর চালনা স্থাপত্যটি আজকের আধুনিক বৈদ্যুতিক যানে দেখা যাওয়া মোটর-প্রতি-চাকা পদ্ধতির সবচেয়ে বিশুদ্ধ রূপ। চারটি চাকার প্রতিটিতে 0,25 এইচপি (190 W) ক্ষমতার, 10.000 rpm-এ চলা সিরিজ ওয়াউন্ড ব্রাশড ডিসি মোটর ছিল; প্রতিটি মোটর 80:1 অনুপাতের হারমোনিক গিয়ার দিয়ে চাকা চালাত। একটি মোটর নষ্ট হলে পিনগুলি খোলা হতো এবং চাকা ফ্রি-রোলিং অবস্থায় চলে যেত; অর্থাৎ একক ত্রুটি যানকে চলাময় আটকাতে পারত না। স্টিয়ারিংয়ের জন্য সামনে ও পিছনে আলাদা 0,1 এইচপি (75 W) ডিসি মোটর ব্যবহার করা হয়েছিল; Ackermann জ্যামিতির সাথে টার্নিং রেডিয়াস 3 মিটার পর্যন্ত নেমে আসত।
শক্তি আসত Eagle-Picher নির্মিত দুটি 36 ভোল্টের সিলভার-জিংক প্রাইমারি ব্যাটারি থেকে; প্রতিটির ক্ষমতা ছিল 121 অ্যাম্পিয়ার-সেকেন্ড এবং মোট রেঞ্জ নির্ধারিত হয়েছিল 92 কিমি । এই ব্যাটারিগুলি চার্জ করা যেত না এবং এটি কোনো ত্রুটি নয়, একটি ডিজাইনের সিদ্ধান্ত ছিল: যানটি চাঁদ থেকে ফিরে আসবে না, তাই রিচার্জ অবকাঠামোর বদলে এককালীন ব্যবহারযোগ্য, নির্ভরযোগ্য এবং উচ্চ শক্তি ঘনত্বের কেমিস্ট্রি বেছে নেওয়া হয়েছিল। সামনের অংশে যোগাযোগ রিলে ইউনিট এবং টেলিভিশন ক্যামেরার জন্য আলাদা একটি 36 ভোল্টের আউটলেট ছিল।
চাঁদের পরিবেশের সবচেয়ে কঠিন পরিস্থিতিগুলির একটি ছিল তাপীয় ব্যবস্থাপনা। LRV-তে কোনো সক্রিয় কুলিং সিস্টেম ছিল না; এর বদলে ফেজ-চেঞ্জিং ওয়াক্স থার্মাল ক্যাপাসিটর প্যাকেজ এবং উপরের দিকে মুখ করা প্রতিফলিত রেডিয়েটর পৃষ্ঠ দিয়ে প্যাসিভ কুলিং করা হতো। ড্রাইভের সময় রেডিয়েটরগুলি মাইলার আবরণ দিয়ে ঢেকে রাখা হতো এবং থামার সময় নভোচারীরা হাতের ব্রাশ দিয়ে ধুলো পরিষ্কার করতেন। এই সহজ কিন্তু শৃঙ্খলাবদ্ধ সমাধান চাঁদের দিনের তপ্ত তাপমাত্রায় ইলেকট্রনিক্সকে কার্যকর রাখত।
| বৈশিষ্ট্য | মান |
|---|---|
| খালি ভর | 210 কেজি (462 পাউন্ড) |
| সর্বোচ্চ পেলোড | 440 কেজি (দুই নভোচারী, সরঞ্জাম, নমুনা) |
| দৈর্ঘ্য / অ্যাক্সেল দূরত্ব | 3,0 মি / 2,3 মি |
| প্রতি চাকায় মোটর | 0,25 এইচপি ডিসি, 10.000 rpm, 80:1 হারমোনিক গিয়ার |
| ব্যাটারি | 2 × 36 ভোল্ট সিলভার-জিংক (প্রাইমারি), Eagle-Picher |
| রেঞ্জ | 92 কিমি |
| ডিজাইন সর্বোচ্চ গতি | 10 কিমি/ঘণ্টা (Apollo 17-তে 18 কিমি/ঘণ্টা পরিমাপ করা হয়) |
| চাকা | 32 ইঞ্চি ব্যাস, জিংক-প্রলেপ দেওয়া ইস্পাত তারের জাল, টাইটানিয়াম শেভরনসহ |
চাঁদের জন্য চেসিস এবং চাকার ডিজাইন
শ্যাসিটি ছিল 2219 অ্যালুমিনিয়াম অ্যালয় পাইপ দিয়ে তৈরি, মাঝে কব্জাযুক্ত তিন খণ্ডের ভাঁজ করা একটি বডি। ভাঁজ করার বৈশিষ্ট্যটি কোনো কাকতালীয় বিষয় ছিল না, বহনের প্রয়োজনীয়তাই ছিল: যানটি ভাঁজ করে লুনার মডিউলের Quadrant 1 কক্ষে স্থাপন করা হতো। নভোচারীরা পৃষ্ঠে অবতরণের পর দড়ি ও ব্রেকযুক্ত পুলির একটি সিস্টেম দিয়ে, মূলত স্বয়ংক্রিয়ভাবে পরিচালিত একটি প্রক্রিয়ায় যানটি খুলে মাটিতে নামান। পূর্ণ ওজনে মাটি থেকে উচ্চতা ছিল মাত্র 36 সেন্টিমিটার; নিচু ওজনকেন্দ্র অসমান ভূখণ্ডে উল্টে যাওয়ার ঝুঁকি কমাত।
চাকার সমস্যা চাঁদে ধ্রুপদী অর্থে নেই: বাতাস ফোলানো যায় না, আর রবারও চরম তাপমাত্রার পার্থক্যে টেকে না। সমাধান ছিল 0.033 ইঞ্চি ইস্পাতের তারে বোনা, জিংক-প্রলেপ দেওয়া তারের জালের চাকা; সংস্পর্শের পৃষ্ঠের অর্ধেক ঢাকা টাইটানিয়াম শেভরন ট্র্যাকশন দিত, আর 25.5 ইঞ্চি ব্যাসের টাইটানিয়াম ইমপ্যাক্ট স্টপ বডিকে আঘাত থেকে রক্ষা করত। নিয়ন্ত্রণগুলো একটি মাত্র T-আকৃতির জয়স্টিকে সীমাবদ্ধ করা হয়েছিল: সামনে ঠেলে দেওয়া মানে গ্যাস, ডানে-বাঁয়ে নড়ানো মানে বাঁক, পেছনে টানা মানে ব্রেক, আর একদম শেষে নেওয়া মানে পার্কিং ব্রেক।
মিশন ও মিশন ডেটা এবং চাঁদের রেকর্ড
তিনটি যান মোট গড়ে 30 কিলোমিটার করে নির্বিঘ্নে পথ পাড়ি দিয়েছে। নেভিগেশন আসছিল দিক-জায়রোস্কোপ, চাকার ওডোমিটার এবং একটি কম্পিউটারের সমন্বয় থেকে; যেহেতু চাঁদে সূর্য আকাশে ঘণ্টায় প্রায় অর্ধেক ডিগ্রি চলে, নভোচারীরা প্রয়োজনে একটি সাধারণ সূর্য-ছায়া যন্ত্র দিয়ে ম্যানুয়াল দিকনির্ণয়ও করতে পারতেন। নিরাপত্তা হিসাব অনুযায়ী রোভার নষ্ট হলে দলটি হেঁটে লুনার মডিউলে ফিরতে সক্ষম হওয়া উচিত ছিল; এই হাঁটার সীমা, প্রমাণিত নির্ভরযোগ্যতার ভিত্তিতে Apollo 17-এর দীর্ঘতম ট্রাভার্সে শিথিল করা হয়েছিল।
| মিশন | মোট দূরত্ব | মোট ড্রাইভিং সময় | LM থেকে সর্বোচ্চ দূরত্ব |
|---|---|---|---|
| Apollo 15 | 27.76 কিমি | 3 ঘ 02 মি | 5.0 কিমি |
| Apollo 16 | 26.55 কিমি | 3 ঘ 26 মি | 4.5 কিমি |
| Apollo 17 | 35.89 কিমি | 4 ঘ 26 মি | 7.6 কিমি |
নকশার সর্বোচ্চ গতি 10 কিমি/ঘণ্টা হলেও Apollo 17-তে 18 কিমি/ঘণ্টা গতি অর্জিত হয়েছিল; এই অনানুষ্ঠানিক চাঁদের গতির রেকর্ডটি Eugene Cernan-এর নামে পরিচিত। মিশনের শেষে Cernan, রোভারটি উত্থান রেকর্ড করার জন্য Mission Control দূর থেকে নিয়ন্ত্রণ করা টেলিভিশন ক্যামেরা থেকে দূরে পার্ক করেন এবং তৃতীয় প্রচেষ্টায় উত্থানটি সফলভাবে ধারণ করা হয়।
ত্রুটি, প্যাচ এবং চাঁদে থেকে যাওয়া তিনটি যান
যেকোনো প্রকৌশলকৃত পণ্যের মতো LRV-ও মাঠ পরিস্থিতিতে পরীক্ষিত হয়েছে। Apollo 16-তে John Young দ্বিতীয় পৃষ্ঠ ট্রাভার্সে পেছনের ফেন্ডার এক্সটেনশনে ধাক্কা মারেন; ছিটকে আসা চাঁদের ধুলো দল, কনসোল ও যোগাযোগ সরঞ্জাম ঢেকে ফেলে, ব্যাটারির তাপমাত্রা ও শক্তি খরচ বেড়ে যায়। Apollo 17-তে Cernan-এর হাতুড়ির হাতল দিয়ে ভাঙা ফেন্ডারটি টেপ দিয়ে লাগানো সম্ভব হয়নি; দ্বিতীয় ট্রাভার্সের আগে দলটি চাঁদের মানচিত্র, ক্ল্যাম্প টেপ এবং ল্যান্ডার থেকে বের করা ক্ল্যাম্প ব্যবহার করে একটি বিকল্প ফেন্ডার তৈরি করে। ওই মানচিত্রগুলো আজ National Air and Space Museum-এ প্রদর্শিত হচ্ছে; অর্থাৎ চাঁদে ক্ল্যাম্প টেপ দিয়ে মেরামত করা একটি ইলেকট্রিক যানের অংশগুলোই মহাকাশ ইতিহাসের জাদুঘর-অক্ষ হয়ে উঠেছে।
তিনটি রোভারই চাঁদে ফেলে রাখা হয়েছিল। এর কারণ ছিল সহজ পদার্থবিজ্ঞান: কেবল চাঁদ মডিউলের উপরের অংশটিই কক্ষপথে ফিরতে পারত এবং প্রতিটি অতিরিক্ত কেজি মানে ছিল অতিরিক্ত জ্বালানি। পৃথিবীতে অবশ্য পরীক্ষা যান ও প্রশিক্ষক যন্ত্রগুলো বিভিন্ন জাদুঘরে প্রদর্শিত হচ্ছে: কম্পন পরীক্ষা ইউনিটটি রয়েছে হান্টসভিলের U.S. Space & Rocket Center-এ, 1-g প্রশিক্ষকটি Johnson Space Center-এ, যোগ্যতা পরীক্ষা ইউনিটটি National Air and Space Museum-এ এবং প্রকৌশল মডেলটি সিয়াটলের Museum of Flight-এ রয়েছে। LRV-3 পুনরায় চিত্রায়িত হয় Lunar Reconnaissance Orbiter-এর 2009 ও 2011 সালের অতিক্রমণের সময়; 2020 সালে ওয়াশিংটন রাজ্য চাঁদে গিয়েছিল এমন রোভারগুলোকে ঐতিহাসিক প্রতীক ঘোষণা করে।
বৈদ্যুতিক গাড়ির ইতিহাসে LRV-এর স্থান
LRV বৈদ্যুতিক গাড়ির নিরবচ্ছিন্ন কিন্তু উত্থান-পতনের ইতিহাস রেখার ওপর একটি স্বতন্ত্র বিন্দু গড়ে তোলে। 19. শতকের শেষের দিকে শহরগুলোতে বৈদ্যুতিক গাড়ি ছিল সাধারণ একটি দৃশ্য; 1897 সালের মধ্যেই লন্ডন তার প্রথম বৈদ্যুতিক ট্যাক্সি সেবা চালু করে ফেলেছিল। কিন্তু পেট্রোলচালিত গাড়ি রেঞ্জ ও ব্যয়ের ভারসাম্যে এগিয়ে যায়, বৈদ্যুতিক স্টার্টার এবং Ford Model T-এর চাপে বৈদ্যুতিক গাড়ি পাশে সরিয়ে দেওয়া হয়। বিংশ শতাব্দী জুড়ে এই প্রযুক্তি কয়েকটি মধ্যবর্তী পরীক্ষা-নিরীক্ষা এবং GM EV1-এর মতো স্বল্পস্থায়ী প্রোগ্রামের মাধ্যমে টিকে থাকার চেষ্টা করেছিল; লিথিয়াম-আয়ন ব্যাটারির পরিপক্বতা এবং 2008 সালের Tesla Roadster মহাসড়কে বৈধ, ভর উৎপাদনের একটি লিথিয়াম-আয়ন বৈদ্যুতিক স্পোর্টস কার প্রমাণ করার সঙ্গে সঙ্গে এই ক্ষেত্র আবার প্রাণ ফিরে পায়।
এই ধারায় LRV-এর শিক্ষা হলো: বৈদ্যুতিক চালনার ভাগ্য শুধু ব্যাটারি কেমিস্ট্রির ওপর নির্ভর করে না; সঠিক মিশন সংজ্ঞা যখন সঠিক মিশন প্রোফাইলের সঙ্গে মিলিত হয়, তখন বৈদ্যুতিক যান সবচেয়ে কঠিন পরিবেশেও অসাধারণ পারফরম্যান্স দেখাতে পারে। চাঁদে রেঞ্জ ছিল 92 কিমি পর্যন্ত সীমাবদ্ধ এবং কোনো গ্রাহকই চার্জিং অবকাঠামো চায়নি; তবুও যানটি তার সমস্ত মিশন বড় কোনো ত্রুটি ছাড়াই সম্পন্ন করেছিল। NASA বর্তমানে যে Lunar Terrain Vehicle প্রোগ্রাম উন্নয়ন করছে, এই উত্তরাধিকারের প্রাতিষ্ঠানিক উত্তরসূরি হিসেবে সেটি একই যুক্তি নতুন প্রজন্মের ব্যাটারির সঙ্গে এগিয়ে নিয়ে যাচ্ছে।
উপসংহার: চাঁদে পার্ক করা অবস্থায় থাকা একটি মাইলফলক
Lunar Roving Vehicle, তার 17 মাসের উন্নয়ন সময়, 38 মিলিয়ন ডলারের চূড়ান্ত ব্যয় এবং তিনটি মিশনে ছড়ানো নিখুঁত ফিল্ড পারফরম্যান্সের সঙ্গে প্রকৌশল শৃঙ্খলা কী করতে পারে তার একটি পরিমাপযোগ্য প্রমাণ। প্রতিটি চাকায় আলাদা DC মোটর, রুপা-দস্তা ব্যাটারি, তারের জালের চাকা এবং মোমভিত্তিক প্যাসিভ কুলিং: এগুলোর কোনোটিই দেখানোর জন্য ছিল না, বরং চাঁদের আরোপিত সীমাবদ্ধতার প্রত্যক্ষ উত্তর ছিল। আজও তিনটি যান চাঁদের পৃষ্ঠে পার্ক করা অবস্থায় রয়েছে; বৈদ্যুতিক গাড়ির ইতিহাসের সবচেয়ে দূরবর্তী বিন্দুতে তারা সৌর বিকিরণ ও মাইক্রো মিটিওরাইটের বিরুদ্ধে নীরবে স্থায়িত্ব পরীক্ষা চালিয়ে যাচ্ছে।
তথ্যসূত্র
- Lunar Roving Vehicle
- The Apollo Lunar Roving Vehicle
- The Lunar Roving Vehicle - Historical Overview (S.F. Morea)
- Mobility Performance of the Lunar Roving Vehicle - NASA TR R-401
- Lunar Roving Vehicle Qualification Test Unit
- The Boeing Company wins NASA contract for lunar rover
- NASA's Lunar Rover: Everything You Need to Know