Historia pierwszego samochodu księżycowego - Lunar Roving Vehicle
Udostępnij tę stronę
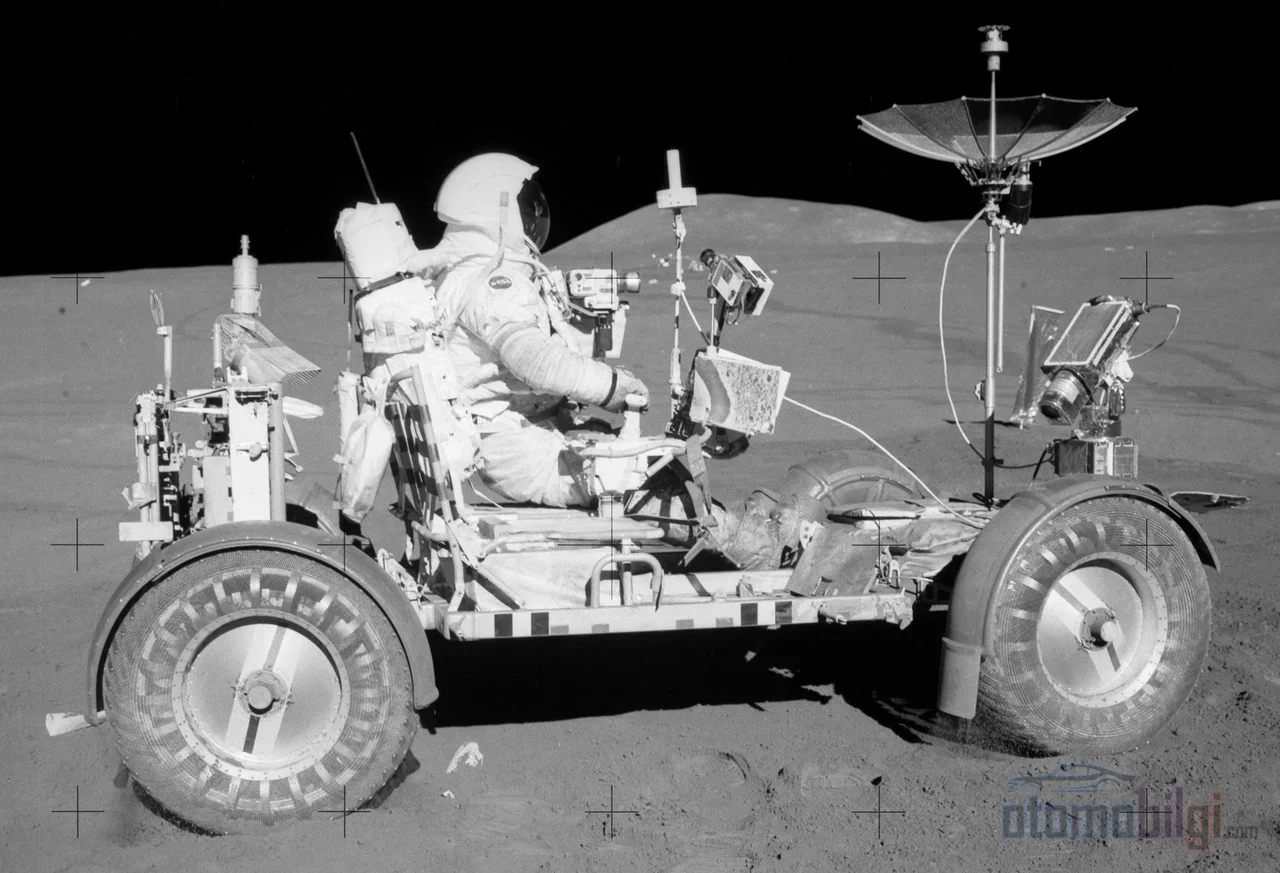
Lunar Roving Vehicle, czyli czterokołowy elektryczny łazik Programu Pojazdów Księżycowych, który 31 lipca 1971 w ramach misji Apollo 15 wyjechał na powierzchnię Księżyca - to pojazd bateryjny opracowany w zaledwie 17 miesięcy, z Boeingiem jako głównym wykonawcą i wkładem układu napędowego firmy Delco Electronics, spółki zależnej General Motors. Pojazd o masie własnej 210 kg i zasięgu 92 km reprezentuje najbardziej niezwykły kamień milowy w historii samochodów elektrycznych: jest pierwszym i jedynym dotąd seryjnie wyprodukowanym, specjalnie zaprojektowanym pojazdem elektrycznym, który działał na powierzchni pozbawionej jakichkolwiek dróg, pełnej ekstremalnych wahań temperatur i ściernego pyłu.
Najważniejsze fakty
- Pierwsze użycie: 31 lipca 1971, misja Apollo 15
- Masa własna 210 kg; ładunek użyteczny 440 kg (dwóch astronautów, wyposażenie i próbki z Księżyca)
- Osobny silnik DC 0,25 hp na każdym kole; zasięg 92 km
- Księżycowy rekord prędkości: 18 km/h, Apollo 17, Eugene Cernan
- Łączny czas opracowania zaledwie 17 miesięcy
Dlaczego na Księżyc wysłano pojazd elektryczny?
Pytanie należy postawić odwrotnie: Czy na Księżycu istniała jakakolwiek inna opcja? Atmosfera Księżyca jest na tyle rzadka, że praktycznie jej nie ma, więc dla silnika spalinowego trzeba by przewozić zarówno paliwo, jak i tlen; to zniszczyłoby budżet masy. Napęd elektryczny jest natomiast ograniczony zabieraną energią, ma mało części ruchomych i w warunkach bliskich próżni nie stwarza żadnych problemów z wydechem. Elektryczny napęd pojazdów księżycowych nie był więc wyborem ekologicznym, lecz czysto inżynierską koniecznością.
Ten wybór miał zresztą głębokie korzenie historyczne. Pod koniec XIX wieku około czterdzieści procent samochodów było elektrycznych; ciche, bezwonne i nie wymagające korbki rozruchowej pojazdy zdecydowanie wyprzedzały benzynowe w użytkowaniu miejskim. A pomysł pojazdu księżycowego nawet nie wyprzedził literatury: w 1959 roku Georg von Tiesenhausen zaprojektował koncepcję księżycowego łazika z napędem na cztery koła, z elastycznymi, niesprężanymi kołami. LRV narodził się więc nie w okresie upadku napędu elektrycznego, lecz dokładnie w punkcie, w którym ta technologia spotkała się z najbardziej ekstremalnymi wymaganiami.
Pojazd księżycowy w 17 miesięcy: Współpraca Boeinga i GM
Oficjalna zgoda NASA przyszła w maju 1969 roku; ogłoszenie przetargu nastąpiło zaś 11 lipca 1969 roku, tuż przed lądowaniem Apollo 11. Oferty złożyły Boeing, Bendix, Grumman i Chrysler, a 28 października 1969 Boeingiem wybrano głównym wykonawcą. Pierwszy kontrakt, w formule koszt plus premia motywacyjna, opiewał na 19 milionów dolarów, a termin pierwszej dostawy ustalono na 1 kwietnia 1971 roku. Z powodu kosztów materiałów i zmian projektowych ostateczny koszt wzrósł do 38 milionów dolarów; czyli około 302 milionów dolarów w dzisiejszej wartości. To przekroczenie budżetu wywołało krytykę, ale kwota była zbliżona do wstępnych szacunków NASA.
Podział pracy był jasny: Boeing przejął systemy elektroniczne i nawigacyjne; natomiast laboratorium badań obronnych General Motors w Santa Barbara opracowało układ napędowy składający się z kół, silników i zawieszenia. W tym zespole pracowali m.in. tacy ludzie jak Samuel Romano i Ferenc Pavlics; projekt elastycznego koła z siatki drucianej Pavlicsa otrzymał szczególne uznanie NASA. Projektami kierował Saverio Morea. Efektem był jeden z rzadkich przykładów współpracy inżynierii motoryzacyjnej i lotniczej w takim tempie: 17 miesięcy od koncepcji do powierzchni Księżyca, a przy tym z niezawodnością pozwalającą na wykonanie wszystkich zadań bez poważnej awarii.
Zbudowano cztery egzemplarze latające. Trzy poleciały na Księżyc, a czwarty po anulacji Apollo 18 trafił do magazynu części zapasowych. Oprócz nich wyprodukowano także model statyczny, model inżynieryjny, dwa modele o 1/6 grawitacji, trener 1-g, model masy, stanowisko do badań drgań oraz stanowisko do badań kwalifikacyjnych. Testy w warunkach obniżonej grawitacji przeprowadzono podczas lotów balistycznych samolotu KC-135A; testy te wykazały również, że błotniki kół były niezbędne, aby ograniczyć zanieczyszczenie pyłem.
Dane techniczne: Silnik w każdym kole
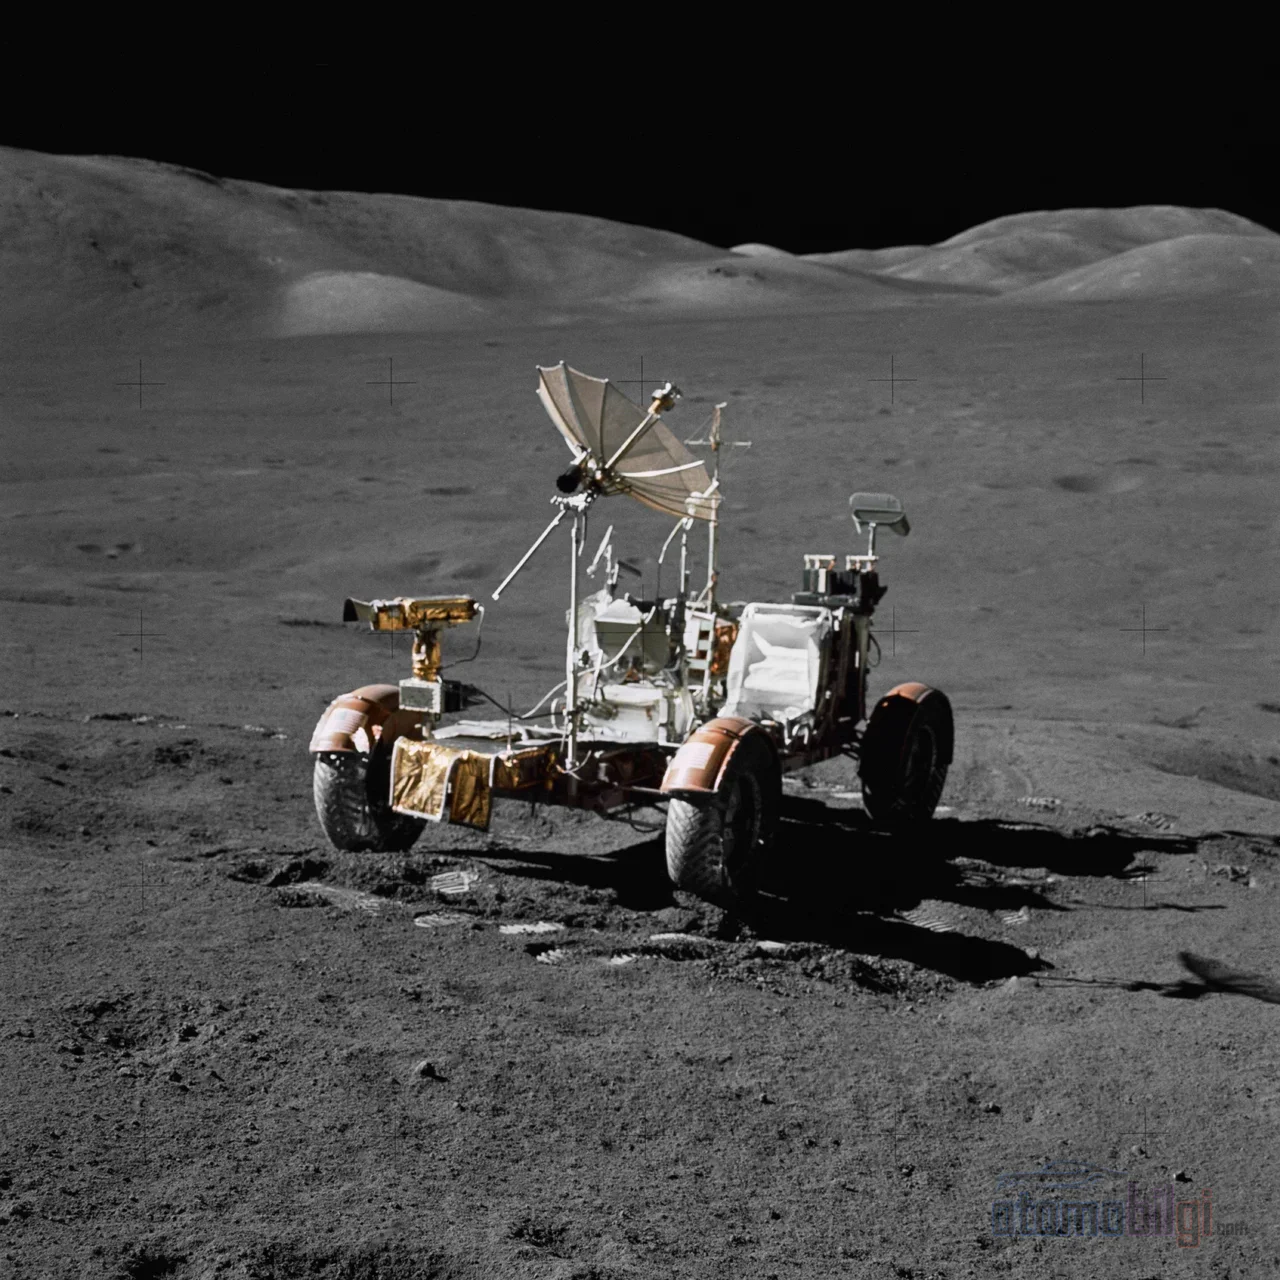
Architektura napędu LRV to najczystsza forma podejścia "silnik na koło", które widzimy dzisiaj w nowoczesnych pojazdach elektrycznych. W każdym z czterech kół znajdował się szczotkowy silnik DC z wzbudzeniem szeregowym o mocy 0,25 hp (190 W), pracujący przy 10 000 obr./min; każdy silnik napędzał koło przez przekładnię harmoniczną o przełożeniu 80:1. W przypadku awarii silnika wypinano sworzenie, a koło przechodziło w swobodny obrót; to znaczy, że pojedyncza awaria nie unieruchamiała pojazdu. Do sterowania wykorzystano oddzielne silniki DC o mocy 0,1 hp (75 W) z przodu i z tyłu; dzięki geometrii Ackermanna promień skrętu dochodził do 3 metrów.
Energia pochodziła z dwóch pierwotnych akumulatorów srebrno-cynkowych o napięciu 36 woltów produkcji Eagle-Picher; każdy miał pojemność 121 amperogodzin, a całkowity zasięg określono na 92 km. Te baterie nie były ładowalne i nie była to wada, lecz decyzja projektowa: pojazd nie miał wracać z Księżyca, dlatego zamiast infrastruktury do ponownego ładowania wybrano chemię jednorazową, niezawodną i o wysokiej gęstości energii. Z przodu znajdowało się osobne gniazdo 36-woltowe dla jednostki przekaźnikowej łączności i kamery telewizyjnej.
Jednym z najtrudniejszych warunków środowiska księżycowego była zarządzanie cieplne. LRV nie miało aktywnego systemu chłodzenia; zamiast tego zastosowano pasywne chłodzenie za pomocą pakietów kumulacji ciepła z woskiem zmieniającym fazę oraz reflective powierzchni promieniujących skierowanych w pustkę. Podczas jazdy promieniowniki zakrywano osłoną z mylaru, a podczas postojów astronauci szczotkowali pył ręczną szczotką. Ta prosta, lecz zdyscyplinowana praktyka utrzymywała elektronikę w działaniu w palącym świetle księżycowego dnia.
| Cecha | Wartość |
|---|---|
| Masa własna | 210 kg (462 funtów) |
| Maksymalne obciążenie użyteczne | 440 kg (dwóch astronautów, wyposażenie, próbki) |
| Długość / rozstaw osi | 3,0 m / 2,3 m |
| Silnik na koło | 0,25 hp DC, 10 000 obr./min, przekładnia harmoniczna 80:1 |
| Akumulator | 2 × 36 V srebrno-cynkowe (pierwotne), Eagle-Picher |
| Zasięg | 92 km |
| Maksymalna prędkość projektowa | 10 km/h (w Apollo 17 zmierzono 18 km/h) |
| Koło | O średnicy 32 cali, splot ze stalowego drutu pokrytego cynkiem, z tytanowymi chevronami |
Podwozie i projektowanie kół pod Księżyc
Podwozie zbudowane z rur ze stopu aluminium 2219 stanowiło trzyelementowe, składane nadwozie zawieszone na centralnym przegubie. Składaność nie była przypadkiem, lecz koniecznością transportu: pojazd był składany i umieszczany w sekcji Quadrant 1 Modułu Księżycowego. Po zejściu astronautów na powierzchnię, za pomocą systemu linek i krążków z hamulcami, w dużej mierze automatycznym procesie, rozkładali pojazd i opuszczali go na ziemię. Pod pełnym obciążeniem prześwit wynosił zaledwie 36 centymetrów; niski środek ciężkości zmniejszał ryzyko przewrócenia się na nierównym terenie.
Problem opon na Księżycu w klasycznym sensie nie istnieje: nie można ich napompować powietrzem, a guma nie wytrzymuje skrajnych różnic temperatur. Rozwiązaniem było koło z siatki drucianej ocynkowanej, utkanej ze stalowego drutu o grubości 0,033 cala; titanowe chevrony pokrywające połowę powierzchni styku zapewniały przyczepność, a tytanowy zderzak o średnicy 25,5 cala chronił nadwozie przed uderzeniami. Sterowanie zredukowano do jednej dźwigni w kształcie litery T: pchnięcie do przodu oznaczało gaz, ruch w prawo i w lewo - skręt, pociągnięcie do tyłu - hamulec, a skrajne położenie - hamulec postojowy.
Dane misji i księżycowy rekord
Trzy z nich przejechały łącznie średnio po 30 kilometrów bezawaryjnie. Nawigacja opierała się na połączeniu żyroskopu kierunkowego, odometru kół i komputera; ponieważ Słońce przesuwało się po księżycowym niebie o około pół stopnia na godzinę, astronauci mogli w razie potrzeby określić kierunek ręcznie za pomocą prostego przyrządu cień-słońce. Zgodnie z rachunkiem bezpieczeństwa, w razie awarii łazika załoga musiała móc dojść pieszo do Modułu Księżycowego; limit ten został złagodzony podczas najdłuższego przejazdu Apollo 17, w oparciu o udowaną niezawodność.
| Misja | Łączny dystans | Łączny czas jazdy | Maks. odległość od LM |
|---|---|---|---|
| Apollo 15 | 27,76 km | 3 godz 02 min | 5,0 km |
| Apollo 16 | 26,55 km | 3 godz 26 min | 4,5 km |
| Apollo 17 | 35,89 km | 4 godz 26 min | 7,6 km |
Chociaż projektowa prędkość maksymalna wynosiła 10 km/h, w misji Apollo 17 osiągnięto prędkość 18 km/h; ten nieoficjalny księżycowy rekord prędkości nosi imię Eugene'a Cernana. Na koniec misji Cernan zaparkował łazika z dala od telewizyjnej kamery zdalnie sterowanej przez Mission Control, aby nagrać start, a trzecia próba startu została pomyślnie sfilmowana.
Awarie, łata i trzy pojazdy pozostawione na Księżycu
Jak każde wytwórstwo inżynieryjne, LRV też ulegał awariom w warunkach terenowych. W misji Apollo 16 John Young uderzył w tylny nadkole podczas manewru; rozwiany pył księżycowy pokrył załogę, konsolę i sprzęt łączności, temperatura akumulatorów i zużycie energii wzrosły. W Apollo 17 nie dało się przykleić taśmą nadkola, które Cernan złamał uchwytem szczypiec; przed drugim przejazdem załoga wykonała zapasowe nadkole, używając map księżycowych, taśmy klejącej i zacisków wyjętych z lądownika. Te mapy są dziś wystawiane w National Air and Space Museum; a więc fragmenty pojazdu elektrycznego naprawionego na Księżycu taśmą klejącą stały się osią muzealną historii kosmosu.
Wszystkie trzy łaziki pozostawiono na Księżycu. Powodem jest prosta fizyka: tylko górny człon Modułu Księżycowego mógł wrócić na orbitę, a każdy dodatkowy kilogram oznaczał dodatkowe paliwo. Na Ziemi pojazdy testowe i treningowe są wystawiane w różnych muzeach: stanowisko do testów wibracyjnych w U.S. Space & Rocket Center w Huntsville, trener 1-g w Johnson Space Center, egzemplarz kwalifikacyjny w National Air and Space Museum, a makieta inżynieryjna w Museum of Flight w Seattle. LRV-3 został ponownie sfotografowany podczas przelotów Lunar Reconnaissance Orbitera w 2009 i 2011 roku; w 2020 roku stan Waszyngton ogłosił łaziki, które dotarły na Księżyc, historycznym symbolem.
Miejsce LRV w historii samochodu elektrycznego
LRV stanowi wyróżniający punkt na nieprzerwanej, lecz krętej osi czasu samochodu elektrycznego. Pod koniec XIX wieku pojazdy elektryczne były na ulicach miast codziennym widokiem; już w 1897 roku Londyn uruchomił pierwszą usługę elektrycznych taksówek. Ale samochody spalinowe wygrały w rozrachunku zasięgu i kosztów, a pod presją rozrusznika elektrycznego i Forda Modelu T pojazdy elektryczne zostały zepchnięte na boczny tor. Przez XX wiek ta technologia próbowała przetrwać dzięki kilku eksperymentalnym próbom i krótkotrwałym programom, takim jak GM EV1; dojrzałość baterii litowo-jonowych oraz fakt, że Tesla Roadster z 2008 roku udowodnił, iż homologowany do ruchu drogowego, seryjnie produkowany elektryczny samochód sportowy z akumulatorami litowo-jonowymi jest możliwy, ożywiły tę dziedzinę na nowo.
Lekcja LRV w tym kontekście brzmi tak: los napędu elektrycznego nie zależy wyłącznie od chemii baterii; gdy właściwa definicja misji połączy się z odpowiednim profilem zadania, pojazd elektryczny może osiągać doskonałe wyniki nawet w najtrudniejszym środowisku. Na Księżycu zasięg był ograniczony do 92 km, a żaden klient nie wymagał infrastruktury ładowania; mimo to pojazd wypełnił wszystkie swoje misje bez poważnej awarii. Program Lunar Terrain Vehicle, rozwijany obecnie przez NASA, jako oficjalny spadkobierca tej spuścizny kontynuuje tę samą logikę z nową generacją baterii.
Podsumowanie: Kamień milowy zaparkowany na Księżycu
Lunar Roving Vehicle, z 17-miesięcznym okresem opracowania, końcowym kosztem 38 milionów dolarów i bezbłędnymi osiągami w ciągu trzech misji, jest mierzalnym dowodem na to, co potrafi inżynierska dyscyplina. Osobny silnik DC przy każdym kole, baterie srebrno-cynkowe, koła z siatki drucianej i pasywne chłodzenie na bazie wosku: żaden z tych elementów nie był pokazem dla pokazu - wszystkie były bezpośrednią odpowiedzią na ograniczenia narzucone przez Księżyc. Dziś trzy pojazdy wciąż stoją zaparkowane na powierzchni Księżyca; w najdalszym punkcie historii samochodu elektrycznego nadal po cichu przechodzą test wytrzymałości na promieniowanie słoneczne i mikrometeoryty.
Źródła
- Lunar Roving Vehicle
- The Apollo Lunar Roving Vehicle
- The Lunar Roving Vehicle - Historical Overview (S.F. Morea)
- Mobility Performance of the Lunar Roving Vehicle - NASA TR R-401
- Lunar Roving Vehicle Qualification Test Unit
- The Boeing Company wins NASA contract for lunar rover
- NASA's Lunar Rover: Everything You Need to Know