La storia del Lunar Roving Vehicle, la prima auto usata sulla Luna
Condividi questa pagina
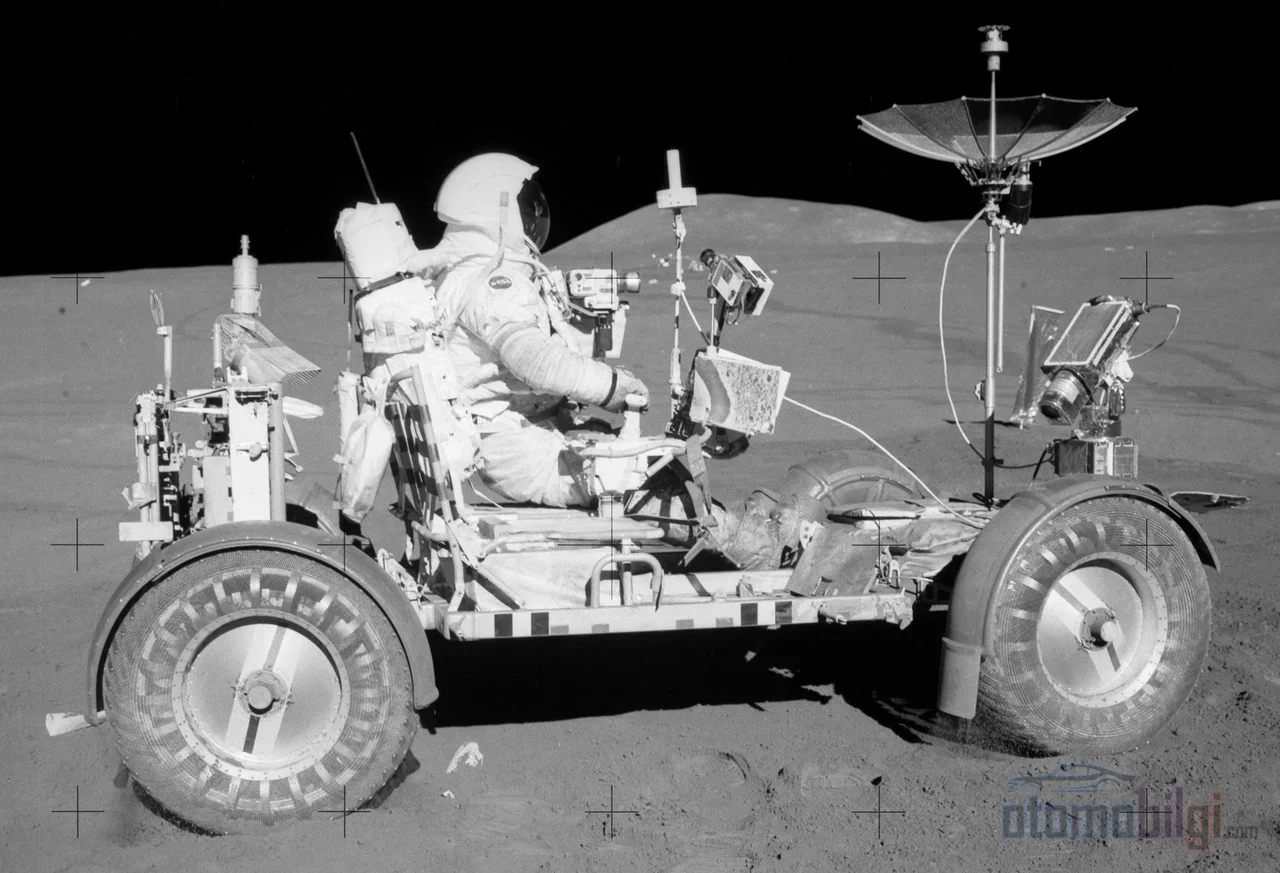
Il Lunar Roving Vehicle, ovvero il rover elettrico a quattro ruote del Programma dei Veicoli Lunari, è un veicolo a batteria che è sbarcato sulla superficie lunare con la missione Apollo 15 il 31 luglio 1971, sviluppato in soli 17 mesi con Boeing come appaltatore principale e il contributo del sistema di propulsione della Delco Electronics, sussidiaria di General Motors. Con una massa a vuoto di 210 kg e un'autonomia di 92 km, questo veicolo rappresenta la pietra miliare più straordinaria della storia dell'automobile elettrica: è il primo e, a oggi, l'unico veicolo elettrico prodotto in serie per uno scopo specifico, operativo su una superficie priva di strade, caratterizzata da estremi sbalzi di temperatura e polvere abrasiva.
In Evidenza
- Primo utilizzo: 31 luglio 1971, missione Apollo 15
- Massa a vuoto 210 kg; carico utile 440 kg (due astronauti, equipaggiamento e campioni lunari)
- Motore DC da 0,25 hp su ciascuna ruota; autonomia 92 km
- Record di velocità sulla Luna: 18 km/h, Apollo 17, Eugene Cernan
- Tempo di sviluppo totale di soli 17 mesi
Perché È Stato Portato un Veicolo Elettrico sulla Luna?
La domanda andrebbe posta al contrario: c'era un'altra opzione sulla Luna? L'atmosfera lunare è così tenue da essere quasi inesistente, quindi per un motore a combustione interna sarebbe stato necessario trasportare sia il carburante sia l'ossigeno; il che avrebbe devastato il bilancio di massa. La trazione elettrica, invece, è limitata solo dall'energia trasportata, ha poche parti mobili e non crea alcun problema di scarico in un ambiente quasi privo di atmosfera. Insomma, l'essere elettrici dei veicoli lunari non era una scelta ambientale, ma una pura necessità ingegneristica.
Questa scelta aveva anche radici profonde nella storia. Alla fine del XIX secolo circa il quaranta percento delle automobili era elettrico; silenziose, inodori e prive della necessità della manovella a mano, questi veicoli erano nettamente in vantaggio sui benzina nell'uso urbano. Persino l'idea del veicolo lunare non nacque prima della letteratura: nel 1959 Georg von Tiesenhausen progettò il concetto di un rover lunare a quattro ruote motrici, con ruote flessibili non gonfiabili. Cioè l'LRV nacque non durante il declino della trazione elettrica, ma proprio nel punto in cui questa tecnologia incontrava le esigenze più estreme.
Un Veicolo Lunare in 17 Mesi: La Collaborazione tra Boeing e GM
L'approvazione ufficiale della NASA arrivò a maggio 1969; l'annuncio della gara d'appalto fu invece pubblicato l'11 luglio 1969, poco prima dell'allunaggio dell'Apollo 11. Boeing, Bendix, Grumman e Chrysler presentarono offerte e il 28 ottobre 1969 Boeing fu selezionato come appaltatore principale. Il primo contratto, a costo maggiorato con premio di incentivo, era di 19 milioni di dollari e la prima consegna era fissata per il 1 aprile 1971. Con i costi dei materiali e le modifiche al progetto, il costo finale salì a 38 milioni di dollari; circa 302 milioni di dollari al valore attuale. Questo superamento dei costi suscitò critiche, ma la cifra era vicina alla stima iniziale della NASA.
La ripartizione del lavoro era chiara: Boeing si occupò dell'elettronica e del sistema di navigazione; il laboratorio di ricerca per la difesa di General Motors a Santa Barbara sviluppò invece il sistema di propulsione composto da ruote, motori e sospensioni. In questo team lavorarono nomi come Samuel Romano e Ferenc Pavlics; il design delle ruote in maglia di filo flessibile di Pavlics ricevette un apprezzamento speciale dalla NASA. Saverio Morea ha ricoperto il ruolo di project manager. Il risultato è stato uno dei rari esempi in cui ingegneria automobilistica e aerospaziale hanno lavorato insieme a questa velocità: dal concept alla superficie lunare in 17 mesi, e con un'affidabilità tale da completare tutte le missioni senza grossi guasti.
Furono prodotti quattro veicoli di volo. Tre andarono sulla Luna, il quarto, dopo l'annullamento di Apollo 18, finì nel pool di pezzi di ricambio. Oltre a questi furono prodotti anche un modello statico, un modello di ingegneria, due modelli in gravità 1/6, un addestratore a 1-g, un modello di massa, un'unità di prova alle vibrazioni e un'unità di prova di qualificazione. I test in gravità ridotta furono condotti con i voli parabolici dell'aereo KC-135A; questi test rivelarono anche che il passaruota era indispensabile per limitare la contaminazione da polvere.
Specifiche tecniche: Un Motore per Ogni Ruota
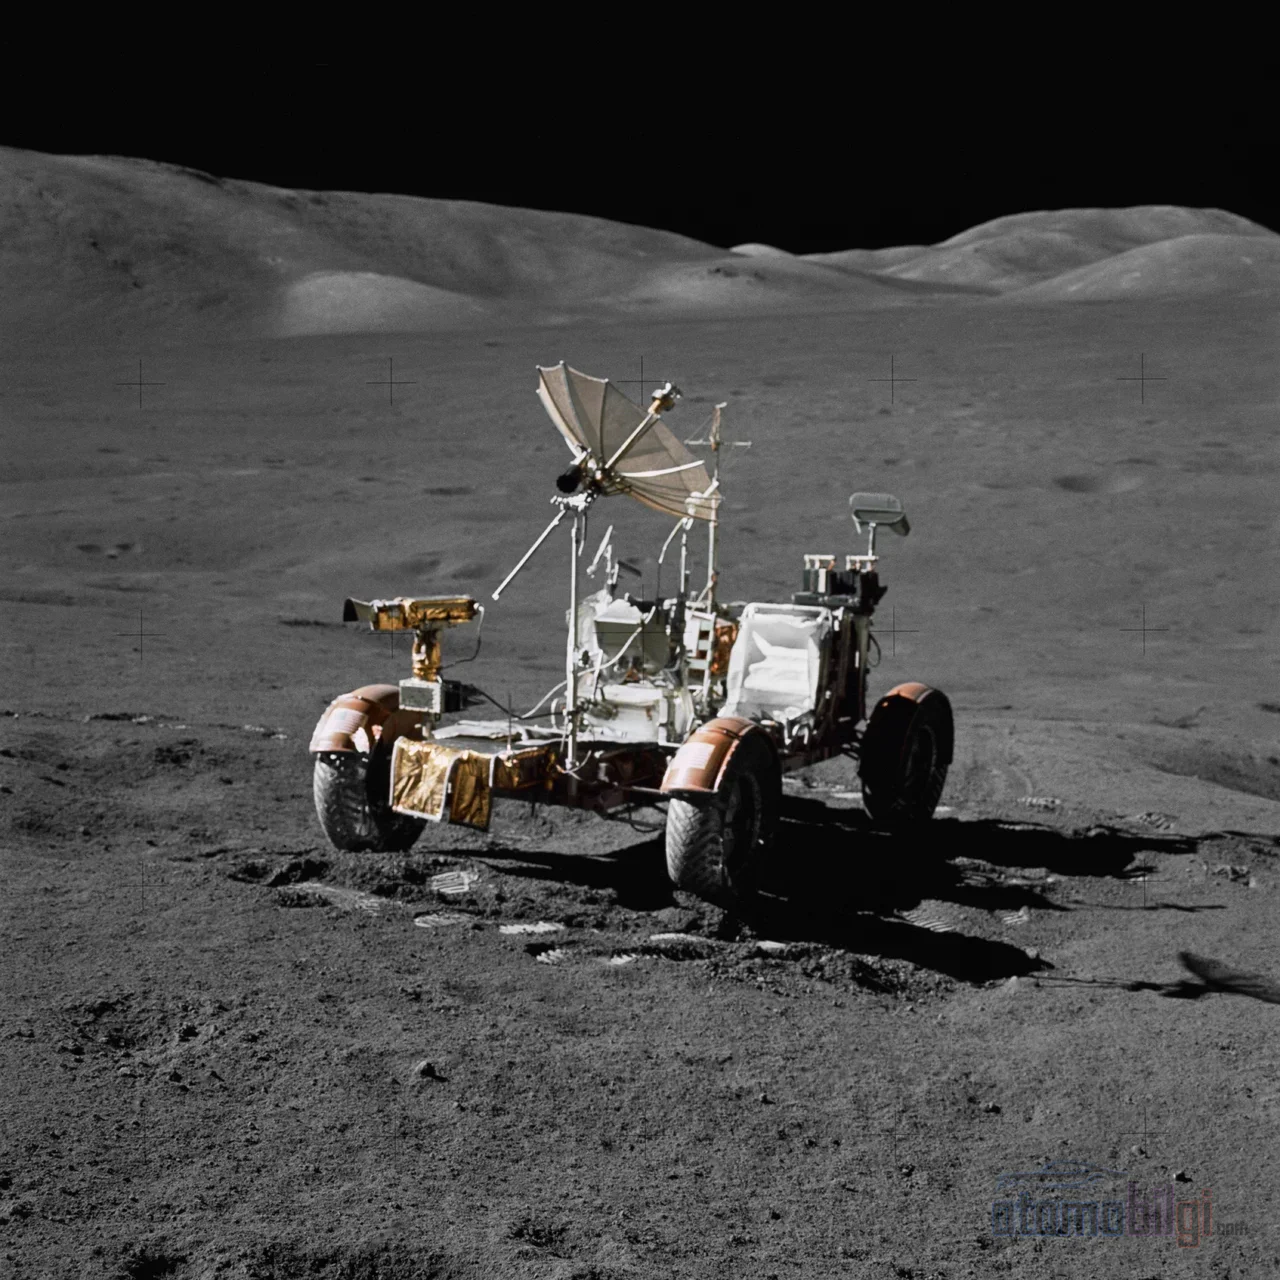
L'architettura di trazione del LRV è la forma più pura dell'approccio motore-per-ruota che vediamo oggi nei moderni veicoli elettrici. In ognuna delle quattro ruote c'era un motore DC a eccitazione serie con spazzole, della potenza di 0,25 hp (190 W), che girava a 10.000 rpm; ogni motore muoveva la ruota tramite un riduttore armonico con rapporto 80:1. Se un motore si guastava, se ne estraevano i perni e la ruota passava in rotazione libera; cioè un singolo guasto non poteva immobilizzare il veicolo. Per lo sterzo erano usati motori DC separati, da 0,1 hp (75 W), davanti e dietro; grazie alla geometria di Ackermann il raggio di sterzata scendeva fino a 3 metri.
L'energia proveniva da due batterie primarie argento-zinco da 36 volt prodotte dalla Eagle-Picher; ognuna aveva una capacità di 121 amper-secondo e l'autonomia totale era stata definita in 92 km. Queste batterie non erano ricaricabili e non era un difetto, ma una scelta di progetto: il veicolo non sarebbe tornato dalla Luna, quindi si preferì una chimica monouso, affidabile e ad alta densità energetica invece di un'infrastruttura di ricarica. Sul fronte anteriore era presente una presa separata da 36 volt per l'unità relè di comunicazione e la telecamera televisiva.
Una delle condizioni più impegnative dell'ambiente lunare era la gestione termica. Il LRV non aveva un sistema di raffreddamento attivo; al suo posto il raffreddamento era passivo, con pacchi di accumulo termico a cera con cambiamento di fase e superfici radianti riflettenti orientate verso l'alto. Durante la marcia i radiatori erano coperti da un telo in mylar, e nelle soste gli astronauti pulivano la polvere con una spazzola a mano. Questa soluzione semplice ma disciplinata teneva l'elettronica in funzione sotto il caldo rovente del giorno lunare.
| Caratteristica | Valore |
|---|---|
| Massa a vuoto | 210 kg (462 libbre) |
| Carico utile massimo | 440 kg (due astronauti, equipaggiamento, campioni) |
| Lunghezza / interasse | 3,0 m / 2,3 m |
| Motore per ruota | 0,25 hp DC, 10.000 rpm, riduttore armonico 80:1 |
| Batteria | 2 × 36 V argento-zinco (primaria), Eagle-Picher |
| Autonomia | 92 km |
| Velocità massima di progetto | 10 km/h (su Apollo 17 furono misurati 18 km/h) |
| Ruota | 32 pollici di diametro, rete di fili d'acciaio zincato, con chevron in titanio |
Telaio e Progettazione delle Ruote per la Luna
Il telaio era un corpo in tre parti snodato al centro, realizzato in tubi di lega di alluminio 2219. La pieghevolezza non era un caso, era la necessità del trasporto: il veicolo veniva ripiegato e inserito nel Quadrant 1 del Modulo Lunare. Dopo essere scesi sulla superficie, gli astronauti aprivano e abbassavano il veicolo a terra con un sistema di corde e pulegge frenate, mediante un processo in larga parte automatico. A pieno carico l'altezza da terra era di soli 36 centimetri; il baricentro basso riduceva il rischio di ribaltamento su terreno accidentato.
Il problema dei pneumatici sulla Luna in senso classico non esiste: non è possibile gonfiarli con aria e la gomma non regge le escursioni termiche estreme. La soluzione fu una ruota a reticolo di filo di acciaio da 0,033 pollici intrecciato e zincato; i chevron di titanio che coprivano metà della superficie di contatto garantivano la trazione, mentre il paraurti di titanio da 25,5 pollici di diametro proteggeva il corpo dagli impatti. I comandi erano ridotti a un unico joystick a forma di T: spingere in avanti significava accelerare, muovere a destra o sinistra sterzare, tirare indietro frenare, portare tutto in fondo innestare il freno di parcheggio.
Dati delle Missioni e Record Lunari
I tre veicoli complessivamente hanno percorso in media 30 chilometri ciascuno senza problemi. La navigazione si basava sulla combinazione di un giroscopio direzionale, un odometro sulle ruote e un computer; poiché sulla Luna il Sole si muove nel cielo di circa mezzo grado all'ora, gli astronauti potevano quando necessario determinare la direzione anche manualmente con un semplice strumento a ombra solare. Secondo i calcoli di sicurezza, se il rover si fosse guastato l'equipaggio avrebbe dovuto poter tornare a piedi al Modulo Lunare; questo limite di camminata fu allentato nella traversata più lunga di Apollo 17 sulla base di una affidabilità dimostrata.
| Missione | Distanza totale | Tempo di guida totale | Massimo dal LM distanza |
|---|---|---|---|
| Apollo 15 | 27,76 km | 3 h 02 min | 5,0 km |
| Apollo 16 | 26,55 km | 3 h 26 min | 4,5 km |
| Apollo 17 | 35,89 km | 4 h 26 min | 7,6 km |
Sebbene la velocità massima di progetto fosse 10 km/h, con Apollo 17 si raggiunsero 18 km/h; questo record non ufficiale di velocità lunare porta il nome di Eugene Cernan. A fine missione Cernan parcheggiò il rover lontano dalla telecamera televisiva azionata a distanza dalla Mission Control per registrare il decollo, che al terzo tentativo fu ripreso con successo.
Malfunzionamenti, Riparazioni e i Tre Veicoli Rimasti sulla Luna
Come ogni prodotto dell'ingegneria, anche l'LRV fu messo alla prova nelle condizioni del campo. Con Apollo 16 John Young urtò il prolungamento del parafango posteriore durante la seconda traversata; la polvere lunare sollevata ricoprì l'equipaggio, la consolle e le attrezzature di comunicazione, e le temperature delle batterie e il consumo di energia aumentarono. Con Apollo 17 non fu possibile fissare con il nastro il parafango che Cernan aveva rotto con il manico del martello; prima della seconda traversata l'equipaggio costruì un parafango di fortuna usando le mappe lunari, il nastro adesivo e le fascette ricavate dal veicolo di discesa. Quelle mappe oggi sono esposte al National Air and Space Museum; ossia pezzi di un veicolo elettrico riparato sulla Luna con il nastro adesivo sono diventati un asse museale della storia dello spazio.
Tutti e tre i rover furono lasciati sulla Luna. Il motivo è semplice fisica: solo la parte superiore del Modulo Lunare poteva tornare in orbita e ogni chilo in più significava carburante in più. Sulla Terra, invece, i veicoli di prova e i simulatori sono esposti in vari musei: l'unità di test delle vibrazioni si trova presso lo U.S. Space & Rocket Center di Huntsville, il simulatore 1-g al Johnson Space Center, l'unità di test di qualificazione al National Air and Space Museum, il modello ingegneristico al Museum of Flight di Seattle. L'LRV-3 è stato nuovamente ripreso nei transiti del Lunar Reconnaissance Orbiter nel 2009 e nel 2011; nel 2020 lo Stato di Washington ha dichiarato i rover lunari monumento storico.
Il posto dell'LRV nella storia dell'automobile elettrica
L'LRV rappresenta un punto distintivo sulla linea temporale continua ma accidentata dell'automobile elettrica. Alla fine del 19. secolo i veicoli elettrici erano una visione comune nelle città; già nel 1897 Londra aveva avviato il primo servizio di taxi elettrici. Ma le auto a benzina prevalevano nell'equilibrio tra autonomia e costi, e con l'arrivo del motorino di avviamento elettrico e la pressione della Ford Model T i veicoli elettrici furono messi da parte. Nel corso del ventesimo secolo questa tecnologia cercò di sopravvivere con qualche esperimento isolato e con programmi di breve durata come la GM EV1; il settore tornò in vita con la maturazione delle batterie agli ioni di litio e con la Tesla Roadster del 2008, che dimostrò la fattibilità di una vettura sportiva elettrica agli ioni di litio, prodotta in serie e omologata per strada.
La lezione dell'LRV lungo questo percorso è la seguente: il destino della trazione elettrica non dipende soltanto dalla chimica delle batterie; quando la definizione della missione giusta si unisce al profilo di missione giusto, il veicolo elettrico può offrire prestazioni eccellenti anche nell'ambiente più ostile. Sulla Luna l'autonomia era limitata a 92 km e nessun cliente richiedeva un'infrastruttura di ricarica; eppure il veicolo completò tutte le sue missioni senza grossi guasti. Il programma Lunar Terrain Vehicle che la NASA sta sviluppando oggi, ufficiale erede di quest'eredità, prosegue la stessa logica con le batterie di nuova generazione.
Conclusione: Una pietra miliare parcheggiata sulla Luna
Il Lunar Roving Vehicle, con 17 mesi di sviluppo, un costo finale di 38 milioni di dollari e una prestazione sul campo impeccabile distribuita su tre missioni, è una prova misurabile di ciò che la disciplina ingegneristica può realizzare. Un motore DC per ogni ruota, batterie argento-zinco, ruote a reticolo di filo metallici e raffreddamento passivo a base di cera: nulla di tutto ciò era fine a se stesso, ma era la risposta diretta ai vincoli imposti dalla Luna. Oggi i tre veicoli sono ancora parcheggiati sulla superficie lunare; nel punto più lontano della storia dell'automobile elettrica, continuano a sottoporsi silenziosamente alla prova della resistenza contro la radiazione solare e i micrometeoriti.
Fonti
- Lunar Roving Vehicle
- The Apollo Lunar Roving Vehicle
- The Lunar Roving Vehicle - Historical Overview (S.F. Morea)
- Mobility Performance of the Lunar Roving Vehicle - NASA TR R-401
- Lunar Roving Vehicle Qualification Test Unit
- The Boeing Company wins NASA contract for lunar rover
- NASA's Lunar Rover: Everything You Need to Know