Radar oder Kamera? Der Unterschied der Sensortechnologien bei ADAS-Systemen
Diese Seite teilen
ADAS-Systeme messen mit Radar Entfernung und Geschwindigkeit über Radiowellen, während die Kamera durch Bildverarbeitung Fahrstreifenmarkierungen, Verkehrszeichen und Fußgänger erkennt; Ultraschallsensoren helfen beim Einparken auf kurze Distanz, und Lidar erstellt mit Laser eine 3D-Karte mit Zentimetergenauigkeit. Zu wissen, welches System mit welchem Sensor arbeitet, ist der wichtigste Hinweis, der beim Fahrzeugkauf auch verrät, wie zuverlässig diese Funktionen im Alltag sein werden.
Die Highlights
- Das Radar reicht vor dem Fahrzeug bis zu 300 Meter weit und ist der Sensor mit dem größten Blick nach vorn im ADAS.
- Ultraschallsensoren arbeiten nur innerhalb von 2,5 bis 4,5 Metern ; deshalb ist Einparken ihre Aufgabe.
- Lidar scannt bis zu 300 Meter weit und bietet Genauigkeit im Zentimeterbereich, kann aber keine Farben erkennen.
- Beim adaptiven Tempomaten ist Radar die sinnvollste Wahl für die Abstandsmessung; die Spurhaltung ist fast immer Sache der Kamera.
- Stand 2026 haben mindestens 15 Automobilmarken Serienfahrzeuge mit Lidar-Ausstattung auf den Markt gebracht.
Radar-Sensor: Der stille Champion der großen Reichweite
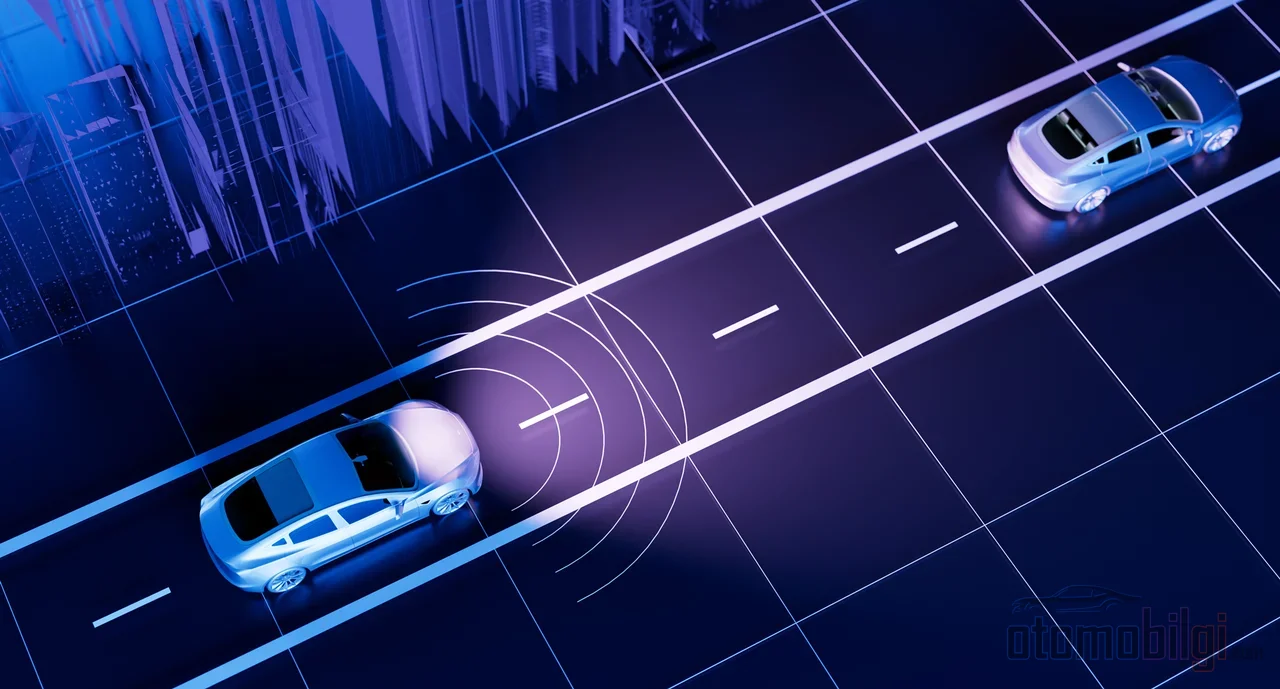
Das Radar sendet Radiowellen nach vorne; wenn diese Wellen auf ein Objekt treffen und zurückkehren, berechnet das System aus dem Echo die Entfernung und die Relativgeschwindigkeit des Objekts. Ein einfacher Vergleich: wie in einem dunklen Raum rufen und das Echo lauschen, nur mit Radiowellen statt Schall. Im Automobilbereich wird meist das 76,5-GHz-Band verwendet, insgesamt Frequenzen zwischen 24 und 79 GHz.
Die größte Stärke des Radars ist seine Reichweite. Die Signale reichen vor dem Fahrzeug bis zu 300 Meter weit; bei Autobahntempo erkennt das System selbst Fahrzeuge, die hunderte Meter entfernt sind. Zudem stören Nacht, Regen, Nebel und Staub diese Wellen kaum. Auch beim Erkennen metallischer Objekte (Auto, Lkw, Bus) ist es wirklich gut. Dafür kann das Radar kein so detailliertes "Bild" erzeugen wie eine Kamera; kleine Objekte übersieht es leicht. Das Radar sagt also "da ist etwas und es kommt auf uns zu", aber es kann nicht sagen "das ist ein Fußgänger". Meist wird es hinter dem vorderen Kühlergrill oder im hinteren Stoßfänger verbaut.
Kamera: Das belesene Auge des Systems
Die Kamera überträgt ein Live-Video der Straße an den ADAS-Computer, und die Software erkennt in diesem Bild Fußgänger, Verkehrszeichen, Fahrstreifenmarkierungen und andere Fahrzeuge. Genau das ist es, was das Radar nicht sehen kann: Ist die Ampel rot oder grün? Wo verläuft die Fahrstreifenmarkierung? Was steht auf dem Schild? Die Kamera "liest" all das. Sie ist der grundlegende Sensor für Spurführung, Parkassistent und automatische Lichtsteuerung. Technisch kommen CMOS- und CCD-Sensoren zum Einsatz; CCD bietet einen besseren Dynamikumfang, während CMOS weniger Strom verbraucht und günstiger ist.
Aber die Kamera hat eine Achillesferse: Sie muss sehen können. Dunkelheit, Nebel, Regen, Schnee und der klassischste Fall aller - ein schmutziges Objektiv - mindern die Leistung der Kamera, sobald die Sicht nachlässt. An einem makellos sonnigen Tag ist die Kamera der klügste Schüler im Raum; bei einem nebligen Morgengrauen hat sie dagegen ihr Heft vergessen.
Ultraschall und Lidar: Nahaufnahme oder Laser-Auge?
Ultraschallsensoren arbeiten mit etwa 48 kHz Hochfrequente Schallwellen erzeugen und die Reflexionen abhören, um nahe Objekte zu erkennen. Wie Fledermausnavigation. Ihre Reichweite ist begrenzt: Sie funktionieren nur innerhalb von 2,5 bis 4,5 Metern . Objekte unter 3 cm können sie nicht sehen, sie sind anfällig für Windgeräusche und leisten bei hohen Geschwindigkeiten schlechte Arbeit. Aber sie sind billig; deshalb bestehen Parksensoren fast ausschließlich aus ultrasonischen Sensoren, die in Stoßfänger eingebaut sind.
Lidar spielt dagegen in einer anderen Liga. Es misst die „Flugzeit" mit Laserlicht; die Entfernung wird aus der Zeit berechnet, die das Licht zu einem Objekt und zurück braucht. Das Ergebnis ist ein hochauflösendes 3D-Modell, das sogenannte „Punktwolke": Das Fahrzeug kartografiert seine Umgebung mit Zentimetergenauigkeit (etwa 1 Zoll), einige Einheiten können 128 Laser enthalten und bis zu 300 Meter abtasten. Das Schönste daran ist, dass es sein eigenes Licht erzeugt; Dunkelheit, Schatten, Sonnenglanz und Gegenlicht beeinträchtigen es überhaupt nicht. Seine Schwäche ist die Farbblindheit: Es kann nicht unterscheiden, ob eine Ampel grün oder rot ist. Außerdem mindern Rauch, Staub und Regen die Leistung, und es ist teurer als eine Kamera.
| Sensor | Reichweite | Stärken | Schwachpunkte |
|---|---|---|---|
| Radar | Bis zu 300 m | Entfernungs- und Geschwindigkeitsmessung; schlechtes Wetter und Nacht | Kann kein präzises Modell erzeugen, übersieht kleine Objekte |
| Kamera | Auf Sichtlinie beschränkt | Erkennung von Schildern, Farben, Fahrstreifen und Fußgängern | Nacht, Nebel, Regen und verschmutzte Linse |
| Ultraschall | 2,5-4,5 m | Objekterkennung beim Einparken | Bei hohen Geschwindigkeiten schwach, kann kleine Objekte nicht sehen |
| Lidar | Bis zu 300 m | 3D-Punktwolke; funktioniert im Dunkeln | Kann keine Farben sehen; Rauch, Staub, Regen; teuer |
Welches System arbeitet mit welchem Sensor?
Adaptiver Tempomat
Dieses System, das das vorausfahrende Fahrzeug erkennt und den Abstand hält, verwendet meist Radar; in manchen Ausführungen kommen Kamera oder Sensorfusion zum Einsatz. Dass Radar für die Abstandsmessung und die Kamera für das Spurhalten und das Erkennen von Schildern bevorzugt wird, ist kein Zufall: Radar ist der beste Sensor für Abstände, die Kamera für Spuren und Schilder. Der Markt für radarbasierte ACC wächst ebenfalls; 2026 bestehen 52 % des Produktsegments aus Radarsensoren, und ein Anstieg der Verkäufe bis 2036 wird erwartet.
Spurhalteassistent
Die in der Windschutzscheibe platzierte Kamera erkennt die Fahrstreifenmarkierungen, und das System wird in der Regel bei Geschwindigkeiten über 60 km/h aktiviert. Die Kamera überwacht ständig die Position des Fahrzeugs in der Spur; beim Spurzentrieren wendet sie kontinuierlich Lenk inputs basierend auf dem Kamerabild an. Deshalb ist die Spurführung in der Sensorwelt ausschließlich Domäne der Kamera.
Automatischer Notbremsassistent (AEB)
Während bei Systemen für niedrige Geschwindigkeiten einfache Sensoren ausreichen, verwenden fortschrittliche Systeme leistungsfähige Sensoren, die entfernte Hindernisse erkennen. Der Markt verschiebt sich von der grundlegenden Sicherheitsfunktion hin zu fortschrittlichen Systemen auf Basis von Sensorfusion. In den USA ist die Lage ernst: Die Regulierungsbehörde NHTSA schreibt mit FMVSS Nr. 127 AEB bis September 2029 für alle Neufahrzeuge vor. Die Systeme müssen gegenüber vorausfahrenden Fahrzeugen in der Spur bis 144 km/h (90 mph) bis hin zu automatischen Notbremsungen fähig sein sollte. Im Vorschlag lag das Ziel eines vollständigen Stops vor Fußgängern ursprünglich bei bis zu 50 mph. Für schwere Lkw (Class 8) gibt es hingegen bis 2026 noch keine abgeschlossene Bundesvorschrift, die AEB verpflichtend vorschreibt.
Toter-Winkel-Überwachung und Einparkassistent
Die Toter-Winkel-Überwachung ist eine klassische Radar-Aufgabe: An der hinteren Stoßstange befinden sich zwei Radarsensoren, der typische Erfassungsbereich liegt bei etwa 20 Metern . Der Erfassungsbereich erstreckt sich auf beiden Seiten über etwa eine Spurbreite und reicht von den Außenspiegeln bis etwa 3 Meter hinter das Fahrzeug. Manche Systeme erkennen sogar herannahende Fahrzeuge von hinten bei Geschwindigkeiten ab 10 km/h . Die hinteren Eckradars übertragen den Ultraschallsensoren bei weitem deren Reichweite und bieten bei jedem Wetter eine längere Erfassung.
Beim Einparkassistenten sind die Stars der Szene die Ultraschallsensoren: Diese kleinen Elemente in den Stoßstangen senden Schallwellenpakete aus und berechnen die Entfernung, indem sie die Laufzeit des reflektierten Signals messen. Dennoch weht ein Wechselwind: mmWave-Radar entwickelt sich beim automatischen Parken rasant zur Alternative zum Ultraschall.
Sensorfusion: Warum reicht ein einzelner Sensor nicht aus?
Kommen wir zur eigentlichen Frage: "Welcher Sensor ist besser?" Diese Frage ist eigentlich falsch gestellt. Die richtige Frage lautet: Welcher Sensor liefert weiterhin nützliche Informationen, wenn die Bedingungen schwieriger werden? Bei Regen und Nebel ist das Radar im Allgemeinen der robusteste Kernsensor; Kamera und Lidar liefern zusätzliche Daten, sobald die Sichtverhältnisse es erlauben.
Genau an diesem Punkt kommt die Sensorfusion ins Spiel. Die Idee ist einfach: Die Stärken jedes Sensors kombinieren, tote Winkel reduzieren und Redundanz schaffen. Die Kamera sieht das rote Licht, das Radar misst die Entfernung, das Lidar zeichnet die 3D-Form; alle drei zusammen treffen Entscheidungen mit einer Sicherheit, die ein einzelner Sensor niemals erreichen könnte. Die Zusammenführung mehrerer Datenquellen reduziert falsch-positive und falsch-negative Ergebnisse bei der Objekterkennung; sie senkt die Rechenlast und ermöglicht intelligentere Verarbeitung. Die beim Radar sogenannte Early Fusion erhöht die Genauigkeit der Fahrzeugerfassung und insbesondere ihre Robustheit.
Der Kern der Fusion liegt hier: Sensoren degradieren auf unterschiedliche Weise. Die Kamera verliert ihre Grenzen bei Verlust der visuellen Schärfe, das Lidar gerät in Schwierigkeiten, wenn sich das Lasersignal streut, und das Radar weicht bei Mehrwege Reflexionen und geringer Winkelauflösung ab. Sich auf eines zu verlassen und das andere zu ignorieren, ist wie sich auf einen einzigen Reifen zu verlassen und loszufahren. Deshalb gibt es in der Branche zwei große Lager: einerseits der Ansatz ohne Lidar, der auf radargestützten Kameras basiert (Teslas Wahl), andererseits der Ansatz, der Kamera und Lidar als parallele, unabhängige Umgebungsmodelle entwickelt (Mobileyes Weg). Die Debatte ist noch immer aktuell.
Ist Lidar inzwischen kein Luxus mehr? Wie sieht die Lage 2026 aus?
Vor einigen Jahren war Lidar noch etwas, das "nur in Konzeptfahrzeugen zu sehen" war. Das ist es nicht mehr: Bis 2026 haben mindestens 15 Automobilmarken darunter Mercedes-Benz, BMW, Lotus, Honda und Toyota, Serienfahrzeuge mit Lidar auf den Markt gebracht. Das erste Lidar-Serienfahrzeug war der Audi A8 idi; der Stau-Pilot war technisch gesehen Stufe 3. 2026 integrieren mehr Fahrzeuge Lidar mit Radar- und Kamera-Sets für eine bessere 3D-Wahrnehmung und größere Reichweite. Auf der CES 2026 kündigte ein Unternehmen ein Halbleiter-Lidar an, dessen Stückpreis 2029 auf 200 Dollar sinken soll; wenn der Preis so fällt, könnte sich der Verlauf der Debatte ändern.
Auch die Markseite deutet in dieselbe Richtung: Prognosen zufolge wird das mechanische Lidar-Segment 2026 mit einem Anteil von 58,88 % führer bleiben und das Mittlere-Reichweite-Segment (50–150 m) wird voraussichtlich einen Anteil von 38,93 % erreichen. Funktionen wie adaptiver Tempomat, AEB, Spurhalteassistent und Fußgängererkennung stützen sich auf die Echtzeit-Hochpräzision von Lidar. Dennoch wäre es falsch zu sagen, dass alle überzeugt sind; Lidar wird weiterhin wegen schlechter Leistung bei schlechtem Wetter und wegen der Kosten kritisiert. Denk daran: Kein Sensor ist Magie. Montagequalität, Beheizung, Selbstdiagnose, Reinigungsstrategie und Systemredundanz sind genauso wichtig wie die Hardware-Liste. Außerdem ist die Software-Qualität oft entscheidender als die Hardware; zwei Fahrzeuge mit derselben Hardware können ein sehr unterschiedliches ADAS-Erlebnis bieten.
Was bedeuten diese Informationen für dich, wenn du ein Auto begutachtest?
Beim Autokauf wirst du nicht mehr nur fragen: "Gibt es ACC?", sondern: "Basiert der ACC auf Radar?" Radarbasierter ACC bietet bei Nacht und Regen eine konsistentere Abstandskontrolle. Du wirst fragen: "Basiert der Spurhalteassistent auf einer Kamera?", denn eine schmutzige Windschutzscheibe setzt diese Funktion an jenem Tag praktisch außer Kraft. Wenn ein Totwinkel-Warner vorhanden ist, befinden sich höchstwahrscheinlich zwei Radar sensoren an der hinteren Stoßstange; Einparksensoren sind fast sicher ultraschallbasiert.
Und noch eine Wahrheit: Keines dieser Systeme ersetzt den Fahrer. Sensoren sind Helfer, die deine Wahrnehmung erweitern; die Verantwortung für Lenkung und Bremsen liegt letztendlich beim Fahrer. Wenn Eis an den Sensoren haftet, kann es sowohl den Radar als auch die visionbasierten Sensoren blockieren; selbst matschiger Schnee am Radarsensor kann den adaptiven Tempomat beeinflussen. Die Sensoren im Winter sauber zu halten, bringt also mehr als das neueste ADAS-Paket. Und weißt du, was schön ist? Wenn du heutzutage eine Ausstattungsliste in einem Prospekt liest, siehst du die Technologie dahinter; das ist eine Superkraft, die die meisten Fahrer nicht besitzen.
Quellen
- 5 Arten von ADAS-Sensoren, die Sie kennen sollten
- Arten von heute eingesetzten ADAS-Sensoren
- 3D-Radar vs. Kamera vs. LiDAR für Allwetter-ADAS
- ADAS-Kameras: Wie sie funktionieren
- Was ist ADAS-Sensorfusion?
- Spurhalteassistent (LKAS) - Honda-Technologie
- Spurhalteassistent - Bosch Mobility
- Fahrerassistenzsysteme - NHTSA
- Der globale Markt für adaptive Geschwindigkeitsregelanlagen
- Toter-Winkel-Warnung - Bosch Mobility
- Toter-Winkel-Monitoring (BSM) - Mazda
- Toter-Winkel-Warnung & mehr
- Ultraschallbasierter Einparkhilfe (PDC) - Hella
- Warum Radar beim automatischen Parken Ultraschall übertrifft - Texas Instruments
- US-Sicherheitsbehörde will automatische Notbremsung vorschreiben - AP News
- Automatische Notbremsung für Lkw 2026
- Technologie-Landschaft von LiDAR-Sensoren - PatSnap
- Marktgröße und Marktanteile von Automotive-LiDAR - Fortune Business Insights
- Automotive-LiDAR-Markt - Persistence Market Research
- Radar- und Kamera-Frühe Fusion zur Fahrzeugerkennung in ADAS