V2X: 自動運転車は互いにどのように通信しているのか?
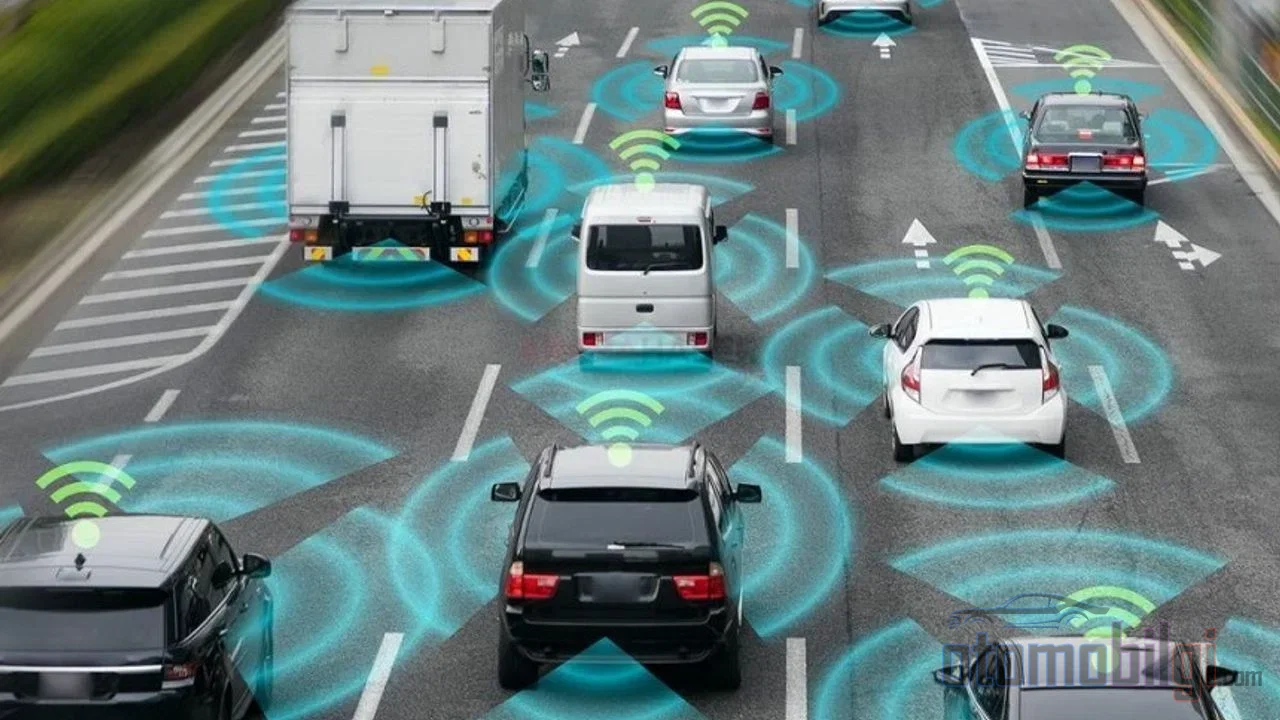
夜、雨の降る道路上にいて、ちょうど曲がり角の向こう側で誰かが慌ててブレーキを踏んだとしましょう. 残念ながら、Lidarが曲がり角の向こう側を見られると期待することはできません. カメラも壁の向こうではなく、前方しか見ていません. では、あなたの車が、ブレーキが踏まれたその最初のミリ秒で、300メートル後方からの信号で警告を受けられたとしたらどうでしょう? これこそ、自動運転車同士の対話、すなわちV2Xがまさに追い求めている夢です. しかし、この物語には約束と現実の間に、なかなか興味深い隔たりがあることが分かります.
自動運転車の話になると、どこでもLidar、レーダー、カメラの議論が繰り広げられています. ところが、センサーの最も根本的な弱点は物理に起因しています. それは視線(見通し線)です. 一方、電波は曲がり角を回り、壁に反射し、まだ一度も見たことのない車両の状況をあなたに届けることができます. この記事では、V2Xとは何か、どのようなメッセージで動作するのか、DSRCと5GベースのC-V2Xの間の技術競争、そしてなぜこの技術がいまだに道路上で例外的な存在なのかを取り上げます. 準備ができたら、始めましょう.
V2Xとは何か? 車両のあらゆるものとの通信の権利
V2Xとは、正式名称をVehicle-to-Everythingといい、車両が自分に影響を与えうるあらゆる存在と無線通信を行うことを意味します. この傘の下には、いくつかの異なる対話があります. 車両間通信であるV2V、車両とインフラ間の通信であるV2I、歩行者や自転車走行者にまで及ぶV2P、そしてもちろんネットワークとの接続です. V2Vは実はこのシステムの心臓部です. 車両間のメッセージングのみを指しています. V2Xは同じ考えを、交差点の交通ユニット、路側システム、さらにはあなたのスマートフォンを持つ歩行者にまで拡張します.
では、これらの車両は互いに何を伝えているのでしょうか? 共通言語はBasic Safety Message、すなわち基本安全メッセージです. DSRC装備の車両は、位置、進行方向、速度を1秒間に10回放送して、周囲に知らせています. これらのメッセージは、衝突防止、速度制御、緊急ブレーキ警告、車線変更の判断に使用されています. インフラ側では事情が異なります. たとえば路側システムは、工事区域の手前で待機しているトラックが作る行列を検知し、後続のドライバーに警告を送ることができます. つまり、交差点のセンサーでさえも、もはやこの対話に参加できるのです.
注目ポイント
- DSRC装備の車両は、位置、進行方向、速度のデータを1秒間に10回放送する
- 5G C-V2Xは、約10 msのエンドツーエンド遅延と99.999%の信頼性を目指す
- 2023年以降、新規導入は実質的にC-V2X技術へ移行した
- 業界は、単一の標準ではなくデュアルモードハードウェア戦略に方向転換した
- 米国ではコネクテッドビークルパイロットプログラムがV2Iプロジェクトに最大1億ドルの資金を計画している
センサーが見えないものをどう見るのか?
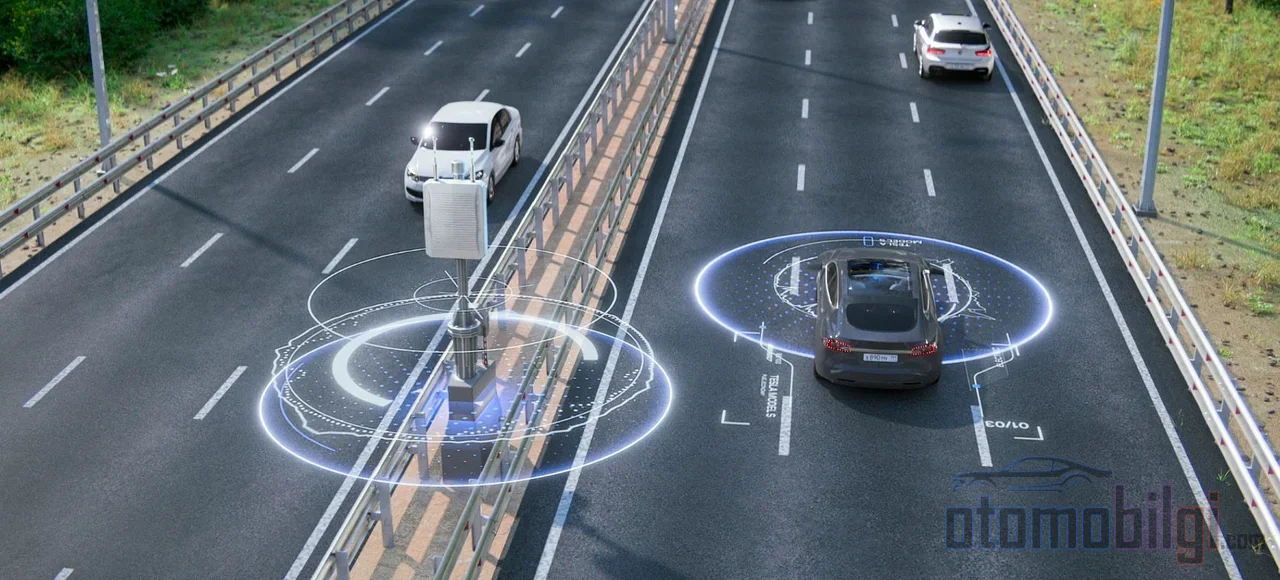
ここでのアイデアは実に見事です. 交通安全を、各車両が自分の範囲で周囲を見ようとする自己中心的な知覚の問題から、集合的な知能の問題へと転換すること. 前方の車両が急ブレーキをかけたとき、あなたの車はそれを自分のセンサーやブレーキランプ、あるいは距離が急速に縮まっていることを見ることによってしか検知できません. 一方、V2Vではブレーキをかけた車両がそれをメッセージで発信し、範囲内の全員がまだブレーキランプを見る前に情報を受け取ります.
この能力が輝くのは、まさにセンサーが弱い場面です: 角の死角、交差点の向こう側、そして死角地帯. 視界の外から急速に接近する車両は、隠れた危険としてセンサーのレーダーには決して映りませんが、無線メッセージによってとっくに検知できています. 2026年に発表された技術評価では、C-V2Xがセンサーの限界を超えて知覚を拡張でき、あらゆる気象条件で動作でき、信頼性の高いリアルタイムの物体データを提供できることが示されています. 悪天候でカメラやライダーの性能が低下したとき、この種の通信レイヤーは重要なバックアップを意味します.
重要な詳細: V2Xはライダーやカメラの代わりにはなりません. 正しい捉え方は、センサーの先を超える追加のレイヤーとしての位置づけです. 映像ベースで生成された安全メッセージが、車載センサーのみに依存する従来のメッセージより優位に立てることを示す研究もあります; つまり、2つの世界は互いを補完し合っています.
DSRCとC-V2Xの競争: ベータかVHSか?
V2X界で最も長く続く競争は、技術標準をめぐって繰り広げられています. 一方には長年フィールドで使われてきたDSRC (IEEE 802.11pベース)、他方には携帯通信の世界から生まれたC-V2Xがあります.
DSRC: シンプル、独立、かつては信頼性が高かった
DSRCの最大の強みはそのシンプルさ: 基地局、ネットワーク、通信事業者を必要とせず、車両同士がピアツーピアのブロードキャストで直接通信します. 典型的には約100 msのエンドツーエンド遅延を目標に動作し、通信距離は資料によって50~500 mの範囲で変動します; 一部の測定では、信頼可能な範囲は300~1000 mに達することもあります. パケットは小さく: V2Vメッセージは100バイト未満、V2Iメッセージは340バイト未満です. 物理的な障害物や過酷な気象条件でも通信を維持でき、時速500 kmまでの速度で動作できます - つまり技術的にはスピードトラップの車両からのメッセージさえも捕捉できます.
しかし2つの問題があります. 1つ目は技術的な問題: 802.11pベースのシステムは遅延が限定されておらず、混雑した交通環境ではサービス品質が変動することがあります; 実際の測定では、混雑した環境で双方向の遅延が影響を受けることが示されています. 2つ目は政治的な問題: 米国の通信規制当局FCCは、2021年11月に5.9 GHz帯の下位45 MHzをライセンス不要のWi-Fi利用に開放し、DSRCの生存空間は大幅に狭まりました.
C-V2X: 5Gへの扉を開く道
C-V2Xは3GPP標準化の一部です: Release 14でLTE-V2Xが登場し、Release 16で拡張されたNR-V2Xが定義されました. 2つの動作モードを提供します: 基地局を必要としないPC5 sidelinkと、ネットワーク支援型のUuです. SidelinkのMode 4タイミングは1msのサブフレームで動作し、車両密度が高い状況では、DSRCのCSMA/CAアプローチに比べて理論上より低い衝突率を約束しています. 5G側の目標は野心的です: エンドツーエンドの遅延は約10ms、信頼性は99.999%. 5Gの遅延を1~5msの帯域まで下げるとする情報源もあります; 実際には、どちらの技術もV2Vのミリ秒レベルの安全性要件を満たせると考えられています.
C-V2XにはDSRCにないもうひとつの切り札があります: クラウドとエッジコンピューティングによる広域調整です. そして市場の現実は明確に見えています: 2023年以降の実際の展開ではC-V2Xが採用されています; DSRCは次第にC-V2Xと統合される構成要素になりつつあります. 米国がDSRCに投資する一方、中国は携帯技術に頼っています - 昔のビデオテープ時代の規格争いさながらです.
| 特徴 | DSRC | C-V2X |
|---|---|---|
| 基本 | IEEE 802.11p / WAVE | 3GPP (LTE-V2X、NR-V2X) |
| インフラの必要性 | なし、ピアツーピア放送 | Sidelinkなし; Uuネットワークが必要 |
| 典型的な遅延目標 | ~100ms (目標) | ~10ms (5Gの目標) |
| 注目すべき強み | シンプルさ、独立性 | スケーラビリティ、クラウド調整 |
| 現状 (2026) | スペクトルが縮小 | 新しい展開の事実上の選択肢 |
では、勝者は明らかなのでしょうか? 技術的には、どの規格もすべての環境で普遍的に優れているわけではなく、業界はこれを明確に認めています. 特許データは興味深い状況を示しています: 一部のメーカーは、パケットエラー率、遅延、信号強度を継続的に比較して2つの規格間で動的に切り替えるデュアルモジュールハードウェアを開発しています; 韓国業界は、2つの規格を同時に稼働させるコンカレントシステムに方向づけています. つまり、答えはおそらくDSRCかC-V2Xのどちらかではなく、両方を通信できる車両になるでしょう.
では、今日の道路上には何があるのでしょうか?
約束と現実が分かれるのがまさにここです. 紙の上ではすべてが素晴らしい; しかし現場では、V2Xはまだニッチな用途です. それでも具体的な取り組みは進んでいます. 米国では、国家加速プログラムの一環として、750の信号交差点へのV2Xインフラの設置と、緊急対応車両を含む約400台の車両の装備が目標とされています. ジョージア州のV2X展開は2026年に運輸賞を受賞しています. 市場側では楽観論が強いです: 車両-インフラ間通信市場は、2025年の約5億9,200万ドルから2032年には28億9,000万ドルへ、年平均37%の成長で拡大すると予測されています.
公共部門では、米国運輸省がパイロットプログラムの一環として5年間でV2Iプロジェクトに最大1億ドルの資金を計画しており、これは国家の支援なしには進まないことの証である. そして実際、これはV2Xの位置づけをも要約しています: 完全自動運転の夢がまだ先にある中で、V2Xは今日の人間が運転する交通をより安全にするための実践的な手段と見られています.
なぜまだすべての車にV2Xがないのか?
この技術の最大の課題のひとつは、鶏と卵の問題です: メーカーが車両にV2Xハードウェアを搭載しても、通信相手となる車両が存在しなければ、この技術は何の役にも立ちません. 交通の大多数が同じ技術を用いて通信しない限り、コミュニケーションは成立しません.そしてどのメーカーも、競合他社が同じ一歩を踏み出す保証がないまま、この投資を行おうとはしません. センサー価格の下落とは対照的に、通信技術のメリットはネットワーク効果に完全に依存しています.
コストとインフラの負担も議論の対象です: DSRCベースのシステムは、路側ユニットの設置と維持のために公的資金を必要とします. 一方、5Gは専用基地局上で動作可能ですが、コストが個々のドライバーに転嫁されれば、大規模な普及は困難になります. COVID-19後のチップ不足は、機器コストを上昇させ、5Gへの移行を遅らせた要因のひとつでした. さらに、現実世界の条件の複雑さは、V2Xのテスト自体を困難にしています. 悪天候、信号の損失、ハードウェアの限界が、信頼性を低下させる可能性があります. 歩行者などの脆弱な道路利用者の検知、高精度な位置特定、そしてネットワークカバレッジの不足は、依然として未解決の課題です. そして当然ながら、自動運転車の導入が全体的に遅いペースで進んでいること、安全性への懸念、そして重大なインシデントが、この状況にさらなる重みを加えています.
セキュリティ、プライバシー、そしてあの難問: 誰を信頼するのか?
車両が受信するすべてのメッセージが正しいと想定することはできません. もし誰かが偽のブレーキメッセージを送信したら? もし車両が意図的に誤った位置情報を報告したら? V2Xセキュリティはまさにその理由から、それ自体がひとつの研究分野となっています. 車両、路側システム、ネットワークサービス間の通信をサイバー攻撃から保護するプロトコル群を網羅しています. 通信の完全性、真正性、機密性に加え、匿名性も要件に加わります.車両が毎秒10回位置情報を送信することは、悪意のある人物にとっては既成の追跡データになるからです. 2026年に発表された包括的なプライバシー調査は、V2Xネットワークにおける新たなデータソースが、新たな攻撃経路ももたらしていることを示しています.
解決策の候補には、V2X認証、AI支援による脅威検知、メッセージの信頼性をスコア化するトラスト計算アプローチがあります. 今後の障害としては、データプライバシーと高いストレージコストが挙げられています. 要するに、車車間通信の技術的課題が解決されたとしても、誰を信頼すべきかという問いは、活発な研究テーマであり続けているのです.
結論: V2Xは約束のどこまで実現したのか?
要約の要約はこうです: V2Xは、自動運転車がセンサーの物理的限界(角の向こう、交差点の先、凍結したカーブ)を無線メッセージで超えることを可能にする、毎秒10回送信される安全メッセージに基づく通信レイヤーです. しかし、ネットワーク効果、インフラコスト、信頼性/プライバシーの問題により、2026年時点では依然としてニッチな技術にとどまっています. 標準争いは大枠でC-V2Xに有利な形で決着しつつありますが、業界の真の戦略は、両方の標準に対応したハードウェアです. Lidarとカメラが物語の主役であり続ける中、V2Xは彼らが見えない場所で静かに耳を傾け、囁きかける補助役の座に収まっている. 私たちは、いつか愛車が自分の気づかないうちに3つ先の交差点でのパニックブレーキの情報を受け取る世界へと向かっている - その日は今日より少しだけ遠い.