4Dレーダーは自動運転で何の役に立つのか?
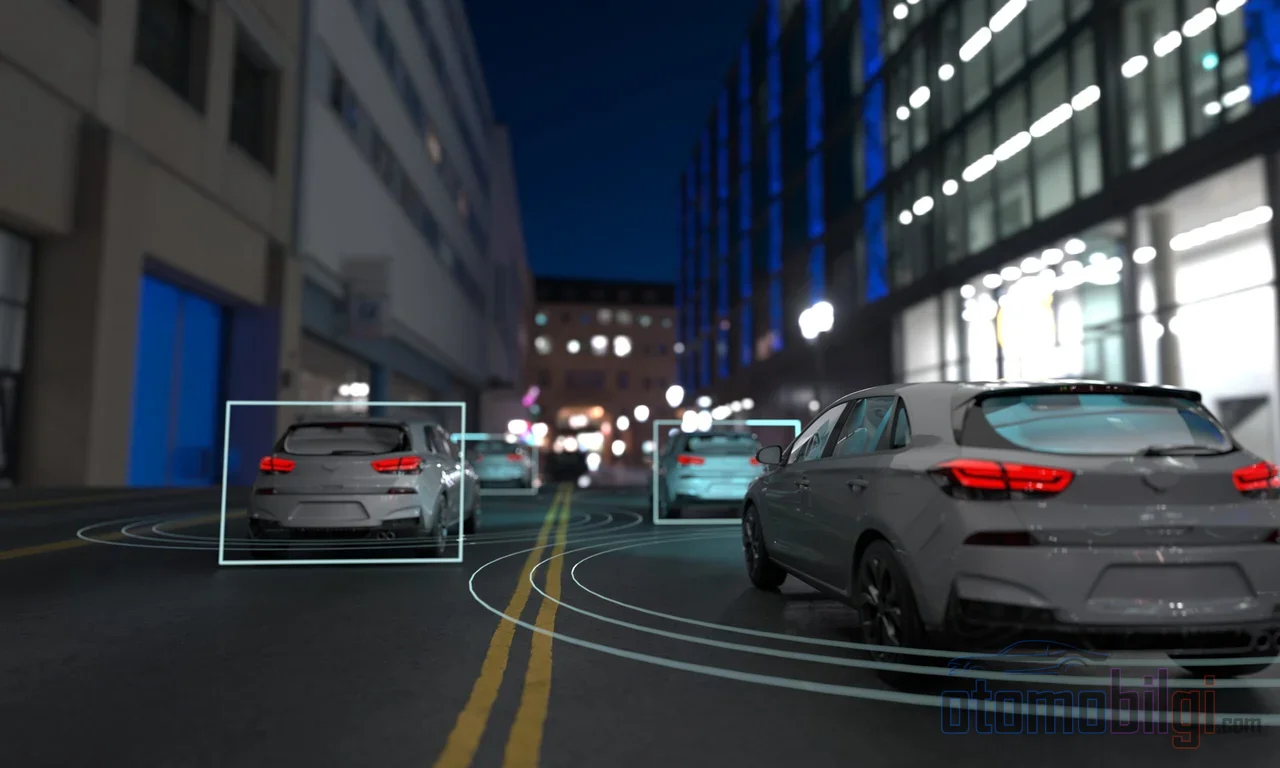
自律走行というと、いつも同じ組み合わせを思い浮かべますよね? カメラとライダー. 片方は世界を写真のように読み取り、もう片方はレーザーで周囲を点々にスキャンします. ではレーダーは? 正直に言いましょう、多くの人はレーダーと聞くと空を飛ぶ飛行機を思い浮かべて終わりです. しかし今日、道路を走る自律走行システムにとって最も忠実で、最悪の天候に強いセンサーは、今なおレーダーなのです. しかも古典的なレーダーの速度と距離を測るシンプルな姿から進化し、今では物体の高さも見て、点群を生成する4Dイメージングレーダーへと進化しています. では問いは明確です: 4Dレーダーは自律走行で何の役に立つのか、本当にライダーのライバルなのか、それとも認知スタックの静かだが欠かせないサポーターなのか?
このページでは、まさにここから始めます. 約束します、最後まで読み進めれば、どのセンサーが何をなぜ行うのか、約束と現実がどこで分かれるのかが明確に分かるようになります.
レーダーとは何か、車で何をするのか?
まず簡単な例え話をしてもいいですか? レーダーは、暗い部屋で手を叩き、反響音が戻ってくる時間から壁の位置を判断する人のように動作します. 電波を送信し、車両や歩行者やバリカーから跳ね返ってくる反響音を聞き、戻ってくる時間から距離を、周波数のずれから直接速度を測定します. そう、レーダーは速度測定においては紛れもないチャンピオンです. カメラは速度について推測するしかないのに対し、レーダーは測定します、推測ではありません.
自律走行車に使われるレーダーは、通常77-81 GHzの周波数帯域で動作します. この帯域の波長は約4ミリメートルです. 重要なポイントはまさにここです: この波長は霧の粒子、ほこり、そして小雨の粒より大きいため、波はそれらのほとんどを容易にかき分けて進むことができます. つまりレーダーは、カメラやライダーの目が閉じるような悪天候でも、見続けることができるのです. さらにFMCW(連続周波数変調波)アーキテクチャのおかげで、低コストでありながら、機械的な可動部がないため耐久性にも優れています. もちろん、メダルの裏面もあります: 隣の車のFMCWレーダーが同じ周波数を使っていれば、干渉は避けられないことがあります. 干渉に耐性のあるコード化レーダーは、強力なプロセッサ、高い消費電力、そして財布に優しくない価格タグを意味します.
注目ポイント
- 4Dレーダーは4つの次元を測定します: 距離、方位角、仰角、そして径方向速度.
- 77-81 GHz帯のレーダーは、霧、ほこり、小雨の中でほとんど影響を受けません.
- 4Dレーダーの距離は300 mに達します. ソリッドステートライダーは、角度分解能において今なお約5倍優れています.
- 自動車レーダー市場は、2026年の72.5億USDから2033年に270.3億USDへ成長すると予想されています.
古典的な3Dレーダーから4Dイメージングレーダーへ: 欠けていた次元の軸
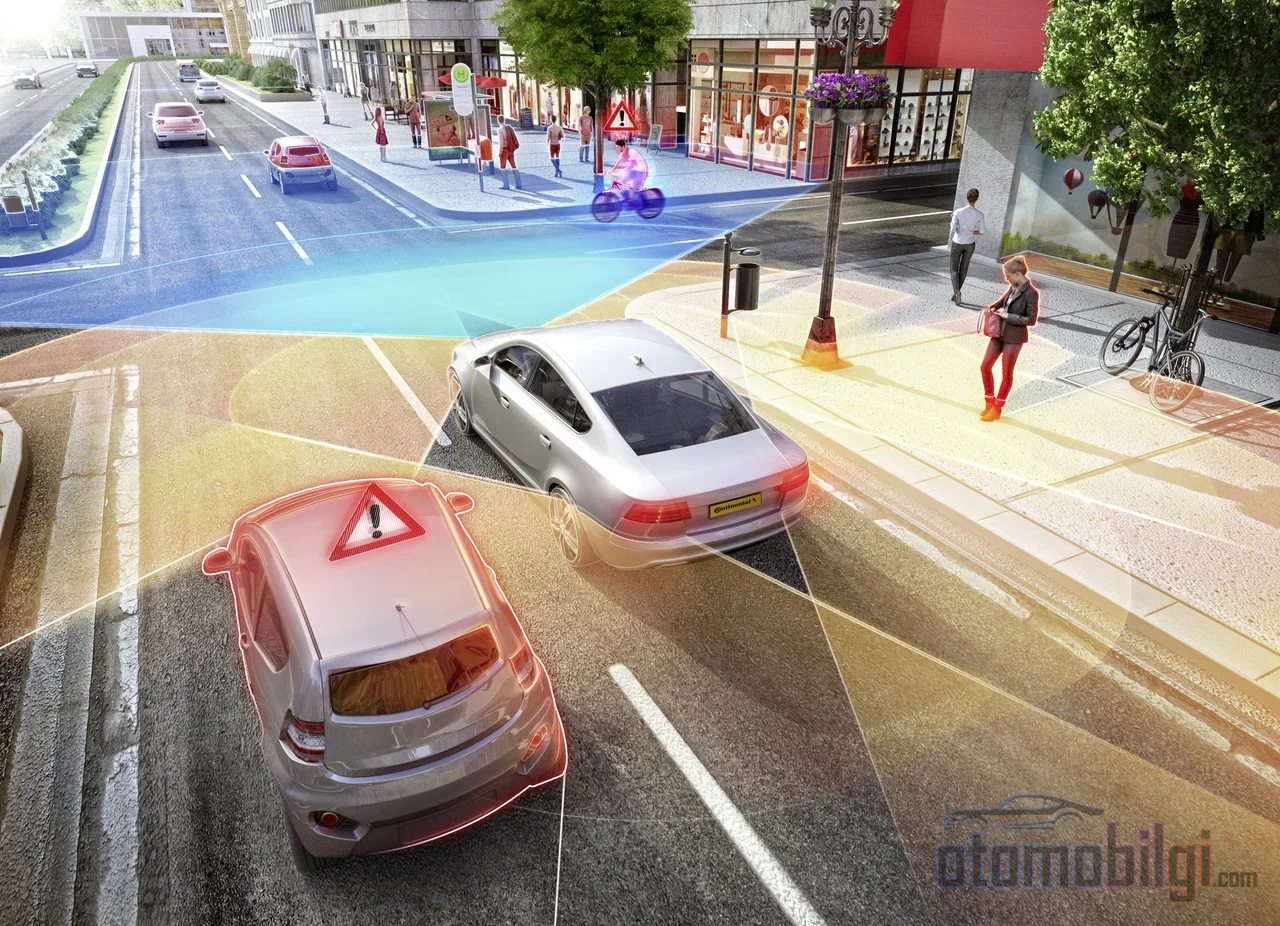
さて、いよいよ本題の最も興味深い部分に入ります. 何年も前から車に搭載されてきた古典的なレーダーは、実は3次元で動作しています: 距離、速度、水平角度(方位角)です. 十分に聞こえますが、一つ欠けているものがあります: 高さの情報がないのです.つまり古典的なレーダーは、前方の物体が地面にあるのか、空中にあるのかを判別できません. その下を通れる橋の梁なのか、ぶつかるべきマンホールの蓋なのか、その平面ではどちらも同じもの.
4Dイメージングレーダーはまさにこの四次元、つまり高度という角度を加えるので、すべてが変わるのです. 距離、方位角、仰角、半径方向速度: という4つの測定次元で、名前もここから来ています. それだけではありません. 3Dレーダーのまばらでぼやけたデータとは対照的に、より密度が高く、より高解像度のポイントクラウドを生成します. このポイントクラウドは、レーダーの生データキューブにあるピーク点をCFARというアルゴリズムで抽出して得られるもので、LiDARと同様の形で知覚アルゴリズムに入力することができます. ただし、ここで一点書き留めておきます. 密度は上がったとはいえ、4Dレーダーのポイントクラウドは依然としてLiDARよりノイズが多く、まばらです.
ポイントクラウドは何の役に立つのか?
ポイントクラウドは、物体分類の原料です. つまり車は、何かがそこにあることだけでなく、それがどんな形をしているのかも推測できるのです. 走行中の車が橋の下を通るのか、それとも橋脚にぶつかるのかを判断するような場面では、この次元は文字通り命綱になります. 4Dレーダーが橋、高架橋、あるいは道路上の低い段差と車を区別できるようになる扉は、ここから開かれるのです. データの面でも重要な話があります. 3Dレーダーのデータキューブが毎秒2.5Gbpsを流すのに対し、4Dレーダーではこの速度が10Gbpsに達することもあります. これはつまり、その背後には強力な処理能力を必要とするシステムがあるということです.
4DレーダーとLiDAR、カメラの対決: 数字は何を語るのか?
では、数字を机に並べると、全体像はどう見えるのでしょうか? 以下の比較表は、3つのセンサーアプローチの要約です:
| 項目 | 4Dレーダー | 従来の3Dレーダー | LiDAR(ソリッドステート) |
|---|---|---|---|
| 距離 | 300 m | 70 m / 250 m(モデルによる) | 200 m |
| 視野角 | 120° / 30° | 広い、モデルに依存 | 120° / 25° |
| 角度分解能 | 1° / 1° | 4° / 1.5° | 0.2° / 0.2° |
| 高度(仰角) | あり | なし | あり |
| 速度測定 | 直接ドップラー | 直接ドップラー | 限定的 |
| 全天候対応 | はい | はい | いいえ |
| コスト | 中程度 | 低い | 中〜高 |
表から読み取れる物語は明確です. ソリッドステートLiDARは角度分解能において、4Dレーダーの約5倍の性能を持ちます. ポイントクラウドはより密度が高く、マッピングはより精緻です. しかし4Dレーダーは3つの領域でLiDARを上回ります: より長い距離、直接的な速度測定、そしてあらゆる天候での動作です. つまり一方が双眼鏡、もう一方がコンパスのようなもので、 どちらも有用ですが、異なる役割を持っています.
カメラはどうなのか?
カメラはシーン理解において依然として最高です: 交通標識、車線のライン、赤信号... これらをレーダーは一切読み取れません. しかしカメラの弱点も明らかです: 雨、雪、霧、そして暗闇では信頼性が著しく低下します. 一方レーダーはまさにこうした条件でも冷静に動作し、その欠点はディテールの少なさです. それぞれ単独では不完全、組み合わせれば強力です.
悪天候でも本当に信頼できるのか? 氷のように冷たい事実
レーダーの悪天候における優位性は誇張なのか、それとも現実なのか? この混乱をきちんと整理しましょう. 霧の実験では、視界が300メートルまで落ちる程度の穏やかな霧でも、lidarは深刻な信号損失を経験する一方、radarはほとんど影響を受けません. 濃霧で視界が50メートルまで下がると、その差はさらに顕著になります. 雨の場合は、両方のセンサーにとっての本当の敵は水滴で反射する偽のポイントです. しかしradarでは、こうした偽の観測がほとんど静止しているため、移動物体の追跡にはあまり干渉しません. つまり、radarの悪天候における強みは本物であり、マーケティングの見せかけではありません.
しかし、ここで一度立ち止まって考えてみましょう. あるフィールドテストでは、センサーが氷で覆われた車両はすべて、radarや画像ベースのシステムを含めて機能を失いました. Radarも絶対的な保証ではありません.氷はそれさえもブロックしてしまうのです.メーカーがradarを悪天候向けのフォールバック層として維持するのには理由がありますが、どのセンサーも単独では決め手にはなりません.
メーカーはなぜradarをラインアップから外さないのか?
実用主義が勝つからです. モバイルセンシングと自動車分野において、radarは低視界条件でも確実に動作する層として位置づけられています. プロセッサメーカーは、周囲のセンシングにおいて最大200メートルまでの物体の位置と速度を正確に推定できることを示しています. 新世代のプロセッサチップとシングルチップソリューションが、4D radarの量産に近づけています. 市場もそれを認めているようです: 4Dイメージングradar市場は、2026年の43億USDから2033年には136億USDへ成長すると予測されています. 2026年に向けて、完全自動運転用ではなくドライバー支援機能向けに設計された4D radarが多数派であるという事実も見逃せません. 業界は一歩一歩着実に進んでいます.
Radarはlidarの代わりになれるのか? その答えはこちら
いよいよ議論の核心に入ります. 近年、radar-lidar-カメラによる協調センシングの実験は、霧や雨のシナリオで大きな耐性の向上を示しました. lidarが機能しなくなった状況でradarが引き継ぐことで、システムのパフォーマンスが明確に改善されました. つまり、radarの有用性は実証済みなのです. しかし、次のことも実証されました: 4D radarとsolid-state lidarは類似のコストと視野を持っているものの、解像度の差は依然としてlidarに有利で、この差は物体の分類において実際の違いを生み出しています. 期待されているのは、完全自動運転における安全性と信頼性のために2つのセンサーを併用する方向性、そして一般的な価格帯の車ではradarが(時にsolid-state lidarと共に)主センサーとして前面に出る方向性です. 一般的な価格帯の車ではradarが(時にsolid-state lidarと共に)主センサーとして前面に出る方向に向けられています.
要するに、明確な答えはこうです: 4D radarは、自動運転のセンシングスタックにおいてカメラやlidarの代わりとなるセンサーではなく、速度と距離の測定において信頼性が高く、悪天候にも耐える補助レイヤーです. radarの既知の弱点も無視してはなりません: 希薄でノイズの多い測定値、反射による混乱、マルチパス信号の影響、データセットの不足といった理由から、radarアルゴリズムの多くはlidarやカメラのモデルから応用されたものであり、radarの真のポテンシャルは依然として十分に活かされていません. つまり、改善すべき分野はまだ多く、しかもワクワクするような形で残されているということです.
メーカーごとに異なる道筋: テスラの例
センサー戦略において、メーカーは別々の道を進んでいます. テスラは2021年にレーダーを完全に撤去し、カメラのみに依存するアプローチへ移行しました.その理由として、組み立ての容易さ、サプライチェーンへの依存の低減、生産の迅速化などが挙げられました. しかし、悪天候や死角での能力低下への批判を受けて、レーダーが再び搭載される可能性を伝えるニュースは絶えませんでした. こうした主張の一部は確かな情報源に基づくものではないため、慎重に見守っています. 一方、Rivianなどのメーカーは、カメラ、レーダー、ライダーを組み合わせたセンサーフュージョンプラットフォームを発表しています. 歴史も示しているように、この議論は決着していません.
よくある質問で知る4Dレーダー
4Dの4次元とは正確には何でしょうか?
距離、アジマス(水平角度)、エレベーション(高度角度)、そして放射方向速度です. 従来のレーダーは最初の3つは備えていましたが、高度の情報が欠けていました. 4Dレーダーはそれを追加します.
4Dレーダーは高価ですか?
従来の3Dレーダーよりは高価ですが、回転式メカニカルライダーよりは安価です. コストとしては中間の価格帯に位置します. シングルチップソリューションが価格の引き下げを目指しています.
レーダーはすべての条件下で作動しますか?
霧、埃、小雨では、はい、むしろ優れています. しかしセンサーが氷に覆われると作動しません. 絶対的な保証ではありません.
私のまとめの読みはこうです.写真機並みの細部を見るカメラ、望遠鏡のように鋭い地図を作り出すライダー、そして嵐の中でも妥協しないレーダー. 自動運転の未来は、この三者のダンスをいかにうまく演じられるかにかかっています. レーダーはこのダンスの主役にはならないかもしれませんが、舞台から降りることはなさそうです. しかも4Dイメージングによって、年々その存在感を増しています.
参考文献
- Radars for Autonomous Driving: A Review of Deep Learning Methods and Challenges
- 4D Millimeter-Wave Radar in Autonomous Driving: A Survey
- 4D Radar Meets LiDAR and Camera: Cooperative Perception
- Field Test of Automated Vehicles in Adverse Weather (USDOT)
- AIR4D Imaging Radar for Autonomous Vehicles (Bitsensing)
- The Next Generation of Active Sensors for Autonomous Driving (Mobileye)
- 4D Imaging Radar Market Size & Share Report (Grand View Research)
- LiDAR vs RADAR: How 4D Imaging and FMCW Disrupt AV Tech
- Tesla May Add Radar Back To Its Cars After All (The Drive)