رادار 4D در رانندگی خودکار چه کاری انجام میدهد؟
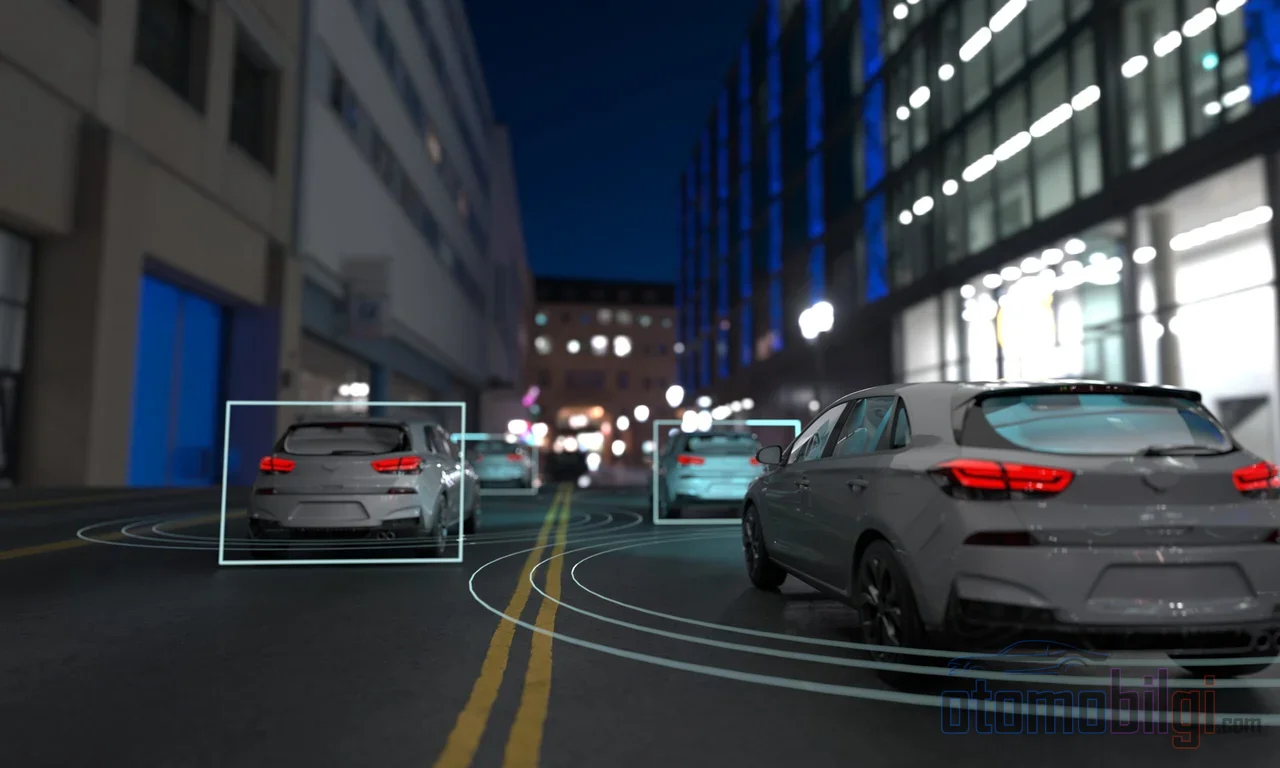
هر وقت نامی از رانندگی خودکار میآید، همیشه همان زوج در ذهنمان میآید، اینطور نیست؟ دوربین و لیدار. یکی دنیا را مثل عکس میخواند و دیگری با لیزر اطراف را نقطه به نقطه اسکن میکند. اما رادار چه؟ راستش را بخواهیم، بیشتر ما با شنیدن کلمه رادار به هواپیمای در آسمان فکر میکنیم و ردش میکنیم. در حالی که وفادارترین و بادوامترین حسگر سیستمهای خودکاری که امروز در جادهها تردد میکنند، همچنان رادار است. حتی از حالت ساده رادار کلاسیک که فقط سرعت و فاصله را اندازه میگیرد فراتر رفته و اکنون به رادار تصویربرداری چهاربعدی تکامل یافته است که ارتفاع اشیاء را هم میبیند و ابر نقطهای تولید میکند. پس سوال روشن است: رادار چهاربعدی در رانندگی خودکار چه کاری میکند؟ آیا واقعا رقیب لیدار است یا حامی خاموش اما indispensable در مجموعه ادراک؟
در این صفحه دقیقا از همینجا شروع میکنیم. قول میدهم که در انتهای این مطلب، به وضوح بفهمید هر حسگر چه کاری را چرا انجام میدهد و وعده و واقعیت کجا از هم جدا میشوند.
رادار چیست و در خودرو چه کاری میکند؟
اگر ابتدا یک تشبیه ساده بزنیم چه؟ رادار مانند کسی عمل میکند که در اتاقی تاریک دست میزند و از زمان بازگشت طنین متوجه میشود دیوار کجاست. موج رادیویی ارسال میکند، طنین بازتابیده از خودروها، عابران و موانع را گوش میدهد و از زمان بازگشت فاصله و از تغییر فرکانس هم سرعت مستقیم را اندازه میگیرد. بله، رادار در اندازهگیری سرعت کاملا قهرمان است؛ در حالی که دوربینها درباره سرعت فقط حدس میزنند، رادار اندازه میگیرد، حدس نمیزند.
رادارهای بهکاررفته در خودروهای خودکار معمولا در باند فرکانسی 77-81 گیگاهرتز کار میکنند. طول موج این باند حدود 4 میلیمتر است. و نکته کلیدی دقیقا همینجاست: چون این طول موج از ذرات مه، غبار و قطرات باران سبک بزرگتر است، امواج بهراحتی از اغلب آنها عبور میکنند. یعنی رادار در هوایی که چشم دوربین و لیدار بسته میشود، همچنان میبیند. بعلاوه به لطف معماری FMCW (موج با مدولاسیون فرکانس پیوسته) هم کمهزینه است و هم به دلیل نداشتن قطعه متحرک مکانیکی، بادوام. البته روی دیگر سکه هم هست: اگر رادار FMCW خودروی کناری هم همان فرکانسها را استفاده کند، تداخل گریزناپذیر میشود. رادارهای کدگذاریشده مقاوم به تداخل یعنی پردازنده قوی، مصرف توان بالا و برچسب قیمتی ناهماهنگ با جیب شما.
نکات برجسته
- رادار چهاربعدی چهار بُعد را اندازه میگیرد: برد، آزیموت، ارتفاع و سرعت شعاعی.
- رادارهای باند 77-81 گیگاهرتز در مه، غبار و باران سبک تا حد زیادی تاثیر نمیپذیرند.
- برد رادار چهاربعدی به 300 متر میرسد؛ لیدار حالت جامد در وضوح زاویهای همچنان حدود 5 برابر بهتر است.
- انتظار میرود بازار رادار خودروسازی از 7.25 میلیارد دلار در 2026 به 27.03 میلیارد دلار در 2033 رشد کند.
از رادار سهبعدی کلاسیک تا رادار تصویربرداری چهاربعدی: محور بُعدِ غایب
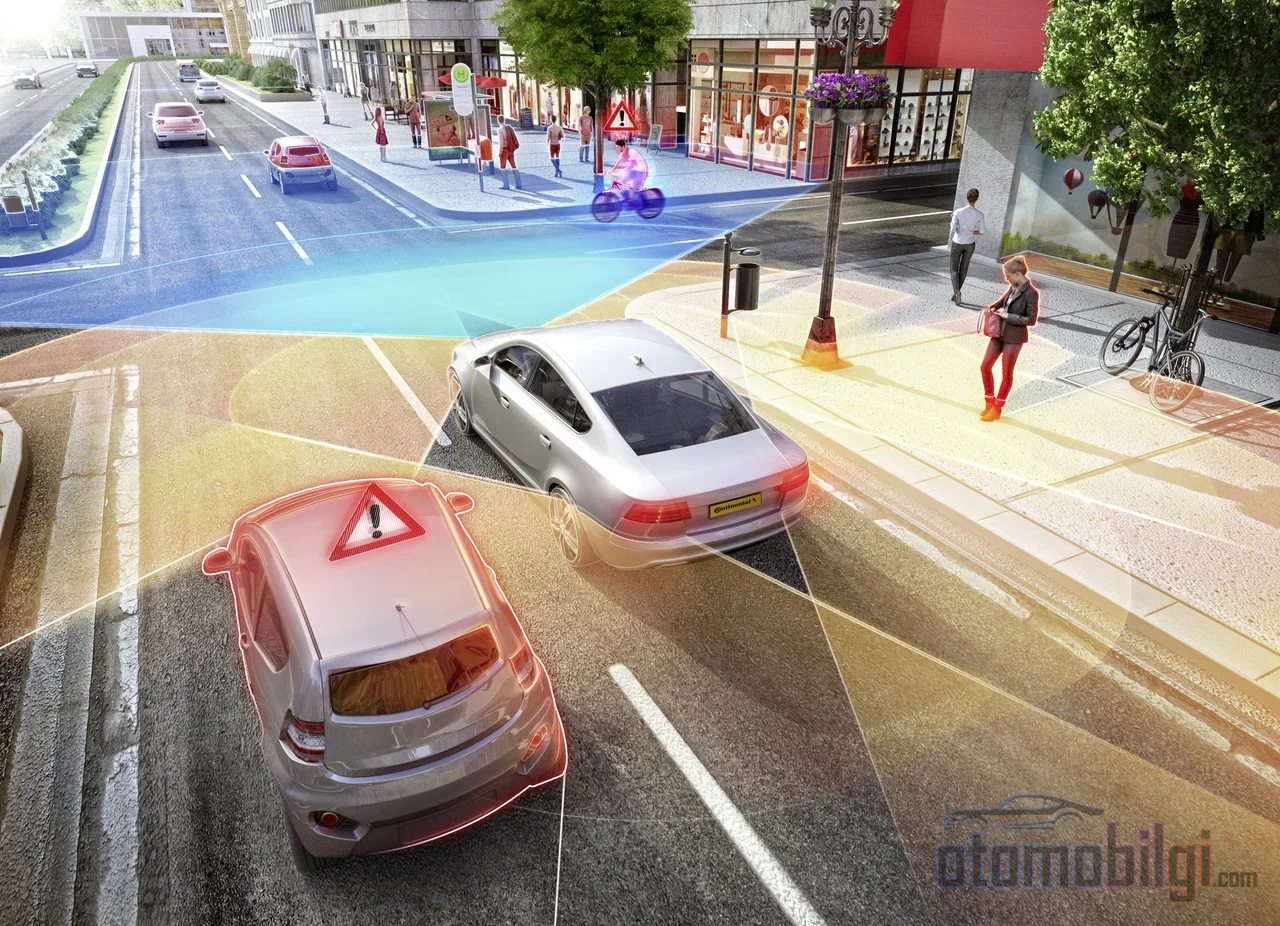
اکنون به جالبترین بخش ماجرا میرسیم. رادارهای کلاسیکی که سالهاست در خودروهای ما هستند در واقع سهبعدی کار میکنند: فاصله، سرعت و زاویه افقی (آزیموت). به گوش کافی میرسد، اما یک کمبود وجود دارد: اطلاعات ارتفاع وجود ندارد. یعنی رادار کلاسیک نمیتواند بگوید جسمی که در پیش روست روی زمین است یا در هوا. آیا تیر پل قابل عبور از زیر است یا درب فاضلابی که باید به آن برخورد کنی، در آن صفحه هر دو یکساناند.
رادار تصویربرداری 4D دقیقا همین بُعد چهارم، یعنی زاویه ارتفاع را اضافه میکند و همه چیز تغییر میکند. برد، آزیموت، ارتفاع و سرعت شعاعی: چهار بُعد اندازهگیری، و نامش هم از همینجا میآید. به همین هم اکتفا نمیکند؛ بر خلاف دادههای پراکنده و مبهم رادار 3D، ابر نقطهای متراکمتر و با وضوح بالاتر تولید میکند. این ابر نقطه از استخراج نقاط قله در مکعب داده خام رادار با الگوریتمی به نام CFAR به دست میآید و میتواند به شکلی مشابه لیدار به الگوریتمهای ادراک تغذیه شود. اما اینجا هم یادداشتی ثبت کنیم: با وجود افزایش تراکم، ابر نقطه رادار 4D هنوز پرمخاطبتر و پراکندهتر از لیدار است.
ابر نقطه چه فایدهای دارد؟
ابر نقطه، ماده خام طبقهبندی اشیاست. یعنی خودرو میتواند نهتنها وجود چیزی، بلکه شکل و شباهت آن را نیز استنتاج کند. برای کارهایی مثل تشخیص اینکه آیا خودرویی از زیر پل عبور میکند یا به ستون پل برخورد خواهد کرد، این بُعد جانبخش است. از همینجاست که درِ توانایی رادار 4D در تمایز خودرو از پل، پل هوایی یا برجستگی کمارتفاع جاده باز میشود. در سمت داده هم کار جدیای وجود دارد: در حالی که مکعب داده رادار 3D با سرعت 2.5 گیگابیت بر ثانیه جریان دارد، این سرعت در رادارهای 4D تا 10 گیگابیت بر ثانیه هم میرسد. این یعنی سیستمی که پشت خود به قدرت پردازش بالایی نیاز دارد.
رادار 4D در برابر لیدار و دوربین: اعداد چه میگویند؟
خب وقتی اعداد روی میز گذاشته میشوند، جدول چه شکلی دارد؟ مقایسه زیر، جدول خلاصه سه رویکرد حسگر است:
| ویژگی | رادار 4D | رادار 3D کلاسیک | لیدار (Solid-State) |
|---|---|---|---|
| برد | 300 متر | 70 متر / 250 متر (بسته به مدل) | 200 متر |
| زاویه دید | 120 درجه / 30 درجه | گسترده، بسته به مدل | 120 درجه / 25 درجه |
| وضوح زاویهای | 1 درجه / 1 درجه | 4 درجه / 1.5 درجه | 0.2 درجه / 0.2 درجه |
| ارتفاع (elevasyon) | دارد | ندارد | دارد |
| اندازهگیری سرعت | دوپلر مستقیم | دوپلر مستقیم | محدود |
| تمام شرایط جوی | بله | بله | خیر |
| هزینه | متوسط | کم | متوسط-بالا |
داستانی که از جدول بیرون میآید روشن است. لیدار Solid-State در وضوح زاویهای حدوداً پنج برابر بهتر از رادار 4D است؛ ابر نقطهاش متراکمتر و نقشهاش تیزتر است. اما رادار 4D در سه حوزه از لیدار جلوتر است: برد بیشتر، اندازهگیری مستقیم سرعت و کارکرد در هر نوع هوا. یعنی یکی مثل دوربین دوچشمی و دیگری مثل قطبنما؛ هر دو کارسازند اما برای کارهای متفاوت.
دوربین چه؟
دوربین در فهم صحنه همچنان بهترین است: تابلوهای ترافیکی، خطوط لاین، چراغ قرمز... رادار هیچکدام از اینها را نمیخواند. اما ضعف دوربین هم مشخص است: قابلیت اطمینانش در باران، برف، مه و تاریکی بهشدت افت میکند. رادار برعکس، در این شرایط آرام کار میکند و کمبودش کمبود جزئیات است. هر کدام بهتنهایی ناقصاند و در کنار هم قدرتمند.
در هوای بد واقعاً قابل اطمینان است؟ یک حقیقت بهاندازه یخ
برتری رادار در هوای بد اغراق است یا واقعیت؟ این ابهام را خوب جدا کنیم. در آزمایشهای مه، حتی در مه متوسطی که دید به 300 متر کاهش مییابد، لیدار افت شدید سیگنال را تجربه میکند، اما رادار تا حد زیادی تحت تاثیر قرار نمیگیرد. در مه غلیظ، وقتی دید به 50 متر میرسد، این تفاوت حتی بارزتر میشود. در باران اما دشمن اصلی برای هر دو حسگر، نقاط کاذب بازتابیده از قطرههاست؛ اما در رادار این مشاهدات کاذب تقریبا بیحرکت میمانند و به همین دلیل به ردیابی اشیای متحرک چندان ورود نمیکند. یعنی برگ برنده رادار در هوای بد واقعی است، نه یک شعار تبلیغاتی.
اما بیایید لحظهای در یک عصر یخبندان توقف کنیم و بیندیشیم. در یک آزمایش میدانی، همه خودروهایی که حسگرهایشان یخ زده بود، از جمله سیستمهای راداری و تصویری، کارکرد خود را از دست دادند. رادار هم ضمانتی مطلق نیست؛ یخ آن را هم از کار میاندازد. اینکه تولیدکنندگان رادار را بهعنوان لایه پشتیبان برای هوای بد نگه میدارند بیهوده نیست، اما هیچ حسگری بهتنهایی نجاتدهنده نیست.
چرا تولیدکنندگان رادار را از فهرست حذف نمیکنند؟
چون عملگرایی برنده میشود. در سمت ادراک سیار و خودروسازی، رادار بهعنوان لایهای که در شرایط دید کم بهطور قابلاعتماد کار میکند جایگاه یافته است؛ و تولیدکنندگان پردازنده نشان میدهند که در ادراک محیط، موقعیت و سرعت اشیا تا فاصله 200 متر را میتوان بهدرستی استخراج کرد. تراشههای پردازنده نسل جدید و راهحلهای تکتراشه، رادار 4D را به تولید انبوه نزدیک میکنند. بازار هم به نظر این را تایید میکند: انتظار میرود بازار رادار تصویربرداری 4D از 4.3 میلیارد دلار در سال 2026 به 13.6 میلیارد دلار در سال 2033 رشد کند. ضمن اینکه این واقعیت هم هست که در سال 2026 بیشتر رادارهای 4D نه برای رانندگی کاملا خودکار، بلکه برای کارکردهای کمکراننده طراحی شدهاند؛ صنعت قدم به قدم پیش میرود.
آیا رادار جایگزین لیدار میشود؟ این هم پاسخ
رسیدیم به قلب بحث. در سالهای اخیر، آزمایشهای ادراک مشارکتی رادار-لیدار-دوربین در سناریوهای مهآلود و بارانی دستاورد چشمگیری در دوام نشان دادند؛ ورود رادار در مواقعی که لیدار از کار افتاده بود، عملکرد سیستم را بهطور محسوسی بهبود داده است. یعنی سودمندی رادار اثبات شده است. اما این هم اثبات شده که: اگرچه رادار 4D و لیدار حالتجامد هزینه و میدان دید مشابهی دارند، تفاوت وضوح همچنان به سود لیدار است و این تفاوت در طبقهبندی اشیا تفاوتی واقعی ایجاد میکند. انتظار این است که برای ایمنی و قابلیت اطمینان در رانندگی کاملا خودکار از هر دو حسگر بهصورت همزمان استفاده شود؛ و در خودروهای عمومی با قیمت مناسب، رادار (گاهی همراه با لیدار حالتجامد) بهعنوان حسگر اصلی خود را نشان دهد.
خلاصه، پاسخ روشن این است: رادار 4D حسگری نیست که در پشته ادراک رانندگی خودکار جای دوربین و لیدار را بگیرد؛ لایه پشتیبانی قابلاعتمادی است در اندازهگیری سرعت و فاصله که در هوای بد هم پابرجا میماند. نقاط ضعف شناختهشده رادار را هم نباید نادیده گرفت: به دلیل اندازهگیریهای پراکنده و پرنویز، شلوغی ناشی از بازتاب، اثرات سیگنال چندمسیره و کمیابی مجموعهدادهها، الگوریتمهای رادار اغلب از مدلهای لیدار و دوربین اقتباس میشوند؛ یعنی پتانسیل واقعی رادار هنوز بهطور کامل استفاده نشده است. این یعنی زمینهای زیادی برای توسعه وجود دارد، و آن هم به شکلی هیجانانگیز.
راههای متفاوت سازندگان: مثال تسلا
سازندگان در استراتژی سنسورها راههای جداگانهای در پیش گرفتهاند. تسلا در سال 2021 رادار را به طور کامل حذف کرد و به رویکرد صرفاً مبتنی بر دوربین روی آورد؛ از دلایل آن میتوان به سهولت مونتاژ، کاهش وابستگی به زنجیره تأمین و افزایش سرعت تولید اشاره کرد. اما پس از انتقاداتی مبنی بر ضعف عملکرد در هوای بد و نقاط کور، اخباری مبنی بر اینکه ممکن است رادار دوباره اضافه شود هرگز قطع نشد؛ بخشی از این ادعاها منبع معتبری ندارد، بنابراین با احتیاط آنها را دنبال میکنیم. در طرف دیگر، سازندگانی مانند ریویان پلتفرم خود با ادغام سنسور را که دوربین، رادار و لیدار را ترکیب میکند، اعلام کردهاند. تاریخ هم نشان میدهد که این بحث هنوز پایان نیافته است.
پرسشهای متداول درباره رادار 4D
دقیقاً چهار بعد در 4D چیست؟
برد، آزیموت (زاویه افقی)، ارتفاع (زاویه عمودی) و سرعت شعاعی. رادار کلاسیک سه مورد اول را داشت اما ارتفاع در آن غایب بود؛ رادار 4D این بعد را به آن اضافه میکند.
آیا رادار 4D گران است؟
از رادار کلاسیک 3D گرانتر اما از لیدارهای مکانیکی چرخان ارزانتر است؛ از نظر هزینه در رده متوسط قرار میگیرد. راهکارهای تکچیپ هدفشان پایین آوردن قیمت است.
آیا رادار در هر شرایطی کار میکند؟
در مه، گرد و غبار و باران سبک بله، حتی عالی عمل میکند. اما اگر سنسور با یخ پوشیده شود، کار نمیکند؛ ضمانت مطلقی نیست.
جمعبندی من این است: دوربینی که با جزئیات یک دوربین عکاسی میبیند، لیداری که مانند دوربین دوچشمی نقشهای دقیق تولید میکند و راداری که حتی در طوفان هم تسلیم نمیشود. آینده رانندگی خودران به این بستگی دارد که این سهگانه تا چه حد خوب با هم هماهنگ شوند. رادار ممکن است در این رقص ستاره نباشد، اما به نظر نمیرسد هرگز از صحنه خارج شود؛ بهعلاوه با تصویربرداری 4D هر سال بیشتر حرف برای گفتن دارد.
منابع
- Radars for Autonomous Driving: A Review of Deep Learning Methods and Challenges
- 4D Millimeter-Wave Radar in Autonomous Driving: A Survey
- 4D Radar Meets LiDAR and Camera: Cooperative Perception
- Field Test of Automated Vehicles in Adverse Weather (USDOT)
- AIR4D Imaging Radar for Autonomous Vehicles (Bitsensing)
- The Next Generation of Active Sensors for Autonomous Driving (Mobileye)
- 4D Imaging Radar Market Size & Share Report (Grand View Research)
- LiDAR vs RADAR: How 4D Imaging and FMCW Disrupt AV Tech
- Tesla May Add Radar Back To Its Cars After All (The Drive)