4D 레이더는 자율 주행에서 어떤 역할을 할까?
자율주행이라고 하면 늘 같은 둘만 떠오르죠, 그렇지 않나요? 카메라와 라이다. 한쪽은 세상을 사진처럼 읽고, 다른 쪽은 레이저로 주변을 점점이 스캔합니다. 그럼 레이더는요? 솔직히 말하자면, 우리 대부분은 레이더라고 하면 하늘에 떠다니는 항공기를 떠올리고 그냥 넘어가 버립니다. 하지만 오늘날 도로를 달리는 자율주행 시스템에서 가장 충실하고 악천후에도 강한 센서는 여전히 레이더입니다. 심지어 고전적인 레이더의 속도와 거리 측정이라는 단순한 형태에서 벗어나, 이제는 물체의 높이까지 인식하고 포인트 클라우드를 생성하는 4D 이미징 레이더 로 진화한 상태입니다. 그렇다면 질문은 명확합니다: 4D 레이더는 자율주행에서 어떤 역할을 할까요? 정말 라이다의 경쟁자일까요, 아니면 인식 스택의 조용하지만 없어서는 안 될 조력자일까요?
이 페이지에서는 바로 여기서부터 시작하겠습니다. 약속합니다. 마지막까지 읽고 나면 어떤 센서가 무엇을 왜 하는지, 그리고 약속과 현실이 어디서 갈라지는지 명확하게 알 수 있을 것입니다.
레이더란 무엇이며, 자동차에서 어떤 역할을 할까?
먼저 간단한 비유를 하나 들어볼까요? 레이더는 어두운 방에서 손뼉을 치고, 메아리가 돌아오는 시간을 통해 벽이 어디에 있는지 알아내는 사람처럼 작동합니다. 전파를 보내고, 차량, 보행자, 방음벽에서 반사되어 돌아오는 메아리를 듣고, 왕복 시간으로 거리를, 주파수 변화로는 직접 속도를 측정합니다. 네, 레이더는 속도 측정에서는 그야말로 챔피언입니다. 카메라는 속도를 추정할 뿐이지만, 레이더는 추정하지 않고 측정합니다.
자율주행차에 사용되는 레이더는 일반적으로 77-81 GHz 주파수 대역에서 작동합니다. 이 대역의 파장은 약 4밀리미터입니다. 바로 여기에 핵심 포인트가 있습니다. 이 파장은 안개 입자, 먼지, 가벼운 빗방울보다 크기 때문에 파동은 이들 대부분을 쉽게 뚫고 지나갑니다. 즉, 카메라와 라이다의 눈이 가려지는 악천후 속에서도 레이더는 계속 볼 수 있는 것입니다. 게다가 FMCW(연속 주파수 변조 방식) 구조 덕분에 저렴하면서도 기계적으로 움직이는 부품이 없어 내구성도 뛰어납니다. 물론 동전의 양면은 있기 마련입니다. 옆에 달린 차량의 FMCW 레이더도 같은 주파수를 사용한다면 간섭은 피할 수 없을 수 있습니다. 간섭에 내성이 있는 코드화 레이더는 강력한 프로세서, 높은 전력 소모, 그리고 지갑에 다정하지 않은 가격표를 의미합니다.
주요 요점
- 4D 레이더는 네 가지 차원을 측정합니다: 거리, 방위각, 고도각, 그리고 동경 속도.
- 77-81 GHz 대역의 레이더는 안개, 먼지, 가벼운 비에서 크게 영향을 받지 않습니다.
- 4D 레이더의 측정 거리는 300 m에 달합니다. 솔리드 스테이트 라이다는 각도 해상도에서 여전히 약 5배 우수합니다.
- 자동차 레이더 시장은 2026년 72억 5천만 달러에서 2033년 270억 3천만 달러로 성장할 것으로 예상됩니다.
고전적인 3D 레이더에서 4D 이미징 레이더로: 빠진 차원 축
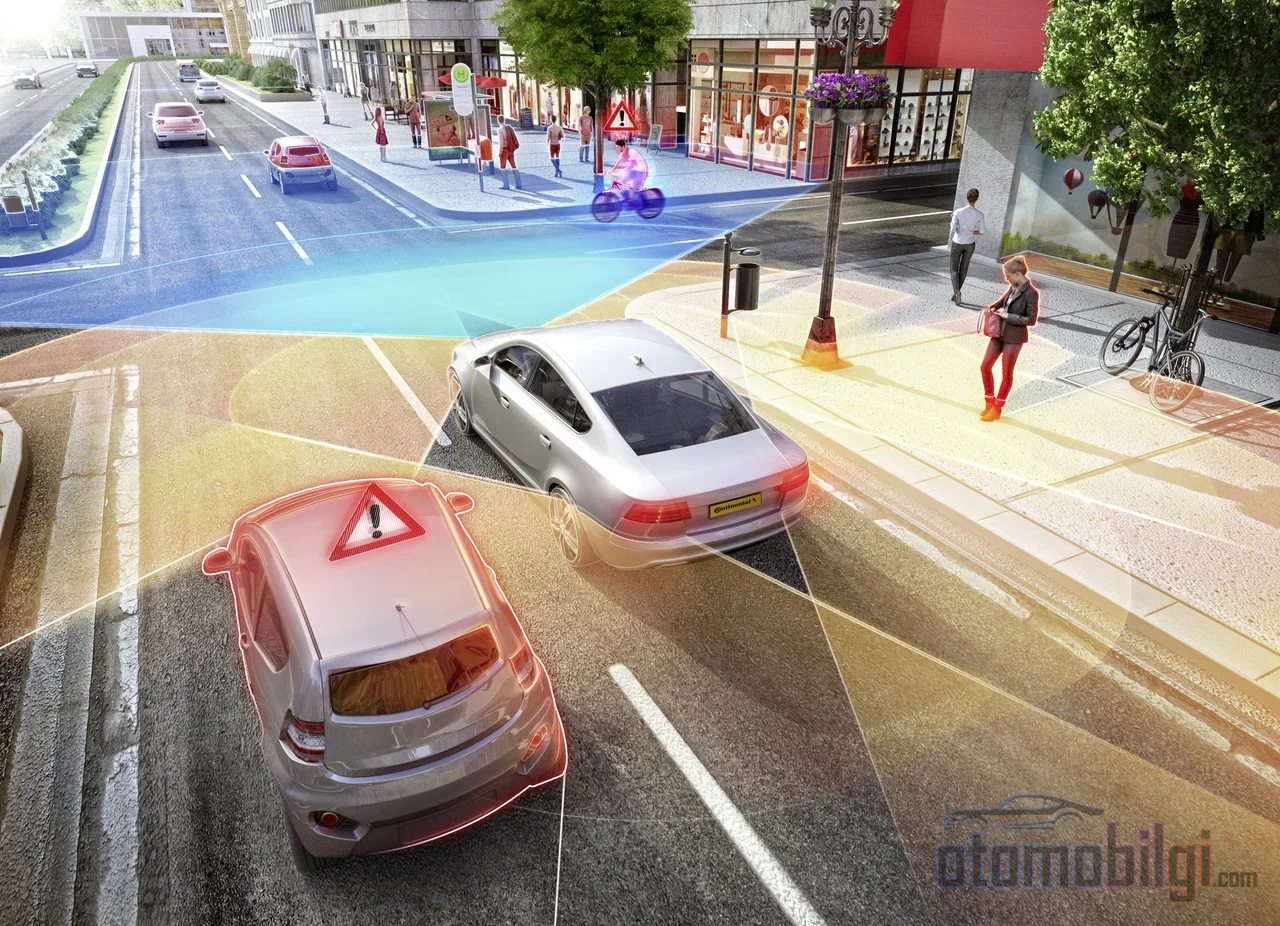
이제 이야기의 진짜 흥미로운 부분으로 넘어갑니다. 오랫동안 우리 차에 탑재되어 온 고전적인 레이더는 사실 3차원으로 작동합니다: 거리, 속도, 그리고 수평 각도(방위각). 듣기에 충분해 보이지만 한 가지 빠진 것이 있습니다. 높이 정보가 없다는 점입니다. 즉, 고전적인 레이더는 앞에 있는 물체가 지상에 있는지, 공중에 있는지 말할 수 없습니다. 그 평면에서는 차량 밑으로 지나갈 수 있는 교량 보인지, 부딪혀야 하는 맨홀 뚜껑인지, 둘 다 똑같습니다.
4D 영상 레이더는 바로 이 네 번째 차원, 즉 고도 각도를 추가하며 모든 것이 달라집니다. 거리, 방위각, 고도각, 방사형 속도: 네 개의 측정 차원이며, 이름도 여기서 나온 것입니다. 여기서 그치지 않습니다. 3D 레이더의 희소하고 흐릿한 데이터와 달리 더 조밀하고 더 높은 해상도의 포인트 클라우드 를 생성합니다. 이 포인트 클라우드는 레이더의 원시 데이터 큐브에 있는 피크 포인트를 CFAR이라는 알고리즘으로 걸러내어 얻어지며, 라이다와 유사한 방식으로 인식 알고리즘에 입력될 수 있습니다. 하지만 여기에 짚고 넘어갈 점이 있습니다. 밀도가 높아졌다 해도 4D 레이더의 포인트 클라우드는 여전히 라이다보다 노이즈가 많고 희소합니다.
포인트 클라우드는 어떤 용도로 쓰일까?
포인트 클라우드는 객체 분류의 원재료입니다. 즉, 차량은 무언가가 존재한다는 사실뿐만 아니라 그것이 어떤 모습인지도 추론할 수 있습니다. 교통 상황에서 한 차량이 교량 밑으로 지나갈지, 아니면 교량 기둥에 부딪힐지 파악하는 일에는 이 차원이 생명을 구하는 수준입니다. 4D 레이더가 차량을 교량, 고가교 또는 도로 위의 낮은 장애물과 구별할 수 있게 하는 문은 바로 여기서 열립니다. 데이터 측면에서도 상당한 일이 벌어집니다. 3D 레이더의 데이터 큐브는 초당 2.5Gbps를 흘려보내는 반면, 4D 레이더에서는 이 속도가 10Gbps까지 올라갈 수 있습니다. 이는 그 뒤에 강력한 처리 능력을 요구하는 시스템이라는 뜻입니다.
4D 레이더와 라이다, 카메라의 대결: 숫자들은 무엇을 말하는가?
그렇다면 숫자를 테이블에 놓고 보면 상황은 어떨까요? 아래 비교표는 세 가지 센서 접근 방식의 요약입니다:
| 특성 | 4D 레이더 | 기존 3D 레이더 | 라이다 (Solid-State) |
|---|---|---|---|
| 거리 | 300 m | 70 m / 250 m (모델에 따라) | 200 m |
| 시야각 | 120° / 30° | 넓음, 모델에 따라 다름 | 120° / 25° |
| 각도 해상도 | 1° / 1° | 4° / 1.5° | 0.2° / 0.2° |
| 고도 (elevation) | 있음 | 없음 | 있음 |
| 속도 측정 | 직접 도플러 | 직접 도플러 | 제한적 |
| 전천후 작동 | 예 | 예 | 아니오 |
| 비용 | 중간 | 낮음 | 중상 |
표에서 나오는 이야기는 명확합니다. 솔리드 스테이트 라이다는 각도 해상도에서 4D 레이더의 약 다섯 배 수준입니다. 포인트 클라우드가 더 조밀하고, 지도가 더 선명합니다. 하지만 4D 레이더는 세 가지 영역에서 라이다를 앞섭니다. 더 긴 거리, 직접적인 속도 측정, 그리고 어떤 날씨에서도 작동합니다. 즉, 하나는 망원경이고 다른 하나는 나침반과 같습니다. 둘 다 유용하지만 서로 다른 일을 합니다.
그럼 카메라는?
카메라는 장면 이해에서 여전히 최고입니다. 교통 표지판, 차선, 빨간 신호등... 이 중 어떤 것도 레이더는 읽을 수 없습니다. 하지만 카메라의 약점도 분명합니다. 비, 눈, 안개, 어둠 속에서는 신뢰성이 크게 떨어집니다. 반면 레이더는 이런 조건에서도 침착하게 작동하며, 그 부족함은 세부 사항의 부족입니다. 둘 중 하나만으로는 부족하고, 함께 있을 때 강력합니다.
악천후에서 정말 신뢰할 수 있을까? 얼음처럼 차가운 사실
레이더의 악천후 우위는 과장일까, 사실일까? 혼란을 깔끔하게 정리해 봅시다. 안개 실험에서는 시야가 300미터까지 떨어지는 온화한 안개 상황에서도 라이다가 심각한 신호 손실을 겪는 동안 레이더는 크게 영향을 받지 않습니다. 짙은 안개에서 시야가 50미터까지 내려가면 그 차이는 더욱 뚜렷해집니다. 비 오는 날에는 두 센서 모두에게 물방울에서 반사되는 가짜 점들이 진짜 적입니다. 하지만 레이더에서는 이런 가짜 관측값이 거의 움직이지 않기 때문에 움직이는 물체 추적에는 크게 관여하지 않습니다. 즉, 레이더의 악천후 카드는 실제이며 마케팅 술책이 아닙니다.
그러나 한 번은 얼음 시대에 멈춰서 생각해볼 필요가 있습니다. 한 야외 테스트에서 센서에 얼음이 덮인 차량들은 전부 레이더와 이미지 기반 시스템을 포함해 기능을 잃었습니다. 레이더도 절대적인 보장은 아닙니다. 얼음은 그것마저 차단합니다. 제조업체들이 레이더를 악천후용 폴백 계층으로 유지하는 데는 이유가 있지만, 어떤 센서도 단독으로는 구원자가 되지 못합니다.
제조업체들은 왜 레이더를 라인업에서 빼지 않을까요?
실용주의가 승리하기 때문입니다. 모바일 감지와 자동차 분야에서 레이더는 낮은 시야 조건에서 신뢰성 있게 작동하는 계층으로 자리 잡고 있습니다. 프로세서 제조업체들은 주변 감지에서 200미터까지 물체의 위치와 속도를 정확하게 도출할 수 있음을 보여주고 있습니다. 신세대 프로세서 칩과 단일 칩 솔루션이 4D 레이더를 양산에 가깝게 만들고 있습니다. 시장도 이를 승인하는 듯합니다. 4D 이미징 레이더 시장이 2026년 43억 달러에서 2033년 136억 달러로 성장할 것으로 예상됩니다. 2026년 대부분의 4D 레이더가 완전 자율주행이 아닌 운전자 지원 기능을 위해 설계되었다는 사실도 덤붙입니다. 업계는 한 걸음씩 나아가고 있습니다.
레이더가 라이다를 대체할까요? 이것이 답입니다
이제 논쟁의 핵심에 도달했습니다. 최근 몇 년간 레이더-라이다-카메라 협업 감지 실험은 안개와 비 시나리오에서 상당한 내구성 이득을 보여주었습니다. 라이다가 작동 불능이 되는 상황에서 레이더가 개입하면 시스템 성능이 눈에 띄게 개선되었습니다. 즉, 레이더가 유용하다는 것은 입증된 상태입니다. 하지만 다음 사실도 입증되었습니다. 4D 레이더와 솔리드 스테이트 라이다가 비슷한 비용과 시야를 갖추고 있더라도 해상도 차이는 여전히 라이다에게 유리하며, 이 차이는 물체 분류에서 실질적인 차이를 만들어냅니다. 기대되는 방향은 완전 자율주행에서 안전과 신뢰성을 위해 두 센서를 함께 사용하는 것이며. 범용적이고 가격이 합리적인 차량에서는 레이더가(때로는 솔리드 스테이트 라이다와 함께) 주 센서로 부상하는 방향입니다.
요약하면 명확한 답은 다음과 같습니다. 4D 레이더는 자율주행 감지 스택에서 카메라와 라이다를 대체하는 센서가 아니며, 속도와 거리 측정에서 신뢰할 수 있고 악천후에서 버텨내는 지원 계층입니다. 레이더의 알려진 약점도 무시할 수 없습니다. 희소하고 잡음이 많은 측정값, 반사로 인한 클러터, 다중 경로 신호 효과, 데이터셋의 부족 때문에 레이더 알고리즘은 대부분 라이다와 카메라 모델에서 차용되고 있으며, 즉 레이더의 실제 잠재력은 아직 완전히 활용되지 않고 있습니다. 이는 개발할 여지가 많다는 뜻이며, 그것도 흥미진진한 방식으로 말입니다.
제조사들의 각기 다른 길: 테슬라의 사례
센서 전략에서 제조사들은 서로 다른 길로 갈라져 있습니다. 테슬라는 2021년에 레이더를 완전히 제거하고 카메라 기반 접근 방식으로 전환했으며, 그 이유로 조립의 용이성, 공급망 종속성 감소, 생산 속도 향상 등이 제시되었습니다. 그러나 악천후와 사각지대 성능 저하에 대한 비판 이후 레이더를 다시 추가할 수 있다는 뉴스가 끊이지 않았습니다. 이러한 주장 중 일부는 확실한 출처가 없어서 우리는 신중하게 지켜보고 있습니다. 반면 리비안과 같은 제조사는 카메라, 레이더, 라이다를 결합한 센서 융합 플랫폼을 발표했습니다. 역사는 이 논쟁이 아직 끝나지 않았음을 보여줍니다.
자주 묻는 질문으로 알아보는 4D 레이더
4D의 네 번째 차원은 정확히 무엇일까요?
거리, 방위각(수평 각도), 고도각(높이 각도), 그리고 방사 속도입니다. 기존 레이더는 앞의 세 가지 중 높이가 빠져 있었습니다. 4D 레이더는 바로 그 높이를 추가합니다.
4D 레이더는 비싼가요?
기존 3D 레이더보다 비싸지만 회전식 기계 라이다보다는 저렴합니다. 비용 측면에서 중간 등급에 자리 잡고 있습니다. 단일 칩 솔루션이 가격을 낮추는 것을 목표로 하고 있습니다.
레이더는 모든 조건에서 작동하나요?
안개, 먼지, 약한 비에서는 작동하며 오히려 더 뛰어납니다. 하지만 센서가 얼음으로 덮이면 작동하지 않습니다. 절대적인 보장은 아닙니다.
제가 내리는 결론은 이렇습니다: 사진기만큼 세밀하게 보는 카메라, 쌍안경처럼 선명한 지도를 만들어내는 라이다, 그리고 폭풍 속에서도 포기하지 않는 레이더. 자율 주행의 미래는 이 세 가지의 조화를 얼마나 잘 해내느냐에 달려 있습니다. 레이더는 이 춤에서 주인공이 되지 않을 수 있지만, 무대에서 내려가지 않을 것 같습니다. 게다가 4D 이미징 기술로 해마다 더 큰 목소리를 내고 있습니다.
출처
- Radars for Autonomous Driving: A Review of Deep Learning Methods and Challenges
- 4D Millimeter-Wave Radar in Autonomous Driving: A Survey
- 4D Radar Meets LiDAR and Camera: Cooperative Perception
- Field Test of Automated Vehicles in Adverse Weather (USDOT)
- AIR4D Imaging Radar for Autonomous Vehicles (Bitsensing)
- The Next Generation of Active Sensors for Autonomous Driving (Mobileye)
- 4D Imaging Radar Market Size & Share Report (Grand View Research)
- LiDAR vs RADAR: How 4D Imaging and FMCW Disrupt AV Tech
- Tesla May Add Radar Back To Its Cars After All (The Drive)