Radar 4D có tác dụng gì trong lái xe tự hành?
Nhắc đến lái xe tự hành, trong đầu chúng ta luôn hiện lên cùng một cặp đấu thủ, đúng không? Camera và lidar. Một bên đọc thế giới như những bức ảnh, bên kia dùng laser quét môi trường xung quanh thành từng đốm điểm. Vậy còn radar thì sao? Nói thật lòng, đa số chúng ta nghe đến radar là nghĩ đến máy bay trên bầu trời rồi thôi. Nhưng thực tế, trên những con đường ngày nay, cảmeree... chưa, cảm biến thân thiện nhất với thời tiết xấu, trung thành nhất của các hệ thống tự hành vẫn là radar. Hơn nữa, nó đã tiến hóa từ phiên bản đơn giản của radar cổ điển chỉ đo tốc độ và khoảng cách, thành radar chụp ảnh 4D có thể nhìn thấy cả chiều cao của vật thể và tạo ra đám mây điểm. Vậy câu hỏi rất rõ ràng: Radar 4D có tác dụng gì trong lái xe tự hành, nó thực sự là đối thủ của lidar, hay chỉ là người hỗ trợ thầm lặng nhưng không thể thiếu trong hệ thống nhận biết?
Ở trang này, chúng ta sẽ bắt đầu đúng từ điểm đó. Tôi hứa, khi đọc đến cuối, bạn sẽ thấy rõ cảmeree... không, bạn sẽ hiểu rõ cảm biến nào làm được gì và vì sao, cũng như lời hứa quảng cáo và thực tế tách nhau ở đâu.
Radar Là Gì, Trên Xe Nó Làm Gì?
Trước tiên, thử dùng một phép so sánh đơn giản nhé? Radar hoạt động giống như một người vỗ tay trong căn phòng tối và xác định vị trí bức tường dựa vào thời gian âm vang quay trở lại. Nó phát sóng vô tuyến, lắng nghe âm vang phản hồi từ các phương tiện, người đi bộ và rào chắn, từ thời gian quay lại tính ra khoảng cách, và từ độ lệch tần số đo trực tiếp tốc độ. Đúng vậy, radar là nhà vô địch không thể chê vào đâu được trong đo tốc độ; camera chỉ có thể phỏng đoán về tốc độ, còn radar thì đo, không phỏng đoán.
Các radar sử dụng trên xe tự hành thường hoạt động ở dải tần 77-81 GHz. Bước sóng của dải tần này khoảng 4 milimet. Điểm mấu chốt nằm ngay đây: vì bước sóng này lớn hơn hạt sương mù, bụi và những giọt mưa nhỏ nên sóng dễ dàng xuyên qua phần lớn chúng. Nghĩa là khi camera và lidar "mù" vì thời tiết, radar vẫn tiếp tục nhìn thấy. Hơn nữa, nhờ kiến trúc FMCW (sóng có điều biến tần số liên tục), nó vừa có chi phí thấp, vừa bền bỉ vì không có bộ phận cơ khí chuyển động. Tất nhiên, mặt trái của vấn đề cũng tồn tại: nếu radar FMCW của xe bên cạnh cũng dùng cùng tần số, sự nhiễu loạn là khó tránh khỏi. Những radar được mã hóa chống nhiễu đồng nghĩa với bộ xử lý mạnh, mức tiêu thụ điện năng cao và mức giá không hề thân thiện với ví tiền.
Những Điểm Nổi Bật
- Radar 4D đo bốn chiều: khoảng cách, phương vị, độ cao góc và tốc độ xuyên tâm.
- Các radar ở dải tần 77-81 GHz hầu như không bị ảnh hưởng bởi sương mù, bụi và mưa nhỏ.
- Phạm vi của radar 4D đạt tới 300 m; lidar thể rắn vẫn tốt hơn khoảng 5 lần về độ phân giải góc.
- Thị trường radar ô tô dự kiến sẽ tăng từ 7,25 tỷ USD vào năm 2026 lên 27,03 tỷ USD vào năm 2033.
Từ Radar 3D Cổ Điển đến Radar Chụp Ảnh 4D: Trục Chiều Bị Thiếu
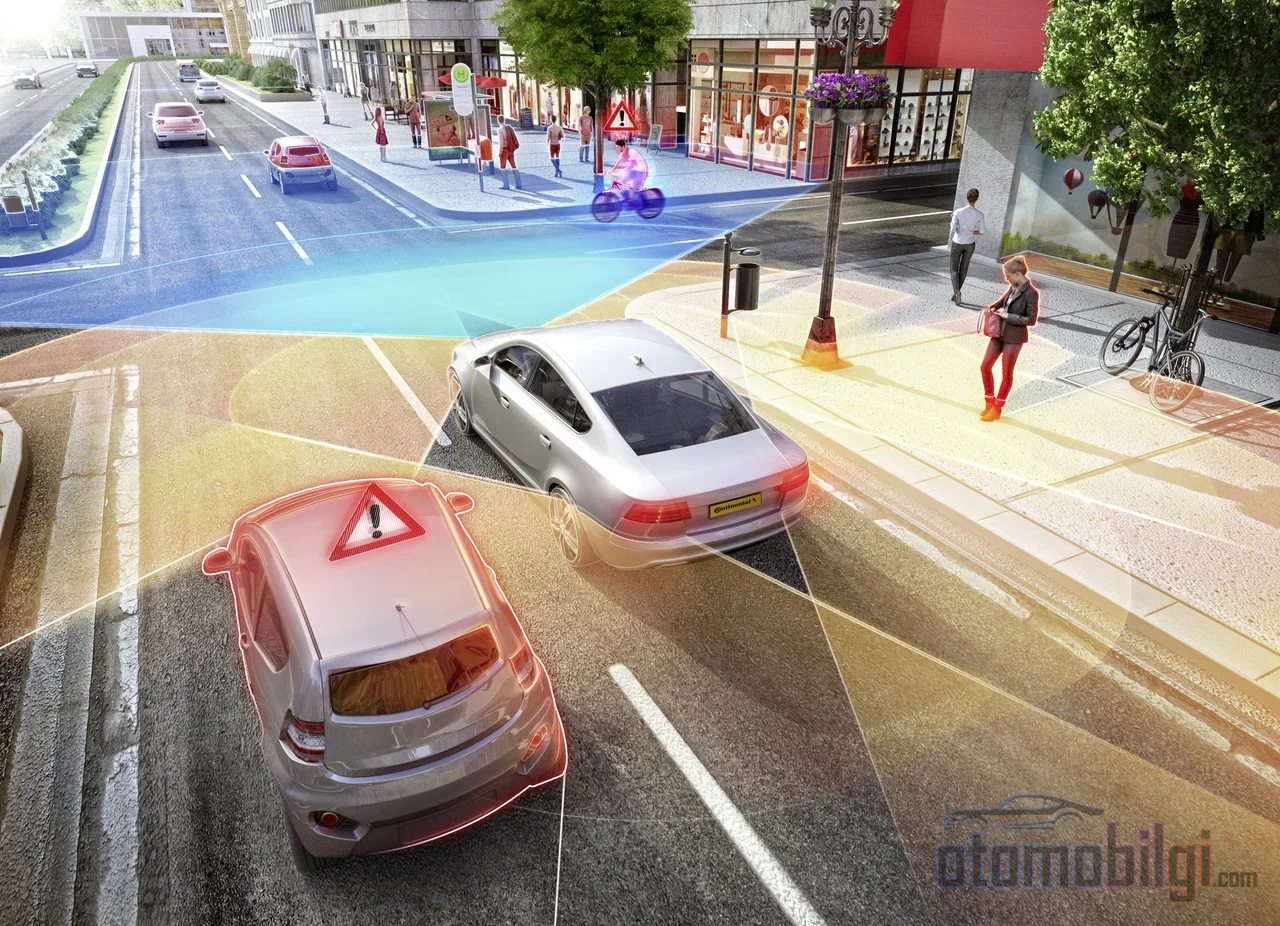
Giờ chúng ta đến phần thú vị nhất của câu chuyện. Những radar cổ điển đã có trên xe chúng ta bao năm nay thực ra hoạt động ở ba chiều: khoảng cách, tốc độ và góc ngang (phương vị). Nghe có vẻ đủ dùng, nhưng vẫn còn một thiếu sót: thiếu thông tin về chiều cao. Nghĩa là radar cổ điển không thể nói vật thể phía trước đang nằm trên mặt đất hay trên không. Một dầm cầu bạn có thể đi qua hay một nắp cống bạn cần va vào - trên mặt phẳng đó, cả hai đều giống nhau.
Radar hình ảnh 4D chính xác bổ sung chiều thứ tư đó, góc độ cao, và mọi thứ thay đổi. Khoảng cách, góc phương vị, góc nâng và tốc độ xuyên tâm: bốn chiều đo lường, và cái tên cũng từ đó mà ra. Chưa dừng lại ở đó; khác với dữ liệu thưa và mờ nhòe của radar 3D, nó tạo ra một đám mây điểm dày đặc hơn và có độ phân giải cao hơn. Đám mây điểm này được tạo ra bằng cách lọc các đỉnh trong khối dữ liệu thô của radar bằng thuật toán có tên CFAR, và có thể được cấp cho các thuật toán nhận thức theo cách tương tự như lidar. Nhưng hãy lưu ý điều này: dù độ dày đặc tăng lên, đám mây điểm của radar 4D vẫn ồn hơn và thưa hơn lidar.
Đám Mây Điểm Có Tác Dụng Gì?
Đám mây điểm là nguyên liệu thô của việc phân loại đối tượng. Nghĩa là xe không chỉ suy ra rằng có thứ gì đó ở đó, mà còn suy ra được thứ đó trông như thế nào. Đối với những việc như xác định một chiếc xe trong giao thông sẽ đi qua dưới cầu hay va vào chân cầu, chiều này thuộc loại cứu mạng. Cánh cửa cho phép radar 4D phân biệt được xe với cầu, cầu vượt hay một gờ thấp trên đường mở ra từ đây. Về phía dữ liệu cũng có việc lớn: trong khi khối dữ liệu của radar 3D chảy 2,5 Gbps mỗi giây, tốc độ này trên radar 4D có thể lên tới 10 Gbps. Điều đó có nghĩa là một hệ thống đòi hỏi sức mạnh xử lý mạnh mẽ phía sau nó.
Radar 4D Đối Đầu Với Lidar và Camera: Những Con Số Nói Lên Điều Gì?
Vậy khi các con số được đặt lên bàn, bức tranh trông như thế nào? Bảng so sánh dưới đây là bảng tóm tắt của ba cách tiếp cận cảm biến:
| Đặc tính | Radar 4D | Radar 3D cổ điển | Lidar (Solid-State) |
|---|---|---|---|
| Khoảng cách | 300 m | 70 m / 250 m (tùy model) | 200 m |
| Góc nhìn | 120° / 30° | Rộng, tùy model | 120° / 25° |
| Độ phân giải góc | 1° / 1° | 4° / 1,5° | 0,2° / 0,2° |
| Độ cao (góc nâng) | Có | Không | Có |
| Đo tốc độ | Doppler trực tiếp | Doppler trực tiếp | Hạn chế |
| Mọi điều kiện thời tiết | Có | Có | Không |
| Chi phí | Trung bình | Thấp | Trung bình - cao |
Câu chuyện rút ra từ bảng rất rõ ràng. Lidar solid-state tốt hơn khoảng gấp năm lần về độ phân giải góc so với radar 4D; đám mây điểm dày đặc hơn, bản đồ sắc nét hơn. Nhưng radar 4D vượt qua lidar ở ba lĩnh vực: khoảng cách dài hơn, đo tốc độ trực tiếp và hoạt động trong mọi thời tiết. Nghĩa là một bên như ống nhòm, bên kia như la bàn; cả hai đều hữu ích nhưng cho những công việc khác nhau.
Còn Camera Thì Sao?
Camera vẫn là lựa chọn tốt nhất trong việc hiểu ngữ cảnh cảnh quan: biển báo giao thông, vạch làn đường, đèn đỏ... Radar không thể đọc bất kỳ thứ nào trong số này. Nhưng điểm yếu của camera cũng rõ ràng: độ tin cậy giảm nghiêm trọng trong mưa, tuyết, sương mù và bóng tối. Radar thì ngược lại, hoạt động bình tĩnh trong những điều kiện này, thiếu sót của nó là ít chi tiết. Mỗi thứ riêng lẻ đều thiếu, kết hợp lại thì mạnh.
Có Thực Sự Đáng Tin Cậy Trong Thời Tiết Xấu? Một Sự Thật Lạnh Như Băng
Ưu thế của radar trong thời tiết xấu là phóng đại hay sự thật? Hãy phân tách sự rối rắm một cách đẹp đẽ. Trong các thí nghiệm sương mù, ngay cả khi tầm nhìn giảm xuống 300 mét trong sương mù vừa phải, lidar mất tín hiệu nghiêm trọng trong khi radar hầu như không bị ảnh hưởng. Trong sương mù dày, khi tầm nhìn xuống còn 50 mét, sự chênh lệch càng rõ rệt hơn. Còn khi mưa, kẻ thù chính với cả hai loại cảm biến là các điểm ảo phản xạ từ những giọt nước; nhưng trên radar, các quan sát ảo này hầu như đứng yên nên nó không mấy dính dáng đến việc theo dõi vật thể chuyển động. Nói cách khác, con bài chống thời tiết xấu của radar là có thật, không phải trò marketing.
Nhưng hãy dừng lại một chút trong kỷ băng hà mà suy nghĩ. Trong một bài kiểm tra thực địa, tất cả những chiếc xe có cảm biến bị băng phủ, kể cả radar và các hệ thống dựa trên hình ảnh, đều mất chức năng. Radar cũng không phải là sự bảo đảm tuyệt đối; băng giá cũng chặn được nó. Các nhà sản xuất giữ radar làm lớp dự phòng cho thời tiết xấu không phải vô ích, nhưng không có cảm biến nào tự mình có thể cứu được mọi tình huống.
Tại Sao Các Nhà Sản Xuất Không Loại Radar Khỏi Đội Hình?
Vì thực dụng giành chiến thắng. Trong lĩnh vực cảm nhận di động và ô tô, radar được định vị là lớp hoạt động đáng tin cậy trong điều kiện tầm nhìn thấp; còn các nhà sản xuất bộ xử lý cho thấy có thể xác định chính xác vị trí và tốc độ của các vật thể cách xa tới 200 mét trong việc cảm nhận môi trường xung quanh. Các chip bộ xử lý thế hệ mới và giải pháp chip đơn đang đưa radar 4D đến gần sản xuất hàng loạt. Thị trường dường như cũng đang xác nhận điều đó: Thị trường radar hình ảnh 4D được dự kiến sẽ tăng trưởng từ 4,3 tỷ USD vào năm 2026 lên 13,6 tỷ USD vào năm 2033. Chưa kể thực tế là vào năm 2026, phần lớn radar 4D được thiết kế không phải cho lái xe hoàn toàn tự động mà cho các chức năng hỗ trợ tài xế; ngành đang tiến từng bước.
Radar Có Thay Thế Được Lidar Không? Đây Là Câu Trả Lời
Đã đến lúc đi vào tim của cuộc tranh luận. Những năm gần đây, các thí nghiệm cảm nhận hợp tác giữa radar-lidar-camera đã cho thấy mức tăng độ bền vững đáng kể trong các kịch bản sương mù và mưa; việc radar vào cuộc khi lidar bị vô hiệu hóa đã cải thiện rõ rệt hiệu năng hệ thống. Nói cách khác, radar đã được chứng minh là hữu ích. Nhưng cũng đã được chứng minh rằng: Dù radar 4D và lidar thể rắn có chi phí và trường nhìn tương đương, chênh lệch độ phân giải vẫn nghiêng về lidar, và sự chênh lệch này tạo ra khác biệt thực sự trong việc phân loại vật thể. Kỳ vọng là với lái xe hoàn toàn tự động, hai cảm biến sẽ được sử dụng cùng nhau vì sự an toàn và đáng tin cậy; còn với các xe đa dụng, giá hợp lý thì radar (đôi khi đi kèm lidar thể rắn) sẽ nổi lên làm cảm biến chính.
Tóm lại, câu trả lời rõ ràng là: Radar 4D không phải là cảm biến thay thế camera và lidar trong hệ thống cảm nhận lái xe tự động; nó là lớp hỗ trợ đáng tin cậy trong đo tốc độ và khoảng cách, trụ vững trong thời tiết xấu. Những điểm yếu đã biết của radar cũng không thể bỏ qua: do các phép đo thưa thớt và nhiễu, sự lộn xộn do phản xạ, hiệu ứng tín hiệu đa đường và sự khan hiếm bộ dữ liệu, các thuật toán radar phần lớn được thích nghi từ các mô hình lidar và camera, nghĩa là tiềm năng thực sự của radar vẫn chưa được khai thác trọn vẹn. Điều đó nghĩa là còn rất nhiều lĩnh vực để phát triển, và còn theo cách rất thú vị.
Con Đường Khác Nhau Của Các Hãng Sản Xuất: Ví Dụ Tesla
Trong chiến lược cảm biến, các hãng sản xuất đang chia thành những hướng đi khác nhau. Tesla đã loại bỏ hoàn toàn radar vào năm 2021 và chuyển sang phương pháp chỉ dựa vào camera, với những lý do được nêu ra bao gồm dễ lắp ráp, giảm phụ thuộc chuỗi cung ứng và tăng tốc độ sản xuất. Tuy nhiên, sau những chỉ trích về khả năng suy giảm trong điều kiện thời tiết xấu và điểm mù, tin tức về việc radar có thể được thêm lại chưa bao giờ vắng mặt; một phần những tuyên bố này không có nguồn tin chắc chắn, vì vậy chúng tôi theo dõi một cách thận trọng. Ở phía bên kia, các nhà sản xuất như Rivian đã công bố nền tảng hợp nhất cảm biến kết hợp camera, radar và lidar. Lịch sử cũng cho thấy cuộc tranh luận này chưa khép lại.
Câu Hỏi Thường Gặp Về Radar 4D
Bốn chiều trong 4D chính xác là gì?
Phạm vi, azimuth (góc ngang), độ cao (góc phương vị) và tốc độ xuyên tâm. Radar cổ điển thiếu chiều cao so với ba yếu tố đầu tiên; radar 4D bổ sung chiều đó.
Radar 4D có đắt không?
Đắt hơn radar 3D cổ điển nhưng rẻ hơn lidar cơ học quay; về mặt chi phí nằm ở phân khúc trung bình. Các giải pháp single-chip đang hướng đến việc kéo giá xuống.
Radar có hoạt động trong mọi điều kiện không?
Trong sương mù, bụi và mưa nhẹ thì có, thậm chí xuất sắc. Nhưng nếu cảm biến bị băng phủ thì không hoạt động; không phải là sự đảm bảo tuyệt đối.
Đọc giả cuối của tôi bây giờ là camera nhìn chi tiết như máy ảnh, lidar tạo bản đồ sắc nét như ống nhòm, và radar không chịu đầu hàng ngay cả trong bão tố. Tương lai của lái xe tự động phụ thuộc vào việc bộ ba này nhảy múa tốt đến đâu. Radar có thể không phải ngôi sao trong điệu nhảy này nhưng có vẻ sẽ không bao giờ rời sân khấu; hơn nữa, với khả năng hiển thị 4D, nó nói lên nhiều điều hơn với mỗi năm trôi qua.
Nguồn Tài Liệu
- Radars for Autonomous Driving: A Review of Deep Learning Methods and Challenges
- 4D Millimeter-Wave Radar in Autonomous Driving: A Survey
- 4D Radar Meets LiDAR and Camera: Cooperative Perception
- Field Test of Automated Vehicles in Adverse Weather (USDOT)
- AIR4D Imaging Radar for Autonomous Vehicles (Bitsensing)
- The Next Generation of Active Sensors for Autonomous Driving (Mobileye)
- 4D Imaging Radar Market Size & Share Report (Grand View Research)
- LiDAR vs RADAR: How 4D Imaging and FMCW Disrupt AV Tech
- Tesla May Add Radar Back To Its Cars After All (The Drive)