৪D রাডার স্বয়ংচালিত ড্রাইভিংয়ে কী কাজে লাগে?
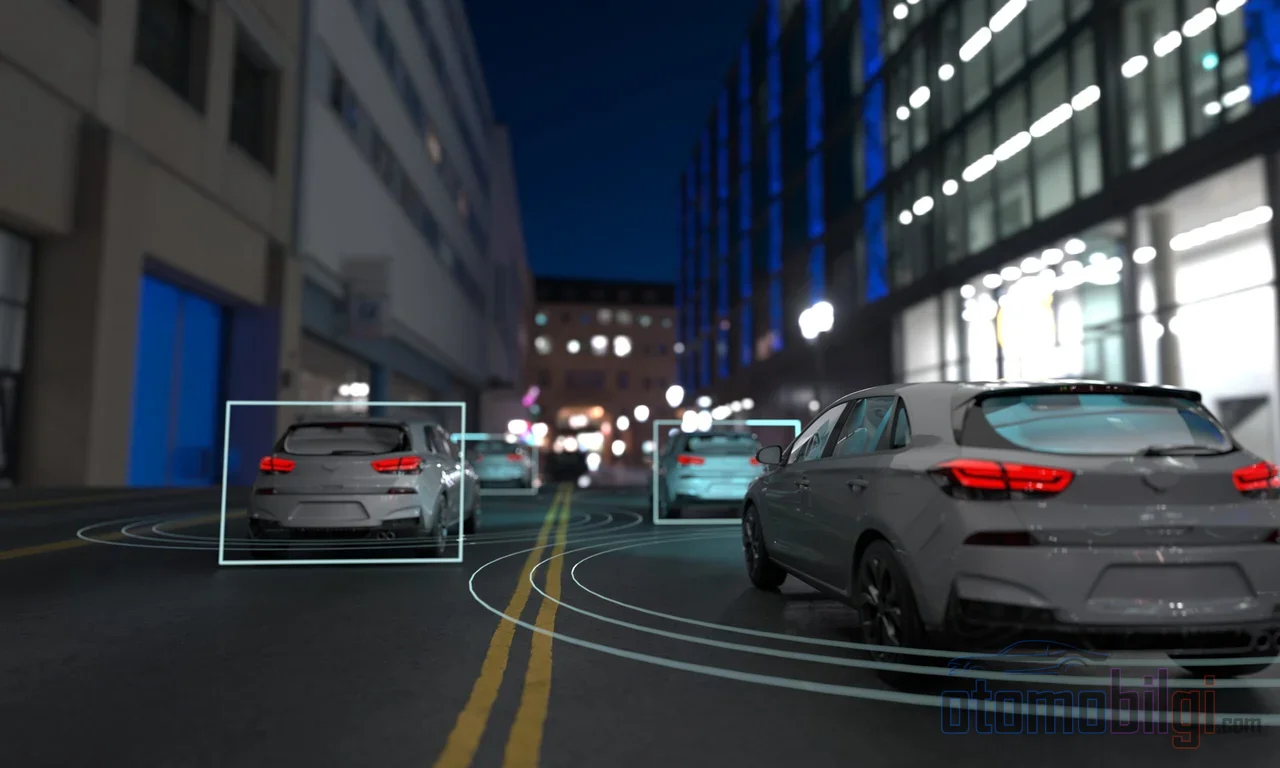
স্বয়ংক্রিয় (অটোনমাস) ড্রাইভিং বললেই আমাদের মনে সবসময় একই জুটি ভেসে ওঠে, তাই না? ক্যামেরা আর লিডার। একটি পৃথিবীকে ছবির মতো পড়ে, অন্যটি লেজার দিয়ে চারপাশকে বিন্দু বিন্দু করে স্ক্যান করে। আর রাডারের কী? সত্যি কথা বলি, আমাদের বেশিরভাগই রাডার বললে আকাশে ওড়া বিমানের কথা ভেবে পাশ কাটিয়ে দিই। অথচ আজ রাস্তায় চলা স্বয়ংক্রিয় সিস্টেমগুলোর সবচেয়ে বিশ্বস্ত, সবচেয়ে খারাপ আবহাওয়ার বন্ধু সেন্সর এখনও রাডার। তাও আবার ক্লাসিক রাডারের গতি ও দূরত্ব মাপার সাধারণ রূপ থেকে বেরিয়ে এসে, এখন বস্তুর উচ্চতাও দেখতে পারে এবং পয়েন্ট ক্লাউড তৈরি করতে পারে এমন 4D ইমেজিং রাডারে বিবর্তিত হয়েছে। তাহলে প্রশ্নটা স্পষ্ট: 4D রাডার স্বয়ংক্রিয় ড্রাইভিংয়ে কী কাজে লাগে, সত্যিই কি লিডারের প্রতিদ্বন্দ্বী, নাকি পারসেপশন স্ট্যাকের নীরব কিন্তু অপরিহার্য সহায়ক?
এই পৃষ্ঠায় আমরা ঠিক এখান থেকেই শুরু করব। কথা দিচ্ছি, শেষ পর্যন্ত পৌঁছালে কোন সেন্সর কী কেন করে, প্রতিশ্রুতি আর বাস্তবতা কোথায় আলাদা হয়, তা স্পষ্টভাবে বুঝতে পারবেন।
রাডার কী, গাড়িতে তা কী করে?
আগে যদি একটা সহজ উপমা দিই? রাডার এমনভাবে কাজ করে, যেন অন্ধকার ঘরে একজন হাততালি দিচ্ছে আর প্রতিধ্বনি ফিরে আসার সময় থেকে বুঝে নিচ্ছে দেয়াল কোথায় আছে। এটি রেডিও তরঙ্গ পাঠায়, গাড়ি, পথচারী ও বাধা থেকে ফিরে আসা প্রতিধ্বনি শোনে এবং ফিরে আসার সময় থেকে দূরত্ব এবং ফ্রিকোয়েন্সির পরিবর্তন থেকে সরাসরি গতি মাপে। হ্যাঁ, গতি মাপায় রাডার একেবারে চ্যাম্পিয়ন; ক্যামেরা গতির ব্যাপারে শুধু অনুমান করতে পারে, আর রাডার মাপে, অনুমান করে না।
স্বয়ংক্রিয় গাড়িতে ব্যবহৃত রাডারগুলো সাধারণত 77-81 GHz ফ্রিকোয়েন্সি ব্যান্ডে কাজ করে। এই ব্যান্ডের তরঙ্গদৈর্ঘ্য প্রায় 4 মিলিমিটার। কৌশলটির গুরুত্বপূর্ণ অংশটি ঠিক এখানে: এই তরঙ্গদৈর্ঘ্য কুয়াশার কণা, ধুলো আর হালকা বৃষ্টির ফোঁটা থেকে বড় হওয়ায় তরঙ্গগুলো এগুলোর বেশিরভাগের মধ্য দিয়ে সহজেই চলে যায়। অর্থাৎ ক্যামেরা আর লিডারের চোখ বন্ধ হয়ে যাওয়া আবহাওয়াতেও রাডার দেখতে থাকে। তাছাড়া FMCW (ধারাবাহিক ফ্রিকোয়েন্সি মডুলেটেড তরঙ্গ) আর্কিটেকচারের কারণে এটি কম খরচের পাশাপাশি কোনো চলমান যান্ত্রিক অংশ না থাকায় টেকসইও। তবে এর অন্য দিকটিও আছে: পাশের গাড়ির FMCW রাডারও একই ফ্রিকোয়েন্সি ব্যবহার করলে হস্তক্ষেপ অনিবার্য হয়ে দাঁড়াতে পারে। হস্তক্ষেপ-প্রতিরোধী কোডেড রাডার মানেই শক্তিশালী প্রসেসর, উচ্চ বিদ্যুৎ খরচ আর পকেটবান্ধব নয় এমন দামের ট্যাগ।
উল্লেখযোগ্য দিকগুলো
- 4D রাডার চারটি মাত্রা মাপে: দূরত্ব, অ্যাজিমুথ, এলিভেশন এবং রেডিয়াল গতি।
- 77-81 GHz ব্যান্ডের রাডারগুলো কুয়াশা, ধুলো ও হালকা বৃষ্টিতে বেশিরভাগ ক্ষেত্রেই অপ্রভাবিত থাকে।
- 4D রাডারের পরিসর 300 m পর্যন্ত পৌঁছায়; solid-state লিডার কৌণিক রেজলিউশনে এখনও প্রায় 5 গুণ ভালো।
- অটোমোটিভ রাডার বাজারের 2026 সালে 7.25 বিলিয়ন USD থেকে 2033 সালে 27.03 বিলিয়ন USD-তে বৃদ্ধি পাওয়ার সম্ভাবনা রয়েছে।
ক্লাসিক 3D রাডার থেকে 4D ইমেজিং রাডারে: অনুপস্থিত মাত্রার অক্ষ
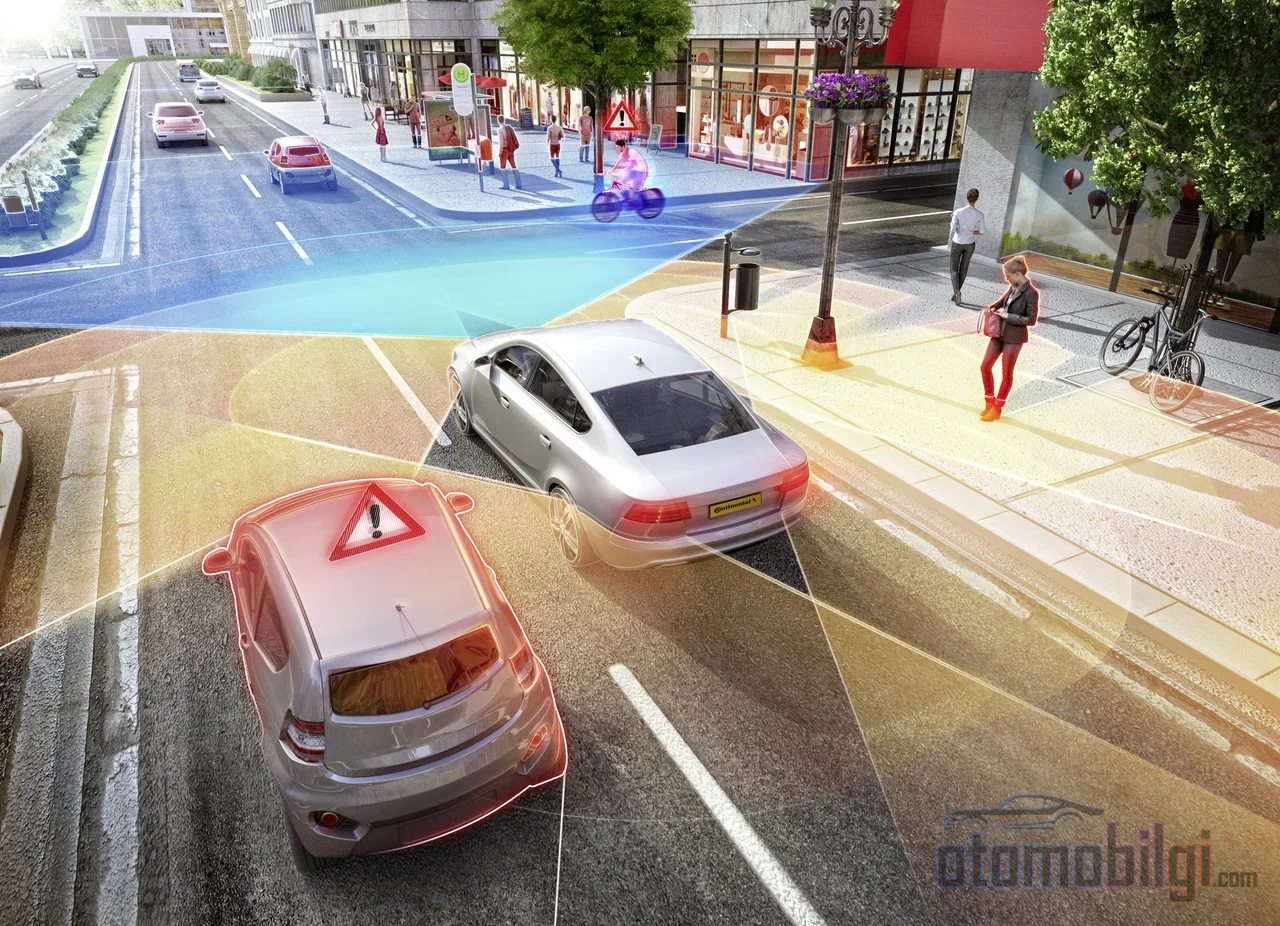
এবার আসি বিষয়টির আসল মজার দিকে। আমাদের গাড়িতে বছরের পর বছর থাকা ক্লাসিক রাডারগুলো আসলে ত্রিমাত্রিকভাবে কাজ করে: দূরত্ব, গতি এবং অনুভূমিক কোণ (অ্যাজিমুথ)। শুনতে যথেষ্ট মনে হয়, কিন্তু একটি ঘাটতি আছে: উচ্চতার তথ্য নেই। অর্থাৎ ক্লাসিক রাডার বলতে পারে না সামনের বস্তুটি মাটিতে আছে নাকি বাতাসে। তুমি যার নিচ দিয়ে যেতে পারবে এমন একটি সেতুর কড়বিম নাকি যেখানে ধাক্কা লাগানোই তোমার কাজ এমন একটি পানির নালার ঢাকনা - সেই তলে দুটোই একই।
4D ইমেজিং রাডার ঠিক এই চতুর্থ মাত্রাটিই যোগ করে, অর্থাৎ উচ্চতার কোণটি, এবং সবকিছু বদলে যায়। রেঞ্জ, অ্যাজিমুথ, এলিভেশন এবং রেডিয়াল গতি: চারটি পরিমাপের মাত্রা, নামটিও এখান থেকেই এসেছে। এখানেই শেষ নয়; 3D রাডারের বিরল ও ঝাপসা ডেটার বিপরীতে এটি তৈরি করে অধিক ঘন ও অধিক উচ্চ রেজোলিউশনের পয়েন্ট ক্লাউড । এই পয়েন্ট ক্লাউড তৈরি হয় রাডারের কাঁচা ডেটা কিউবের শীর্ষ বিন্দুগুলো CFAR নামের অ্যালগরিদম দিয়ে বের করে আনার মাধ্যমে এবং এটি লিডারের অনুরূপ উপায়ে পারসেপশন অ্যালগরিদমে সরবরাহ করা যায়। তবে এখানে একটা বিষয় মনে রাখা দরকার: ঘনত্ব বাড়লেও 4D রাডারের পয়েন্ট ক্লাউড এখনও লিডারের চেয়ে বেশি নয়েজযুক্ত ও বিরল।
পয়েন্ট ক্লাউড কী কাজে লাগে?
পয়েন্ট ক্লাউড হলো অবজেক্ট শ্রেণিবিন্যাসের কাঁচামাল। অর্থাৎ গাড়ি শুধু কোনো কিছুর উপস্থিতি নয়, সেই জিনিসটি দেখতে কেমন তাও অনুমান করতে পারে। একটি গাড়ি সেতুর নিচ দিয়ে যাবে নাকি সেতুর খুঁটিতে ধাক্কা লাগবে তা বোঝার মতো কাজগুলোর জন্য এই মাত্রা জীবন রক্ষাকারী ধরনের। 4D রাডার যে গাড়িকে সেতু, ফ্লাইওভার বা রাস্তার নিচু বাধা থেকে আলাদা করতে পারে সেই পথ এখান থেকেই খুলে যায়। ডেটার দিক থেকেও রয়েছে উল্লেখযোগ্য কাজ: যেখানে 3D রাডারের ডেটা কিউব প্রতি সেকেন্ডে 2.5 Gbps প্রবাহিত করে, সেখানে 4D রাডারে এই গতি 10 Gbps পর্যন্ত পৌঁছাতে পারে। এর অর্থ এটি এমন একটি সিস্টেম যার পেছনে শক্তিশালী প্রসেসিং ক্ষমতা প্রয়োজন।
4D রাডার বনাম লিডার ও ক্যামেরা: সংখ্যাগুলো কী বলছে?
তাহলে সংখ্যাগুলো টেবিলে রাখলে চিত্রটি কেমন দেখায়? নিচের তুলনাটি তিনটি সেন্সর পদ্ধতির সারসংক্ষেপ টেবিল:
| বৈশিষ্ট্য | 4D রাডার | প্রচলিত 3D রাডার | লিডার (Solid-State) |
|---|---|---|---|
| রেঞ্জ | 300 m | 70 m / 250 m (মডেল অনুসারে) | 200 m |
| ভিউ অ্যাঙ্গেল | 120° / 30° | প্রশস্ত, মডেল-নির্ভর | 120° / 25° |
| কৌণিক রেজোলিউশন | 1° / 1° | 4° / 1.5° | 0.2° / 0.2° |
| উচ্চতা (এলিভেশন) | আছে | নেই | আছে |
| গতি পরিমাপ | সরাসরি ডপলার | সরাসরি ডপলার | সীমিত |
| সব ধরনের আবহাওয়া | হ্যাঁ | হ্যাঁ | না |
| ব্যয় | মধ্যম | নিম্ন | মধ্যম-উচ্চ |
টেবিল থেকে উঠে আসা গল্পটি স্পষ্ট। Solid-state লিডার কৌণিক রেজোলিউশনে 4D রাডারের প্রায় পাঁচ গুণ ভালো; পয়েন্ট ক্লাউড বেশি ঘন, ম্যাপ আরও সুস্পষ্ট। তবে 4D রাডার তিনটি ক্ষেত্রে লিডারকে ছাড়িয়ে যায়: দীর্ঘতর রেঞ্জ, সরাসরি গতি পরিমাপ এবং সব ধরনের আবহাওয়ায় কাজ করা। অর্থাৎ একটি দূরবীন, অন্যটি কম্পাসের মতো; দুটোই কাজে লাগে তবে ভিন্ন ভিন্ন কাজে।
আর ক্যামেরা?
দৃশ্য বোঝার ক্ষেত্রে ক্যামেরা এখনও সেরা: ট্রাফিক সাইন, লেনের দাগ, লাল বাতি... এগুলোর কোনোটিই রাডার পড়তে পারে না। তবে ক্যামেরার দুর্বলতাও স্পষ্ট: বৃষ্টি, তুষার, কুয়াশা এবং অন্ধকারে এর নির্ভরযোগ্যতা ব্যাপকভাবে কমে যায়। রাডার ঠিক উল্টোভাবে এসব পরিস্থিতিতে শান্তভাবে কাজ করে, এর ঘাটতি হলো বিস্তারিত কম থাকা। প্রত্যেকটি একা অপূর্ণ, একসাথে শক্তিশালী।
খারাপ আবহাওয়ায় সত্যিই কি নির্ভরযোগ্য? একটি স্পষ্ট সত্য
রাডারের খারাপ আবহাওয়ায় সুবিধা কি অতিরঞ্জন, নাকি বাস্তব? বিভ্রান্তিটা সুন্দরভাবে আলাদা করা যাক। কুয়াশা পরীক্ষায়, দৃশ্যমানতা 300 মিটারে নেমে আসা মাঝারি কুয়াশাতেও লিডার গুরুতর সিগন্যাল ক্ষতির সম্মুখীন হওয়ার সময় রাডার মোটামুটি অপ্রভাবিত থাকে। ঘন কুয়াশায়, দৃশ্যমানতা 50 মিটারে নেমে এলে পার্থক্যটি আরও স্পষ্ট হয়ে ওঠে। বৃষ্টির সময় দুই সেন্সরের জন্যই আসল শত্রু হলো ফোঁটা থেকে প্রতিফলিত ভুয়া পয়েন্টগুলো; তবে রাডারে এই ভুয়া পর্যবেক্ষণগুলো প্রায় স্থির থাকায় চলমান বস্তুর ট্র্যাকিংয়ে সে খুব একটা জড়িত হয় না। অর্থাৎ খারাপ আবহাওয়ায় রাডারের এই তুরুপের তাসটি বাস্তব, মার্কেটিংয়ের ফাঁদ নয়।
তবে একটি বরফ যুগে থেমে ভেবে দেখা যাক। একটি মাঠপর্যায়ের পরীক্ষায় সেন্সর বরফে ঢাকা পড়ে যাওয়া সব গাড়িই, রাডার ও ইমেজ-ভিত্তিক সিস্টেমসহ, তার কার্যক্রম হারিয়ে ফেলেছিল। রাডারও নিরঙ্কুশ নিরাপত্তা নয়; বরফ তাকেও ব্লক করে দেয়। নির্মাতারা খারাপ আবহাওয়ার জন্য রাডারকে ব্যাকআপ স্তর হিসেবে রাখছেন এটা অনর্থক নয়, তবে কোনো সেন্সরই একা রক্ষাকর্তা নয়।
নির্মাতারা কেন রাডারকে তালিকা থেকে বাদ দিচ্ছেন না?
কারণ ব্যবহারবাদ জেতে। মোবাইল পারসেপশন ও অটোমোটিভ ক্ষেত্রে রাডার, কম দৃশ্যমানতার পরিস্থিতিতে নির্ভরযোগ্যভাবে কাজ করা স্তর হিসেবে অবস্থান করছে; প্রসেসর নির্মাতারা পরিবেশ উপলব্ধিতে 200 মিটার পর্যন্ত বস্তুর অবস্থান ও গতি সঠিকভাবে বের করা যায় এমনটা দেখাচ্ছেন। নতুন প্রজন্মের প্রসেসর চিপ ও সিঙ্গেল-চিপ সমাধানগুলো 4D রাডারকে বাণিজ্যিক উৎপাদনের কাছাকাছি নিয়ে আসছে। বাজারও যেন এটা অনুমোদন করছে: 4D ইমেজিং রাডারের বাজার 2026 সালে 4.3 বিলিয়ন USD থেকে বেড়ে 2033 সালে 13.6 বিলিয়ন USD হওয়ার সম্ভাবনা রয়েছে। 2026 সালে সম্পূর্ণ স্বায়ত্তশাসিত ড্রাইভিংয়ের জন্য নয়, বরং ড্রাইভার সহায়তা ফাংশনের জন্য ডিজাইন করা 4D রাডারই সংখ্যাগরিষ্ঠ - এই সত্যটিও আলাদা কথা; শিল্পখাতটি ধাপে ধাপে এগোচ্ছে।
রাডার কি লিডারের জায়গা নেয়? এইই উত্তর
এসে গেছি বিতর্কের কেন্দ্রবিন্দুতে। সাম্প্রতিক বছরগুলোতে রাডার-লিডার-ক্যামেরা সমন্বিত পারসেপশন পরীক্ষাগুলো কুয়াশাচ্ছন্ন ও বৃষ্টির দৃশ্যকল্পে উল্লেখযোগ্য স্থিতিস্থাপকতা লাভ দেখিয়েছে; লিডার অকার্যকর হয়ে পড়ার পরিস্থিতিতে রাডারের কাজে লাগা সিস্টেমের কার্যকারিতা স্পষ্টভাবে উন্নত করেছে। অর্থাৎ রাডারের কাজে লাগা প্রমাণিত। তবে আরেকটা বিষয়ও প্রমাণিত হয়েছে: 4D রাডার ও সলিড-স্টেট লিডার যদিও প্রায় একই খরচ ও ভিউ ফিল্ড রাখে, রেজোলিউশনের পার্থক্য তবুও লিডারের অনুকূলে এবং এই পার্থক্য বস্তুর শ্রেণিবিন্যাসে বাস্তব ফারাক তৈরি করে। প্রত্যাশা হলো, সম্পূর্ণ স্বায়ত্তশাসিত ড্রাইভিংয়ে নিরাপত্তা ও নির্ভরযোগ্যতার জন্য দুই সেন্সর একসঙ্গে ব্যবহার করা; আর সাধারণ উদ্দেশ্যের, মূল্য সংগত গাড়িতে রাডারকে (মাঝে মাঝে সলিড-স্টেট লিডারের সঙ্গী হিসেবে) প্রধান সেন্সর হিসেবে সামনে চলে আসা।
সংক্ষেপে স্পষ্ট উত্তর এটাই: 4D রাডার, স্বায়ত্তশাসিত ড্রাইভিং পারসেপশন স্ট্যাকে ক্যামেরা ও লিডারের জায়গা নেওয়া কোনো সেন্সর নয়; গতি ও দূরত্ব পরিমাপে নির্ভরযোগ্য, খারাপ আবহাওয়ায় টিকে থাকা একটি সহায়ক স্তর। রাডারের পরিচিত দুর্বলতাগুলোও অস্বীকার করা উচিত নয়: বিরল ও সনোরাস পরিমাপ, প্রতিফলনজনিত বিশৃঙ্খলা, মাল্টি-পাথ সিগন্যাল প্রভাব এবং ডেটাসেটের অভাবের কারণে রাডার অ্যালগরিদম প্রায়ই লিডার ও ক্যামেরা মডেল থেকে অভিযোজিত হয়, অর্থাৎ রাডারের আসল সম্ভাবনা তবুও পুরোপুরি কাজে লাগানো হয়নি। এর মানে উন্নতি করার অনেক জায়গা আছে, তাও আবার বেশ রোমাঞ্চকরভাবে।
নির্মাতাদের ভিন্ন পথ: Tesla-র উদাহরণ
সেন্সর কৌশলে নির্মাতারা ভিন্ন পথে বিভক্ত হয়ে পড়েছে। Tesla 2021 সালে রাডার সম্পূর্ণ সরিয়ে শুধুমাত্র ক্যামেরানির্ভর পদ্ধতিতে চলে গিয়েছিল; তাদের যুক্তিগুলোর মধ্যে ছিল অ্যাসেম্বলির সহজতা, সাপ্লাই চেইনের ওপর নির্ভরতা কমানো এবং উৎপাদন দ্রুত করা। তবে খারাপ আবহাওয়া ও অন্ধ বিন্দুতে দক্ষতা কমে যাওয়ার সমালোচনার পর থেকে রাডার আবার যোগ করা হতে পারে এমন খবর কখনো শেষ হয়নি; এই দাবিগুলোর কিছু অংশ নির্ভরযোগ্য সূত্রের নয়, তাই আমরা সতর্কতার সাথে পর্যবেক্ষণ করছি। অন্যদিকে Rivian-এর মতো নির্মাতারা ক্যামেরা, রাডার ও লিডারকে একত্রিত করা সেন্সর-ফিউশন প্ল্যাটফর্ম ঘোষণা করেছে। ইতিহাসও দেখাচ্ছে যে এই বিতর্ক এখনো শেষ হয়নি।
প্রায়শই জিজ্ঞাসিত প্রশ্নের সাথে 4D রাডার
4D-র চার মাত্রা আসলে কী?
পরিসর, অ্যাজিমুথ (আনুভূমিক কোণ), এলিভেশন (উচ্চতা কোণ) এবং রেডিয়াল গতি। প্রথাগত রাডারে প্রথম তিনটি ছিল, কিন্তু উচ্চতা ছিল না; 4D রাডার সেটি যোগ করে।
4D রাডার কি দামি?
প্রথাগত 3D রাডারের চেয়ে দামি কিন্তু ঘূর্ণায়মান মেকানিক্যাল লিডারের চেয়ে সস্তা; খরচের দিক থেকে মধ্য পরিসরে অবস্থান করে। একক চিপ সমাধান দাম কমানোর লক্ষ্যে কাজ করছে।
রাডার কি সব পরিস্থিতিতে কাজ করে?
কুয়াশা, ধুলো ও হালকা বৃষ্টিতে হ্যাঁ, বরং চমৎকারভাবে। কিন্তু সেন্সর বরফে ঢাকা পড়লে কাজ করে না; এটি পরম নিশ্চয়তা নয়।
আমার শেষ কথাটি এখন এমন: ফটোগ্রাফি যন্ত্রের মতো বিস্তারিত দেখতে পারা ক্যামেরা, দূরবিনের মতো ধারালো মানচিত্র তৈরি করা লিডার এবং ঝড়েও হার না মানা রাডার। স্বয়ংচালিত চালনার ভবিষ্যৎ নির্ভর করছে এই ত্রয়ী কতটা ভালো নাচতে পারে তার ওপর। রাডার এই নাচে তারকা নাও হতে পারে, কিন্তু মঞ্চ ছাড়বে না বলেই মনে হচ্ছে; উপরন্তু, 4D ইমেজিংয়ের সাথে প্রতি বছর আরও বেশি দাবি তুলে ধরছে।
তথ্যসূত্র
- Radars for Autonomous Driving: A Review of Deep Learning Methods and Challenges
- 4D Millimeter-Wave Radar in Autonomous Driving: A Survey
- 4D Radar Meets LiDAR and Camera: Cooperative Perception
- Field Test of Automated Vehicles in Adverse Weather (USDOT)
- AIR4D Imaging Radar for Autonomous Vehicles (Bitsensing)
- The Next Generation of Active Sensors for Autonomous Driving (Mobileye)
- 4D Imaging Radar Market Size & Share Report (Grand View Research)
- LiDAR vs RADAR: How 4D Imaging and FMCW Disrupt AV Tech
- Tesla May Add Radar Back To Its Cars After All (The Drive)