4D雷达在自动驾驶中有什么作用?
一提到自动驾驶,我们脑海里浮现的总是一样的组合,对吧? 摄像头和激光雷达. 一个像照片一样解读世界,另一个用激光把周围环境一点一点扫描出来. 那雷达呢? 说实话,大多数人一听到雷达就想到天上的飞机,然后就略过了. 然而,如今在道路上行驶的自动驾驶系统里,最忠实、最耐恶劣天气的传感器仍然是雷达. 而且,它已从经典雷达仅测量速度和距离的简单形态,进化为能感知物体高度并生成点云的4D成像雷达. 那么问题很明确: 4D雷达在自动驾驶中到底有什么用?它真是激光雷达的对手,还是感知堆栈中沉默却不可或缺的支撑者?
本页内容就正好从这里开始. 我向你保证,读完之后你会清楚地明白:哪个传感器负责什么、为什么,以及承诺与现实在哪里分道扬镳.
什么是雷达?它在汽车上做什么?
先来打个简单的比方? 雷达就像在黑暗房间里拍手、根据回声返回的时间判断墙壁位置的人一样工作. 它发射无线电波,聆听从车辆、行人、护栏反射回来的回声,根据返回时间测量距离,并根据频移直接测量速度. 是的,雷达在测速方面简直是冠军; 摄像头对速度只能靠推测,而雷达是测量,不是猜测.
自动驾驶车辆使用的雷达通常工作在77-81 GHz频段. 这个频段的波长大约是4毫米. 关键技巧就在这里: 由于这一波长比雾滴、灰尘和小雨滴都大,大部分颗粒都能被电波轻松绕过. 也就是说,在摄像头和激光雷达"失明"的天气里,雷达仍能继续"看见". 而且,得益于FMCW (连续频率调制波形)架构,它不仅成本低,而且由于没有机械运动部件,非常耐用. 当然,硬币也有另一面: 如果旁边车辆的FMCW雷达使用相同的频率,干扰就难以避免. 而抗干扰编码的雷达则意味着强大的处理器、高功耗和不友好的价格标签.
要点速览
- 4D雷达测量四个维度: 距离、方位角、俯仰角和径向速度.
- 工作在77-81 GHz频段的雷达在雾、灰尘和小雨中基本不受影响.
- 4D雷达的探测距离可达300 m; 固态激光雷达在角分辨率上仍领先约5倍.
- 汽车雷达市场预计将从2026年的72.5亿美元增长到2033年的270.3亿美元.
从经典3D雷达到4D成像雷达: 缺失的维度轴
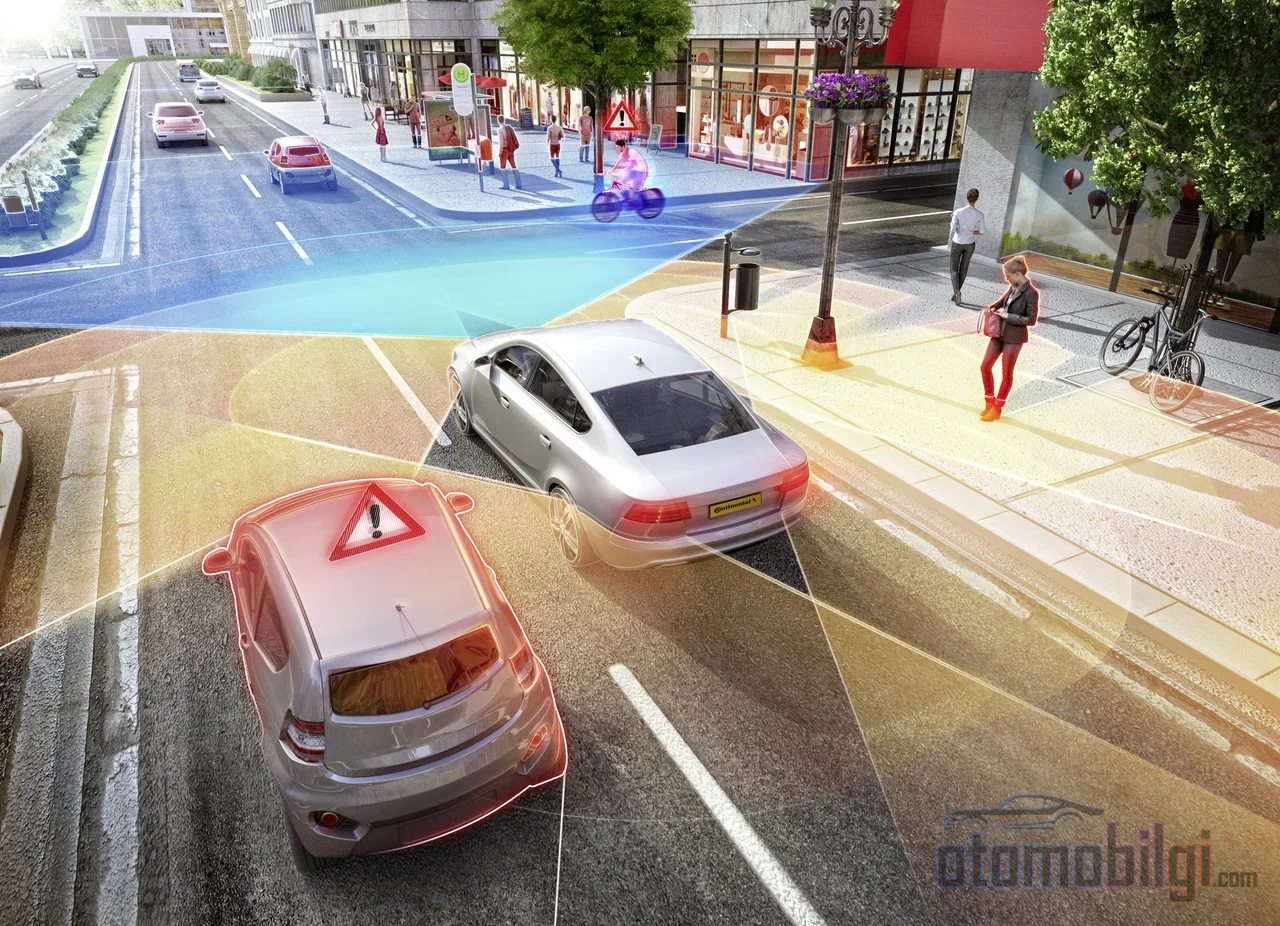
现在我们来到真正有趣的部分. 多年以来我们车上的经典雷达实际上是三维工作的: 距离、速度和水平角度(方位角). 听起来够用了,但缺了一样: 没有高度信息.也就是说,经典雷达无法判断前方物体是在地面还是在空中. 是能从下面通过的桥梁横梁,还是该撞上的下水道井盖,在那个平面上两者没有区别.
4D成像雷达恰恰就是补上了这第四个维度——高度角,一切因此改变. 距离、方位、俯仰角和径向速度: 四个测量维度,它的名字也由此而来. 不仅如此; 与3D雷达稀疏而模糊的数据不同,它生成更密集、分辨率更高的点云. 这个点云是通过用一种名为CFAR的算法从雷达的原始数据立方体中提取峰值而获得的,并且可以以类似激光雷达的方式馈送给感知算法. 但这里要注明一点: 尽管密度有所提高,4D雷达的点云仍然比激光雷达噪声更大、更稀疏.
点云有什么用?
点云是物体分类的原材料. 也就是说,车辆不仅能推断出某物存在,还能推断出它长什么样. 比如判断一辆车会从桥下通过,还是会撞上桥墩,这类应用中这个维度堪称救命的. 4D雷达之所以能让车辆区分桥梁、高架桥或路上的低矮障碍物,正是从这里打开的大门. 数据方面也是相当可观的工程: 3D雷达的数据立方体以每秒2.5 Gbps的速度流动,而4D雷达的这一速度可高达10 Gbps. 这意味着它背后需要一个具备强大算力的系统.
4D雷达与激光雷达和相机的正面较量: 数据怎么说?
那么,把数字摆上桌面时,格局如何? 下面的对比,是三种传感器方案的汇总表:
| 特性 | 4D雷达 | 传统3D雷达 | 激光雷达(固态) |
|---|---|---|---|
| 探测距离 | 300 m | 70 m / 250 m(视型号而定) | 200 m |
| 视场角 | 120° / 30° | 宽,取决于型号 | 120° / 25° |
| 角分辨率 | 1° / 1° | 4° / 1,5° | 0,2° / 0,2° |
| 高度(俯仰) | 有 | 无 | 有 |
| 速度测量 | 直接多普勒 | 直接多普勒 | 有限 |
| 全天候条件 | 是 | 是 | 否 |
| 成本 | 中等 | 低 | 中高 |
从表格中得出的结论很清晰. 固态激光雷达在角分辨率上约为4D雷达的五倍; 点云更密集,地图更锐利. 但4D雷达在三个方面胜过激光雷达: 更远的探测距离、直接的速度测量以及在任何天气下都能工作. 也就是说,一个是望远镜,另一个是指南针; 两者都有用,但用途不同.
那相机呢?
相机在场景理解方面仍是最佳: 交通标志、车道线、红灯...... 这些雷达都读不到. 但相机的弱点也很明显: 在雨、雪、雾和黑暗中,其可靠性大幅下降. 而雷达恰恰相反,在这些条件下从容工作,它的不足在于细节的匮乏. 两者单独使用都有欠缺,合在一起则强大.
在恶劣天气下真的可靠吗? 一个冰冷的真相
雷达在恶劣天气下的优势是夸大还是事实? 让我们把疑团好好理清. 在雾气实验中,即使是在能见度降至300米的轻度雾中,激光雷达也会出现严重的信号衰减,而雷达基本不受影响. 在大雾中,当能见度降至50米时,差距变得更加明显. 而在下雨时,对两种传感器来说,真正的敌人都是雨滴反射出的虚假点; 不过在雷达中,这些虚假观测几乎保持静止,因此基本不会干扰运动目标跟踪. 也就是说,雷达在恶劣天气中的这张王牌是真实的,不是营销噱头.
但我们不妨先停下来,冷静想一想冰封时代的情况. 在一项实地测试中,所有传感器被冰层覆盖的车辆,包括雷达和基于图像的系统在内,全都失去了功能. 雷达也并非绝对的保障;冰层同样能将它阻挡. 制造商将雷达作为恶劣天气的兜底层并非没有道理,但没有任何一种传感器能单独充当救世主.
制造商为什么不把雷达从阵容中剔除?
因为实用主义占了上风. 在移动感知和汽车领域,雷达被定位为在低能见度条件下可靠工作的感知层; 处理器制造商则展示了在环境感知中,可以准确提取最远200米处物体的位置和速度. 新一代处理器芯片和单芯片解决方案,正在让4D雷达接近量产. 市场似乎也认可这一点: 预计4D成像雷达市场规模将从2026年的43亿美元增长到2033年的136亿美元. 况且,2026年的4D雷达大多并非为完全自动驾驶而设计,而是面向驾驶员辅助功能的; 整个行业正在一步步稳步前进.
雷达会取代激光雷达吗? 答案在这里
我们来到了这场争论的核心. 近年来,雷达-激光雷达-摄像头协同感知实验在雾天和雨天场景中展现出显著的鲁棒性提升; 在激光雷达失效的情况下,雷达的介入显著提升了系统性能. 也就是说,雷达的实用性已经得到证明. 但有一点也被证明了: 尽管4D雷达与固态激光雷达在成本和视场角上相近,但分辨率差距仍然有利于激光雷达,而且这一差距在目标分类上确实带来实质性差异. 业界普遍期待,在完全自动驾驶中,为安全性和可靠性起见,两种传感器应配合使用; 而在通用型、价格合理的车辆上,则由雷达(有时伴随固态激光雷达)作为主传感器发挥核心作用.
简而言之,明确的答案是: 4D雷达并非在自动驾驶感知堆栈中取代摄像头和激光雷达的传感器,而是在速度和距离测量上可靠、能在恶劣天气中坚持工作的支持层. 雷达已知的弱点也不应被忽视: 由于测量稀疏且充满噪声、反射引起的杂波、多径信号效应以及数据集匮乏,雷达算法往往从激光雷达和摄像头模型改编而来,也就是说,雷达的真正潜力仍未被充分利用. 这意味着还有很大的改进空间,而且是令人兴奋的那种.
各厂商的不同路径: 以特斯拉为例
在传感器策略上,各厂商已走上不同的道路. Tesla在2021年完全移除了雷达,转向仅依赖摄像头的方案,理由包括安装简便、降低供应链依赖和加快生产速度. 然而,在恶劣天气下性能下降和盲区能力不足的批评之后,关于雷达可能被重新加入的消息从未间断; 其中一些说法来源并不可靠,因此我们持谨慎态度进行关注. 另一方面,Rivian等厂商则宣布了融合摄像头、雷达和激光雷达的传感器融合平台. 历史也表明,这场争论尚未落幕.
关于4D雷达的常见问题
4D中的四个维度究竟是什么?
距离、方位角(水平角度)、仰角(高度角度)和径向速度. 传统雷达具备前三项,唯独缺少高度信息; 4D雷达将它补上了.
4D雷达贵吗?
它比传统3D雷达贵,但比旋转式机械激光雷达便宜; 成本上处于中端水平. 单芯片解决方案旨在拉低价格.
雷达在任何条件下都能工作吗?
在雾、灰尘和小雨中可以,甚至表现更出色. 但如果传感器被冰层覆盖就无法工作; 它并非绝对的保障.
我最后的解读是:如今能看清照片级细节的摄像头、像望远镜般绘制精确地图的激光雷达,以及即使在暴风雨中也绝不退缩的雷达. 自动驾驶的未来取决于这三者共舞的水平有多高. 雷达在这场舞蹈中也许不是主角,但看起来绝不会退出舞台; 而且随着4D成像技术的进步,它每年都在发挥更重要的作用.
参考资料
- Radars for Autonomous Driving: A Review of Deep Learning Methods and Challenges
- 4D Millimeter-Wave Radar in Autonomous Driving: A Survey
- 4D Radar Meets LiDAR and Camera: Cooperative Perception
- Field Test of Automated Vehicles in Adverse Weather (USDOT)
- AIR4D Imaging Radar for Autonomous Vehicles (Bitsensing)
- The Next Generation of Active Sensors for Autonomous Driving (Mobileye)
- 4D Imaging Radar Market Size & Share Report (Grand View Research)
- LiDAR vs RADAR: How 4D Imaging and FMCW Disrupt AV Tech
- Tesla May Add Radar Back To Its Cars After All (The Drive)