Apa Fungsi Radar 4D dalam Mengemudi Otonom?
Kalau berbicara tentang mengemudi otonom, yang selalu terlintas di pikiran kita adalah pasangan yang sama, bukan? Kamera dan lidar. Salah satunya membaca dunia seperti foto, yang satunya lagi memindai sekeliling titik demi titik dengan laser. Lalu bagaimana dengan radar? Jujur saja, kebanyakan dari kita begitu mendengar radar langsung terpikir pesawat di udara dan mengabaikannya. Padahal, sistem otonom yang beroperasi di jalan saat ini masih mengandalkan radar sebagai sensor paling setia dan paling tahan cuaca buruk. Bahkan radar tersebut sudah berevolusi dari bentuk klasiknya yang sederhana hanya mengukur kecepatan dan jarak, kini menjadi radar pencitraan 4D yang juga mampu melihat ketinggian objek dan menghasilkan titik awan. Maka pertanyaannya jelas: Apa gunanya radar 4D dalam mengemudi otonom, apakah benar-benar pesaing lidar, ataukah pendukung setia namun tak tergantikan dalam tumpukan persepsi?
Di halaman ini kita akan memulai tepat dari titik ini. Saya janji, saat Anda sampai di akhir, Anda akan melihat dengan jelas sensor mana yang melakukan apa dan mengapa, serta di mana janji dan kenyataan berpisah.
Apa Itu Radar dan Apa Fungsinya di Mobil?
Bagaimana kalau kita mulai dengan analogi sederhana? Radar bekerja seperti seseorang yang bertepuk tangan di ruangan gelap dan mengetahui posisi dinding dari waktu kembalinya gema. Radar mengirimkan gelombang radio, mendengarkan gema yang dipantulkan dari kendaraan, pejalan kaki, dan pembatas, lalu mengukur jarak dari waktu kembalinya gelombang, serta kecepatan secara langsung dari pergeseran frekuensi. Ya, radar memang juara sesungguhnya dalam pengukuran kecepatan; ketika kamera hanya bisa menebak soal kecepatan, radar mengukur, bukan menduga.
Radar yang digunakan pada kendaraan otonom umumnya bekerja pada pita frekuensi 77-81 GHz. Panjang gelombang pita ini sekitar 4 milimeter. Nah, trik krusialnya ada tepat di sini: karena panjang gelombang ini lebih besar daripada butir kabut, debu, dan tetesan hujan ringan, gelombang-gelombang itu mudah melewatinya. Artinya, radar tetap bisa melihat justru saat mata kamera dan lidar tertutup. Lebih lagi, berkat arsitektur FMCW (gelombang modulasi frekuensi kontinu), radar murah sekaligus tahan lama karena tidak memiliki bagian bergerak mekanis. Tentu saja ada sisi lain dari mata uang ini: jika radar FMCW kendaraan di sebelahnya menggunakan frekuensi yang sama, interferensi bisa menjadi tak terhindarkan. Radar dengan pengkodean tahan interferensi berarti prosesor kuat, konsumsi daya tinggi, dan label harga yang tidak bersahabat bagi dompet.
Sorotan Utama
- Radar 4D mengukur empat dimensi: jangkauan, azimut, elevasi, dan kecepatan radial.
- Radar pada pita 77-81 GHz sebagian besar tidak terpengaruh oleh kabut, debu, dan hujan ringan.
- Jangkauan radar 4D mencapai 300 m; lidar solid-state masih sekitar 5 kali lebih baik dalam resolusi sudut.
- Pasar radar otomotif diperkirakan tumbuh dari 7,25 miliar USD pada 2026 menjadi 27,03 miliar USD pada 2033.
Dari Radar 3D Klasik ke Radar Pencitraan 4D: Sumbangsi Dimensi yang Hilang
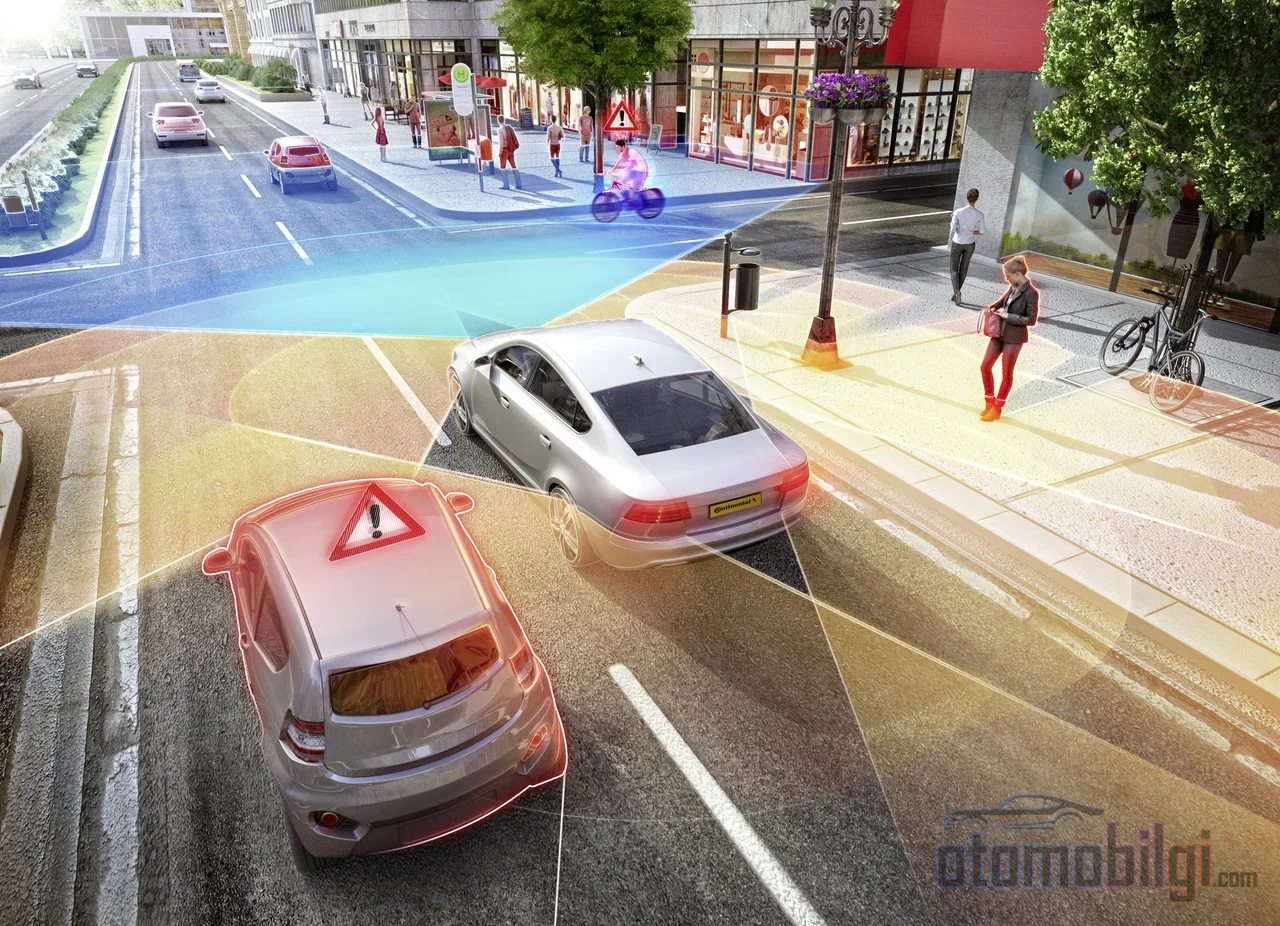
Sekarang kita masuk ke bagian yang benar-benar menarik. Radar klasik yang selama ini ada di mobil kita sebenarnya bekerja dalam tiga dimensi: jarak, kecepatan, dan sudut horizontal (azimut). Kedengarannya memadai, tetapi ada satu yang kurang: tidak ada informasi ketinggian. Artinya, radar klasik tidak bisa memberi tahu apakah objek di depannya berada di tanah atau di udara. Apakah itu balok jembatan yang bisa kamu lewati di bawahnya, atau tutup saluran pembuangan yang harus kamu tabrak, di bidang itu keduanya sama saja.
Radar pencitraan 4D justru menambahkan dimensi keempat ini, yaitu sudut ketinggian, dan semuanya berubah. Jarak, azimut, elevasi, dan kecepatan radial: empat dimensi pengukuran, namanya juga berasal dari sini. Tidak berhenti di situ; berbeda dengan data 3D radar yang jarang dan buram, ia menghasilkan titik awan yang lebih padat dan beresolusi lebih tinggi. Titik awan ini diperoleh dengan menyaring puncak-puncak dalam kubus data mentah radar menggunakan algoritma bernama CFAR, dan dapat diberikan ke algoritma persepsi dengan cara yang mirip lidar. Tapi mari kita catat di sini: meskipun kepadatannya meningkat, titik awan radar 4D masih lebih berisik dan lebih jarang daripada lidar.
Apa Fungsi Titik Awan?
Titik awan adalah bahan mentah dari klasifikasi objek. Artinya, kendaraan tidak hanya bisa menyimpulkan bahwa ada sesuatu di sana, tetapi juga bisa menyimpulkan seperti apa bentuk benda itu. Untuk hal-hal seperti memahami apakah sebuah kendaraan di lalu lintas akan melewati bawah jembatan atau justru menabrak tiang jembatan, dimensi ini benar-benar menyelamatkan nyawa. Dari sinilah terbuka pintu kemampuan radar 4D untuk membedakan kendaraan dari jembatan, flyover, atau gundukan rendah di jalan. Di sisi data juga ada pekerjaan berat: sementara kubus data radar 3D mengalir 2,5 Gbps per detik, pada radar 4D kecepatan ini bisa mencapai hingga 10 Gbps. Ini berarti sistem yang membutuhkan daya pemrosesan yang kuat di belakangnya.
Radar 4D Melawan Lidar dan Kamera: Apa Kata Angka-angkanya?
Lalu, bagaimana tabelnya ketika angka-angka dibandingkan? Perbandingan berikut ini adalah tabel ringkasan dari tiga pendekatan sensor:
| Fitur | Radar 4D | Radar 3D Klasik | Lidar (Solid-State) |
|---|---|---|---|
| Jarak | 300 m | 70 m / 250 m (tergantung model) | 200 m |
| Sudut pandang | 120° / 30° | Lebar, tergantung model | 120° / 25° |
| Resolusi sudut | 1° / 1° | 4° / 1,5° | 0,2° / 0,2° |
| Ketinggian (elevasi) | Ada | Tidak ada | Ada |
| Pengukuran kecepatan | Doppler langsung | Doppler langsung | Terbatas |
| Semua kondisi cuaca | Ya | Ya | Tidak |
| Biaya | Sedang | Rendah | Sedang-tinggi |
Kisah yang tersirat dari tabel ini jelas. Lidar solid-state sekitar lima kali lebih baik dalam resolusi sudut dibandingkan radar 4D; titik awannya lebih padat, petanya lebih tajam. Tapi radar 4D mengungguli lidar dalam tiga hal: jarak lebih jauh, pengukuran kecepatan langsung, dan bekerja dalam segala cuaca. Jadi yang satu seperti teropong, yang lain seperti kompas; keduanya berguna, tapi untuk pekerjaan yang berbeda.
Bagaimana dengan Kamera?
Kamera tetap yang terbaik dalam memahami adegan: rambu lalu lintas, garis lajur, lampu merah... Radar tidak bisa membaca satu pun dari semuanya. Tapi kelemahan kamera juga jelas: keandalannya turun drastis dalam hujan, salju, kabut, dan gelap. Radar justru sebaliknya bekerja dengan tenang dalam kondisi ini, kekurangannya adalah detail yang minim. Masing-masing sendirian kurang, bersama-sama kuat.
Apakah Benar-Benar Andal dalam Cuaca Buruk? Sebuah Fakta yang Dingin Seperti Es
Apakah keunggulan radar dalam cuaca buruk itu lebay atau nyata? Mari kita pisahkan keruwetannya dengan rapi. Dalam eksperimen kabut, bahkan saat kabut sedang di mana jarak pandang turun ke 300 meter, lidar mengalami kehilangan sinyal yang serius sementara radar tidak terpengaruh secara berarti. Saat kabut tebal dan jarak pandang turun ke 50 meter, perbedaannya semakin nyata. Dalam hujan, musuh sebenarnya bagi kedua sensor adalah titik-titik palsu yang memantul dari tetesan air; namun pada radar, pengamatan palsu ini hampir tidak bergerak sehingga tidak terlalu mengganggu pelacakan objek bergerak. Jadi, keunggulan radar dalam cuaca buruk itu nyata, bukan sekadar trik pemasaran.
Tapi mari kita berhenti sejenak dan berpikir di era es. Dalam sebuah uji lapangan, semua kendaraan yang sensornya tertutup es kehilangan fungsi, termasuk sistem berbasis radar dan citra. Radar juga bukan jaminan mutlak; es bisa memblokirnya juga. Tidak sia-sia produsen menjaga radar sebagai lapisan cadangan untuk cuaca buruk, tetapi tidak ada sensor tunggal yang menjadi penyelamat.
Mengapa Produsen Tidak Mengeluarkan Radar dari Jajaran?
Karena pragmatisme yang menang. Di sisi persepsi mobile dan otomotif, radar diposisikan sebagai lapisan yang bekerja andal dalam kondisi jarak pandang rendah; produsen prosesor pun menunjukkan bahwa posisi dan kecepatan objek hingga jarak 200 meter dapat diekstraksi secara akurat dalam persepsi lingkungan. Chip prosesor generasi baru dan solusi satu chip membawa radar 4D mendekati produksi massal. Pasar juga sepertinya menyetujuinya: Pasar radar pencitraan 4D diperkirakan tumbuh dari 4,3 miliar USD pada 2026 menjadi 13,6 miliar USD pada 2033. Belum lagi fakat bahwa pada 2026 sebagian besar radar 4D dirancang bukan untuk berkendara otonom penuh, melainkan untuk fungsi dukungan pengemudi; industri ini bergerak selangkah demi selangkah.
Apakah Radar Menggantikan Lidar? Inilah Jawabannya
Kita tiba di inti perdebatan. Dalam beberapa tahun terakhir, eksperimen persepsi kolaboratif radar-lidar-kamera menunjukkan keuntungan ketahanan yang serius dalam skenario berkabut dan hujan; ketika lidar nonaktif, masuknya radar terbukti meningkatkan performansi sistem secara nyata. Jadi, kegunaan radar telah terbukti. Tapi ini juga telah terbukti: meskipun radar 4D dan lidar solid-state memiliki biaya dan bidang pandang yang serupa, perbedaan resolusi masih menguntungkan lidar, dan perbedaan ini benar-benar berpengaruh dalam klasifikasi objek. Ekspektasinya adalah penggunaan kedua sensor secara bersamaan demi keamanan dan keandalan dalam berkendara otonom penuh; sementara pada kendaraan serbaguna dengan harga wajar, radar (kadang didampingi lidar solid-state) menonjol sebagai sensor utama.
Singkatnya, jawaban jelasnya adalah: Radar 4D bukan sensor yang menggantikan kamera dan lidar dalam tumpukan persepsi berkendara otonom; ia adalah lapisan pendukung yang andal dalam pengukuran kecepatan dan jarak serta tetap bertahan dalam cuaca buruk. Kelemahan radar yang sudah dikenal juga tidak boleh diabaikan: karena pengukuran yang jarang dan bising, kekacauan akibat pantulan, efek sinyal multi-jalur, serta kelangkaan dataset, algoritma radar sering kali diadaptasi dari model lidar dan kamera, artinya potensi sebenarnya radar masih belum dimanfaatkan sepenuhnya. Artinya masih banyak hal yang bisa dikembangkan, dan itu pun dengan cara yang menarik.
Jalan Berbeda Para Produsen: Contoh Tesla
Dalam strategi sensor, para produsen terbelah ke arah yang berbeda. Tesla sepenuhnya menghapus radar pada 2021 dan beralih ke pendekatan berbasis kamera saja, dengan alasan kemudahan perakitan, mengurangi ketergantungan pada rantai pasokan, dan mempercepat produksi. Namun setelah kritik atas kemampuan yang menurun dalam cuaca buruk dan titik buta, kabar tentang radar yang mungkin ditambahkan kembali tidak pernah berhenti; sebagian klaim tersebut tidak bersumber dari pihak yang solid, jadi kami memantau dengan hati-hati. Di sisi lain, produsen seperti Rivian telah mengumumkan platform dengan fusi sensor yang menggabungkan kamera, radar, dan lidar. Sejarah juga menunjukkan bahwa perdebatan ini belum selesai.
4D Radar dalam Tanya Jawab Umum
Apa sebenarnya arti empat dimensi dalam 4D?
Jarak, azimut (sudut horizontal), elevasi (sudut ketinggian), dan kecepatan radial. Radar klasik kekurangan dimensi ketinggian dari tiga hal pertama tersebut; radar 4D menambahkannya.
Apakah radar 4D mahal?
Lebih mahal daripada radar 3D klasik tetapi lebih murah daripada lidar mekanis berputar; dari segi biaya, ia berada di segmen menengah. Solusi satu chip bertujuan menurunkan harga.
Apakah radar bekerja dalam semua kondisi?
Ya, bahkan unggul dalam kabut, debu, dan hujan ringan. Tetapi jika sensor tertutup es, ia tidak berfungsi; bukan jaminan mutlak.
Kesimpulan bacaan saya: kamera yang melihat se detail kamera foto, lidar yang menghasilkan peta setajam teropong, dan radar yang tidak menyerah bahkan dalam badai. Masa depan berkendara otonom bergantung pada seberapa baik tarian trio ini. Radar mungkin bukan bintang dalam tarian itu, tetapi sepertinya tidak akan pernah turun dari panggung; lebih-lebih dengan pencitraan 4D, ia berbicara lebih banyak dari tahun ke tahun.
Sumber
- Radars for Autonomous Driving: A Review of Deep Learning Methods and Challenges
- 4D Millimeter-Wave Radar in Autonomous Driving: A Survey
- 4D Radar Meets LiDAR and Camera: Cooperative Perception
- Field Test of Automated Vehicles in Adverse Weather (USDOT)
- AIR4D Imaging Radar for Autonomous Vehicles (Bitsensing)
- The Next Generation of Active Sensors for Autonomous Driving (Mobileye)
- 4D Imaging Radar Market Size & Share Report (Grand View Research)
- LiDAR vs RADAR: How 4D Imaging and FMCW Disrupt AV Tech
- Tesla May Add Radar Back To Its Cars After All (The Drive)