4D रडार स्वायत्त ड्राइविंग में क्या काम आता है?
स्वायत्त ड्राइविंग का नाम सुनते ही हमें हमेशा वही जोड़ी याद आती है, है ना? कैमरा और लिडार। एक दुनिया को तस्वीर की तरह पढ़ता है, दूसरा लेज़र से आस-पास को बिंदु-दर-बिंदु स्कैन करता है। लेकिन रडार का क्या? ईमानदारी से कहें तो, रडार का नाम सुनकर हममें से ज़्यादातर लोग हवा में उड़ने वाले विमान की सोचते हैं और आगे बढ़ जाते हैं। हालांकि आज सड़कों पर चलने वाले स्वायत्त सिस्टमों का सबसे वफ़ादार और बुरे मौसम का सबसे भरोसेमंद सेंसर अब भी रडार ही है। और वह भी सिर्फ साधारण रूप में नहीं, जो सिर्फ गति और दूरी मापता था, बल्कि अब वस्तुओं की ऊंचाई भी देखने और पॉइंट क्लाउड बनाने वाले 4D इमेजिंग रडार में विकसित हो चुका है। तो सवाल साफ है: 4D रडार स्वायत्त ड्राइविंग में क्या काम आता है, क्या वाकई लिडार का प्रतिद्वंद्वी है, या परसेप्शन स्टैक का चुपचाप काम करता अनिवार्य सहायक है?
इस पेज पर हम ठीक यहीं से शुरुआत करेंगे। मेरा वादा है, अंत तक पहुंचने पर आप साफ देख पाएंगे कि कौन सा सेंसर क्या और क्यों करता है, और वादे और हकीकत कहां अलग हो जाते हैं।
रडार क्या है, कार में क्या काम करता है?
पहले एक सरल उदाहरण दूं? रडार ऐसे काम करता है जैसे कोई अंधेरे कमरे में ताली बजाए और गूंज की वापसी के समय से दीवार कहां है, यह समझ ले। यह रेडियो तरंगें भेजता है, वाहनों, पैदल चलने वालों और बैरियरों से लौटने वाली गूंज को सुनता है, और वापसी के समय से दूरी मापता है तथा आवृत्ति में बदलाव से सीधे गति मापता है। हां, रडार गति मापने में सीधे-सीधे चैंपियन है; कैमरे गति के बारे में सिर्फ अनुमान लगा सकते हैं, जबकि रडार मापता है, अनुमान नहीं लगाता।
स्वायत्त वाहनों में इस्तेमाल होने वाले रडार आम तौर पर 77-81 GHz आवृत्ति बैंड में काम करते हैं। इस बैंड की तरंगदैर्घ्य लगभग 4 मिलीमीटर है। असली कमाल ठीक यहीं है: यह तरंगदैर्घ्य कोहरे के कण, धूल और हल्की बारिश की बूंदों से बड़ी होने के कारण तरंगें इनमें से ज़्यादातर को आसानी से पार कर जाती हैं। यानी रडार, कैमरे और लिडार की आंखें बंद होने वाले मौसम में भी देखता रहता है। ऊपर से FMCW (निरंतर आवृत्ति मॉड्युलेटेड तरंग) आर्किटेक्चर की बदौलत यह सस्ता भी है और इसमें कोई मेकानिकल चलता-फिरता हिस्सा न होने के कारण टिकाऊ भी। बेशक, इसका दूसरा पहलू भी है: अगर पास वाली कार का FMCW रडार भी वही आवृत्तियां इस्तेमाल कर रहा हो, तो इंटरफेरेंस अपरिहार्य हो सकता है। इंटरफेरेंस के प्रति प्रतिरोधी कोडेड रडार का मतलब है ताकतवर प्रोसेसर, अधिक बिजली की खपत और जेब के लिए महंगी कीमत।
मुख्य बातें
- 4D रडार चार आयाम मापता है: दूरी, अज़िमुथ, एलिवेशन और रेडियल गति।
- 77-81 GHz बैंड के रडार कोहरे, धूल और हल्की बारिश में बड़े पैमाने पर अप्रभावित रहते हैं।
- 4D रडार की रेंज 300 मी तक पहुंचती है; solid-state लिडार कोणीय रिज़ॉल्यूशन में अब भी लगभग 5 गुना बेहतर है।
- ऑटोमोटिव रडार बाजार के 2026 में 7.25 अरब USD से 2033 में 27.03 अरब USD तक बढ़ने की उम्मीद है।
क्लासिक 3D रडार से 4D इमेजिंग रडार तक: गायब आयाम अक्ष
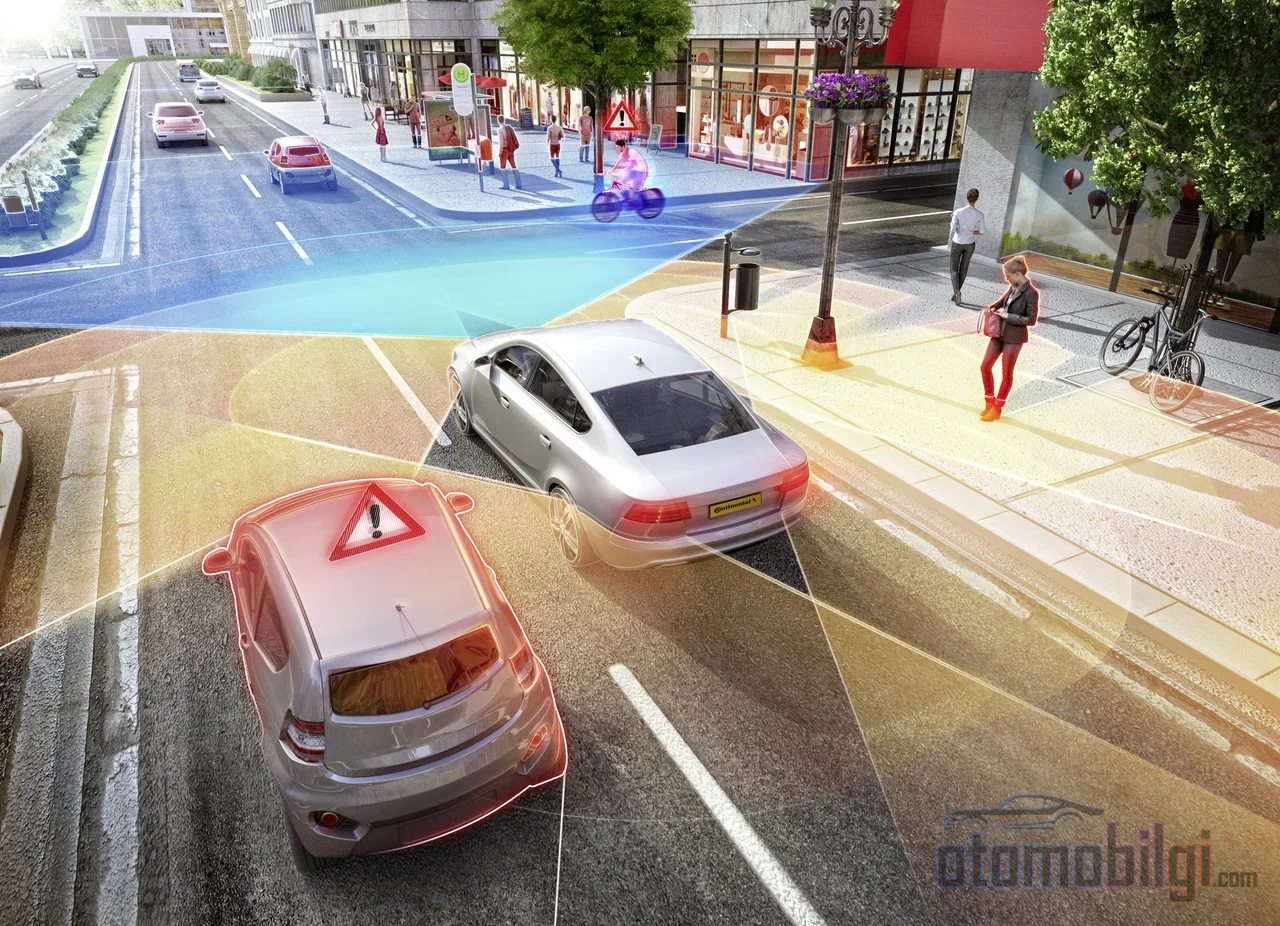
अब हम मामले के असल दिलचस्प पहलू पर आते हैं। सालों से हमारी कारों में लगे क्लासिक रडार असल में तीन आयामों में काम करते हैं: दूरी, गति और क्षैतिज कोण (अज़िमुथ)। सुनने में पर्याप्त लगता है, लेकिन एक कमी है: ऊंचाई की जानकारी नहीं है। यानी क्लासिक रडार यह नहीं बता सकता कि सामने वाली वस्तु जमीन पर है या हवा में। उस तल पर जिसके नीचे से आप गुजर सकते हैं - पुल का एक बीम या जिससे आपको टकराना है - नाली का ढक्कन, दोनों एक जैसे हैं।
4D इमेजिंग रडार ठीक यही चौथा आयाम, ऊंचाई का कोण जोड़ता है और सब कुछ बदल जाता है। रेंज, अज़िमुथ, एलिवेशन और रेडियल वेग: चार मापन आयाम, इसी से इसका नाम आया है। बस इतना ही नहीं; 3D रडार के विरल और धुंधले डेटा के विपरीत, यह अधिक सघन और अधिक उच्च-रिज़ॉल्यूशन वाला पॉइंट क्लाउड उत्पन्न करता है। यह पॉइंट क्लाउड रडार के रॉ डेटा क्यूब में शिखर बिंदुओं को CFAR नामक एल्गोरिदम से छानकर प्राप्त किया जाता है और इसे लिडार के समान तरीके से परसेप्शन एल्गोरिदम को खिलाया जा सकता है। लेकिन यहां एक बात नोट कर लें: घनत्व बढ़ने के बावजूद 4D रडार का पॉइंट क्लाउड अभी भी लिडार से अधिक शोर भरा और विरल है।
पॉइंट क्लाउड क्या काम आता है?
पॉइंट क्लाउड ऑब्जेक्ट क्लासिफिकेशन का कच्चा माल है। यानी वाहन केवल यह नहीं, कि कुछ वहां मौजूद है, बल्कि यह भी अनुमान लगा सकता है कि वह चीज़ कैसी दिखती है। यह समझने जैसे कामों के लिए, कि ट्रैफिक में एक वाहन पुल के नीचे से गुजरेगा या पुल के खंभे से टकराएगा, यह आयाम जान बचाने वाला है। 4D रडार का वाहन को पुल, ओवरपास या सड़क पर मौजूद किसी नीची ऊंचाई से अलग कर पाने का रास्ता यहीं से खुलता है। डेटा के मोर्चे पर भी काफी कुछ हो रहा है: जबकि 3D रडार का डेटा क्यूब सेकंड में 2.5 Gbps का डेटा भेजता है, 4D रडार में यह गति 10 Gbps तक पहुंच सकती है। इसका मतलब है एक ऐसा सिस्टम जिसके पीछे मजबूत प्रोसेसिंग पावर चाहिए।
4D रडार बनाम लिडार और कैमरा आमने-सामने: आंकड़े क्या कहते हैं?
खैर, जब संख्याएं मेज पर रखी जाती हैं तो तस्वीर कैसी दिखती है? नीचे दी गई तुलना तीन सेंसर दृष्टिकोणों की सारांश तालिका है:
| विशेषता | 4D रडार | पारंपरिक 3D रडार | लिडार (सॉलिड-स्टेट) |
|---|---|---|---|
| रेंज | 300 मी | 70 मी / 250 मी (मॉडल के अनुसार) | 200 मी |
| दृश्य कोण | 120° / 30° | चौड़ा, मॉडल पर निर्भर | 120° / 25° |
| कोणीय रिज़ॉल्यूशन | 1° / 1° | 4° / 1.5° | 0.2° / 0.2° |
| ऊंचाई (एलिवेशन) | हां | नहीं | हां |
| गति मापन | सीधा डॉप्लर | सीधा डॉप्लर | सीमित |
| सभी मौसम की स्थितियां | हां | हां | नहीं |
| लागत | मध्यम | कम | मध्यम-उच्च |
तालिका से निकली कहानी स्पष्ट है। सॉलिड-स्टेट लिडार कोणीय रिज़ॉल्यूशन में 4D रडार से लगभग पांच गुना बेहतर है; पॉइंट क्लाउड अधिक सघन, मैप अधिक तीक्ष्ण। लेकिन 4D रडार तीन क्षेत्रों में लिडार से आगे निकल जाता है: अधिक लंबी रेंज, प्रत्यक्ष गति मापन और हर तरह के मौसम में काम करना। यानी एक दूरबीन है तो दूसरा कंपास जैसा; दोनों काम करते हैं लेकिन अलग-अलग कामों के लिए।
और कैमरा?
दृश्य को समझने में कैमरा अभी भी सबसे बेहतर है: ट्रैफिक के संकेत, लेन की रेखा, लाल बत्ती... इनमें से कोई भी चीज़ रडार नहीं पढ़ सकता। लेकिन कैमरे की कमजोरी भी स्पष्ट है: बारिश, बर्फ, कोहरे और अंधेरे में इसकी विश्वसनीयता काफी गिर जाती है। रडार, इसके ठीक विपरीत, इन परिस्थितियों में शांति से काम करता है; इसकी कमी है विवरण की कमी। दोनों अकेले अधूरे हैं, साथ में मजबूत।
क्या बुरे मौसम में वास्तव में भरोसेमंद है? बर्फ जैसी एक सच्चाई
क्या बुरे मौसम में रडार की बढ़त एक अतिशयोक्ति है या सच्चाई? आइए उलझन को अच्छी तरह सुलझा लें। कोहरे के प्रयोगों में, जहां दृश्यता 300 मीटर तक गिर जाती है, यहां तक कि मध्यम कोहरे में भी जब लिडार को गंभीर सिग्नल की हानि होती है, तब रडार बड़े पैमाने पर अप्रभावित रहता है। घने कोहरे में, जब दृश्यता 50 मीटर तक गिर जाती है, तो यह अंतर और भी स्पष्ट हो जाता है। बारिश में दोनों सेंसरों के लिए असली दुश्मन बूंदों से परावर्तित होने वाले नकली बिंदु हैं; लेकिन रडार में ये नकली अवलोकन लगभग स्थिर रहते हैं, इसलिए यह चलती वस्तुओं के ट्रैकिंग में ज्यादा शामिल नहीं होता। यानी बुरे मौसम में रडार का यह फायदा वास्तविक है, कोई मार्केटिंग का खेल नहीं।
लेकिन एक बर्फ के दौर पर रुककर सोचें। एक फील्ड टेस्ट में, जिन वाहनों के सेंसर बर्फ से ढके थे, वे सभी, रडार और इमेज-आधारित सिस्टम सहित, अपना कार्य खो चुके थे। रडार भी पूर्ण गारंटी नहीं है; बर्फ उसे भी ब्लॉक कर देती है। निर्माताओं का रडार को बुरे मौसम के लिए बैकअप लेयर के रूप में रखना व्यर्थ नहीं है, लेकिन कोई भी सेंसर अकेले सलामी नहीं बनता।
निर्माता रडार को क्यों नहीं हटाते?
क्योंकि व्यावहारिकता जीत जाती है। मोबाइल परसेप्शन और ऑटोमोटिव क्षेत्र में रडार को कम दृश्यता की स्थितियों में विश्वसनीय रूप से काम करने वाली लेयर के रूप में स्थापित किया जा रहा है; और प्रोसेसर निर्माता यह दिखा रहे हैं कि पर्यावरण बोध में 200 मीटर तक की वस्तुओं की स्थिति और गति सटीक रूप से निकाली जा सकती है। नई पीढ़ी के प्रोसेसर चिप्स और सिंगल-चिप समाधान 4D रडार को सीरियल प्रोडक्शन के करीब ले जा रहे हैं। बाज़ार भी इसे मंजूरी दे रहा प्रतीत होता है: 4D इमेजिंग रडार बाज़ार के 2026 में 4.3 अरब USD से बढ़कर 2033 में 13.6 अरब USD तक पहुंचने की उम्मीद है। यह भी अलग बात है कि 2026 में पूर्ण स्वायत्त ड्राइविंग के लिए नहीं, बल्कि ड्राइवर सहायता फंक्शनों के लिए डिज़ाइन किए गए 4D रडार अधिकांश में हैं; उद्योग कदम दर कदम आगे बढ़ रहा है।
क्या रडार लिडार की जगह लेगा? यहां है जवाब
आ गए हैं बहस के दिल तक। हाल के वर्षों में रडार-लिडार-कैमरा सहयोगी बोध के प्रयोगों ने कोहरे और बारिश वाले परिदृश्यों में गंभीर मजबूती का लाभ दिखाया; जिन स्थितियों में लिडार अक्षम हो जाता था, वहां रडार के काम में आने से सिस्टम के प्रदर्शन में स्पष्ट सुधार हुआ। यानी रडार के काम आने का प्रमाण मिल चुका है। लेकिन यह भी साबित हुआ है: 4D रडार और सॉलिड-स्टेट लिडार की लागत और व्यू क्षेत्र समान होते हुए भी, रिज़ॉल्यूशन का अंतर अभी भी लिडार के पक्ष में है और यह अंतर वस्तु वर्गीकरण में वास्तविक अंतर पैदा करता है। अपेक्षा पूर्ण स्वायत्त ड्राइविंग में सुरक्षा और विश्वसनीयता के लिए दोनों सेंसरों के साथ प्रयोग की दिशा में है; सामान्य उद्देश्य वाली, कीमत संभावित वाहनों में रडार का (कभी-कभी सॉलिड-स्टेट लिडार के साथ) मुख्य सेंसर के रूप में उभरने की दिशा में।
संक्षेप में स्पष्ट उत्तर यह है: 4D रडार, स्वायत्त ड्राइविंग बोध स्टैक में कैमरे और लिडार की जगह लेने वाला सेंसर नहीं है; यह गति और दूरी मापन में विश्वसनीय, बुरे मौसम में टिके रहने वाली सहायक लेयर है। रडार की ज्ञात कमियों को भी नजरअंदाज नहीं किया जाना चाहिए: विरल और शोर-भरे मापन, परावर्तन से उत्पन्न अस्पष्टता, मल्टीपाथ सिग्नल प्रभाव और डेटासेट की कमी के कारण रडार एल्गोरिदम अधिकतर लिडार और कैमरा मॉडलों से अनुकूलित किए जाते हैं, यानी रडार की वास्तविक क्षमता अभी भी पूरी तरह इस्तेमाल नहीं हो रही। इसका मतलब है कि सुधार के लिए बहुत कुछ बाकी है, वह भी रोमांचक तरीके से।
निर्माताओं के अलग-अलग रास्ते: Tesla का उदाहरण
सेंसर रणनीतियों में निर्माता अलग-अलग रास्तों पर बंटे हुए हैं। Tesla ने 2021 में रडार को पूरी तरह हटाकर केवल कैमरे पर आधारित अपने दृष्टिकोण पर स्विच किया; कारणों में असेंबली की आसानी, सप्लाई चेन निर्भरता को कम करना और उत्पादन को तेज करना दिखाया गया। लेकिन खराब मौसम और कमजोर ब्लाइंड-स्पॉट क्षमता की आलोचनाओं के बाद रडार को वापस जोड़े जाने की खबरें कभी खत्म नहीं हुईं; इन दावों का कुछ हिस्सा मजबूत स्रोतों पर आधारित नहीं है, इसलिए हम सावधानी से देख रहे हैं। दूसरी ओर Rivian जैसे निर्माताओं ने कैमरा, रडार और लिडार को जोड़ने वाले सेंसर-फ्यूजन प्लेटफॉर्म की घोषणा की है। इतिहास भी दिखाता है कि यह बहस बंद नहीं हुई है।
अक्सर पूछे जाने वाले प्रश्नों के साथ 4D रडार
4D के चार आयाम ठीक क्या हैं?
रेंज, एज़िमुथ (क्षैतिज कोण), एलिवेशन (ऊंचाई कोण) और रेडियल गति। क्लासिक रडार में पहले तीन तो थे लेकिन ऊंचाई की कमी थी; 4D रडार उसे जोड़ता है।
क्या 4D रडार महंगा है?
क्लासिक 3D रडार से महंगा लेकिन घूमने वाले मैकेनिकल लिडार से सस्ता; लागत के लिहाज़ से यह मध्य खंड में बैठता है। सिंगल-चिप समाधान कीमत को नीचे खींचने का लक्ष्य रखते हैं।
क्या रडार हर हाल में काम करता है?
कोहरे, धूल और हल्की बारिश में हां, बल्कि बेहतर भी। लेकिन अगर सेंसर पर बर्फ जम जाए तो यह काम नहीं करता; यह पूर्ण गारंटी नहीं है।
मेरा अंतिम निष्कर्ष अब यह है: फोटो कैमरे जितनी बारीकी से देखने वाला कैमरा, दूरबीन जैसी तेज मैप बनाने वाला लिडार और तूफान में भी हार न मानने वाला रडार। स्वायत्त ड्राइविंग का भविष्य इस तिकड़ी के नृत्य को कितनी अच्छी तरह निभाने पर निर्भर है। रडार इस नृत्य में स्टार न हो, लेकिन ऐसा लगता है कि वह मंच से कभी नहीं उतरेगा; ऊपर से 4D इमेजिंग के साथ हर साल और अधिक बात कह रहा है।
स्रोत
- Radars for Autonomous Driving: A Review of Deep Learning Methods and Challenges
- 4D Millimeter-Wave Radar in Autonomous Driving: A Survey
- 4D Radar Meets LiDAR and Camera: Cooperative Perception
- Field Test of Automated Vehicles in Adverse Weather (USDOT)
- AIR4D Imaging Radar for Autonomous Vehicles (Bitsensing)
- The Next Generation of Active Sensors for Autonomous Driving (Mobileye)
- 4D Imaging Radar Market Size & Share Report (Grand View Research)
- LiDAR vs RADAR: How 4D Imaging and FMCW Disrupt AV Tech
- Tesla May Add Radar Back To Its Cars After All (The Drive)