Mire jó a 4D radar az autonóm vezetésben?
Az autonóm vezetésről mindig ugyanaz a páros jut eszünkbe, nem igaz? Kamera és lidar. Az egyik úgy olvassa a világot, mint egy fényképet, a másik lézerrel pöttyözte pöttyre pásztázza a környezetet. De mi a helyzet a radarral? Legyünk őszinték, a radar szónál többségünk a levegőben szálló repülőre gondol, és továbblép. Mégis, a ma közutakon közlekedő autonóm rendszerek legújabb hűségű, legrosszabb időjárástól sem tanácsadó érzékelője még mindig a radar. Ráadásul a klasszikus radar egyszerű, sebességet és távolságot mérő formájából kinőve már nemcsak a tárgyak magasságát is látja, hanem pontfelhőt állító 4D képalkató radarrá fejlődött. Akkor a kérdés egyértelmű: Mire jó a 4D radar az autonóm vezetésben, valóban a lidar versenytársa, vagy az érzékelési halom csendes, de nélkülözhetetlen támasza?
Ezen az oldalon pontosan innen kezdjük el a tárgyalást. Megígérem, hogy a végére pontosan látni fogjátok, melyik érzékelő mit és miért csinál, hol válik el az ígéret a valóságtól.
Mi az a radar, és mit csinál az autóban?
Kezdjük egy egyszerű hasonlattal? A radar úgy működik, mint valaki, aki sötét szobában tapsol, és a visszhang visszatérési idejéből következtet ki, hol van a fal. Rádióhullámot bocsát ki, meghallgatja az autókról, gyalogosokról, korlátokról visszaverődő visszhangot, és a visszatérési időből a távolságot, a frekvencia eltolódásából pedig közvetlenül a sebességet méri. Igen, a radar a sebességmérésben nyíltan bajnok; míg a kamerák a sebesség terén legfeljebb találgatnak, a radar nem találgat, hanem mér.
Az autonóm járművekben használt radarok jellemzően a 77-81 GHz-es frekvenciasávban működnek. Ennek a sávnak a hullámhossza körülbelül 4 milliméter. És itt van a kritikus trükk: mivel ez a hullámhossz nagyobb, mint a ködszemcse, a por és a könnyű esőcsepp, a hullámok könnyedén kikerülik a legtöbbjüket. Vagyis a radar ott is lát, ahol a kamera és a lidar szeme elzáródik a rossz idő miatt. Ráadásul az FMCW (folyamatos frekvenciamodulált hullám) architektúrának köszönhetően egyszerre olcsó és strapabíró is, mert nincs benne mechanikusan mozgó alkatrész. Persze az éremnek van másik oldala is: ha a mellette haladó autó FMCW radarja is ugyanazokat a frekvenciákat használja, az interferencia elkerülhetetlenné válhat. Az interferenciával szemben ellenálló, kódolt radarok viszont erős processzort, magas energiafogyasztást és barátságtalanul magas árat jelentenek.
A legfontosabb tudnivalók
- A 4D radar négy dimenziót mér: távolság, azimut, eleváció és radiális sebesség.
- A 77-81 GHz-es sávban működő radarok ködben, porban és könnyű esőben nagyrészt nem érintettek.
- A 4D radar hatótávja eléri az 300 métert; a solid-state lidar a szögletes felbontásban még mindig körülbelül 5-szörös teljesítményt nyújt.
- Az autóipari radarpiac 2026-ban 7,25 milliárd USD-ről 2033-ra 27,03 milliárd USD-ra való növekedése várható.
A klasszikus 3D radartól a 4D képalkató radarig: A hiányzó dimenziótengely
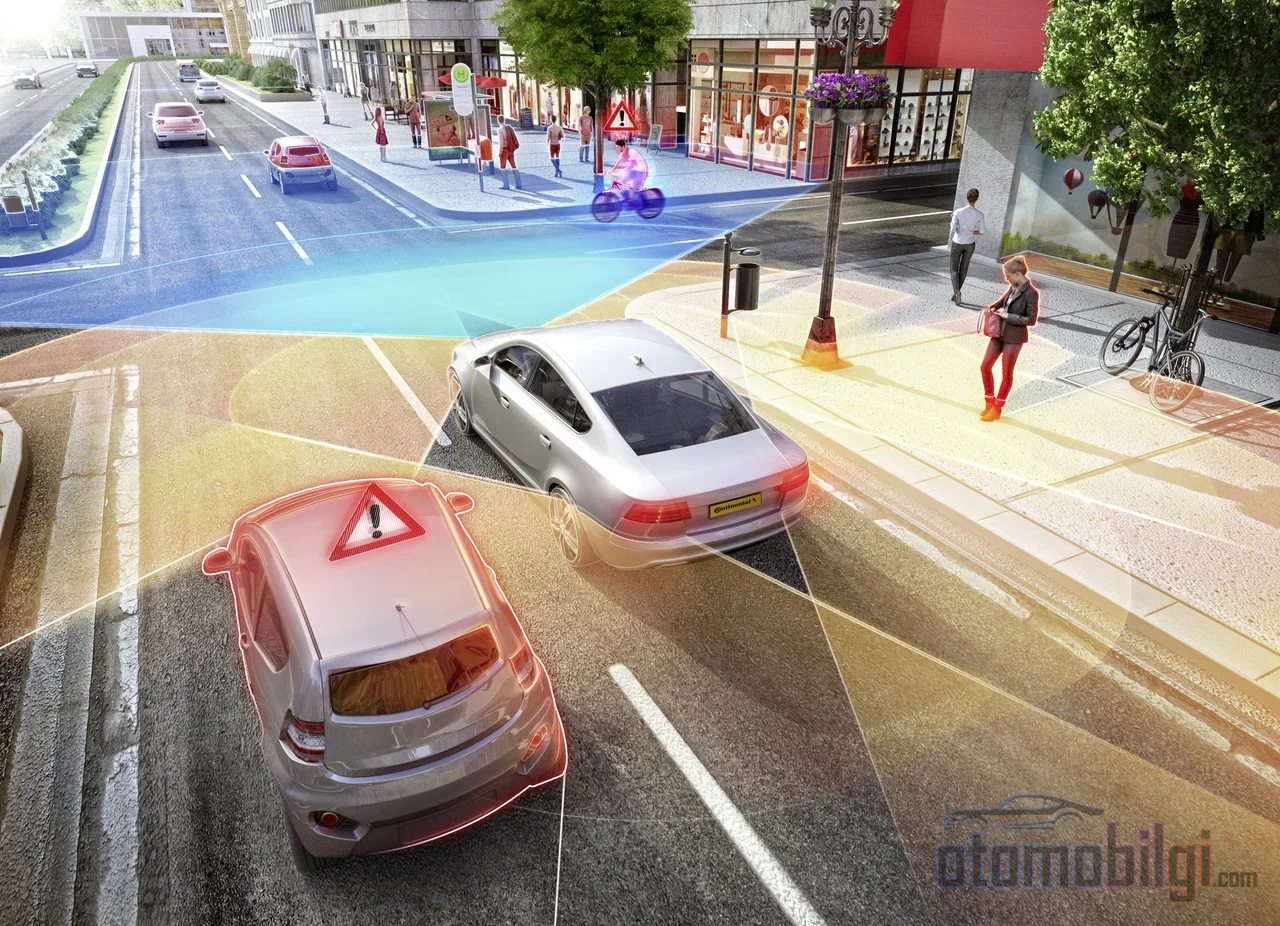
Most jutunk el a téma valóban érdekesebb részéhez. A klasszikus radarok, amelyek évek óta ott vannak az autóinkban, valójában három dimenzióban dolgoznak: távolság, sebesség és vízszintes szög (azimut). Elegendőnek hangzik, de van egy hiányosság: nincs magassági információ. Vagyis a klasszikus radar nem tudja megmondani, hogy az előtte lévő tárgy a földön van-e vagy a levegőben. Egy olyan hídgerenda, ami alá át tudsz menni, vagy egy csatornafedél, aminek neki kell ütnöd - abban a síkban a kettő ugyanaz.
A 4D képalkotó radar pontosan ezt a negyedik dimenziót, a magassági szöget adja hozzá, és minden megváltozik. Távolság, azimut, eleváció és radiális sebesség: négy mérési dimenzió, innen ered a neve is. És ezzel nem áll meg; a 3D radar ritka és elmosódott adataival szemben sűrűbb és nagyobb felbontású pontfelhőt állít elő. Ezt a pontfelhőt a radar nyers adatkockájában lévő csúcsok CFAR nevű algoritmussal történő kiszűrésével nyerik, és a percepciós algoritmusoknak a lidarhoz hasonló módon táplálható be. De jegyezzük fel ide: a sűrűség növekedése ellenére a 4D radar pontfelhője még mindig zajosabb és ritkább, mint a lidaré.
Mire Jó a Pontfelhő?
A pontfelhő az objektumosztályozás nyersanyaga. Vagyis a jármű nemcsak azt tudja kikövetkeztetni, hogy valami ott van, hanem azt is, hogy mire hasonlít az a valami. Olyan feladatoknál, mint például megérteni a forgalomban, hogy egy jármű átmegy-e a híd alatt, vagy nekiütközik-e a hídlábnak, ez a dimenzió életmentő kategória. Innen nyílik meg az ajtó ahhoz, hogy a 4D radar elkülöníthesse a járművet a hídtól, a felüljárótól vagy az úton lévő alacsony akadálytól. Az adatok oldalán is komoly munka folyik: míg a 3D radar adatkockája másodpercenként 2,5 Gbps-t ömleszt, addig a 4D radaroknál ez a sebesség akár 10 Gbps-ig is felmehet. Ez pedig egy olyan rendszert jelent, amely mögött erős számítási teljesítmény áll.
4D Radar a Lidarral és a Kamerával Szemben: Mit Mondanak a Számok?
És amikor az adatok az asztalra kerülnek, hogyan néz ki a kép? Az alábbi összehasonlítás a három szenzor-megközelítés összefoglaló táblázata:
| Tulajdonság | 4D Radar | Klasszikus 3D Radar | Lidar (Solid-State) |
|---|---|---|---|
| Hatótávolság | 300 m | 70 m / 250 m (modelltől függően) | 200 m |
| Látószög | 120° / 30° | Széles, modellfüggő | 120° / 25° |
| Szögfelbontás | 1° / 1° | 4° / 1,5° | 0,2° / 0,2° |
| Magasság (eleváció) | Van | Nincs | Van |
| Sebességmérés | Közvetlen Doppler | Közvetlen Doppler | Korlátozott |
| Minden időjárási körülmény | Igen | Igen | Nem |
| Költség | Közepes | Alacsony | Közepes-magas |
A táblázatból kirajzolódó történet egyértelmű. A solid-state lidar a szögfelbontásban körülbelül ötször jobb, mint a 4D radar; a pontfelhő sűrűbb, a térképe élesebb. De a 4D radar három területen felülmúlja a lidart: hosszabb hatótávolság, közvetlen sebességmérés és minden időjárásban működő képesség. Vagyis az egyik távcső, a másik iránytű; mindkettő használható, de más feladatokra.
És a Kamera?
A kamera a helyzetértelmezésben továbbra is a legjobb: közlekedési tábla, sávvonal, piros lámpa... Ezek egyikét sem tudja a radar kiolvasni. De a kamera gyengesége is nyilvánvaló: esőben, hóban, ködben és sötétben a megbízhatósága jelentősen csökken. A radar ezzel szemben éppen ezekben a körülményekben dolgozik nyugodtan, a hiánya pedig a kevés részlet. Önmagukban hiányosak, együtt erősek.
Rossa az Időjárásban Tényleg Megbízható? Egy Jéghideg Tény
A radar rossz időjárásbeli fölénye túlzás, vagy valóság? Váltsuk szét szépen a zűrzavart. Ködös kísérletekben már mérsékelt ködben is, amikor a látótávolság 300 méterre csökken, a lidar jelentős jelveszélyt szenved, míg a radar nagyrészt érintetlen marad. Sűrű ködben, amikor a látótávolság 50 méterre esik, a különbség még szembetűnőbb lesz. Esőben pedig mindkét szenzor valódi ellensége a csepcekről visszaverődő hamis pontok; a radaron viszont ezek a hamis megfigyelések szinte mozdulatlanok maradnak, ezért a mozgó objektumok követésébe alig keveredik bele. Tehát a radar rossz időben nyújtott aduja valódi, nem marketingfogás.
De álljunk meg egy jégkorszagnál, és gondolkozzunk el. Egy terepi tesztben minden jármű, amelynek szenzorait jég borította, beleértve a radar- és képalapú rendszereket is, elvesztette a működőképességét. A radar sem abszolút garancia; a jég azt is blokkolja. Nem véletlen, hogy a gyártók a radart rossz időre tartalékrétegként tartják, de egyetlen szenzor sem önállóan mentőöv.
Miért nem dobják ki a gyártók a radart a keretből?
Mert a pragmatizmus győz. A mobilérzékelés és az autóipar területén a radar megbízhatóan működő rétegként pozicionálódik rossz látási viszonyok között; a processzorgyártók pedig azt mutatják, hogy a környezetérzékelésben az objektumok helyzete és sebessége 200 méterig pontosan meghatározható. Az új generációs processzorchippek és egylapos megoldások a 4D radart sorozatgyártás közelébe hozzák. A piac is mintha jóváhagyná ezt: A 4D képalkotó radar piacának 2026-ban 4,3 milliárd USD-ról 2033-ra 13,6 milliárd USD-ra való növekedése várható. Hozzá kell tenni azt a tényt is, hogy 2026-ban a legtöbb 4D radar nem a teljesen autonóm vezetéshez, hanem vezetőtámogató funkciókhoz készül; az iparág lépésről lépésre halad.
Kiváltja-e a radar a lidart? Íme a válasz
Elértük a vita lényegéhez. Az elmúlt években a radar-lidar-kamera együttműködésen alapuló érzékelési kísérletek jelentős rugalmasságnövekedést mutattak ködös és esős forgatókönyvekben; amikor a lidar leállt, a radar bekapcsolása kifejezetten javította a rendszer teljesítményét. Tehát bizonyított, hogy a radar hasznos. De az is bizonyítást nyert: Bár a 4D radar és a solid-state lidar hasonló költségű és látószögű, a felbontásbeli különbség továbbra is a lidarnak kedvez, és ez a különbség valódi különbséget jelent az objektumosztályozásban. Az elvárás az, hogy a teljesen autonóm vezetésben a biztonság és a megbízhatóság érdekében mindkét szenzort együtt használják; általános célú, megfizethető árú járművekben pedig a radar (néha solid-state lidar kíséretében) fő szenzorként előtérbe kerül.
Összefoglalva a világos válasz a következő: A 4D radar nem olyan szenzor, amely kiváltja a kamerát és a lidart az autonóm vezetés érzékelési veremében; hanem támogató réteg, amely megbízható a sebesség- és távolságmérésben, és rossz időben is talpon marad. A radar ismert gyengeségeit sem szabad figyelmen kívül hagyni: Ritka és zajos mérések, visszaverődésből eredő zavarok, többutas jelenségek és az adathalmazok hiánya miatt a radaralgoritmusokat gyakran lidar- és kameramodellekből adaptálják, vagyis a radar valódi potenciálja továbbra sincs teljesen kiaknázva. Ez azt jelenti, hogy sok a fejlesztendő terület, ráadásul izgalmas módon.
A gyártók eltérő útjai: A Tesla példája
Az érzékelő-stratégiák terén a gyártók külön utakra szakadtak. A Tesla 2021-ben teljesen eltávolította a radart, és kizárólag kamerára támaszkodó megközelítésre váltott; a indokok között szerepelt az egyszerűbb összeszerelés, az ellátási láncfüggőség csökkentése és a gyártás felgyorsítása. Azonban a rossz időjárás és a gyengült holttér-p képességekről szóló kritikák után sem fogytak el a hírek arról, hogy a radar visszakerülhet; e állítások egy része nem megbízható forrásból származik, ezért óvatosan figyeljük. Másrészt olyan gyártók, mint a Rivian, bejelentették a kamerát, radart és lidart egyesítő, érzékelőfúziós platformjukat. A történelem azt is mutatja, hogy ez a vita nincs lezárva.
Gyakran Ismételt Kérdések a 4D radarral
Mit jelentenek pontosan a 4D négy dimenziója?
Hatótávolság, azimut (vízszintes szög), eleváció (magassági szög) és radiális sebesség. A klasszikus radar az első háromnál a magasságot nélkülözte; a 4D radar ezt egészíti ki.
Drága a 4D radar?
Drágább a klasszikus 3D radarnál, de olcsóbb a forgó mechanikus lidaroknál; költség szempontjából a középső sávban helyezkedik el. Az egylapkás megoldások a ár leszállítását célozzák.
Minden körülmények között működik a radar?
Ködben, porban és enyhe esőben igen, sőt kifejezetten jól. De ha jég borítja az érzékelőt, nem működik; nem abszolút garancia.
Az én záró olvasatom: a kamera, amely már fényképezőgépnyi részletet lát, a lidar, amely távcsőként éles térképet készít, és a radar, amely még viharban sem adja fel. Az autonóm vezetés jövője azon múlik, mennyire jól tud táncolni ez a hármas. A radar talán nem lesz e tánc sztárja, de úgy tűnik, sosem lép le a színpadról; ráadásul a 4D képalkotással évről évre egyre többet mond.
Források
- Radars for Autonomous Driving: A Review of Deep Learning Methods and Challenges
- 4D Millimeter-Wave Radar in Autonomous Driving: A Survey
- 4D Radar Meets LiDAR and Camera: Cooperative Perception
- Field Test of Automated Vehicles in Adverse Weather (USDOT)
- AIR4D Imaging Radar for Autonomous Vehicles (Bitsensing)
- The Next Generation of Active Sensors for Autonomous Driving (Mobileye)
- 4D Imaging Radar Market Size & Share Report (Grand View Research)
- LiDAR vs RADAR: How 4D Imaging and FMCW Disrupt AV Tech
- Tesla May Add Radar Back To Its Cars After All (The Drive)