Какую роль играет 4D-радар в автономном вождении?
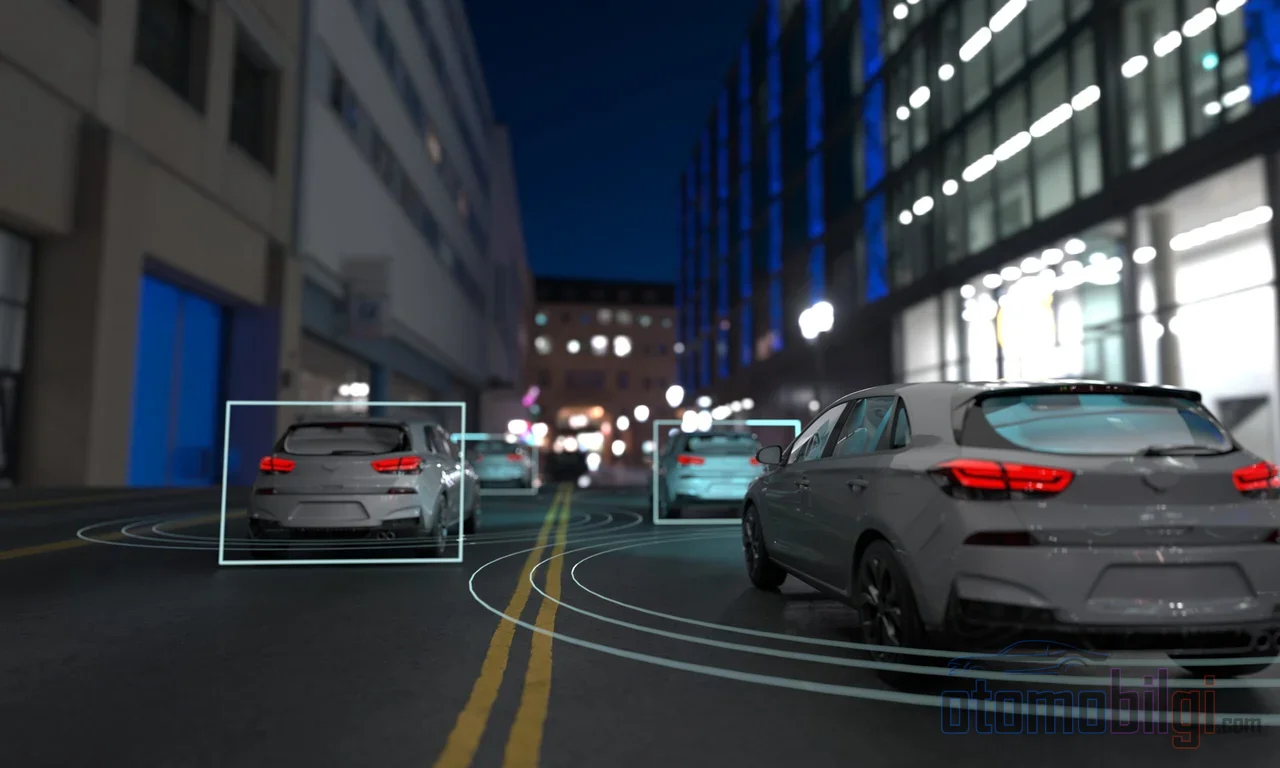
Когда речь заходит об автономном вождении, на ум всегда приходит одна и та же пара, не так ли? Камера и лидар. Один читает мир словно фотографию, другой лазером сканирует окружение точка за точкой. А как же радар? Будем честны, большинство из нас при слове «радар» думает о самолёте в небе и идёт дальше. Между тем самый верный, самый устойчивый к плохой погоде сенсор систем автономного вождения, курсирующих по дорогам сегодня, - по-прежнему радар. Причём он уже эволюционировал из простой классической версии, измеряющей скорость и расстояние, в 4D-имиджевый радар, который теперь определяет и высоту объектов, и генерирует облако точек. Тогда вопрос ясен: Какова роль 4D-радара в автономном вождении - это действительно конкурент лидара или же молчаливый, но незаменимый помощник в стеке восприятия?
На этой странице мы начнём именно отсюда. Обещаю: к концу вы чётко поймёте, какой сенсор что и почему делает, и где обещание расходится с реальностью.
Что такое радар и что он делает в автомобиле?
Начнём с простой аналогии? Радар работает как человек, хлопающий в тёмной комнате и по времени возврата эха определяющий, где находится стена. Он излучает радиоволну, слушает эхо, отражающееся от автомобилей, пешеходов и барьеров, а по времени возврата измеряет расстояние, а по сдвигу частоты - скорость напрямую. Да, радар - прямой чемпион по измерению скорости; камеры в вопросе скорости лишь предполагают, а радар измеряет, а не предсказывает.
Радары, используемые в автономных автомобилях, обычно работают в частотном диапазоне 77-81 ГГц. Длина волны этого диапазона - около 4 миллиметров. И вот здесь кроется критический трюк: поскольку эта длина волны больше частицы тумана, пыли и капель лёгкого дождя, волны легко проходят сквозь большинство из них. То есть радар продолжает видеть в той погоде, когда глаза камеры и лидара закрыты. Более того, благодаря архитектуре FMCW (непрерывной частотной модуляции) он одновременно и недорогой, и долговечный, так как не имеет механических движущихся частей. Конечно, есть и обратная сторона медали: если FMCW-радар соседнего автомобиля использует те же частоты, помехи могут стать неизбежными. А радары с помехоустойчивым кодированием - это мощный процессор, высокое энергопотребление и цена, не дружащая с кошельком.
Ключевые моменты
- 4D-радар измеряет четыре измерения: дальность, азимут, угол места и радиальную скорость.
- Радары в диапазоне 77-81 ГГц в значительной степени невосприимчивы к туману, пыли и лёгкому дождю.
- Дальность 4D-радара достигает 300 м; solid-state лидар всё ещё примерно в 5 раз лучше по угловому разрешению.
- Ожидается, что рынок автомобильных радаров вырастет с 7,25 млрд USD в 2026 до 27,03 млрд USD в 2033.
От классического 3D-радара к 4D-имиджевому радару: Ось недостающего измерения
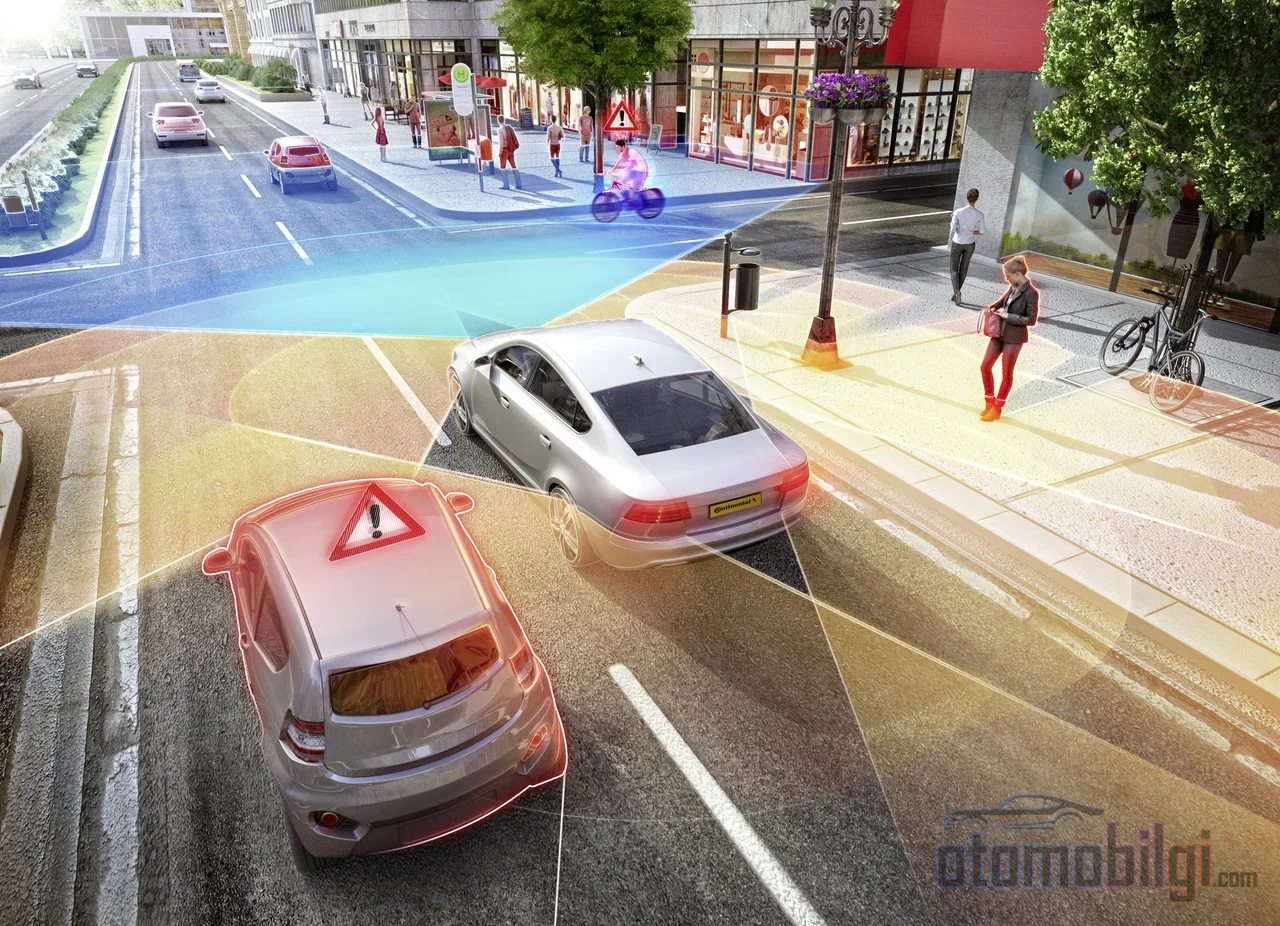
А теперь перейдём к самой интересной части. Классические радары, которые стоят в наших автомобилях годами, на самом деле работают в трёх измерениях: расстояние, скорость и горизонтальный угол (азимут). Звучит достаточно, но есть один пробел: нет информации о высоте. То есть классический радар не может сказать, находится ли объект перед ним на земле или в воздухе. Балка моста, под которой можно проехать, или канализационный люк, в который нужно врезаться - в этой плоскости оба одинаковы.
4D-радар с изображением как раз добавляет это четвертое измерение - угол по высоте, и все меняется. Дальность, азимут, угол места и радиальная скорость: четыре измерения, отсюда и название. И это еще не все; в отличие от разреженных и размытых данных 3D-радара, он создает более плотное точечное облако с более высоким разрешением. Это точечное облако получается путем выделения пиковых точек из сырого куба данных радара с помощью алгоритма CFAR и может подаваться алгоритмам восприятия аналогично лидару. Но отметим здесь: несмотря на возросшую плотность, точечное облако 4D-радара все еще более шумное и разреженное, чем у лидара.
Зачем нужно точечное облако?
Точечное облако - это сырье для классификации объектов. То есть автомобиль может делать выводы не только о том, что что-то там есть, но и о том, как это что-то выглядит. Для таких задач, как понять в потоке, проедет ли автомобиль под мостом или врежется в опору моста, это измерение спасает жизнь. Отсюда открывается возможность для 4D-радара отличить автомобиль от моста, эстакады или низкого препятствия на дороге. И на стороне данных работа серьезная: пока куб данных 3D-радара передает 2,5 Гбит/с в секунду, у 4D-радаров эта скорость может достигать 10 Гбит/с. А это значит система, требующая за собой мощной вычислительной способности.
4D-радар против лидара и камеры: Что говорят цифры?
Итак, как выглядит картина, когда цифры выложены на стол? Приведенное ниже сравнение - сводная таблица трех подходов к сенсорам:
| Характеристика | 4D-радар | Классический 3D-радар | Лидар (Solid-State) |
|---|---|---|---|
| Дальность | 300 м | 70 м / 250 м (в зависимости от модели) | 200 м |
| Угол обзора | 120° / 30° | Широкий, зависит от модели | 120° / 25° |
| Угловое разрешение | 1° / 1° | 4° / 1,5° | 0,2° / 0,2° |
| Высота (угол места) | Есть | Нет | Есть |
| Измерение скорости | Прямой Доплер | Прямой Доплер | Ограниченное |
| Все погодные условия | Да | Да | Нет |
| Стоимость | Средняя | Низкая | Средне-высокая |
История, вытекающая из таблицы, ясна. Solid-state лидар по угловому разрешению примерно в пять раз лучше, чем 4D-радар; точечное облако плотнее, карта четче. Но 4D-радар превосходит лидар в трех областях: большая дальность, прямое измерение скорости и работа в любую погоду. То есть один - как бинокль, другой - как компас; оба работают, но для разных задач.
А как же камера?
Камера все еще лучшая в понимании сцены: дорожный знак, линия полосы, красный свет... Ничего из этого радар прочитать не может. Но слабость камеры тоже очевидна: в дождь, снег, туман и темноте ее надежность серьезно падает. Радар же наоборот спокойно работает в этих условиях, его недостаток - малое количество деталей. Поодиночке оба неполноценны, вместе - сильны.
Действительно ли он надежен в плохую погоду? Холодный как лед факт
Превосходство радара в плохую погоду - преувеличение или реальность? Давайте аккуратно разберемся в этом хаосе. В экспериментах с туманом даже при умеренном тумане, когда видимость падает до 300 метров, лидар испытывает серьезную потерю сигнала, а радар практически не страдает. В густом тумане, когда видимость падает до 50 метров, разница становится еще более заметной. А в дождь главный враг для обоих сенсоров - ложные точки, отражающиеся от капель; но на радаре эти ложные наблюдения остаются практически неподвижными, поэтому они мало влияют на отслеживание движущихся объектов. То есть преимущество радара в плохую погоду - факт, а не маркетинговый трюк.
Но давайте остановимся и подумаем об эпохе льда. В одном полевом тесте все автомобили, сенсоры которых были покрыты льдом, включая радарные и системы на основе изображений, потеряли свою функциональность. Радар - тоже не абсолютная гарантия; лед блокирует и его. Не зря производители держат радар в качестве резервного слоя для плохой погоды, но ни один сенсор сам по себе не спаситель.
Почему производители не убирают радар из состава?
Потому что побеждает прагматизм. В области мобильного восприятия и в автомобильной сфере радар позиционируется как слой, надежно работающий в условиях низкой видимости; а производители процессоров показывают, что при восприятии окружения положение и скорость объектов до 200 метров могут быть точно определены. Процессорные чипы нового поколения и одночиповые решения приближают 4D-радар к серийному производству. Рынок, похоже, это тоже одобряет: Ожидается, что рынок 4D-имиджингового радара вырастет с 4,3 млрд USD в 2026 году до 13,6 млрд USD в 2033 году. К тому же в 2026 году большинство 4D-радаров предназначено не для полностью автономного вождения, а для функций помощи водителю; отрасль движется шаг за шагом.
Заменит ли радар лидар? Вот ответ
Мы подошли к сердцу дискуссии. В последние годы эксперименты с совместным восприятием радар-лидар-камера показали значительный выигрыш в устойчивости в туманных и дождливых сценариях; включение радара в ситуациях, когда лидар выходит из строя, заметно улучшало производительность системы. То есть полезность радара доказана. Но доказано и другое: хотя 4D-радар и solid-state лидар имеют схожие стоимость и угол обзора, разница в разрешении по-прежнему в пользу лидара, и эта разница имеет реальное значение при классификации объектов. Ожидание состоит в том, что для безопасности и надежности полностью автономного вождения оба сенсора будут использоваться вместе; а в обычных автомобилях по разумной цене радар (иногда в сопровождении solid-state лидара) должен выйти на первый план в качестве основного сенсора.
Короче, ясный ответ таков: 4D-радар - это не сенсор, заменяющий камеру и лидар в стеке восприятия автономного вождения; это поддерживающий слой, надежный в измерении скорости и расстояния и выживающий в плохую погоду. Известные слабости радара тоже нельзя игнорировать: из-за разреженных и зашумленных измерений, помех из-за отражений, эффектов многолучевого сигнала и нехватки наборов данных радарные алгоритмы чаще всего адаптируются из моделей лидара и камеры, то есть истинный потенциал радара все еще полностью не используется. А это значит, что есть много областей для развития, и к тому же волнующих.
Разные пути производителей: Пример Tesla
В сенсорных стратегиях производители разделились на разные пути. Tesla в 2021 году полностью удалила радар и перешла на подход, основанный только на камерах; среди причин назывались простота сборки, снижение зависимости от цепочек поставок и ускорение производства. Однако после критики ослабленных возможностей в плохую погоду и в слепых зонах новости о возможном возврате радара не исчезали; часть этих утверждений не имеет надёжных источников, поэтому мы следим за ситуацией с осторожностью. С другой стороны, такие производители, как Rivian, анонсировали платформу с сенсорным слиянием, объединяющую камеру, радар и лидар. История также показывает, что этот спор не закрыт.
Часто задаваемые вопросы о 4D-радаре
Что именно представляют собой четыре измерения в 4D?
Дальность, азимут (горизонтальный угол), угол места (угол возвышения) и радиальная скорость. Классический радар в первых трёх измерениях lacked высоты; 4D-радар её добавляет.
Дорого ли стоит 4D-радар?
Он дороже классического 3D-радара, но дешевле вращающихся механических лидаров; по стоимости он занимает средний сегмент. Одночиповые решения стремятся снизить цену.
Работает ли радар в любых условиях?
В тумане, пыли и при слабом дожде - да, даже отлично. Но если датчик покрывается льдом, он не работает; это не абсолютная гарантия.
Моё итоговое чтение: камера, видящая с такой же детализацией, как фотоаппарат, лидар, создающий такую же чёткую карту, как бинокль, и радар, не сдающийся даже в бурю. Будущее автономного вождения зависит от того, насколько хорошо этот трио сможет станцевать свой танец. Радар, возможно, не станет звездой этого танца, но, похоже, со сцены никогда не уйдёт; более того, с 4D-визуализацией он с каждым годом говорит всё громче.
Источники
- Radars for Autonomous Driving: A Review of Deep Learning Methods and Challenges
- 4D Millimeter-Wave Radar in Autonomous Driving: A Survey
- 4D Radar Meets LiDAR and Camera: Cooperative Perception
- Field Test of Automated Vehicles in Adverse Weather (USDOT)
- AIR4D Imaging Radar for Autonomous Vehicles (Bitsensing)
- The Next Generation of Active Sensors for Autonomous Driving (Mobileye)
- 4D Imaging Radar Market Size & Share Report (Grand View Research)
- LiDAR vs RADAR: How 4D Imaging and FMCW Disrupt AV Tech
- Tesla May Add Radar Back To Its Cars After All (The Drive)