Para que serve o radar 4D na direção autônoma?
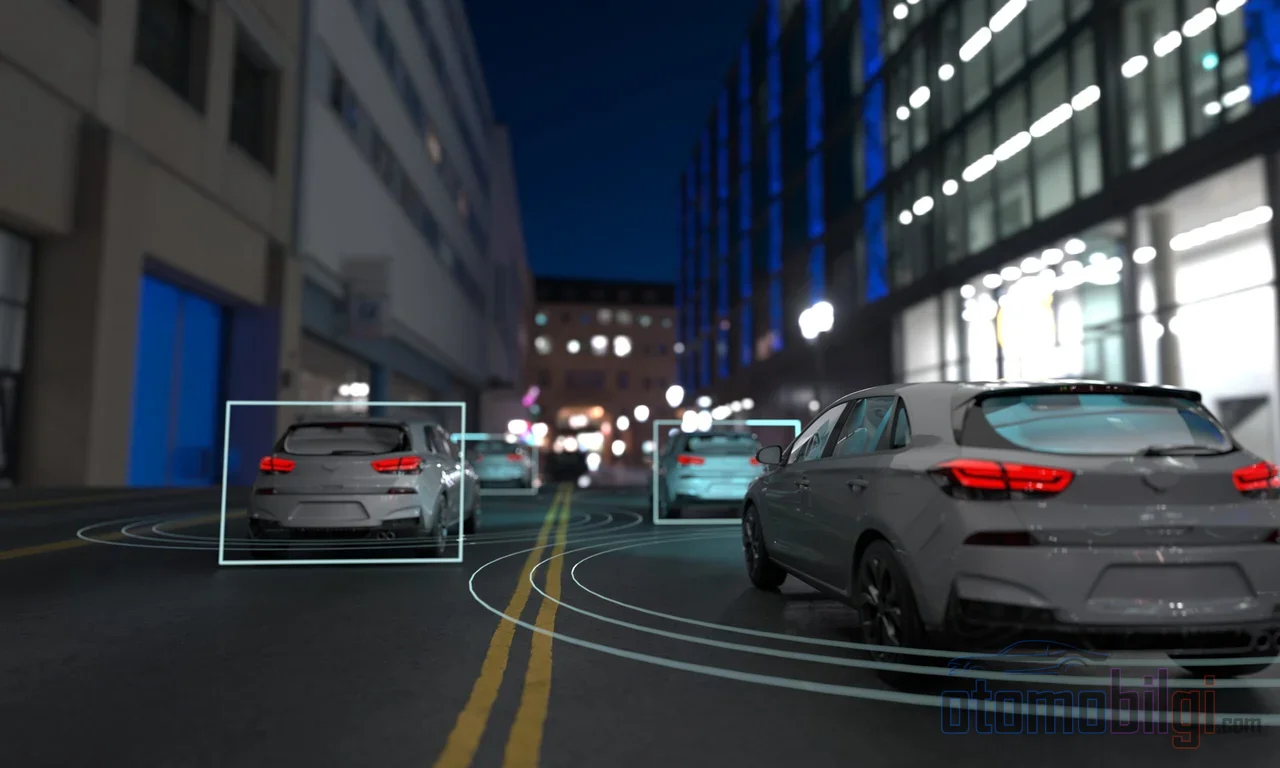
Quando se fala em direção autônoma, sempre pensamos no mesmo duo, certo? Câmera e lidar. Um lê o mundo como uma fotografia, o outro varre o entorno ponto a ponto com laser. Mas e o radar? Sejamos honestos, a maioria de nós pensa em aviões no céu quando ouve "radar" e passa adiante. No entanto, o sensor mais fiel e mais resistente ao mau tempo dos sistemas autônomos que circulam pelas estradas hoje ainda é o radar. E não é qualquer radar: ele evoluiu de sua forma simples, que media velocidade e distância, para um radar de imagem 4D, que agora também percebe a altura dos objetos e gera nuvens de pontos. Então a pergunta é clara: Para que serve o radar 4D na direção autônoma? Ele é realmente um rival do lidar ou o apoio silencioso, porém indispensável, do conjunto de percepção?
É exatamente daí que vamos partir nesta página. Dou-lhe a minha palavra: quando chegar ao final, você verá com clareza o que cada sensor faz e por quê, e onde a promessa se separa da realidade.
O Que É o Radar e O Que Ele Faz num Carro?
Que tal começarmos com uma analogia simples? O radar funciona como alguém que bate palas numa sala escura e, pelo tempo de retorno do eco, percebe onde está a parede. Ele emite ondas de rádio, escuta o eco que volta dos carros, dos pedestres e das barreiras e, pelo tempo de retorno, mede a distância; e, pela variação de frequência, mede a velocidade diretamente. Sim, o radar é simplesmente um campeão na medição de velocidade; enquanto as câmeras apenas estimam a velocidade, o radar mede, não estima.
Os radares usados em veículos autônomos operam tipicamente na faixa de frequência de 77-81 GHz. O comprimento de onda dessa faixa é de cerca de 4 milímetros. E aqui está o truque crítico: como esse comprimento de onda é maior que os grânulos de neblina, a poeira e as gotas de chuva leve, as ondas passam facilmente pela maioria deles. Ou seja, o radar continua enxergando justamente no clima em que os olhos da câmera e do lidar se fecham. Além disso, graças à arquitetura FMCW (onda contínua modulada em frequência), é de baixo custo e durável, pois não tem peças mecânicas móveis. Claro, há também o outro lado da moeda: se o radar FMCW do veículo ao lado usa as mesmas frequências, a interferência pode se tornar inevitável. Radares com codificação resistente a interferência significam processador potente, alto consumo de energia e um preço que não é amigo do seu bolso.
Destaques
- O radar 4D mede quatro dimensões: alcance, azimute, elevação e velocidade radial.
- Os radares na faixa de 77-81 GHz são amplamente imunes a neblina, poeira e chuva leve.
- O alcance do radar 4D chega a 300 m; o lidar solid-state ainda é cerca de 5 vezes melhor em resolução angular.
- Espera-se que o mercado de radar automotivo cresça de 7,25 bilhões de USD em 2026 para 27,03 bilhões de USD em 2033.
Do Radar 3D Clássico ao Radar de Imagem 4D: O Eixo da Dimensão que Faltava
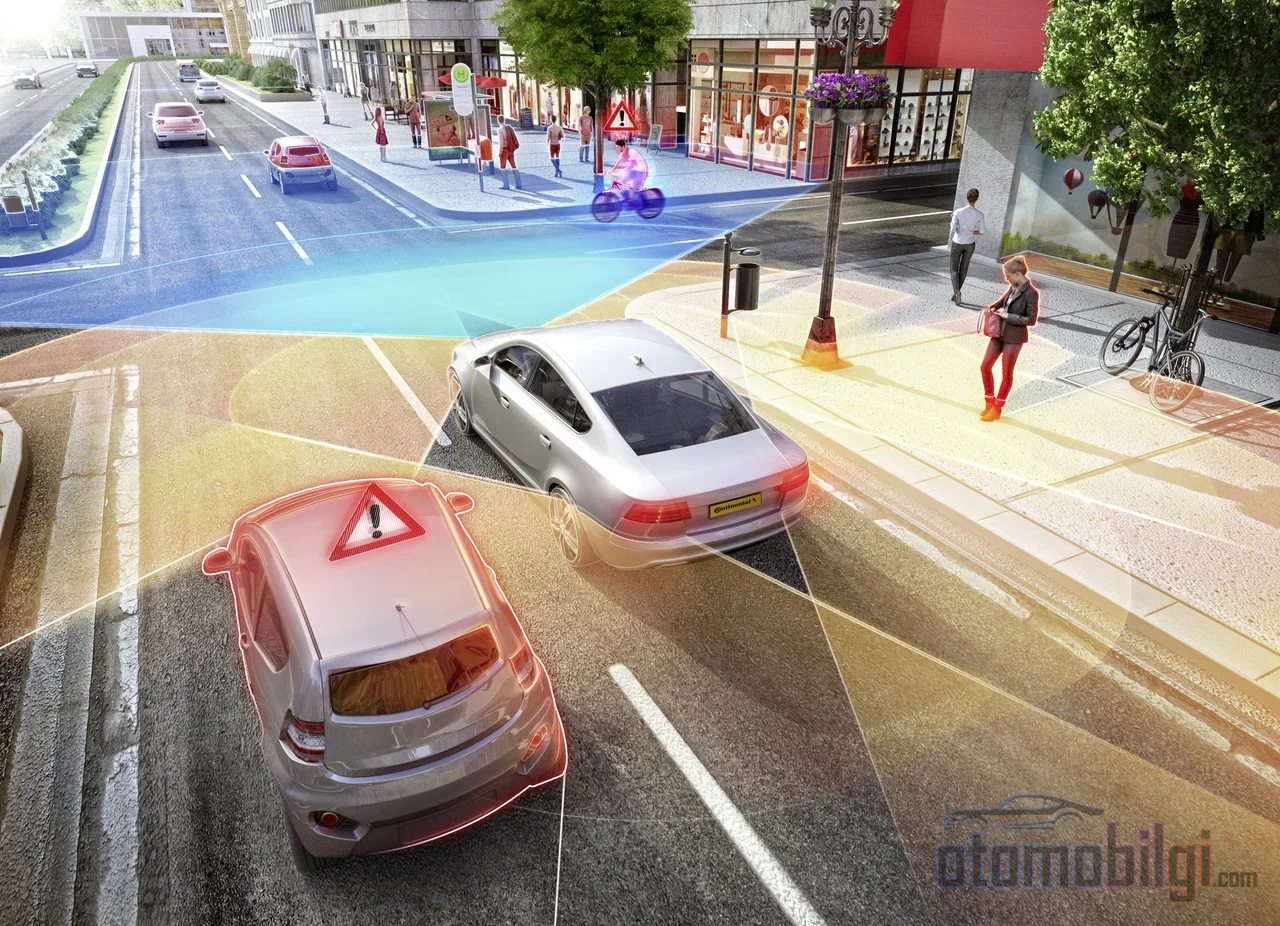
Agora chegamos à parte realmente interessante. Os radares clássicos que nossos carros têm há anos na verdade funcionam em três dimensões: distância, velocidade e ângulo horizontal (azimute). Parece suficiente, mas falta algo: não há informação de altura. Ou seja, o radar clássico não consegue dizer se o objeto à sua frente está no chão ou no ar. Uma viga de ponte por onde você pode passar, ou uma tampa de esgoto que você precisa bater, nesse plano ambos são a mesma coisa.
O radar de imagem 4D adiciona exatamente essa quarta dimensão, o ângulo de elevação, e tudo muda. Alcance, azimute, elevação e velocidade radial: quatro dimensões de medição, e daí vem o nome. E não para por aí; ao contrário dos dados esparsos e borrados do radar 3D, ele gera uma nuvem de pontos mais densa e de maior resolução. Essa nuvem de pontos é obtida extraindo-se os picos do cubo de dados brutos do radar com um algoritmo chamado CFAR, e pode ser alimentada aos algoritmos de percepção de maneira semelhante ao lidar. Mas vamos deixar registrado: mesmo com maior densidade, a nuvem de pontos do radar 4D ainda é mais ruidosa e mais esparsa que a do lidar.
Para Que Serve a Nuvem de Pontos?
A nuvem de pontos é a matéria-prima da classificação de objetos. Ou seja, o veículo consegue inferir não apenas que algo está lá, mas também como essa coisa é. Para tarefas como entender se um veículo no trânsito vai passar por baixo de uma ponte ou vai bater no pilar da ponte, essa dimensão é do tipo que salva vidas. É daqui que se abre a porta para o radar 4D conseguir distinguir o veículo de uma ponte, de um viaduto ou de uma pequena elevação na estrada. No lado dos dados também há trabalho sério: enquanto o cubo de dados do radar 3D flui a 2,5 Gbps por segundo, nos radares 4D essa velocidade pode chegar a 10 Gbps. O que significa um sistema que exige forte poder de processamento por trás.
Radar 4D versus Lidar e Câmera Frente a Frente: O Que Dizem os Números?
Então, quando os números são colocados na mesa, como fica o quadro? A comparação abaixo é o quadro-resumo das três abordagens de sensores:
| Característica | Radar 4D | Radar 3D Clássico | Lidar (Solid-State) |
|---|---|---|---|
| Alcance | 300 m | 70 m / 250 m (dependendo do modelo) | 200 m |
| Ângulo de visão | 120° / 30° | Amplo, depende do modelo | 120° / 25° |
| Resolução angular | 1° / 1° | 4° / 1,5° | 0,2° / 0,2° |
| Altura (elevação) | Sim | Não | Sim |
| Medição de velocidade | Doppler direto | Doppler direto | Limitada |
| Todas as condições climáticas | Sim | Sim | Não |
| Custo | Médio | Baixo | Médio-alto |
A história que sai da tabela é clara. O lidar solid-state é aproximadamente cinco vezes melhor em resolução angular que o radar 4D; sua confiabilidade cai seriamente na chuva, na neve, na neblina e no escuro. Mas o radar 4D supera o lidar em três áreas: maior alcance, medição direta de velocidade e funcionamento em qualquer tipo de clima. Ou seja, um é como um binóculo, o outro como uma bússola; ambos funcionam, mas para tarefas diferentes.
E a Câmera?
A câmera ainda é a melhor na compreensão da cena: placa de trânsito, faixa lane, sinal vermelho... O radar não consegue ler nenhuma dessas coisas. Mas a fraqueza da câmera também é evidente: chuva, neve, neblina e escuridão reduzem consideravelmente sua confiabilidade. O radar, pelo contrário, trabalha tranquilo nessas condições; o que lhe falta é a escassez de detalhes. Sozinhos, cada um é insuficiente; juntos, são poderosos.
É Realmente Confiável no Mau Tempo? Uma Verdade Gelada
A superioridade do radar no mau tempo é exagero ou realidade? Vamos separar bem a confusão. Nos experimentos com neblina, enquanto o lidar sofre séria perda de sinal até mesmo em neblina moderada, quando a visibilidade cai para 300 metros, o radar é pouco afetado. Em neblina densa, quando a visibilidade cai para 50 metros, a diferença fica ainda mais evidente. Na chuva, o verdadeiro inimigo para ambos os sensores são os pontos falsos refletidos nas gotas; mas, no radar, como essas observações falsas permanecem quase imóveis, elas pouco interferem no rastreamento de objetos em movimento. Ou seja, o trunfo do radar contra o mau tempo é real, não é um truque de marketing.
Mas vamos parar e pensar em uma era do gelo. Em um teste de campo, todos os veículos com os sensores cobertos de gelo, incluindo os sistemas baseados em radar e imagem, perderam sua função. O radar também não é uma garantia absoluta; o gelo o bloqueia. Não é à toa que os fabricantes mantêm o radar como camada de retaguarda para o mau tempo, mas nenhum sensor é, sozinho, um salvador.
Por Que os Fabricantes Não Removem o Radar da Lista?
Porque o pragmatismo vence. Na percepção móvel e no setor automotivo, o radar se posiciona como a camada que funciona de forma confiável em condições de baixa visibilidade; e os fabricantes de processadores demonstram que é possível extrair com precisão a posição e a velocidade de objetos a até 200 metros na percepção do ambiente. Os chips de processadores de nova geração e as soluções de chip único estão aproximando o radar 4D da produção em série. O mercado também parece aprovar isso: espera-se que o mercado de radar de imagem 4D cresça de 4,3 bilhões de USD em 2026 para 13,6 bilhões de USD em 2033. Soma-se a isso o fato de que, em 2026, a maioria dos radares 4D é projetada não para direção totalmente autônoma, mas para funções de assistência ao motorista; o setor avança passo a passo.
O Radar Substitui o Lidar? Aqui Está a Resposta
Chegamos ao coração da discussão. Nos últimos anos, tanto experimentos de percepção cooperativa radar-lidar-câmera mostraram ganho sério de resiliência em cenários de neblina e chuva; quando o lidar fica desativado, a entrada do radar melhora de forma evidente o desempenho do sistema. Ou seja, está comprovado que o radar é útil. Mas também foi comprovado o seguinte: embora o radar 4D e o lidar de estado sólido tenham custo e campo de visão semelhantes, a diferença de resolução ainda favorece o lidar, e essa diferença realmente importa na classificação de objetos. A expectativa é que, na direção totalmente autônoma, os dois sensores sejam usados juntos por segurança e confiabilidade; e que, em veículos de uso geral e preço razoável, o radar (às vezes acompanhado do lidar de estado sólido) se destaque como sensor principal.
Em resumo, a resposta clara é esta: O radar 4D não é um sensor que substitui a câmera e o lidar na pilha de percepção da direção autônoma; é uma camada de apoio confiável na medição de velocidade e distância e que se mantém de pé em mau tempo. As fraquezas conhecidas do radar também não devem ser ignoradas: devido a medições esparsas e ruidosas, à clutter causada por reflexões, aos efeitos de sinal multitrayeto e à escassez de conjuntos de dados, os algoritmos de radar na maioria das vezes são adaptados de modelos de lidar e câmera, ou seja, o verdadeiro potencial do radar ainda não é totalmente aproveitado. Isso significa que há muito a desenvolver, e de um jeito empolgante.
Os Diferentes Caminhos dos Fabricantes: O Exemplo da Tesla
Nas estratégias de sensores, os fabricantes estão divididos em caminhos distintos. A Tesla removeu completamente o radar em 2021 e migrou para uma abordagem baseada apenas em câmeras, citando como razões a facilidade de montagem, a redução da dependência da cadeia de suprimentos e o aumento da velocidade de produção. No entanto, as notícias de que o radar poderia ser reintroduzido nunca cessaram, após críticas sobre o desempenho enfraquecido em mau tempo e nos pontos cegos; parte dessas alegações não tem fontes sólidas, por isso acompanhamos com cautela. Do outro lado, fabricantes como a Rivian anunciaram sua plataforma com fusão de sensores, combinando câmera, radar e lidar. A história também mostra que esse debate não está encerrado.
Perguntas Frequentes sobre o Radar 4D
O que são exatamente as quatro dimensões do 4D?
Alcance, azimute (ângulo horizontal), elevação (ângulo vertical) e velocidade radial. O radar clássico, apesar de cobrir as três primeiras, carecia da altura; o radar 4D a adiciona.
O radar 4D é caro?
É mais caro que o radar 3D clássico, mas mais barato que os lidares mecânicos rotativos; em termos de custo, fica no segmento intermediário. As soluções de chip único visam reduzir o preço.
O radar funciona em todas as condições?
Na neblina, no pó e em chuva leve, sim, inclusive com desempenho superior. Mas se o sensor estiver coberto de gelo, não funciona; não é uma garantia absoluta.
Minha leitura final é esta: a câmera, que enxerga com detalhes de uma câmera fotográfica, o lidar, que gera mapas nítidos como um binóculo, e o radar, que não desiste nem em tempestades. O futuro da direção autônoma depende de quão bem esse trio dançará junto. O radar pode não ser a estrela dessa dança, mas tudo indica que nunca sairá de cena; além disso, com a imagem 4D, fala cada vez mais alto a cada ano.
Fontes
- Radars for Autonomous Driving: A Review of Deep Learning Methods and Challenges
- 4D Millimeter-Wave Radar in Autonomous Driving: A Survey
- 4D Radar Meets LiDAR and Camera: Cooperative Perception
- Field Test of Automated Vehicles in Adverse Weather (USDOT)
- AIR4D Imaging Radar for Autonomous Vehicles (Bitsensing)
- The Next Generation of Active Sensors for Autonomous Driving (Mobileye)
- 4D Imaging Radar Market Size & Share Report (Grand View Research)
- LiDAR vs RADAR: How 4D Imaging and FMCW Disrupt AV Tech
- Tesla May Add Radar Back To Its Cars After All (The Drive)