¿Para qué sirve el radar 4D en la conducción autónoma?
Cuando hablamos de conducción autónoma, siempre se nos viene a la mente el mismo dúo, ¿verdad? Cámara y lidar. Uno lee el mundo como si fuera una fotografía, el otro escanea el entorno punto por punto con láser. ¿Y qué pasa con el radar? Seamos honestos: la mayoría de nosotros, al oír radar, piensa en un avión en el cielo y ahí se queda la cosa. Sin embargo, el sensor más fiel y más resistente al mal tiempo de los sistemas autónomos que circulan hoy por las carreteras sigue siendo el radar. Y además, ha evolucionado desde la forma sencilla del radar clásico, que solo medía velocidad y distancia, hasta un radar de imagen 4D que ya también percibe la altura de los objetos y genera nubes de puntos. Entonces la pregunta es clara: ¿Para qué sirve el radar 4D en la conducción autónoma, es realmente el rival del lidar o más bien el silencioso pero imprescindible apoyo del conjunto de percepción?
En esta página empezaremos exactamente por ahí. Les doy mi palabra: cuando lleguen al final, verán con claridad qué sensor hace qué y por qué, y dónde se separa la promesa de la realidad.
¿Qué Es el Radar y Qué Hace en un Coche?
¿Empezamos con una comparación sencilla? El radar funciona como alguien que da una palmada en una habitación oscura y deduce dónde está la pared por el tiempo que tarda el eco en volver. Emite ondas de radio, escucha el eco que rebota en vehículos, peatones y barreras, y del tiempo de retorno mide la distancia, y del desplazamiento de frecuencia mide la velocidad directamente. Sí, el radar es campeón indiscutible en medición de velocidad; mientras las cámaras solo pueden estimar la velocidad, el radar la mide, no la adivina.
Los radares utilizados en vehículos autónomos funcionan típicamente en la banda de frecuencia de 77-81 GHz. La longitud de onda de esta banda es de unos 4 milímetros. Y aquí está el truco clave: como esta longitud de onda es mayor que los granos de niebla, el polvo y las gotas de lluvia ligera, las ondas los atraviesan con facilidad. Es decir, el radar sigue viendo cuando el aire apaga los ojos de la cámara y del lidar. Además, gracias a la arquitectura FMCW (onda continua con modulación de frecuencia), es de bajo costo y duradero, ya que no tiene piezas móviles mecánicas. Claro que la medalla tiene su otra cara: si el radar FMCW del vehículo de al lado usa las mismas frecuencias, la interferencia puede ser inevitable. Los radares codificados y resistentes a interferencias significan procesadores potentes, alto consumo de energía y una etiqueta de precio nada amiga del bolsillo.
Lo Más Destacado
- El radar 4D mide cuatro dimensiones: alcance, azimut, elevación y velocidad radial.
- Los radares de la banda de 77-81 GHz apenas se ven afectados por la niebla, el polvo y la lluvia ligera.
- El alcance del radar 4D llega hasta 300 m; el lidar de estado sólido sigue siendo unas 5 veces mejor en resolución angular.
- Se espera que el mercado de radares automotrices crezca de 7,25 mil millones de USD en 2026 a 27,03 mil millones de USD en 2033.
Del Radar 3D Clásico al Radar de Imagen 4D: El Eje de la Dimensión Faltante
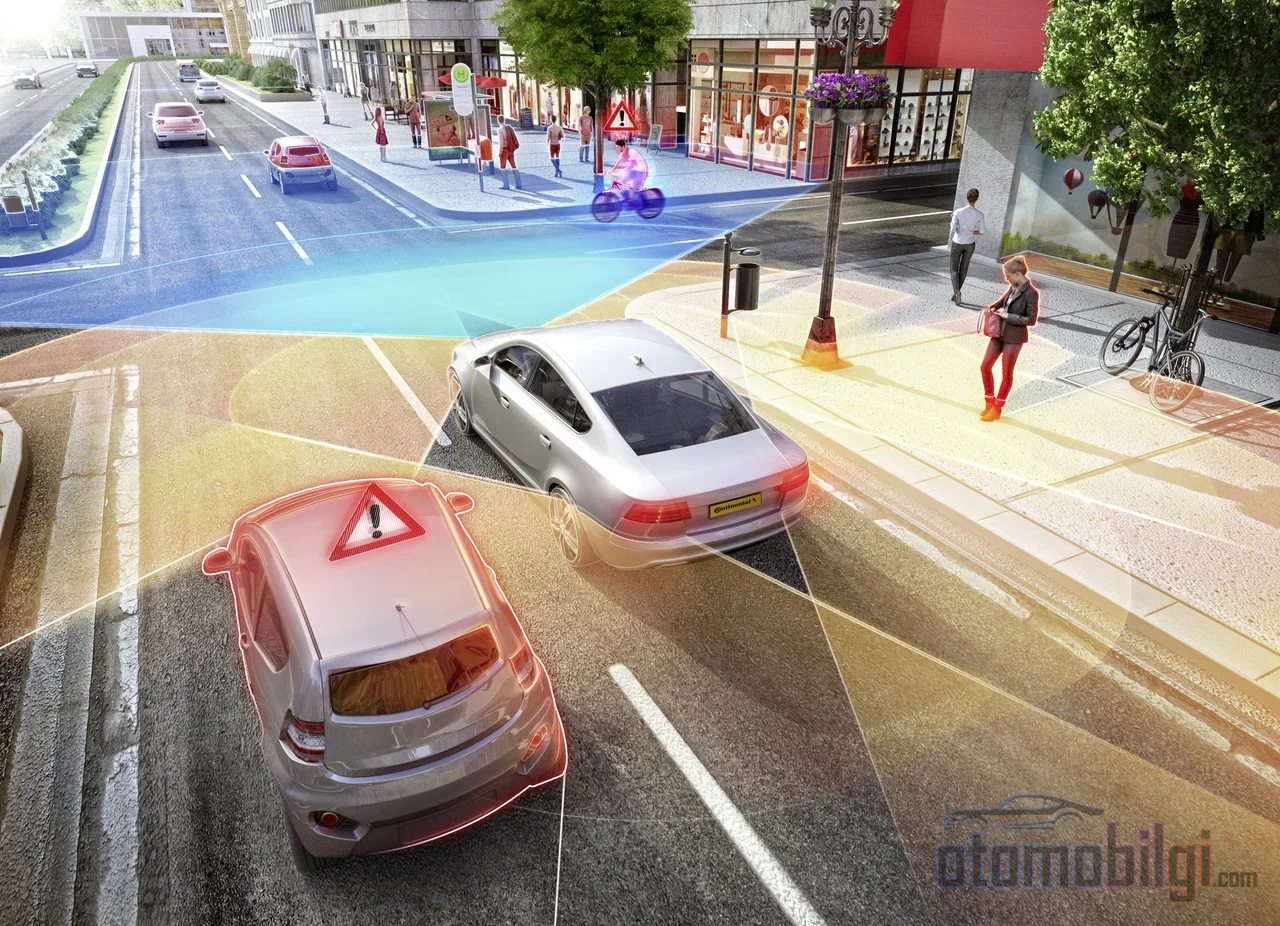
Ahora vamos a la parte realmente interesante del asunto. Los radares clásicos que llevan años en nuestros coches en realidad funcionan en tres dimensiones: distancia, velocidad y ángulo horizontal (azimut). Suena suficiente, pero hay algo que falta: no hay información de altura. Es decir, el radar clásico no puede decir si el objeto que tiene delante está en el suelo o en el aire. Una viga de puente por la que puedes pasar por debajo, una tapa de alcantarilla contra la que debes chocar, en ese plano ambos son lo mismo.
El radar de imagen 4D justamente añade esa cuarta dimensión, el ángulo de elevación, y todo cambia. Alcance, azimut, elevación y velocidad radial: cuatro dimensiones de medición, de ahí viene su nombre. Y no se queda ahí; a diferencia de los datos escasos y borrosos del radar 3D, genera una nube de puntos más densa y de mayor resolución. Esta nube de puntos se obtiene extrayendo los picos del cubo de datos crudos del radar mediante un algoritmo llamado CFAR, y puede alimentar a los algoritmos de percepción de manera similar al lidar. Pero anotemos algo aquí: aunque aumenta la densidad, la nube de puntos del radar 4D sigue siendo más ruidosa y más escasa que la del lidar.
¿Para Qué Sirve la Nube de Puntos?
La nube de puntos es la materia prima de la clasificación de objetos. Es decir, el vehículo puede inferir no solo que algo está ahí, sino también cómo es ese algo. Para tareas como entender si un vehículo en el tráfico pasará por debajo del puente o chocará contra el pilar del puente, esta dimensión es de los que salvan vidas. Por aquí se abre la puerta a que el radar 4D pueda distinguir un puente, un paso elevado o un bache bajo en el camino. En el lado de los datos también hay trabajo serio: mientras el cubo de datos del radar 3D fluye a 2,5 Gbps por segundo, en los radares 4D esta velocidad puede llegar hasta 10 Gbps. Lo que significa un sistema que requiere una potencia de procesamiento considerable detrás.
Radar 4D Frente a Lidar y Cámara: ¿Qué Dicen los Números?
Entonces, cuando se ponen las cifras sobre la mesa, ¿cómo se ve el panorama? La siguiente comparación es la tabla resumen de los tres enfoques de sensores:
| Característica | Radar 4D | Radar 3D Clásico | Lidar (Solid-State) |
|---|---|---|---|
| Alcance | 300 m | 70 m / 250 m (según el modo) | 200 m |
| Ángulo de visión | 120° / 30° | Amplio, según el modelo | 120° / 25° |
| Resolución angular | 1° / 1° | 4° / 1,5° | 0,2° / 0,2° |
| Altura (elevación) | Sí | No | Sí |
| Medición de velocidad | Doppler directo | Doppler directo | Limitada |
| Todos los climas | Sí | Sí | No |
| Costo | Medio | Bajo | Medio-alto |
La historia que surge de la tabla es clara. El lidar solid-state es aproximadamente cinco veces mejor en resolución angular que el radar 4D; la nube de puntos es más densa, el mapa más nítido. Pero el radar 4D supera al lidar en tres áreas: mayor alcance, medición directa de velocidad y funcionamiento en todo tipo de clima. Es decir, uno es como un prismático y el otro como una brújula; ambos sirven, pero para tareas distintas.
¿Y la Cámara?
La cámara sigue siendo la mejor para comprender la escena: señales de tráfico, líneas de carril, luz roja... El radar no puede leer nada de eso. Pero la debilidad de la cámara también es evidente: su fiabilidad cae seriamente bajo lluvia, nieve, niebla y oscuridad. El radar, por el contrario, trabaja con calma en estas condiciones; lo que le falta es la escasez de detalle. Por separado cada uno es incompleto, juntos son poderosos.
¿Es Realmente Fiable con Mal Clima? Una Verdad Helada
¿La superioridad del radar en mal clima es exageración o realidad? Seamos claros. En los experimentos con niebla, incluso en niebla moderada donde la visibilidad cae a 300 metros, el lidar sufre una pérdida de señal seria mientras el radar apenas se ve afectado. En niebla densa, cuando la visibilidad baja a 50 metros, la diferencia se vuelve aún más marcada. En la lluvia, el verdadero enemigo para ambos sensores son los puntos falsos que reflejan las gotas; pero en el radar estas observaciones falsas permanecen casi inmóviles, por lo que apenas interfieren en el seguimiento de objetos en movimiento. Es decir, el as del radar ante el mal clima es real, no un truco de marketing.
Pero hagamos una pausa para pensar en la era del hielo. En una prueba de campo, todos los vehículos con los sensores cubiertos de hielo, incluidos el radar y los sistemas basados en imágenes, perdieron su función. El radar tampoco es una garantía absoluta; el hielo también lo bloquea. Que los fabricantes mantengan el radar como capa de respaldo para el mal clima no es en vano, pero ningún sensor por sí solo es salvador.
¿Por Qué los Fabricantes No Sacan al Radar de la Plantilla?
Porque gana el pragmatismo. En el lado de la percepción móvil y la automoción, el radar se posiciona como la capa que funciona de manera fiable en condiciones de baja visibilidad; y los fabricantes de procesadores demuestran que la posición y la velocidad de los objetos hasta 200 metros pueden extraerse con precisión en la percepción del entorno. Los chips de procesador de nueva generación y las soluciones de un solo chip acercan el radar 4D a la producción en serie. El mercado también parece aprobarlo: Se espera que el mercado del radar de imagen 4D crezca de 4,3 mil millones de USD en 2026 a 13,6 mil millones de USD en 2033. A esto se suma el hecho de que en 2026 la mayoría de los radares 4D no están diseñados para la conducción totalmente autónoma, sino para funciones de asistencia al conductor; el sector avanza paso a paso.
¿Reemplaza el Radar al Lidar? Aquí Está la Respuesta
Hemos llegado al corazón del debate. En los últimos años, tanto los experimentos de percepción colaborativa radar-lidar-cámara mostraron una ganancia seria de resistencia en escenarios con niebla y lluvia; cuando el lidar quedaba fuera de servicio, la entrada del radar mejoraba notablemente el rendimiento del sistema. Es decir, ya está demostrado que el radar es útil. Pero también se ha demostrado esto: Aunque el radar 4D y el lidar de estado sólido tienen costos y campos de visión similares, la diferencia de resolución sigue favoreciendo al lidar, y esta diferencia marca una diferencia real en la clasificación de objetos. La expectativa apunta a que ambos sensores se usen juntos para la seguridad y la fiabilidad en la conducción totalmente autónoma; y a que en vehículos de propósito general y precio razonable, el radar (a veces acompañado del lidar de estado sólido) destaque como sensor principal.
En resumen, la respuesta clara es esta: El radar 4D no es un sensor que reemplace a la cámara y al lidar en la pila de percepción de la conducción autónoma; es una capa de apoyo fiable en la medición de velocidad y distancia, y que se mantiene en pie ante el mal clima. Las debilidades conocidas del radar tampoco deben ignorarse: debido a las mediciones escasas y ruidosas, el desorden por reflexión, los efectos de señal multitrayecto y la escasez de conjuntos de datos, los algoritmos de radar a menudo se adaptan de los modelos de lidar y cámara, es decir, el verdadero potencial del radar todavía no se aprovecha por completo. Esto significa que hay mucho por desarrollar, y de una manera emocionante.
Los caminos divergentes de los fabricantes: El ejemplo de Tesla
En las estrategias de sensores, los fabricantes están divididos en caminos separados. Tesla eliminó por completo el radar en 2021 y pasó a un enfoque basado únicamente en cámaras, alegando entre sus razones la facilidad de montaje, la reducción de la dependencia de la cadena de suministro y la aceleración de la producción. Sin embargo, las noticias sobre la posible reincorporación del radar nunca han faltado, tras las críticas por el deterioro de las capacidades en malas condiciones climáticas y en los puntos ciegos; parte de estas afirmaciones no provienen de fuentes sólidas, por lo que las seguimos con cautela. Por otro lado, fabricantes como Rivian han anunciado su plataforma con fusión de sensores que combina cámara, radar y lidar. La historia también demuestra que este debate no está cerrado.
4D Radar en preguntas frecuentes
¿Qué son exactamente las cuatro dimensiones del 4D?
Alcance, acimut (ángulo horizontal), elevación (ángulo de altura) y velocidad radial. El radar clásico carecía de la altura entre los tres primeros; el radar 4D la añade.
¿Es caro el radar 4D?
más aún, con la imagen 4D dice cada vez más cada año. en cuanto a coste, se sitúa en el segmento medio. Las soluciones de un solo chip buscan reducir el precio.
¿Funciona el radar en todas las condiciones?
En niebla, polvo y lluvia ligera, sí, incluso destaca. Pero si el hielo cubre el sensor, no funciona; no es una garantía absoluta.
Mi lectura final ahora es: una cámara que ve con tanto detalle como una cámara fotográfica, un lidar que produce mapas nítidos como unos prismáticos y un radar que no se rinde ni en plena tormenta. El futuro de la conducción autónoma depende de lo bien que pueda ejecutarse la danza de este trío. El radar puede que no sea la estrella de esta danza, pero parece que no va a abandonar el escenario; y además, con la visualización 4D dice cada año más.
Fuentes
- Radars for Autonomous Driving: A Review of Deep Learning Methods and Challenges
- 4D Millimeter-Wave Radar in Autonomous Driving: A Survey
- 4D Radar Meets LiDAR and Camera: Cooperative Perception
- Field Test of Automated Vehicles in Adverse Weather (USDOT)
- AIR4D Imaging Radar for Autonomous Vehicles (Bitsensing)
- The Next Generation of Active Sensors for Autonomous Driving (Mobileye)
- 4D Imaging Radar Market Size & Share Report (Grand View Research)
- LiDAR vs RADAR: How 4D Imaging and FMCW Disrupt AV Tech
- Tesla May Add Radar Back To Its Cars After All (The Drive)