À quoi sert le radar 4D dans la conduite autonome ?
Quand on parle de conduite autonome, la même opposition nous vient toujours à l'esprit, n'est-ce pas ? Caméra et lidar. L'une lit le monde comme une photo, l'autre scanne les environs point par point avec un laser. Mais et le radar ? Soyons honnêtes, pour la plupart d'entre nous, le radar évoque un avion dans le ciel et on en reste là. Pourtant, le capteur le plus fidèle et le plus résistant aux intempéries des systèmes autonomes qui circulent aujourd'hui sur les routes reste le radar. Et il a évolué : de la simple version du radar classique qui mesure la vitesse et la distance, il est devenu un radar d'imagerie 4D capable de percevoir la hauteur des objets et de générer un nuage de points. La question est donc claire : À quoi sert le radar 4D dans la conduite autonome ? Est-il vraiment le rival du lidar, ou plutôt le soutien silencieux mais indispensable de la pile de perception ?
Sur cette page, nous commencerons précisément par là. Je vous promets qu'au terme de votre lecture, vous verrez clairement ce que chaque capteur fait et pourquoi, ainsi que la frontière entre les promesses et la réalité.
Qu'est-ce que le radar et que fait-il dans une voiture ?
Et si nous commencions par une simple analogie ? Le radar fonctionne comme une personne qui claque des mains dans une pièce sombre et déduit la position des murs d'après le temps de retour de l'écho. Il émet une onde radio, écoute l'écho renvoyé par les véhicules, les piétons et les barrières, et déduit la distance du temps de retour ainsi que la vitesse directement du décalage de fréquence. Oui, le radar est carrément champion en matière de mesure de vitesse ; alors que les caméras ne peuvent qu'estimer la vitesse, le radar la mesure, il ne l'estime pas.
Les radars utilisés dans les véhicules autonomes fonctionnent typiquement dans la bande de fréquences 77-81 GHz. La longueur d'onde de cette bande est d'environ 4 millimètres. Et voici justement le point crucial : comme cette longueur d'onde est supérieure aux particules de brouillard, à la poussière et aux gouttes de pluie légère, les ondes passent facilement au travers de la plupart d'entre elles. Autrement dit, le radar continue de voir quand les caméras et le lidar ont les yeux bandés. De plus, grâce à l'architecture FMCW (onde à modulation de fréquence continue), il est à la fois peu coûteux et durable, car il ne comporte aucune pièce mécanique mobile. Mais il y a aussi l'autre versant de la médaille : si le radar FMCW du véhicule voisin utilise les mêmes fréquences, les interférences peuvent devenir inévitables. Les radars à codage résistant aux interférences impliquent quant à eux un processeur puissant, une consommation élevée et un prix qui n'est pas tendre pour le portefeuille.
Points clés
- Le radar 4D mesure quatre dimensions : la portée, l'azimut, l'élévation et la vitesse radiale.
- Les radars de la bande 77-81 GHz sont largement insensibles au brouillard, à la poussière et à la pluie légère.
- La portée du radar 4D atteint 300 m ; le lidar solid-state reste encore environ 5 fois supérieur en résolution angulaire.
- Le marché du radar automobile devrait passer de 7,25 milliards de USD en 2026 à 27,03 milliards de USD en 2033.
Du radar 3D classique au radar d'imagerie 4D : l'axe de la dimension manquante
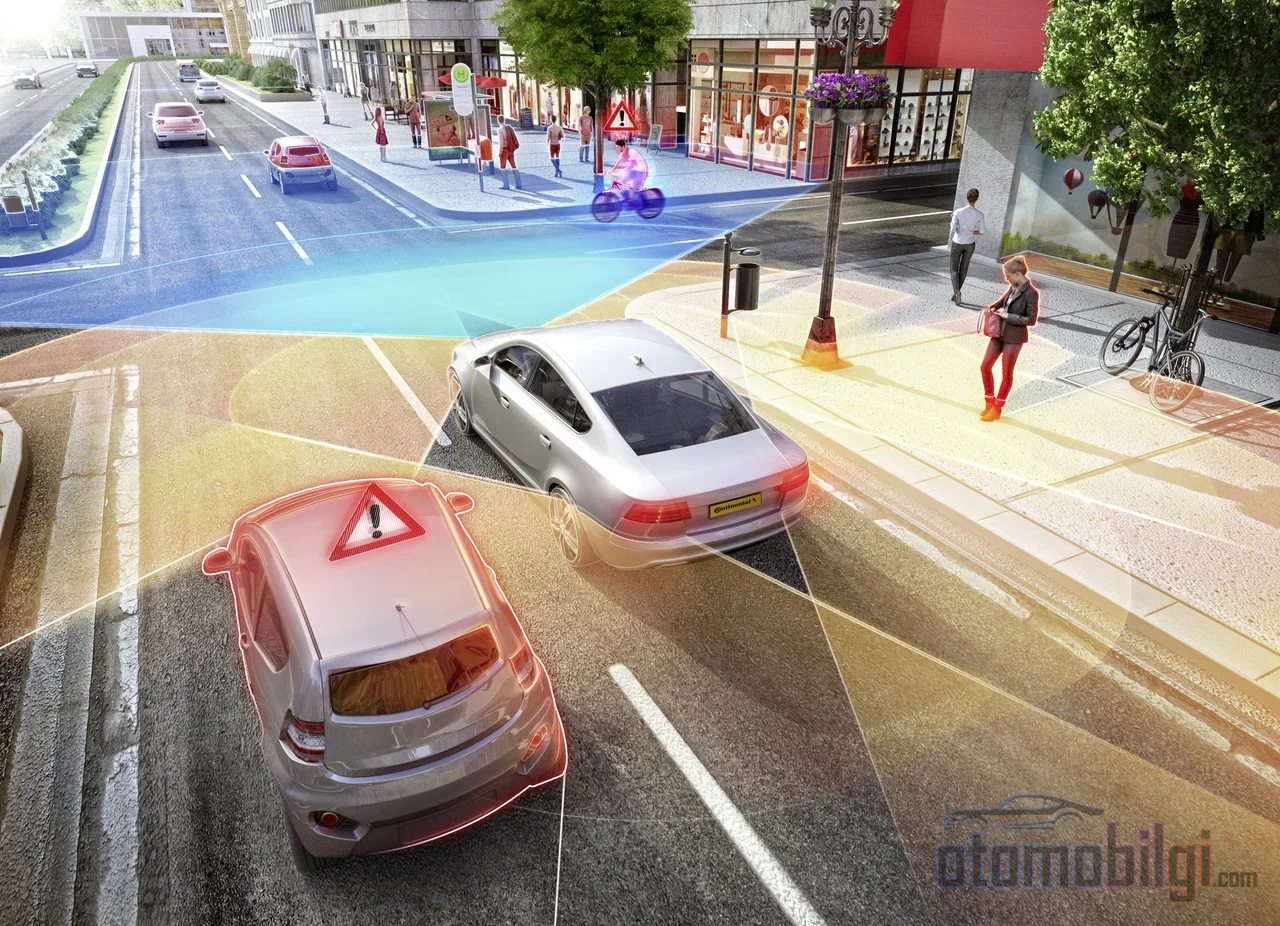
Passons maintenant à l'aspect le plus intéressant du sujet. Les radars classiques présents dans nos voitures depuis des années fonctionnent en réalité en trois dimensions : distance, vitesse et angle horizontal (azimut). Cela semble suffisant, mais il manque quelque chose : l'information de hauteur. Autrement dit, le radar classique ne peut pas dire si l'objet devant lui est au sol ou en l'air. Une poutre de pont sous laquelle tu peux passer ou un plaque d'égout que tu dois percuter, dans ce plan les deux sont identiques.
Le radar d'imagerie 4D ajoute justement cette quatrième dimension, l'angle d'élévation, et tout change. Portée, azimut, élévation et vitesse radiale : quatre dimensions de mesure, d'où son nom. Et ce n'est pas tout ; contrairement aux données clairsemées et floues du radar 3D, il produit un nuage de points plus dense et de plus haute résolution. Ce nuage de points est obtenu par l'extraction des pics dans le cube de données brut du radar grâce à un algorithme appelé CFAR, et peut être fourni aux algorithmes de perception d'une manière similaire au lidar. Mais notons ceci : malgré cette densité accrue, le nuage de points du radar 4D reste plus bruité et plus clairsemé que celui du lidar.
À quoi sert le nuage de points ?
Le nuage de points est la matière première de la classification des objets. Autrement dit, le véhicule peut déduire non seulement que quelque chose est là, mais aussi à quoi cette chose ressemble. Pour des tâches comme comprendre si un véhicule passera sous le pont ou percutera son pilier, cette dimension est carrément vitale. C'est là que s'ouvre la porte permettant au radar 4D de distinguer un pont, un viaduc ou une petite bosse sur la route. Côté données aussi, il y a du sérieux : alors que le cube de données du radar 3D débite 2,5 Gbps par seconde, sur les radars 4D cette vitesse peut monter jusqu'à 10 Gbps. Ce qui signifie un système exigeant une puissance de calcul considérable derrière lui.
Radar 4D face au lidar et à la caméra : Que disent les chiffres ?
Alors, quand les chiffres sont posés sur la table, à quoi ressemble le tableau ? La comparaison ci-dessous présente le tableau récapitulatif des trois approches de capteurs :
| Caractéristique | Radar 4D | Radar 3D classique | Lidar (solid-state) |
|---|---|---|---|
| Portée | 300 m | 70 m / 250 m (selon le modèle) | 200 m |
| Angle de champ | 120° / 30° | Large, selon le modèle | 120° / 25° |
| Résolution angulaire | 1° / 1° | 4° / 1,5° | 0,2° / 0,2° |
| Hauteur (élévation) | Oui | Non | Oui |
| Mesure de vitesse | Doppler direct | Doppler direct | Limitée |
| Toutes conditions météo | Oui | Oui | Non |
| Coût | Moyen | Faible | Moyen-élevé |
L'histoire qui se dégage du tableau est claire. Le lidar solid-state est environ cinq fois meilleur que le radar 4D en résolution angulaire ; nuage de points plus dense, cartographie plus nette. Mais le radar 4D dépasse le lidar sur trois points : portée plus longue, mesure directe de la vitesse et fonctionnement par tous les temps. Autrement dit, l'un est comme des jumelles, l'autre comme une boussole ; les deux sont utiles, mais pour des tâches différentes.
Et la caméra ?
La caméra reste la meilleure pour comprendre une scène : panneau de signalisation, ligne de voie, feu rouge... Le radar ne peut lire aucun de ces éléments. Mais la faiblesse de la caméra est évidente : sa fiabilité chute sérieusement sous la pluie, la neige, le brouillard et dans l'obscurité. Le radar, au contraire, fonctionne tranquillement dans ces conditions ; ce qui lui manque, c'est le détail. Chacune seule est incomplète, ensemble elles sont puissantes.
Est-il vraiment fiable par mauvais temps ? Une vérité glaciale
La supériorité du radar par mauvais temps est-elle exagérée ou réelle ? Faisons une belle distinction. Dans les expériences de brouillard, même dans un brouillard modéré où la visibilité chute à 300 mètres, le lidar subit une perte de signal sérieuse alors que le radar n'est guère affecté. Dans un brouillard dense, quand la visibilité tombe à 50 mètres, la différence devient encore plus marquée. Sous la pluie, le véritable ennemi pour les deux capteurs, ce sont les faux points renvoyés par les gouttelettes ; mais sur le radar, ces fausses observations restent presque immobiles, si bien qu'il ne se laisse guère tromper par le suivi d'objets en mouvement. Autrement dit, l'atout du radar par mauvais temps est réel, ce n'est pas un argument marketing.
Mais arrêtons-nous un instant à l'ère glaciaire. Lors d'un test sur le terrain, tous les véhicules dont les capteurs étaient couverts de glace ont perdu leur fonctionnalité, y compris les systèmes radar et ceux basés sur l'image. Le radar n'est pas non plus une garantie absolue ; la glace le bloque lui aussi. Ce n'est pas pour rien que les constructeurs gardent le radar comme couche de secours pour le mauvais temps, mais aucun capteur n'est à lui seul un sauveur.
Pourquoi les constructeurs ne retirent-ils pas le radar de l'équipe ?
Parce que le pragmatisme l'emporte. Du côté de la perception mobile et de l'automobile, le radar se positionne comme la couche qui fonctionne de manière fiable dans les conditions de faible visibilité ; et les fabricants de processeurs montrent que dans la perception de l'environnement, la position et la vitesse d'objets jusqu'à 200 mètres peuvent être extraites avec précision. Les puces de nouvelle génération et les solutions mono-puce rapprochent le radar 4D de la production de série. Le marché semble d'ailleurs le confirmer : on attend du marché du radar d'imagerie 4D une croissance de 4,3 milliards USD en 2026 à 13,6 milliards USD en 2033. S'ajoute à cela le fait qu'en 2026, la plupart des radars 4D sont conçus non pas pour la conduite entièrement autonome, mais pour les fonctions d'aide au conducteur ; le secteur avance pas à pas.
Le radar remplace-t-il le lidar ? Voici la réponse
Nous voici au coeur du débat. Ces dernières années, les expériences de perception collaborative radar-lidar-caméra ont montré un gain de robustesse sérieux dans des scénarios de brouillard et de pluie ; lorsque le lidar était hors service, l'intervention du radar améliorait sensiblement les performances du système. Autrement dit, l'utilité du radar est prouvée. Mais il a aussi été prouvé que : bien que le radar 4D et le lidar à état solide aient des coûts et des champs de vision similaires, l'écart de résolution reste en faveur du lidar, et cet écart fait une vraie différence dans la classification des objets. L'attente est que, pour la sécurité et la fiabilité de la conduite entièrement autonome, les deux capteurs soient utilisés ensemble ; et que dans les véhicules polyvalents à prix raisonnable, le radar (parfois accompagné du lidar à état solide) s'impose comme capteur principal.
En résumé, la réponse claire est la suivante : Le radar 4D n'est pas un capteur qui remplace la caméra et le lidar dans la pile de perception de la conduite autonome ; c'est une couche d'assistance fiable pour la mesure de vitesse et de distance, qui tient debout par mauvais temps. Les faiblesses connues du radar ne doivent pas non plus être ignorées : mesures éparses et bruitées, fouillis dû aux réflexions, effets de trajets multiples et rareté des jeux de données : faute de quoi les algorithmes radar sont le plus souvent adaptés des modèles lidar et caméra, autrement dit le véritable potentiel du radar reste sous-exploité. Cela signifie qu'il y a beaucoup à développer, et de manière passionnante qui plus est.
Les différentes approches des constructeurs : L'exemple de Tesla
Les constructeurs sont divisés en approches distinctes en matière de stratégie de capteurs. Tesla a complètement retiré le radar en 2021 pour passer à une approche reposant uniquement sur la caméra, invoquant notamment la facilité d'assemblage, la réduction de la dépendance à la chaîne d'approvisionnement et l'accélération de la production. Cependant, les rumeurs d'un possible retour du radar n'ont jamais cessé, après les critiques sur la faiblesse des performances par mauvais temps et dans les angles morts ; une partie de ces affirmations n'est pas solidement sourcée, c'est pourquoi nous les suivons avec prudence. De l'autre côté, des constructeurs comme Rivian ont annoncé une plateforme à fusion de capteurs combinant caméra, radar et lidar. L'histoire montre aussi que ce débat n'est pas clos.
FAQ sur le radar 4D
Que sont exactement les quatre dimensions du 4D ?
La portée, l'azimut (angle horizontal), l'élévation (angle vertical) et la vitesse radiale. Le radar classique ne couvrait que les trois premiers, sans la hauteur ; le radar 4D l'ajoute.
Le radar 4D est-il cher ?
Plus cher que le radar 3D classique mais moins cher que les lidars mécaniques rotatifs ; en termes de coût, il se situe dans le segment intermédiaire. Les solutions à puce unique visent à faire baisser le prix.
Le radar fonctionne-t-il dans toutes les conditions ?
Dans le brouillard, la poussière et la pluie légère, oui, il est même supérieur. Mais si le capteur est recouvert de glace, il ne fonctionne pas ; ce n'est donc pas une garantie absolue.
Ma lecture finale : une caméra qui voit avec autant de détails qu'un appareil photo, un lidar qui produit des cartes nettes comme des jumelles et un radar qui ne abandonne jamais, même dans la tempête. L'avenir de la conduite autonome dépend de la capacité de ce trio à bien danser ensemble. Le radar n'est peut-être pas la vedette de cette danse, mais il semble ne jamais quitter la scène ; de plus, avec l'imagerie 4D, il gagne en importance chaque année.
Sources
- Radars for Autonomous Driving: A Review of Deep Learning Methods and Challenges
- 4D Millimeter-Wave Radar in Autonomous Driving: A Survey
- 4D Radar Meets LiDAR and Camera: Cooperative Perception
- Field Test of Automated Vehicles in Adverse Weather (USDOT)
- AIR4D Imaging Radar for Autonomous Vehicles (Bitsensing)
- The Next Generation of Active Sensors for Autonomous Driving (Mobileye)
- 4D Imaging Radar Market Size & Share Report (Grand View Research)
- LiDAR vs RADAR: How 4D Imaging and FMCW Disrupt AV Tech
- Tesla May Add Radar Back To Its Cars After All (The Drive)