เรดาร์ 4D มีประโยชน์อย่างไรในการขับขี่อัตโนมัติ?
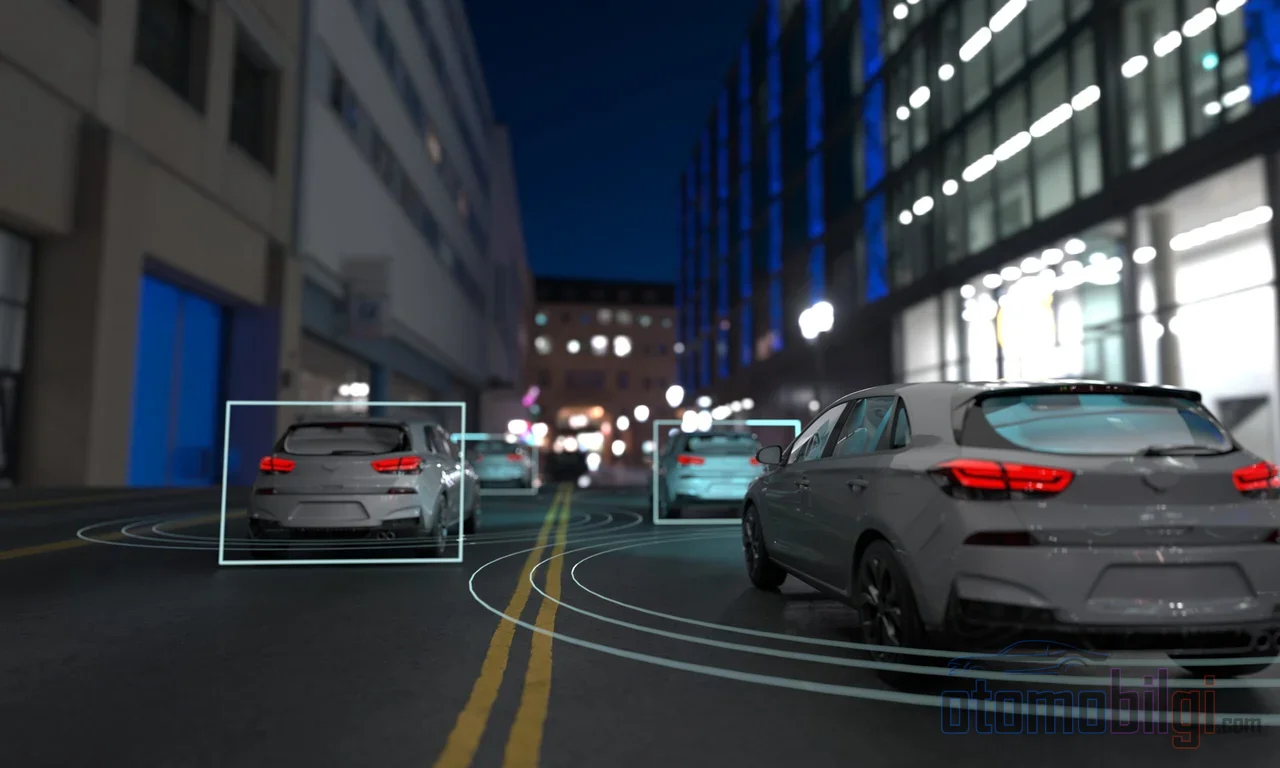
พอพูดถึงการขับขี่อัตโนมัติ สิ่งที่ผุดขึ้นมาในหัวของเรามักเป็นคู่ตรงข้ามกันเสมอ ใช่ไหม? กล้องกับ lidar ตัวหนึ่งอ่านโลกราวกับภาพถ่าย อีกตัวกวาดจับสภาพแวดล้อมเป็นจุด ๆ ด้วยเลเซอร์ แล้วเรดาร์ล่ะ? พูดตรง ๆ กันเถอะ พอพูดถึงเรดาร์เราส่วนใหญ่นึกถึงเครื่องบินบนท้องฟ้าแล้วก็ผ่านไป ทว่าแท้จริงแล้ว เรดาร์คือเซนเซอร์ที่ซื่อสัตย์และทนทานที่สุดต่อสภาพอากาศเลวร้ายของระบบอัตโนมัติที่วิ่งอยู่บนถนนในวันนี้ ยิ่งไปกว่านั้น มันได้วิวัฒนาการจากรูปแบบเรดาร์ดั้งเดิมที่วัดแค่ความเร็วและระยะทางแบบเรียบง่าย มาเป็น เรดาร์ภาพ 4D ที่มองเห็นความสูงของวัตถุได้และสร้างจุดกลุ่มเมฆ (point cloud) ได้แล้ว คำถามก็ชัดเจน: เรดาร์ 4D มีประโยชน์อะไรในการขับขี่อัตโนมัติ มันเป็นคู่แข่งตัวจริงของ lidar หรือเป็นเพียงผู้สนับสนุนที่เงียบแต่ขาดไม่ได้ของระบบการรับรู้?
ในหน้านี้เราจะเริ่มต้นจากจุดนี้พอดี ผมสัญญาว่าเมื่อคุณอ่านจบ คุณจะเห็นอย่างชัดเจนว่าเซนเซอร์แต่ละตัวทำอะไรและทำไม และคำสัญญากับความจริงแยกจากกันตรงไหน
เรดาร์คืออะไร และทำอะไรในรถยนต์?
ขออนุญาตเริ่มด้วยการเปรียบเทียบง่าย ๆ สักหน่อยได้ไหม? เรดาร์ทำงานเหมือนคนที่ตบมือในห้องมืดและบอกได้ว่ากำแพงอยู่ตรงไหนจากระยะเวลาที่เสียงสะท้อนกลับมา มันส่งคลื่นวิทยุออกไป รับฟังเสียงสะท้อนที่เด้งกลับจากรถยนต์ คนเดินเท้า และสิ่งกีดขวาง แล้ววัดระยะทางจากเวลาที่คลื่นกลับมา และวัด ความเร็วโดยตรงจากการเลื่อนความถี่ ใช่ เรดาร์เป็นแชมป์เต็มตัวในการวัดความเร็ว ขณะที่กล้องทำได้เพียงการคาดเดาเรื่องความเร็ว เรดาร์เป็นการวัด ไม่ใช่การคาดเดา
เรดาร์ที่ใช้ในยานยนต์อัตโนมัติโดยทั่วไปทำงานในแถบความถี่ 77-81 GHz ความยาวคลื่นของแถบนี้อยู่ที่ประมาณ 4 มิลลิเมตร จุดวิกฤตอยู่ตรงนี้เอง: เพราะความยาวคลื่นนี้ใหญ่กว่าเม็ดหมอก ฝุ่น และหยดฝนเบา ๆ คลื่นจึงแหกคอและผ่านสิ่งเหล่านี้ส่วนใหญ่ได้อย่างง่ายดาย นั่นคือเมื่อสายตาของกล้องและ lidar มองไม่เห็นในสภาพอากาศแบบนั้น เรดาร์ยังมองเห็นต่อไปได้ ยิ่งไปกว่านั้น ด้วยสถาปัตยกรรม FMCW (คลื่นที่มีการมอดูเลตความถี่ต่อเนื่อง) มันจึงทั้งราคาถูกและทนทาน เพราะไม่มีชิ้นส่วนเคลื่อนที่เชิงกล แต่แน่นอนว่ายังมีอีกด้านของเหรียญ: หากรถที่วิ่งอยู่ข้าง ๆ ก็ใช้เรดาร์ FMCW ที่ความถี่เดียวกัน การรบกวนก็อาจหลีกเลี่ยงไม่ได้ ส่วนเรดาร์ที่เข้ารหัสเพื่อต้านการรบกวน หมายถึงหน่วยประมวลผลที่แข็งแกร่ง การใช้พลังงานสูง และป้ายราคาที่ไม่เป็นมิตรกับสัมภาระ
จุดเด่นสำคัญ
- เรดาร์ 4D วัดสี่มิติ: ระยะทาง มุมแอซิมุท มุมเงย (elevation) และความเร็วแนวรัศมี
- เรดาร์ในแถบ 77-81 GHz แทบไม่ได้รับผลกระทบจากหมอก ฝุ่น และฝนเบา ๆ
- ระยะการตรวจจับของเรดาร์ 4D ไปได้ถึง 300 ม. ขณะที่ lidar แบบ solid-state ยังดีกว่าในด้านความละเอียดเชิงมุมอยู่ประมาณ 5 เท่า
- คาดว่าตลาดเรดาร์ยานยนต์จะเติบโตจาก 7.25 พันล้าน USD ในปี 2026 เป็น 27.03 พันล้าน USD ในปี 2033
จากเรดาร์ 3D ดั้งเดิมสู่เรดาร์ภาพ 4D: แกนมิติที่หายไป
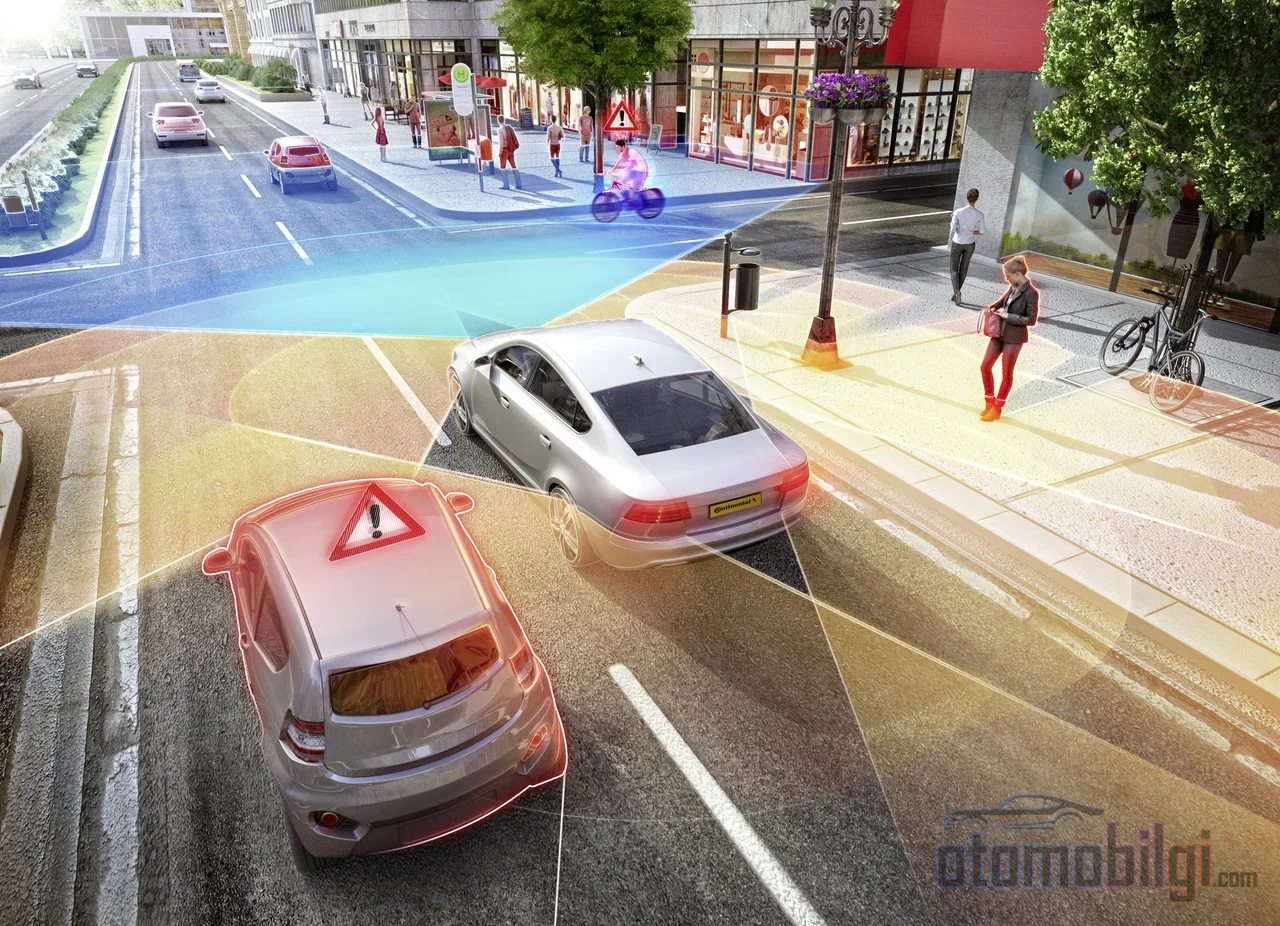
ทีนี้มาถึงส่วนที่น่าสนใจที่สุดของเรื่อง เรดาร์ดั้งเดิมที่ติดตั้งมาในรถของเรามาหลายปีนั้นที่จริงทำงานสามมิติ: ระยะทาง ความเร็ว และมุมแนวนอน (แอซิมุท) ฟังดูเพียงพอแล้ว แต่ยังขาดอะไรบางอย่าง: ไม่มีข้อมูลความสูง นั่นคือเรดาร์ดั้งเดิมบอกไม่ได้ว่าวัตถุด้านหน้าอยู่บนพื้นหรืออยู่กลางอากาศ คานสะพานที่คุณวิ่งใต้ผ่านได้ หรือฝาท่อที่ต้องชน ในระนาบนั้นทั้งสองเหมือนกัน
เรดาร์ภาพ 4D เพิ่มมิติที่สี่คือมุมสูงเข้ามาพอดี และทุกอย่างก็เปลี่ยนไป ระยะทาง มุมอซิมัท มุมเงย และความเร็วแนวรัศมี: สี่มิติของการวัด ชื่อของมันก็มาจากตรงนี้ ไม่หยุดแค่นั้น; ต่างจากข้อมูลที่กระจัดกระจายและเบลอของเรดาร์ 3D มันสร้าง จุดกลุ่มเมฆที่หนาแน่นและความละเอียดสูงกว่า กลุ่มเมฆจุดนี้ได้มาจากการคัดแยกจุดสูงสุดในลูกบาศก์ข้อมูลดิบของเรดาร์ด้วยอัลกอริทึมชื่อ CFAR และสามารถป้อนเข้าสู่อัลกอริทึมการรับรู้ได้ในลักษณะคล้าย lidar แต่ขอบันทึกไว้ตรงนี้ว่า: แม้ความหนาแน่นจะเพิ่มขึ้น กลุ่มเมฆจุดของเรดาร์ 4D ก็ยังมีสัญญาณรบกวนมากและกระจัดกระจายกว่า lidar
กลุ่มเมฆจุดใช้ทำอะไร?
กลุ่มเมฆจุดคือวัตถุดิบของการจำแนกประเภทวัตถุ นั่นคือรถไม่ได้อนุมานแค่ว่ามีบางอย่างอยู่ตรงนั้น แต่ยังอนุมานได้ว่าสิ่งนั้นหน้าตาเป็นอย่างไรด้วย สำหรับงานอย่างการเข้าใจว่ารถในการจราจรจะวิ่งใต้สะพานผ่านไป หรือจะชนเข้ากับเสาสะพาน มิตินี้ช่วยชีวิตได้จริง ประตูสู่ความสามารถของเรดาร์ 4D ที่แยกแยะรถออกจากสะพาน ทางด่วนข้าม หรือสิ่งกีดขวางต่ำบนถนนเปิดออกจากตรงนี้ ด้านข้อมูลก็มีงานหนักไม่แพ้กัน: ขณะที่ลูกบาศก์ข้อมูลของเรดาร์ 3D ไหลที่ 2.5 Gbps ต่อวินาที ในเรดาร์ 4D ความเร็วนี้สามารถสูงถึง 10 Gbps ได้ นั่นหมายความว่าเป็นระบบที่ต้องการพลังการประมวลผลที่แข็งแกร่งอยู่เบื้องหลัง
เรดาร์ 4D พบกับ Lidar และกล้อง: ตัวเลขบอกอะไร?
เมื่อวางตัวเลขลงบนโต๊ะ ภาพจะเป็นอย่างไร? การเปรียบเทียบด้านล่างนี้คือตารางสรุปของแนวทางเซนเซอร์ทั้งสาม:
| คุณสมบัติ | เรดาร์ 4D | เรดาร์ 3D แบบดั้งเดิม | Lidar (Solid-State) |
|---|---|---|---|
| ระยะทาง | 300 ม. | 70 ม. / 250 ม. (ขึ้นอยู่กับรุ่น) | 200 ม. |
| มุมมอง | 120° / 30° | กว้าง ขึ้นอยู่กับรุ่น | 120° / 25° |
| ความละเอียดเชิงมุม | 1° / 1° | 4° / 1.5° | 0.2° / 0.2° |
| ความสูง (มุมเงย) | มี | ไม่มี | มี |
| การวัดความเร็ว | Doppler โดยตรง | Doppler โดยตรง | จำกัด |
| ทุกสภาพอากาศ | ใช่ | ใช่ | ไม่ |
| ต้นทุน | ปานกลาง | ต่ำ | ปานกลางถึงสูง |
เรื่องราวที่ได้จากตารางนี้ชัดเจน lidar แบบ solid-state ดีกว่าเรดาร์ 4D ในด้านความละเอียดเชิงมุมประมาณ ห้าเท่า; กลุ่มเมฆจุดหนาแน่นกว่า แผนที่คมชัดกว่า แต่เรดาร์ 4D เอาชนะ lidar ในสามด้าน: ระยะทางไกลกว่า การวัดความเร็วโดยตรง และการทำงานในทุกสภาพอากาศ นั่นคืออย่างหนึ่งเหมือนกล้องส่องทางไกล อีกอย่างเหมือนเข็มทิศ; ทั้งสองใช้งานได้ แต่สำหรับงานที่แตกต่างกัน
แล้วกล้องล่ะ?
กล้องยังคงเป็นตัวเก่งที่สุดในการเข้าใจฉาก: ป้ายจราจร เส้นเลน ไฟแดง... เรดาร์อ่านสิ่งเหล่านี้ไม่ได้เลย แต่จุดอ่อนของกล้องก็ชัดเจน: ความน่าเชื่อถือลดลงอย่างมากในฝน หิมะ หมอก และความมืด เรดาร์กลับทำงานอย่างสงบในสภาพเหล่านี้ ข้อบกพร่องของมันคือรายละเอียดที่น้อย ทั้งสองแยกกันยังไม่สมบูรณ์ รวมกันแล้วแข็งแกร่ง
เชื่อถือได้จริงหรือในสภาพอากาศเลวร้าย? ความจริงที่เย็นเยียบ
ความได้เปรียบของเรดาร์ในสภาพอากาศเลวร้ายเป็นการพูดเกินจริง หรือความจริง? มาแยกแยะความสับสนนี้อย่างสวยงามกัน ในการทดลองหมอก แม้ในหมอกปานกลางที่ทัศนวิสัยลดลงเหลือ 300 เมตร lidar ก็สูญเสียสัญญาณอย่างรุนแรง ขณะที่ radar แทบไม่ได้รับผลกระทบ ในหมอกหนา เมื่อทัศนวิสัยลดลงเหลือ 50 เมตร ความแตกต่างยิ่งเด่นชัดขึ้น ส่วนในสายฝน ศัตรูตัวจริงของเซนเซอร์ทั้งสองชนิดคือจุดสัญญาณหลอกที่สะท้อนจากหยดน้ำ แต่ใน radar สัญญาณหลอกเหล่านี้แทบไม่เคลื่อนไหว จึงไม่ค่อยรบกวนการติดตามวัตถุเคลื่อนที่ กล่าวคือ ไพ่ตายของ radar ในสภาพอากาศเลวร้ายเป็นเรื่องจริง ไม่ใช่กลอุบายทางการตลาด
แต่ขอหยุดคิดในยุคน้ำแข็งสักหน่อย ในการทดสอบภาคสนามหนึ่ง ยานพาหนะที่เซนเซอร์ถูกน้ำแข็งเกาะทุกคัน รวมถึงระบบแบบ radar และแบบภาพ ล้วนสูญเสียการทำงาน Radar ก็ไม่ใช่การรับประกันสัมบูรณ์ น้ำแข็งบล็อกมันได้เช่นกัน ที่ผู้ผลิตใช้ radar เป็นชั้นสำรองสำหรับสภาพอากาศเลวร้ายจึงไม่ไร้เหตุผล แต่เซนเซอร์ใดเพียงลำพังก็ไม่ใช่ผู้ช่วยชีวิต
ทำไมผู้ผลิตจึงไม่ตัด radar ออกจากแถว?
เพราะหลักปฏิบัติจริงชนะ ในฝั่งการรับรู้เคลื่อนที่และยานยนต์ radar ถูกวางตำแหน่งเป็นชั้นที่ทำงานได้เชื่อถือได้ในสภาพทัศนวิสัยต่ำ ขณะที่ผู้ผลิตชิปประมวลผลแสดงให้เห็นว่าสามารถระบุตำแหน่งและความเร็วของวัตถุได้อย่างแม่นยำจนถึงระยะ 200 เมตรในการรับรู้สภาพแวดล้อม ชิปประมวลผลรุ่นใหม่และโซลูชันชิปเดี่ยวกำลังผลักดัน 4D radar เข้าใกล้การผลิตจริง ตลาดก็ดูเหมือนจะรับรองสิ่งนี้: ตลาด 4D imaging radar คาดว่าจะเติบโตจาก 4.3 พันล้านดอลลาร์สหรัฐในปี 2026 เป็น 13.6 พันล้านดอลลาร์สหรัฐในปี 2033 ยังไม่รวมข้อเท็จจริงที่ว่าในปี 2026 4D radar ส่วนใหญ่ออกแบบมาสำหรับฟังก์ชันช่วยผู้ขับขี่ ไม่ใช่สำหรับการขับขี่อัตโนมัติเต็มรูปแบบ อุตสาหกรรมก้าวไปทีละขั้น
Radar จะแทนที่ Lidar ได้หรือไม่? นี่คือคำตอบ
มาถึงหัวใจของการถกเถียงกัน ช่วงไม่กี่ปีที่ผ่านมา การทดลองการรับรู้แบบร่วมมือระหว่าง radar-lidar-กล้อง แสดงให้เห็นความทนทานที่เพิ่มขึ้นอย่างมีนัยสำคัญในสถานการณ์หมอกและฝน เมื่อ lidar ใช้งานไม่ได้ radar เข้ามาทำหน้าที่แทน ช่วยปรับปรุงประสิทธิภาพของระบบอย่างชัดเจน กล่าวคือ พิสูจน์แล้วว่า radar มีประโยชน์จริง แต่ก็มีสิ่งที่ถูกพิสูจน์เพิ่มเติม: แม้ 4D radar กับ solid-state lidar จะมีต้นทุนและมุมมองภาพใกล้เคียงกัน แต่ความแตกต่างของความละเอียดยังคงเป็นฝ่าย lidar และความต่างนี้สร้างความแตกต่างจริงในการจำแนกวัตถุ ความคาดหวังคือในการขับขี่อัตโนมัติเต็มรูปแบบ เซนเซอร์ทั้งสองจะถูกใช้ร่วมกันเพื่อความปลอดภัยและความน่าเชื่อถือ ส่วนในยานพาหนะทั่วไปที่ราคาสมเหตุสมผล radar (บางครั้งคู่กับ solid-state lidar) จะเด่นเป็นเซนเซอร์หลัก
โดยสรุป คำตอบที่ชัดเจนคือ: 4D radar ไม่ใช่เซนเซอร์ที่แทนที่กล้องและ lidar ในสแตกการรับรู้ของการขับขี่อัตโนมัติ แต่เป็นชั้นสนับสนุนที่วัดความเร็วและระยะทางได้อย่างน่าเชื่อถือ และอยู่รอดในสภาพอากาศเลวร้าย จุดอ่อนที่รู้กันอยู่ของ radar ก็ไม่ควรมองข้าม: เพราะการวัดที่เบาบางและมีสัญญาณรบกวน ความรกรุงรังจากการสะท้อน เอฟเฟกต์สัญญาณหลายเส้นทาง และความขาดแคลนชุดข้อมูล อัลกอริทึม radar มักถูกดัดแปลงจากโมเดล lidar และกล้อง กล่าวคือศักยภาพที่แท้จริงของ radar ยังไม่ถูกใช้เต็มที่ นั่นแปลว่ายังมีอีกหลายด้านที่ต้องพัฒนา และเป็นอย่างน่าตื่นเต้นด้วย
แนวทางที่แตกต่างกันของผู้ผลิต: ตัวอย่างจาก Tesla
ในกลยุทธ์ด้านเซนเซอร์ ผู้ผลิตต่างแยกทางกันออกเป็นหลายเส้นทาง Tesla ถอดเรดาร์ออกทั้งหมดในปี 2021 และเปลี่ยนไปใช้แนวทางที่อาศัยกล้องเพียงอย่างเดียว โดยให้เหตุผลว่าง่ายต่อการประกอบ ลดการพึ่งพาห่วงโซ่อุปทาน และเร่งความเร็วในการผลิต อย่างไรก็ตาม หลังจากถูกวิจารณ์ว่าสมรรถนะในสภาพอากาศเลวร้ายและจุดอับสายตาแย่ลง ข่าวเรื่องเรดาร์อาจถูกใส่กลับมาก็ไม่เคยขาดหาย ข้ออ้างบางส่วนไม่มีแหล่งที่มาที่มั่นคง เราจึงติดตามด้วยความระมัดระวัง อีกฝ่ายหนึ่ง ผู้ผลิตอย่าง Rivian ได้ประกาศแพลตฟอร์มที่ใช้เซนเซอร์ฟิวชันผสมผสานกล้อง เรดาร์ และไลดาร์เข้าด้วยกัน ประวัติศาสตร์ก็แสดงให้เห็นว่าข้อถกเถียงนี้ยังไม่จบสิ้น
คำถามที่พบบ่อยเกี่ยวกับเรดาร์ 4D
สี่มิติใน 4D คืออะไรกันแน่?
ระยะทาง อาซิมัต (มุมแนวราบ) เอเลเวชัน (มุมแนวสูง) และความเร็วแนวรัศมี เรดาร์แบบดั้งเดิมขาดมิติความสูงจากสามมิติแรกไป เรดาร์ 4D เพิ่มมิตินั้นเข้ามา
เรดาร์ 4D แพงไหม?
แพงกว่าเรดาร์ 3D แบบดั้งเดิม แต่ถูกกว่าไลดาร์แบบกลไกหมุน ในแง่ต้นทุนจัดอยู่ในระดับกลาง โซลูชันชิปเดี่ยวมุ่งลดราคาลง
เรดาร์ทำงานได้ในทุกสภาวะหรือไม่?
ในหมอก ฝุ่น และฝนเบาทำงานได้ แถมยังเหนือกว่าอีกด้วย แต่ถ้าน้ำแข็งเกาะเซนเซอร์ก็ใช้ไม่ได้ จึงไม่ใช่การรับประกันอย่างเด็ดขาด
บทอ่านท้ายบทของผมคือ กล้องที่เห็นรายละเอียดได้เท่ากล้องถ่ายรูป ไลดาร์ที่สร้างแผนที่คมชัดราวกับกล้องส่องทางไกล และเรดาร์ที่ไม่ยอมแพ้แม้ในพายุ อนาคตของการขับขี่อัตโนมัติขึ้นอยู่กับว่าสามสิ่งนี้จะเต้นรำไปด้วยกันได้ดีแค่ไหน เรดาร์อาจไม่ใช่ดาวเด่นในเต้นรำครั้งนี้ แต่ดูเหมือนจะไม่มีวันออกจากเวที ยิ่งไปกว่านั้น ด้วยภาพ 4D มันยิ่งมีบทบาทมากขึ้นทุกปี
แหล่งอ้างอิง
- Radars for Autonomous Driving: A Review of Deep Learning Methods and Challenges
- 4D Millimeter-Wave Radar in Autonomous Driving: A Survey
- 4D Radar Meets LiDAR and Camera: Cooperative Perception
- Field Test of Automated Vehicles in Adverse Weather (USDOT)
- AIR4D Imaging Radar for Autonomous Vehicles (Bitsensing)
- The Next Generation of Active Sensors for Autonomous Driving (Mobileye)
- 4D Imaging Radar Market Size & Share Report (Grand View Research)
- LiDAR vs RADAR: How 4D Imaging and FMCW Disrupt AV Tech
- Tesla May Add Radar Back To Its Cars After All (The Drive)