V2X: รถยนต์อัตโนมัติสื่อสารกันอย่างไร?
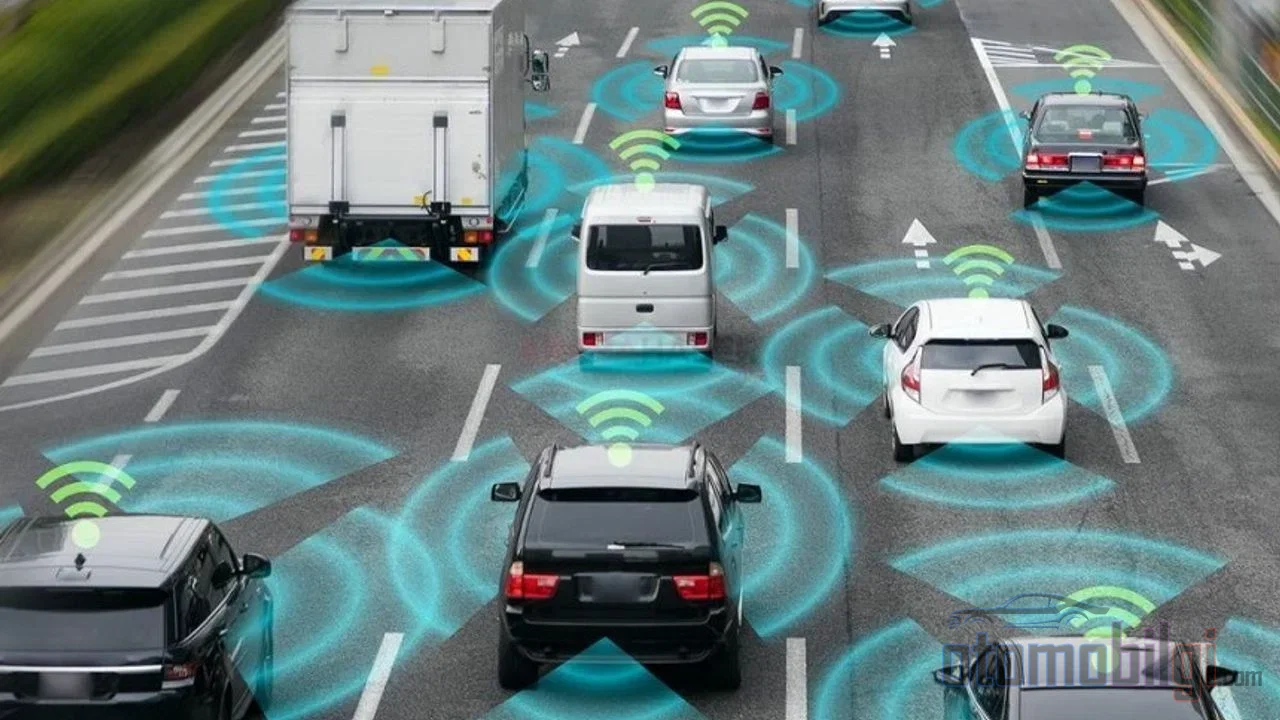
ลองนึกภาพว่าคุณกำลังขับรถอยู่บนถนนที่เปียกฝนยามค่ำคืน แล้วมีใครสักคนเบรกกะทันหันที่หลังโค้งพอดี คุณคงหวังไม่ได้หรอกว่า Lidar จะมองเห็นสิ่งที่อยู่หลังโค้งได้โดยพลการ กล้องก็เช่นกัน มันมองเห็นเฉพาะด้านหน้า ไม่ใช่สิ่งที่อยู่หลังกำแพง แล้วถ้ารถของคุณสามารถได้รับการเตือน ตั้งแต่มิลลิวินาทีแรกที่มีการเบรก ผ่านสัญญาณที่ส่งมาจากรถที่อยู่ห่างออกไป 300 เมตรล่ะ? นั่นแหละคือสิ่งที่การสื่อสารระหว่างรถอัตโนมัติ - หรือ V2X - กำลังไล่ตามความฝันนี้อยู่ แต่เราจะเห็นว่าเรื่องราวนี้มีช่องว่างที่ค่อนข้างน่าสนใจระหว่างคำสัญญากับความเป็นจริง
ทุกที่ที่เราเห็นการพูดถึงรถอัตโนมัติ มักมีแต่บทสนทนาเรื่อง lidar, เรดาร์ และกล้อง ทว่าจุดอ่อนพื้นฐานที่สุดของเซนเซอร์มาจากกฎฟิสิกส์: เส้นสายตา ส่วนคลื่นวิทยุนั้นสามารถเลี้ยวหัวโค้งได้ สะท้อนจากกำแพงได้ และส่งสัญญาณชีพของรถที่คุณไม่เคยเห็นมาก่อนมาถึงคุณได้ ในบทความนี้เราจะพูดถึงว่า V2X คืออะไร ทำงานด้วยข้อความประเภทใด การแข่งขันด้านเทคโนโลยีระหว่าง DSRC กับ C-V2X ที่ใช้ฐาน 5G และเหตุใดเทคโนโลยีนี้จึงยังคงเป็นข้อยกเว้นบนท้องถนน ถ้าพร้อมแล้ว เริ่มกันเลย
V2X คืออะไร? สิทธิในการสื่อสารของยานพาหนะกับทุกสิ่ง
V2X ในรูปเต็มคือ Vehicle-to-Everything หมายถึงการที่ยานพาหนะสื่อสารไร้สายกับทุกสิ่งที่อาจส่งผลต่อตัวมันเอง ภายใต้ร่มครอบคลุมนี้มีบทสนทนาที่แตกต่างกันหลายรูปแบบ: การสื่อสารจากรถสู่รถ คือ V2V การสื่อสารจากรถสู่โครงสร้างพื้นฐาน คือ V2I การสื่อสารจากรถถึงคนเดินเท้าและผู้ปั่นจักรยาน คือ V2P และแน่นอน รวมถึงการเชื่อมต่อกับเครือข่าย V2V แท้จริงแล้วคือหัวใจของระบบนี้ หมายถึงการส่งข้อความระหว่างยานพาหนะเท่านั้น ส่วน V2X ขยายแนวคิดเดียวกันนี้ไปสู่หน่วยจราจรที่ทางแยก ระบบริมถนน และแม้กระทั่งคนเดินเท้าที่ถือโทรศัพท์อยู่
แล้วรถเหล่านี้สื่อสารอะไรกันบ้าง? ภาษาหลักคือ Basic Safety Message หรือข้อความความปลอดภัยพื้นฐาน รถที่ติดตั้งอุปกรณ์ DSRC จะประกาศตำแหน่ง ทิศทาง และความเร็วของตนเองโดยการแพร่ภาพออกไป วินาทีละ 10 ครั้ง ข้อความเหล่านี้ถูกใช้สำหรับการป้องกันการชน การควบคุมความเร็ว การเตือนเบรกฉุกเฉิน และการตัดสินใจเปลี่ยนช่องทาง ด้านโครงสร้างพื้นฐานนั้นเรื่องราวแตกต่างออกไป: ระบบริมถนนสามารถตรวจจับรถบรรทุกที่ต่อคิวรออยู่หน้าเขตก่อสร้าง แล้วส่งการเตือนไปยังผู้ขับขี่ที่ตามมาได้ นั่นหมายความว่าแม้แต่เซนเซอร์ที่ทางแยกก็สามารถเข้าร่วมการสนทนาได้แล้ว
จุดเด่น
- รถที่ติดตั้ง DSRC แพร่ข้อมูลตำแหน่ง ทิศทาง และความเร็ว วินาทีละ 10 ครั้ง
- 5G C-V2X ตั้งเป้าความหน่วงแบบ end-to-end ที่ ~10 ms และความน่าเชื่อถือที่ 99.999%
- ตั้งแต่ปี 2023 เป็นต้นมา การติดตั้งใหม่ทั้งหมดได้เปลี่ยนไปใช้เทคโนโลยี C-V2Xโดยพฤตินัย
- อุตสาหกรรมหันไปใช้กลยุทธ์ อุปกรณ์แบบดูอัลโหมดแทนการยึดมาตรฐานเดียว
- โครงการนำร่อง Connected Vehicle ในสหรัฐอเมริกาวางแผนจัดสรรงบประมาณให้โครงการ V2I สูงถึง 100 ล้านดอลลาร์
เทคโนโลยีนี้มองเห็นสิ่งที่เซนเซอร์มองไม่เห็นได้อย่างไร?
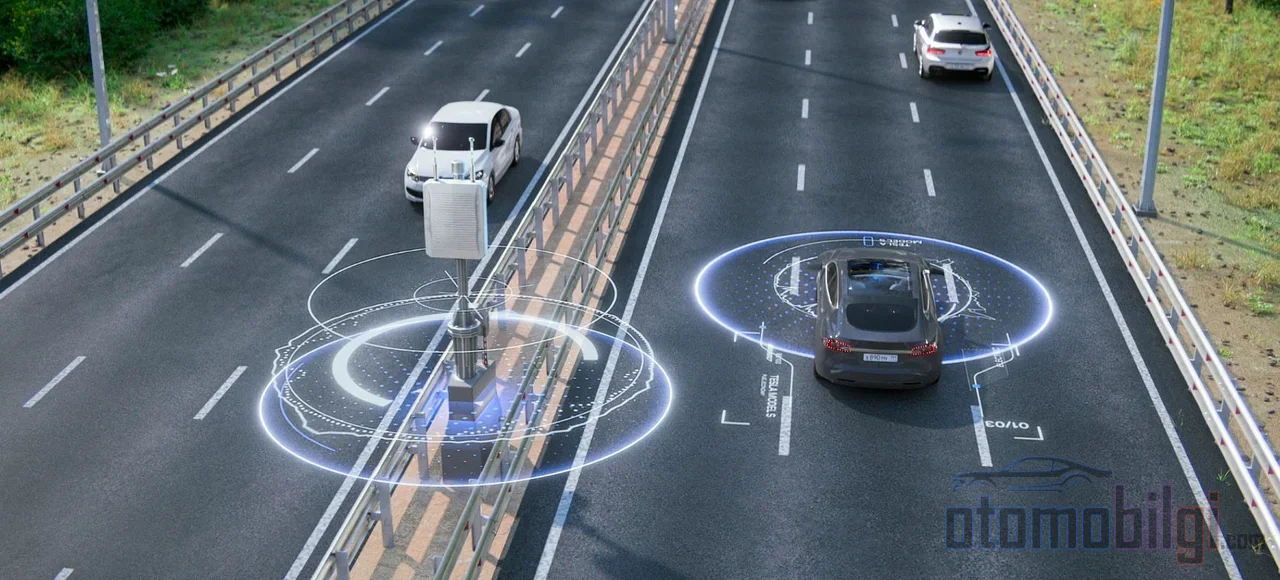
แนวคิดที่นี่ดีงามจริงๆ: เปลี่ยนความปลอดภัยทางถนนจากปัญหาการรับรู้แบบเห็นแก่ตัวที่รถแต่ละคันพยายามมองรอบตัวด้วยตัวเอง ให้กลายเป็นปัญหาของปัญญาสมาร์ทร่วมกัน เมื่อรถคันหน้าเบรกกะทันหัน รถของคุณจะรับรู้ได้ก็ต่อเมื่อใช้เซนเซอร์ของตัวเองเท่านั้น โดยการมองเห็นไฟเบรกหรือเห็นว่าระยะห่างกำลังปิดเข้ามาอย่างรวดเร็ว แต่ใน V2V รถที่เบรกจะแพร่กระจายข้อมูลนี้ผ่านข้อความ และทุกคนที่อยู่ในระยะสัญญาณจะได้รับข้อมูลก่อนที่จะเห็นไฟเบรกเสียอีก
ความสามารถนี้โดดเด่นในจุดที่เซนเซอร์ทำได้จำกัดพอดี: หลังโค้ง อีกฝั่งของทางแยก และจุดบอด รถที่พุ่งเข้ามาอย่างรวดเร็วจากนอกขอบเขตการมองเห็นเป็นอันตรายแฝงที่เรดาร์ของเซนเซอร์ไม่อาจตรวจจับได้ แต่กลับถูกตรวจพบได้แล้วผ่านข้อความวิทยุ การประเมินทางเทคนิคที่เผยแพร่ในปี 2026 ชี้ให้เห็นว่า C-V2X สามารถยกระดับการรับรู้ให้ไปไกลกว่าขีดจำกัดของเซนเซอร์ ทำงานได้ในทุกสภาพอากาศ และสามารถให้ข้อมูลวัตถุแบบเรียลไทม์ที่เชื่อถือได้ เมื่อสภาพอากาศเลวร้ายทำให้ประสิทธิภาพของกล้องและไลดาร์ลดลง ชั้นการสื่อสารประเภทนี้จึงหมายถึงระบบสำรองที่สำคัญ
รายละเอียดสำคัญคือ: V2X ไม่ได้มาแทนที่ไลดาร์และกล้อง ภาพที่ถูกต้องคือการวางตำแหน่งมันเป็นชั้นเสริมที่ ก้าวข้ามขีดจำกัดของเซนเซอร์ ยังมีงานวิจัยที่แสดงให้เห็นว่าข้อความด้านความปลอดภัยที่สร้างจากวิดีโอสามารถให้ข้อได้เปรียบเมื่อเทียบกับข้อความแบบเดิมที่พึ่งพาเซนเซอร์ในรถเพียงอย่างเดียว; กล่าวคือ สองโลกนี้เสริมกันและกัน
การแข่งขันระหว่าง DSRC กับ C-V2X: เบต้าหรือ VHS?
การแข่งขันที่ยาวนานที่สุดในโลก V2X หมุนอยู่รอบมาตรฐานเทคโนโลยี ฝ่ายหนึ่งคือ DSRC (อ้างอิง IEEE 802.11p) ที่อยู่ในสนามมาหลายปี อีกฝ่ายคือ C-V2X ผลงานจากโลกเซลลูลาร์
DSRC: เรียบง่าย เป็นอิสระ และเคยเชื่อถือได้
ข้อดีที่สุดของ DSRC คือความเรียบง่าย: รถต่างพูดคุยกันโดยตรงผ่านการแพร่กระจายแบบเพียร์ทูเพียร์ โดยไม่ต้องอาศัยสถานีฐาน เครือข่าย หรือผู้ให้บริการ โดยทั่วไปทำงานด้วยเป้าหมายความหน่วงแบบ end-to-end ประมาณ 100 ms ระยะการสื่อสารแตกต่างกันในช่วง 50-500 เมตรตามแหล่งข้อมูล; ในบางการวัด ระยะที่เชื่อถือได้สามารถสูงถึง 300-1000 เมตร แพ็กเก็ตมีขนาดเล็ก: ข้อความ V2V ต่ำกว่า 100 byte และข้อความ V2I ต่ำกว่า 340 byte สามารถรักษาการสื่อสารไว้ได้ท่ามกลางสิ่งกีดขวางทางกายภาพและสภาพอากาศรุนแรง และทำงานได้ที่ความเร็วสูงถึง 500 กม./ชม. - นั่นคือในทางเทคนิคแล้ว คุณสามารถรับข้อความจากรับตรวจความเร็วด้วยซ้ำ
แต่ก็มีสองปัญหา ปัญหาแรกเป็นด้านเทคนิค: ระบบที่อ้างอิง 802.11p มีความหน่วงที่ไม่จำกัด และคุณภาพบริการอาจผันผวนในการจราจรหนาแน่น; การวัดจริงแสดงให้เห็นว่าความหน่วงแบบสองทางได้รับผลกระทบในสภาพแวดล้อมที่แออัด ปัญหาที่สองเป็นด้านการเมือง: ในสหรัฐอเมริกา FCC ผู้กำกับดูแลด้านการสื่อสาร เปิดให้ 45 MHz ล่างของย่านความถี่ 5.9 GHz สำหรับการใช้งาน Wi-Fi แบบไร้ใบอนุญาตในเดือนพฤศจิกายน 2021 ทำให้พื้นที่การดำรงอยู่ของ DSRC หดตัวลงอย่างมาก
C-V2X: เส้นทางที่เปิดประตูสู่ 5G
C-V2X เป็นส่วนหนึ่งของการมาตรฐาน 3GPP: LTE-V2X เข้ามาพร้อม Release 14 และ NR-V2X รูปแบบขั้นสูงถูกกำหนดขึ้นใน Release 16 นำเสนอโหมดการทำงานสองแบบ: PC5 sidelink ที่ไม่ต้องใช้สถานีฐาน และ Uu ที่ได้รับการสนับสนุนจากเครือข่าย Sidelink โหมด Mode 4 ทำงานด้วยเฟรมย่อยความยาว 1 ms และเมื่อความหนาแน่นของยานพาหนะสูง ให้สัญญาว่าอัตราการชนกันทางทฤษฎีต่ำกว่าวิธี CSMA/CA ของ DSRC เป้าหมายทางฝั่ง 5G ท้าทายมาก: ความหน่วงแบบ end-to-end ประมาณ 10 ms ความน่าเชื่อถือ 99,999% แหล่งข้อมูลระบุว่า 5G ลดความหน่วงลงไปได้ถึงช่วง 1-5 ms ความจริงคือ เชื่อกันว่าทั้งสองเทคโนโลยีสามารถตอบสนองข้อกำหนดด้านความปลอดภัยระดับมิลลิวินาทีของ V2V ได้
C-V2X ยังมีไพ่ตายที่ DSRC ไม่มีอีกหนึ่งอย่าง: การประสานงานในวงกว้างด้วยคลาวด์และ edge computing และความเป็นจริงของตลาดก็ชัดเจน: ตั้งแต่ปี 2023 เป็นต้นมา การเปิดใช้งานจริงใช้ C-V2X DSRC ค่อย ๆ กลายเป็นองค์ประกอบหนึ่งที่ถูกบูรณาการเข้ากับ C-V2X สหรัฐฯ ลงทุนกับ DSRC ขณะที่จีนพึ่งพาเทคโนโลยีเซลลูลาร์ - ราวกับสงครามฟอร์แมตในยุควิดีโอเทป
| คุณสมบัติ | DSRC | C-V2X |
|---|---|---|
| พื้นฐาน | IEEE 802.11p / WAVE | 3GPP (LTE-V2X, NR-V2X) |
| ความต้องการโครงสร้างพื้นฐาน | ไม่มี เป็นการสื่อสารแบบ peer-to-peer | ไม่มี Sidelink; ต้องใช้เครือข่าย Uu |
| เป้าหมายความหน่วงโดยทั่วไป | ~100 ms (เป้าหมาย) | ~10 ms (เป้าหมายของ 5G) |
| จุดเด่น | ความเรียบง่าย ความเป็นอิสระ | ความสามารถในการขยาย การประสานงานผ่านคลาวด์ |
| สถานะ (ปี 2026) | สเปกตรัมแคบลง | เป็นตัวเลือกโดยพฤตินัยของการเปิดใช้งานใหม่ |
แล้วผู้ชนะชัดเจนหรือยัง? ในทางเทคนิค ไม่มีมาตรฐานใดด้อยกว่าหรือเหนือกว่าอย่างเป็นสากลในทุกสภาพแวดล้อม และอุตสาหกรรมยอมรับสิ่งนี้อย่างเปิดเผย ข้อมูลสิทธิบัตรวาดภาพที่น่าสนใจ: ผู้ผลิตบางรายพัฒนาฮาร์ดแวร์แบบโมดูลคู่ที่สลับไปมาระหว่างมาตรฐานทั้งสองแบบไดนามิก โดยเปรียบเทียบอัตราข้อผิดพลาดของแพ็กเก็ต ความหน่วง และความแรงสัญญาณอย่างต่อเนื่อง ส่วนอุตสาหกรรมเกาหลีมุ่งไปที่ระบบพร้อมกันที่ทำงานบนมาตรฐานทั้งสองพร้อมกัน นั่นคือคำตอบมีแนวโน้มว่าจะไม่ใช่ DSRC หรือ C-V2X อย่างใดอย่างหนึ่ง แต่เป็นยานพาหนะที่สื่อสารด้วยทั้งสองอย่าง
แล้ววันนี้บนท้องถนนมีอะไรบ้าง?
จุดที่คำสัญญาและความเป็นจริงแยกทางกันก็ตรงนี้ บนกระดาษทุกอย่างยอดเยี่ยม แต่ในสนามจริง V2X ยังคงเป็นการใช้งานเฉพาะกลุ่ม อย่างไรก็ตาม ก็มีการก้าวไปข้างหน้าอย่างเป็นรูปธรรม ภายใต้โปรแกรมเร่งรัดระดับชาติของสหรัฐฯ มีเป้าหมายติดตั้งโครงสร้างพื้นฐาน V2X ที่ ทางแยกที่มีสัญญาณไฟ 750 แห่ง และติดตั้งอุปกรณ์ให้ยานพาหนะประมาณ 400 คัน รวมถึงยานพาหนะตอบสนองฉุกเฉินด้วย การเปิดใช้งาน V2X ของรัฐจอร์เจียคว้ารางวัลด้านการขนส่งในปี 2026 มาแล้ว ฝั่งตลาดมองโลกในแง่ดี: คาดการณ์ว่าตลาดการสื่อสารระหว่างยานพาหนะกับโครงสร้างพื้นฐานจะเติบโตจากประมาณ 592 ล้านดอลลาร์ในปี 2025 เป็น 2.89 พันล้านดอลลาร์ในปี 2032 ด้วยอัตราเฉลี่ย 37% ต่อปี
ฝั่งภาครัฐ กระทรวงคมนาคมสหรัฐฯ วางแผนจัดสรรงบสูงถึง 100 ล้านดอลลาร์ให้โครงการ V2I ภายในห้าปี ภายใต้โปรแกรมนำร่อง ซึ่งเป็นสัญญาณว่าเรื่องนี้จะไม่เดินหน้าได้หากไม่มีการสนับสนุนจากรัฐ และแท้จริงแล้ว สิ่งนี้ยังสรุปตำแหน่งของ V2X ได้ด้วย: ขณะที่ความฝันเรื่องการขับขี่อัตโนมัติเต็มรูปแบบยังอยู่ไกล V2X ถูกมองว่าเป็นทางเลือกที่มีประโยชน์ในการทำให้การจราจรที่มีคนขับในวันนี้ปลอดภัยยิ่งขึ้น
ทำไมถึงยังไม่มี V2X ในทุกคัน?
หนึ่งในปัญหาใหญ่ที่สุดของเทคโนโลยีนี้คือปัญหาไก่กับไข่: หากผู้ผลิตติดตั้งฮาร์ดแวร์ V2X ในยานพาหนะ แต่ไม่มีรถคันอื่นที่สื่อสารด้วยได้ เทคโนโลยีนั้นก็ไร้ประโยชน์ การสื่อสารจะเกิดขึ้นไม่ได้ตราบใดที่รถส่วนใหญ่ในการจราจรยังไม่ใช้เทคโนโลยีเดียวกัน - และไม่มีผู้ผลิตรายใดอยากลงทุนโดยที่ยังไม่มีการรับประกันว่าคู่แข่งจะก้าวไปในทิศทางเดียวกันด้วย ต่างจากราคาเซนเซอร์ที่ลดลง ประโยชน์ของเทคโนโลยีการสื่อสารขึ้นอยู่กับเครือข่าย (network effect) อย่างสิ้นเชิง
เรื่องต้นทุนและภาระด้านโครงสร้างพื้นฐานก็ยังเป็นที่ถกเถียง: ระบบที่อิงจาก DSRC ต้องการงบประมาณจากภาครัฐสำหรับการติดตั้งและบำรุงรักษาหน่วยริมทาง; ส่วน 5G ทำงานบนสถานีฐานเฉพาะทางได้ แต่หากต้นทุนถูกโยนให้ผู้ขับขี่รายบุคคลแบก การเผยแพร่ในวงกว้างก็จะยากขึ้น การขาดแคลนชิปหลัง COVID-19 เป็นหนึ่งในปัจจัยที่ทำให้ต้นทุนอุปกรณ์สูงขึ้นและทำให้การเปลี่ยนไปใช้ 5G ช้าลง ยิ่งไปกว่านั้น ความซับซ้อนของสภาพแวดล้อมจริงทำให้แม้แต่การทดสอบ V2X ก็ยากลำบาก; สภาพอากาศเลวร้าย การสูญเสียสัญญาณ และข้อจำกัดของฮาร์ดแวร์สามารถลดความน่าเชื่อถือได้ การตรวจจับผู้ใช้ถนนที่เปราะบางอย่างคนเดินเท้า การระบุตำแหน่งที่แม่นยำ และช่องโหว่ในการครอบคลุมของเครือข่ายยังคงเป็นปัญหาที่ยังไม่ได้รับการแก้ไข และแน่นอนว่าการนำรถยนต์อัตโนมัติมาใช้ซึ่งก้าวหน้าอย่างเชื่องช้าโดยรวม พร้อมกับข้อกังวลด้านความปลอดภัยและเหตุการณ์ที่ได้รับความสนใจสูง ต่างก็เพิ่มน้ำหนักให้กับภาพรวมนี้อีกชั้นหนึ่ง
ความปลอดภัย ความเป็นส่วนตัว และคำถามที่ยากลำบาก: จะเชื่อใครได้บ้าง?
คุณไม่สามารถสมมติว่าข้อความทุกข้อความที่รถยนต์ได้รับนั้นถูกต้อง แล้วถ้ามีคนเผยแพร่ข้อความสั่งเบรกปลอมล่ะ? หรือถ้ารถยนต์รายงานตำแหน่งของตัวเองผิดโดยเจตนาล่ะ? ความปลอดภัยของ V2X เป็นสาขาการศึกษาเฉพาะตัวก็เพราะเหตุนี้เอง: ครอบคลุมถึงชุดโปรโตคอลที่ปกป้องการสื่อสารระหว่างยานพาหนะ ระบบริมทาง และบริการเครือข่ายจากการโจมตีทางไซเบอร์ นอกจากความสมบูรณ์ ความถูกต้องแท้ และความเป็นส่วนตัวของการสื่อสารแล้ว ยังต้องเพิ่มความไม่ระบุตัวตนด้วย - เพราะการที่รถยนต์เผยแพร่ตำแหน่งวินาทีละ 10 ครั้ง หมายถึงข้อมูลติดตามสำเร็จรูปสำหรับผู้ไม่หวังดี การทบทวนด้านความเป็นส่วนตัวอย่างครอบคลุมที่ตีพิมพ์ในปี 2026 ชี้ให้เห็นว่าแหล่งข้อมูลใหม่ในเครือข่าย V2X นำมาซึ่งเวกเตอร์การโจมตีใหม่ๆ มาด้วย
วิธีแก้ปัญหาที่เป็นไปได้ ได้แก่ การพิสูจน์ตัวตนสำหรับ V2X การตรวจจับภัยคุกคามที่ได้รับการสนับสนุนจาก AI และแนวทางการคำนวณความน่าเชื่อถือ (trust computation) ที่ให้คะแนนความน่าเชื่อถือของข้อความ; ส่วนอุปสรรคที่กำลังจะมาถึง ได้แก่ ความเป็นส่วนตัวของข้อมูลและต้นทุนการจัดเก็บข้อมูลที่สูง กล่าวโดยสรุป แม้ชั้นเทคนิคของการสื่อสารระหว่างยานพาหนะจะได้รับการแก้ไขแล้วก็ตาม คำถามว่าจะเชื่อใครได้บ้างยังคงเป็นหัวข้อวิจัยที่ยังดำเนินอยู่
บทสรุป: V2X อยู่ตรงไหนของคำสัญญา?
สรุปของบทสรุปก็คือ: V2X เป็นชั้นการสื่อสารที่สร้างขึ้นบนข้อความด้านความปลอดภัยที่เผยแพร่วินาทีละ 10 ครั้ง ซึ่งช่วยให้รถยนต์อัตโนมัติสามารถข้ามขีดจำกัดทางกายภาพของเซนเซอร์ - มุมอับ, จุดที่อยู่เลยทางแยก, โค้งที่เป็นน้ำแข็ง - ได้ด้วยข้อความวิทยุ; อย่างไรก็ตาม ด้วยเหตุผลด้านเอฟเฟกต์เครือข่าย ต้นทุนโครงสร้างพื้นฐาน และปัญหาความน่าเชื่อถือ/ความเป็นส่วนตัว ณ ปี 2026 มันยังคงเป็นเทคโนโลยีเฉพาะกลุ่ม (niche) สงครามมาตรฐานมีแนวโน้มสิ้นสุดไปทางฝ่าย C-V2X เป็นส่วนใหญ่ แต่กลยุทธ์ที่แท้จริงของอุตสาหกรรมคือฮาร์ดแวร์ที่รองรับมาตรฐานทั้งสองพร้อมกัน ในขณะที่ Lidar และกล้องยังคงเป็นพระเอกของเรื่องราว V2X ได้สวมบทบาทผู้ช่วยที่ฟังและกระซิบอย่างเงียบ ๆ ในจุดที่พวกเขามองไม่เห็น เรากำลังมุ่งสู่โลกที่วันหนึ่งเมื่อคุณออกวิ่งบนท้องถนน ยานพาหนะของคุณจะได้รับข่าวการเบรกกะทันหันที่อยู่ห่างออกไปสามแยกโดยที่คุณไม่รู้ตัว - เพียงแต่วันนั้นยังอยู่ไกลกว่าวันนี้เล็กน้อย
แหล่งอ้างอิง
- Vehicle-to-everything
- C-V2X vs DSRC สำหรับยานพาหนะอัตโนมัติ
- DSRC vs 5G สำหรับยานพาหนะเชื่อมต่อข้อมูล
- แผนการใช้งาน V2X ระดับชาติของ ITS America (2023)
- เทคโนโลยี Vehicle-to-Infrastructure - GAO
- รายงานทางเทคนิค 5GAA - กรณีการใช้งาน V2X แบบไดนามิก (มิถุนายน 2026)
- ความเป็นส่วนตัวในการสื่อสาร V2X: การสำรวจอย่างครอบคลุม (2026)
- ทำไม V2X จึงสร้างความแตกต่างให้กับยานพาหนะอัตโนมัติ