รถยนต์อัตโนมัติสื่อสารกับคนเดินเท้าได้อย่างไร?
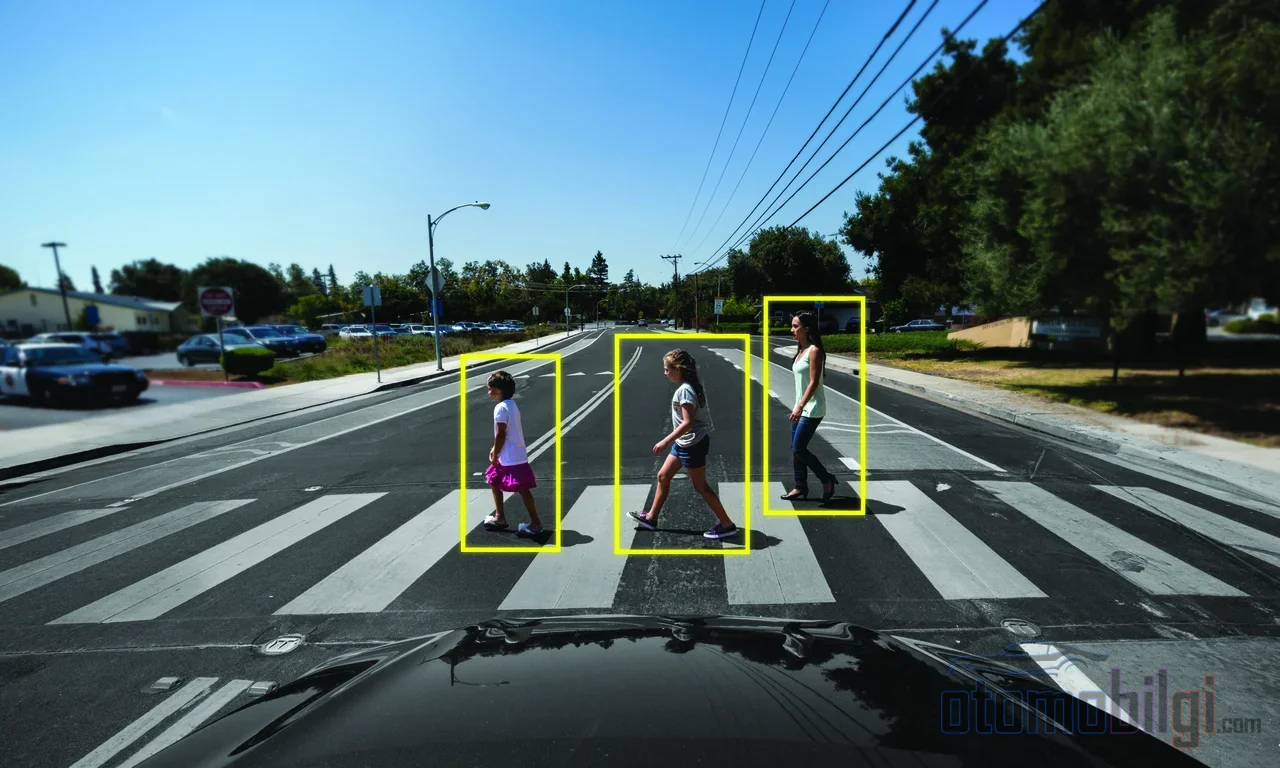
เมื่อคุณกำลังจะข้ามถนนไปฝั่งตรงข้าม คุณจะสบตากับผู้ขับขี่ เขาก็แสดงให้เห็นว่าชะลอความเร็วลงเล็กน้อย และคนแปลกหน้าสองคนเข้าใจกันในพริบตา แต่ถ้าเบาะตรงข้ามไม่มีใครนั่งอยู่ล่ะ? ยานพาหนะอัตโนมัติเข้าใจกับคนเดินเท้าอย่างแท้จริงได้อย่างไร - และความเข้าใจนี้ทำงานจริงๆ เหมือนที่เราคิดหรือไม่? คำถามนี้แหละที่กลายเป็นการเดินทางที่สนุกมหาศาลสำหรับคนที่หมกมุ่นอยู่กับรถยนต์อย่างหลงใหล เพราะคำตอบนั้นน่าทึ่งกว่าที่คุณคิดมาก
การตรวจจับคนเดินเท้า: ยานพาหนะมองคุณได้อย่างไร?
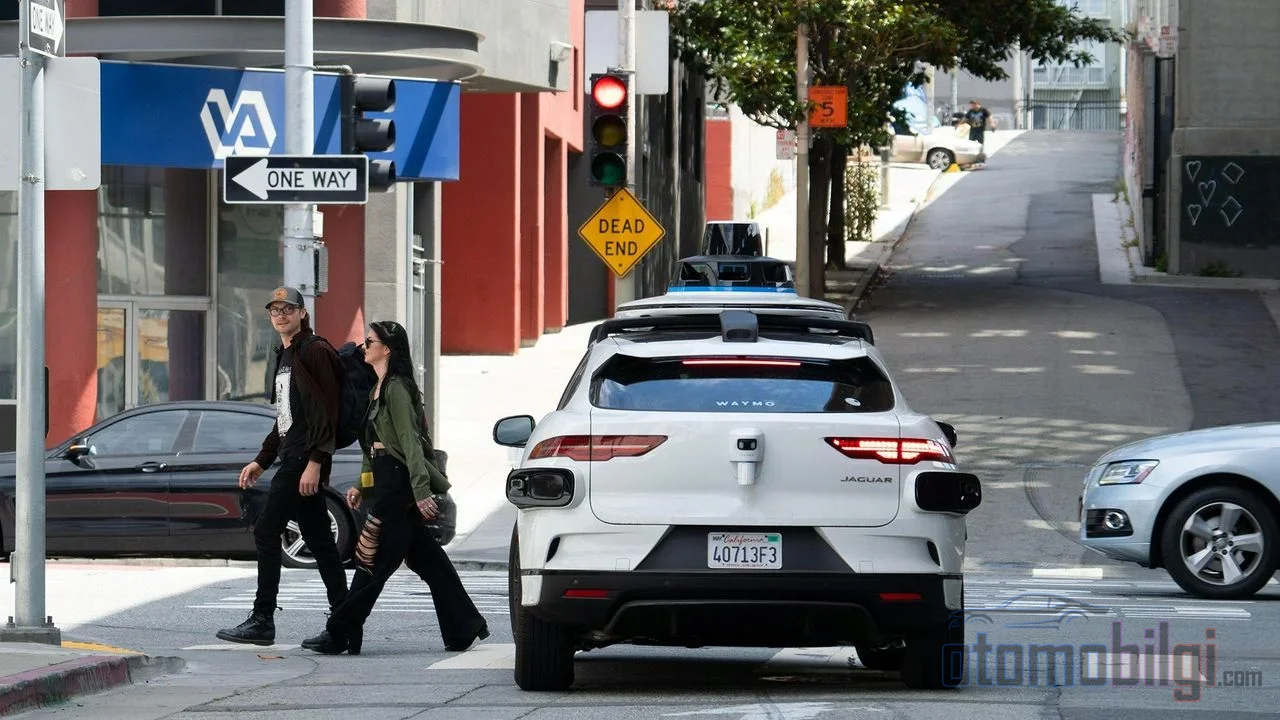
ขอชี้แจงให้ชัดเจนก่อนว่า: ดวงตาของยานพาหนะอัตโนมัติไม่เหมือนดวงตาของคุณ Lidar เรดาร์ และกล้องทำงานร่วมกัน แปลงทุกสิ่งรอบตัวเป็นกลุ่มจุดคลาวด์และภาพผสมผสาน จากนั้นปัญญาประดิษฐ์จะคัดแยกคนขี่จักรยาน คนขับสกูตเตอร์ และคนเดินเท้าออกจากข้อมูลกองนั้น นั่นคือการที่ยานพาหนะ "มองเห็น" คุณ แท้จริงแล้วหมายความว่ามันคำนวณคุณใหม่อยู่ตลอดเวลา ฟังดูเหมือนนิยายวิทยาศาสตร์ใช่ไหม?
แต่ส่วนที่สำคัญที่สุดเริ่มต้นหลังจากการตรวจจับ: การคาดการณ์ งานวิจัยด้านการคาดการณ์เจตนาของคนเดินเท้ามีระบบสามขั้นตอน - ข้อมูลนำเข้า การสกัดคุณลักษณะ และการคาดการณ์ ยานพาหนะจะรวบรวมสัญญาณทั้งหมดที่มองไปยังคนเดินเท้า เข้ารหัสให้เป็นรูปแบบที่มีความหมาย และในที่สุดก็หาคำตอบสำหรับคำถามนี้: คนคนนี้จะกระโดดลงมาบนถนน หรือจะอยู่บนทางเท้าต่อไป? สิ่งที่คุณทำด้วยการมองหนึ่งครั้ง คือการแข่งขันทางคณิตศาสตร์ที่ทำซ้ำหลายพันครั้งต่อวินาทีอยู่เบื้องหลัง
สิ่งที่น่าสนใจ
- คนเดินเท้าจำนวนมากเชื่อว่าตนเองสบตากับรถที่กำลังวิ่งเข้ามา - ทั้งที่จริงไม่ได้มองเห็นคนขับเลย
- หากไม่มีการสบตา ผู้ขับขี่ประมาณ 55% จะไม่จอดรถที่ทางม้าลาย
- สัญญาณที่สำคัญที่สุดในการคาดการณ์เจตนา คือสถานการณ์เอง ไม่ใช่ตัวคนเดินเท้า เมื่อถอดบริบทออก ประสิทธิภาพจะลดลงอย่างมาก
- ดวงตาหุ่นยนต์บนหลังคารถช่วยเพิ่มความรู้สึกปลอดภัย แต่ผู้เข้าร่วมไม่เห็นว่าเป็นสิ่งจำเป็น
- จำนวนการชนที่คาดว่าจะเกิดขึ้น 4 ถึง 5.5 ครั้งต่อยานพาหนะ-กิโลเมตรหนึ่งล้านคัน ยังคงทำให้ปฏิสัมพันธ์ระหว่างคนเดินเท้ากับยานพาหนะอัตโนมัติยังคงเสี่ยงอยู่
ตำนานการสบตา: เราไว้ใจอะไร เมื่อไม่มีใครมองเห็นเรา?
ตรงนี้แหละที่ทุกอย่างเริ่มน่าสนใจจริงๆ การทดลองเรื่องการสบตาระหว่างผู้ขับขี่กับคนเดินเท้าพบสิ่งที่น่าประหลาดใจ: คนจำนวนมากมั่นใจว่าตนเองได้สบตากับผู้ขับขี่ของรถที่วิ่งเข้ามา แต่บันทึกการทดลองแสดงให้เห็นว่า จริงๆ แล้วไม่มีใครมองเห็นคนขับคนนั้นเลย นั่นคือสมองมนุษย์สามารถสร้างความรู้สึกไว้วางใจได้ ไม่ใช่จากการมองจริง แต่จากการสมมติว่ามีการมองนั้น น่าทึ่งราวกับคำพูดเรียกขานจริงๆ
อนึ่ง ก็มีกรณีที่การสบตาได้ผลจริง: คนเดินเท้าที่สบตากับผู้ขับขี่จะรู้สึกปลอดภัยมากขึ้นขณะข้ามถนน และอัตราการจอดรถที่ทางม้าลายก็เปลี่ยนแปลง - หากไม่มีการสบตา ผู้ขับขี่ประมาณ 55% ไม่จอดรถเลยด้วยซ้ำ แต่โปรดระวัง: สัญญาณนี้จะเด็ดขาดก็ต่อเมื่อสัญญาณการเคลื่อนที่ของรถไม่ชัดเจนเท่านั้น และในยานพาหนะอัตโนมัติ สัญญาณนี้ไม่มีอยู่ตั้งแต่แรกแล้ว นั่นคือความเชื่อมั่นแบบดั้งเดิมที่ว่า "ผมมองคนขับแล้ว เขาเห็นผม" จะไร้รากฐานในยุคของรถไร้คนขับ แล้วอะไรเข้ามาแทนที่?
จอดหรือแล่นต่อ? กายวิภาคของการตัดสินใจหยุด-เคลื่อนที่
ช่วงเวลาที่ระบบอัตโนมัติลำบากที่สุดคือช่วงลังเล ณ ทางแยกและทางข้าม นักวิจัยแยกแยะแนวคิดสองอย่างนี้อย่างพิถีพิถัน: crossing intention หมายถึงการตัดสินใจภายในของคนเดินเท้า กับ crossing prediction หมายถึงการคาดการณ์ของยานพาหนะว่า "คนนี้จะอยู่บนถนน" เพื่อให้เห็นภาพความแตกต่าง ลองคิดแบบนี้: การที่เพื่อนคุณตัดสินใจจะปรบมือให้ กับการที่เสียงปรบมือนั้นดังขึ้นจริง ๆ ยานพาหนะต้องคาดเดาทั้งสองอย่างให้ถูกต้อง
การคาดเดาผิดพลาดส่งผลร้ายทั้งสองทาง: ไม่ก็เกิดการลังเลโดยไม่จำเป็นจนการจราจรติดขัด ไม่ก็พยายามทำท่าทางการขับขี่ที่ไม่ปลอดภัย ด้วยเหตุนี้แบบจำลองการคาดการณ์เจตนาจึงได้รับการพัฒนาอย่างต่อเนื่อง ช่วงไม่นานมานี้ แบบจำลอง Transformer แบบเบาที่รวมสี่กระแสพฤติกรรมเข้าด้วยกัน - ความสนใจและสายตา, ตำแหน่ง, สถานะ และปฏิสัมพันธ์ - สามารถคาดการณ์การตัดสินใจที่ทางแยกได้อย่างแม่นยำสูง ที่น่าสนใจยิ่งขึ้นไปอีกคือการทดลองแบบ ablation หรือการถอดส่วนประกอบออก: เมื่อถอดข้อมูลสถานะออกจากแบบจำลอง ประสิทธิภาพก็พังทลาย โดยสรุป สัญญาณที่ทรงพลังที่สุดของยานพาหนะไม่ใช่ตัวคนเดินเท้าเอง แต่เป็นบริบทที่คนเดินเท้าอยู่ในนั้น
ในสาขานี้ยังมีชุดข้อมูลที่มีป้ายกำกับซึ่งอาศัยไม่เพียงแค่ภาพ แต่รวมถึงคำอธิบายภาษาธรรมชาติของผู้ขับขี่มนุษย์ด้วย และการศึกษาแบบ LSTM เกี่ยวกับปัญหาสิทธิ์การใช้ถนนที่ทางแยกที่ไม่มีสัญญาณไฟ และเมื่อปลายปี 2025 ก็เกิดก้าวกระโดดครั้งใหญ่: ระบบชื่อ OmniPredict ที่ใช้แบบจำลองภาษาขนาดใหญ่หลายรูปแบบ โดดเด่นในฐานะแบบจำลองแรกที่คาดการณ์พฤติกรรมคนเดินเท้าของมนุษย์แบบเรียลไทม์ ยานพาหนะกำลังค่อย ๆ เรียนรู้สัญชาตญาณไว ๆ ที่อยู่ในหัวของคุณ
การสื่อสารกับยานพาหนะด้วยใบหน้า: การทดลอง eHMI ได้ผลจริงหรือไม่?
อดีตที่ผ่านมา ผู้ขับขี่และคนเดินเท้าเข้าใจกันผ่านสัญญาณไม่เป็นทางการ เช่น ท่าทางมือและสีหน้า นักพัฒนารถยนต์อัตโนมัติจึงพยายามนำสัญญาณเหล่านี้มาสู่เครื่องจักร และการทดลองส่วนติดต่อการสื่อสารภายนอก หรือ eHMI ก็เริ่มต้นขึ้น ในหนึ่งในการทดลองที่สำคัญครั้งแรก รถบ้านเคลื่อนที่ที่เป็นตัวแทนของรถยนต์อัตโนมัติได้ให้ข้อมูลแก่คนเดินเท้าว่าเมื่อไรจะข้ามถนนได้ จากนั้นก็มีการทดลองจอภาพ แถบไฟ และแม้แต่ดวงตาหุ่นยนต์ที่ติดตั้งบนตัวรถ
ผลการศึกษาภาคสนามของดวงตาหุ่นยนต์ออกมาค่อนข้างปะปน - และในความเห็นของผม นั่นแหละคือเหตุผลที่มันมีค่า ความรู้สึกปลอดภัยของคนที่สังเกตเห็นดวงตาเหล่านี้เพิ่มขึ้น และการทดลองวิดีโอ 360° อีกชิ้นหนึ่งแสดงให้เห็นว่าดวงตาเหล่านี้สามารถลดอุบัติเหตุจราจรที่อาจเกิดขึ้นได้ แต่ผู้เข้าร่วมกลุ่มเดียวกันนี้กลับคิดว่าดวงตาเหล่านั้น "ไม่จำเป็น" กล่าวคือ ใบหน้าของรถที่น่ารักเป็นที่ชอบของเรา แต่ไม่ใช่เงื่อนไขจำเป็น ฝั่งอุตสาหกรรมก็บอกสิ่งที่คล้ายกัน: เพื่อให้คนเดินเท้ารู้สึกสบายใจ ยานพาหนะจำเป็นต้องสื่อสารพฤติกรรมของตนในแบบที่มนุษย์เข้าใจได้ตามธรรมชาติ และบทวิเคราะห์ที่ตีพิมพ์ใน Science เน้นว่าคนเดินเท้าที่ทางแยกรอการยืนยันจากยานพาหนะว่า "เห็น" พวกเขาแล้ว
แต่ที่นี่มีความขัดแย้งแปลก ๆ ที่ต้องไม่มองข้าม: ไม่ว่าคุณจะปรับปรุงการออกแบบการสื่อสารดีเพียงใด คุณก็อาจไม่สามารถป้องกันพฤติกรรมของผู้ใช้ที่เสี่ยงอันตรายได้ การศึกษาเด็กเดินข้ามถนนเผยว่า แม้รถยนต์อัตโนมัติจะเปิดไฟเขียวและชะลอความเร็วในบริเวณที่ห่างไกลจากทางแยก แต่เด็ก ๆ ยังคงแสดงพฤติกรรมการข้ามถนนที่มีความเสี่ยงมากกว่า กล่าวคือ การเขียนคำว่า "ข้ามได้" บนหน้าจอ ไม่สามารถหยุดเด็กที่จะพูดว่า "งั้นฉันวิ่งดีกว่า" ได้ ไม่ว่าเทคโนโลยีจะดีแค่ไหน ปัจจัยด้านมนุษย์ยังคงเป็นตัวแปรที่แปรปรวนที่สุด
ทำไมอุบัติเหตุจึงเกิดขึ้นพอดีในช่วงเวลาที่มีปฏิสัมพันธ์นี้?
ทีนี้มาถึงส่วนที่โหดร้ายกันบ้าง แบบจำลองความปลอดภัยของปฏิสัมพันธ์ระหว่างคนเดินเท้ากับรถยนต์อัตโนมัติ คำนวณจำนวนการชนที่คาดหวังในปฏิสัมพันธ์เหล่านี้ไว้ระหว่าง 4 ถึง 5.5 ต่อรถ-กิโลเมตรล้านคัน - และค่านี้ถูกจัดว่าเป็นระดับความเสี่ยงที่น่ากังวลอย่างชัดเจน ยิ่งไปกว่านั้น ที่มาของอุบัติเหตุคนเดินเท้าแบบดั้งเดิมก็มาจากพื้นที่เดียวกัน: อุบัติเหตุคนเดินเท้าประมาณครึ่งหนึ่งเกิดขึ้นในจุดที่อยู่ห่างไกลจากทางข้าม โดยส่วนใหญ่อยู่ข้างรถที่จอดอยู่ กล่าวคือ ปัญหาส่วนใหญ่ไม่ได้ระเบิดในช่วงเวลาที่ "รถมองไม่เห็นฉัน" แต่ระเบิดในช่วงเวลาที่รถต้องต่อรองกับฉัน
มีคนเดินเท้าบางประเภทที่แม้อัลกอริทึมก็ลำบาก: คนเดินเท้าที่ถือของชิ้นใหญ่ พาสุนัขเดินเล่น หรือแต่งกายแปลกไปจากปกติ สามารถทำให้ระบบตรวจจับล่าช้าหรือสับสนได้ การถูกบังบางส่วน ฉากที่คนพลุกพล่าน และสัญญาณที่คลุมเครือ ก็เป็นจุดที่ระบบต้องดิ้นรนเช่นกัน การเสียชีวิตของคนเดินเท้ารายแรกที่เกิดจากรถยนต์อัตโนมัติในรัฐแอริโซนาปี 2018 ก็เกิดขึ้นในสถานการณ์แบบนี้พอดี: คนเดินเท้าอยู่บนถนนในระยะที่รถไม่สามารถหยุดทัน ในสาขานี้ยังมีงานวิจัยเรื่องความลำเอียงในการตรวจจับยุคแรก ๆ ที่ยังค้างอยู่ในความทรงจำ; ข้อกล่าวหาว่าการรับรู้คนเดินเท้าผิวคล้ำเป็นเรื่องยากขึ้น สร้างความถกเถียงในช่วงนั้น และประเด็นนี้ยังคงเป็นเรื่องที่ต้องจัดการอย่างจริงจังจนถึงวันนี้
ช่องว่างของความโปร่งใส: ใครแบ่งปันข้อมูล ใครไม่แบ่งปัน?
ความตึงเครียดอีกประการในอุตสาหกรรมคือการแบ่งปันข้อมูลความปลอดภัย Waymo เผยแพร่งานวิจัยที่แสดงว่ายานพาหนะของตนปลอดภัยกว่าคนขับมนุษย์ห้าเท่า และปลอดภัยกว่า 12 เท่าในกรณีปฏิสัมพันธ์กับคนเดินเท้า พร้อมเปิดเผยข้อมูลความปลอดภัยโดยสมัครใจ ในทางกลับกัน หลังจากถูกวิจารณ์จากอุตสาหกรรม Tesla ก็หยุดเผยแพร่ข้อมูลความปลอดภัยโดยละเอียด ในตลาดเดียวกัน ฝ่ายหนึ่งเทข้อมูลออกมา อีกฝ่ายก็ดึงม่านลง - ส่งผลให้ประชาชนไม่มีโอกาสได้เปรียบเทียบกันอย่างเป็นธรรมเลย
และยังมีความบิดเบี้ยวที่น่าสนใจในด้านการรับรู้อีกด้วย: ผู้คนตำหนิรถยนต์อัตโนมัติมากกว่าคนขับมนุษย์ แม้แต่ในกรณีที่มนุษย์เองก็ไม่สมบูรณ์แบบ กล่าวคือ ความผิดพลาดของเครื่องจักรไม่ได้รับการให้อภัย ในขณะที่ความผิดพลาดของมนุษย์กลับกลายเป็นเรื่องปกติ ช่องว่างระหว่างการรับรู้ของสาธารณชนกับข้อมูลนี้ กว้างพอที่จะบดบังความสำเร็จที่แท้จริงของเทคโนโลยีได้
แล้วในที่สุดรถยนต์อัตโนมัติเข้าใจคนเดินเท้าได้อย่างไร?
นี่คือคำตอบที่ชัดเจนตามที่สัญญาไว้: รถยนต์อัตโนมัติเข้าใจคนเดินเท้าผ่าน การอ่านพฤติกรรม ไม่ใช่การสบตา เซนเซอร์ติดตามคนเดินเท้าตลอดเวลา ปัญญาประดิษฐ์รวมความเร็ว ตำแหน่ง สายตา และบริบทเข้าด้วยกันเพื่อคาดการณ์เจตนา; เมื่อจำเป็น หน้าจอ eHMI หรือพฤติกรรมของยานพาหนะ - การชะลอที่ชัดเจน การหยุดที่ชัดเจน - จะสื่อสารข้อความนั้นออกไปภายนอก ภาษาของข้อตกลงใหม่ไม่ใช่การสบตาแบบเดิม แต่เป็นการเคลื่อนไหวและบริบท คุณบอกเจตนาของคุณด้วยการเดิน ส่วนมันบอกการตัดสินใจของมันด้วยเบรก
สรุปของผมคือ: ฝั่งเครื่องจักรคาดการณ์ได้ดีขึ้นทุกปี แต่ปฏิสัมพันธ์ยังคงเป็นเกมสองฝ่ายเสมอ ถ้าไม่มีความโปร่งใสในการแบ่งปันข้อมูล ความถ่อมตัวในการออกแบบ eHMI และความอดทนเพิ่มขึ้นอีกนิดจากเราผู้ใช้ ข้อตกลงนี้ก็ยังไม่สมบูรณ์ ถ้าเป็นคุณ คุณจะเชื่อสายตา หรือเชื่อเสียงเบรก? ผมว่าหลัง - แต่ความน่ารักของดวงตาหุ่นยนต์ก็เป็นโบนัสอีกด้วย
แหล่งอ้างอิง
- Pedestrian Crossing Intent Prediction via Psychological Features and Transformer Fusion
- Pedestrian Intention Prediction for Autonomous Vehicles
- Pedestrian Intention Prediction Using LSTM for Right-of-Way
- Eye Contact Between Pedestrians and Drivers
- Safe Crossings: The Power of Eye Contact
- External Human–Machine Interfaces for Autonomous Vehicles
- Evaluation of Vehicle-to-Pedestrian Communication Displays
- A Field Study on Pedestrians' Thoughts toward a Car with Eyes
- Can AI read humans' minds? A pedestrian behavior model
- Waymo Safety Impact